



Optimización de la Forma y Precisión de Calibre en Trenes de Laminación en Frío
La eficiencia económica de los procesos de laminación de metales está fuertemente correlacionada con el nivel de calidad de los productos laminados finales. Los esfuerzos más recientes para aumentar la calidad de los productos finales laminados se han centrado principalmente en la aplicación a gran escala y uso de métodos avanzados de control de automatización. La alta proporción de producción de banda delgada se ha vuelto muy importante para un tren de laminación en frío. En este caso, el control de espesor y un control avanzado de forma de banda son necesarios para la calidad de la banda, que está determinada por la variación del espesor de la banda y la forma de la banda.
La laminación de productos planos de acero es un proceso complejo donde la calidad del producto se ve influenciada por diversos factores como el material de entrada, equipos mecánicos y eléctricos, lubricación y estrategias de control. Los parámetros de calidad significativos son el espesor del material, la forma y superficie del material, y la homogeneidad de la distribución de tensiones. Para una eficiencia de costes optimizada y maximizar el uso del material, son esenciales tolerancias estrictas para el espesor, permitiendo laminar la banda lo más cerca posible del espesor mínimo permisible. La calidad del producto solo puede optimizarse eficazmente si los equipos mecánicos, eléctricos e instrumentales, así como la solución de estrategia de control, se combinan adecuadamente.
Proceso de laminación en frío
La laminación en frío de banda metálica es un proceso en el que se realiza una secuencia de operaciones para convertir materias primas en un producto terminado. Es un proceso de deformación en el que el espesor de la banda se reduce mediante fuerzas de compresión ejercidas por dos cilindros opuestos (normalmente en disposición de cuatro cilindros). Los cilindros giran para atraer y comprimir simultáneamente la banda entre ellos. La banda se lamina en varias pasadas ya sea en un tren reversible o en un tren tándem. Cada cilindro de trabajo está soportado por un cilindro de apoyo de mayor diámetro. A medida que la banda pasa a través de los pares de cilindros de trabajo en cada pasada, el espesor se reduce sucesivamente. La reducción de espesor es causada por una tensión de compresión muy alta en una pequeña región (denominada zona de mordida o bite) entre los cilindros de trabajo. En esta región el metal se deforma plásticamente, y hay deslizamiento entre la banda y la superficie del cilindro de trabajo. La fuerza de compresión necesaria se aplica mediante rams hidráulicos o en muchos trenes antiguos mediante un arreglo de tornillo accionado por un motor eléctrico.
La laminación en frío se realiza para reducir aún más el espesor de la banda laminada en caliente y lograr propiedades del material adecuadas para obtener productos laminados donde se requieren mayor precisión de espesor, perfiles de planicidad adecuados y mayor calidad superficial de la banda. La reducción de espesor de banda mediante laminación en frío puede lograrse principalmente mediante tres tipos de procesos que necesitan diferentes soluciones de automatización en términos de sensores y tecnologías de control.
Los tres tipos de procesos utilizados en tren de laminación en frío incluyen: (i) tren reversible de una sola jaula en frío donde la banda plana de metal se procesa en varias pasadas (de 3 a 7) y la bobina se desbobina-rebobina mediante dos mandriles instalados cerca de la jaula; (ii) tren reversible de dos jaulas en frío donde la reducción de espesor se logra con un proceso reversible pero el número de pasadas (de 1 a 3) se reduce debido al aumento del número de jaulas; y (iii) tren tándem de laminación en frío o simplemente tren tándem donde la reducción de espesor se logra con un número de jaulas no reversibles (típicamente de 3 a 7 jaulas no reversibles). En algunos casos, el tren tándem se acopla con el proceso de decapado para aumentar la productividad. En este caso, el proceso se conoce como tren tándem de laminación en frío continuo ya que las bobinas se sueldan juntas y se espera que el proceso se detenga solo por razones de mantenimiento. En este caso, incluso la soldadura entre una bobina y la siguiente está sujeta a laminación.
Las desviaciones de espesor a la salida de la jaula provienen de dos fuentes. La primera se debe a las propiedades del material, que pueden producirse por: (i) desviaciones de espesor de la banda de alimentación, y (ii) resistencia a la deformación. Estas están determinadas principalmente por la dureza del material durante las diversas pasadas, pero también por la composición química de la chapa a lo largo de la banda. La segunda fuente es generada por el tren de laminación. Estas desviaciones aparecen principalmente debido a la cedencia de la jaula, dependiendo del módulo de elasticidad de la jaula. La variación del coeficiente de fricción de los cilindros de trabajo con la banda laminada también puede influir en las desviaciones de espesor.
En trenes de laminación en frío (y en particular en tren tándem), el control de espesor, es decir, la regulación de control automático de calibre (AGC), se logra con controladores sofisticados que deben tener en cuenta que los loopers no están presentes (como en el caso de tren de laminación en caliente) y, por tanto, la actividad de regulación de todas las jaulas debe coordinarse para garantizar la estabilidad del proceso de laminación. Además, los controles básicos deben distinguirse de los controles externos. Los controles básicos (control hidráulico de zona - HGC, controlador de velocidad - SC, y controlador de par - TC) no dependen del tipo de proceso de laminación, mientras que los controladores externos pueden cambiar significativamente según la estructura del proceso y la disponibilidad de sensores.
Tren reversible de una sola jaula en frío
Un controlador de espesor típico para un tren reversible de una sola jaula en frío y la configuración más común de sensores se muestra en la figura 1. Aquí, los sensores de medición de espesor se basan en tecnología de rayos X y están dirigidos a medir el espesor en la línea central (y rara vez el perfil de espesor). Los sensores de medición de velocidad se basan en tecnologías láser o son simplemente codificadores. En general, el uso de tecnología láser (mucho más cara) se prefiere cuando la precisión de medición necesaria debe asegurarse también en presencia de períodos de aceleración/desaceleración rápidos, es decir, cuando un codificador puede perder contacto con el material. Las células de carga se instalan normalmente en cada espacio inter-jaulas para obtener una medición directa de la tensión inter-jaulas. Como se muestra en la figura 1, es bastante normal ver un tren reversible de una sola jaula en frío provisto de sensores de espesor y velocidad (posiblemente codificadores) en ambos lados del tren.
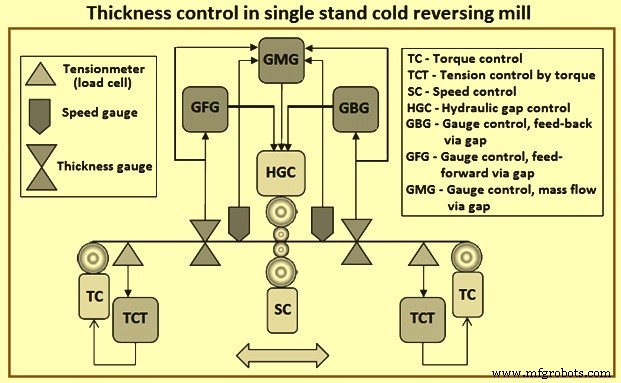
Figura 1: Control de espesor en un tren reversible de una sola jaula en frío
Para el tren reversible de una sola jaula en frío, los controladores externos son: (i) el control de tensión por par (TCT) en el que las tensiones de entrada/salida se mantienen constantes a través del par regulado por el TC que, a su vez, explota los motores aplicados a los mandriles bobinadora/desbobinadora; (ii) el control de calibre, realimentación vía zona (GBG) en el que el controlador genera un ajuste (trim) para la referencia HGC basándose en la medición de espesor "H rayos X salida" disponible aguas abajo de la jaula; (iii) el control de calibre, feed-forward vía zona (GFG) en el que el controlador genera un ajuste para la referencia HGC para anticipar las desviaciones de espesor de la banda entrante a laminar a través del rayos X instalado en el lado de entrada y produce la medición "H rayos X entrada"; y (iv) el control de calibre, flujo másico vía zona (GMC) en el que el controlador busca compensar las desviaciones de espesor "H rayos X salida" explotando el principio de flujo másico y así las mediciones de velocidad de la banda en el lado de entrada y salida ("V entrada" y "V salida").
Más precisamente, dado que las variaciones de ancho de banda son despreciables, se espera que se cumpla la ecuación de balance de flujo másico ("H rayos X entrada" × "V entrada" = "H rayos X salida" × "V salida"). Basándose en esta ecuación, es posible rastrear la medición de "H rayos X entrada" en el lado de entrada de la jaula y obtener otra medición del espesor a la salida de la jaula considerada "H MF salida" = ("H rayos X entrada" × "V entrada" / "V salida"). El GMC, al controlar la señal "H MF salida" en lugar de la señal "H rayos X salida", asegura un margen de estabilidad más amplio y mejores prestaciones que el GBG, ya que no hay retardo de transporte que afecte a la medida representada por "H MF salida".
Tren reversible de dos jaulas en frío
En el tren reversible de dos jaulas en frío, el HGC aplicado en la jaula número 1 (Figura 2) no busca regular directamente el espesor de salida de la jaula número 1. En efecto, se introducen algunos reguladores en el caso de tren reversible de dos jaulas en frío para mantener, en la medida de lo posible, constante la tensión inter-jaulas entre la jaula número 0 y la jaula número 1, con el fin de evitar la generación de perturbaciones para el GMC/GBG que actúan en la jaula número 0.
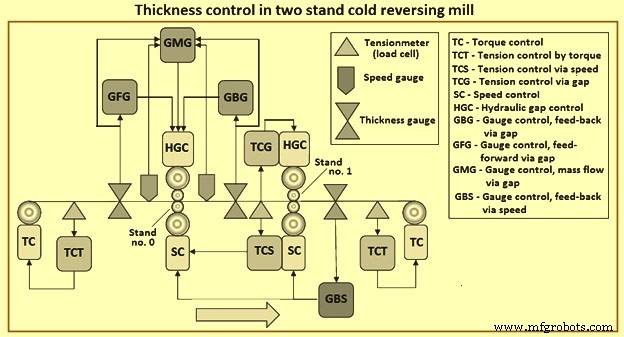
Figura 2: Control de espesor en tren reversible de dos jaulas en frío
Además, el espesor a la salida de la jaula número 1 es regulado por el GBS (control de calibre, realimentación vía velocidad). Este regulador actúa sobre la referencia de velocidad usada por el SC aplicado en la jaula número 1 y, posiblemente, sobre la referencia de velocidad usada por el SC aplicado en la jaula número 0. La tensión inter-jaulas es controlada por dos controladores mutuamente excluyentes: (i) TCS (control de tensión vía velocidad) que regula la tensión inter-jaulas variando la referencia de velocidad para el SC aplicado en la jaula número 0, y (ii) TCG (control de tensión vía zona) que actúa sobre la referencia de zona para el HGC aplicado en la jaula número 1.
La selección entre mantener activo el TCG o el TCS depende de la velocidad del tren. En efecto, a baja velocidad el TCS resulta en un controlador más rápido pero, por supuesto, puede interferir con el GBS que está a cargo de asegurar el espesor final. Por tanto, se implementa una lógica adecuada para cambiar, tan pronto como sea posible, de TCS a TCG cuando la velocidad alcanza un umbral. Por supuesto, en el tren reversible de dos jaulas en frío, cuando la dirección de laminación se invierte, los roles de las jaulas número 0 y número 1 se invierten y los controladores externos se aplican con una lógica simétrica.
Tren tándem de laminación en frío
En el tren tándem de laminación en frío, la lógica de control aplicada al tren reversible de dos jaulas se extiende aún más para tener en cuenta la contribución de más jaulas (Figura 3) y la correspondiente disponibilidad de sensores. Una instalación típica de tren tándem de laminación en frío está provista de sensores como: (i) rayos X de espesor en el lado de entrada de la jaula número 0 y a la salida de la jaula número 0; (ii) rayos X de espesor a la salida de la última jaula; (iii) medidores de velocidad láser instalados generalmente solo en entrada/salida de la jaula número 0; (iv) todas las velocidades inter-jaulas y velocidades de bobinado se miden mediante codificadores; y (v) todas las tensiones inter-jaulas se miden mediante células de carga.
Como en el caso del tren reversible de dos jaulas, GMC/GBG/GFC se aplica a la primera jaula del tren tándem, jaula número 0 (Figura 3), mientras que el GBS, a cargo de regular el espesor final, puede actuar sobre las referencias de velocidad para todas las jaulas. Además, como en el caso del tren reversible de dos jaulas, todas las tensiones inter-jaulas son reguladas por TCG o TCS.
Las velocidades de las jaulas y de la bobinadora y desbobinadora deben coordinarse para asegurar la estabilidad del tren. Este controlador feed-forward se conoce como "Speed Master". El "controlador Speed Master" debe implementarse para coordinar las velocidades de las diversas entidades en el tren. Esto es particularmente importante en tren reversible de dos jaulas en frío / tren tándem de laminación en frío donde la regulación de tensión inter-jaulas lograda por TCG/TCS no es tan rápida como la lograda por TCT.
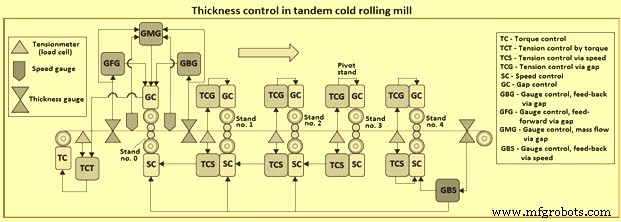
Figura 3: Control de espesor en tren tándem de laminación en frío
Control de planicidad en tren de laminación en frío
El control de planicidad en tren de laminación en frío se lleva a cabo mediante control automático de planicidad (AFC). Las tareas de control que deben lograrse en el control de bucle cerrado de nivel 1 para tren de laminación en frío conciernen no solo al espesor (AGC) sino también a la planicidad (AFC).
Para una banda sujeta a laminación en frío, la planicidad se define como la cantidad de diferencia de tensiones internas a lo ancho del material. La medición de las tensiones internas de la banda (la llamada forma) durante el bobinado puede realizarse mediante sensores de planicidad adecuados denominados medidores de forma (shape-meters) o estresómetros (stressometers), que hasta ahora representan una inversión significativa. Debido al coste de estos sensores, rara vez una planta está equipada con más de un sensor de planicidad, es decir, el medidor de forma instalado en la salida del tren.
El sensor de planicidad es la parte más importante del sistema AFC. El sensor de tipo rodillo de contacto (estresómetros) se aplica en este sistema considerando la estabilidad y la respuesta de la salida. Anteriormente, el sensor de planicidad de tipo rodillo de contacto no se utilizaba para trenes de laminación en frío de alta velocidad y calibre ultra-delgado como el tren tándem de seis jaulas, debido a la preocupación por rayaduras entre el sensor y la banda. En este sistema, un sistema de accionamiento auxiliar más sofisticado del rodillo del sensor que permite una sincronización de la velocidad del sensor y la velocidad de la banda previene las rayaduras.
La tarea AFC se realiza normalmente explotando en bucle cerrado los actuadores de planicidad de la última jaula solamente, ya que es la más cercana al medidor de forma y tiene el efecto más inmediato y predecible sobre la planicidad final de la bobina. Las jaulas de laminación utilizadas para laminación en frío tienen normalmente actuadores de planicidad avanzados. En general, en tren tándem de laminación en frío / tren reversible de dos jaulas, las jaulas pueden ser de tipo 4-altos o 6-altos (es decir, jaulas con 6 cilindros). El proceso de tren reversible de una sola jaula en frío puede lograrse (en particular para acero inoxidable) con jaulas de tipo 20-altos, también conocidas como molino en clúster o molino Sendzimir.
Sistema de medición de forma de banda
La forma de la banda, también denominada planicidad de banda, es una preocupación creciente para todos los involucrados en la industria de trenes de laminación. Una mala forma de banda puede aumentar la chatarra, ya que los productos fabricados a partir de banda con mala forma pueden ser defectuosos. Con el aumento de la velocidad y sofisticación de las líneas de proceso, una mala forma de material de alimentación puede dañar maquinaria o ralentizar la producción.
La forma de banda se vuelve cada vez más difícil de controlar a medida que aumenta la relación ancho/espesor y también a medida que el material se vuelve más duro. Se acepta normalmente que los defectos de forma de banda son causados por una reducción porcentual diferencial a lo ancho de la banda. Esto causa un alargamiento diferencial de porciones adyacentes de banda, lo que genera tensiones internas, llevando al abombamiento. Existen cuatro defectos principales de forma de banda producidos por reducciones diferenciales. Estos se denominan: (i) bordes sueltos (ondulados), (ii) abombamiento a un cuarto de ancho, (iii) llenura central, y (iv) espiga de pescado (ripple).
La introducción de nuevos trenes de laminación, como la convexidad variable continua (CVC) y cruce de pares (PC) y el cruce y desplazamiento de cilindros de trabajo (RCS) se han desarrollado para mejorar la forma y perfil de la banda, ya que estos trenes tienen la capacidad de funcionar como cilindro de desplazamiento, cilindro de cruce y cilindro de flexión.
La capacidad de control de forma de un tipo particular de tren de laminación ejerce un efecto decisivo en la calidad de la banda. Según el posicionamiento del producto, analizar y comparar el control de forma para prestaciones de laminación en frío de diversos tipos de trenes, y seleccionar el tipo de tren apropiado es esencial.
El diseño razonable de parámetros de proceso de laminación es la base para asegurar la calidad de forma. Mejorar la forma de banda mediante la optimización del proceso de laminación es un método tecnológico tradicional. Sin embargo, se han establecido numerosas nuevas aplicaciones de este método. La calidad de forma se mejora optimizando el flujo de emulsión del proceso de enfriamiento y el enfriamiento multi-zona. El fenómeno de pegado de acero causado por la mala forma de la cabeza de la banda se evita optimizando la fuerza de flexión de cilindros.
La calidad de forma, propiedades mecánicas y rugosidad superficial de una banda laminada por un tren de laminación en frío se logran optimizando la fuerza de laminación y la tensión. La mejora integral de la forma de banda y calidad superficial también puede lograrse optimizando la fuerza de laminación, la tasa de alargamiento de la banda y la tensión. Bajo la lógica de asegurar buena forma de banda, el flujo, concentración y temperatura de la emulsión se optimizan para prevenir deslizamiento y rayado térmico entre la banda y los cilindros. Como resultado, mejora el grado de limpieza de la superficie de la banda y se reduce el consumo de emulsión.
El control local de forma es difícil ya que su alcance es pequeño. "Costilla convexa" (convex rib) es un defecto típico de forma local. Se ha convertido en el foco de las unidades de producción de bandas laminadas en frío en años recientes. La costilla convexa se debe a la existencia de un punto alto local a lo ancho de la banda, formando una protuberancia aparente correspondiente a la posición del punto alto local. Este defecto conduce a una costilla convexa longitudinal en la posición local tras el desbobinado de la bobina y afecta seriamente la calidad del producto. Una gran cantidad de datos industriales muestra que la costilla convexa de banda laminada en frío es causada principalmente por la herencia de puntos altos locales de banda laminada en caliente, lo que señala el origen de la prevención de la costilla convexa.
La tecnología de control de caída de borde (edge drop) puede reducir la pérdida por corte y aumentar el rendimiento. La aplicación de tecnología de control de caída de borde al acero al silicio ha recibido creciente atención en años recientes. Los logros de la tecnología de control de caída de borde se encarnan principalmente en el desarrollo de sistemas de control automático y diseño de perfiles de cilindros.
La optimización de parámetros de proceso de laminación es una medida tecnológica común y efectiva para mejorar la calidad superficial. El control de calidad superficial se combina frecuentemente con el control de forma. El control integral de la rugosidad superficial y forma de un tren reversible de dos jaulas en frío se logra mediante la optimización de parámetros de proceso, como fuerza de laminación y tensión. La fuerza de laminación, tasa de alargamiento de banda y tensión del tren de laminación se optimizan para lograr el control integral de la calidad superficial y forma de la banda. Además, la limpieza superficial y forma de la banda se mejoran optimizando el flujo, concentración y temperatura de la emulsión. Actualmente, la aplicación de tecnología de control integral es bastante rara.
La detección de forma es la base para lograr el control de forma en bucle cerrado y es la clave para mejorar la calidad de forma. El medidor de forma de banda (shape-meter) es el "ojo" de la detección en línea. Es un instrumento de medición de alta gama del proceso de laminación. El medidor de forma de banda consta de dos partes principales: rodillo de detección de forma y procesador de transmisión de señal de forma. El desarrollo de un medidor de forma es tan difícil que ha sido monopolizado durante mucho tiempo por unas pocas empresas. En los últimos 10 años, se ha logrado un gran avance en el medidor de forma. El rodillo de detección de forma sin costuras y el procesador de transmisión de señal inalámbrico se han desarrollado independientemente y aplicado con éxito.
Un medidor de forma convencional usado en laminación en frío consiste en un array de células de carga distribuidas a lo ancho de la banda. Cada célula produce una señal que representa la presión ejercida por la porción de banda en contacto con ella. Como resultado, el medidor de forma produce un array de señales de tensión cuya dimensión es la cantidad de células de carga colocadas en el sensor [Forma = (T1 ... Tn)]. Recientemente, sensores sin contacto basados en ultrasonido están disponibles y proporcionan un array de señales bastante similar. Cabe señalar que la presencia de un gradiente en la tensión específica asociada a dos porciones diferentes de banda implica que las dos porciones presentan valores de alargamiento diferentes. A su vez, una diferencia excesiva en el alargamiento entre porciones de banda puede implicar un defecto de planicidad manifiesto que debe corregirse.
El rodillo de detección de forma seccional (Figura 4) es el internacionalmente popular. Este rodillo consiste en un eje central, anillos externos y sensores piezoeléctricos. La banda rodea el rodillo de detección de forma formando un cierto ángulo. La tensión de banda T actúa sobre el rodillo de detección y resulta en presión N. Una serie de anillos externos y sensores se disponen a lo largo de la dirección axial del rodillo de detección, y la presión N se transmite y detecta. La distribución axial de presión se convierte en distribución de tensión por el computador de procesamiento de señal para que la forma de la banda pueda calcularse. Este tipo de rodillo de detección puede aplastar y rayar la superficie de la banda por dos razones. Primero, existe un hueco entre los anillos externos. Segundo, la temperatura axial del rodillo de detección es diferente. La diferencia de temperatura entre el centro y el borde del rodillo medidor es de decenas de grados Celsius, resultando en diferencias de expansión térmica radial entre diferentes anillos externos.
Se ha desarrollado un rodillo de detección de bloques incrustados (inlayed block - Figura 4) para superar los inconvenientes del rodillo de detección seccional. Dos ranuras rectangulares se mecanizan en el cuerpo del rodillo de detección, y un conjunto de bloques elásticos con sensores se instala en cada ranura. La estructura evita eficazmente rayar la superficie de la banda causada por la expansión térmica desigual del rodillo de detección seccional. Sin embargo, el "efecto piel" de la corriente conduce fácilmente a dureza desigual del borde de la ranura rectangular y otra parte del cuerpo del rodillo cuando se aplica tratamiento térmico. La banda rota puede dañar fácilmente la parte blanda del cuerpo del rodillo, y la superficie del rodillo dañada puede rayar la superficie de la banda en producción posterior.
Se ha desarrollado un nuevo tipo de rodillo de detección de forma sin costuras (Figura 4) para resolver completamente los problemas mencionados. Se mecanizan de dos a cuatro orificios pasantes precisos a lo largo de la dirección circunferencial cerca de la superficie del rodillo en el cuerpo del rodillo. El espesor de pared entre el orificio y la superficie externa del rodillo está entre 6 mm y 8 mm. El espesor de pared no solo favorece la transferencia de presión, sino que también retiene suficiente espesor para el rectificado del rodillo. Una serie de sensores se disponen dentro de cada orificio pasante. El material del rodillo es acero de alto carbono, cromo y manganeso, y la dureza superficial del rodillo supera 60 HRC después del temple. El espesor de la capa endurecida es de 4 mm o más. Este rodillo de detección presenta las ventajas de superficie sin costuras, alta dureza y capa endurecida profunda, que resuelven completamente los problemas técnicos de aplastamiento y rayado de la superficie de la banda.
Una cierta pre-presión se aplica al sensor mediante un ajuste por interferencia para mantener el sensor funcionando en el rango de linealidad. De hecho, existe una cierta diferencia de temperatura y deformación térmica entre la superficie externa del rodillo de detección y el sensor interno en el proceso de laminación, y estas diferencias pueden debilitar o reducir la magnitud de la interferencia y pre-presión entre sensores y la pared interna de los orificios, resultando en distorsión de la señal de detección. Por tanto, el ensamblaje de sensores debe tener una magnitud adecuada de interferencia y pre-presión. Para resolver el problema, el campo de temperatura, deformación térmica y transferencia de presión del rodillo de detección y sensores en el proceso de laminación se simulan con software de elementos finitos. Se optimizan el tamaño de la estructura del rodillo y la magnitud de la interferencia.
El cepillo de carbón y anillo deslizante (slip ring) son las estructuras populares para transmisión de señal y alimentación. Una serie de anillos deslizantes de cobre se fijan en el extremo giratorio del cuello del rodillo de detección, y una serie de cepillos de carbón se fijan en la tapa conectada con la camisa del cojinete. Las señales del rodillo de detección se transmiten a los anillos deslizantes vía cables. Los anillos deslizantes giratorios transmiten las señales a los cepillos de carbón fijos. También, las señales se transmiten a terminales remotos vía cables de larga distancia. El principio de alimentación es similar al de transmisión de señal. Debido a la fricción entre el cepillo de carbón y el anillo deslizante, pueden ocurrir desgaste, vibración y distorsión grave de señal. El cepillo de carbón y anillo deslizante necesitan mantenimiento frecuente y equipamiento con dispositivos de refrigeración y limpieza. La transmisión remota de señal analógica puede interferirse fácilmente por electromagnetismo, vibración, temperatura y otros factores, lo que puede aumentar el error.
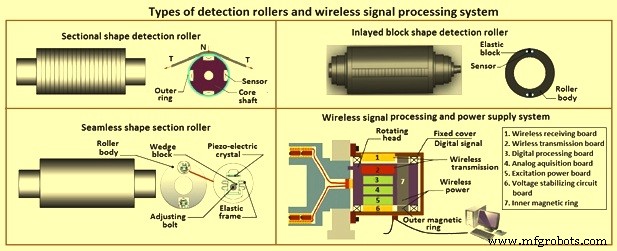
Figura 4: Tipos de rodillos de detección y sistema de procesamiento de señal inalámbrico
Se ha desarrollado un procesador de transmisión de señal inalámbrico e integrado (Figura 4) para resolver los problemas anteriores. El procesador de señal consiste en una cabeza giratoria y una tapa fija. La cabeza giratoria está conectada al rodillo de detección y gira sincrónicamente. Una placa de alimentación de excitación, una placa de adquisición analógica, una placa de procesamiento digital, una placa de transmisión inalámbrica y un anillo magnético interno se disponen en la cabeza giratoria. La tapa se fija en la camisa del cojinete, y una placa de recepción inalámbrica, un anillo magnético externo y una placa de circuito estabilizador de voltaje se instalan en la tapa.
El principio de funcionamiento es que la alimentación se suministra a la placa de recepción inalámbrica y al anillo magnético externo en la tapa por el cable y la placa estabilizadora. El anillo magnético interno giratorio recibe la señal estabilizada por transmisión por inducción inalámbrica, y todos los sensores en el rodillo de detección y todas las placas de circuito en la cabeza giratoria son alimentados por la placa de alimentación de excitación. Las señales de salida de los sensores son recogidas por la placa de adquisición analógica, y la placa de procesamiento digital implementa la conversión analógico-digital. Se realiza procesamiento digital y codificación bajo condiciones de aislamiento por acoplamiento magnético y aislamiento fotoeléctrico. Las señales se entregan entonces a la placa de transmisión inalámbrica. La placa de transmisión convierte las señales en señales inalámbricas de alta frecuencia y transmite las señales inalámbricas a la placa de recepción. La placa de recepción convierte las señales inalámbricas a señales cableadas. Finalmente, las señales se transmiten al computador remoto de procesamiento de señal vía cable blindado.
La detección de forma se ve afectada por vibración, electromagnetismo, diferencia de temperatura, error de instalación del rodillo de detección, deformación, cambios de forma de bobina y otros factores, por lo que las señales de detección de forma necesitan cancelación de ruido y compensación de error para asegurar la precisión. Se aplica un diferenciador de seguimiento en tiempo discreto para eliminar el ruido de la señal de detección de forma.
El sistema de control de forma puede dividirse en sistema de control de pre-ajuste (pre-setting) y sistema de control de bucle cerrado según la secuencia de control, y el modelado del sistema de control de forma incluye modelos mecánicos e inteligentes. El control de pre-ajuste es un control predictivo, y el control de bucle cerrado es un control de monitoreo. Los dos sistemas se complementan y aseguran la calidad de forma de la banda. El control de pre-ajuste de forma es la base del control de bucle cerrado. La precisión, velocidad y estabilidad del control de bucle cerrado están directamente influenciadas por la precisión del control de pre-ajuste.
El núcleo y clave en el control de forma de bucle cerrado son los modelos de control, que incluyen la estrategia de control y algoritmo del modelo. Cuando se detecta la señal de forma de banda, el modelo de control calcula rápidamente el monto de ajuste de los medios de control (p. ej., cantidad de inclinación de cilindro, fuerza de flexión de cilindro, rociado de enfriamiento multi-zona) para lograr un ajuste oportuno y preciso de la forma de banda basado en optimización cuadrática y compensación de histéresis.
La inclinación y flexión de cilindros son los medios de control de forma más flexibles y rápidos. Se ha establecido el modelo PID difuso-neural (proporcional integral derivativo) de ajuste de inclinación y flexión de cilindros basado en la coordinación de los dos métodos inteligentes de teoría difusa y red neuronal. El algoritmo de control PID convencional no puede adaptarse directamente al complejo y variable proceso de laminación, por lo que la teoría difusa, buena para tratar modelos desconocidos, se combina con la red neuronal con fuerte capacidad de auto-aprendizaje para mejorar el efecto de control de forma.
Proceso de manufactura
- Sistema de control de acceso integrado con QR, RFID y verificación de temperatura
- Control de sensores y actuadores con Raspberry Pi: acelerómetro, servo y streaming de datos
- Controla tu Arduino con Google Assistant – Tutorial Completo Paso a Paso
- Colada y laminación de bramás delgadas: Mejora en la producción de productos planos
- Gestión Eficiente del Agua y Control de Contaminación en Plantas Siderúrgicas Modernas
- Características clave de un tren de bandas en caliente moderno para producción de acero de alto rendimiento
- Laminación en frío de acero de precisión: Mejora de espesor, acabado y rendimiento
- Incrustación de laminación: Generación, transporte y usos prácticos en la fabricación de acero
- Vigas universales (I/H): diseño, laminación y aplicaciones
- Optimización de propiedades mecánicas con control termo-mecánico en trenes de laminación
- Laminado en caliente vs. en frío: Diferencias clave en conformado de metales