



Automatización Avanzada para Control Preciso de Espesor en Trenes de Laminación en Caliente
La eficiencia económica de los procesos de laminación de metales está fuertemente correlacionada con el nivel de calidad de los productos laminados finales. La laminación de productos planos de acero es un proceso complejo donde la calidad del producto se ve influenciada por diversos factores como el material de entrada, equipos mecánicos y eléctricos, parámetros operativos, lubricación, y estrategias de automatización y control. Los parámetros de calidad significativos son el espesor del material, la forma y superficie del material, y la homogeneidad de la distribución de tensiones. Para una eficiencia de costes optimizada y maximizar el uso del material, son esenciales tolerancias estrictas para el espesor, permitiendo laminar la banda lo más cerca posible del espesor mínimo permisible. La calidad del producto solo puede optimizarse eficazmente si los equipos mecánicos, eléctricos e instrumentales, así como la solución de estrategia de control, se combinan adecuadamente.
Proceso en el tren de laminación en caliente (HSM)
El proceso en HSM reduce por compresión las planchones de colada continua con sección rectangular y espesor en el rango de 250 mm a 350 mm, transformándolos en banda plana de acero hasta alcanzar el espesor deseado. Varios HSM tienen capacidad para producir bandas con espesores tan bajos como 1 mm. Los pasos del proceso en un HSM típico son: (i) recalentamiento de planchones en un horno de recalentamiento de tipo empujador o viga andante para alcanzar la temperatura óptima, (ii) tren de desbaste (ya sea un tren reversible o un tren continuo que consta de varias jaulas) para lograr una reducción preliminar de espesor, (iii) tren de acabado consistente en 5 a 7 jaulas de laminación consecutivas que reducen el espesor al valor deseado, y (iv) bobinado de la larga banda en una bobinadora.
En el tren de acabado del HSM, una tarea importante la realiza un brazo hidráulico, llamado looper, situado entre dos jaulas consecutivas, cuyo propósito es mantener la tensión de la banda en un valor constante. Este sistema mecánico está sujeto a dinámicas particularmente inestables que hacen que el control sea complejo.
Niveles de automatización en HSM
El procesamiento de planchón a banda laminada en caliente en el HSM se logra a través de varios pasos de proceso cuya complejidad involucra tecnologías mecánicas y de automatización. La laminación en caliente en un HSM necesita no solo soluciones mecánicas sino también tecnologías de control apropiadas. El proceso de laminación en el HSM puede controlarse mediante una arquitectura estándar de software y automatización que incluye cuatro niveles de automatización.
El sistema de automatización no es el único determinante del rendimiento del tren de laminación en caliente. Sin embargo, para cualquier configuración dada de equipos mecánicos y eléctricos, el rendimiento potencial del tren solo se alcanza con control y automatización de alto rendimiento. La atención debe centrarse en el rendimiento productivo y la calidad, donde el control es particularmente importante para lograr un buen desempeño. Normalmente, el rendimiento productivo y la calidad interactúan de formas tanto positivas como negativas, y estas interacciones deben considerarse al definir el sistema de control.
Rendimiento productivo (Throughput)
El rendimiento productivo máximo que puede alcanzarse en un tren está limitado por las capacidades del hardware mecánico y eléctrico. Para lograr rendimientos consistentemente cercanos a este límite se necesita control y automatización de alta calidad. A altos rendimientos, tres o más piezas de trabajo pueden estar en el tren de laminación en diferentes etapas de procesamiento simultáneamente. Para evitar colisiones catastróficas en el tren, el seguimiento preciso es esencial. El sistema de seguimiento utiliza señales de la instrumentación del tren e información del proceso (por ejemplo, a medida que una pieza se lamina, su longitud aumenta) para mantener un mapa dinámico del tren. Por supuesto, debe ser robusto frente a la pérdida de instrumentos individuales del tren.
El control de rendimiento productivo analiza el programa de laminación y determina qué parte de la instalación del tren (horno, tren de desbaste, tren de acabado o bobinadora) puede limitar el rendimiento. El proceso limitante se controla entonces para alcanzar el máximo rendimiento y las otras partes del proceso se controlan para igualar este rendimiento. Esto resulta en una mejora de la eficiencia energética y una reducción del desgaste de los equipos, reduciendo así los costes.
El rendimiento productivo y la calidad también interactúan. A medida que aumenta el rendimiento, el control se vuelve más difícil, y mantener el nivel requerido de calidad y rendimiento requiere un diseño cuidadoso del sistema de control. El control de calidad y rendimiento productivo también interactúan positivamente. Por ejemplo, para lograr un mayor rango y precisión de control de temperatura en el tren de acabado, normalmente se instalan rociadores de enfriamiento entre jaulas. Estos deben controlarse para mantener la temperatura de la banda a la salida del tren, pero además pueden utilizarse para aumentar la velocidad a la que se lamina la pieza en el tren de acabado, manteniendo la temperatura objetivo de salida.
Calidad
Un objetivo principal del sistema de automatización es controlar los equipos del tren para que las bobinas laminadas cumplan las dimensiones (calibre, ancho, perfil y planicidad) y propiedades del material según las especificaciones requeridas. Hay dos aspectos para controlar los parámetros de calidad: (i) control de la cabeza de la pieza de trabajo a medida que se enhebra en el tren, y (ii) control de los equipos del tren para mantener los parámetros de calidad deseados durante la laminación de la bobina.
Existen dos modos de control: (i) configuración del tren (mill set-up), y (ii) control dinámico. Una diferencia fundamental en la estrategia de control se impone a los dos modos por la disponibilidad de mediciones. A medida que la banda se enhebra en el tren, no hay mediciones de los parámetros finales de calidad, la banda simplemente no ha alcanzado los instrumentos de medición, y el control se logra mediante control feed-forward y basado en modelos. Una vez que el tren está lleno, están disponibles mediciones directas de (algunos de) los parámetros finales de calidad, y entra en operación el control dinámico de realimentación (feedback). La precisión en ambos modos de control es importante, y buenos parámetros de calidad en la cabeza conducen a un alto rendimiento. El control de ancho en el HSM también es importante. Las bobinas se comercializan frecuentemente por longitud en lugar de por peso, por lo que cualquier exceso de ancho representa una pérdida de rendimiento.
La forma de la banda se define por dos parámetros que interactúan: (i) perfil, y (ii) planicidad. El perfil es la variación de espesor a lo ancho de la banda y, para el procesamiento posterior, debe controlarse. Se necesita espesor uniforme tanto a lo largo de la banda como a lo ancho. La planicidad es la capacidad de la banda para yacer plana sin aplicar fuerzas externas y también es importante para el procesamiento posterior. Los defectos de planicidad son inducidos por un mal control del perfil proporcional (perfil dividido por espesor) a través del tren, y por tanto hay una interacción entre el control de perfil y el de planicidad.
El problema de control de planicidad también difiere del de perfil ya que la planicidad es importante no solo a la salida del tren, sino en los huecos entre jaulas del tren de acabado. Malos defectos de planicidad entre jaulas pueden llevar a inestabilidad del proceso de laminación en el tren de acabado, resultando en pérdida total de control y destrucción de la bobina (cobble). Esto representa una pérdida de rendimiento y también afecta la disponibilidad del tren al detener el proceso mientras se limpia el cobble.
Además de los parámetros dimensionales, hay otros parámetros de calidad importantes. Un objetivo particularmente importante es el control de las propiedades mecánicas de la banda terminada. Las propiedades mecánicas están determinadas, en gran medida, por la microestructura, y esta a su vez está determinada, en parte, por la deformación, y en gran medida por la historia térmica de la bobina laminada. En los sistemas actuales de control y automatización, el control de la microestructura se logra indirectamente controlando la evolución de la temperatura a medida que la banda se enfría en la mesa de salida entre la salida del tren y la bobinadora. El metalúrgico del tren define la trayectoria objetivo de enfriamiento, y el sistema de control ajusta los rociadores de enfriamiento en la mesa de salida y la velocidad del tren de acabado para ajustar la trayectoria de temperatura deseada lo más precisamente posible.
Estructura del sistema de control
Los objetivos de control para el HSM se expresan en términos de rendimiento productivo y parámetros de calidad del producto. Sin embargo, el alcance práctico de control abarca una gama muy amplia de aplicaciones, desde bucles locales de control de posición de alta velocidad con velocidades operativas en el nivel de milisegundos o sub-milisegundos, hasta la tarea general de programación de piezas de trabajo que opera en una escala horaria o superior. Todos estos controles contribuyen al rendimiento general necesario del sistema de automatización, pero los objetivos se expresan frecuentemente en términos de sub-objetivos más apropiados a la escala temporal del controlador particular. Por ejemplo, el objetivo de un bucle de posición puede expresarse en términos de tasa de cambio y sobreimpulso en respuesta a un cambio de posición demandado, mientras que la programación general de productos a través del tren puede expresarse en términos de velocidad para satisfacer los planes de producción.
La tecnología de automatización aplicada en el tren de laminación en caliente se divide normalmente en cuatro niveles denominados niveles 0, 1, 2 y 3, respectivamente. En todos estos niveles que necesitan cooperar jerárquicamente para lograr los mejores rendimientos y los más altos niveles de productividad, se implementan diversas tecnologías de control, modelos matemáticos de fenómenos físicos y algoritmos de optimización. La estructura jerárquica de un sistema de automatización de control normalmente adoptado para tren de laminación en caliente se muestra en la figura 1.
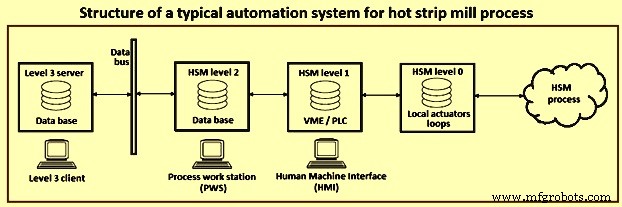
Figura 1: Estructura de un sistema de automatización típico para proceso de tren de laminación en caliente
Esta diferencia en escala temporal y alcance de los controles individuales se refleja en la estructura multi-nivel de los sistemas de control ahora ampliamente utilizados en trenes de laminación. En la figura 1 se muestra el diagrama de bloques de un sistema multi-nivel. La separación de funciones entre los diversos niveles no es estricta, y si funciones específicas se implementan en, digamos, nivel 1 o nivel 2 puede variar de una instalación a otra y en respuesta al desarrollo de mejores métodos de control y equipos.
Nivel 0
Es el nivel más bajo de control e incluye, por ejemplo, los bucles de control para cápsulas hidráulicas usadas para posicionar los cilindros en los trenes de laminación y para los motores eléctricos principales que accionan el tren.
Nivel 1
Se ocupa principalmente del control intra-pieza (in-piece control). En este nivel, parámetros de calidad como el espesor y la temperatura de la banda comienzan a aparecer. Sin embargo, los objetivos para los bucles de nivel 1 son frecuentemente sub-objetivos suministrados por el nivel 2. Por ejemplo, los bucles de control de nivel 1 funcionan para controlar el espesor de salida de jaulas intermedias en el tren de acabado, y este patrón de espesor de salida a través del tren es establecido por el nivel 2 para alcanzar el espesor de salida requerido dentro de las restricciones de máquina y proceso.
La automatización de nivel 1 interactúa directamente con dispositivos de bajo nivel (actuadores y transductores). Se implementan bucles de control en tiempo real y secuencias lógicas. Muestreo rápido (1 milisegundo) y alta potencia de cómputo se logran, por ejemplo, mediante tecnología de arquitectura VME (Versa Module European). Los PLC convencionales, en cambio, garantizan un tiempo de muestreo mínimo de 10 milisegundos. La interfaz Hombre-Máquina (HMI) ofrece al operador una visión en tiempo real del proceso.
Nivel 2
Aborda directamente el control de los parámetros de calidad y rendimiento productivo. Su dominio de operación es mucho más amplio que el nivel 1, y en un sistema bien desarrollado cubre el control integrado del horno de recalentamiento, tren de desbaste, tren de acabado y mesa de salida. Se ocupa mucho del control de configuración del tren de pieza a pieza, pero frecuentemente incluye parte del control dinámico intra-pieza también. Normalmente, el control dinámico en nivel 2 se ocupa del control coordinado general de, digamos, el tren de acabado. Los bucles de control locales son más apropiados para el nivel 1. Gran parte del control en nivel 2 es de naturaleza feed-forward y basado en modelos. Un buen rendimiento de control necesita modelos predictivos del proceso (p. ej., modelos de deformación y temperatura) y modelos dinámicos de máquinas y sensores del tren. La mayoría de los modelos de proceso necesarios para el control de vanguardia de trenes de laminación residen aquí.
La automatización de nivel 2 proporciona funciones y utilidades de control de nivel superior, como cálculo óptimo de configuración de planta, generación de informes de producción y análisis estadístico de calidad del producto. En particular, modelos matemáticos de procesos tecnológicos se usan para generar configuraciones adecuadas de planta. La fiabilidad de los modelos físicos, en condiciones de trabajo diferentes e incluso variables en el tiempo, se logra mediante auto-adaptación, es decir, técnicas de identificación basadas en realimentación de planta que mejoran recursivamente la fiabilidad de las predicciones del modelo. La información tecnológica y el archivo histórico de producción se almacenan en la base de datos (BD), mientras que la estación de trabajo de proceso (PWS) ofrece una interfaz gráfica a las utilidades de nivel 2.
Nivel 3
El sistema de automatización de nivel 3 se implementa para proporcionar utilidades adicionales para la supervisión de producción de alto nivel (también conocidas como funciones de "Sistema de Ejecución de Fabricación" - MES), gestión de patio de almacenamiento y coordinación entre niveles 2 de los diferentes procesos pertenecientes a la misma planta. El sistema de automatización de nivel 3 está a cargo de coordinar la programación de producción entre el proceso del HSM y los procesos de las unidades aguas arriba y aguas abajo.
El nivel 3 funciona principalmente como programador (scheduler) del tren de laminación en caliente. Toma la cartera de pedidos del tren y la organiza en rondas de, típicamente, 100-200 piezas de trabajo que cumplen con las reglas de programación desarrolladas para el tren. Además del propio HSM, el nivel 3 tiene en cuenta los procesos aguas arriba y aguas abajo y las áreas de almacenamiento. Las reglas de programación utilizadas son, esencialmente, un modelo global del tren de laminación que permite al programador organizar la ronda para que los parámetros de calidad requeridos puedan lograrse dentro de las restricciones impuestas por los equipos del tren. Tradicionalmente, el factor más importante es la evolución de los perfiles de los cilindros en los trenes causada por su desgaste y expansión térmica. De esto deriva el "horario ataúd" (coffin schedule), que significa empezar estrecho, aumentar rápidamente a material más ancho a medida que las convexidades térmicas aumentan en los cilindros, y disminuir gradualmente hacia lo estrecho a medida que los cilindros se desgastan.
Tecnologías de control aplicadas en HSM
El uso de soluciones avanzadas de control y modelado para HSM ha sido objeto de diversos desarrollos en varias direcciones en los últimos 40-50 años. Estos incluyen: (i) el uso de técnicas de control multivariable propuestas para el tren de acabado desde los años 1970 y ahora consideradas una herramienta consolidada para controlar la jaula de laminación genérica junto con el looper aguas abajo o la bobinadora aguas abajo; (ii) desarrollo de diversos modelos para predecir las características del material según la temperatura del material y el proceso de laminación y aplicación de controles para regular la temperatura de bobinado; (iii) desarrollo de técnicas avanzadas de control aplicadas para compensar fenómenos de fricción; (iv) desarrollo de modelos y controladores para mejorar la planicidad y perfil del material; y (v) desarrollo de técnicas de control de dirección (steering control) introducidas recientemente para aumentar los niveles de productividad reduciendo la probabilidad de eventos de cobble. La figura 2 muestra una disposición típica de tren de laminación en caliente con controles de nivel 1.
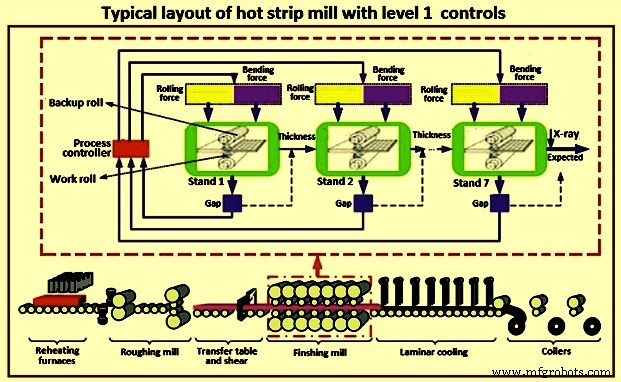
Figura 2: Disposición típica de tren de laminación en caliente con controles de nivel 1
Tecnologías de control para regulación de espesor
La figura 3 muestra un ejemplo de regulación de espesor aplicada al HSM normalmente con la provisión de los siguientes sensores. Los instrumentos y sensores necesarios para la regulación de espesor se detallan a continuación.
Medidor de espesor y perfil
Este medidor se basa en tecnología de rayos X y está dirigido a medir el espesor en la línea central de la pieza de trabajo. Rara vez se monta en un carro móvil y puede medir todo el perfil de espesor a lo ancho de la bobina. Normalmente se instala un sistema de medición de espesor/perfil al final de la última jaula del tren.
Células de carga
Se proporcionan para tener una medición de la fuerza de laminación, que representa una señal de medición básica para la regulación de espesor del HSM. En caso de no disponer de células de carga, la medición de la señal de fuerza hidráulica generada por los transductores de presión instalados en el cilindro principal puede utilizarse como medida alternativa.
En algunos casos, las células de carga se montan en los loopers para obtener una medición directa de las tensiones inter-jaulas. También en este caso, una medida alternativa está representada por la señal de fuerza generada por los transductores de presión montados en el cilindro hidráulico que actúa sobre el looper.
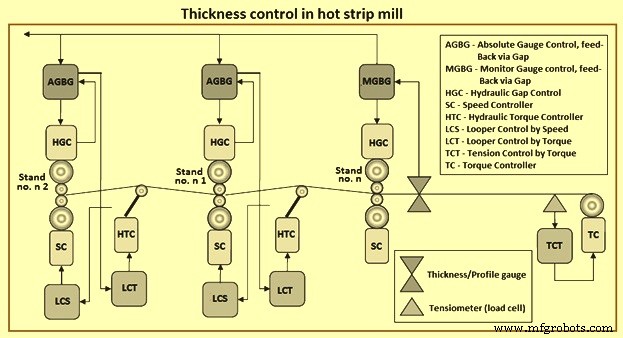
Figura 3: Control de espesor en tren de laminación en caliente
Existen ciertas características que distinguen entre controladores básicos y controladores externos. Los controladores básicos son aquellos encargados de implementar referencias para actuadores físicos. Por otro lado, los controladores externos son aquellos que producen referencias para los controladores básicos con el fin de alcanzar el objetivo deseado. El control de espesor se logra mediante los siguientes controladores básicos.
Control hidráulico de zona de mordida (HGC)
El HGC lo realiza un controlador que recibe una referencia de zona de mordida y mide la zona proveniente de codificadores de posición colocados en el cilindro hidráulico, produciendo el comando de la válvula servo que controla el flujo másico de aceite generando el movimiento del cilindro. Obviamente, la zona medida puede ser significativamente diferente de la zona física de la jaula debido a la elongación elástica de la jaula.
Controlador de par (TC)
El controlador de par controla el par generado por los dos mandriles. Estos controladores reciben una referencia de par producida por el "controlador de tensión por par (TCT)" que busca mantener constante las tensiones de bobinado/desbobinado de la banda.
Controlador de velocidad (SC)
El controlador de velocidad regula la velocidad de la jaula. Obviamente, para lograr la estabilidad de la laminación, la referencia de velocidad debe coordinarse con las demás operaciones del tren de laminación.
Controlador hidráulico de par (HTC)
El controlador hidráulico de par controla el par generado por el looper.
Control automático de calibre (AGC)
El sistema de control automático de calibre (AGC) se proporciona en HSM para lograr el espesor deseado de la banda en caliente. Es el sistema para la regulación del espesor. Para sus aplicaciones en HSM, el AGC requiere estrictamente la adquisición de la elongación (stretch) para cada jaula. La adquisición de la elongación de la jaula es muy importante en el caso de HSM, mientras que en el caso de tren de laminación en frío es mucho menos importante.
La elongación de la jaula (stand stretch) representa el comportamiento elástico de la estructura mecánica de la jaula cuando se genera una fuerza de compresión por el cilindro hidráulico principal (es decir, el cilindro HGC). Esta característica debe conocerse de antemano para implementar el AGC en HSM y por esta razón se implementa y ejecuta una secuencia de control adecuada fuera de línea, es decir, antes de la laminación, conocida como "secuencia de adquisición de elongación" (SAS).
La SAS se obtiene poniendo los cilindros de trabajo en contacto y modificando linealmente la referencia de posición para el HGC desde un valor mínimo a uno máximo. Para cada referencia de posición, la fuerza medida por las células de carga (o por la medición de fuerza hidráulica HGC) se registra para construir una característica de elongación similar a la representada en la figura 4. Los registros se realizan, en general, dos veces. Los primeros registros se hacen con referencias de posición HGC crecientes (lecturas ascendentes) y los segundos con referencias decrecientes (lecturas descendentes).
Las diferencias entre las lecturas ascendentes y descendentes están relacionadas con una histéresis no despreciable en el comportamiento elástico de la jaula. Finalmente, se almacena una curva polinómica de mejor ajuste que satisface la siguiente ecuación para realizar la tarea AGC. F en la ecuación es la fuerza medida.
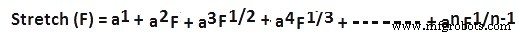
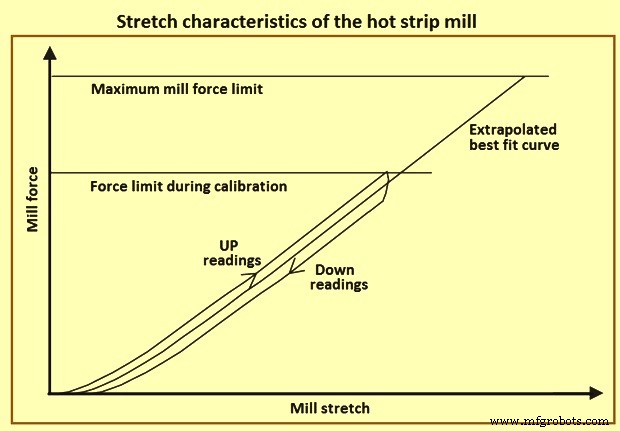
Figura 4: Características de elongación del tren de laminación en caliente
Cabe señalar que la adquisición de la característica de elongación "stretch" (F) puede aprovecharse plenamente durante la laminación para derivar una medición indirecta del espesor de salida de la pieza de trabajo h mediante la ecuación h' = S + F(stretch), donde h es el espesor de salida de la banda para la jaula considerada, h' es su estimación derivada de la ecuación anterior, S es la zona medida para la jaula considerada derivada de los codificadores montados en el cilindro hidráulico, y F es la fuerza de laminación medida (desde células de carga o desde presiones HGC). Esta ecuación se conoce normalmente como "ecuación del medidor de calibre" (gauge meter equation) y se simplifica frecuentemente introduciendo el llamado "Módulo del Tren" (Mill Modulus), Mm de la jaula, es decir, la constante elástica de la jaula. La ecuación simplificada es h' = S + F/Mm. En general, la implementación real del AGC convencional se basa en la primera ecuación, mientras que la síntesis avanzada de controladores basada en modelos puede explotar la versión lineal representada por la segunda ecuación.
El AGC en HSM tiene el propósito de mantener constante el espesor de la banda actuando sobre las referencias de posición para todos los HGC compensando diversos fenómenos, por ejemplo, la histéresis de la elongación de la jaula, la variación de la dureza del material causada por posibles fluctuaciones de la temperatura del material, etc. Para hacer esto, es necesario tener en cuenta que la presencia de un looper entre una jaula y la siguiente implica que la regulación realizada por una jaula no influye en la realizada por las jaulas adyacentes, siempre que un control eficaz de tensión inter-jaulas sea asegurado por el looper. Este hecho representa la razón principal por la que la arquitectura de control de AGC para el tren de laminación en caliente y el tren de laminación en frío son significativamente diferentes.
El AGC en HSM se logra mediante algunos controladores externos que cooperan durante la laminación. En particular, dos reguladores están a cargo de controlar el looper. Estos se describen a continuación.
Control de Looper por Par (LCT)
El LCT logra la regulación de la tensión inter-jaulas actuando sobre la referencia de par usada por el HTC. Normalmente, el LCT es alimentado por el error de tensión generado por una célula de carga montada en el looper o, alternativamente, por la estimación de la tensión inter-jaulas derivada por la fuerza hidráulica del looper.
Control de Looper por Velocidad (LCS)
El LCS busca regular la posición angular del looper actuando sobre la referencia de velocidad de la jaula aguas arriba (es decir, actuando sobre la referencia para el SC que actúa en la jaula aguas arriba). Este regulador también se conoce como regulador de flujo másico.
La regulación adecuada de espesor se logra de manera diferente para las jaulas intermedias y para la jaula final respectivamente. En realidad, para las jaulas intermedias no está disponible una medición directa de espesor y, por tanto, se logra una medición indirecta del espesor a partir del principio del medidor de calibre como se dio en las dos ecuaciones anteriores. Por tanto, el AGC representado en la figura 4 está compuesto por los siguientes dos reguladores.
Control Absoluto de Calibre, Realimentación vía Zona (AGBG)
El AGBG se aplica a todas las jaulas intermedias que no disponen de un dispositivo de medición directa de espesor y se basa en el principio del medidor de calibre, generando un ajuste (trim) para la referencia de zona del HGC correspondiente. Este controlador también se encarga de realizar algunas compensaciones feed-forward relacionadas con la variación de la película de aceite para los cojinetes del cilindro de apoyo, la expansión térmica del cilindro de trabajo debido al contacto con la banda y la variación de los diámetros de los cilindros debido al desgaste.
Control Monitor de Calibre, Realimentación vía Zona (MGBG)
El MGBG busca mantener el espesor de la banda que sale de la última jaula del tren de acabado según el valor objetivo adecuado utilizando la realimentación de espesor proveniente del rayos X ubicado en la salida del tren. La señal de desviación se usa para corregir las referencias de zona para el HGC de todas las jaulas. En efecto, un algoritmo dedicado define cómo distribuir las correcciones entre todas las jaulas de acabado. Sin embargo, el principal problema en la implementación del MGBG es que es estrictamente necesario tener en cuenta los retardos de transporte entre el rayos X y la jaula que implementa la corrección requerida.
Finalmente, como se muestra en la figura 3, el LCT puede recibir un ajuste (trim) del regulador AGBG para reducir las interacciones entre el LCT y el AGBG.
Speed Master (Control Maestro de Velocidad)
La velocidad de las jaulas y de las bobinadoras debe coordinarse para asegurar la estabilidad del tren. Esto lo realiza un controlador feed-forward conocido como "Speed Master". Para prevenir problemas de inestabilidad en el proceso de laminación en caliente, una jaula es elegida como "jaula pivote" (pivot stand) y las variaciones de velocidad de la jaula pivote se compensan en feed-forward mediante variaciones de velocidad adecuadas para las otras jaulas. Para hacer esto, es fundamental conocer, lo más precisamente posible, el "deslizamiento hacia adelante" (forward slip - FS) para todas las jaulas, es decir, el siguiente coeficiente que representa la relación entre la "velocidad angular" (As) del motor de la jaula y la velocidad de salida de la banda (Vout). Esto se representa por la ecuación FS = Vout / (R·As), donde R es el radio del cilindro de trabajo. Normalmente, los coeficientes FS se estiman mediante modelos matemáticos adecuados instalados en el sistema de automatización de nivel 2 junto con sus sensibilidades respecto a los puntos de ajuste de tensión y la velocidad de la banda.
Control multivariable aplicado al tren de acabado
En años recientes, tecnologías avanzadas de control se han implementado y ahora se consideran bien establecidas en el control del espesor en el tren de acabado del HSM. El propósito principal es proporcionar un marco multivariable para integrar los principales controladores que actúan en el proceso HSM (más precisamente, el AGBG, LCT y LCS) en un solo controlador que reduce posibles interferencias entre las diversas tareas y permite no solo aumentar el rendimiento sino también disminuir la probabilidad de cobbles durante la realización de calibres ultra-delgados.
El control multivariable se aplica consecuentemente en las jaulas intermedias para realizar conjuntamente el AGBG logrado por una cierta jaula (n-ésima) junto con el LCT/LCS aplicado al looper aguas abajo (Figura 5). Una razón más para usar control avanzado es la necesidad de introducir robustez a priori sobre una posible incertidumbre asociada al conocimiento de la elongación de la jaula: de hecho, es posible demostrar que la presencia de una fuerte incertidumbre en el conocimiento del módulo del tren puede causar inestabilidad del AGBG. Por otro lado, la medición de la elongación se realiza fuera de línea y está sujeta a variabilidad temporal junto con el desgaste de la jaula.
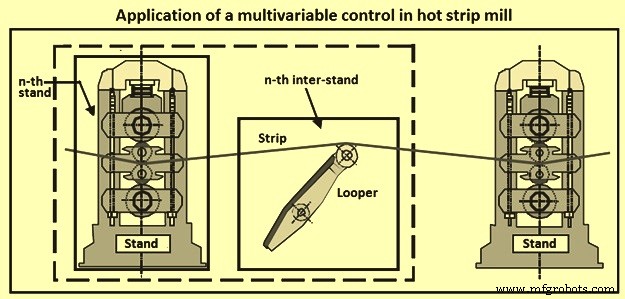
Figura 5: Aplicación de un control multivariable en tren de laminación en caliente
Proceso de manufactura
- Pinzas Amperimétricas Fluke 772/773: Enfoque Moderno para Resolución de Problemas en Lazos de Automatización
- ISA publica tercera edición actualizada de libro sobre Evaluación de Seguridad y Fiabilidad de Sistemas de Control
- Sistema de control de acceso integrado con QR, RFID y verificación de temperatura
- Control de sensores y actuadores con Raspberry Pi: acelerómetro, servo y streaming de datos
- Automatización, control y modelado avanzados en la siderurgia por oxígeno básico
- Optimización de hornos de arco eléctrico: automatización y modelado
- Automatización, medición y control de alto horno: soluciones de alto rendimiento
- Laminado en caliente vs. en frío: Diferencias clave en conformado de metales
- Desbloqueando el potencial de Blockchain en la automatización industrial: Oportunidades y obstáculos
- Principios Esenciales de Diseño para Gabinetes de Control en Automatización Industrial
- Automatización global de Hotraco: Control remoto fluido con IXON Cloud