



Pinza Robótica DIY: Construye una Mano de Plástico Controlada por Arduino
Componentes y materiales
| Lámina de plástico de 8 mm | × | 1 |
| Lámina de plástico de 4 mm | × | 1 |
| Servos (Tower Pro MG996R) | × | 1 |
| Potenciómetro 10K | × | 1 |
| Arduino UNO | × | 1 |
| Tornillos y tuercas | × | 1 |
Herramientas y máquinas necesarias
| Máquina CNC |
Sobre el proyecto
Este proyecto trata sobre la fabricación DIY de una pinza robótica (gripper), ampliamente necesaria en proyectos de robótica.
Está hecha de plástico sólido transparente y operada por un servo de afición y Arduino.
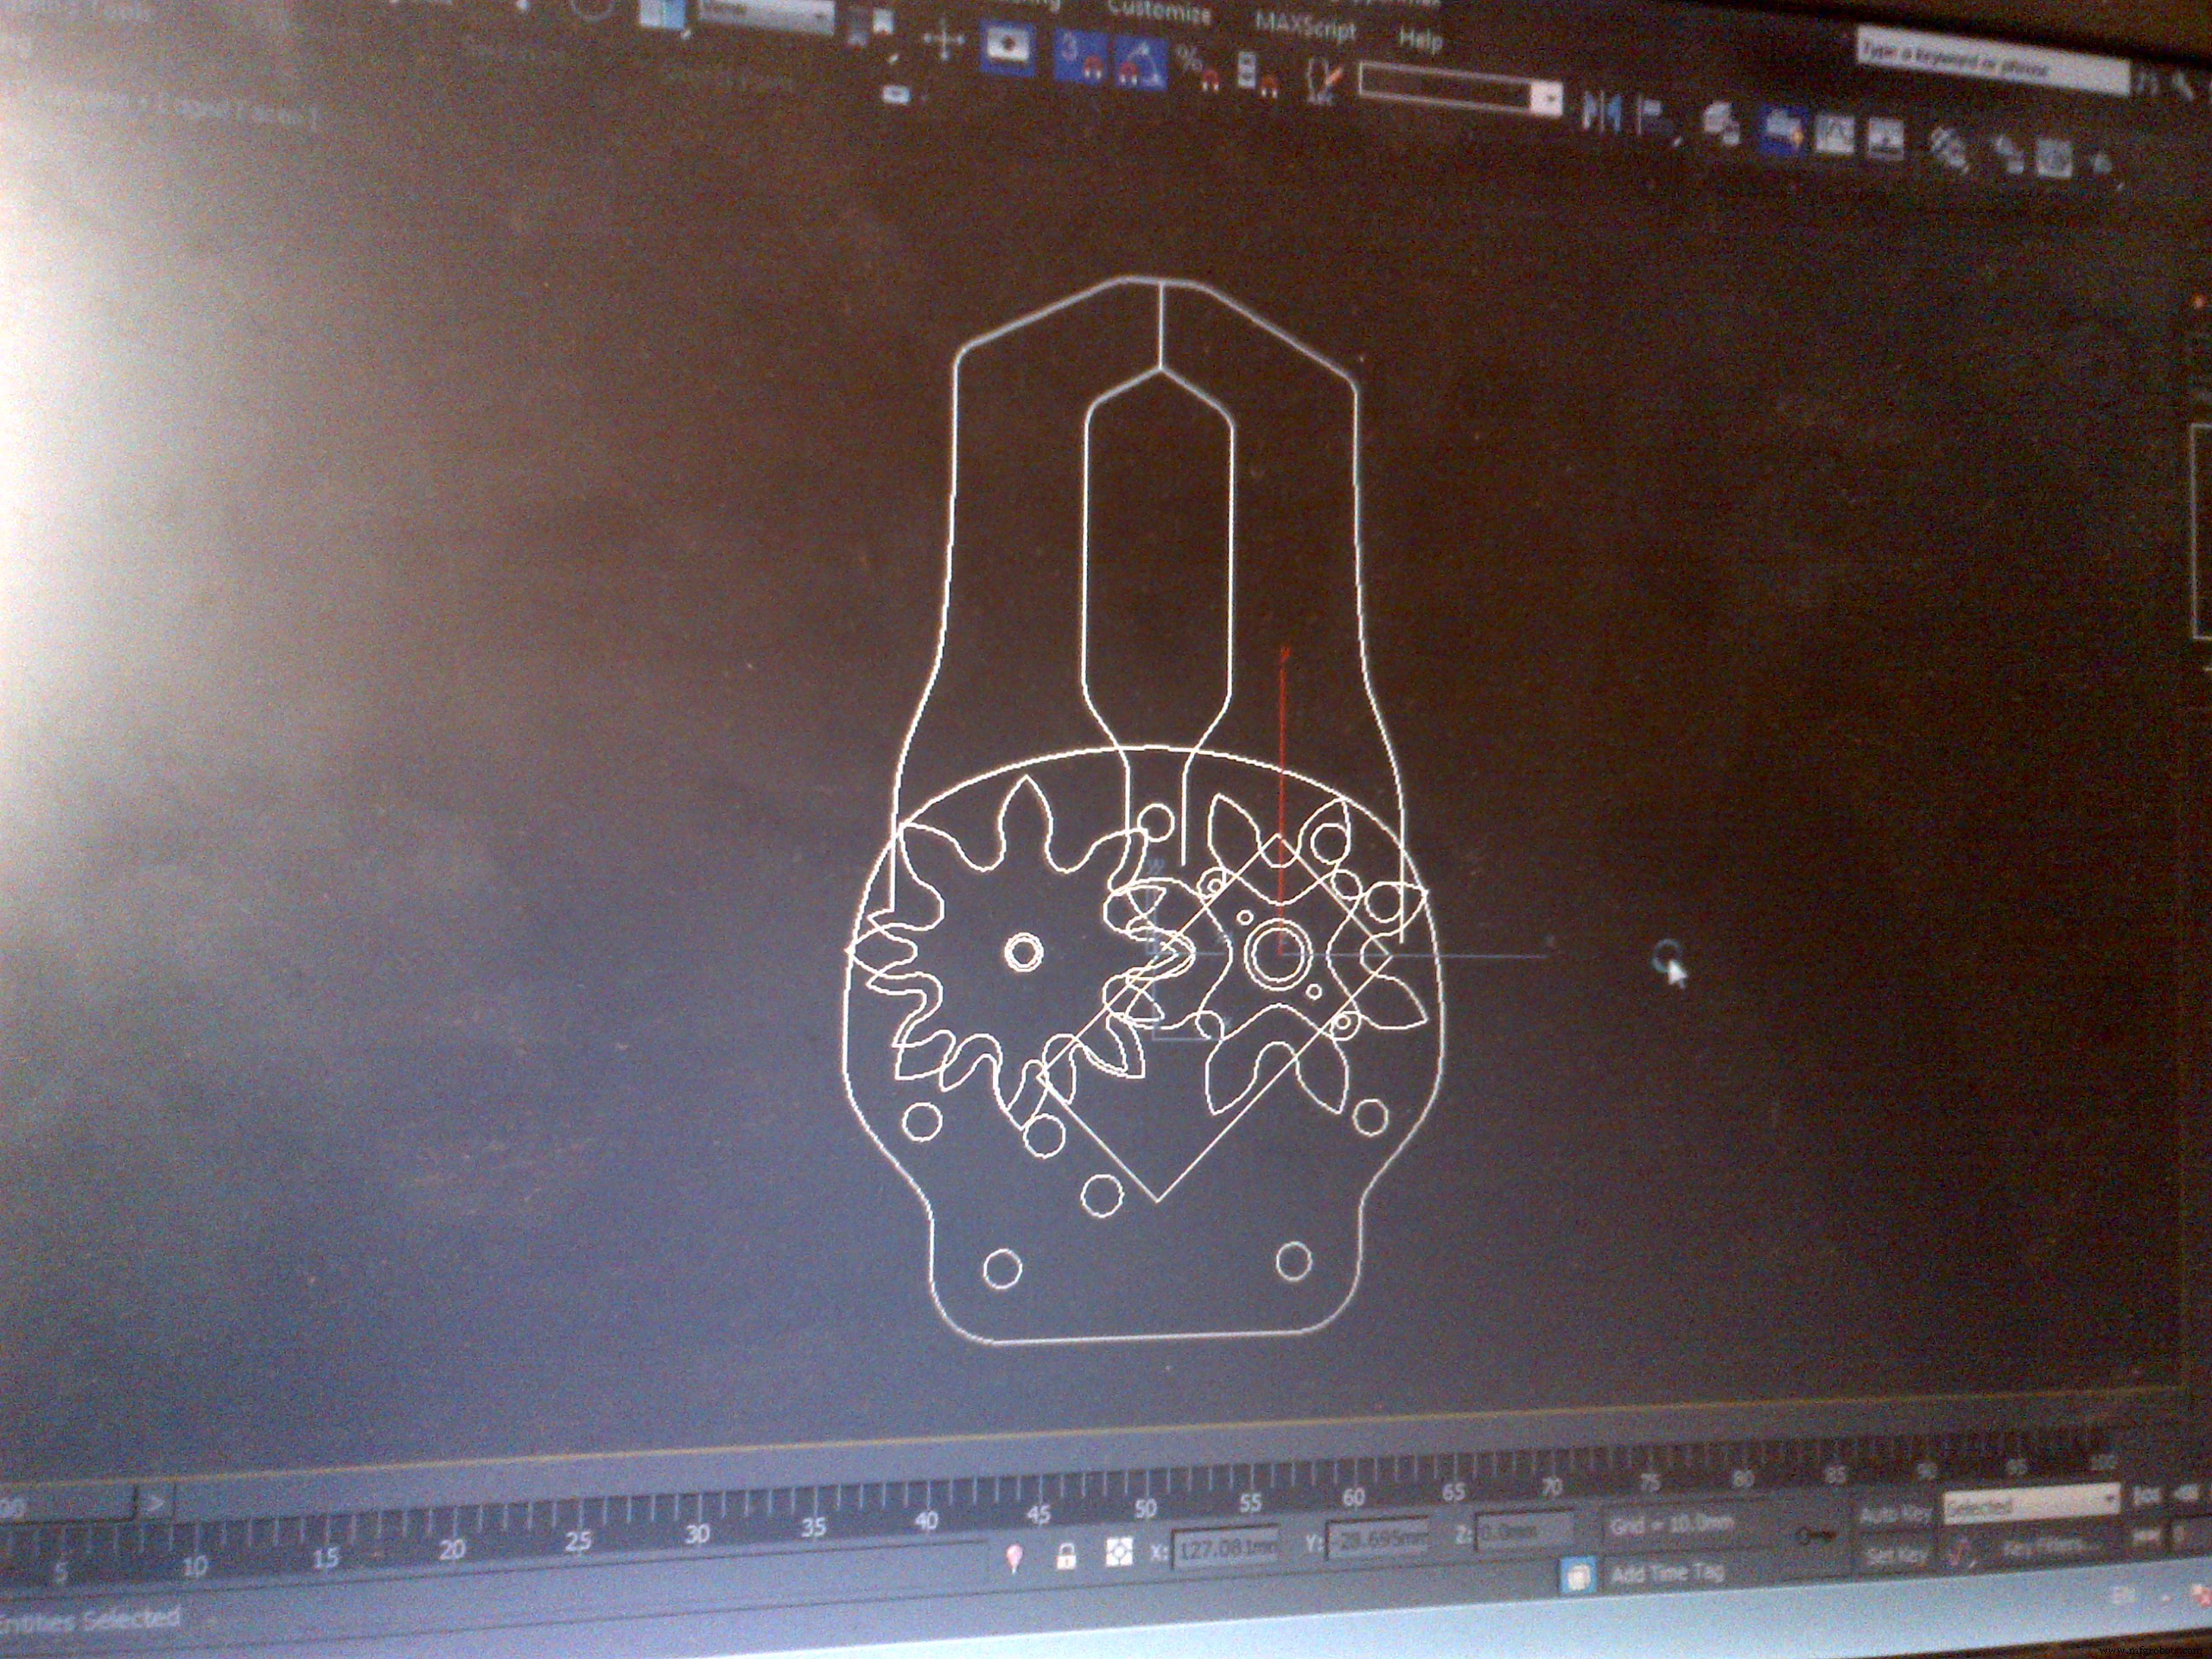
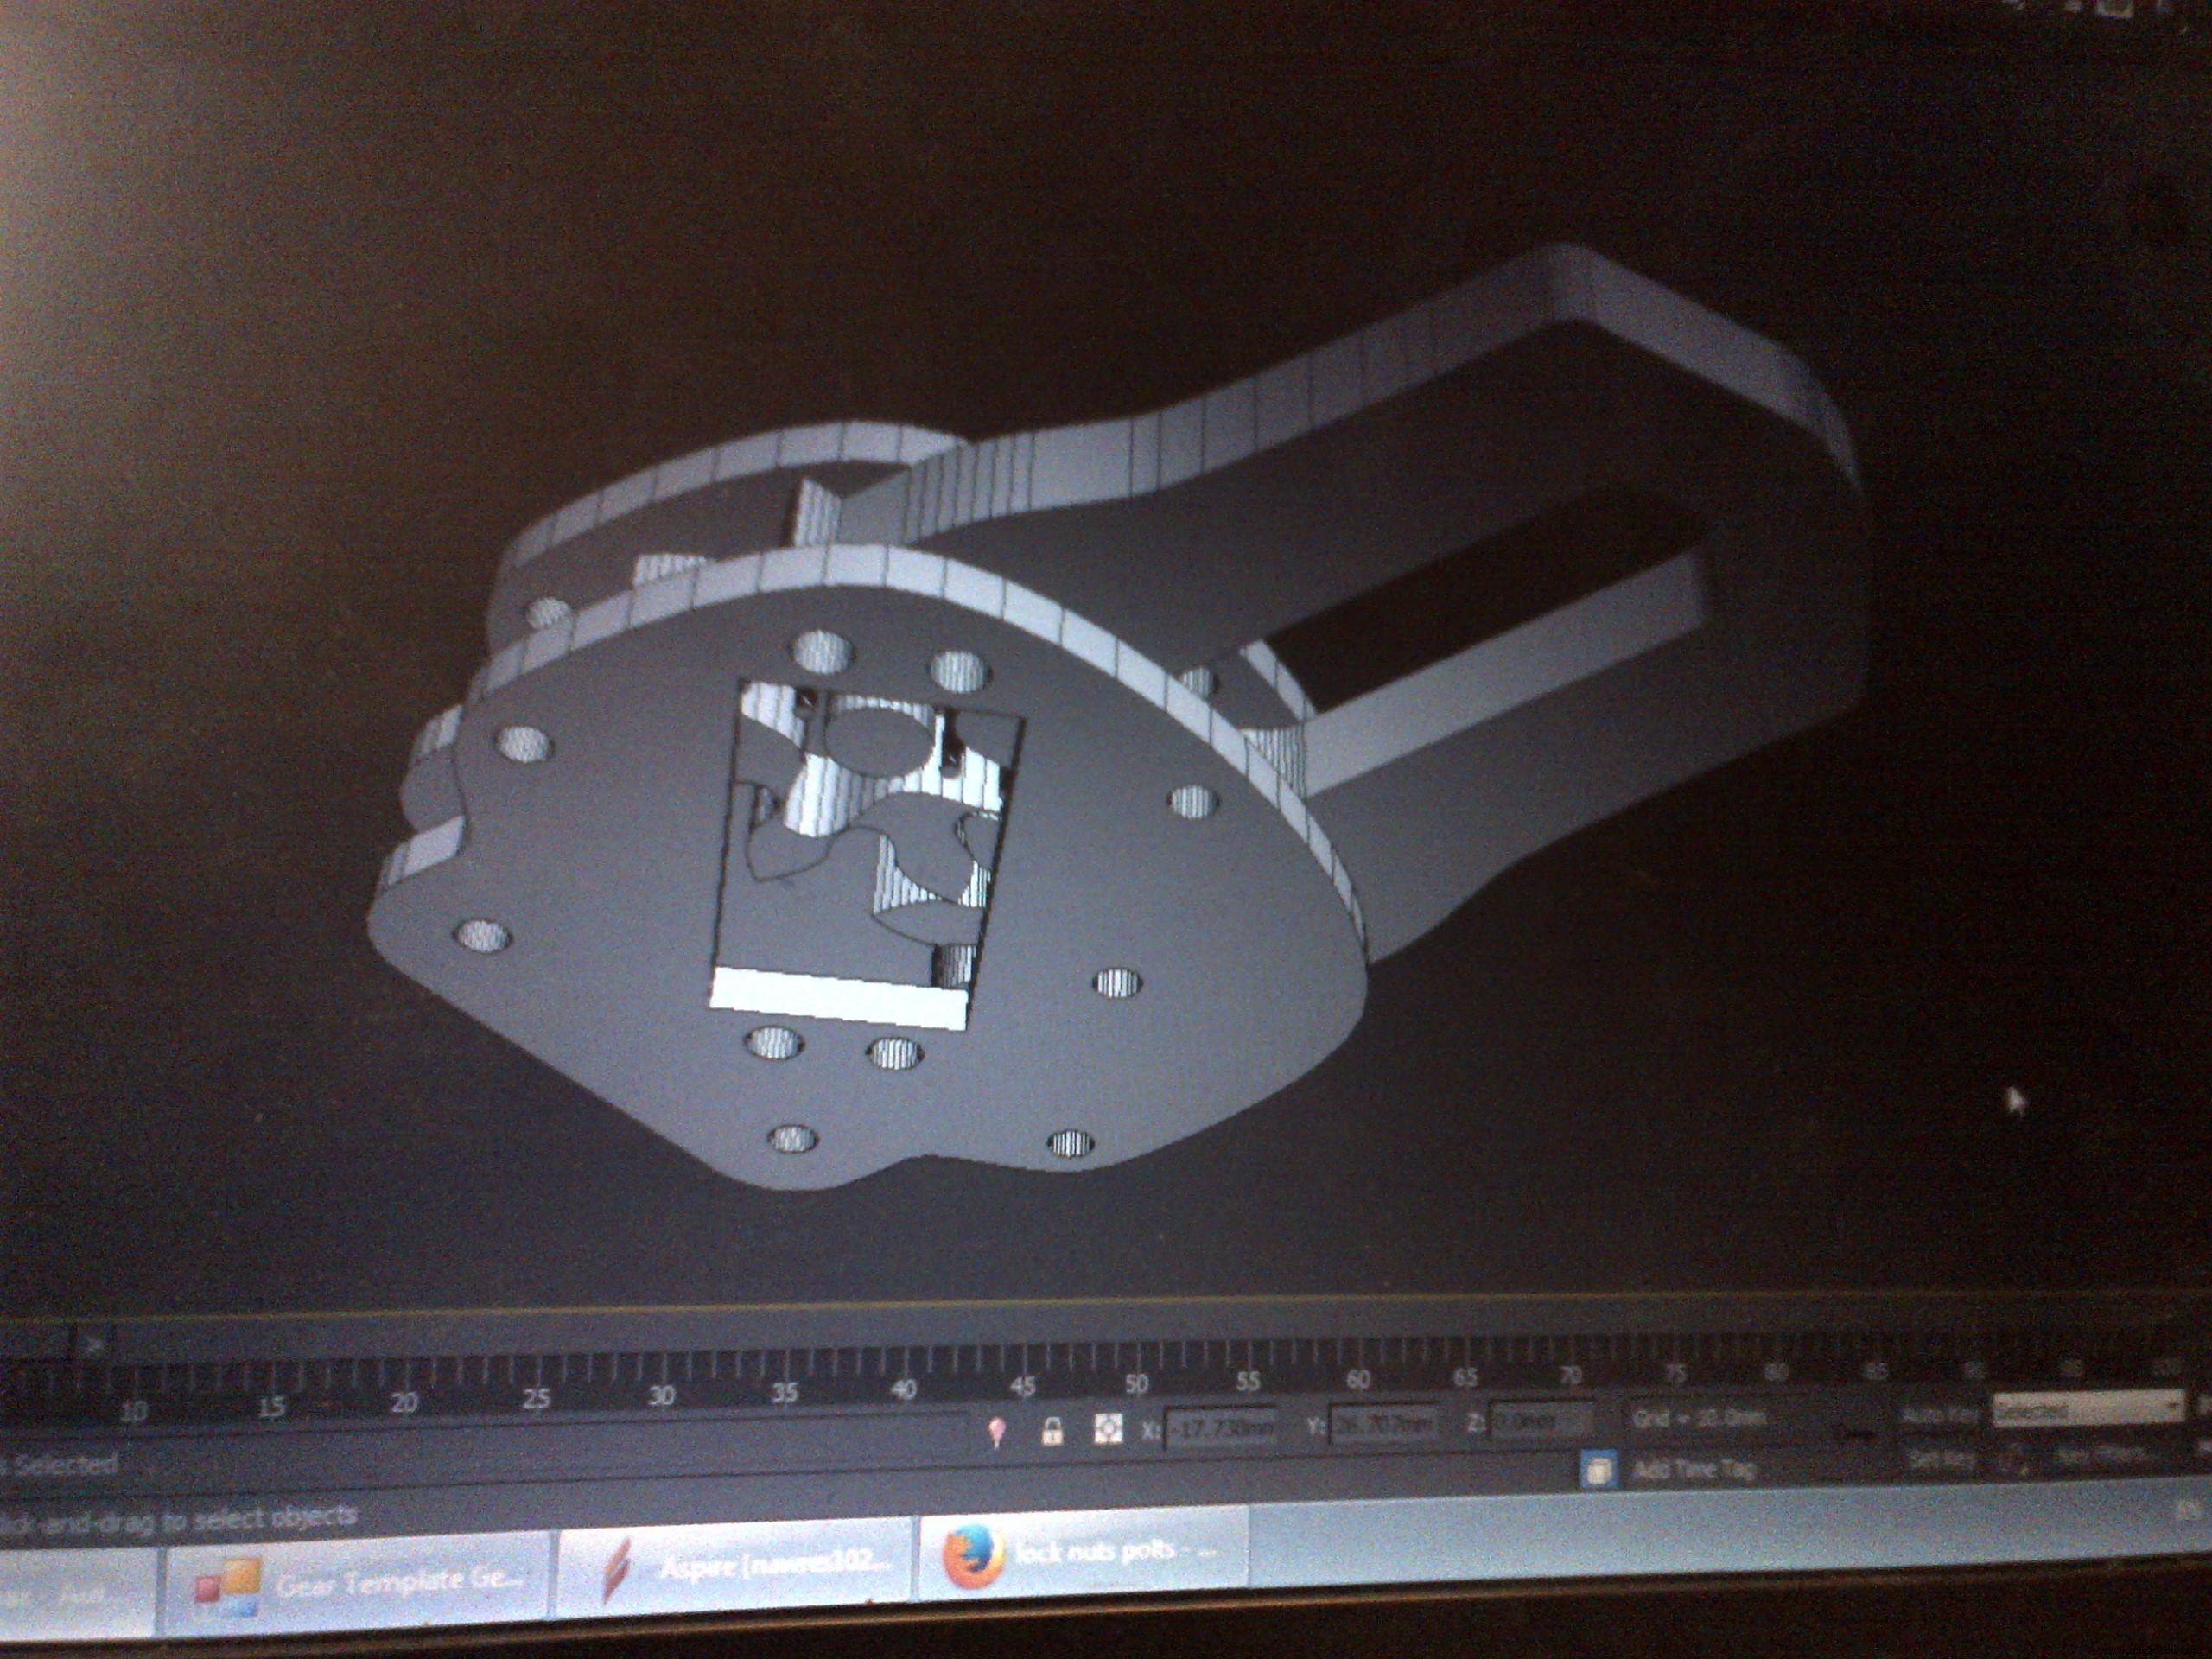
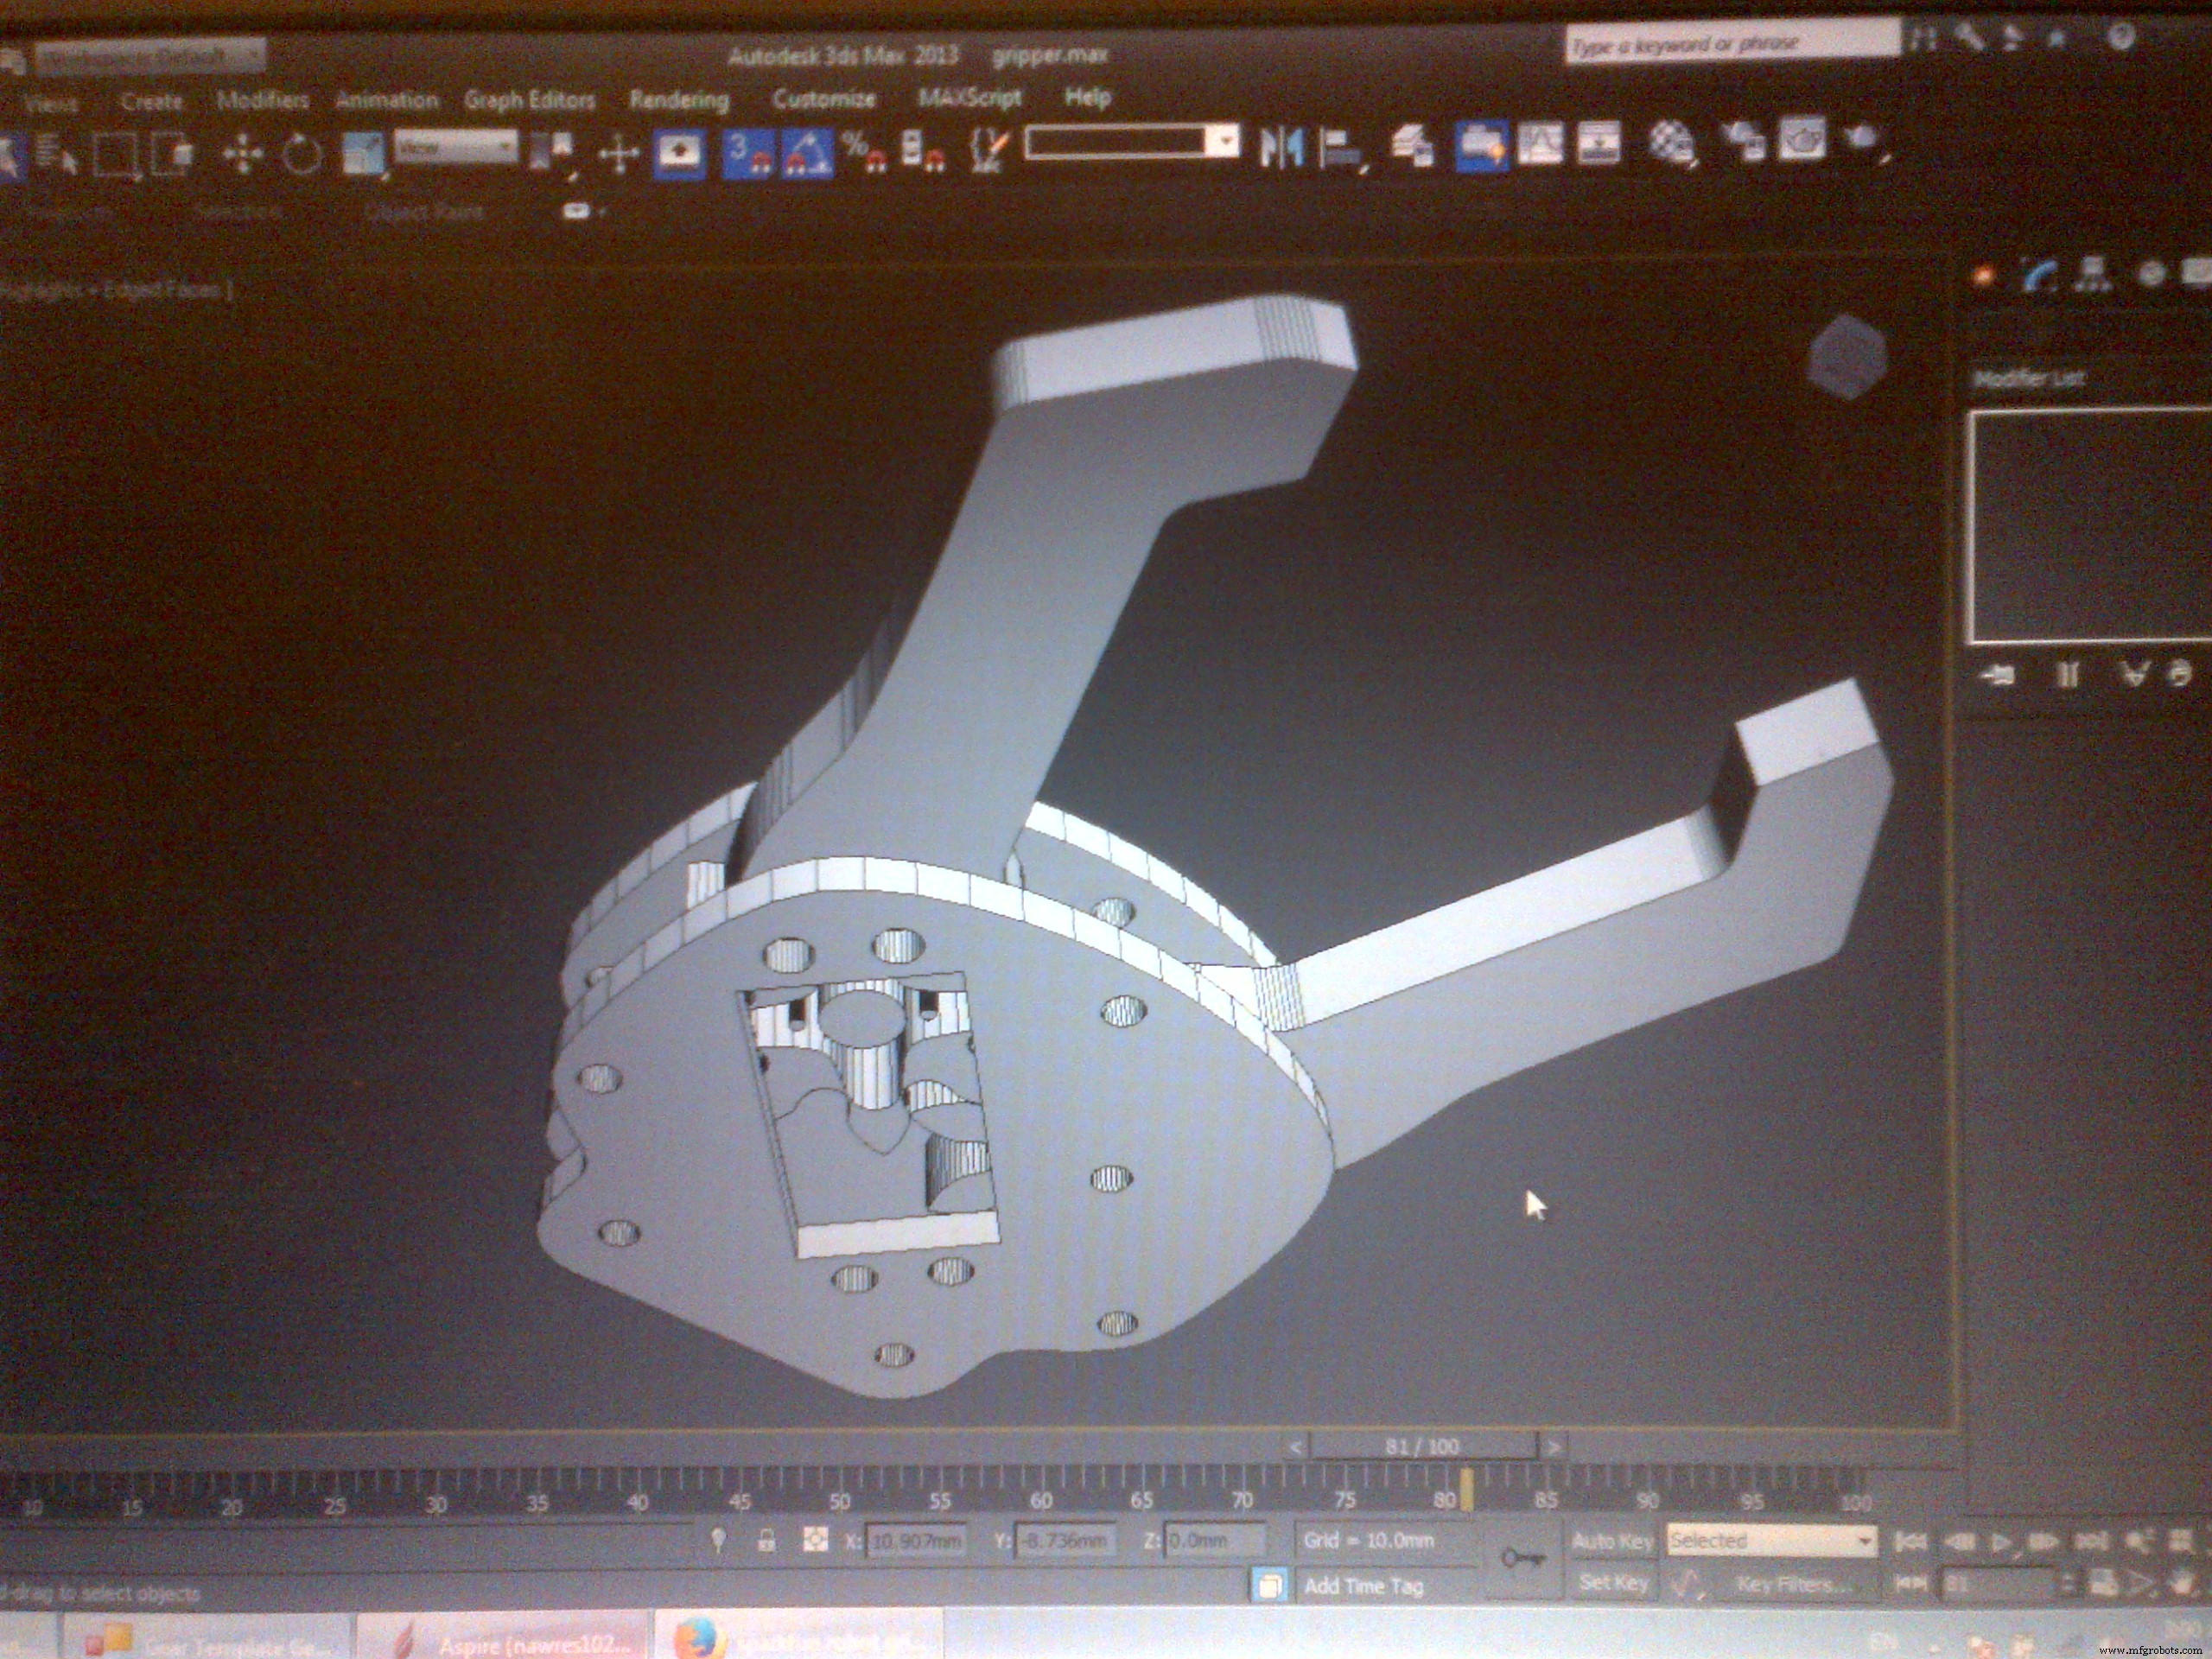
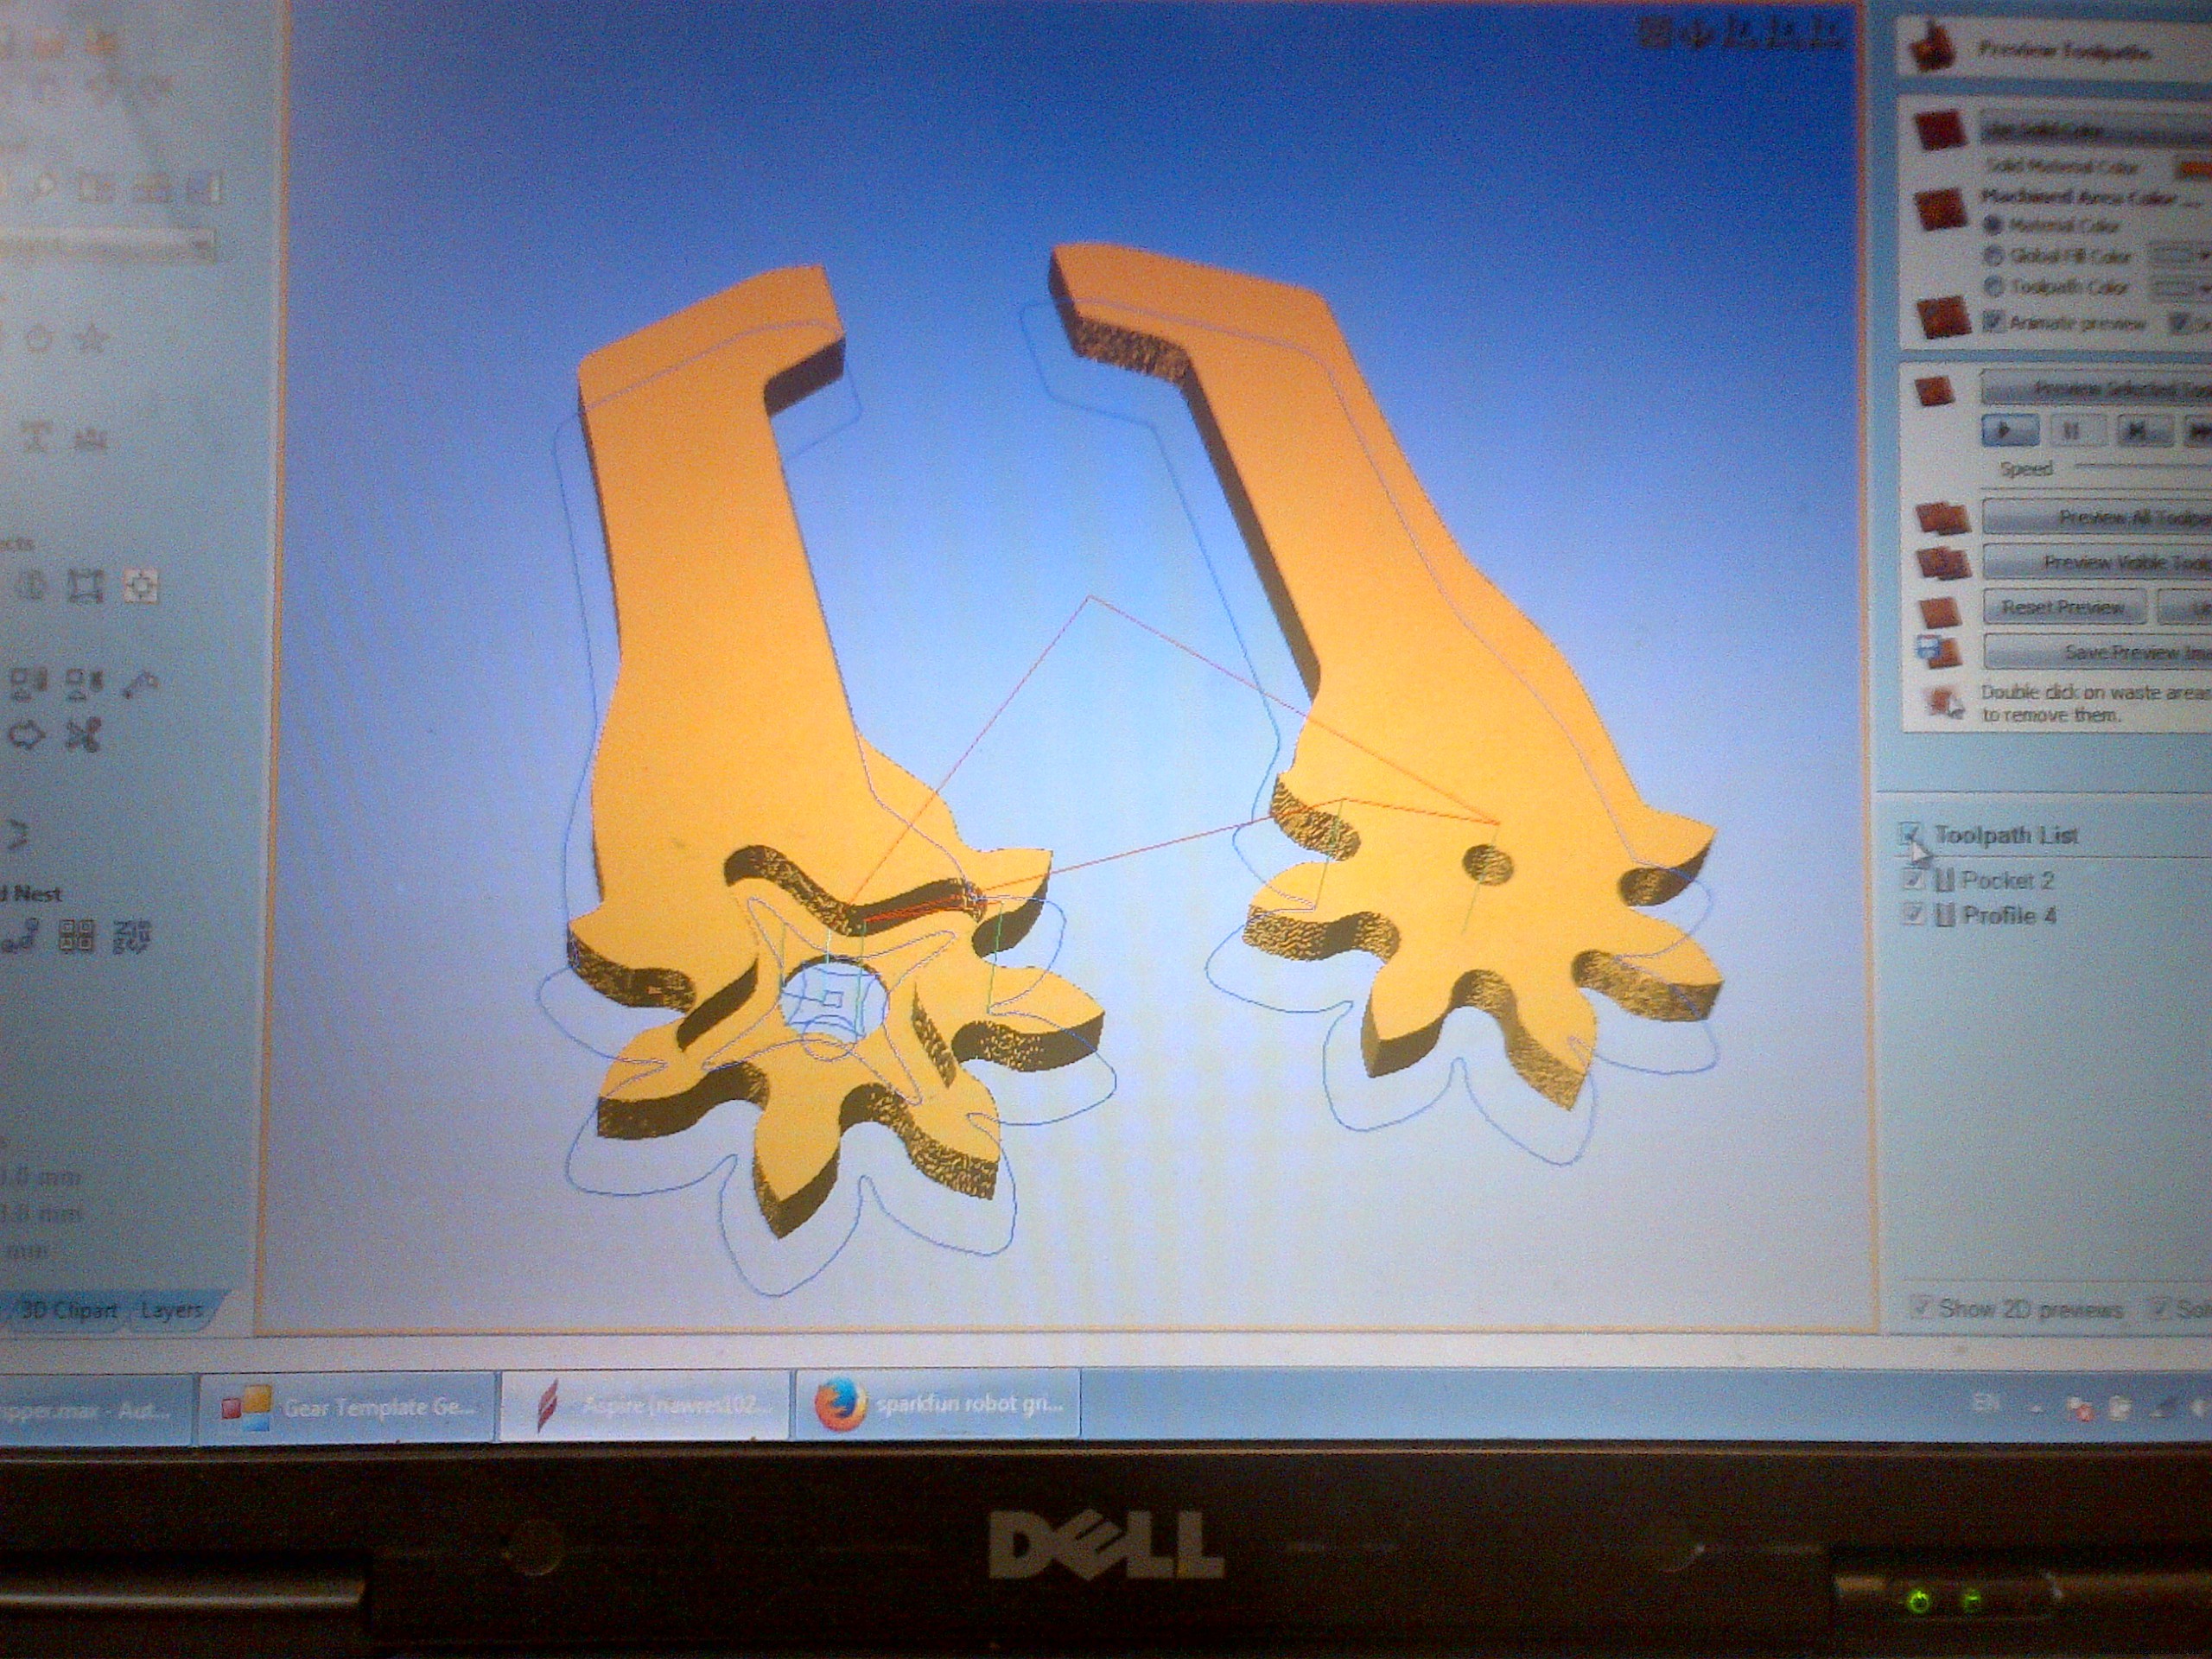
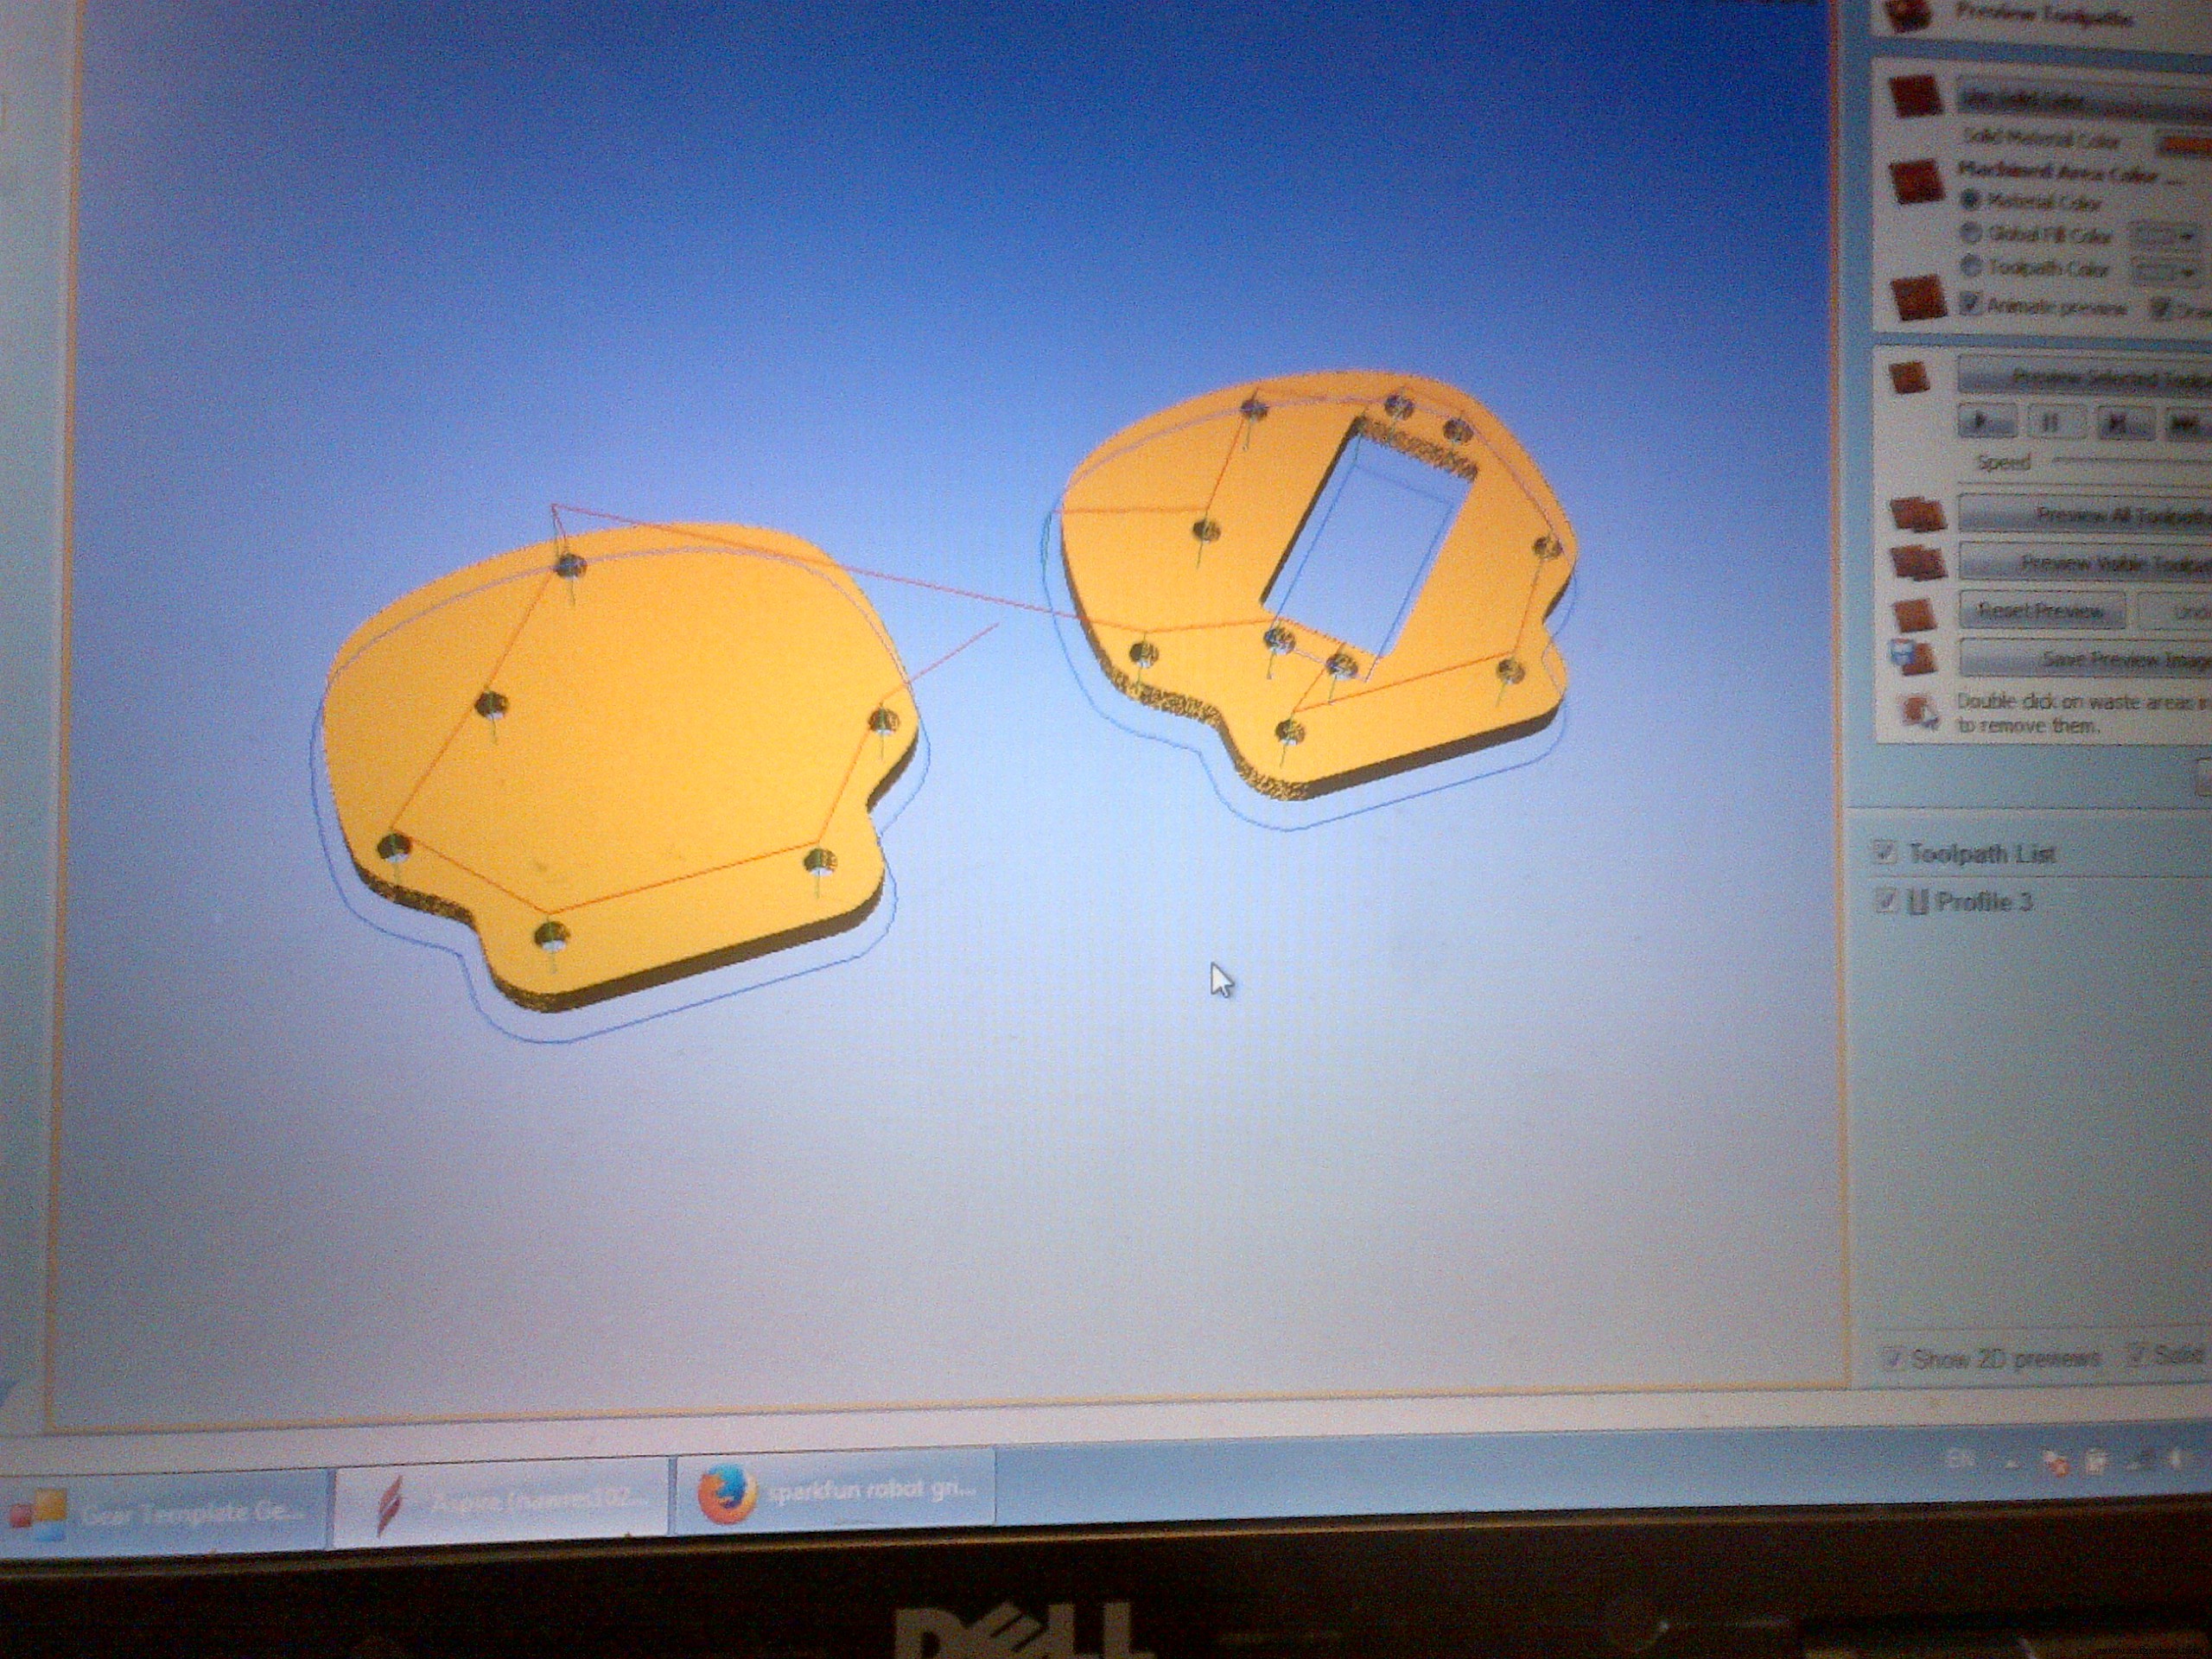
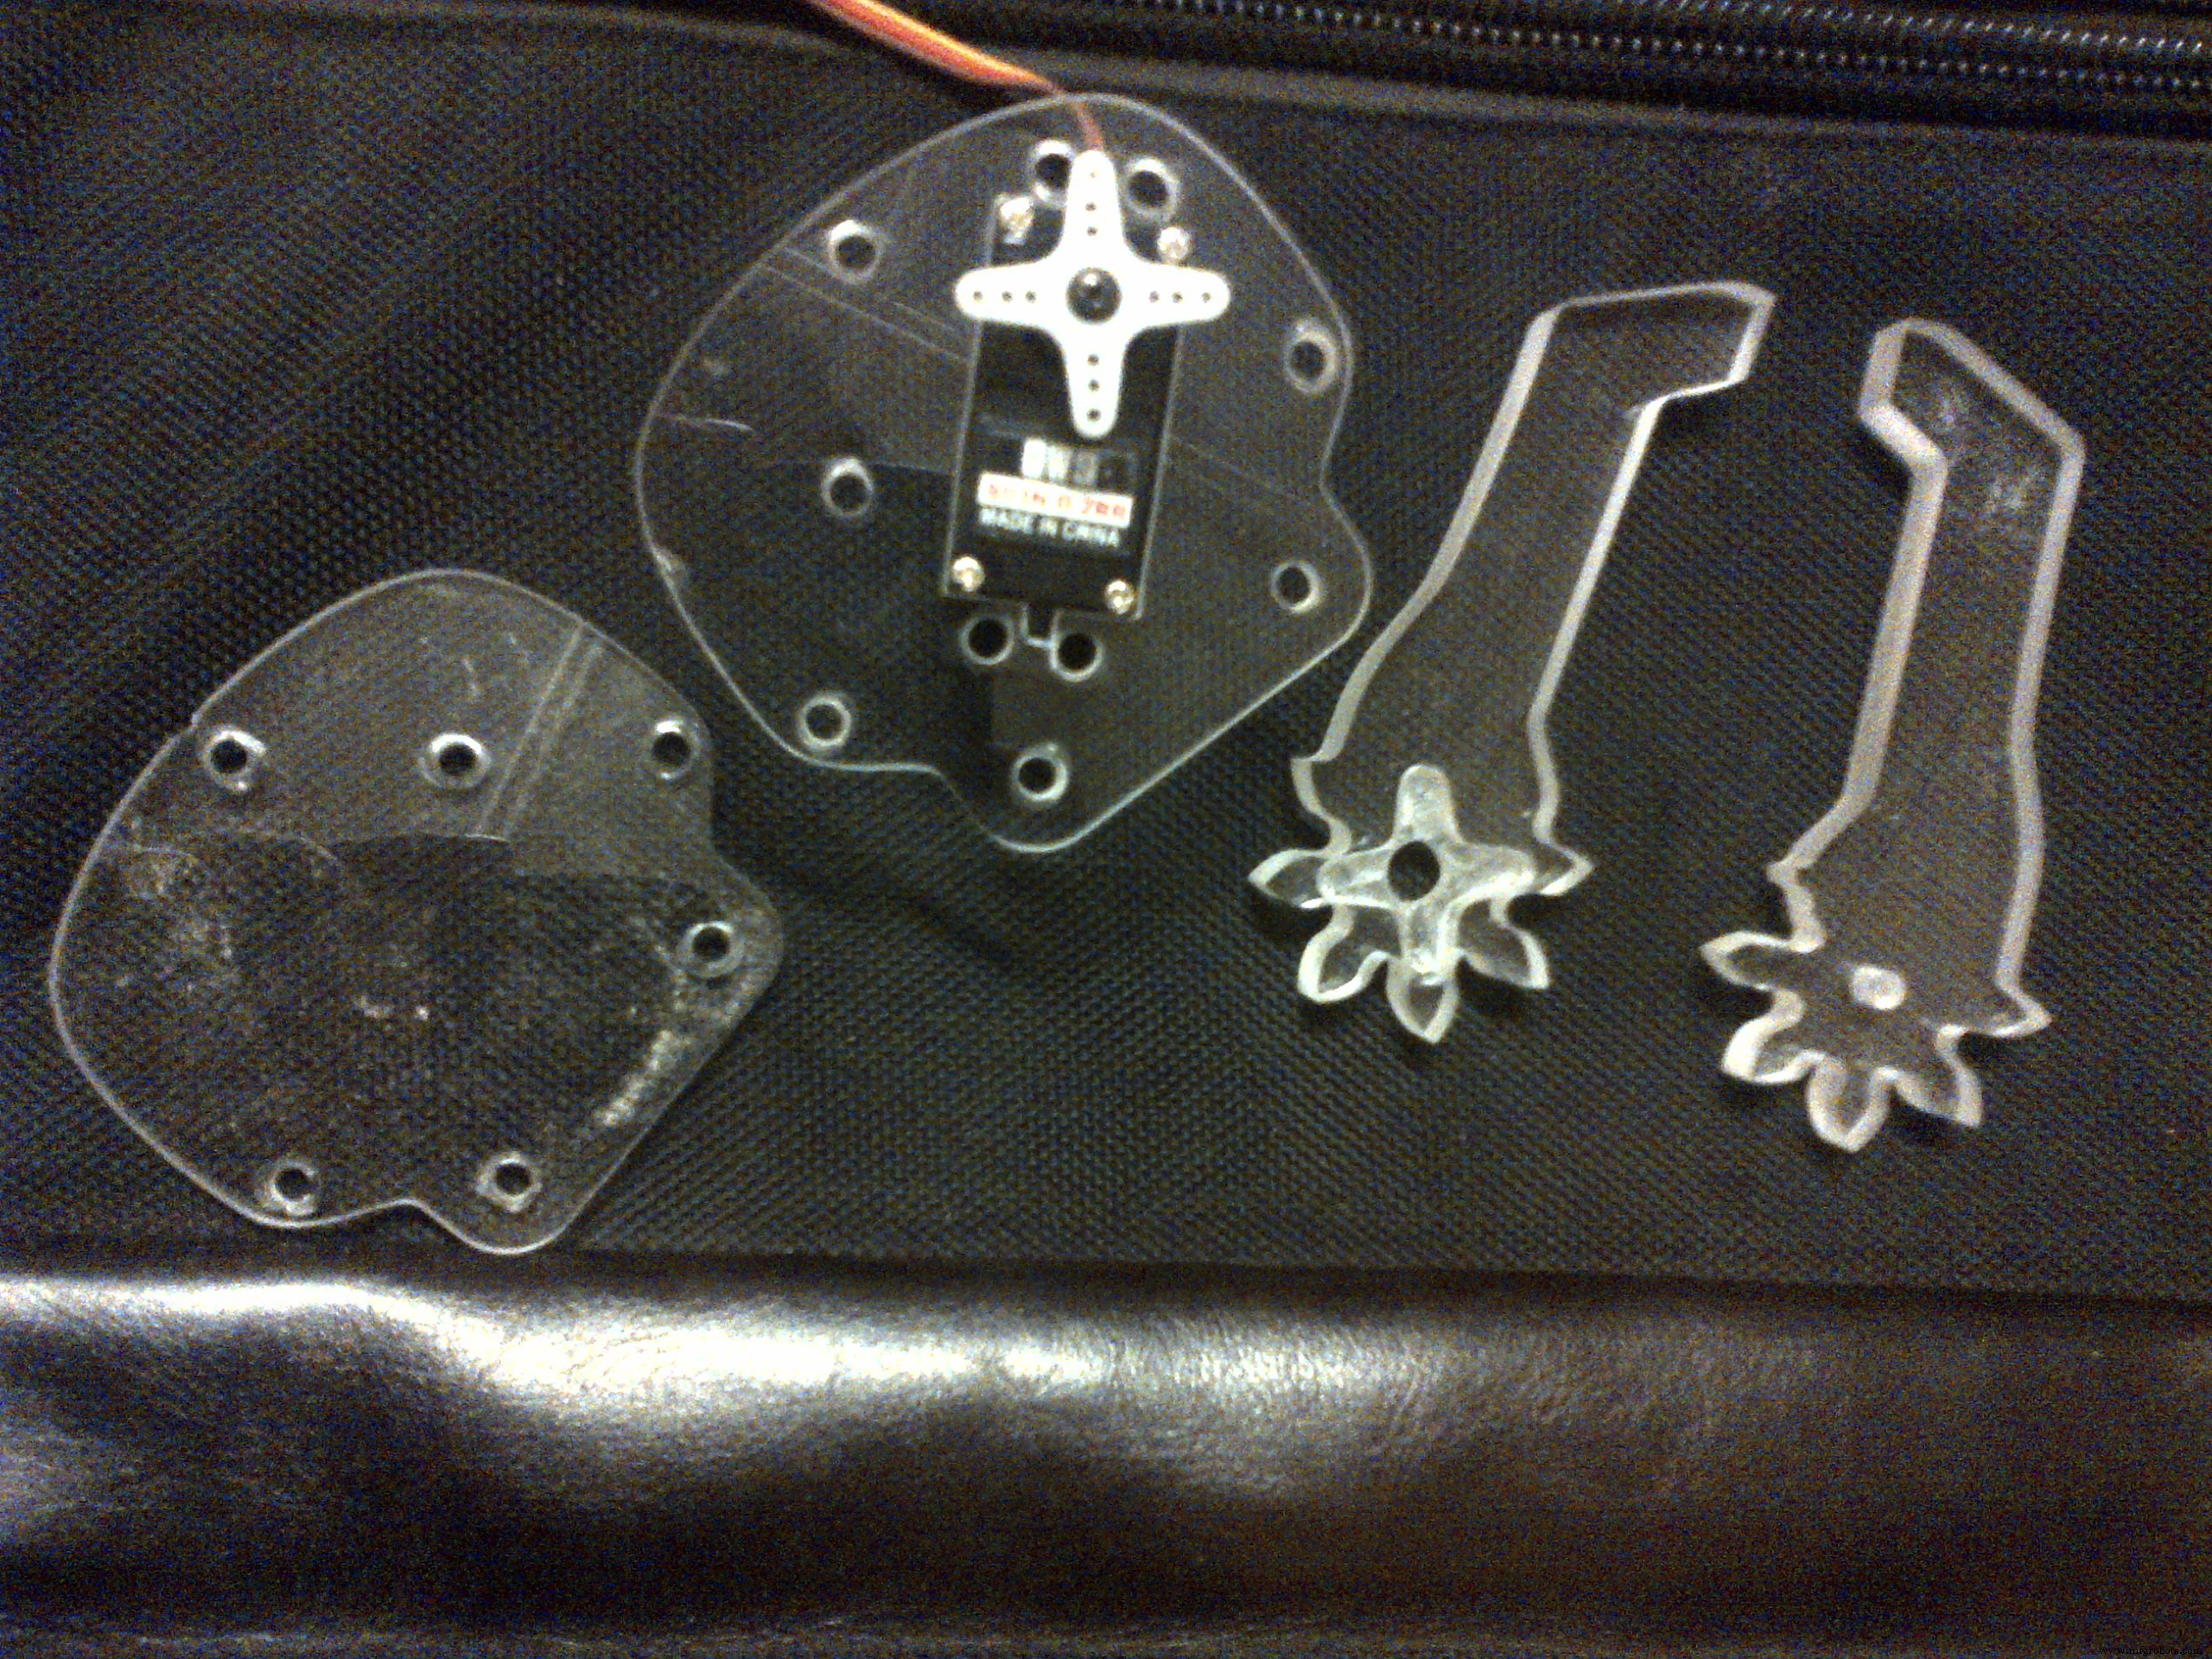
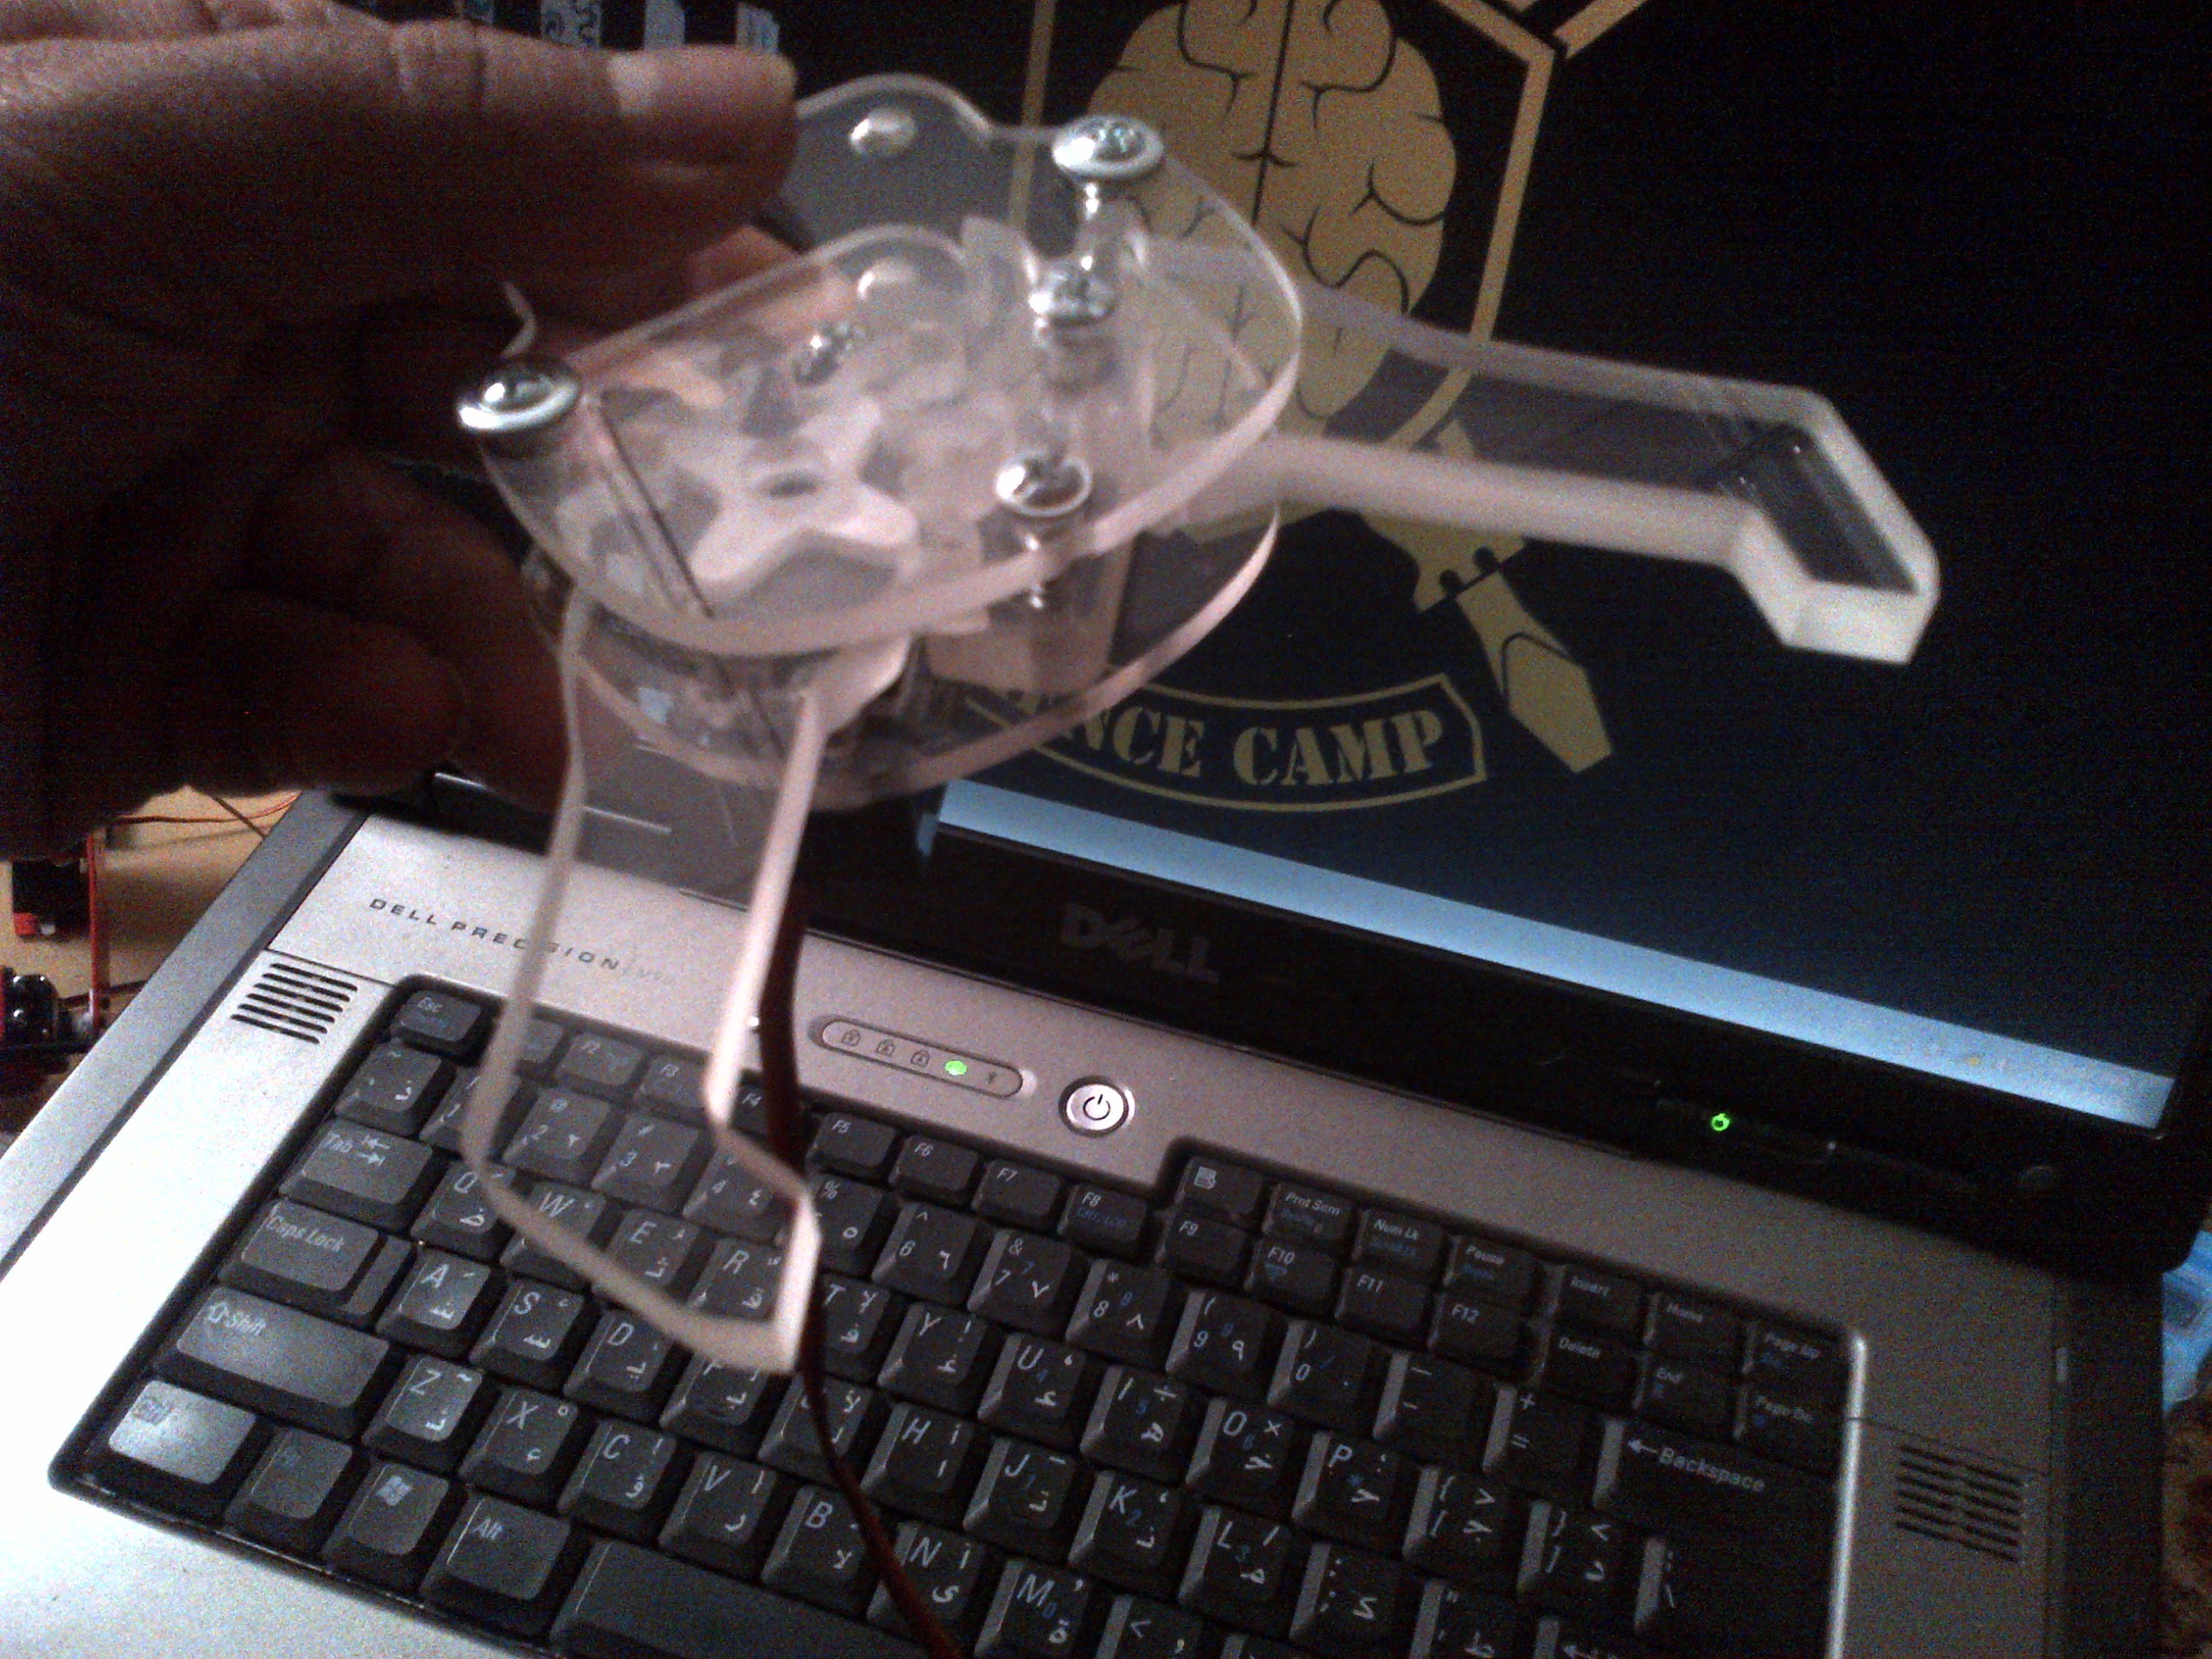
Código
Sketch "Servo Knob" (ejemplo de Arduino IDE)
/* Controlando posición de servo con potenciómetro (resistencia variable)
   por Michal Rinott <https://people.interaction-ivrea.it/m.rinott>
   modificado el 8 Nov 2013 por Scott Fitzgerald
   https://arduino.cc/en/Tutorial/Knob */
#include <Servo.h>

Servo myservo;  // objeto servo
int potpin = 0; // pin analógico del potenciómetro
int val;        // variable para leer valor analógico

void setup() {
  myservo.attach(9); // servo en pin 9
}

void loop() {
  val = analogRead(potpin);           // leer potenciómetro (0-1023)
  val = map(val, 0, 1023, 0, 180);    // escalar a 0-180 grados
  myservo.write(val);                 // mover servo
  delay(15);                          // esperar a que llegue
}
Piezas personalizadas y envolventes
- 8mm.DXF - Archivo para corte CNC de piezas de 8 mm
- 4mm.DXF - Archivo para corte CNC de piezas de 4 mm
Esquemáticos
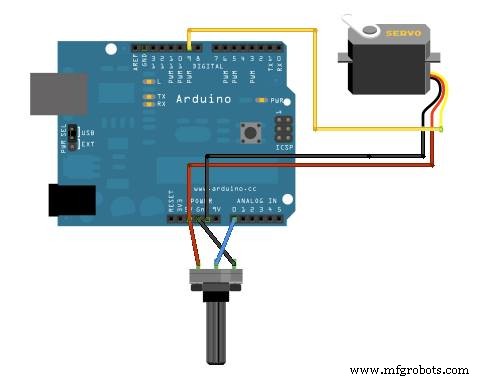
Configuración ordinaria del ejemplo "Servo Knob"
Solución a Problemas de Pantalla Táctil en Shield TFT LCD 2.4″ para Arduino
Muestra Agradecimiento a Conductores Cortéses con Pantalla LED Programable
Proceso de manufactura
- Guía Completa de Sábanas: Historia, Materiales y Fabricación Moderna
- Muñecas de plástico premium: Del juego al arte coleccionable
- Robot DIY inspirado en Wall‑E con Raspberry Pi y caja de CD
- Robot Despertador Rodante: Sistema Inteligente y Móvil de Despertar con Raspberry Pi y Google Calendar
- Construye un Robot Creeper de Minecraft Motorizado con Arduino
- Arquímedes: El Búho Robot Sensor de Emociones con IA
- Construye un Robot de Visión Artificial Controlado por Voz en Windows 10 IoT Core
- Robot ROS: Navegación Controlada por Terminal en Raspberry Pi
- Control PID para Pinza Robótica 3D en MATLAB/Simulink: Tutorial Avanzado
- Comprender los Robots de Bebidas: Tecnología, Automatización y su Papel en la Industria de Bebidas
- Chapa Kovar® – Aleación de Expansión Controlada de Precisión para Sellado Hermético Superior