



Control PID para Pinza Robótica 3D en MATLAB/Simulink: Tutorial Avanzado
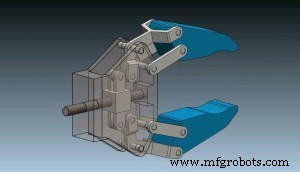
En este tutorial veremos cómo hacer el control PID de un modelo 3D de un mecanismo de pinza robótica. El modelo de Simulink está organizado en dos subsistemas. Un subsistema de motor DC modelado con bloques de Simulink y un modelo 3D importado de SolidWorks usando SimMechanics Link. Usamos una función escalón para activar el motor DC que acciona la pinza robótica y usamos el bloque PID de Simulink para ajustar automáticamente los parámetros del PID. Puedes ver el siguiente video o leer el tutorial escrito a continuación. Descarga el modelo de Simulink del ejemplo aquí: Encuentra y descarga el modelo 3D del mecanismo de pinza robótica en el siguiente enlace:
Simulink Model - PID Control
1 archivo(s) 538.71 KB Descargar
Proceso de manufactura
- Pastillas Anticonceptivas: Historia, Beneficios, Riesgos y Producción
- Trenes modelo Lionel: historia, fabricación y futuro
- Robots industriales: diseño, fabricación y tendencias futuras
- Construya y controle un robot con Raspberry Pi y streaming de vídeo en vivo
- Robot Clasificador de Reciclaje con Google Coral Edge TPU
- Control Remoto IoT de Brazo Robótico Personalizado con Arduino MKR1000 y ThingSpeak
- Control PID para Pinza Robótica 3D en MATLAB/Simulink: Tutorial Avanzado
- Integración de SolidWorks con MATLAB/Simulink: Tutorial de Simulación Paso a Paso
- Dominando el Control PID: Principios Fundamentales y Ajuste Efectivo de Bucles
- Robótica en el siglo XXI: Sistemas distribuidos, telepresencia y exploración espacial
- Simulink: Entorno de Simulación y Diseño Basado en Modelos de MATLAB