



Colaboradores robóticos: Optimizando la producción en una era global de escasez de talento
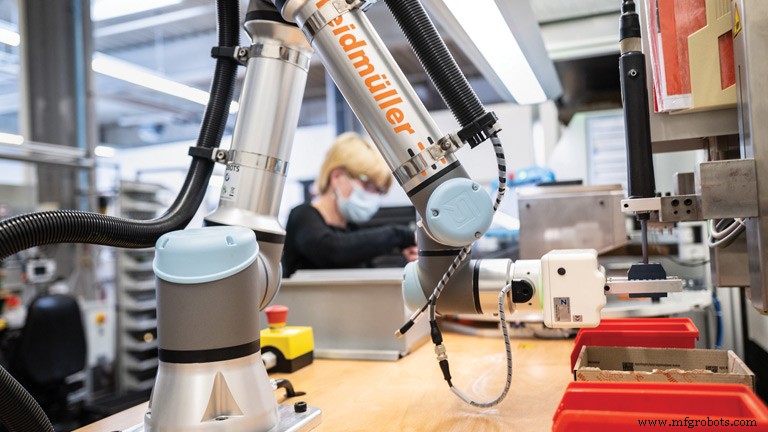
Altas dinámicas de mercado, creciente competencia debido a la globalización, pero también desarrollos demográficos y la creciente escasez de trabajadores calificados, están presentando a las empresas de producción alemanas grandes obstáculos. Estos cambios afectan particularmente al proceso de ensamblaje como el último eslabón en la cadena de valor.
Un enfoque para contrarrestar este cambio es el uso de la llamada colaboración humano-robot (HRC). Sin embargo, los sistemas HRC todavía están asociados con altos costos, tanto en dinero como en personal, debido a su complejidad de planificación. Existe una necesidad de métodos simples y flexibles que permitan a empresas de muchas industrias con una amplia variedad de condiciones límite de aplicación (complejidad del producto, variación, cantidades, etc.) configurar e introducir puestos de trabajo de ensamblaje colaborativos.
Proyecto de investigación SafeMate
En el proyecto de investigación SafeMate, financiado por el Ministerio Federal de Educación e Investigación de Alemania (BMBF) en el programa "Innovaciones para la Producción, Servicios y Trabajo del Mañana", se desarrollaron estrategias y conceptos para la introducción y diseño de puestos de trabajo de ensamblaje colaborativos. El enfoque fue en puestos de trabajo seguros y aceptados donde los empleados reconocen un alto beneficio. Además de reconocidas empresas alemanas como Lenze, Lufthansa Sky Chefs, Miele y Sennheiser, la empresa con base en Detmold Weidmüller también fue parte de este proyecto de investigación.
El Grupo Weidmüller es un actor global y se especializa en el campo de la tecnología de conexión eléctrica y electrónica. Junto con sus clientes, está dando forma a la transformación digital —con productos, soluciones y servicios para Conectividad Industrial Inteligente e Internet Industrial de las Cosas.
Con sus productos, Weidmüller está predominantemente activo en ingeniería mecánica, industria de procesos, generación de energía y energías renovables, tecnología de transporte, infraestructura de edificios y en el campo de fabricación de dispositivos. La empresa ha estado involucrada durante mucho tiempo con el tema de Industria 4.0 y, además de SafeMate, participa en otras colaboraciones de investigación.
Cuando todo se hacía a mano
Hasta recientemente, el proceso de ensamblaje para componentes electromecánicos en Weidmüller se realizaba completamente a mano por empleados en el puesto de trabajo de ensamblaje.
Como parte de Safe-Mate, un análisis de potencial —realizado por el equipo liderado por el ingeniero de procesos de Weidmüller Tobias Stuke— debía determinar las tareas individuales realizadas por humanos y máquinas y así crear una división óptima del trabajo orientada a tareas. Entre otras cosas, se encontró que los robots son muy buenos para realizar las tareas monótonas, repetitivas e intensivas en fuerza del proceso de colocación sin fatiga. Y pueden hacerlo con precisión consistente.
Pero no se puede hacer sin humanos: los humanos tienen habilidades especiales, por ejemplo, en agarrar y quitar piezas pequeñas de diferentes dimensiones de una pila o caja. Pueden reconocer y clasificarlas mejor. Los humanos también son superiores a sus colegas robóticos cuando se trata de alimentación correcta y el proceso de inspección subsiguiente.
Basado en estos hallazgos, el proceso de ensamblaje previamente manual fue entonces parcialmente automatizado en una aplicación piloto inicial de SafeMate usando colaboración humano-robot (HRC). El resultado fue un puesto de trabajo híbrido en el que humanos y robots trabajan en paralelo. Las tareas monótonas e intensivas en fuerza son realizadas por el robot, mientras que las tareas cognitivamente demandantes son realizadas por el humano.
Colaboración humano-robot
En robótica colaborativa, humanos y robots pueden trabajar mano a mano en un puesto de trabajo. Debido a la tecnología de control sensible, el robot puede trabajar cerca del humano sin vallas de protección. La aplicación requiere validación para asegurar que los peligros han sido suficientemente minimizados. Esto puede hacerse como parte de una medición de fuerza y presión realizada por TÜVs, asociaciones profesionales, proveedores de servicios externos o independientemente por el integrador. Herramientas de extremo de brazo, como un gripper, también pueden validarse de esta manera.
Para el nuevo puesto de trabajo híbrido, para el ensamblaje de componentes electromecánicos, un cobot del fabricante danés de robots Universal Robots (UR) ha sido colocado al lado de los empleados para trabajar junto a ellos. Primero, el colega ensambla los elementos del conector. Luego el cobot presiona los elementos de contacto eléctrico, une la carcasa del conector y atornilla los contactos de conexión. La productividad de todo el puesto de trabajo híbrido aumenta con el uso de un robot colaborativo y la reducción resultante de pasos intermedios o tiempos de espera en el proceso de ensamblaje. El enfoque de esta automatización parcial es aliviar al operador de máquina de pasos intermedios que consumen tiempo y son monótonos y lograr una división equilibrada del trabajo entre humanos y robots.
Un cobot con gripper HRC de Zimmer
Además de la selección de un robot adecuado, también se requería un gripper adecuado como parte del diseño del puesto de trabajo. Esto es porque la tecnología de agarre es un componente elemental de cada aplicación robótica. El gripper HRC-02 del Grupo Zimmer, un especialista en grippers con base en Rheinau, Alemania, se encontró relativamente rápido. El Grupo Zimmer actualmente tiene la cartera más grande de grippers HRC en el mundo. El gripper seleccionado es seguro y armoniza perfectamente con el robot UR seleccionado.
El gripper servoeléctrico HRC-02 totalmente eléctrico, diseñado específicamente para uso HRC, no tiene bordes afilados y está construido de tal manera que, con su forma redondeada en todos los lados, el enganche accidental es virtualmente imposible. Además, el HRC-02 tiene una carrera y fuerza de agarre ajustables flexiblemente, permitiéndole agarrar mucho más sensiblemente que un gripper convencional.
Estas características combinadas con un diseño probado en la industria proporcionan la máxima seguridad para este proyecto. Todos los grippers HRC del Grupo Zimmer cumplen con los altos requisitos de los principios de protección según ISO/TS 15066 (estándar HRC) y están certificados BG/DGUV.
Programación simplificada
En el proyecto SafeMate de Weidmüller, otro enfoque fue poder usar el cobot UR eficientemente y flexiblemente en el nuevo puesto de trabajo híbrido. Por lo tanto, también se prestó atención a la facilidad de manejo del robot.
La facilidad de operación del cobot fue convincente, especialmente en combinación con el gripper HRC-02. Después de todo, no es casualidad que todos los grippers del Grupo Zimmer puedan funcionar perfectamente con robots ligeros UR —como socio UR+, el Grupo Zimmer actualmente muestra la cartera más grande de grippers compatibles con UR en el sitio web UR+.
Donde anteriormente se requerían trabajos de programación elaborados y habilidades complejas de programación, el cobot de Universal Robots y su gripper de Zimmer son muy fáciles de operar. Se controla o programa directamente a través del panel de control del robot, que está diseñado intuitivamente —comparable a una aplicación de smartphone.
Aumento de productividad y satisfacción
El uso piloto del cobot en el departamento de ingeniería mecánica de Weidmüller abre nuevas posibilidades en eficiencia y flexibilidad.
Gracias a esta nueva división híbrida del trabajo y la operabilidad simple e instalación fácil del robot inteligente y su gripper, el fabricante de electrónica ahora puede enfrentar la creciente escasez de trabajadores calificados y la competencia global un poco más. Además del aumento de productividad, también hubo importantes éxitos no monetarios, como optimización ergonómica del puesto de trabajo y alivio general del trabajo para los empleados.
Por ejemplo, tareas intensivas en fuerza como presionar los elementos de contacto ("enganche") y tareas monótonas pudieron ser delegadas al robot. Este alto nivel de aceptación de los empleados también se logró a través de un proceso de implementación participativo. Esto significa que los empleados estuvieron involucrados en el proceso de cambio alrededor de su puesto de trabajo desde el principio.
"Un criterio de selección particular para el gripper del Grupo Zimmer fue que, además de sus características técnicas, el gripper ya tenía la seguridad probada y certificada para sistemas HRC, lo que significa que ya estábamos en el 'lado seguro' —en el sentido más verdadero de la palabra— para nuestro proyecto de tecnología de agarre", dijo Stuke.
Es particularmente importante para la empresa que sus empleados se beneficien del trabajo colaborativo. Los cobots con sus grippers están destinados a proporcionar alivio.
Sistema de control de automatización
- igus Inc. presenta robot ensamblaje bajo coste, alta velocidad, precisión ±0,5 mm
- Sytrama traslada HQ EE. UU. a Canton, Michigan y lanza planta ensamblaje robots 32.300 ft²
- Descubre cómo Techman Robot automatiza la producción: Webinar sobre Cobots avanzados y sistemas de visión
- ASM Assembly Solutions despliega Sawyer de Rethink Robotics para control de calidad automatizado
- NASA usa software RoboDK para automatizar programación de cobots en inspección de fuselaje
- Construyendo una cadena de suministro robusta: Cómo los expertos fabricantes de herramientas y matrices impulsan la innovación
- Ocho Pasos Comprobados para Diagnosticar y Reparar su Sistema de Control de Procesos
- PLC vs DCS: Elegir el Sistema de Control Adecuado para sus Necesidades de Automatización
- Dominando el Ensamblaje PCB: De Plano a Producto Final
- Guía completa de ensamblaje PCB sin plomo: Proceso paso a paso
- Producción router CNC: Ingeniería de precisión y garantía de calidad