



Transforme su Coche RC en un Vehículo Controlado por Bluetooth
Componentes y suministros
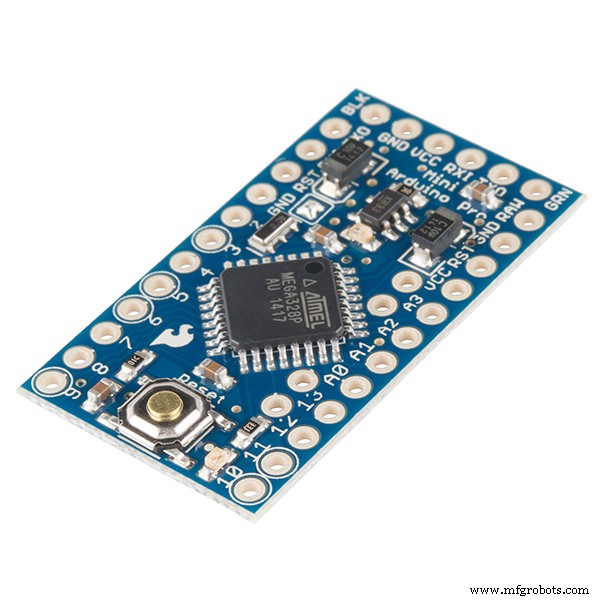 |
|
× | 1 | |||
 |
|
× | 1 |
Herramientas y máquinas necesarias
 |
|
Aplicaciones y servicios en línea
|
|
Sobre este proyecto
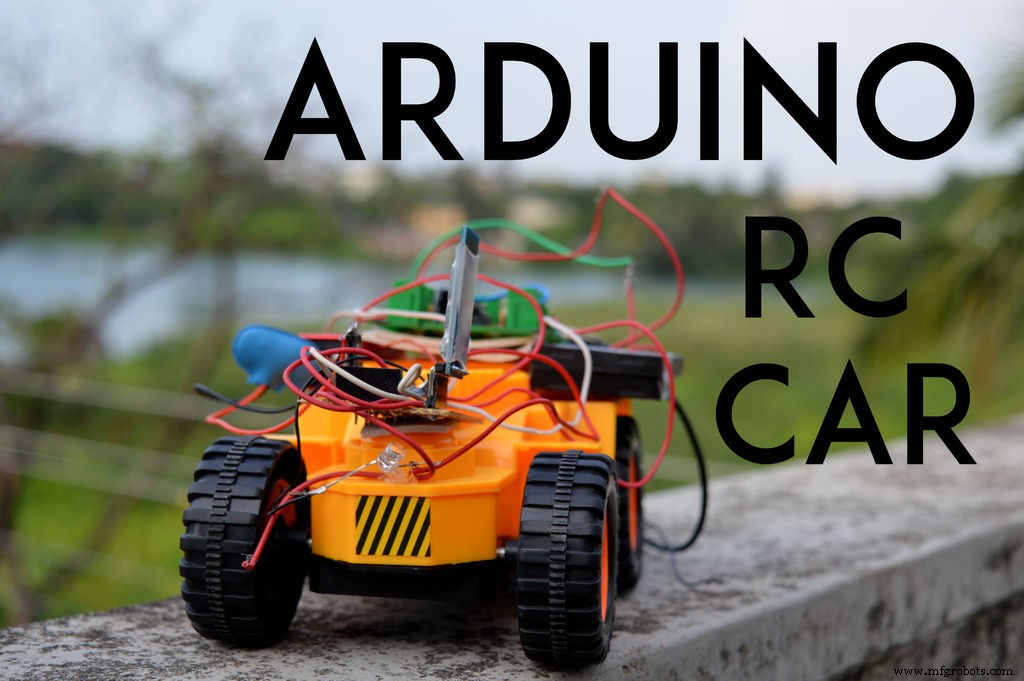


Los coches RC son realmente divertidos de hackear y proporcionan buenos chasis a bajo precio para hacer robots, pero seleccionar uno es un dolor de cabeza con millones de tipos. Mi hermanito tuvo su cumpleaños recientemente y quería darle algo realmente genial, terminé dándole este coche RC. Hackear coches RC es fácil y difícil a la vez, debido a las diferentes formas en que se fabrican no hay una manera fácil y definida de hackear el coche, pero este hack es universal. También intentaré cubrir lo básico sobre todas las partes y la teoría detrás de cada módulo. Hemos usado módulo pero se le anima a hacer nuestro circuito, excepto el Pro Mini.
Realmente me sentía incómodo con el Pro Mini porque era demasiado pequeño pero fue divertido.
Mire el video y asegúrese de suscribirse para próximos videos.
Paso 1: Conseguir el chasis adecuado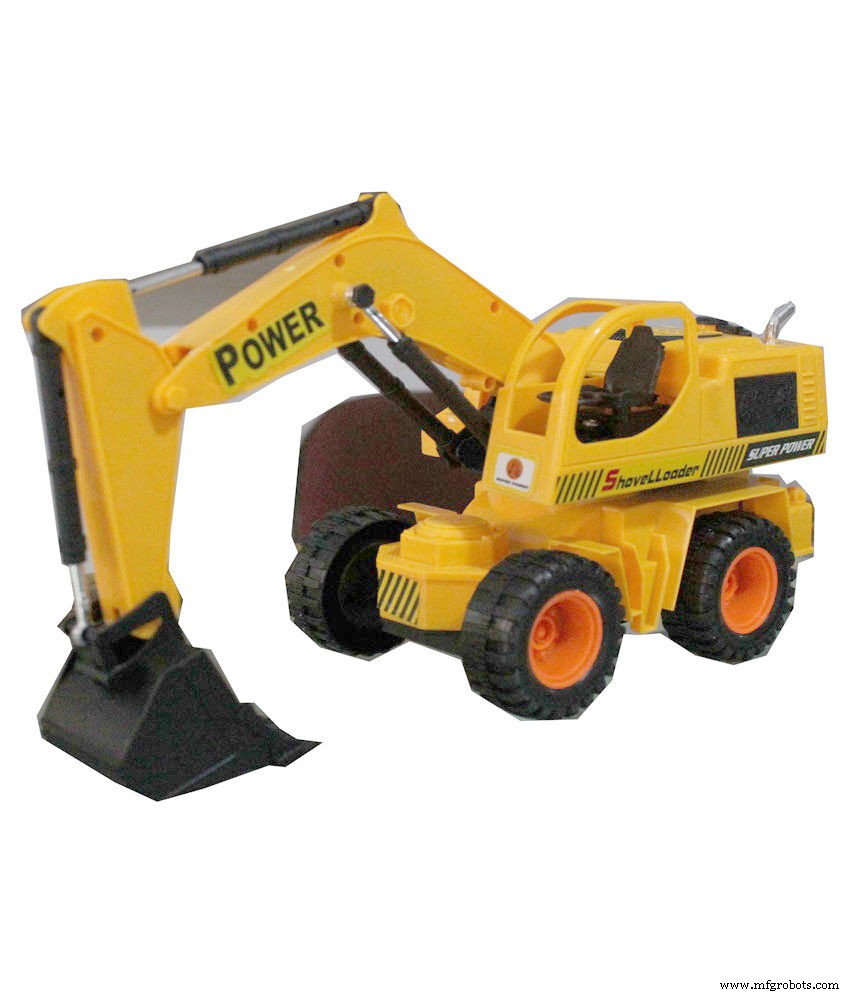


Lista de Partes
- ProMini
- Módulo L293d
- HC-05
- Coche RC
Conseguir el chasis adecuado
Elegir chasis es una pregunta sobre mecanismo de tracción, hay muchos mecanismos de tracción.
Hablemos de los dos mecanismos más populares.
Tracción Diferencial ¿Qué es la tracción diferencial?
El término diferencial significa diferencia entre dos entidades, en el contexto de robótica es solo la diferencia de velocidad entre dos motores. Basado en esta diferencia de velocidad, un robot puede moverse en cualquier dirección en un diseño 2D.
Cuando dos motores están conectados a ruedas en una línea, opuestos entre sí (como un par de ruedas conectadas a un solo eje), la velocidad con la que cada motor rota determina la dirección del movimiento. Cuando ambas ruedas giran a la misma velocidad, la diferencia entre los motores es Cero. Esto hace que el robot se mueva hacia adelante en línea recta. El robot puede moverse en dirección inversa si la dirección de rotación de ambos motores se invierte. Esto será nuevamente en línea recta si la diferencia de velocidad es cero. Ahora, cambiar la velocidad de cualquiera de los motores resultará en movimiento en una dirección alejada de la línea recta. Por ejemplo, reducir la velocidad del motor derecho resultará en una diferencia de velocidad y por tanto cambio de dirección. La fuerza resultante es tal que el robot gira a la derecha. Este cambio de dirección puede controlarse al ángulo requerido reduciendo aún más la velocidad del motor. Más lento el motor derecho, más pronunciado el giro a la derecha. Esto es exactamente lo mismo para giro a la izquierda.
Como conclusión, motor derecho más lento, giro derecho más pronunciado. Motor izquierdo más lento, giro izquierdo más pronunciado. A continuación, algunos escenarios que explican el funcionamiento del mecanismo de tracción diferencial. M1 y M2 son motores que impulsan ruedas en izquierda y derecha respectivamente.
Tracción Tipo Dirección
¿Qué es la tracción tipo dirección?
La tracción tipo coche es la más común en el mundo real pero no en el mundo robot. Se caracteriza por un par de ruedas motrices y un par separado de ruedas de dirección. La traslación y rotación son independientes entre sí. Pero la traslación y rotación están interconectadas, por lo que este sistema enfrenta severos problemas de planificación de ruta. Cuatro ruedas son más eficientes comparadas con tres o dos ruedas. Las primeras dos de las cuatro ruedas pueden usarse para dirigir y las siguientes dos para impulsar el robot. Equilibrar un robot de cuatro ruedas nunca es un problema. La mayoría de los autos cotidianos que usamos son de cuatro ruedas y el ejemplo es suficiente para probar su existencia y capacidades.
Desventajas de la Tracción Tipo Coche: El mecanismo de giro debe controlarse con precisión. Una ligera inexactitud puede causar grandes errores de odometría. El sistema es No Holonómico, por lo que la planificación de ruta es extremadamente difícil e inexacta. No hay actuadores direccionales directos.
Así que es mejor usar tracción diferencial debido a su simplicidad y facilidad de uso.
Paso 2: Controlar los motores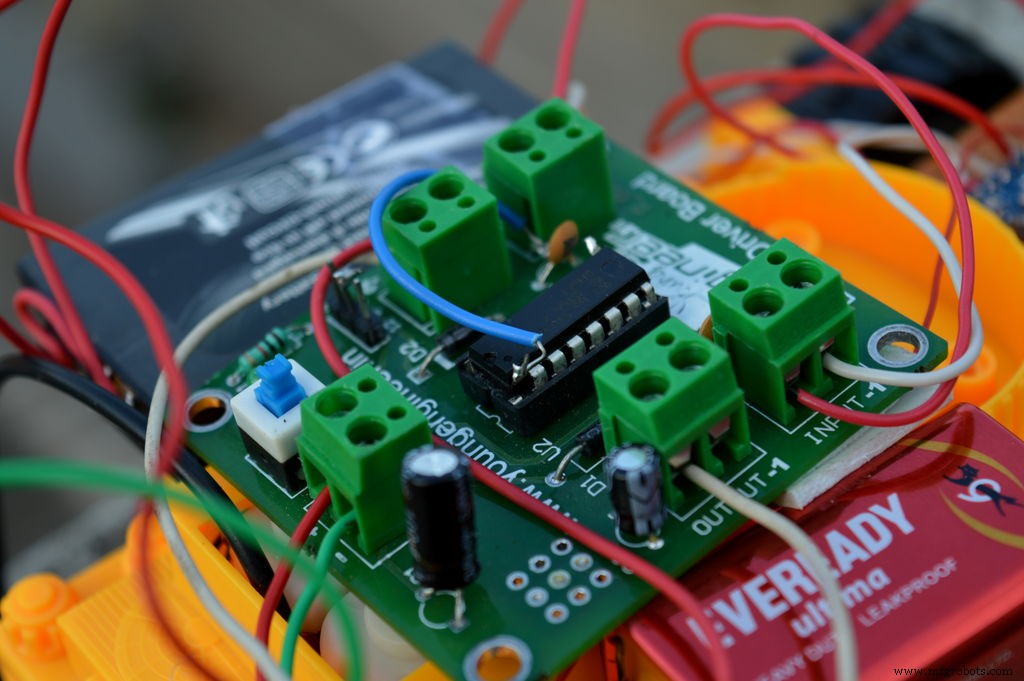


Para controlar el motor necesitamos algo llamado controlador de motor.
¿Qué es un Controlador de Motor?
Un controlador de motor es un pequeño amplificador de corriente; la función de los controladores de motor es tomar una señal de control de baja corriente y convertirla en una señal de mayor corriente que puede impulsar un motor.
Hay muchos controladores de motor de los cuales estoy usando el módulo controlador de motor L293D.
L293D es un circuito integrado controlador de motor que se usa para impulsar motores DC girando en cualquier dirección. Es un IC de 16 pines que puede controlar un conjunto de dos motores DC simultáneamente. El L293D usa 5V para su propia alimentación y se necesita fuente de alimentación externa para impulsar los motores, que puede ser hasta 36V y consumir hasta 600mA. El L293D funciona en el concepto de puente H típico, un circuito que permite que el alto voltaje fluya en cualquier dirección. En un solo IC L293D hay dos circuitos puente H que pueden rotar dos motores DC independientemente.
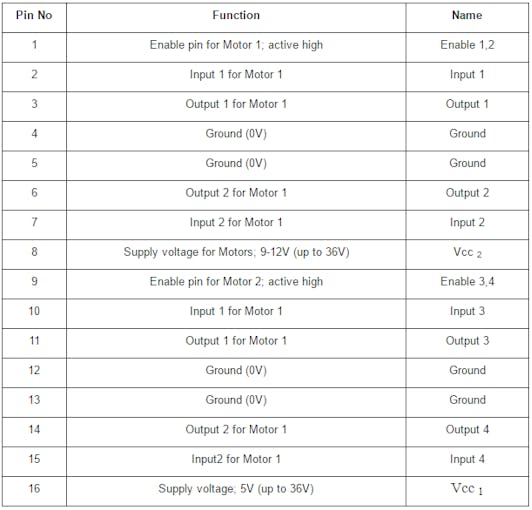
Descripción de pines del L293D
1 Pin Enable para Motor 1; activo alto Enable 1,2
2 Entrada 1 para Motor 1 Input 1
3 Salida 1 para Motor 1 Output 1
4 Tierra (0V) Ground
5 Tierra (0V) Ground
6 Salida 2 para Motor 1 Output 2
7 Entrada 2 para Motor 1 Input 2
8 Voltaje de alimentación para Motores; 9-12V (hasta 36V) Vcc 2
9 Pin Enable para Motor 2; activo alto Enable 3,4
10 Entrada 1 para Motor 1 Input 3
11 Salida 1 para Motor 1 Output 3
12 Tierra (0V) Ground
13 Tierra (0V) Ground
14 Salida 2 para Motor 1 Output 4
15 Entrada 2 para Motor 1 Input 4
16 Voltaje de alimentación; 5V (hasta 36V) Vcc 1
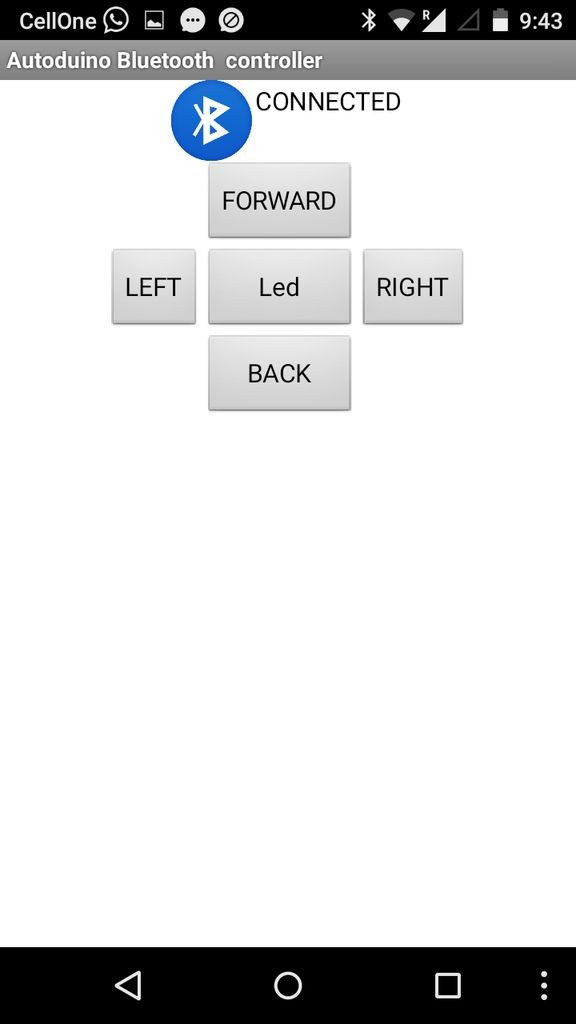


Hay muchas apps para controlar, hice una. La lógica es muy simple: todos los botones envían un carácter cuando se presionan a través de Bluetooth y el Arduino lo procesa.
Funciones de Caracteres
X Estado nulo
F Movimiento adelante
B Movimiento atrás
L Girar izquierda
R Girar derecha
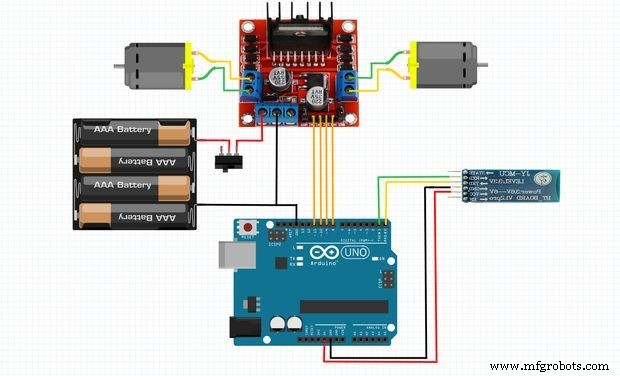


Las conexiones son simples
aquí están las conexiones como sigue
El Módulo Bluetooth
HC-05 Arduino
Vcc 5v
Gnd Gnd
Rx Tx
Tx Rx
El Controlador de Motor
Controlador Motor Arduino
pin 2 → 8
pin 7 → 7
pin 10 → 6
pin 4 → 9
pin 3 y 6 → Motor 1
pin 11 y pin 14 → Motor 2
pin 1 → 5v
pin 9 → 5v
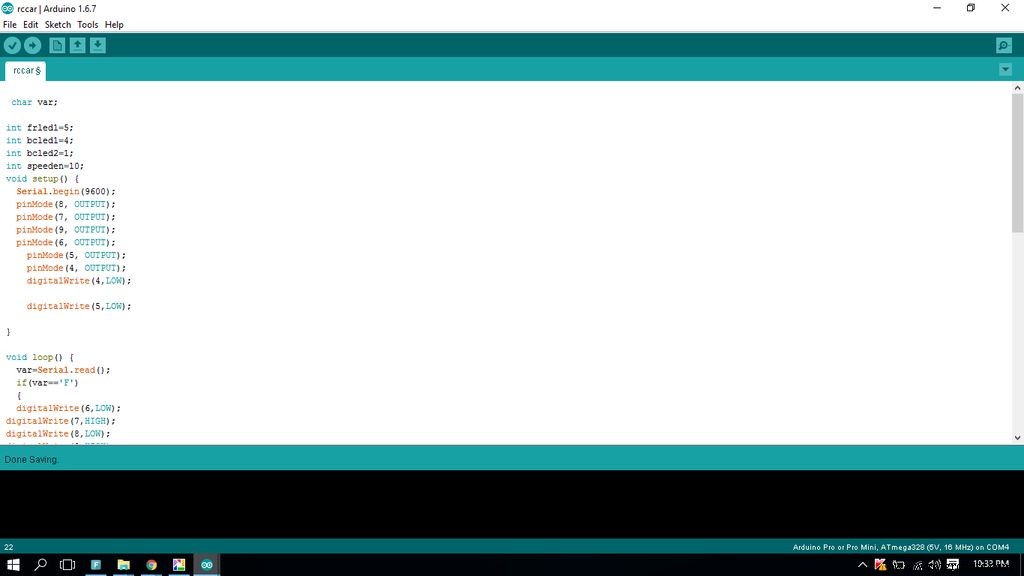


void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } } Espero que disfruten haciendo el proyecto tanto como yo. Publicaré más proyectos geniales pronto, así que síganme para obtener todas las actualizaciones. También den like a mi página https://www.facebook.com/makewithRex/
F09ZCJSIP2UG2XP.inoCódigo
- Fragmento de código #1
Fragmento de código #1Texto plano
void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } }
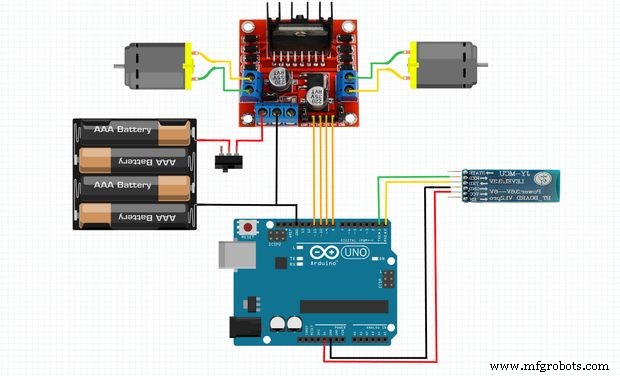
Esquemáticos
Proceso de manufactura
- Registre el Ejercicio Diario de su Hámster con un Rastreador de Actividad Raspberry Pi
- De Concepto a Realidad: Transformando Diseños Creativos en Productos Tangibles
- Guía Rápida: Repara el Aire Acondicionado de tu Coche en 5 Pasos Sencillos
- Cómo elegir el turbo adecuado para tu coche: Guía práctica
- Guía Paso a Paso para Reparar el Tirador de la Puerta de tu Coche
- Cómo Recargar el Aire Acondicionado de tu Coche: Guía Paso a Paso
- Guía Rápida para Reparar el Óxido en la Carrocería: Protege tu Vehículo
- Por qué los cambios de aceite regulares mantienen tu motor como nuevo
- Convierta su cadena de suministro en una potencia generadora de beneficios
- Cómo los Smartphones Moldean el Futuro de los Coches Conectados
- Constructores en C#: Tipos, ejemplos y patrones avanzados