



Coche Controlado por Bluetooth: Vehículo Remoto DIY con Arduino
Componentes y materiales
| Arduino UNO | × | 1 |
| Motor DC 12V 200 rpm | × | 2 |
| Shield controlador motores L293D para Arduino UNO | × | 1 |
| Módulo Bluetooth HC-05 | × | 1 |
| Protoboard (genérica) | × | 1 |
| Cables jumper (genéricos) | × | 1 |
Aplicaciones y servicios en línea
- Arduino IDE
Sobre el proyecto
¡Hola! Todo lo que se puede controlar es genial. A los humanos nos encanta controlar cosas, por eso la automatización y la robótica son fascinantes.
Este tutorial enseña a crear tu propio coche controlado por Bluetooth. Usaremos el módulo HC-05 para recibir paquetes de control.
Necesitaremos una app Android que envíe los paquetes al módulo Bluetooth. Usaremos una app de terceros (descargar aquí).
Construcción del hardware
Chasis del coche
Coche de doble motor. Usé dos motores DC 12V 200 rpm. Puedes usar chasis comercial; yo usé lámina PVC.


Estructura básica lista. Puedes diseñar la tuya, pero mantén el peso mínimo (dos motores).
Circuito


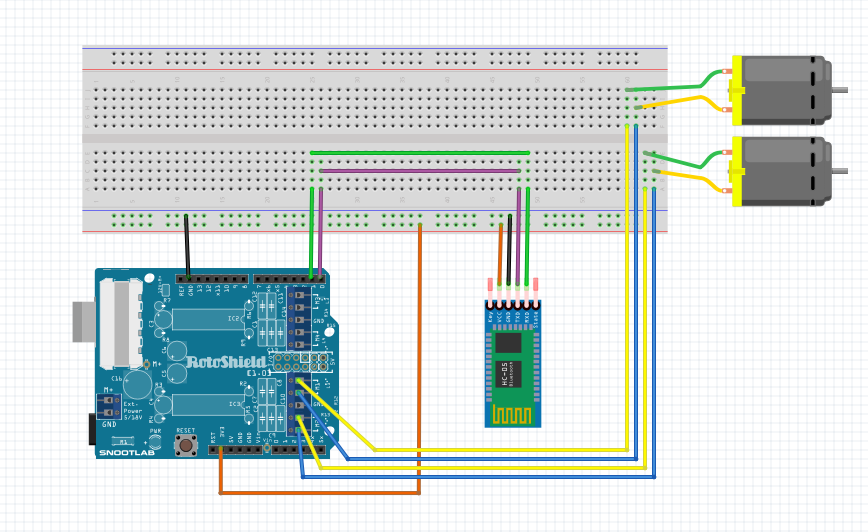
Sigue el esquemático para conexiones. Así queda todo conectado.
Alimentación
Punto crítico. Arduino UNO se alimenta con power bank 5V (salida USB). No basta para motores 12V. Necesitamos fuente adicional.
Usé dos baterías 9V en serie = 18V. Problema: no suministran suficiente corriente → motores giran muy lento.
Recomendación: Usa batería 12V (ej. LiPo 3S o plomo 12V) para buen rendimiento.
Código
Control de dirección mediante sentido de giro de motores:
- Adelante: ambos motores adelante
- Atrás: ambos atrás
- Izquierda: motor izq. atrás, der. adelante
- Derecha: motor izq. adelante, der. atrás
- Parar: ambos stop
void forward() { motor1.run(FORWARD); motor2.run(FORWARD); }
void backward() { motor1.run(BACKWARD); motor2.run(BACKWARD); }
void left() { motor1.run(BACKWARD); motor2.run(FORWARD); }
void right() { motor1.run(FORWARD); motor2.run(BACKWARD); }
void Stop() { motor1.run(RELEASE); motor2.run(RELEASE); }
Resumen:
- Sube código a Arduino.
- Haz conexiones.
- Abre la app.
- Conecta móvil al coche (Bluetooth).
¡Nuestro coche terminado!


Espero que el tutorial te sirva. Sugerencias o mejoras en comentarios.
Código completo
#include <AFMotor.h>
AF_DCMotor motor1(1); // motor1 = izquierdo
AF_DCMotor motor2(2); // motor2 = derecho
int val;

void setup() {
  Serial.begin(9600);
  motor1.setSpeed(255);
  motor2.setSpeed(255);
  Stop();
}

void loop() {
  val = Serial.read();
  if(val == '1') forward();     // Adelante
  if(val == '2') backward();    // Atrás
  if(val == '3') left();        // Izquierda
  if(val == '4') right();       // Derecha
  if(val == '5') Stop();        // Parar
}

void forward() { motor1.run(FORWARD); motor2.run(FORWARD); }
void backward() { motor1.run(BACKWARD); motor2.run(BACKWARD); }
void left() { motor1.run(BACKWARD); motor2.run(FORWARD); }
void right() { motor1.run(FORWARD); motor2.run(BACKWARD); }
void Stop() { motor1.run(RELEASE); motor2.run(RELEASE); }
Esquemático
Conecta fuente 12V al shield de motores. El esquemático no incluye la fuente externa.
Proceso de manufactura
- Construya un robot Raspberry Pi controlado por Bluetooth con retroalimentación de audio
- Transforme su Coche RC en un Vehículo Controlado por Bluetooth
- Transforma un viejo coche RC en un vehículo controlado por joystick con Arduino
- Controla un LED por Bluetooth con Arduino – Guía DIY paso a paso
- Calculadora Básica con Arduino UNO - Proyecto Fácil para Principiantes
- Construye un robot controlado por voz con Arduino Nano
- Construir una pantalla de persistencia de visión portátil con Arduino UNO y ATtiny85
- Electrodomésticos activados por voz: Control Bluetooth con Google Assistant
- Wi-Servo: Controla servomotores por Wi‑Fi desde un navegador web
- Construye tu Propio Coche RC Porsche con Arduino: Guía Paso a Paso
- Trackpad USB DIY con Arduino: Convierte un Touchpad de Portátil Viejo en Dispositivo de Entrada Moderno