



Ingeniero Logra Grabado Robótico Limpio y Sin Polvo Usando RoboDK
¿Realmente puedes lograr un grabado robótico sin polvo? Un estudiante universitario usó RoboDK y un efector final personalizado para fresado robótico sin llenar el taller de virutas de madera. Aquí te explicamos cómo lo hizo.
El grabado es una tarea cada vez más popular en manufactura. La personalización se está volviendo la norma para muchos productos diferentes y el grabado permite a los fabricantes agregar fácilmente logotipos y diseños personalizados a sus productos. El grabado robótico es una forma fácil de aumentar el valor del producto con muy poco trabajo extra.
Un estudiante de una universidad alemana ha diseñado un sistema para grabar madera usando fresado robótico y un robot colaborativo en RoboDK. Lo especialmente interesante de este proyecto es que incluye un efector final especializado para evitar generar demasiado polvo y virutas de madera.
Presentando… Jan Gosedopp
El proyecto fue desarrollado hace unos años por el estudiante Jan Gosedopp como parte de su Ingeniería de Grado en la Universidad de Ciencias Aplicadas Hamm-Lippstadt en Alemania.
Escribimos sobre su proyecto ahora porque el grabado robótico parece destinado a volverse muy popular en el futuro próximo. Por ejemplo, alguien del fabricante Universal Robots mencionó recientemente que están pensando en agregar grabado en madera a su lista cada vez mayor de aplicaciones de robots colaborativos.
El proyecto de Gosedopp implicó programar un Universal Robot y desarrollar un efector final de grabado personalizado que pudiera eliminar el polvo.
Cómo se Hace Normalmente el Grabado en Madera
Como ocurre con muchas operaciones de mecanizado, la forma tradicional de lograr grabado autónomo es con una máquina CNC dedicada.
Estas máquinas son fáciles de encontrar y hay muchas opciones competidoras en el mercado. Sin embargo, generalmente son inflexibles — cada modelo solo es adecuado para un tipo particular de grabado. Si quieres cambiar a otro proceso de grabado, puede que tengas que comprar una máquina completamente diferente.
Programación de un Grabador CNC
Uno de los desafíos de este tipo tradicional de grabado es la programación. Como dice el experto en CNC James Hamilton: "una máquina CNC es tan buena como su software. Y no todo el software es igual". Explica que el software que usas puede restringir realmente las capacidades de tu máquina.
Algunos software CNC, por ejemplo, solo pueden lograr fresado 2.5D. Esto está bien para el grabado, donde generalmente solo quieres fresar una forma 2-dimensional en la superficie del material. Sin embargo, se vuelve restrictivo si alguna vez quieres progresar a formas más 3-dimensionales.
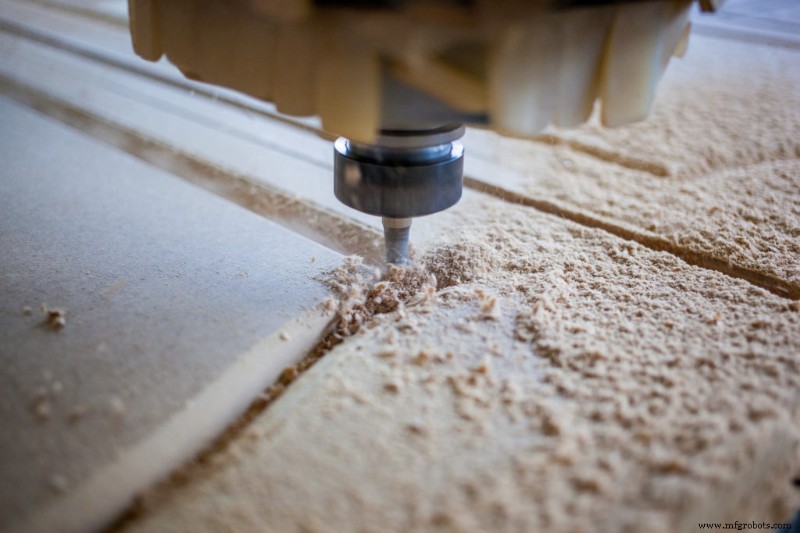
Gosedopp estaba usando grabado rotativo 2.5D, que implica usar una herramienta de fresado o enrutador giratorio para cortar ranuras finas en la madera.
Qué es el Grabado Robótico
El enfoque que tomó Jan Gosedopp fue evitar usar una máquina CNC por completo. En su lugar, eligió usar un robot, específicamente el UR10 de Universal Robots.
Comparado con las máquinas CNC, los robots son muy flexibles. De hecho, un solo robot podría usarse para casi cualquier tipo de proceso de grabado… y más tareas además. Todo lo que tienes que hacer es darle al robot una herramienta diferente, lo cual es muy fácil de hacer con el software de programación de robots adecuado.
Programación de Grabado Robótico
Para la programación, Gosedopp eligió usar RoboDK. Esta elección le ayudó a evitar muchos de los problemas potenciales de programación que ocurren con las máquinas CNC tradicionales.
Con el asistente dedicado de fresado robótico de RoboDK, es fácil lograr tanto el grabado 2.5D que necesitaba como la opción de usar fresado 3D con exactamente la misma configuración si alguna vez lo necesita.
Para generar la trayectoria de grabado, usó Solid Works junto con su complemento gratuito HSMXpress que produce trayectorias CAM. Cuando hizo este proyecto, la barra de herramientas de RoboDK para SolidWorks que lanzamos este año aún no estaba disponible. Por lo tanto, la trayectoria de fresado se importó en RoboDK usando archivos G-code.
La Herramienta Personalizada para Grabado Sin Polvo
Uno de los desarrollos centrales del proyecto de Jan Gosedopp fue un efector final personalizado para grabado robótico.
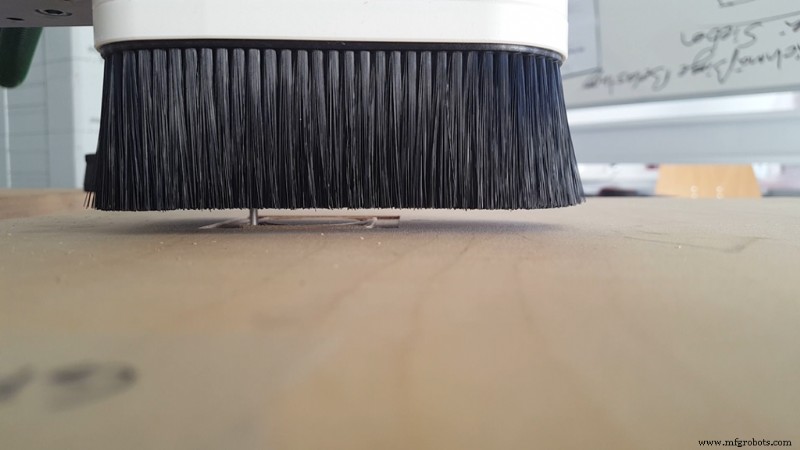
Una característica interesante de esta herramienta era que incluía elementos para eliminar el polvo y las virutas de madera de la pieza de trabajo durante la operación, lo que permitía un entorno de trabajo limpio.
Factores Importantes para una Herramienta de Grabado Robótico
Como parte de su tesis de Grado, evaluó 2 diseños diferentes de efector final y eligió el mejor basándose en su idoneidad para la tarea.
Evaluó sus dos diseños basándose en las siguientes categorías:
- Compatibilidad con UR3/UR10
- Capacidad de sujetar el husillo de fresado
- Compatibilidad con la extracción
- Centrado y alineación precisos
- Husillo de fresado a ras con la brida del robot
- Rosca lateral para fijación
- Huella de herramienta pequeña
- Bajos costos de producción
Los dos diseños eran bastante similares y calificaron exactamente igual en la mayoría de estas categorías. Las únicas dos diferencias entre los diseños estaban en el método de sujeción del husillo de fresado y el posicionamiento de la herramienta en la brida del robot.
Al final, los dos factores que determinaron su elección de diseño fueron menores costos de producción y la adición de roscas laterales para fijaciones extra.
Seguridad
Una preocupación clave para este tipo de herramienta es la seguridad. El robot usado era un robot colaborativo, por lo que tenía sus propias características de seguridad. Sin embargo, las herramientas personalizadas pueden introducir problemas de seguridad adicionales.
Gosedopp se centró en dos aspectos de seguridad:
- Peligro por objetos voladores — Las virutas y el polvo de madera podían volar fácilmente desde la operación de grabado y dañar a humanos. Para combatir esto, introdujo un cepillo alrededor de la herramienta para atrapar virutas voladoras y un vacío para extraer el polvo.
- Peligro por personas entrando en el espacio de trabajo del husillo de fresado — Aunque los robots colaborativos son generalmente seguros, esto no significa que sus herramientas lo sean. La herramienta de grabado giratoria podría causar daño a un humano si, por ejemplo, su mano se interponía. El cepillo alrededor de la herramienta ayudaría a evitar esto en cierta medida. Sin embargo, Gosedopp sintió que se requería más seguridad, así que agregó un panel de vidrio de seguridad y un escáner láser.
El Diseño Final
Después de evaluar los dos diseños, Gosedopp llegó al diseño final del efector final de grabado robótico. Contenía los siguientes componentes:
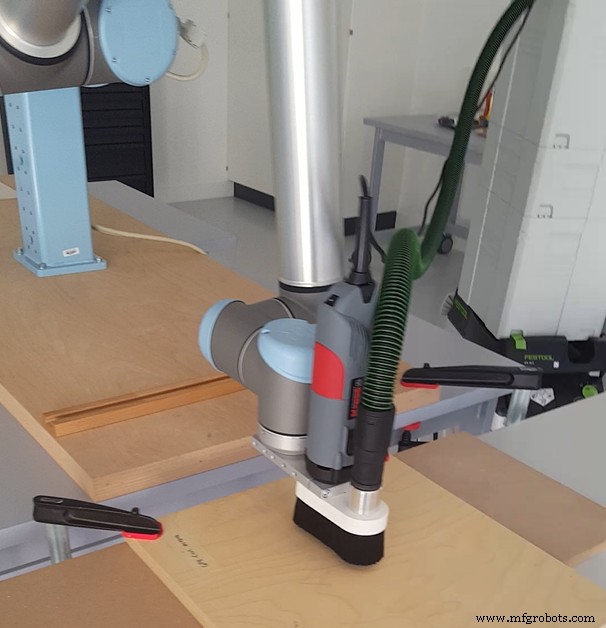
- Cabeza de fresado — el "extremo de negocio" de la herramienta para fresar piezas de trabajo.
- Brazo robótico — el robot colaborativo UR10.
- PC — el programa se generó en RoboDK y se exportó a un programa de robot.
- Caja de control — realizó procesamiento de señales y ejecutó el programa de robot producido por RoboDK.
- Vacío — realizó extracción de polvo y virutas.
- Sistema de seguridad — se usó un escáner láser para detectar si alguien entraba en el espacio de trabajo y detener el robot.
Finalmente, Gosedopp logró la siguiente aplicación de grabado en madera, como se muestra en este video:
¿Qué podrías hacer con un robot de grabado sin polvo? Cuéntanos en los comentarios a continuación o únete a la discusión en LinkedIn, Twitter, Facebook, Instagram o en el Foro de RoboDK.
Robot industrial
- Convierte tu Robot SCARA DIY en una Grabadora Láser Precisa con Arduino
- Aprendizaje por Refuerzo: El Futuro de la Robótica Industrial Inteligente
- Domine la Programación de Robots con RoboDK – Formación Integral Gratuita
- Despliegue de un Sistema de Taladrado Robótico: Guía Práctica para el Éxito
- Eleve su fabricación robotizada con el plugin para Autodesk Inventor
- El fresado robotizado en Hollywood: Creación de accesorios y animatrónicos realistas
- RoboDK celebra 5 años de innovación y crecimiento
- Cómo Convencer a la Dirección para Invertir en Mecanizado Robótico
- Caso de Estudio: Kane Robotics Logra Pulido Orbital Sin Costuras mediante Integración RoboDK
- Guía para principiantes: Programación de robots Yaskawa Motoman: Aumente velocidad y precisión
- Guía para Principiantes: Configurando RoboDK en Raspberry Pi