



Domine la programación de robots con transportadores: Guía paso a paso
Programar un robot con transportador es más complicado de lo que muchos imaginan. La buena simulación es la clave del éxito, pero ¿cómo hacerlo sin volverse loco?
Las cintas transportadoras son una forma fácil de mover productos a su robot, ¿verdad?
Pues… no realmente. A menudo pensamos en los transportadores como una solución simple, pero en realidad son uno de los métodos más complicados de entrega de piezas. Requieren que el robot detecte y rastree objetos en movimiento. Deben controlarse mediante el programa del robot. También sufren problemas mecánicos con el tiempo: mala alineación, desgaste de la banda, deslizamiento. Todo esto hace que los transportadores puedan volverle un poco loco.
En lugar de ser simples, pueden ser difíciles de usar.
No podemos resolver los problemas mecánicos de sus transportadores — para eso necesita un buen plan de mantenimiento como la lista de verificación de Cisco-Eagle. Sin embargo, sí podemos ayudarle a simular el transportador fácilmente para probarlo e integrarlo con su programación de robot.
Aquí tiene cómo programar su robot con transportador sin volverse loco.
Las 5 partes móviles complicadas de un robot con transportador
Primero, es importante entender por qué programar un transportador es un reto.
Hay 5 "partes móviles" que dificultan la integración de la programación del robot con transportadores.
1. Control del propio transportador
Parece que el control del transportador es solo "encendido/apagado", pero suele ser más complejo. Los transportadores tienen varias opciones de control según el modelo. Algunos tienen velocidad fija, otros velocidad variable. Algunos tienen marcha atrás, frenado activo o conmutación rápida. Luego están los distintos métodos de control: los tres más comunes son control por pulsos, control de velocidad y control distribuido.
Puede que tenga que controlar el transportador dentro del propio programa del robot. Si no, puede que tenga que interconectarlo a través de una red. Ambas opciones añaden complejidad de programación.
2. Rastreo y detección de objetos
Para recoger objetos de un transportador en movimiento, el robot debe localizarlos fiablemente. Necesita algún sensor que detecte cuándo un objeto llega frente al robot. Además, el robot puede necesitar rastrear los objetos mientras el transportador se mueve.
Los sensores más comunes son sensores de visión (cámaras 2D o 3D) y sensores de detección de piezas (haces de luz, sensores magnéticos, inductivos, etc.). Unos son más simples de integrar que otros, pero todos añaden complejidad extra a su programa.
3. Manipulación de objetos en movimiento
Un objetivo en movimiento siempre es más difícil de manipular que uno estático. Esto añade complejidad al agarrar desde una cinta transportadora. El robot debe moverse a la posición, agarrar firmemente el objeto y retirarse mientras llegan nuevos objetos.
La velocidad del transportador debe sincronizarse precisamente con la del robot, si no se pierden objetos. Si ha visto la famosa "escena de los chocolates" de la comedia de los 50 "I Love Lucy", sabrá a qué me refiero (y aquí la tiene si no la ha visto).
4. Elección del efector final
El brazo del robot no es la única parte que debe seguir el ritmo. El efector final puede afectar significativamente al tiempo de ciclo y, por tanto, a la velocidad del transportador. Algunos tipos de efector son más rápidos que otros.
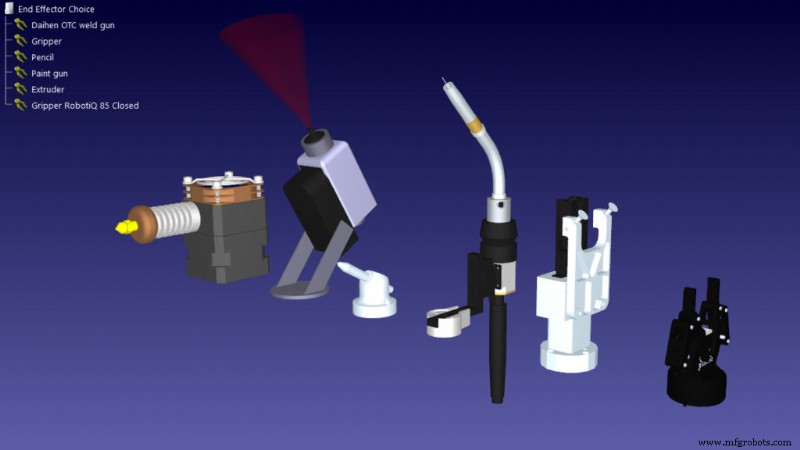
Esto significa que ahora debemos controlar y coordinar 3 velocidades independientes simultáneamente: la del transportador, la del brazo robot y la de agarre del efector.
5. Uso de fijaciones
La última "parte móvil" en realidad no se mueve. Las fijaciones son piezas mecánicas estáticas fijadas al transportador para posicionar los objetos. Son una forma fiable de ordenar objetos sin sensores.
Por ejemplo, puede usar una fijación como alternativa a un sensor de visión. Con chapa formada especialmente, puede encauzar los objetos en una cola estática, permitiendo al robot recogerlos sin sensores extra. Simplifican la programación, pero aumentan la complejidad del diseño mecánico.
Cómo simular un transportador con RoboDK
Puede superar los cinco retos anteriores simulando su sistema robotizado y probándolo a fondo antes de usar el sistema físico. No siempre es fácil con simuladores de robot, muchos de los cuales no tienen una capacidad simple para añadir transportadores.
Por suerte, los transportadores son bastante simples en RoboDK. Incluso hay dos opciones para añadirlos, según cuánto control necesite.
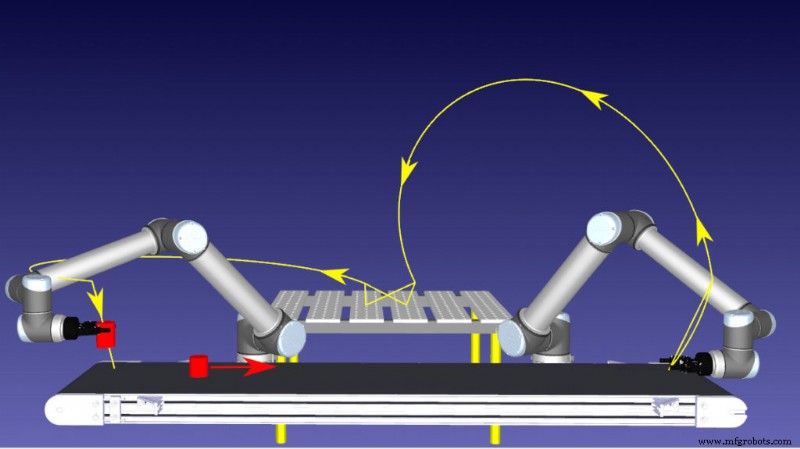
Los dos tipos de transportador en RoboDK son:
Opción 1: Programación en Python
El método más flexible para crear un transportador en RoboDK es programarlo en Python. Puede verlo en acción en el vídeo de ejemplo "Simulación de transportador con RoboDK".
Ventajas de la programación en Python:
- Es muy flexible. El movimiento del transportador solo está limitado por su habilidad de programación. Puede programar el transportador simulado para que coincida con las propiedades de su banda real.
- Es completamente personalizable. Puede programar el transportador para que se mueva como quiera. Tiene control total sobre sus movimientos y cómo maneja los objetos.
- Permite transportadores más complejos. Si su transportador tiene modos de control avanzados, pueden incluirse en el código Python. También si ha colocado una fijación para mover objetos al lado de la banda, puede programarse en el código.
Desventajas de la programación en Python:
- Requiere habilidad de programación. Debe saber programar en Python. Es uno de los lenguajes más fáciles de aprender, pero aún requiere una curva de aprendizaje si solo ha usado la interfaz gráfica de RoboDK.
- Lleva más tiempo. Comparado con la opción de mecanismo lineal, la programación en Python lleva tiempo. Además, cuanto más complejo sea el transportador, más tardará en programarse.
Opción 2: Mecanismo lineal
La otra opción es crear un mecanismo lineal usando el asistente "Modelar Mecanismo". Esto permite crear un transportador simple con un solo eje lineal.
Ventajas del mecanismo lineal:
- Es rápido. Puede crear un mecanismo lineal en minutos y añadir el transportador a su simulación muy rápido.
- Usa el asistente gráfico. Puede crear el mecanismo usando el asistente solo con marcos de referencia y objetivos.
- Requiere poca o ninguna programación. No tiene que programar en Python para crear el transportador. Pero tenga en cuenta que probablemente necesitará algo de programación para detectar objetos en el transportador.
Desventajas del mecanismo lineal:
- Es limitado. La naturaleza simple del mecanismo significa que solo puede modelar un transportador de un solo eje.
- Es inflexible. Esta opción dificulta modelar opciones de control avanzadas de su transportador. También dificulta detectar cuando los objetos caen del transportador.
Cómo empezar
La opción que elija depende en gran medida de cuánto quiera evitar la programación en Python. A menos que tenga una buena razón para elegir el mecanismo lineal, solemos recomendar la opción Python. Es mucho más flexible y —creo (aunque soy programador)— más fácil de entender e implementar.
Sea cual elija, no tiene que crear la simulación del transportador desde cero.
Tenemos ambas opciones disponibles para descargar en nuestra Biblioteca de Robots. Solo elija "Objeto" en el menú "Tipo" y verá las dos opciones: "Modelo Python" para la opción Python; y "Modelo Mecanismo" para la opción de mecanismo lineal.
Si se atranca, siempre puede publicar un comentario en el Foro de RoboDK y haremos lo posible por ayudarle.
Robot industrial
- Consejos expertos de mantenimiento de transportadores para prevenir fallas
- Construye tu Robot con Raspberry Pi: Guía para Principiantes y Proyectos Avanzados
- Mejorando la Consistencia con Robots de Pulverización Autónomos
- Cómo los Robots de Pintura Reducen Retrabajos, Aumentan Consistencia y Ahorran Costes
- Cómo los Robots Logran Autonomía Total: De la Percepción a la Acción
- Whitepaper: Desbloquee su potencial de automatización – 7 pasos probados para proyectos robóticos de bajo riesgo y alta recompensa
- Cómo Elegir el Robot SCARA Ideal: Guía Completa para Fabricantes
- Tendedero de Máquinas por Robot: Definición, Función y Beneficios Industriales
- Acelera la Formación en Soldadura Robótica: Reduce Tiempos y Aumenta la Eficiencia
- Dominando la simulación de robots con transportadores: mejores prácticas probadas
- Cómo seleccionar la estructura de transportador óptima para su industria