



Kit Kravox Sensor Inalámbrico Movimiento y Tacto: Instrumentación de Precisión para Arduino
Componentes y suministros
| Arduino Nano R3 (~3€, con cable Mini-USB) | × | 2 |
| Cable USB-A a Mini-USB (para powerbank y PC) | × | 2 |
| Módulo GY-521 MPU-6050 (giroscopio/acelerómetro 3 ejes, ~1€) | × | 1 |
| Placa sensor táctil MPR121 (copias baratas ~2€) | × | 2 |
| Transceptor radio nRF24L01+ (~1€, comprar 5+ por fiabilidad) | × | 2 |
| Condensador 10 µF | × | 2 |
| Condensador 100 nF | × | 2 |
| Header hembra 40 pines | × | 5 |
| Header macho 40 pines 1 fila | × | 2 |
| Cable multicolor (tipo ribbon) (~7-10 m para 24 electrodos + cableado) | × | 2 |
| LED azul 5mm (resistencia 150 Ω) | × | 3 |
| Potenciómetro 10k | × | 5 |
| Resistencia 150 Ω 1/4W (limitación LED) | × | 3 |
| Resistencia 220 Ω (opcional, para powerbanks que se apagan por bajo consumo) | × | 3 |
| Perfboard (mín. 50 agujeros lado largo) para controlador 9×50, receptor 31×8, headers 2×24 y 2×17 | × | 1 |
| Caja pequeña / contenedor alimentario (no metal, para receptor) | × | 1 |
| Powerbank USB (pequeño, para controlador portátil) | × | 1 |
| Cajas recicladas (film, bolsas...) para envolventes creativas | × | 1 |
| Soldadura, cinta cobre (electrodos, ~4 m 1cm ancho), pegamento, superpegamento, gomas elásticas | × | 1 c/u |
Herramientas necesarias
- Soldador (estación o simple)
- Taladro + broca M7
- Cúter, sierra pequeña, regla acero
- Pelacables, alicates pequeños
- Pistola pegamento caliente, mordaza
Aplicaciones y servicios
- Arduino IDE
- Pure Data Vanilla (gratuito)
Sobre el proyecto
Un nuevo tipo de instrumento
Kravox nace de un proyecto de investigación en la Universidad de Lund (Suecia) para dar a controladores de instrumentos musicales digitales la sensación de instrumentos mecánicos convencionales. Ahora se abre como plataforma de experimentación musical accesible para todos.
Cómo tocar Kravox
Imagina jugar con un objeto cotidiano como una escoba: la forma en que lo tocas y mueves en el espacio controla la generación de sonido. Ver video demostración.
Qué es Kravox
Instrumento musical digital multiplataforma y open source con tres componentes: controlador/es, receptor y software.
Controlador/es
Hasta 3 controladores inalámbricos. Cada uno procesa datos de orientación/aceleración (MPU-6050) y tacto (2× MPR121) con Arduino Nano. Envían datos al receptor vía nRF24L01. Si se usan varios, el 2º y 3º necesitan direcciones individuales (ver código sección DECLARATIONS/NRF24L01).
Receptor
Pasa datos de controlador/es por USB al PC, junto con datos de potenciómetros. El código soporta hasta 3 controladores, funcionando también con 1 o 2 sin cambios.
Software
Los datos se procesan en Pure Data Vanilla generando sonido.
Guía paso a paso
Parte 1: Componentes y herramientas
Lista completa en tablas arriba. Fotos de referencia incluidas.
Parte 2: Placa del controlador
- 2.1 Cortar perfboard y headers hembra a medida. Montar con condensadores 10µF (polarizado, raya/lado corto a GND) y 100nF (no polarizado) para estabilizar radio.
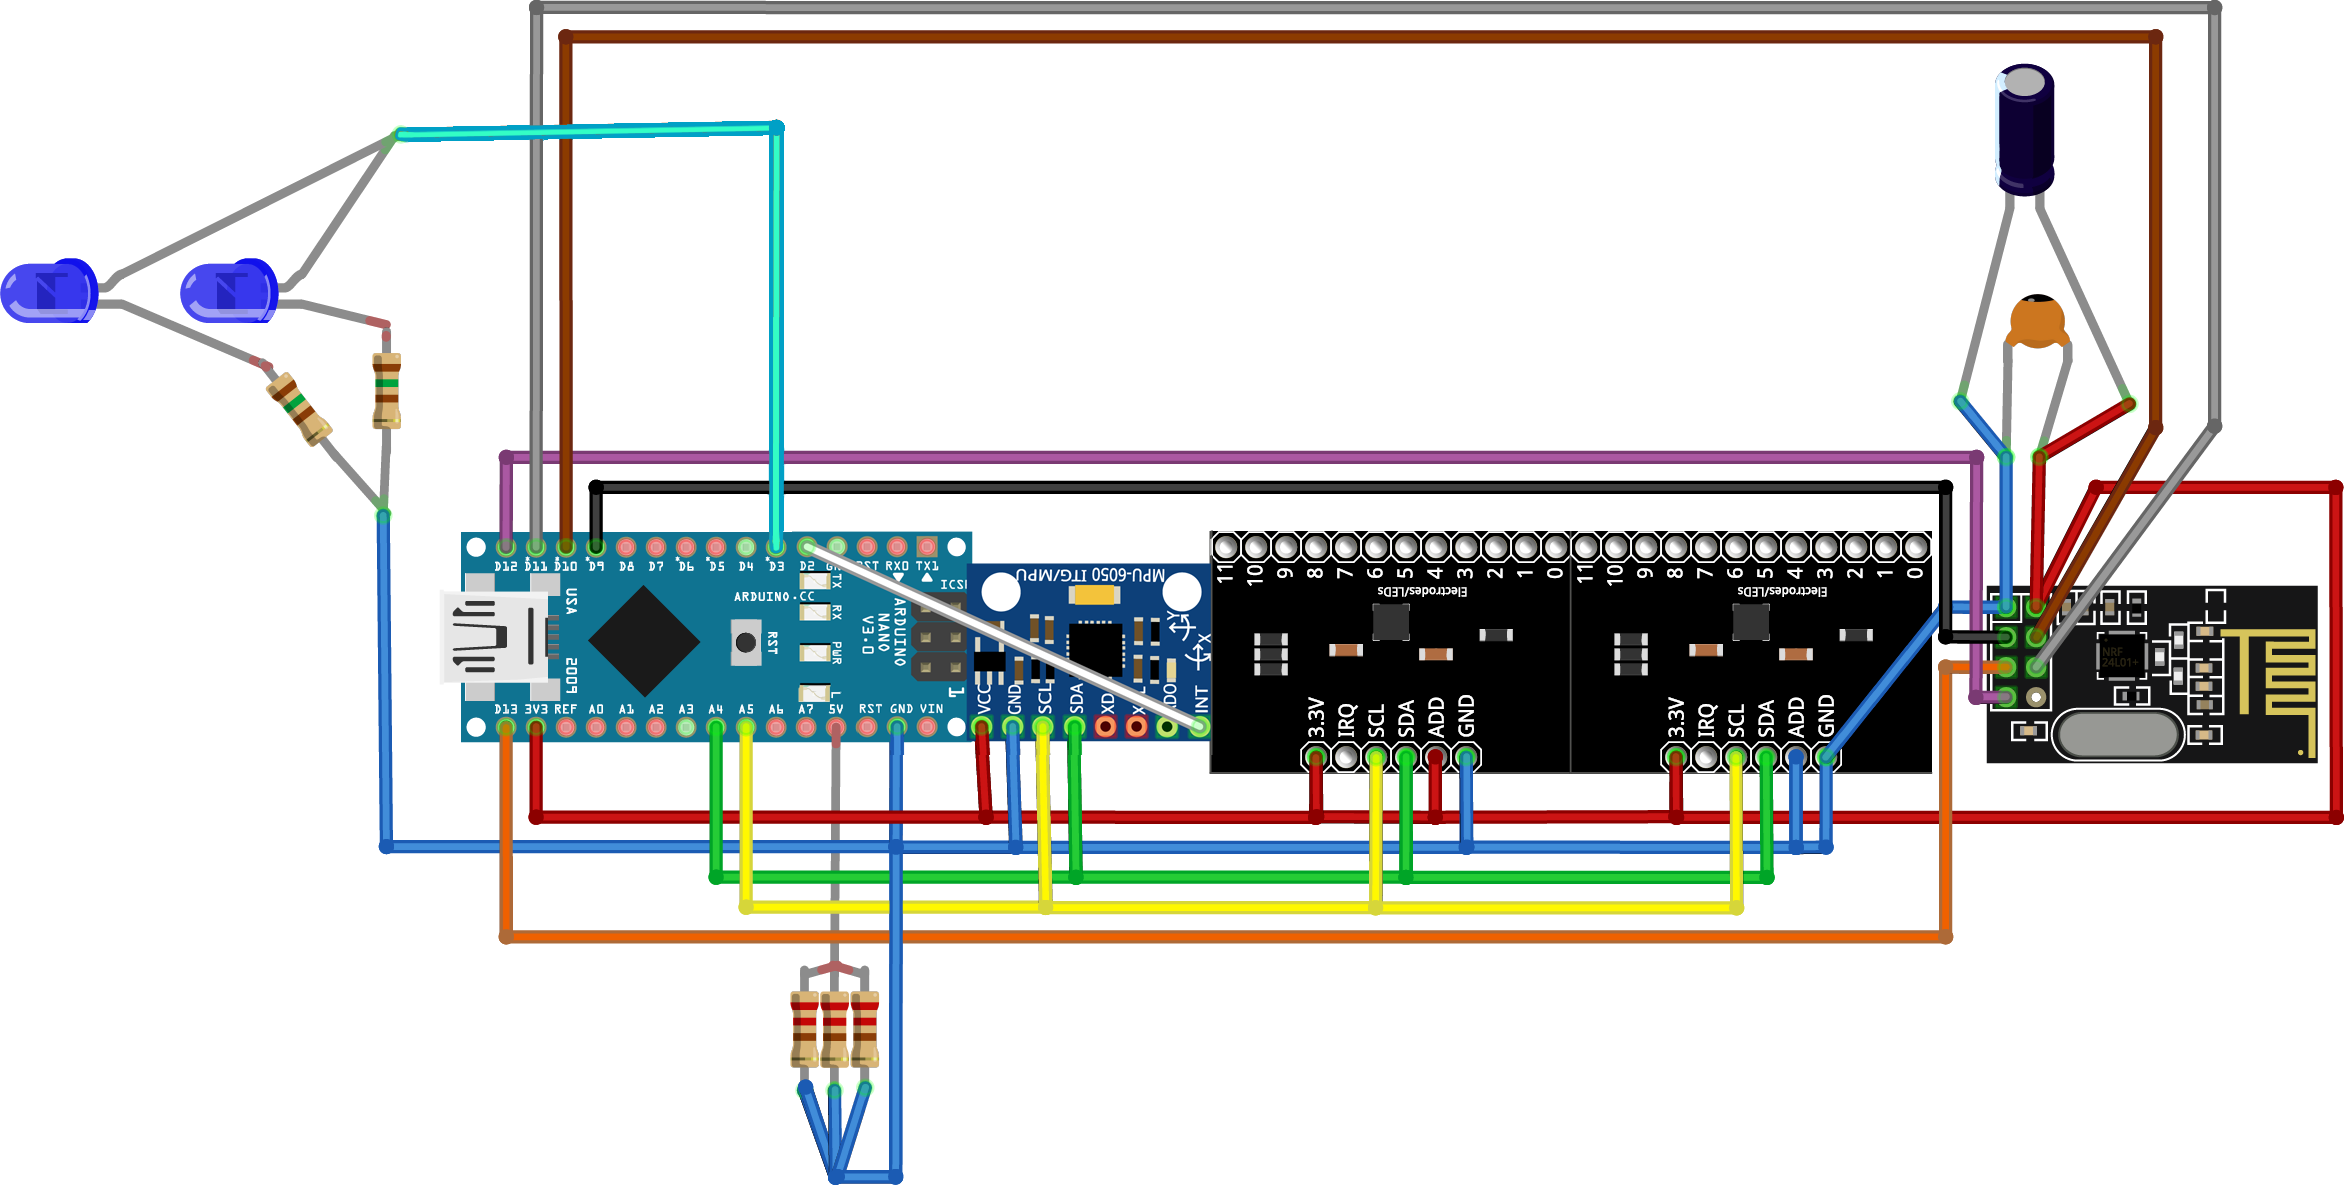
- 2.2 Soldar 2 LEDs azules con resistencias 150Ω. Polaridad: lado aplanado/pata corta a GND; otro lado con cable cian a pin D3 Arduino.
- 2.3 Añadir cables alimentación: rojo 3.3V, azul GND.
- 2.4 Cableado I2C (amarillo/verde a A4/A5) para 3 sensores + cable blanco para interrupción giroscopio.
- 2.5 Cableado SPI (negro, gris, marrón, púrpura, naranja) para radio nRF24L01.
- 2.6 Preparar componentes: soldar headers macho si faltan. Importante MPR121 baratos: cortar conexión ADD a GND en placa (entre pads junto a "ADD") con cúter. Verificar con multímetro que no hay continuidad.
- Conectar Arduino Nano, giroscopio, 2× MPR121 y radio a la placa.
- 2.7 Subir código Kravox-Controller (adjunto). Instalar librerías antes:
- MPU-6050: "I2Cdev.h" y "MPU6050_6Axis_MotionApps20.h" (Jeff Rowberg)
- MPR121: "MPR121.h" (Bare Conductive, NO Adafruit)
- nRF24L01: "nRF24L01.h" y "RF24.h" (TMRh20, NO maniacbug)
- 2.8 Conectar powerbank. Si no se apaga solo, ¡placa terminada! Ir a Parte 3.
- 2.9 Si powerbank se apaga por bajo consumo: soldar 3 resistencias 220Ω en paralelo entre 5V y GND del Arduino (disipan calor, mantienen powerbank activo días).
Parte 3: Placa del receptor
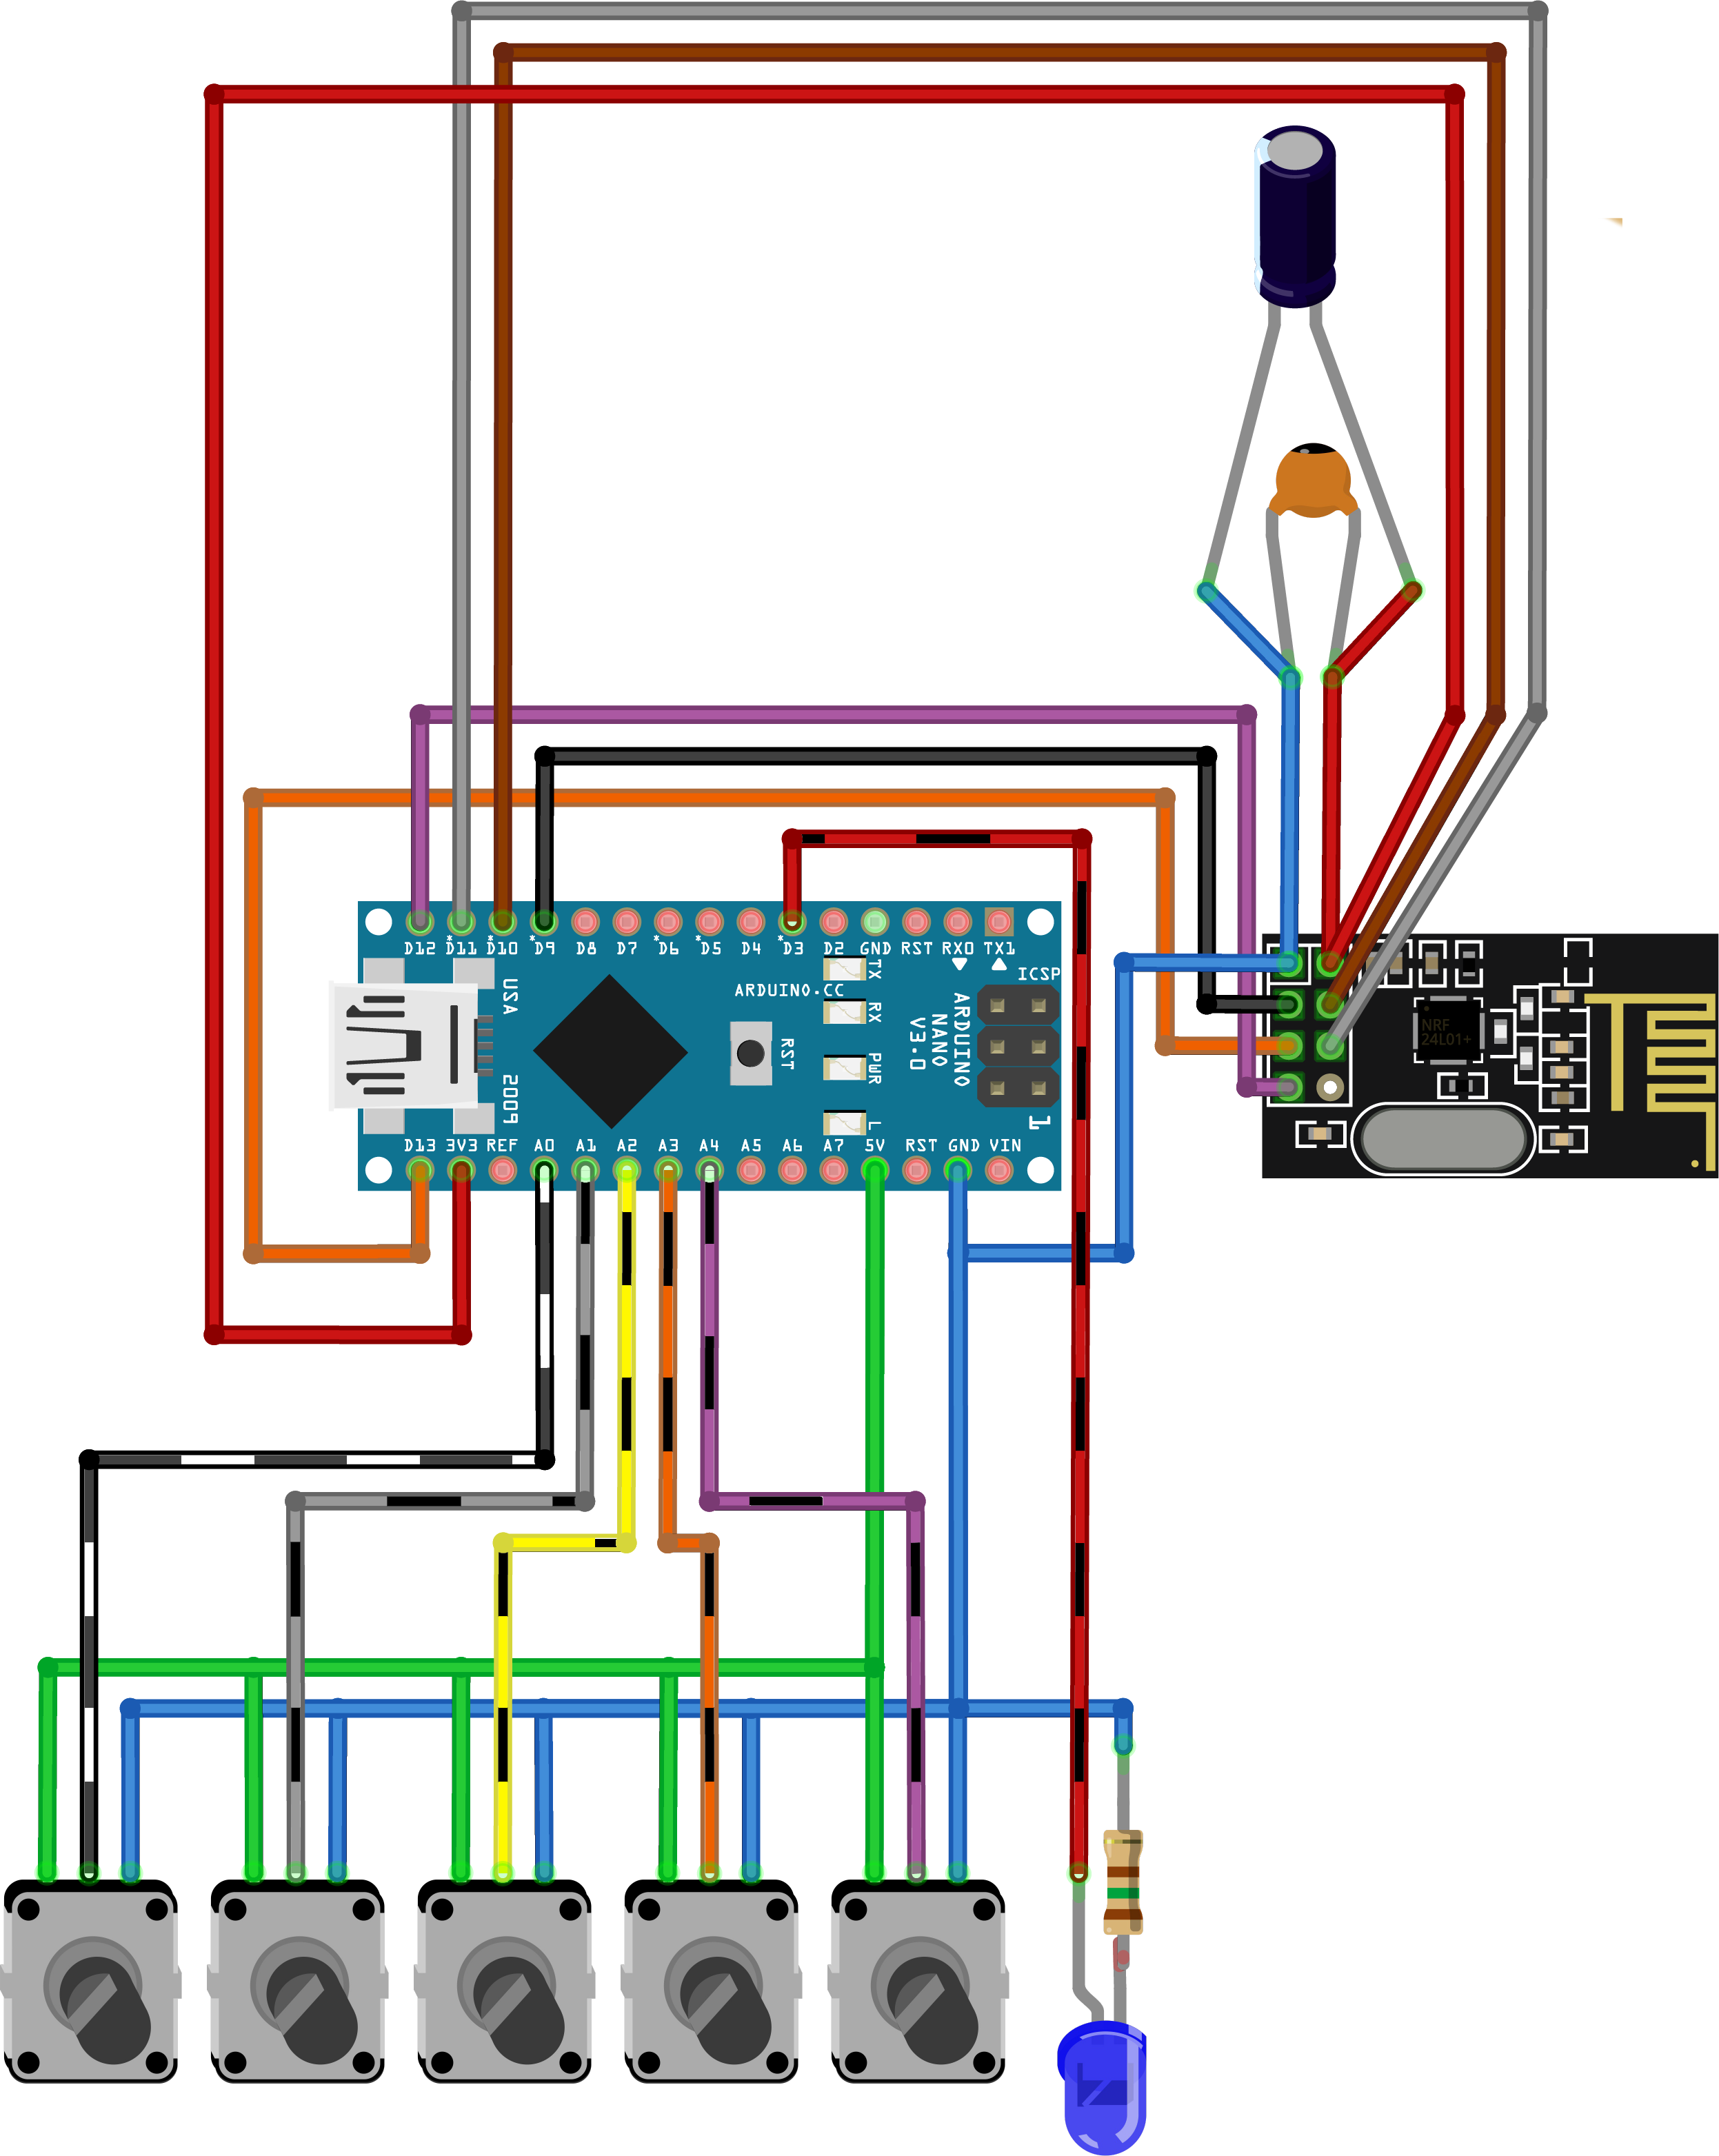
Proceso similar al controlador. Ver diagrama de circuito adjunto.
- 3.1 Cortar perfboard/headers + condensadores (header inferior más largo para futuros proyectos).
- 3.2 Cables alimentación (rojo 3.3V, azul GND).
- 3.3 Cableado SPI para radio.
- 3.4 Conectar componentes (Arduino Nano + radio). Antes de subir código Kravox-Receiver, hacer interfaz (Parte 4).
Parte 4: Interfaz del receptor
4 potenciómetros + LED azul, cableados según diagrama. Conectar a placa receptora.
- Soldar 5 cables a pines centrales de potenciómetros (mismos colores).
- Cortar perfboard 2×17 + header macho 17 pines. Conectar cables y header según diagrama.
- Unir un lado potenciómetros con cables azul (GND) + LED azul con 150Ω (polaridad: lado aplanado a GND).
- Unir otro lado con cables verde (5V).
- Conectar interfaz a placa receptora y subir código Kravox-Receiver.
- Para testear por Monitor Serie: comentar
#define WRITE_AS_BYTESy descomentar// #define PRINT_VIA_SERIAL_MONITORantes de subir.
Parte 5: Interfaz y envolvente del controlador
Interfaz táctil con cinta de cobre sobre material no conductor (cajas de film/bolsas).
- Marcar 24 electrodos sin solaparse.
- Cortar y pegar 24 tiras de cinta cobre.
- Hacer conector: perfboard 2×24 + header macho 24 pines. Soldar 24 cables (centrales ≥10cm, exteriores longitud creciente según separación electrodos).
- Soldar otros extremos a electrodos.
- Cubrir superficie cobre con cinta adhesiva no conductora.
- Doblar en caja y pegar. Pegar caja menor para powerbank.
- Cubrir parte trasera placa controlador con cartón grueso.
- Hacer huecos para LEDs, colocar powerbank (accesible para enchufar/desenchufar USB = encendido/apagado). Conectar interfaz táctil y meter en caja.
- Hacer corte para cable USB en unión cajas, pasar cable y conectar a Arduino Nano.
- ¡Controlador listo! Cerrar con gomas. Si hay falsos positivos táctiles, poner film entre envolvente y placa/cables. Encender powerbank con parte táctil sin tocar nada (calibra estado "no tocado").
Parte 6: Envolvente del receptor
Caja cartón + knob potenciómetros. Cortar huecos para potenciómetros, LED y USB. Pegar placa, alinear USB. Pegar LED, atornillar potenciómetros (orden según diagrama), poner knobs. ¡Receptor listo!
Parte 7: Conectar receptor a Pure Data
- Instalar Pure Data Vanilla (gratis). Abrir
Kravox.pd(misma carpeta quedrumsamples). - En cuadro info azul: instalar 4 externals vía Ayuda → Buscar objetos en internet:
comport,zexy,freeverb,arraysize. Reiniciar PD si hace falta. - Conectar receptor por USB. Si modificaste código en Parte 4, subir versión original y cerrar Monitor Serie Arduino.
- En log PD: probablemente mensaje rojo "comport: can't open port". PD necesita saber qué puerto USB. Probar números en diálogo Kravox.pd (botones "Show available ports", "Show connected USB-devices" a veces ayudan). En MacBook Pro 2014 ambos puertos = Puerto Serie 3; Lenovo Yoga = Puerto 6; Windows = Puertos 8/9.
- Cuando veas flujo de datos rápido en log: conexión establecida. Guardar para auto-conexión futura.
- Encender controlador: conectar powerbank con envolvente cerrada y parte táctil sin tocar nada (calibra).
- ¡Listo para tocar Kravox!
Código
Código Kravox para Arduino y Pure Data
Descargar Zip con código Arduino (controlador y receptor), Kravox.pd para Pure Data y samples de batería:
https://github.com/timkrahmer/Kravox
Esquemáticos
Proceso de manufactura
- Canales y esclusas: ingeniería, historia y futuro del transporte fluvial en EE. UU.
- El Saxofón: Historia, Diseño y Fabricación Moderna
- La Evolución y Artesanía de Arcos y Flechas: De la Caza Antigua a la Ingeniería Moderna
- La Tuba: De la Innovación del XIX a la Artesanía Moderna
- El Dulcémele: Historia, Diseño y Artesanía de un Instrumento Atemporal
- Controle un LED con Sensor PIR de Movimiento en Raspberry Pi
- Elegir la Sierra Adecuada: Sierra de Cinta vs. Sierra Circular para su Proyecto
- Integrando Seguridad en Control de Movimiento: Mejorando Productividad sin Compromisos
- Rutronik ofrece SoCs multi‑protocolo ultra‑bajo consumo de Redpine Signals
- Conectando sistemas de control: Interfaces de comunicación de confianza para sensores de posición y movimiento
- Cómo las redes 5G moldearán adopción IoT y tributación telecom