



Regulador de voltaje de alta estabilidad con mejora transitoria y aumento de PSR
Resumen
En este artículo se propone un regulador de voltaje (VR) de alta estabilidad, que integra mejora transitoria y protección contra sobrecorriente (OCP). Teniendo en cuenta las ventajas de rendimiento y área de dispositivos de bajo voltaje, la mayoría de las partes de control del VR propuesto se alimentan por el voltaje de salida regulado, lo que forma la técnica de autoalimentación (SPT) con aumento de rechazo de fuente de alimentación (PSR). Además, la estabilidad y la respuesta transitoria se mejoran mediante la técnica de carga dinámica (DLT). También se adopta un bucle de retroalimentación de sobrecorriente integrado para proteger el VR presentado de daños bajo situaciones de sobrecarga. El VR propuesto se implementa en una tecnología BCD estándar de 350 nm, cuyos resultados indican que el VR puede funcionar de manera estable con voltaje de entrada de 5.5–30 V, rango de carga de 0–30 mA y capacitor de salida de 0.1–3.3 μF. Se logra una regulación de línea de 2.98 μV/V y una regulación de carga de 0.233 mV/mA con un límite de corriente de 40 mA. El PSR es mejor que -64 dB hasta 10 MHz con un capacitor de salida de 0.1 μF.
Introducción
En diseños modernos de sistema en chip (SoC) a nanoescala, diferentes sub-bloques generalmente requieren diferentes rieles de suministro para lograr funciones específicas. Además, todo el sistema SoC puede necesitar operar bajo un amplio rango de voltaje de entrada y aún proporcionar alto rendimiento sin verse afectado por las condiciones cambiantes de suministro [1]. Por lo tanto, un regulador de voltaje (VR) de amplio rango de voltaje de entrada implementado en tecnología a nanoescala puede ser uno de los candidatos más adecuados para este tipo de aplicaciones. Comparado con su contraparte conmutada, como regulador conmutado y bomba de carga, el VR lineal tiene la ventaja de alta precisión, bajo ruido de salida y tamaño compacto. La mayoría de los VRs lineales realizan su función de regulación de voltaje con una sola fuente de voltaje, pero solo unos pocos pueden lograr la combinación de amplio rango de suministro de energía, bajo ruido, transitorio rápido, alta capacidad de carga y características de protección adicionales [2,3,4].
Para realizar un amplio rango de suministro de energía, la utilización de transistores que puedan soportar alta presión de voltaje es necesaria. Sin embargo, este tipo de transistores generalmente ocupa más área y tiene peor rendimiento en comparación con los transistores estándar. Dos de las soluciones existentes para reducir el uso de transistores de alto voltaje son el método del pre-regulador [5, 6] y el método de transistores de bajo voltaje apilados [7, 8]. El primero usa un pre-regulador adicional para proporcionar un voltaje de suministro interno para el regulador central. El segundo implementa transistores de bajo voltaje apilados bien diseñados para mantener los voltajes terminales de los transistores dentro del límite tecnológico [7]. Sin embargo, estos métodos limitan el margen de voltaje. Este artículo adopta la técnica de autoalimentación (SPT) para lograr un amplio rango de suministro de energía, lo que significa que la mayoría de los módulos centrales en el bucle de regulación se alimentan por el voltaje de salida regulado del VR propuesto [9]. Sin ningún circuito adicional, el rendimiento del VR puede mejorarse mediante SPT y también reducir el número de dispositivos de alto voltaje.
Al usar SPT, la primera etapa de ganancia del amplificador de error (EA) se alimenta por el voltaje de salida regulado del VR propuesto. Al diseñar cuidadosamente la segunda etapa de EA, el ruido de alta frecuencia del voltaje de entrada tiene poco impacto en el voltaje de salida del EA. Además, se adopta la arquitectura de transistor de potencia tipo N en este artículo. Por lo tanto, el regulador propuesto tiene alto rechazo de fuente de alimentación (PSR) y buen rendimiento de ruido [10,11,12,13,14,15].
La respuesta transitoria rápida también es un índice importante para medir el rendimiento de los VRs [16,17,18,19,20], que generalmente se logra agregando un bucle de aceleración adicional [21]. En este artículo, la mejora transitoria se realiza mediante la técnica de carga dinámica (DLT). Durante el procedimiento de respuesta transitoria, DLT introduce una corriente adicional que cambia correspondientemente con las condiciones de carga para actuar como una carga dinámica, mediante la cual se pueden suprimir el sobreimpulso y subimpulso del voltaje de salida regulado [9].
Con la ayuda de DLT, la estabilidad del bucle dentro de un amplio rango de carga se fortalece porque la corriente de carga adicional puede reducir la variación de la posición del polo no dominante. Para hacer el bucle estable, la compensación Miller con resistor de anulación también se usa para generar un polo de baja frecuencia y un cero adicional para compensar el polo de salida. Además, un resistor en serie con el capacitor de salida introduce otro cero para compensar el polo generado por la capacitancia parásita de compuerta del transistor de potencia [6, 9, 22, 23].
Finalmente, se diseña un bucle limitador de corriente integrado para evitar daño por sobrecorriente y mejorar la confiabilidad del VR propuesto [9, 24,25,26,27].
Este artículo se estructura de la siguiente manera. El principio y mecanismo del VR propuesto se ilustran en la sección "Método", incluyendo el circuito de protección contra sobrecorriente (OCP), el circuito DLT y de mejora transitoria, el método de aumento de estabilidad y el análisis de PSR. Los resultados de rendimiento y comparaciones con otras literaturas publicadas relacionadas se muestran en la sección "Resultados y Discusión". La sección "Conclusión" extrae la conclusión del VR propuesto.
Método
El circuito detallado del VR propuesto se muestra en Fig. 1. Transistores MOS de bajo voltaje estándar, transistores de alto voltaje, BJTs, transistores LDMOS tipo N de agotamiento (laterally diffused MOS) y diodos se denominan Mn, HVn, Qn, DNn y Dn, respectivamente en la figura, donde n es el número de secuencia del dispositivo relevante.
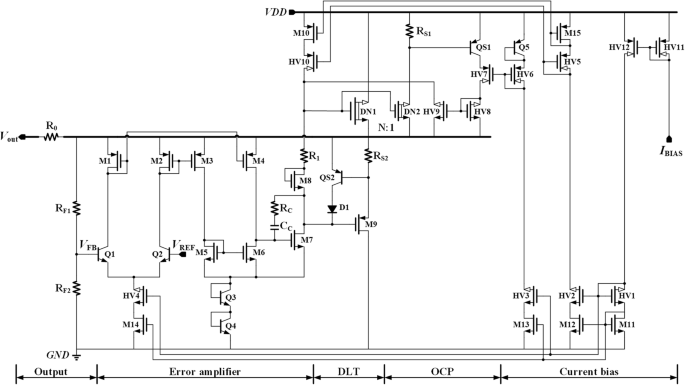
El VR propuesto incluye principalmente cinco submódulos: sesgo de corriente, OCP, DLT, EA y etapa de salida. El circuito de sesgo de corriente proporciona corriente de polarización para todo el sistema regulador [12, 14]. El voltaje de referencia puede generarse de muchas maneras diferentes [1], y el circuito detallado no se muestra aquí. Un bucle limitador de corriente integrado funciona como circuito OCP para limitar la corriente de carga a un valor preestablecido. El circuito de mejora transitoria, que se implementa mediante DLT, logra la supresión de sobreimpulso y subimpulso a través de cambiar adaptativamente la corriente de carga durante el procedimiento transitorio. El bucle de regulación de retroalimentación negativa se forma por EA y la etapa de potencia de salida para ajustar el voltaje de salida. Asumiendo que el voltaje de salida VOUT y por lo tanto el voltaje de retroalimentación VFB era menor que el valor deseado, el voltaje de compuerta del transistor de potencia DN1 sería elevado con la ayuda del bucle de regulación para aumentar el voltaje de salida, y viceversa. Finalmente, el voltaje de salida puede estabilizarse en
VOUT ≈ V1 = VREF(Rf1 + Rf2)/Rf2 (1)
En Fig. 1, se puede notar que el voltaje de salida del VR propuesto también alimenta la primera etapa de ganancia de EA, lo que se denomina SPT. Con esta técnica de multiplexación de potencia, la mayoría de los dispositivos en el bucle de regulación pueden implementarse mediante dispositivos de bajo voltaje. Comparado con sus contrapartes de alto voltaje, los dispositivos de bajo voltaje tienen mayor rendimiento, menor costo y menor área, lo que hace que el bucle de regulación propuesto logre una buena capacidad de regulación mucho más fácilmente. En cuanto a la segunda etapa de EA, Q3 y Q4 se agregan para elevar el riel de suministro de tierra, lo que se adopta para limitar el voltaje drenaje-fuente de M7, VDS_M7. En otras palabras, Q3 y Q4 pueden prevenir que M7 sufra gran presión de voltaje.
Por simplicidad, se usa el circuito simplificado para ilustrar las ideas de innovación en el análisis subsiguiente.
Circuito OCP Propuesto
La Figura 2 muestra el circuito OCP propuesto. El bucle limitador de corriente propuesto puede cambiar automáticamente el modo de operación según diferentes condiciones de carga. La corriente máxima del VR propuesto puede limitarse reduciendo el voltaje de compuerta del transistor de potencia cuando ocurre sobrecarga.
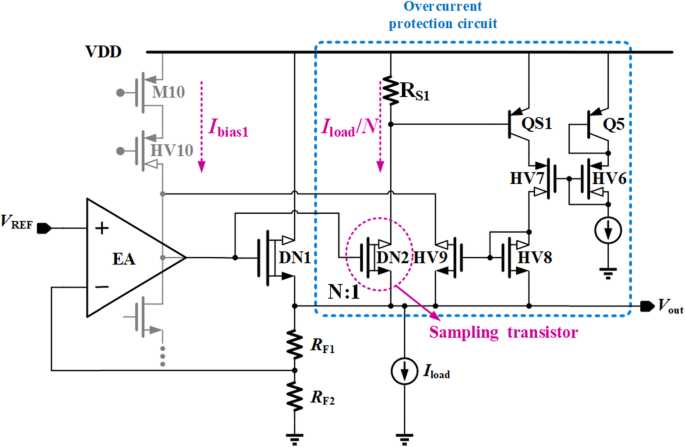
El mecanismo del OCP propuesto es el siguiente. El transistor de muestreo DN2 detecta proporcionalmente la corriente que fluye a través de DN1 que es aproximadamente igual a la corriente de carga ILoad, lo que hace que la caída de voltaje a través de RS1, VRS1, refleje el nivel de corriente de carga. Una vez que VRS1 alcanza el voltaje de encendido de QS1, HV8 y HV9 formarán un espejo de corriente para derivar una corriente de la segunda etapa de EA. Luego, el voltaje de compuerta de DN1 puede bajarse para limitar la corriente de carga a un valor preestablecido, que puede expresarse como
ILoad ≤ N × (VEB(QS1)/RS1) (2)
donde N es el factor de relación de tamaño de DN1 a DN2. El propósito de Q5 y HV6 es proporcionar un voltaje de polarización adecuado a HV7 y así proteger QS1 de condición de sobrevoltaje.
Hay un bucle de retroalimentación negativa integrado en el OCP propuesto. La ganancia del bucle T y el polo dominante pdominant de este bucle de límite de corriente pueden darse por,
T = gm_DN2RS1gm_QS1Rgate_OC (3)
pdominant = 1/(Rgate_OCCgate) (4)
donde gm_DN2 y gm_QS1 son la transconductancia de DN2 y QS1, respectivamente. Rgate_OC ≈ (gm_HV10ro_HV10ro_M10) || ro_M7 || ro_HV9 y Cgate ≈ Cgs_DN1 son la resistencia de salida equivalente y capacitancia en el nodo de compuerta del transistor de potencia DN1 cuando ocurre sobrecorriente, respectivamente. Cuando el VR propuesto opera normalmente sin sobrecorriente, HV9 está en la región de corte, y por lo tanto, la resistencia de salida equivalente en el nodo de compuerta de DN1 llamada Rgate puede expresarse como [(gm_HV10ro_HV10ro_M10) || ro_M7].
Circuito DLT y de Mejora Transitoria Propuesto
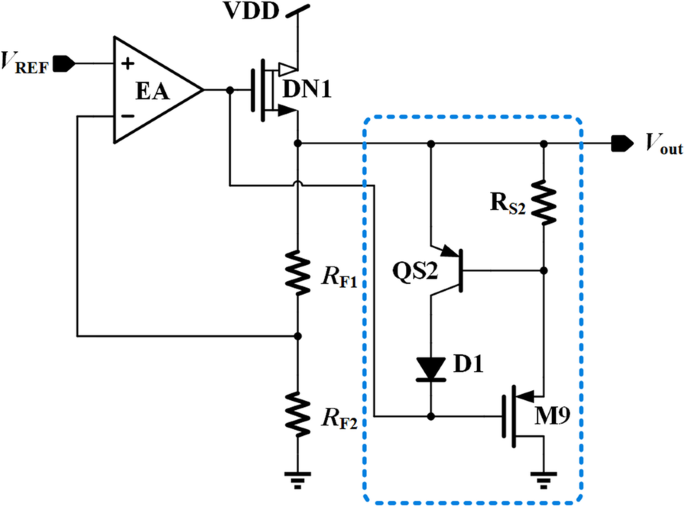
La Figura 3 muestra el circuito de mejora transitoria usando DLT. Dado que la corriente de carga es proporcional a Vgs_DN1 e inversamente proporcional a Vsg_M9, la corriente que fluye a través de M9 es mayor en condición de carga ligera y cercana a cero bajo condición de carga pesada. Por lo tanto, a medida que la corriente de carga aumenta, se puede introducir una corriente disminuida en la carga de salida total. Por este método, este circuito puede equipararse a una carga dinámica, que puede ser útil tanto para la mejora transitoria como para el aumento de estabilidad del bucle de regulación.
El principio de operación detallado de mejora transitoria es el siguiente. Si la corriente de carga experimenta una disminución repentina, la corriente que fluye a través del transistor de potencia DN1 no cambiará inmediatamente debido a la capacidad de ajuste de bucle limitada y la tasa de cambio. Esta corriente, mostrada en Fig. 4a como camino amarillo, causará un sobreimpulso en el voltaje de salida y así aumentará la caída de voltaje a través de RS2 y M9. Luego, una corriente adicional que fluye a través de RS2 y M9, mostrada en Fig. 4a como camino azul, se genera en la salida regulada para cancelar la corriente no deseada del camino amarillo. Por lo tanto, el pico de voltaje de salida se reduce efectivamente.
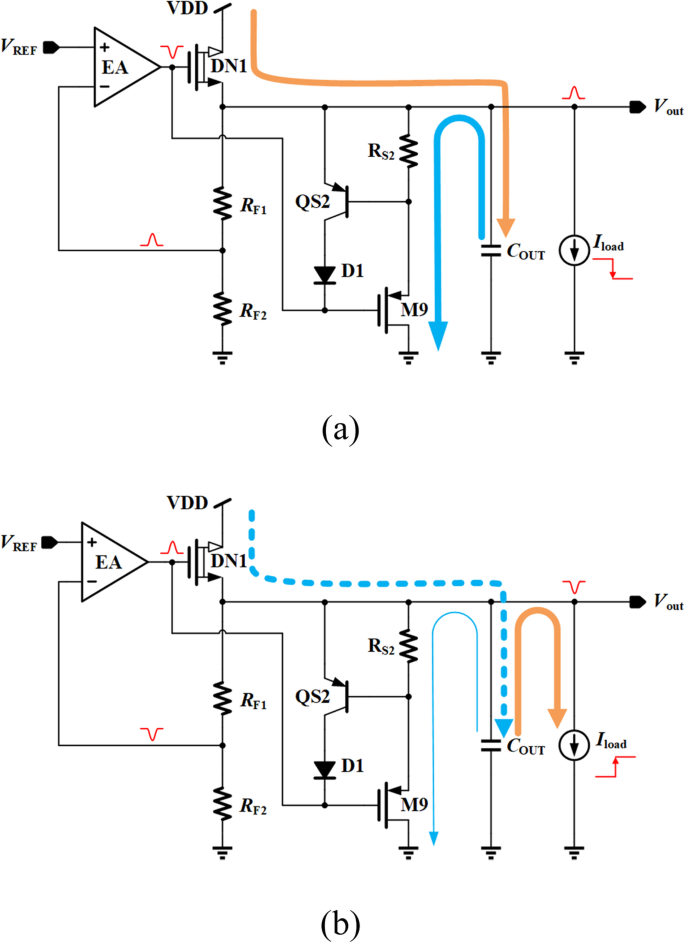
La Figura 4b demuestra el caso de cambio de corriente de carga ligera a pesada, donde ocurre un subimpulso en la salida regulada y luego la corriente que fluye a través de RS2 y M9 disminuye. Esto puede equipararse a proporcionar una carga de corriente reducida, por lo que la corriente neta que fluye a través del transistor de potencia DN1 aumenta, y se puede lograr la supresión del voltaje de subimpulso.
Para proteger M9 de sobrecorriente, se agregan QS2 y D1. Cuando el voltaje a través de RS2 es mayor que el voltaje de encendido de QS2, la corriente extra fluirá hacia QS2 y D1. La corriente máxima en M9 se establece en
IM9_max ≤ (VBE_QS2/RS2) (5)
El propósito de D1 es prevenir que QS2 caiga en región de amplificación inversa y fluya una corriente inversa en ella, que es un estado anormal de la función de límite de corriente de M9.
Aumento de Estabilidad del VR Propuesto
Como se muestra en Fig. 5, hay tres polos ωp1, ωp2 y ωp3, y dos ceros ωz1 y ωz2 en el bucle de control, y la ganancia del bucle del VR propuesto es
AVloop = AOβ (6)
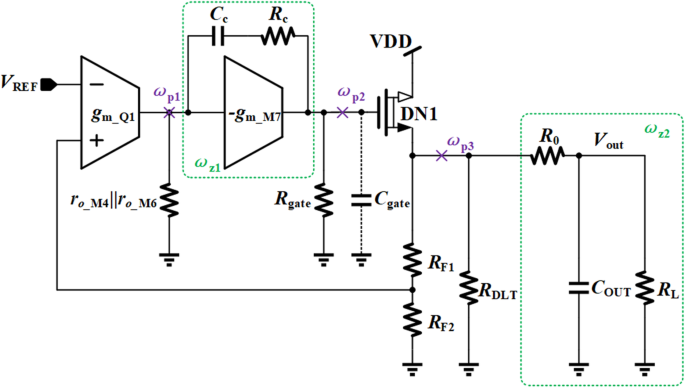
donde AO es la ganancia de lazo abierto del VR, y β es el coeficiente de retroalimentación,
AO = ACD0AE0(1 + s/ωZ1)(1 + s/ωZ2)/[(1 + s/ωP1)(1 + s/ωP3)(1 + s/ωP2)] (7)
β = RF2/(RF1 + RF2) (8)
donde ACD0 ≈ 1 es la ganancia de baja frecuencia de la etapa de potencia que opera como seguidor de voltaje y AE0 es la ganancia de baja frecuencia del EA,
AE0 = gm_Q1(ro_M4|| ro_M6)gm_M7Rgate (9)
Considerando el efecto Miller y la capacitancia parásita en el nodo de compuerta de DN1, los polos y ceros se escriben como [13]
ωp1 = 1/[{gm_M7RgateCc × (ro_M4|| ro_M6)] (10)
ωp2 = gm_M7/Cgate (11)
ωp3 = 1/[{RL|| (gm_DN1-1|| RDLT + R0)]COUT} (12)
ωz1 = 1/[{Cc(Rc - 1/gm_M7)] (13)
ωz2 = 1/[(R0|| RL)COUT] (14)
donde RDLT es la resistencia equivalente del circuito de mejora transitoria; COUT es el capacitor de salida del VR propuesto.
Dado que el capacitor de compensación CC se amplifica por (gm_M7Rgate) debido al efecto Miller en el nodo p1, el polo ωp1 es el polo dominante. El segundo polo debería ser ωp3, porque COUT generalmente está en el rango de varios microfaradios. Aunque el capacitor parásito Cgate es relativamente grande, aún es menor que tanto la capacitancia equivalente en el nodo p1 como el capacitor de salida. Además, la resistencia en el nodo p2 es solo 1/gm_M7. Por lo tanto, el polo ωp2 se ubica en alta frecuencia. El cero ωz1 es para cancelar el polo de media frecuencia ωp3. El resistor R0 genera un cero ωz2 para compensar el polo parásito interno ωp2. La estabilidad del VR propuesto puede mejorar a medida que aumenta el resistor R0. Sin embargo, el resistor R0 aumentará el error del voltaje de salida debido a la caída de voltaje causada por la corriente de carga. Por lo tanto, el resistor R0 debe establecerse en un valor razonable para hacer un buen compromiso entre la precisión del voltaje de salida y la estabilidad del bucle.
En un regulador de voltaje convencional sin DLT, el polo en el nodo de salida estará en diferentes frecuencias debido a la variación de transconductancia del transistor de potencia inducida por el cambio de corriente de carga. A medida que la corriente de carga aumenta, la transconductancia del transistor de potencia gm_DN1 aumentará, y por lo tanto el polo de salida se moverá hacia alta frecuencia mientras otros ceros y polos se mantienen en la misma posición, como se muestra en Fig. 6a. Esto puede hacer que la compensación de frecuencia del sistema sea más difícil y ralentice la respuesta transitoria en condición de carga ligera. Más seriamente, el sistema podría volverse inestable.
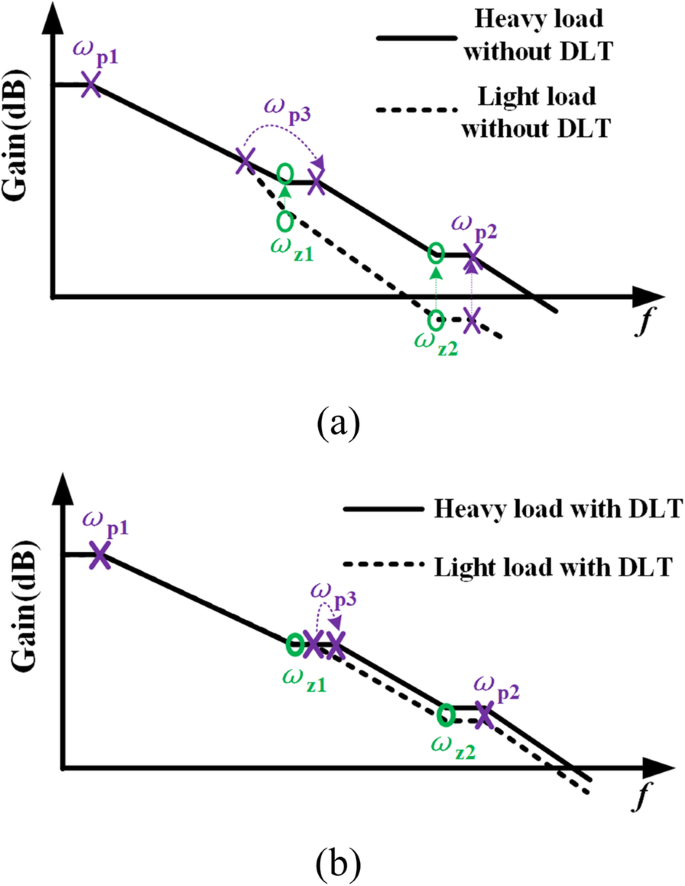
Con la ayuda del DLT propuesto, el VR presentado tiene mejor estabilidad con diferentes cargas. Como se analizó previamente, la corriente a través del circuito de carga dinámica disminuye a medida que la corriente de carga aumenta en estado estable y viceversa. Dado que esta corriente es proporcionada por DN1, puede suprimir las variaciones de transconductancia de DN1 dentro de un rango más amplio de corriente de carga, lo que es útil para la estabilidad del sistema y la constancia del ancho de banda durante un rango de carga más amplio al usar el DLT propuesto. La respuesta de frecuencia del VR propuesto está en Fig. 6b, que puede garantizar la estabilidad con respuesta transitoria rápida.
El capacitor de salida establece la posición del cero ωz2. Al colocar el cero-polo razonablemente, el sistema tendrá mejor estabilidad con diferentes COUT.
Análisis PSR del VR Propuesto
PSR es uno de los parámetros críticos para medir el rendimiento de reguladores de voltaje, y se refiere a la capacidad de rechazo contra las ondulaciones y ruido de alta frecuencia que surgen del voltaje de suministro. El método de análisis PSR propuesto por Gupta 12 se adopta en esta sección, cuya idea principal es simplificar todo el sistema regulador en un modelo divisor de voltaje. Como se muestra en Fig. 7, hay dos caminos de ruido desde Vdd a Vout: camino 1 transfiere directamente el ruido desde el drenaje del transistor de potencia DN1 a Vout; camino 2 es desde la segunda etapa de EA a la compuerta del transistor de potencia DN1. El efecto del camino 2 puede expresarse como
Apath2 ≈ ro_M7/(gm_HV10ro_HV10ro_M10) (15)
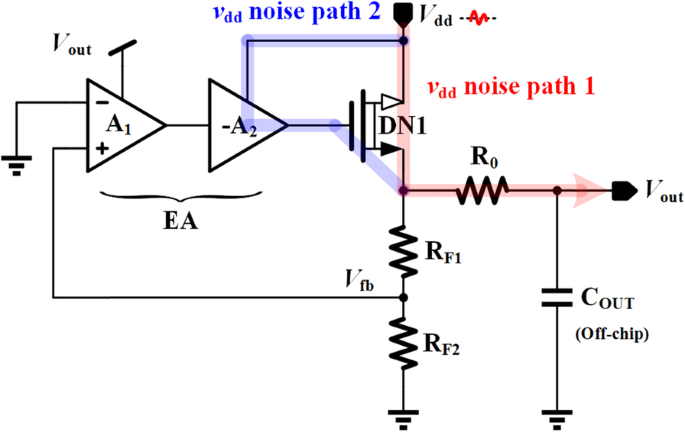
Como se muestra en (15), Apath2 es bastante pequeño con la ayuda de SPT propuesto y estructura de espejo de corriente en cascada. Esto hace que la influencia del camino 1 sea dominante en el análisis PSR.
El modelo PSR simplificado del VR propuesto se muestra en Fig. 8, donde ro_DN1 es la resistencia de salida del transistor de potencia DN1 contabilizando el camino de ruido 1, la fuente de corriente controlada origina del camino de ruido 2, ZB consiste en RF1, RF2, R0 y COUT actuando como filtro en alta frecuencia, y ZSH_FB es la impedancia equivalente incluyendo la función del bucle de retroalimentación negativa. ZSH_FB puede darse por
ZSH_FB = 1/[gm_DN1(1 + βAE)] (16)
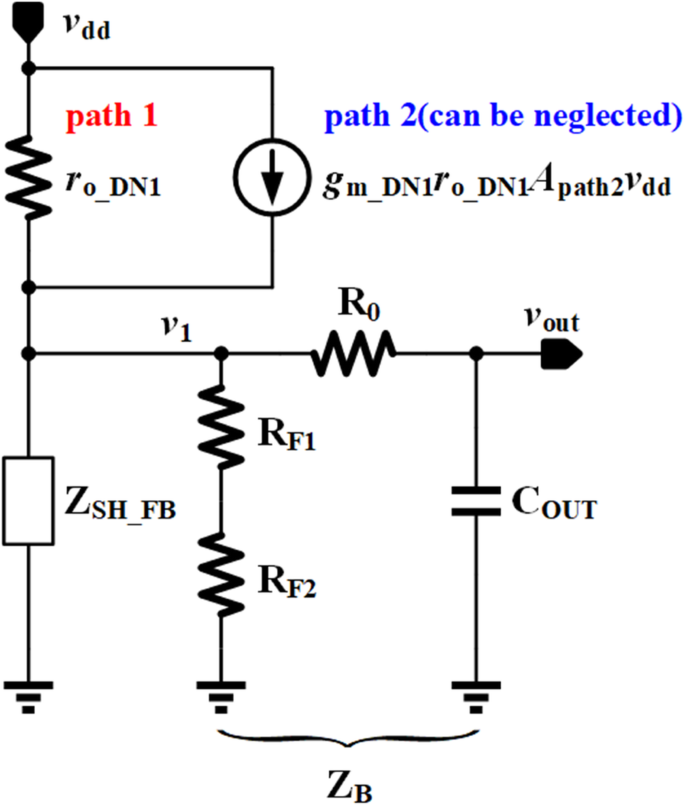
donde gm_DN1 es la transconductancia del transistor de potencia DN1. Por lo tanto, la función de transferencia PSR puede expresarse como
PSR = Vout/Vdd = (1 + gm_DN1ro_DN1Apath2)(ZB|| ZSH_FB)/(ro_DN1 + ZB|| ZSH_FB) (17)
Al establecer deliberadamente la ganancia intrínseca de HV10 mucho mayor que el transistor de potencia DN1, gm_DN1ro_DN1Apath2 << 1 puede lograrse, y así la fuente de corriente controlada puede despreciarse. La expresión de PSR puede simplificarse aún más como
PSR ≈ (ZB|| ZSH_FB)/(ro_DN1 + ZB|| ZSH_FB) (18)
Dado que ZB y ZSH_FB cambiarán con la variación de frecuencia, es necesario analizar la característica de frecuencia del PSR.
Baja Frecuencia
En baja frecuencia, la ganancia de EA es muy alta, y COUT puede tratarse como circuito abierto. Por lo tanto, ZB >> ZSH_FB y el PSR puede escribirse como
PSRLF ≈ 1/[{gm_DN1ro_DN1(1 + βAE0)] (19)
Media Frecuencia
La impedancia de ZSH_FB aumentará porque la ganancia del bucle disminuye en la media frecuencia. En esta etapa, ZSH_FB sigue siendo pequeña, y el PSR se ve afectado principalmente por la ganancia del bucle. Con respecto a (7), el PSR puede expresarse como
PSRMF ≈ 1/[{gm_DN1ro_DN1(1 + βAE0)] × (1 + s/ωp)/(1 + s/[ωp(1 + βAE0)]) (20)
Como se muestra en (20), el PSR empeora, y el ruido del voltaje de salida es más serio mientras la frecuencia aumenta dentro de la frecuencia de ganancia unitaria.
Alta Frecuencia
Debido al aumento de frecuencia, ZSH_FB se vuelve grande y finalmente se acercará a 1/gm_DN1. La impedancia de COUT se vuelve menor, pero aún es mucho mayor que R0. Así que R0 puede omitirse como antes. El PSR de alta frecuencia depende de la división de voltaje entre ro_DN1 y 1/gm_DN1 en paralelo con COUT, que puede representarse por
PSRHF ≈ 1/(gm_DN1ro_DN1) × 1/(1 + sCOUT/gm_DN1) (21)
En alta frecuencia, el ruido en el voltaje de salida puede suprimirse grandemente debido al efecto de COUT.
Como se analizó previamente, la buena capacidad antirruido en el rango de frecuencia completo del VR propuesto está garantizada por tres aspectos. Primero, se adopta alta ganancia de bucle; Segundo, SPT hace que el ruido de fuente de alimentación tenga poco impacto en la compuerta del transistor de potencia; Tercero, el capacitor de salida COUT puede mejorar el PSR en alta frecuencia con propiedad de filtrado.
Resultados y Discusión
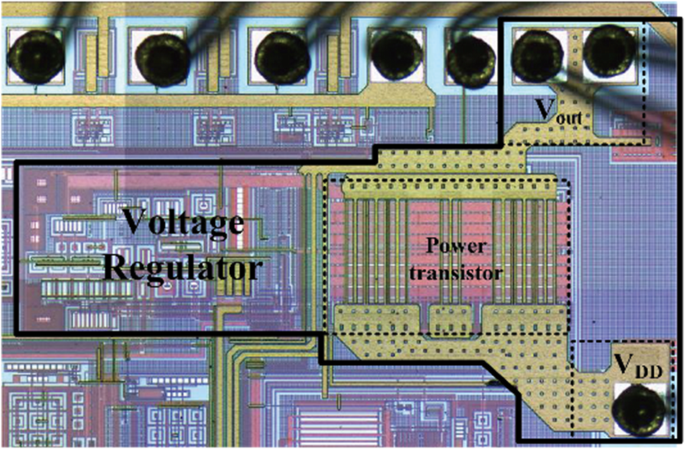
El VR propuesto se ha implementado en una tecnología BCD estándar de 0.35-μm. La foto del chip del regulador fabricado se muestra en Fig. 9, cuyo área activa central del VR es 290 μm × 900 μm.
El voltaje de salida regulado del VR propuesto es 5 V con el voltaje de suministro de energía variando de 5.5 a 30 V. El capacitor de salida es capacitor cerámico de bajo costo. La capacitancia del capacitor de salida puede establecerse de 100 nF a 3.3 μF.
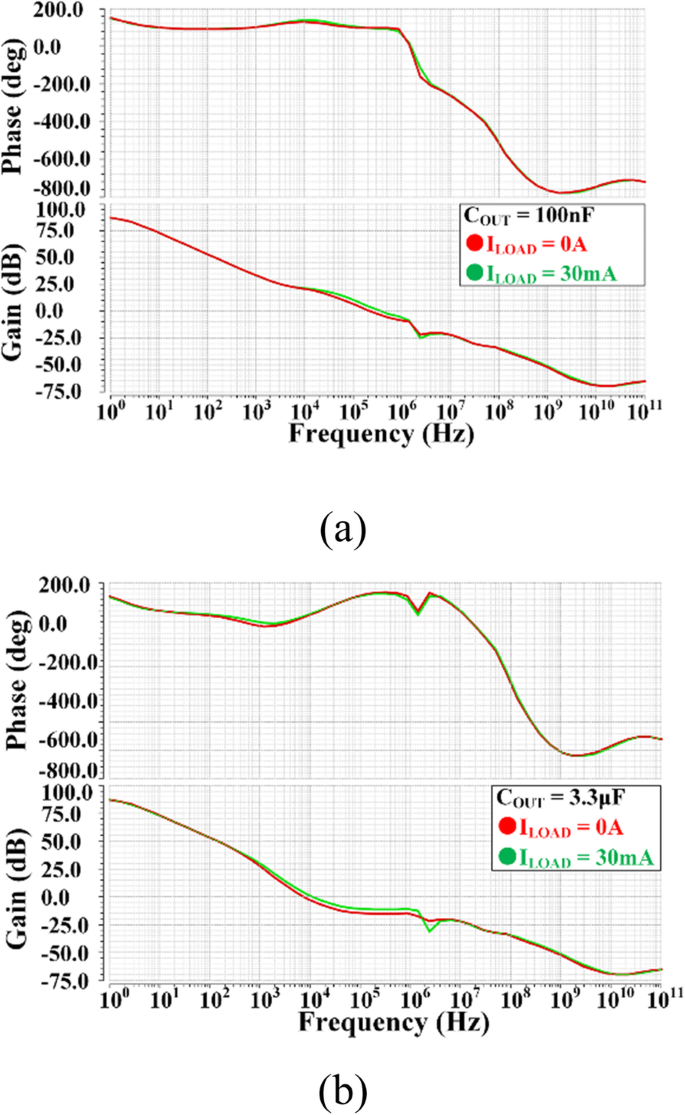
La Figura 10 demuestra la respuesta de frecuencia del VR propuesto en diferentes condiciones de carga con capacitor de salida de 100 nF y 3.3 μF. El LDO propuesto puede mantenerse estable en un amplio rango de valor de capacitor de salida, y la forma de onda de la respuesta de frecuencia del bucle tiene muy poca diferencia entre corriente de carga de 0 y 30 mA, lo que beneficia del DLT propuesto analizado antes.
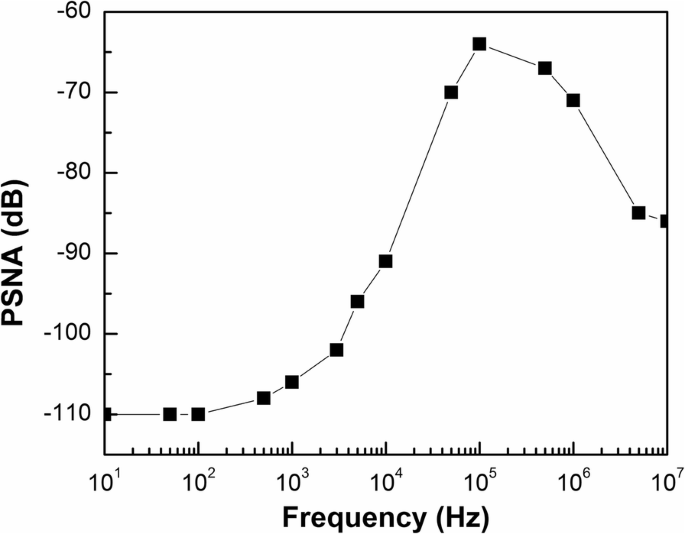
El resultado de verificación PSR con capacitor de salida de 0.1 μF se muestra en Fig. 11, donde se logra -110 dB en baja frecuencia y mejor que -64 dB hasta 10 MHz. En baja frecuencia, el VR propuesto tiene buen PSR debido a la alta ganancia del bucle. El PSR se vuelve pobre dentro de la frecuencia de ganancia unitaria debido al polo dominante ωp. El capacitor de salida COUT mejora la característica PSR en alta frecuencia. Esos resultados muestran que es consistente con el análisis previo, y el VR propuesto obtiene mejor PSR en rango de frecuencia completo.
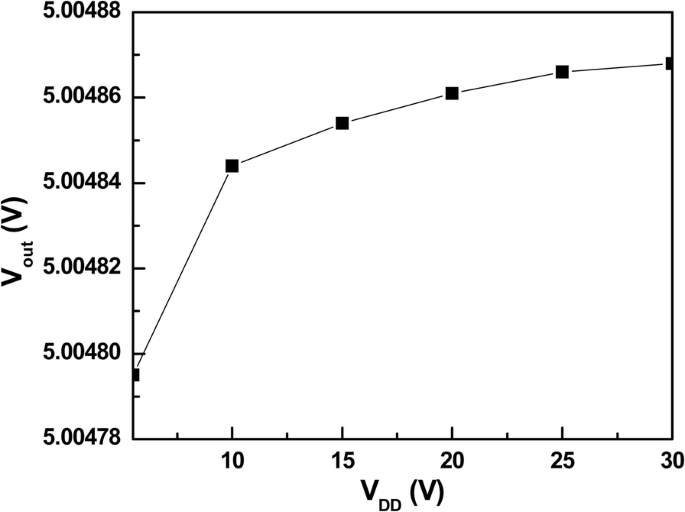
El resultado de regulación de línea del VR propuesto se muestra en Fig. 12. En el rango de voltaje de entrada de 5.5 a 30 V, el voltaje de salida solo varía 73.53 μV, lo que resulta en una regulación de línea de solo 2.98 μV/V. Esto confirma la efectividad del SPT propuesto.
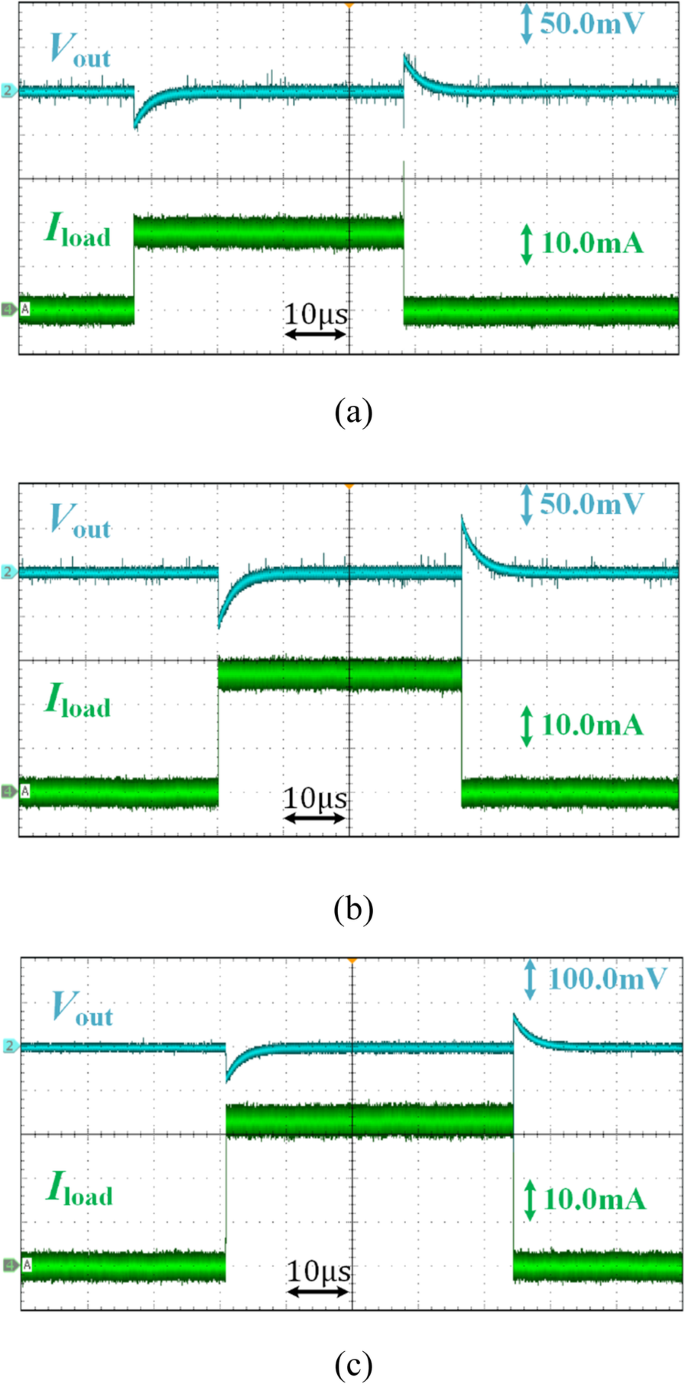
La Figura 13 muestra la respuesta transitoria del voltaje de salida debido a diferentes corrientes de carga. El pico y caída de voltaje del voltaje de salida regulado es de aproximadamente 43 mV, 65 mV, 83 mV cuando la corriente de carga cambia de 0 a 18 mA, 28 mA y 32 mA, respectivamente. Esto resulta en una regulación de carga de 0.233 mV/mA, que es causada principalmente por R0 para la estabilidad con un amplio rango de capacitancia de salida.
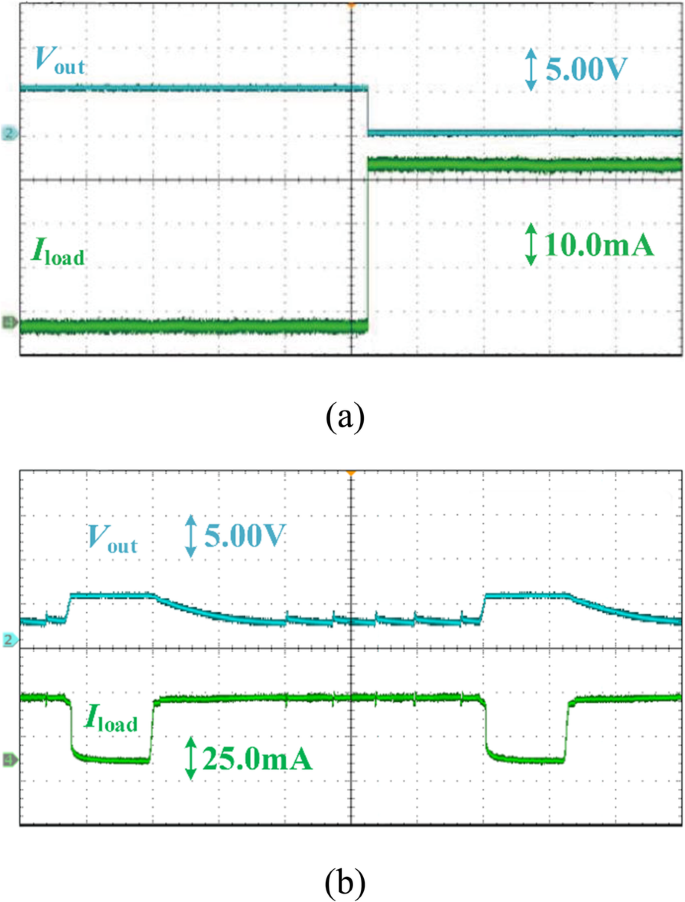
El OCP medido se muestra en Fig. 14. Para verificar la efectividad del OCP, se adopta cortocircuito en Fig. 14a. Como se muestra en Fig. 14a, cuando ocurre sobrecorriente con el voltaje de salida tirado a tierra, la corriente de salida del VR propuesto se mantiene alrededor de 40 mA. La Figura 14b ilustra una respuesta transitoria entre sobrecorriente y carga normal, lo que indica que el VR propuesto tiene capacidad de auto-recuperación cuando la sobrecarga desaparece.
La Tabla 1 proporciona una comparación de rendimiento del LDO propuesto y algunos otros LDOs publicados previamente. En comparación, este LDO tiene la mejor regulación de línea y PSR, lo que beneficia del SPT propuesto. El área activa se reducirá aún más si se fabrica en proceso más avanzado.
La Tabla 2 proporciona otra comparación de rendimiento enfocada en los LDOs que también tienen amplio rango de suministro de energía. Con la ayuda del DLT y SPT propuestos, este trabajo tiene la mejor regulación de línea y el rango de suministro de energía más amplio comparado con otros LDOs. La función OCP adicional hace que este trabajo sea más competitivo y confiable.
Conclusión
Un VR SPT de alta estabilidad con DLT y OCP se implementa en un proceso BCD estándar de 0.35-μm. Con la ayuda de SPT, la mayoría del bucle de regulación se alimenta por un voltaje de salida regulado, lo que es beneficioso para la mejora de estabilidad y PSR. El DLT propuesto es útil para la respuesta transitoria y la estabilidad. Además, el circuito OCP integrado puede prevenir que el VR presentado sufra daño por sobrecarga o cortocircuito. La regulación lineal del VR propuesto es 2.98 μV/V con VDD de 5.5 a 30 V mientras el voltaje de salida regulado es 5 V, y la regulación de carga es 0.233 mV/mA con corriente de carga de 0 A a 30 mA. El sobreimpulso y subimpulso de voltaje durante el cambio de corriente de carga también es pequeño al usar el circuito de mejora transitoria presentado. El PSR en baja frecuencia es -110 dB, y es mejor que -64 dB hasta 10 MHz. Alta estabilidad de bucle puede lograrse en un amplio rango de capacitor de salida y corriente de carga, y por lo tanto el VR propuesto es adecuado para aplicaciones que requieren alto rendimiento y confiabilidad bajo variaciones de capacitor de salida y corriente de carga.
Disponibilidad de Datos y Materiales
Todos los datos generados o analizados durante este estudio están incluidos en este artículo publicado.
Abreviaturas
- VR:
- Regulador de voltaje
- OCP:
- Protección contra sobrecorriente
- SPT:
- Técnica de autoalimentación
- PSR:
- Rechazo de fuente de alimentación
- DLT:
- Técnica de carga dinámica
- EA:
- Amplificador de error
Nanomateriales
- Éxito duradero: lecciones de persistencia de Abraham Lincoln y el liderazgo en mantenimiento
- Experimento Regulador de Voltaje con Diodo Zener de 12 Voltios
- Ecuaciones y Leyes Esenciales de Circuitos DC para Ingenieros
- Circuitos Promediador Pasivo y Sumador Op‑Amp: Del Promedio a la Suma
- Entendiendo Tensión y Corriente: Los Fundamentos del Flujo Eléctrico
- Capacitores y cálculo: cómo el cambio de voltaje impulsa la corriente
- Análisis avanzado de circuitos DC reactivos con condiciones iniciales no nulas
- Ilustrar la Adición de Voltajes de CA Usando Números Complejos
- Maxim presenta MAX22513: Transceptor IO‑Link dual con regulador DC‑DC integrado y protección contra sobretensión para fábricas digitales más inteligentes
- A7987 de STMicroelectronics: Regulador conmutado automotriz versátil con amplio rango de tensión
- Reinventa tus operaciones: 5 pasos probados de IoT para impulsar el éxito empresarial