



Dominando el Tiempo de Ciclo del Robot: Pasos Simples para Calcularlo y Aumentar la Eficiencia
Si quieres maximizar tu inversión en robótica, necesitas optimizar el tiempo de ciclo del robot.
El tiempo (como dicen) es dinero. Los robots realizan muchos ciclos al día. Cuando un robot se mueve innecesariamente lento o de forma ineficiente, esto puede significar que estás perdiendo dinero.
Incluso recortar 2 segundos del tiempo de ciclo del robot puede ahorrar cientos de horas de trabajo a lo largo de un año.
¿Cómo lo calculas?
Y, ¿cómo puedes asegurarte de que no estás perdiendo dinero sin saberlo?
Aquí tienes una guía clara para ti.
¿Qué es el Tiempo de Ciclo del Robot?
El tiempo de ciclo del robot es el tiempo que tarda un robot en completar un ciclo completo de su tarea programada. Incluye tanto el tiempo de valor añadido —cuando el robot se mueve o realiza la operación— como cualquier tiempo de espera sin valor añadido.
La investigación ha demostrado que tiempos de ciclo más bajos resultan en costes reducidos por pieza de trabajo. Cuanto más largo sea tu tiempo de ciclo, más cuesta crear tus productos.
Como los robots son muy consistentes, el tiempo de ciclo tiene un impacto poderoso en la productividad general del robot. Cualquier ineficiencia o tiempo desperdiciado ocurrirá en cada ciclo. Así, la ineficiencia se multiplica.
¡El Tiempo es Dinero! La Necesidad de Optimizar el Tiempo de Ciclo
¿Por qué es importante reducir el tiempo de ciclo de un robot? ¡Porque el tiempo es dinero!
Imagina que tienes un robot realizando 1000 ciclos al día durante 5 días a la semana. Recortar solo 2 segundos del tiempo de ciclo te ahorraría 33 minutos al día. ¡Esto es un ahorro de 144 horas al año!
Como dice el integrador de sistemas Adil Shafi, el tiempo de ciclo es "una de las justificaciones financieras más importantes en el caso de negocio para la robótica. Cada fracción de segundo que algo se puede hacer más rápido se traduce directamente en dólares."
Siempre debes estar atento a formas de reducir el tiempo de ciclo de tu robot, incluso si es ligeramente. Con el tiempo, esto puede suponer enormes ahorros.
¿Qué Factores Afectan al Tiempo de Ciclo del Robot?
Varios factores afectan al tiempo de ciclo de tu robot. Algunos de estos están bajo tu control para cambiarlos. Otros no.
Los factores que lo afectan incluyen:
- El modelo del robot
- El modelo y configuración del controlador
- Especificidades de la tarea que estás realizando
- La velocidad y aceleración del robot
Algunos factores se relacionan con diferencias sutiles entre robots físicos. Como resultado, no siempre es posible obtener un cálculo de tiempo de ciclo completamente preciso en un simulador de robots. Pero puedes acercarte bastante con la herramienta adecuada.
Cómo Calcular el Tiempo de Ciclo del Robot con RoboDK
Antes de poder mejorar tu tiempo de ciclo, primero tienes que calcularlo. Aquí es donde puedes beneficiarte de un buen simulador de robots.
RoboDK incluye la estimación del tiempo de ciclo como una funcionalidad central del software.
Los pasos para estimar tu tiempo de ciclo en RoboDK son:
- Establece la velocidad y aceleración de las articulaciones de tu robot lo más precisamente posible.
- Añade redondeo a cualquier movimiento relevante del robot (ver más abajo).
- Ten en cuenta los retrasos y pausas en el programa del robot. El software también los añadirá al tiempo de ciclo.
- Mueve tu robot a la posición de inicio deseada. Esto asegura que RoboDK no añada un movimiento innecesario al inicio del cálculo.
- Ejecuta el programa del robot completamente. Cuando el programa termine, verás el tiempo de ciclo estimado en la esquina inferior derecha de la pantalla.
¡Simple!
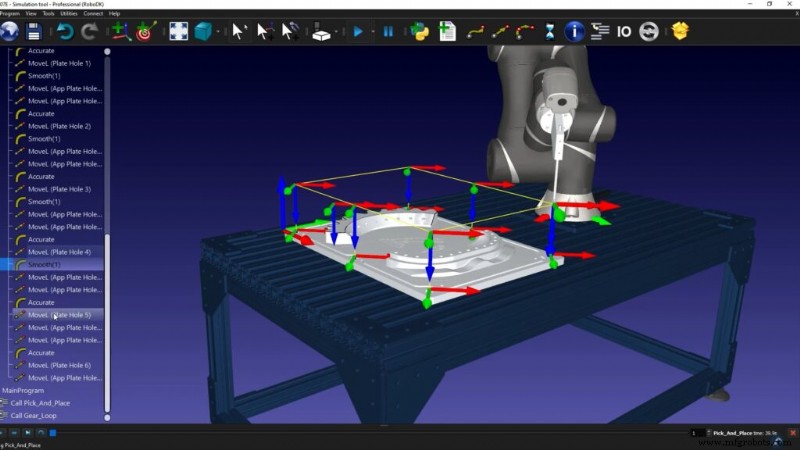
¿Qué tan Precisa es la Estimación de Tiempo de Ciclo de RoboDK?
Por las razones explicadas arriba, la estimación del tiempo de ciclo no puede ser completamente precisa. No puede decirte el tiempo de ciclo exacto que lograrás en el robot físico.
En pruebas que hemos realizado, es común que el tiempo de ciclo tenga una precisión del 95-99% comparado con ejecutar la misma tarea en el robot físico. Esto suele ser más que suficiente para empezar a optimizar tu tarea robótica.
Cuanto más precisa sea tu simulación, más precisa será la estimación del tiempo de ciclo.
Herramienta Extra: Estudio Profundo de Tiempo de Ciclo
Hay una herramienta añadida en RoboDK que te da información extra útil sobre el tiempo de ciclo de tu tarea.
Cuando vas al menú Herramientas y seleccionas "Ejecutar Script" verás las siguientes 3 herramientas:
- CycleTimeStudy — Te ayuda a elegir las mejores velocidades de articulación para tu robot. Te da una comparación detallada de las diferentes velocidades lineales y articulares para tu robot, con el tiempo de ciclo estimado para cada una con tu programa actual.
- CycleTimeDisplay — Muestra el tiempo de ciclo para tu robot actual como se calculó arriba para un programa de robot específico.
- CycleTimeDisplayAll — Muestra las estimaciones de tiempo de ciclo para todos los programas de robot en tu árbol de proyecto actual.
3 Formas Inteligentes de Optimizar el Tiempo de Ciclo del Robot
Ahora que conoces el tiempo de ciclo de tu robot, ¿cómo puedes optimizarlo?
Aquí tienes 3 grandes formas de optimizar el tiempo de ciclo:
1. Añade Redondeo a los Movimientos de tu Robot
El redondeo es un método para reducir este arranque-parada haciendo que el robot se mueva a lo largo de una ligera curva en lugar de ir a la esquina. Esto reduce el tiempo de ciclo. Solo debes usarlo en trayectorias donde no necesites un movimiento altamente preciso.
Cada vez que tu robot se mueve a una esquina de un movimiento, tiene que detenerse y reiniciar su movimiento. Por ejemplo, para un robot siguiendo una trayectoria cuadrada, se detendrá en cada una de las esquinas del cuadrado.
2. Optimiza la Velocidad y Aceleración del Robot
Hay un delicado equilibrio entre la velocidad y aceleración del robot. Cambiar una de ellas, o ambas, puede tener un impacto significativo en tu tiempo de ciclo.
La velocidad y aceleraciones son diferentes para cada modelo de robot. Experimenta con diferentes velocidades y aceleraciones para encontrar la mejor configuración para tu robot y tarea.
3. Rastrea Métricas y Mejora Continuamente
La mejor manera de optimizar algo es rastrearlo y mejorarlo continuamente con el tiempo. Esto requiere elegir las métricas adecuadas.
La primera métrica a rastrear al optimizar tu tarea robótica es el "tiempo de ciclo" en sí. Para cada cambio que hagas al programa del robot, anota su efecto en el tiempo de ciclo. Con el tiempo, también puedes rastrear métricas como "número de ciclos por día" o "ciclos completados".
Mira Nuestro Entrenamiento Gratuito sobre Tiempo de Ciclo del Robot
¿Quieres ver cómo usar la función de RoboDK para mejorar tu propia celda robótica?
Puedes aprender aún más en nuestro entrenamiento gratuito en video. En la lección de tiempo de ciclo, descubrirás el proceso de principio a fin.
Puedes ver la lección de tiempo de ciclo aquí.
Primero, es buena idea ver la lección sobre redondeo y la lección sobre aceleración del robot.
¿Qué preguntas tienes? Cuéntanos en los comentarios a continuación o únete a la discusión en LinkedIn, Twitter, Facebook, Instagram, o en el Foro de RoboDK. También echa un vistazo a nuestra amplia colección de videos y suscríbete al Canal de YouTube de RoboDK
Robot industrial
- Dominando el Mantenimiento Preventivo: Construcción y Optimización de Programaciones Fijas y Flotantes
- Dominando el Mantenimiento Preventivo: Estrategias para optimizar su programa PM
- Tiempo de Llave: Definición, Importancia y Medición
- Dominar la disponibilidad de máquinas: Cálculo y estrategias de mejora
- Optimice su Manufactura y Envío: Estrategias Comprobadas para Reducir Costos e Impulsar Eficiencia
- Optimización de sistemas de fabricación para impulsar eficiencia y recortar costes
- Whitepaper: Desbloquee su potencial de automatización – 7 pasos probados para proyectos robóticos de bajo riesgo y alta recompensa
- Acelera la Formación en Soldadura Robótica: Reduce Tiempos y Aumenta la Eficiencia
- ¿Es hora de invertir en un robot? Señales clave y beneficios para su fábrica
- Cómo Elegir la Máquina Industrial Adecuada: Guía Práctica
- Obtener la Fecha y Hora Actual en Python: Guía Práctica