



TwinTool: Calibración automatizada y rentable para robots industriales
El proveedor canadiense de software robótico RoboDK ha lanzado TwinTool, una aplicación que ofrece calibración totalmente automatizada de herramientas de robot para robots industriales. TwinTool es una solución rentable, rápida y fácil para mejorar la precisión de la herramienta en una amplia variedad de aplicaciones de fabricación. Es una alternativa competitiva a los costosos y complejos servicios de calibración de robots disponibles actualmente en el mercado.
Los robots industriales se usan cada vez más para tareas de fabricación de alta precisión, como ensamblaje, soldadura y mecanizado. Sin embargo, los nuevos usuarios a veces se decepcionan por la aparente baja precisión de sus robots. Invierten en costosos sistemas de calibración de robots para intentar mejorar la precisión.
Albert Nubiola, CEO de RoboDK, explica que esto no siempre es necesario:
Repetible, no preciso: el problema con los robots industriales
Los robots industriales tienen alta repetibilidad, pero baja precisión. Esto significa que pueden moverse a la exacta misma posición cada vez (repetibilidad), pero su posición no coincide con precisión con el sistema de coordenadas del mundo (precisión).
Hay dos tipos principales de procedimientos de calibración para mejorar la precisión de un robot. La calibración del robot requiere sistemas láser de precisión para calibrar el mecanismo robótico en sí. La calibración del punto central de la herramienta (TCP) es un procedimiento más simple para asegurar que el sistema de programación tenga un modelo preciso de la herramienta del robot.
Samuel Bertrand, Desarrollador de Software en RoboDK, explica:
TwinTool logra la calibración de herramienta con un sensor estándar
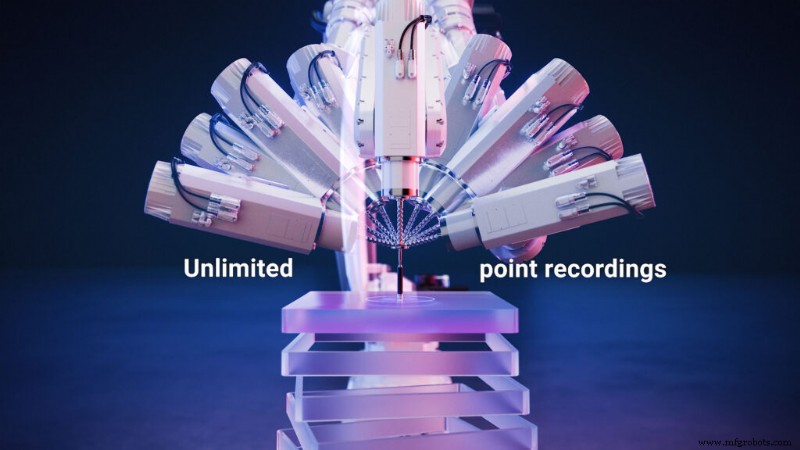
La forma típica de calibrar un punto central de herramienta (TCP) de robot es mediante un método de 4 puntos, que consiste en tomar una serie de al menos 4 lecturas de juntas al mover la herramienta al mismo punto con diferentes orientaciones. Este proceso consume tiempo y es menos preciso ya que el usuario necesita mover el robot en diferentes posiciones manualmente.
La funcionalidad de calibración TwinTool se distribuye como una App de RoboDK, un complemento que extiende las capacidades del software de programación de robots altamente popular de RoboDK.
RoboDK TwinTool requiere un sensor de calibre lineal estándar (o LVDT) para comunicarse directamente con cualquier robot y calcular el punto central de herramienta (TCP) del robot sin intervención humana. TwinTool registra automáticamente un número ilimitado de puntos, y el sensor de calibre lineal ofrece gran precisión para la definición de la herramienta.
La app es compatible con una amplia gama de sensores de marcas principales incluyendo Mitutoyo, KEYENCE y Sylvac, permitiéndole ser versátil con cualquier hardware. Otras marcas de sensores también pueden integrarse bajo petición.
RoboDK TwinTool soporta más de 600 brazos robóticos de 50 fabricantes diferentes y es adecuado para muchos entornos industriales.
Esto sigue la filosofía bien establecida de RoboDK de permanecer agnóstico en cuanto a marcas de hardware.
Facilidad de uso y seguridad en el corazón del proceso
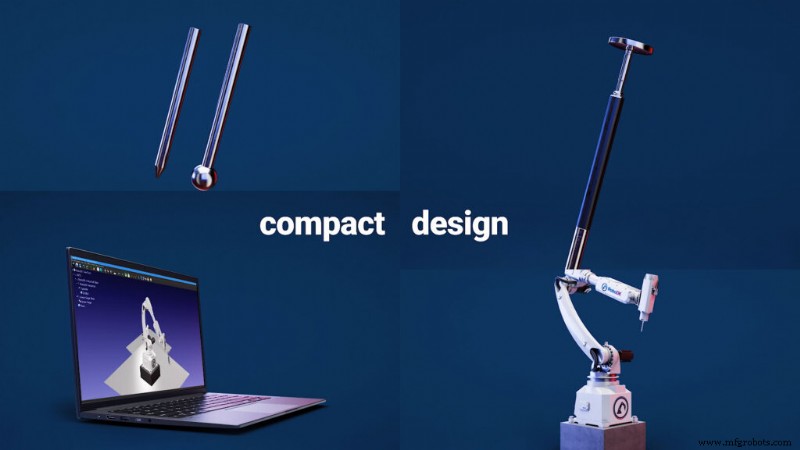
Igualmente importante, RoboDK pone gran énfasis en la facilidad de uso y seguridad de sus productos. TwinTool se ejecuta directamente desde RoboDK, creando el puente entre el controlador del robot y el sensor. No se requieren habilidades de programación. Los usuarios solo necesitan el software de simulación RoboDK, un robot, su herramienta (esférica o cónica) y un sensor. Las singularidades y colisiones se evitan, y las trayectorias se calculan automáticamente.
Para calibrar una herramienta de robot, el usuario simplemente sigue este procedimiento de 3 pasos en el software de RoboDK:
- Seleccionar su modelo de robot de la extensa biblioteca de robots de RoboDK.
- Conectar RoboDK al robot y al sensor.
- Mover el robot sobre el sensor e iniciar la calibración.
Albert Nubiola dice:
Precisión de 0,250 mm
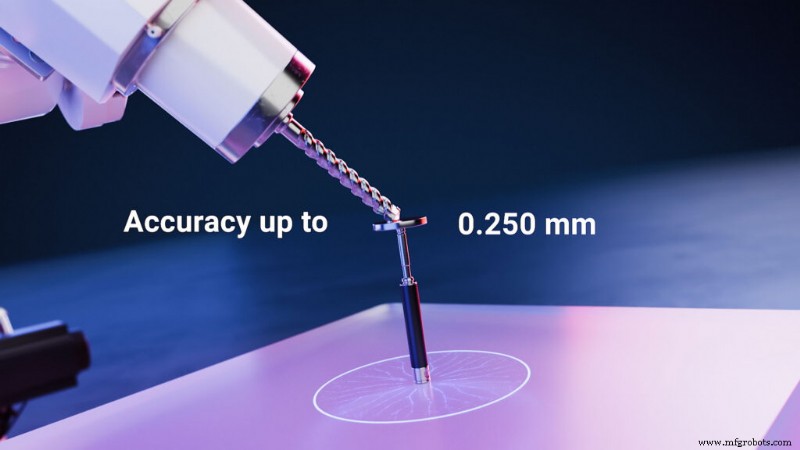
Con TwinTool, los usuarios pueden mejorar rápida y automáticamente la precisión de su herramienta hasta 0,250 mm con algunas configuraciones de robot. Esto proporciona una mejora de precisión de 2 a 10 veces, dependiendo del robot y la herramienta.
Esta mejora de precisión es más que suficiente para la mayoría de aplicaciones robóticas, incluso aquellas que requieren precisión. Esto puede ahorrar a los usuarios mucho dinero en servicios innecesarios de calibración de robots.
Planes futuros
Los usuarios ahora pueden solicitar añadir TwinTool a su copia del software RoboDK como una App opcional de RoboDK. Bertrand explica que continuarán mejorando la funcionalidad de TwinTool.
RoboDK también planea extender su interfaz de Apps creando un Marketplace de Apps de RoboDK. Invitarán a empresas a desarrollar y publicar sus propias apps para el software.
¿Tienes alguna solicitud de función? Cuéntanos en los comentarios a continuación o únete a la discusión en LinkedIn, Twitter, Facebook, Instagram o en el Foro de RoboDK. También, echa un vistazo a nuestra extensa colección de videos y suscríbete al Canal de YouTube de RoboDK.
Robot industrial
- Robots industriales: diseño, fabricación y tendencias futuras
- ATI Industrial Automation: Cambiadores automáticos de herramienta líderes para robots industriales
- FANUC establece nuevo récord global con más de 400.000 robots industriales instalados
- Robots industriales: Un cambio de juego para las PYMES
- Cómo Elegir los Mejores Robots de Pintura Industriales para Calidad y Eficiencia Óptimas
- Por qué la integración de robots industriales está estancada y cómo acelerarla
- ¿Está su fábrica lista para integración robótica? Guía práctica
- Robots Articulados: Guía Definitiva de las Máquinas Industriales más Versátiles
- Robots Industriales 101: Tipos y Aplicaciones para una Producción Eficiente
- Soluciones Robustas de Robots Industriales para Condiciones Extremas de Almacén
- Automatización robótica: Impulsando eficiencia y crecimiento en la Industria 4.0