



Robots Industriales 101: Tipos y Aplicaciones para una Producción Eficiente
Descubre los diversos tipos de robots industriales y sus capacidades únicas. Obtén una comprensión clara de los usos y aplicaciones de cada tipo: brazos robóticos, robots móviles, drones aéreos, robots submarinos y cobots.
¿Cómo decidir qué tipo de robot industrial es el adecuado?
Existen tantos tipos de robots en el mercado que elegir el correcto puede resultar abrumador. Como en muchos problemas de diseño e ingeniería, "la forma sigue a la función". Es decir, el tipo de robot necesario depende de su función prevista. ¿Estará el robot fijado al suelo u otra superficie, o necesita ser móvil? ¿Cuántas unidades por hora debe procesar? ¿Cuál es el peso máximo que debe levantar? Si el robot está fijado en un lugar, ¿cuál es el tamaño del envolvente de trabajo? ¿Es rectangular o circular? Responder a estas preguntas reducirá rápidamente tus opciones y te permitirá seleccionar el tipo ideal de robot industrial para tus propósitos.
En este artículo examinamos los diferentes tipos de robots, sus fortalezas y debilidades, y cómo determinar para qué utilizarlos.
Contenido de este artículo
- Robots Estacionarios (Brazos Robóticos)
- Robots Móviles Autónomos
- Robots Voladores (Drones Aéreos)
- Robots Submarinos
- Cómo encontrar el tipo de robot ideal para tu organización
Robots Estacionarios (Brazos Robóticos)
Hay siete tipos principales de robots estacionarios disponibles en el mercado. Por "estacionarios" nos referimos a robots atornillados al suelo, al techo u otra superficie; no son móviles. Generalmente, los robots estacionarios son brazos robóticos diseñados para tareas como recoger y colocar, clasificar, ensamblar, soldar y acabado.
A continuación, analizamos los diferentes tipos de brazos robóticos, sus características y usos.
- Brazos Robóticos Articulados
- Robots Cartesianos o Rectangulares
- Robots SCARA
- Robots Polares o Esféricos
- Robots Delta o Paralelos
- Robots Gantry
- Robots Cilíndricos
- Robots Colaborativos / Cobots
Brazos Robóticos Articulados
Ventajas: Movimiento más flexible de todos los tipos de brazos robóticos. Pueden ser bastante potentes, capaces de levantar objetos pesados.
Desventajas: Pueden necesitar vallado de seguridad. Más lentos que otros brazos robóticos. Más costosos. Requieren sistemas de control más sofisticados.
En comparación con otros tipos de brazos robóticos, el movimiento de un brazo articulado se asemeja más al de un brazo humano. Un brazo articulado típico tiene seis ejes o articulaciones. Puede tener más o menos, según la aplicación y el fabricante. Cuantas más articulaciones tenga un robot, más suave y menos "robótico" se vuelve su movimiento. Esta flexibilidad se describe mediante los Grados de Libertad.
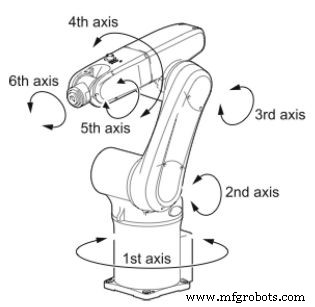
Dato interesante: Los diseñadores de manos artificiales consideran que la mano humana tiene 27 grados de libertad. Un brazo humano tiene 7 grados de libertad, para un total combinado entre brazo y mano de 34 grados de libertad.
Replicar todas las formas sutiles en que el brazo y la mano humanos pueden moverse sería demasiado costoso y complejo para un robot industrial. Generalmente se acepta que 6 grados de libertad en un brazo robótico industrial son suficientes para realizar casi cualquier tarea necesaria.
El robot no podrá tocar el piano, ¡pero no necesita hacerlo!
Según la aplicación, un brazo robótico puede equiparse con un gripper, el equivalente robótico de una mano. Generalmente, los grippers son mucho más simples que la mano humana. A veces pueden ser tan simples como una ventosa o un electroimán. O quizás un gripper suave de tres dedos para recoger objetos delicados, como frutas frescas o un huevo. Existen muchos tipos de grippers, y no se ha encontrado uno solo que maneje todas las aplicaciones.
Alternativamente, el Tooling de Extremo de Brazo (EoAT), como se le llama, puede ser algún tipo de herramienta, tal vez una herramienta rotativa que sujete una broca u otro tipo de bit, para desbarbar, rectificar o fresar. Hay muchas posibilidades, incluyendo EoAT especializados para soldadura, pintura, lijado, corte láser y muchos más.
Los robots articulados son altamente flexibles ya que todas sus articulaciones pueden rotar, a diferencia de las articulaciones lineales o translacionales, que solo se mueven en línea recta.
Los robots articulados se usan en aplicaciones como pick-and-place, soldadura por arco, soldadura por puntos, empaquetado, atención de máquinas y manipulación de materiales. La capacidad de producir arcos (o patrones similares) en lugares de difícil acceso hace que los robots articulados sean buenos candidatos para la industria automotriz y otras manufacturas que requieren esta capacidad.
Históricamente, los grandes y potentes robots de brazo articulado capaces de recoger objetos de una tonelada o más no estaban equipados con sensores que les permitieran ser conscientes de su entorno. Si una persona se interponía en el camino de tal robot, podía resultar gravemente herida o incluso muerta.
Como resultado, estos brazos robóticos deben separarse en un espacio propio. Solo el personal calificado que comprenda plenamente el funcionamiento del robot puede entrar en el espacio vallado o cercado donde operan.
Sin embargo, si un brazo robótico articulado está equipado con sensores y software de control adecuados, puede operar de forma segura alrededor de personas. Por ejemplo, usando visión por computadora con una cámara o un sensor LiDAR, si el robot detecta que algo está en su trayectoria de movimiento, o incluso que una persona u objeto se acerca y aún no está en el camino, el robot puede reducir la velocidad o detenerse. Otros sensores pueden detectar una colisión: si el brazo choca contra algo, se detendrá y/o invertirá su curso. Generalmente, los brazos articulados seguros para operar junto a personas están diseñados para limitar su velocidad y fuerza.
Robots Cartesianos o Rectangulares
Ventajas: Sistema de control simple. Según el modelo, pueden levantar objetos muy pesados. Precisos. Rígidos en los tres ejes. Menos costosos que los brazos articulados.
Desventajas: No pueden realizar movimientos rotacionales.
Estos robots utilizan el sistema de coordenadas cartesianas (X, Y y Z) para movimientos lineales a lo largo de los tres ejes (adelante y atrás, arriba y abajo, y lado a lado). Las tres articulaciones son translacionales, lo que significa que el movimiento de la articulación se restringe a ir en línea recta. Por eso también se llaman robots "lineales".
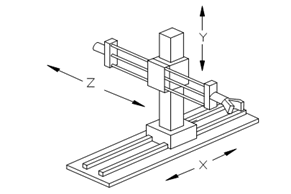
Los robots cartesianos pueden usarse para pick-and-place, manipulación de materiales, automatización de empaquetado, almacenamiento y recuperación, corte y taladrado, y muchas más aplicaciones.
Son rígidos en las tres dimensiones, lo que los hace muy precisos y repetibles. Son más simples que los brazos robóticos articulados, con control de software más simple, y pueden ser menos costosos, según la aplicación.
Robots Gantry - Un Tipo de Robot Cartesiano
Ventajas: Según el modelo, pueden levantar objetos muy pesados. Pueden hacerse muy grandes, abarcando toda la longitud de la instalación si se desea. Pueden ser muy rentables para las aplicaciones adecuadas.
Desventajas: No pueden realizar movimiento rotacional.
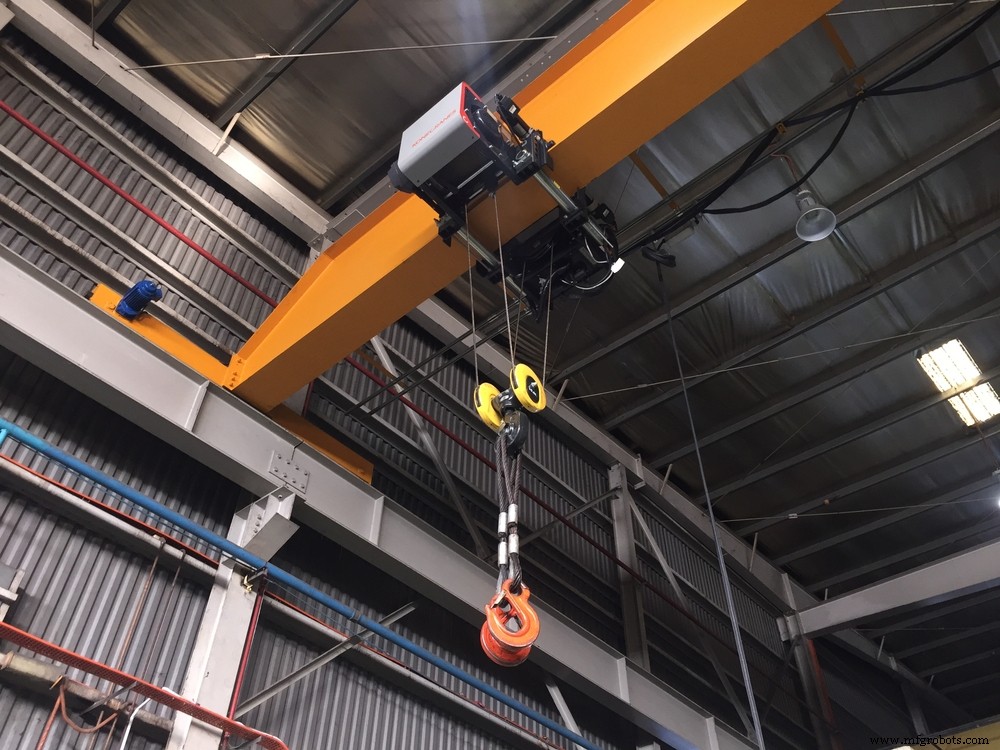
Los robots cartesianos o lineales pueden configurarse como robots gantry. Los robots gantry se mueven a lo largo de una pista aérea. Según su diseño, pueden manejar cargas muy pesadas y moverlas rápida y precisamente. También pueden hacerse muy grandes, si se necesita, cubriendo todo el espacio del suelo de una instalación. Los robots gantry más pequeños pueden ser útiles para pick-and-place y otras operaciones que requieren alta precisión y buena rigidez.
Debido a que el aspecto de control de movimiento del robot lineal es relativamente simple, a menudo es de menor costo que otros tipos de robots y puede ser una solución altamente rentable para muchas tareas de automatización.
El envolvente de trabajo de un robot cartesiano es rectangular. Al agregar el movimiento vertical, el envolvente de trabajo tiene forma de caja.
Robots SCARA
Ventajas: Excelentes para muchas aplicaciones de ensamblaje. Rápidos y precisos. Rentables para operaciones de ensamblaje.
Desventajas: No tan flexibles como los brazos articulados. No tan precisos como los brazos cartesianos. No tan rápidos como los brazos robóticos Delta.
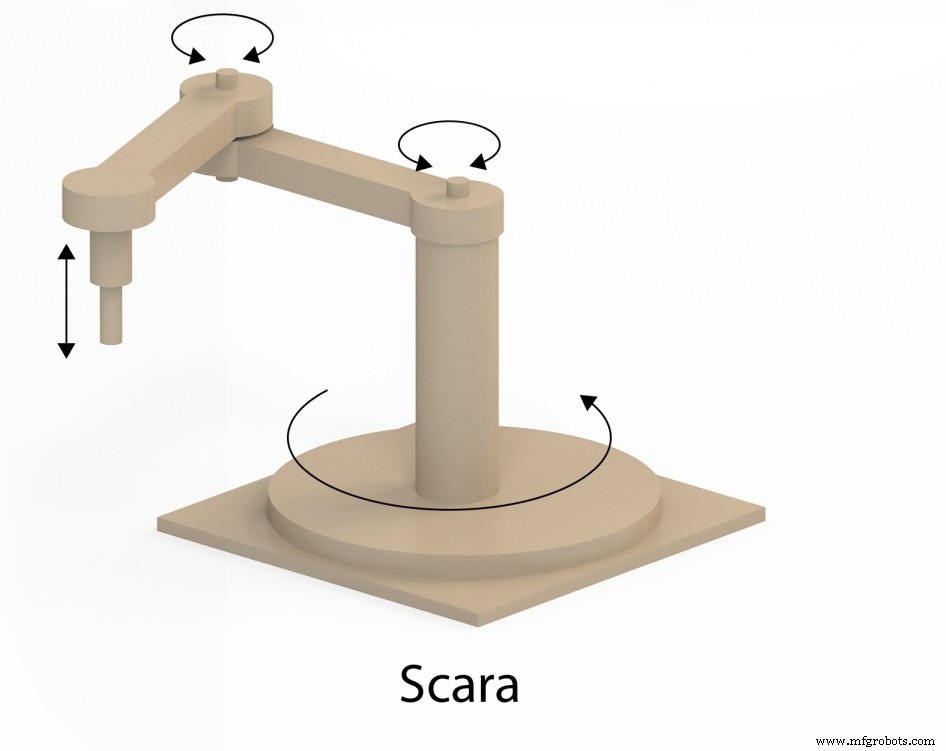
Los robots SCARA (Selective Compliance Assembly Robot Arm) son similares a los robots cartesianos en que se mueven en 3 articulaciones o ejes. Sin embargo, en contraste con los robots cartesianos, dos de las articulaciones de los robots SCARA son rotacionales. Por tanto, son capaces de movimientos más complejos que los robots cartesianos. Generalmente son más rápidos y tienen más flexibilidad en el movimiento, pero son menos precisos que los robots cartesianos.
Dato interesante: El uso generalizado de robots SCARA revolucionó la industria de la electrónica pequeña. Debido a su pequeña huella, simplicidad y características de diseño, están exclusivamente bien adaptados para este ámbito de aplicación y han demostrado ser altamente rentables.
Como implica el "ensamblaje" en el nombre, el brazo robótico SCARA fue inventado para aplicaciones de ensamblaje. El robot SCARA fue creado en 1981 por Hiroshi Makino en la Universidad de Yamanashi en Japón. La "compliance" (flexibilidad selectiva) en el nombre se refiere a una cierta cantidad de "cedencia". Es decir, si empujas un robot SCARA en el plano horizontal, cederá un poco; se moverá, no es totalmente rígido. Sin embargo, en el plano vertical, un robot SCARA es bastante rígido y no "cederá" si lo empujas en esta dirección. Por tanto, tiene "compliance selectiva". Es flexible en el plano horizontal y no en el vertical.
La flexibilidad selectiva es bastante útil en operaciones de ensamblaje en las que una pieza necesita insertarse en una placa de circuito, por ejemplo. Este tipo de ensamblaje a menudo requiere que una pieza encaje en un orificio. Centrar la pieza en el orificio a menudo necesita un poco de "compliance" para encontrar el punto central; un pequeño movimiento de búsqueda o un poco de "cedencia". Luego, la fuerza de inserción, moviéndose hacia abajo, necesita ser firme y rígida.
Los robots SCARA son menos rígidos que los robots cartesianos y también están limitados en el peso que pueden levantar, en comparación con el robot cartesiano que puede levantar objetos bastante pesados. Los robots SCARA tienen una pequeña huella y generalmente se usan para aplicaciones en las que las distancias a recorrer son relativamente pequeñas. Tienen menos grados de libertad que los brazos articulados. Por otro lado, tienen un alto grado de precisión y son bastante repetibles. Y son menos costosos que un brazo articulado.
El envolvente de trabajo de un robot SCARA es cilíndrico, lo cual también es una consideración al evaluar la aplicación. Los robots SCARA son generalmente más rápidos que los brazos articulados, aunque no tan rápidos como los robots Delta.
Robots Polares o Esféricos
Ventajas: Sistema de control más simple que el brazo articulado. Pueden tener largo alcance. Muy buenos para muchas aplicaciones de soldadura. Pueden ser más rápidos que el brazo articulado.
Desventajas: No tan flexibles como los brazos robóticos articulados. Tecnología más antigua. A menudo necesitan una huella bastante grande. No tan rápidos como los brazos Delta.
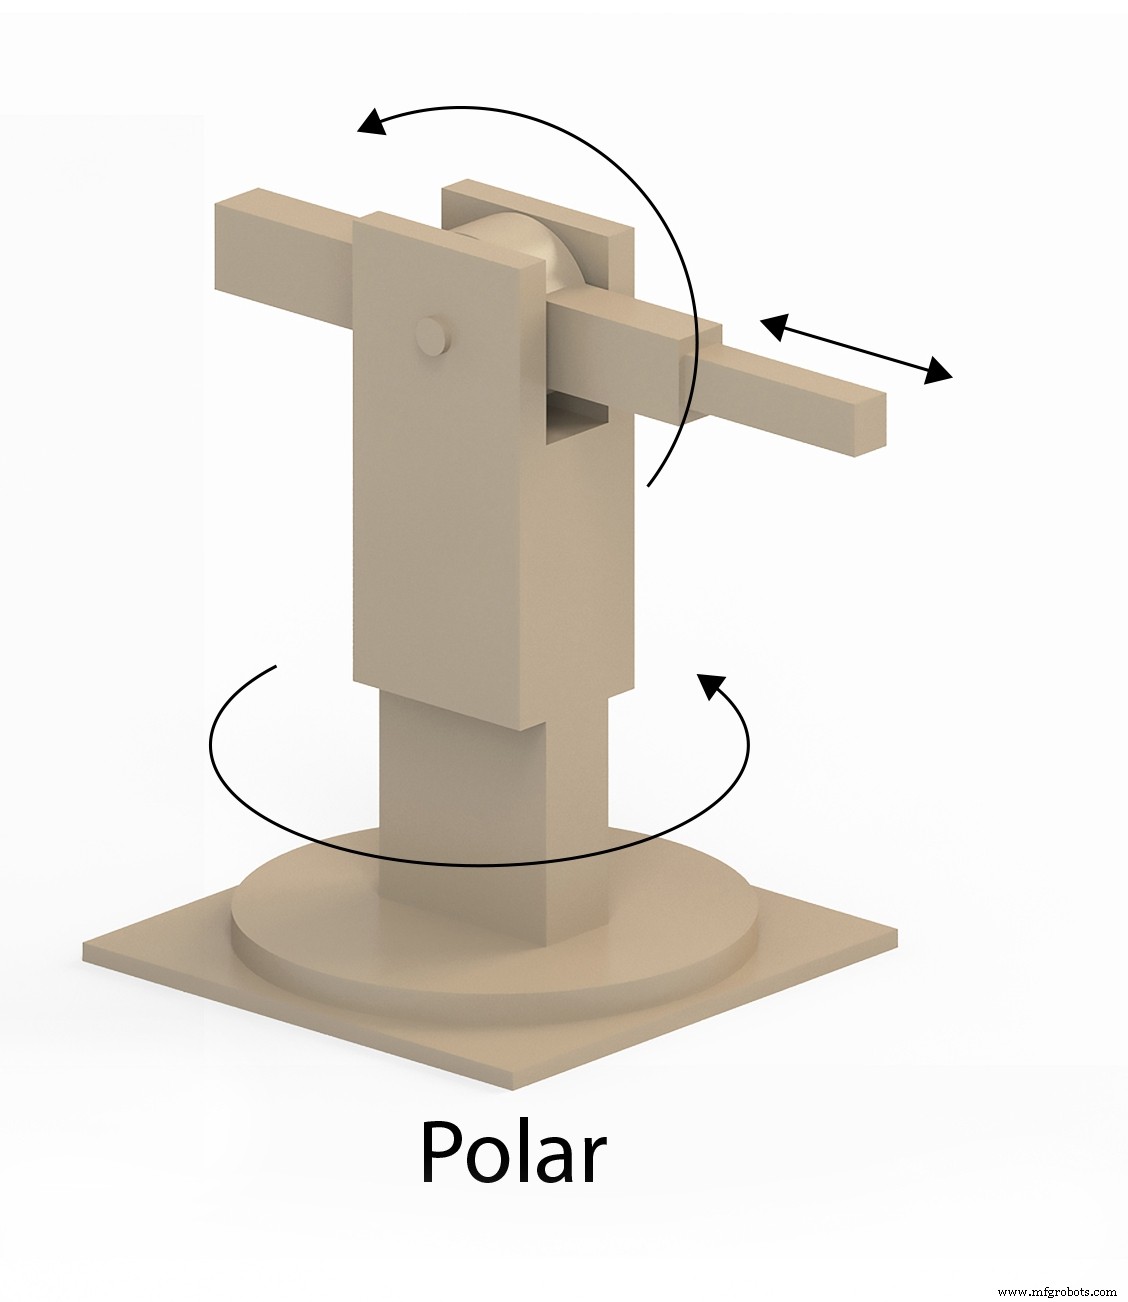
Los robots polares (a veces llamados robots esféricos) presentan una combinación de dos articulaciones rotacionales y una lineal. Su diseño crea un espacio de trabajo de forma esférica.
Dato interesante: El primer robot industrial (creado en la década de 1950), llamado "Unimate", era un robot esférico.
Los robots polares pueden usarse para moldeo por inyección, pintura, soldadura por arco y soldadura por puntos. Pueden tener un largo alcance cuando se equipan con un brazo lineal de tamaño adecuado.
Los robots polares son una tecnología más antigua y pueden ser reemplazados por robots de brazo articulado (que también tienen un envolvente de trabajo esférico), aunque en algunas aplicaciones el robot polar puede seguir siendo más rentable que sus alternativas.
Robots Delta
Ventajas: Diseño más rápido de brazos robóticos para operaciones pick-and-place. Ligeros. Precisos.
Desventajas: Limitados a objetos relativamente pequeños y ligeros. No adecuados para trabajar en objetos en un plano vertical. Alcance limitado.
Los robots Delta (también llamados robots paralelos) tienen tres brazos robóticos en forma de paralelogramos. Generalmente, el robot Delta se ubica sobre las piezas de trabajo, unido a una estructura aérea. Como todos los motores están en la base, las articulaciones y brazos del robot son muy ligeros en comparación con otros robots. El robot Delta tiene un envolvente de trabajo en forma de domo invertido.
Dato interesante: El robot Delta fue diseñado originalmente para permitir a un fabricante de chocolate recoger piezas de chocolate y colocarlas en una caja.
El diseño del robot Delta resulta en operación de alta velocidad y precisión. Los robots Delta se usan principalmente en aplicaciones pick-and-place. Aplicaciones adicionales incluyen dispensado de adhesivo, soldadura y ensamblaje. Los robots Delta no pueden cargar cargas pesadas, lo que limita los tipos de Tooling de Extremo de Brazo (EoAT) y las tareas que pueden manejar.
Diseños híbridos de robots Delta a veces colocan articulaciones rotacionales al final de los brazos para aumentar la flexibilidad de su movimiento.
Robots Cilíndricos
Ventajas: Rígidos. Precisos. Perfectos en aplicaciones que requieren geometría circular.
Desventajas: Tecnología más antigua. Flexibilidad de movimiento limitada.
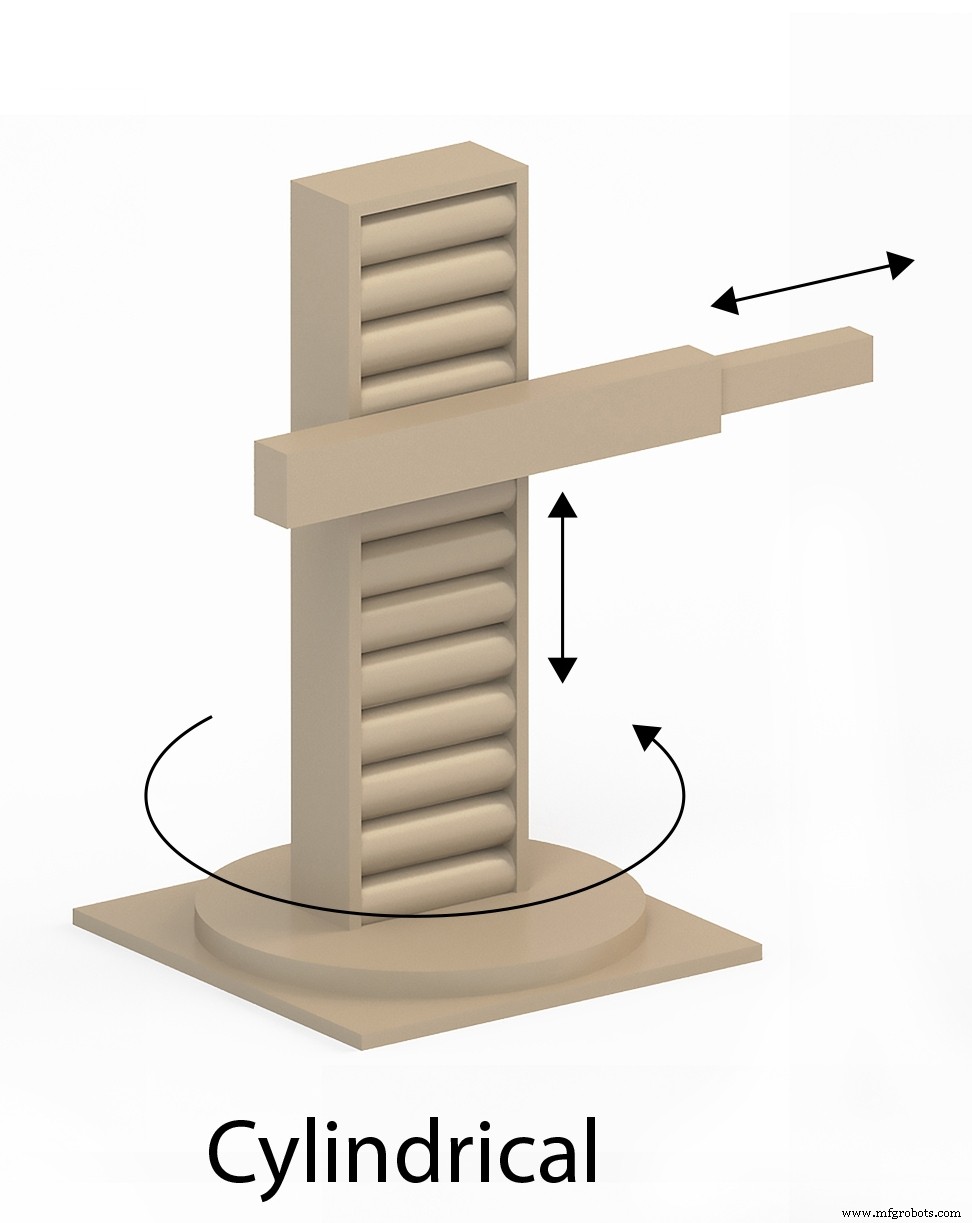
Los robots cilíndricos tienen al menos una articulación rotacional en la base y dos articulaciones lineales. Este diseño conduce a un espacio de trabajo de forma cilíndrica.
Los robots cilíndricos se usan típicamente en espacios de trabajo reducidos y son perfectos para objetos que necesitan tener simetría circular (ej. cables, tuberías). Aplicaciones de rectificado, ensamblaje y soldadura por puntos hacen uso de robots cilíndricos.
Robots Colaborativos (Cobots)
Ventajas: Seguros para trabajar junto a personas. Interfaces modernas permiten "enseñar" al brazo robótico qué hacer sin escribir código.
Desventajas: No siempre son el tipo de brazo robótico más rápido. Limitados en fuerza y velocidad.
Los robots colaborativos (cobots) permiten la interacción humano-robot en un entorno de trabajo seguro, sin necesidad de vallas u otras medidas de seguridad requeridas en aplicaciones industriales tradicionales. Sin embargo, las medidas de seguridad conducen a una disminución en la velocidad de operación.
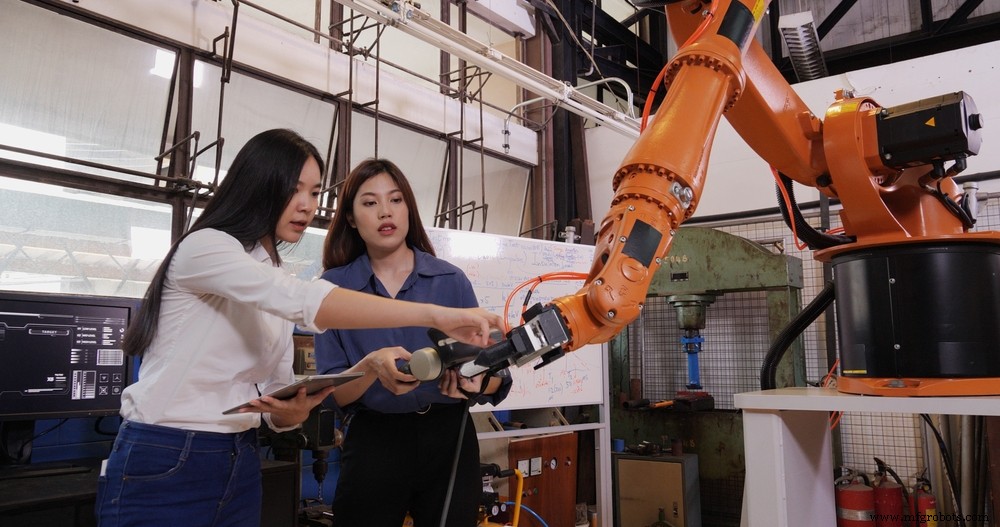
Aparte de ser seguros para operar junto a humanos, una de las características que hacen a los cobots más colaborativos es la capacidad de un operador para enseñar al brazo robótico los movimientos a realizar sin tener que escribir código de programación. El operador agarra el brazo robótico y lo mueve físicamente de la forma en que el robot necesita ir. El brazo robótico puede entonces replicar el movimiento demostrado.
Un cobot estándar generalmente no está diseñado para manejar objetos muy pesados. Esto crea una limitación en la gama de productos que puede gestionar.
Los robots colaborativos tienen una amplia gama de aplicaciones como atención de máquinas, pick-and-place, ensamblaje, soldadura por arco, pero generalmente no son adecuados para aplicaciones de servicio pesado o tareas de muy alta velocidad.
Robots Móviles Autónomos
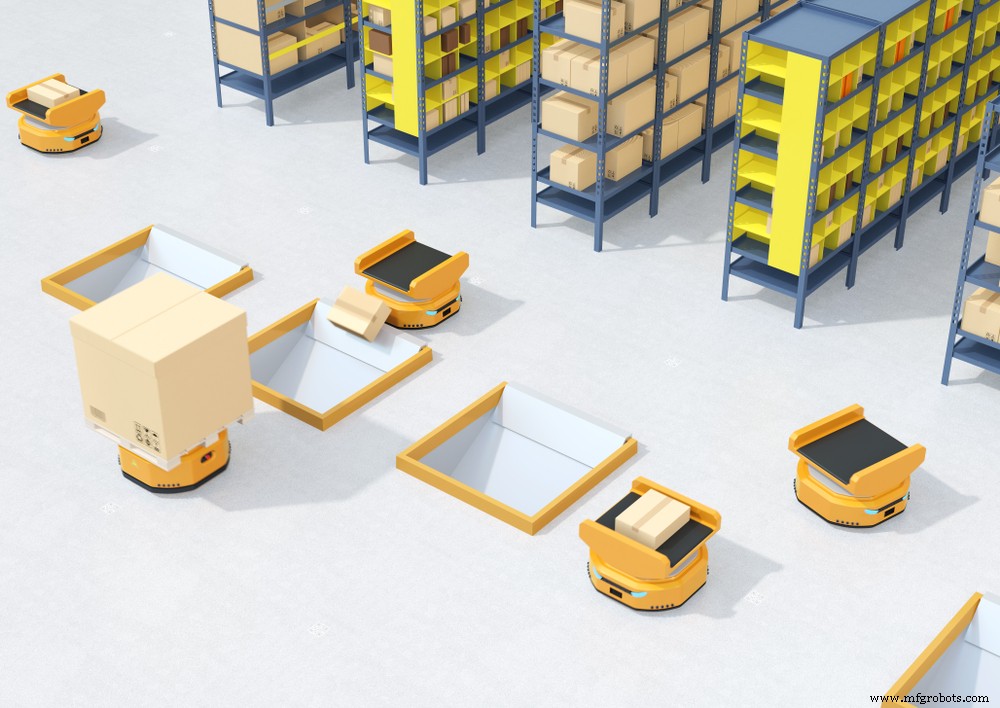
Los AMRs (Autonomous Mobile Robots) representan un segmento de rápido crecimiento en el mercado de robots industriales. Vienen en muchas formas y tamaños, optimizados para las tareas para las que están diseñados.
Carros con Ruedas
Los AMRs en forma de carros o vehículos con ruedas se usan típicamente para transportar mercancías dentro de una fábrica o almacén. Están equipados con sensores, potencia de cómputo a bordo y motores eléctricos que les permiten moverse por una instalación y crear un mapa interno de ella. Esto a menudo se hace con una persona siguiendo al AMR, guiándolo por control remoto.
Una vez creado un mapa interno, el AMR puede recibir instrucciones sobre los destinos a los que debe viajar. Una característica clave de los AMRs es que pueden viajar independientemente ("autónomamente") de un lugar a otro, evitando obstáculos en el camino. Si una persona, montacargas u otro objeto bloquea su camino, pueden esquivar el obstáculo o incluso planear una ruta completamente nueva hacia su destino.
Las capacidades autónomas de los AMRs los hacen muy flexibles en comparación con un sistema de transportadores.
Los AMRs en forma de carros con ruedas pueden usarse individualmente para transportar mercancías, y también como parte de un enjambre o flota de robots. Las flotas de AMRs son usadas por Amazon, por ejemplo. Amazon usa una configuración "goods-to-person", en la que cada robot recoge un estante completo de productos y lo lleva a una persona en una estación de preparación de pedidos. La persona entonces recoge el/los producto(s) del estante y lo coloca en un contenedor para el cumplimiento de pedidos de comercio electrónico.
Recientemente, avances en visión por computadora, inteligencia artificial y tecnología de grippers han hecho posible reemplazar a la persona en la estación de preparación con un brazo robótico articulado. En este caso, el carro AMR lleva las mercancías al brazo robótico, para una colaboración robot-a-robot.
Vehículos Guiados Autónomamente (AGV)
Los AGVs suelen tener forma de vehículo con ruedas y son una tecnología más antigua que los AMRs. Tienen menos inteligencia a bordo y, por tanto, no son tan autónomos como los AMRs. Los AGVs no tienen la capacidad de hacer un mapa de una instalación. En su lugar, dependen de caminos trazados para ellos. Los caminos se definen por cables colocados en el suelo, cinta especial u otros tipos de guías. Si un AGV encuentra obstáculos en su camino, solo puede detenerse y pedir ayuda.
Sin embargo, las distinciones entre AGVs y AMRs se están volviendo cada vez más difusas. A los AGVs se les está dando más potencia de cómputo a bordo, y algunos ahora tienen la capacidad de rodear obstáculos en su camino.
AMRs con Brazos Robóticos
Un brazo robótico puede montarse sobre un carro AMR con ruedas. Esto aumenta la flexibilidad del robot y la variedad de tareas que puede realizar. Una aplicación es usar tal robot para atender una fila completa de máquinas herramienta. El robot puede descargar una pieza terminada y cargar una nueva pieza en bruto en una máquina, y luego moverse por la fila y repetir las operaciones para una serie de máquinas.
Robots con Patas
Millones de personas han visto el video de YouTube de robots bailando hechos por Boston Dynamics y han visto así robots de dos y cuatro patas. Un uso industrial para robots con patas prevé su despliegue para entrega de paquetes. Otro caso de uso es para operaciones de búsqueda y rescate.
Usar patas en lugar de ruedas tiene ciertas ventajas. Las patas permiten al robot viajar sobre algunos tipos de terreno que los carros con ruedas encontrarían difíciles o imposibles. Las patas hacen posible subir escaleras y entrar y salir de un vehículo más fácilmente que un carro con ruedas.
AMRs Esféricos
Los Robots Móviles Autónomos en forma de esfera están disponibles comercialmente y tienen ventajas especiales sobre otros factores de forma. Los componentes del sistema del AMR esférico están sellados dentro de una carcasa duradera. Esto los hace capaces de operar en entornos hostiles. También pueden flotar y viajar sobre el agua. Los AMRs esféricos pueden ser anfibios, viajando tanto sobre el agua como en tierra.
El sistema de propulsión de un AMR esférico se basa más comúnmente en el desplazamiento del centro de gravedad.
Las aplicaciones industriales para AMRs esféricos son principalmente en vigilancia e inspección remota. Equipados con cámaras y comunicación, pueden transmitir video de vuelta al operador remoto. Para entornos hostiles que podrían tener gas tóxico u otras condiciones peligrosas, un AMR esférico podría ser ideal.
Robots Voladores (Drones Aéreos)
Los Vehículos Aéreos No Tripulados (UAVs) o drones se usan cada vez más para diversos fines industriales. Una aplicación es usar drones en almacenes para tomar inventario. El drone puede volar por los pasillos del almacén y usar visión por computadora para contar el número de artículos en cajas en los estantes.
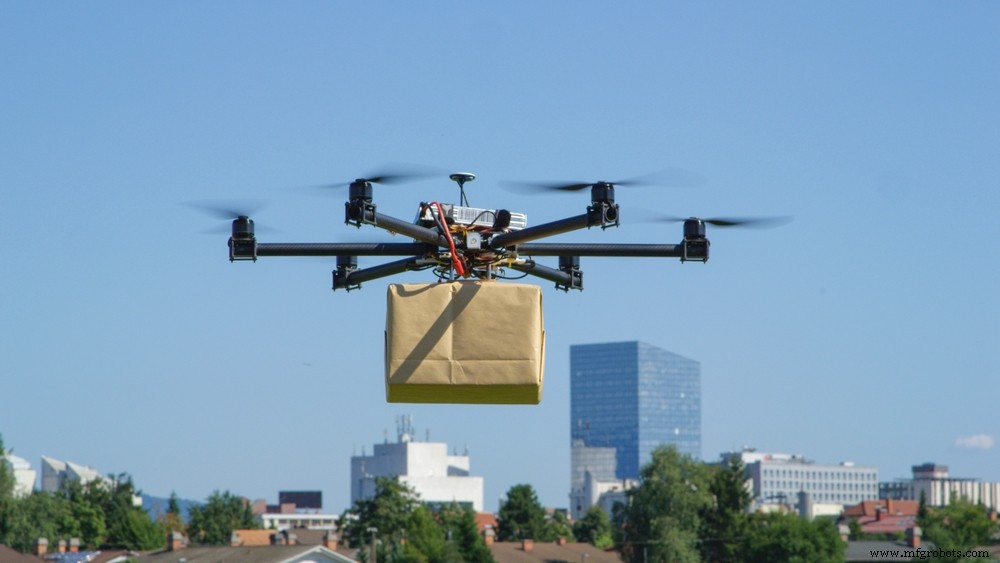
Según su diseño, un drone industrial puede ser un tipo de Robot Móvil Autónomo (AMR), ya que algunos modelos pueden detectar obstáculos automáticamente y evitarlos, y navegar independientemente hacia su destino. Algunos drones industriales pueden recibir una "misión", que podría consistir en volar sobre una operación de minería a cielo abierto o un proyecto de infraestructura. El drone vuela su misión autónomamente y puede grabar video del proyecto, o hacer ciertas mediciones y registrarlos. Tales drones pueden usarse para monitorear el progreso de proyectos de construcción.
Amazon y otras empresas ya hacen uso limitado de drones para la entrega de bienes duraderos y comestibles.
Robots Submarinos
Existe una amplia variedad de robots diseñados para usarse bajo el agua. Algunos robots submarinos están diseñados para ser autónomos (Vehículos Submarinos Autónomos - AUVs), y otros están hechos para ser controlados remotamente, ya sea inalámbricamente o con un cable de amarre. Algunos robots submarinos usan hélices como sistema de propulsión, similar a los submarinos. Por otro lado, muchos de estos robots imitan la acción de criaturas vivas para su propulsión. Algunos imitan la acción de delfines, otros imitan serpientes, y otros se mueven como peces. Imitar la naturaleza de esta manera se llama "biomímesis" porque la acción del robot imita criaturas biológicas.
Los robots submarinos pueden usarse para inspección de plataformas petrolíferas marinas, tuberías y para investigación científica. Otras aplicaciones involucran el uso de robots submarinos para inspeccionar el fondo de puentes, inspeccionar tomas de presas hidroeléctricas e inspeccionar arrecifes de coral.
Los robots submarinos están siendo usados por departamentos de policía para tomar grabaciones de video del fondo de cuerpos de agua buscando evidencia. Los militares también están interesados en robots submarinos. ¿Podría un sistema de sonar diferenciar entre un "delfín" robótico y uno real?
Las ventajas de los robots submarinos son muchas. Tales robots significan que no es necesario incurrir en el riesgo y gasto de buzos humanos. Los robots pueden permanecer sumergidos más tiempo que las personas. Equipar robots submarinos con sensores les permite medir y registrar una cantidad casi infinita de tipos y propiedades.
Cómo encontrar el tipo de robot ideal para tu organización
HowToRobot es una plataforma global que ayuda a las empresas a tener éxito con la automatización. Al usar el directorio mundial de HowToRobot de más de 15,000 empresas de robótica, puedes encontrar el tipo de robot que necesitas, idealmente adaptado para tu aplicación.
Si ya sabes qué tipo de robot necesitas y quieres obtener más información de proveedores de robótica, puedes obtener cotizaciones e información de productos y precios de múltiples proveedores a través de HowToRobot.
Si no estás seguro de qué tipo de componente o parte robótica necesitas y simplemente quieres describir tu aplicación y algunos de tus Indicadores Clave de Rendimiento (KPIs) y objetivos que te gustaría lograr mediante la automatización, puedes enviar una Solicitud de Información y recibir respuestas de proveedores que puedan suministrarte información sobre sus soluciones.
Ten en cuenta que hay expertos imparciales de HowToRobot que pueden ayudarte a navegar por el proceso. Haz clic aquí para configurar una consulta con un asesor experto.
Robot industrial
- Tipos de Punzones y sus Aplicaciones
- Herramientas de Punzonado: Tipos, Funciones y Aplicaciones Industriales
- Guía Completa de Herramientas de Punzonado y sus Usos Principales
- Explorando metales no ferrosos: Tipos, propiedades y aplicaciones industriales
- Fundición a Presión en Cámara Caliente y Fría: Tipos, Aplicaciones y Ventajas
- Tipos y Clasificación de Tornos: De Banco a CNC, Guía Completa
- Herramientas de medición: tipos, usos y mejores prácticas
- Escaleras industriales: Tipos, aplicaciones y normas de seguridad
- Grúas EOT: Tipos, Aplicaciones y Cómo Mejoran la Eficiencia de Elevación
- Grados de Bronce de Aluminio: Propiedades y Aplicaciones Prácticas
- Los 5 principales aleaciones metálicas industriales: Aplicaciones y ventajas