



Proyecto Final de Mecatrónica Avanzada: Interfaz Brazo Real con Modelado 3D
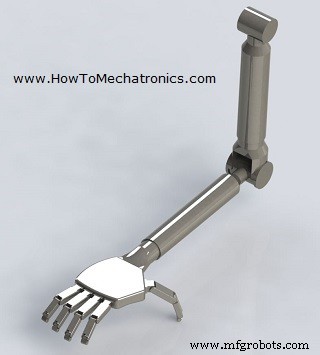
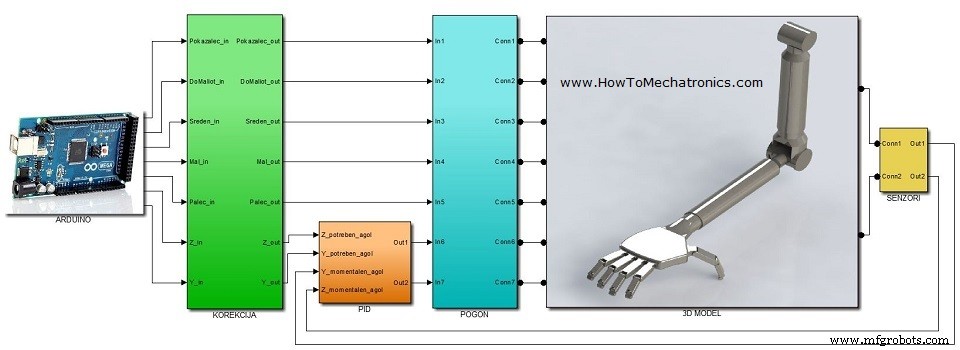
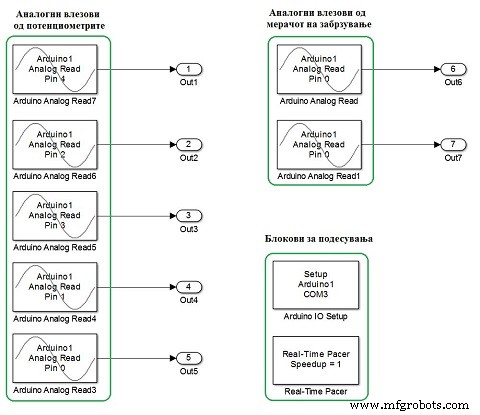
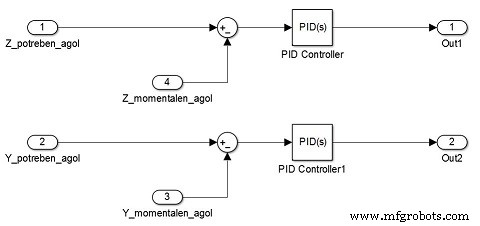
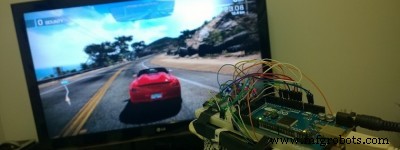
Este fue mi Proyecto Final de Año de Mecatrónica en la Facultad de Ingeniería Mecánica en Skopje. Su objetivo era desarrollar un dispositivo que permitiera la interacción de movimientos reales del brazo con modelos 3D por computadora. Integré tres campos diferentes en un solo dispositivo: ingeniería mecánica, eléctrica e informática: En el siguiente vídeo puedes ver una presentación del proyecto. Este es su contenido: El acelerómetro se usa para rastrear la orientación del brazo. A medida que el brazo se mueve, los valores de los ejes X, Y y Z del acelerómetro cambian y se leen en las entradas analógicas de la placa Arduino. Según ellos, el modelo 3D también se mueve. Los potenciómetros se usan para rastrear la posición de los dedos. Conecté un resorte (resorte de bolígrafo) a cada uno de los potenciómetros. El resorte mantiene el deslizador del potenciómetro en una cierta posición y a medida que los dedos se mueven, el deslizador es tirado y la resistencia del potenciómetro cambia. Esos valores se leen en las entradas analógicas de la placa Arduino y según ellos los dedos del modelo 3D también se mueven. Usé una cubierta de plástico de una calculadora como base en la que conecté los cinco potenciómetros. Encima de ellos puse la protoboard en la que aseguré la placa Arduino y el acelerómetro usando cinta. En la imagen de abajo puedes ver la apariencia final del dispositivo. El modelo 3D es una representación de un brazo humano. Primero, lo modelé usando Solidworks y luego lo transferí a Matlab / Simulink usando SimMechanicsLink de Mathworks. Antes de construir el modelo Simulink, primero tuve que instalar el paquete Arduino IO que consiste en la librería Simulink para comunicación con la placa Arduino. También, usando el IDE de Arduino, tuve que subir el código a la placa Arduino que viene con el paquete para habilitar la librería Simulink. Aquí recomendaría encarecidamente mi tutorial de Matlab y paquete Arduino IO para que puedas entender el principio de funcionamiento y ver el código. Organicé mi modelo Simulink en seis subsistemas: Puedes descargar el modelo Simulink aquí: Revisa mi extensión de este proyecto. Reprogramé el Guante Arduino para funcionar como controlador de juegos.
Construcción del Dispositivo
Partes Usadas en este Proyecto
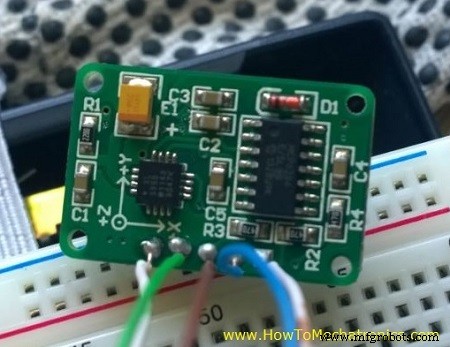
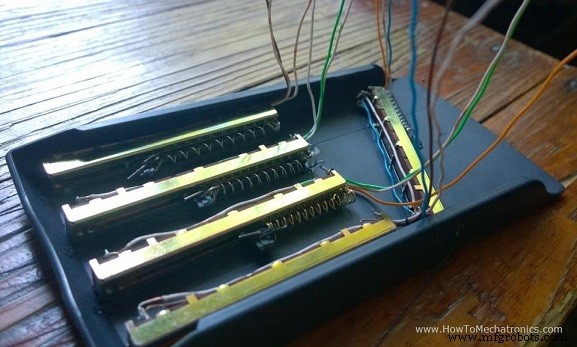
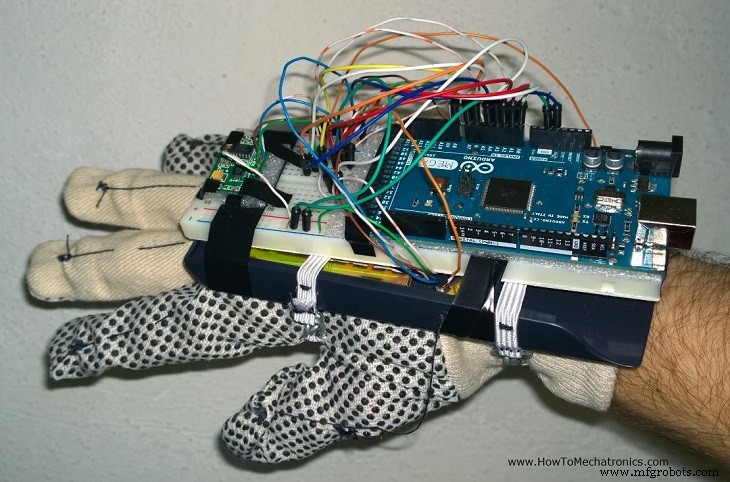
Esquema del Circuito del Dispositivo
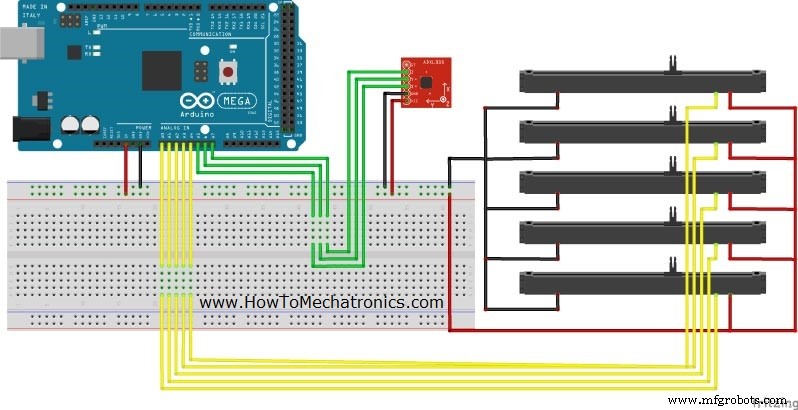
El Modelo 3D
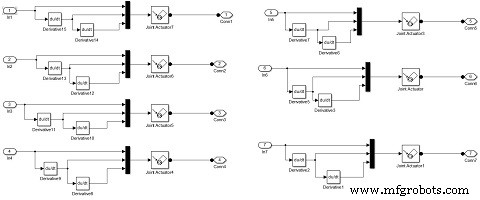
El Modelo MATLAB / Simulink
Proceso de manufactura
- Smart Pen: Seguimiento de Escritura y Movimiento en Tiempo Real con Raspberry Pi e IMU
- Crea un Impresionante Sistema Ambilight para Monitor con Arduino
- Construya el clásico juego Pong en Arduino UNO con pantalla OLED: Tutorial paso a paso
- Detector de frecuencia de audio con Arduino – Mide los picos de sonido más intensos
- Construye tu Propio Tamagotchi con Arduino: Mascota Digital DIY
- Controlador Inalámbrico Inteligente de Interruptores: Manipulador Remoto Basado en Arduino
- Tres en raya con Arduino, matriz LED MAX7219 y carcasa de cartón
- Pistola de Agua Inteligente Activada por Movimiento con Arduino Nano
- Construye un Temporizador Regresivo Fiable con Arduino y Pantalla de 7 Segmentos SparkFun
- Girasol Arduino: Construye un Girasol Electrónico que Sigue al Sol
- Ideas de Proyectos Basados en Sensores para Estudiantes de Ingeniería de Último Año