



Máquina Clasificadora de Placas Automática Ganadora: Proyecto Estudiantil de Mecatrónica
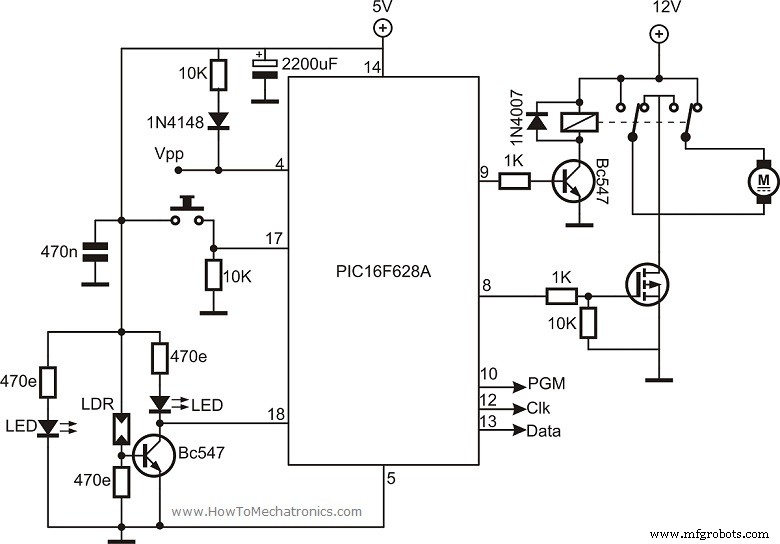
Esta máquina fue creada como un proyecto estudiantil para la asignatura Construcción y CAD, en la facultad de Ingeniería Mecánica en Skopje, por un equipo de cinco estudiantes. Así es como funciona la Máquina Clasificadora Automática: La máquina usa el microcontrolador PIC16F628A y está programada usando MikroElektronika.
Es una máquina que clasifica dos tipos de placas. Una de las placas tiene agujeros y las otras no. Nuestra tarea era desarrollar una máquina que clasificara estas placas automáticamente. Llegamos a esta solución, que de hecho ganó el primer lugar de entre 25 otras máquinas.Cómo Funciona
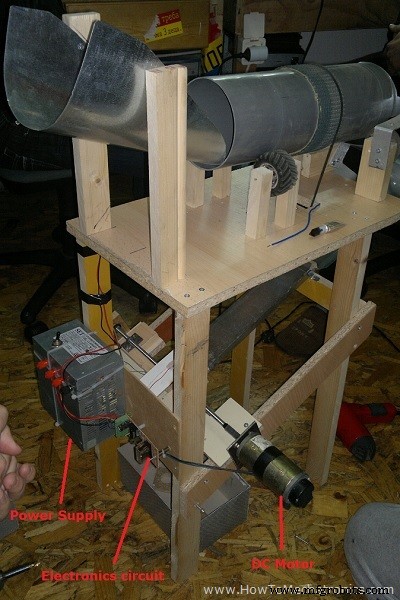
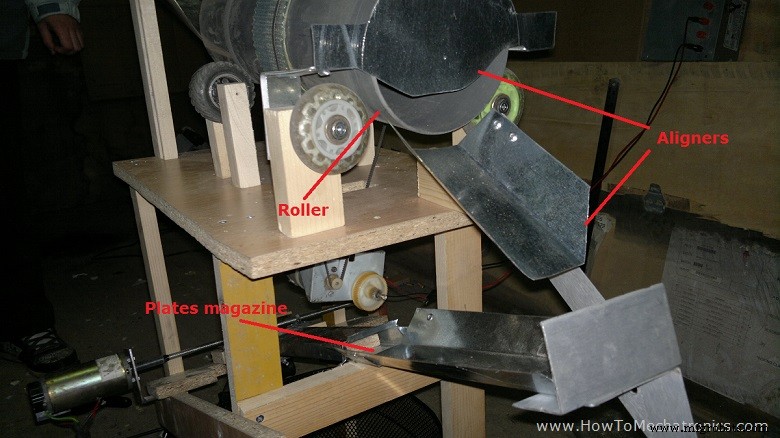
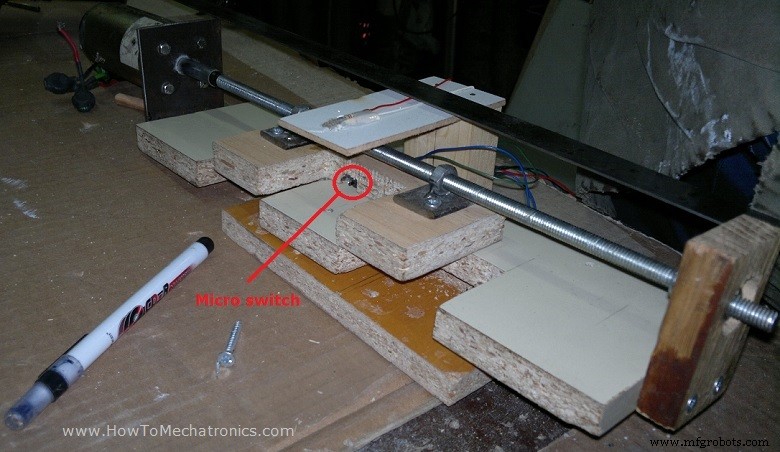
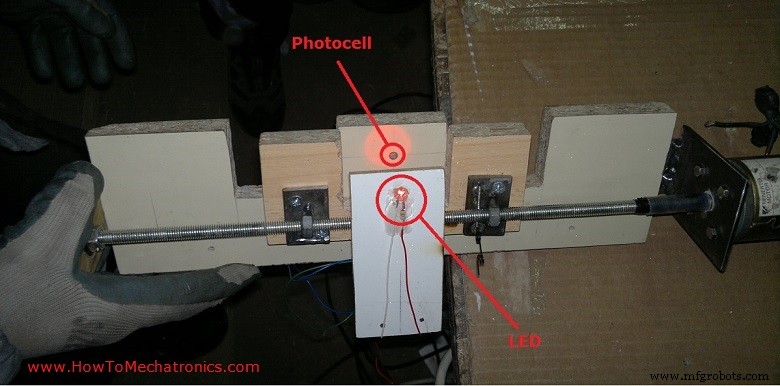
Esquema del Circuito
Código Fuente
/********************************************************************************/
 /* Equipo de Diseño Mecatrónico */
 /* Proyecto de Construcción y CAD */
 /* "Diseño y desarrollo de nuevo dispositivo para clasificación de dos tipos de placas" */
 /* */
 /* */
 /* */
 /* Microcontrolador: PIC16F628A */
 /* Oscilador: Interno a 4MHz */
 /* */
 /* Diciembre, 2012, Skopje */
 /********************************************************************************/
 void left () {
 RB2_bit = 1; //el motor comienza a moverse a la izquierda
 delay_ms (500); // el motor se mueve hasta la posición extrema izquierda
 delay_ms (500);
 delay_ms (500);
 PORTB = 0x00; //cuando llega a la posición extrema izquierda se apaga
 delay_ms (200); //tiempo para frenado del motor
 RB3_bit = 1; //se activa el relé para cambio de dirección
 delay_ms (20);
 RB2_bit = 1; //el motor comienza a moverse a la derecha
 delay_ms (500); //posición media del motor
 delay_ms (500);
 delay_ms (500);
 PORTB = 0x00; //el motor se apaga cuando llega al medio
 delay_ms (150); //tiempo para frenado del motor
 }
 ////////////////////////////////////////////////////////////////////////////////
 void right () {
 RB3_bit = 1; //Se activa el relé para cambio de dirección del motor
 delay_ms (30);
 RB2_bit = 1; //el motor comienza a moverse a la derecha
 delay_ms (500);
 delay_ms (500);
 delay_ms (500);
 delay_ms (500); //el motor se mueve hasta la posición extrema derecha
 PORTB = 0x00; //cuando llega a la posición extrema derecha se apaga
 delay_ms (200); //tiempo para frenado del motor
 RB2_bit = 1; //el motor comienza a moverse a la izquierda
 delay_ms (500); //posición media del motor
 delay_ms (500);
 delay_ms (500);
 //posición media del motor
 PORTB = 0x00; //el motor se apaga cuando llega al medio
 delay_ms (150); //tiempo para frenado del motor
 }
 ////////////////////////////////////////////////////////////////////////////////
 void main() {
// inicio del programa principal
 TRISB = 0x00; //PORTB Salidas
 TRISA = 0xff; //PORTA Entradas
 CMCON = 0x07; //apagado de comparadores
 do {
 delay_ms (50);
 PORTB = 0x00;
 if (PORTA.b0==1) { //¿hay placa?
 delay_ms (100);
 if (PORTA.b1==0) { //¿hay agujero?
 left ();
 } //si hay agujero se mueve a la izquierda
 else (right ());}} //si no, se mueve a la derecha
 while (1); }Lenguaje: Arduino (arduino)
Proceso de manufactura
- Equipos de EEG: Diseño, fabricación y aplicaciones emergentes
- Máquinas expendedoras: Una industria de 36.600 millones de dólares en EE. UU.
- Máquinas de Votar: Historia, Tecnología y Estándares
- Guía Experta de Máquinas Cambiadoras Modernas: Diseño, Componentes y Tendencias Futuras
- La evolución y fabricación de máquinas de coser: de la innovación del siglo XIX a la automatización moderna
- Máquina de taladrado y roscado automática: Visión general completa
- Máquinas de Prensa Automáticas: Funcionamiento, Beneficios y Aplicaciones
- Máquina de Soldadura por Costura Automática: Precisión y Eficiencia para Alta Producción
- Máquinas curvadoras de tubos automáticas: visión general completa
- Ideas de proyectos para mini CNC: desde guías de roscado hasta torno de herramienta avanzado
- JW Machine: Servicios de Fabricación por Contrato CNC de Precisión