



Construye una Máquina Doblado de Alambre 3D con Arduino: Guía Paso a Paso
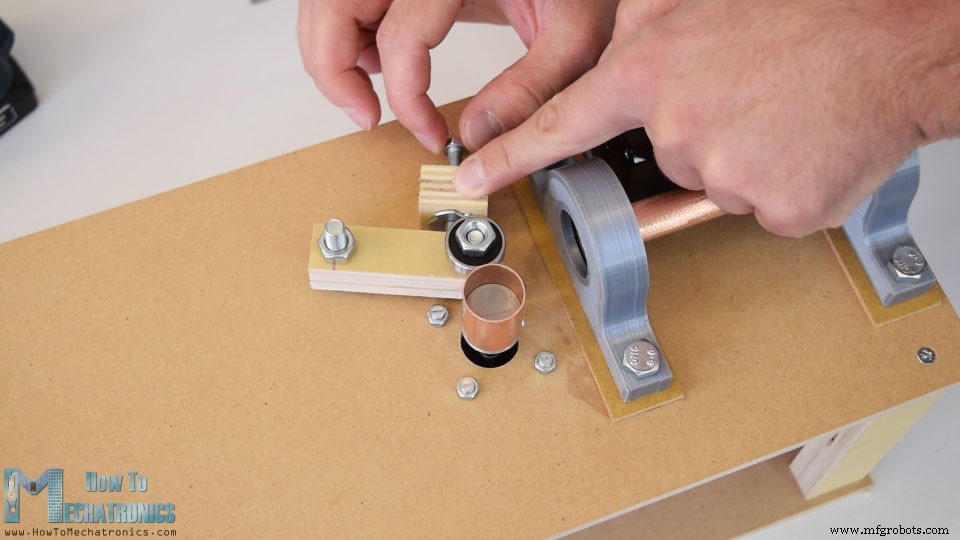
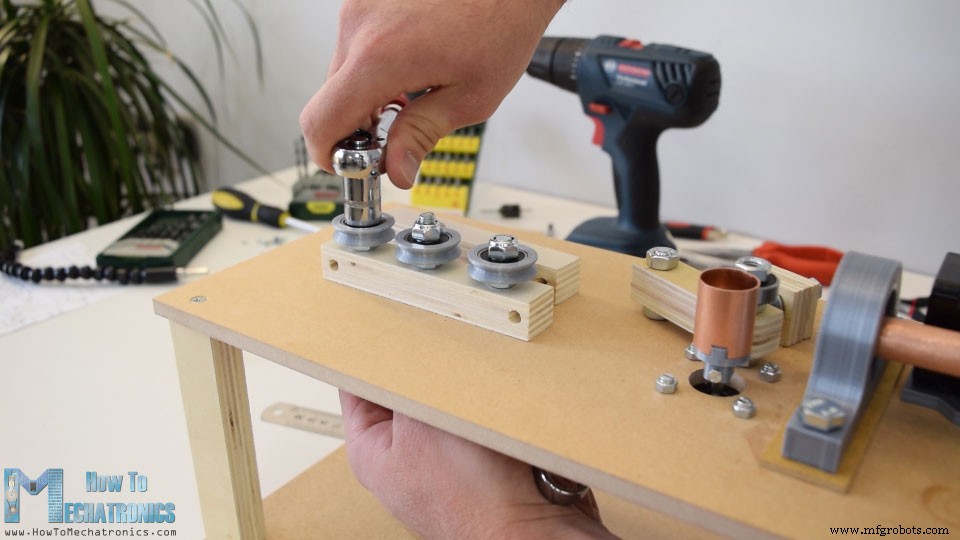
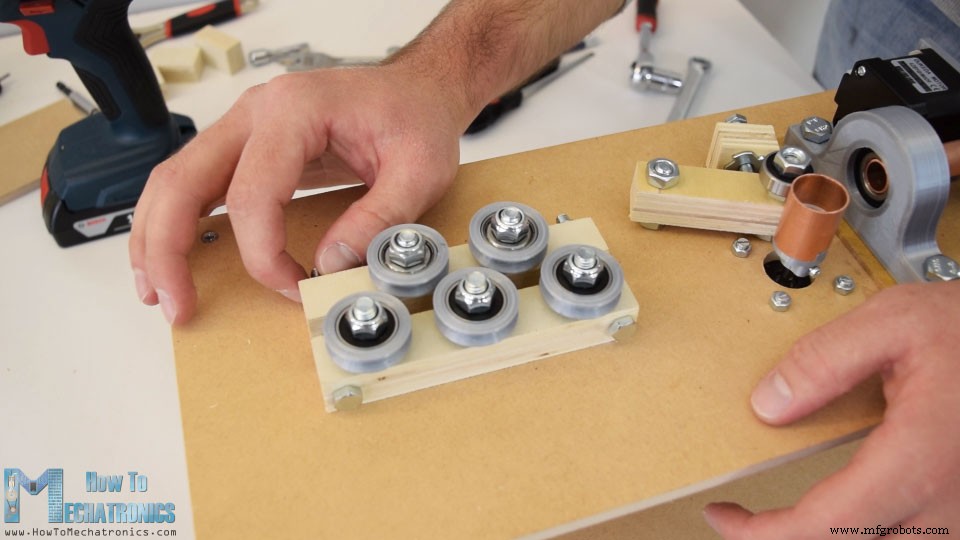
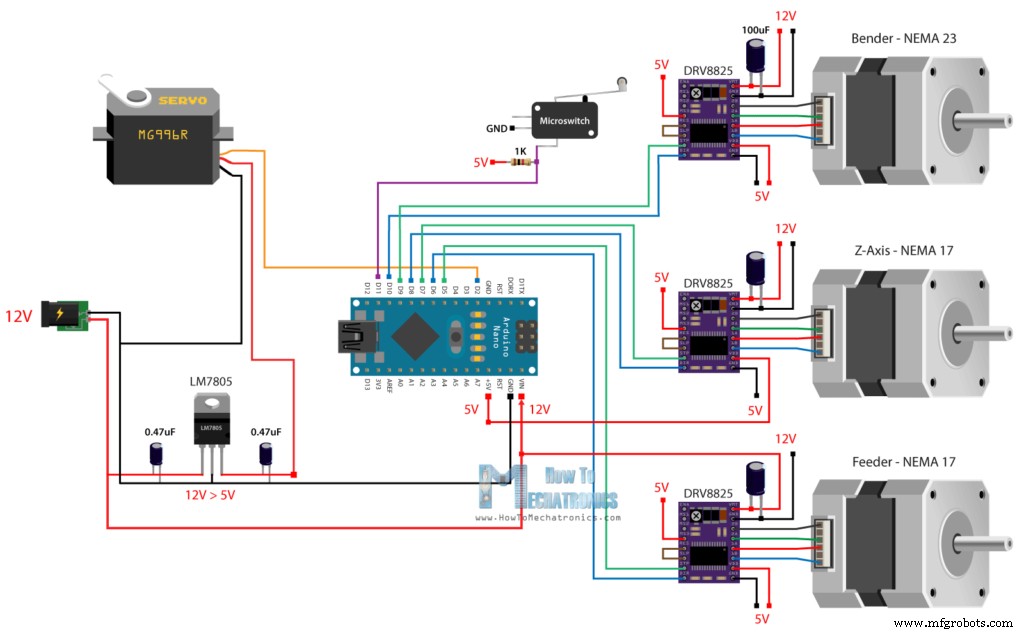
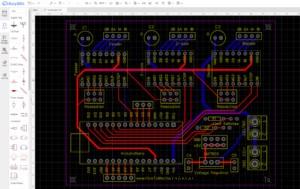
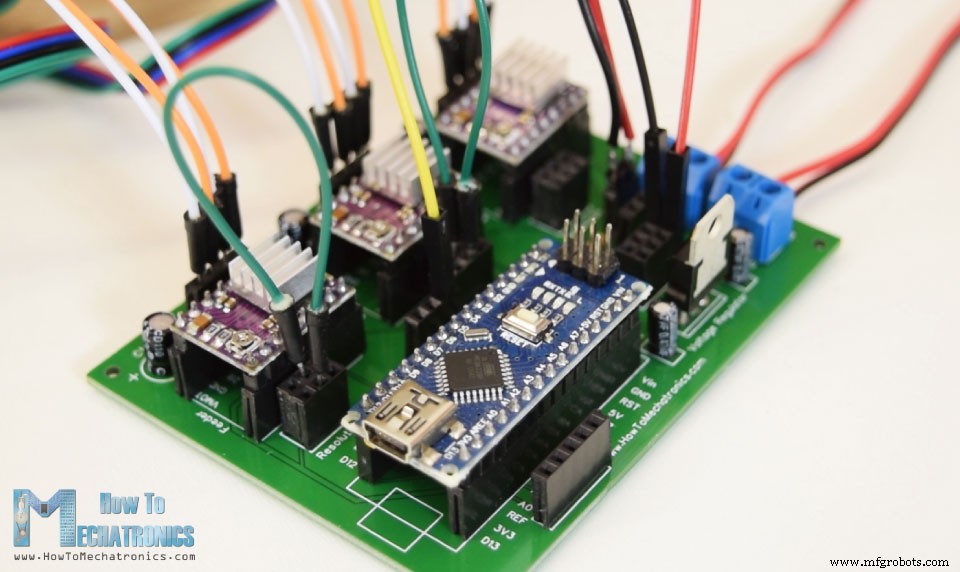
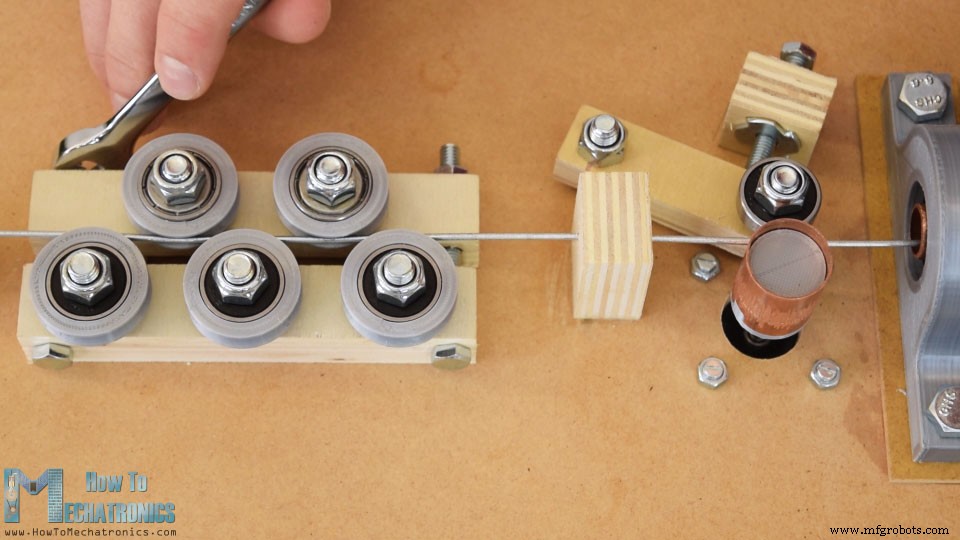
En este tutorial te muestro cómo construí una máquina de doblado de alambre 3D basada en Arduino. Es un sistema mecatrónico típico: involucra ingeniería mecánica, eléctrica y informática. Ideal para estudiantes de mecatrónica o principiantes. Ver video o leer tutorial abajo. Principio de funcionamiento: el alambre pasa por rodillos enderezadores. Un motor paso a paso alimenta el alambre con precisión al mecanismo de doblado, que usa otro paso a paso y un micro servo para el doblez. Un tercer paso a paso (eje Z) rota el mecanismo alrededor del alambre, permitiendo formas 3D. Cerebro: Arduino con electrónica en PCB personalizado. Programa: funciones personalizadas para formas (estrella, cubo, soporte) y modo manual por monitor serie. Diseño en software 3D. Descarga modelo 3D abajo. Inspiración: video YouTube. Modelo en Thangs. Archivos STL para impresión 3D. Piezas impresas: engranajes, bloques cojinete, acoplamientos. Mi Creality CR-10 imprimió con gran calidad. Otras piezas en MDF y contrachapado. Corté con sierra circular usando medidas del modelo 3D. MDF 8mm, contrachapado 18mm. Ensamblé con cola y tornillos. Tubos aluminio: horizontal 16mm diámetro (2x 27cm), vertical 20mm (3x 45cm). Ranuras en tablones 18mm con broca Forstner. Cojinetes 6202 (35mm ext, 15mm int) en bloques impresos. Eje hueco 15mm (tubo cobre ~30cm) pasa por cojinetes = eje Z. Engranaje módulo 1.5, 30 dientes impreso, con ranuras para tuercas M3 que aprietan al eje. Motor paso a paso eje Z: soporte impreso, engranaje 18 dientes en eje. Soporte con ranuras (no agujeros) para engranar correctamente. Motor paso a paso alimentador: montado directo en placa superior. Acoplamiento impreso con tubo cobre (superficie contacto). Palanca con cojinete presiona contra alimentador. Contrachapado con tuerca T y tornillo para regular agarre. Enderezador: 3 tornillos M8 fijan tabla con rodillos. Rodillos = cojinetes + anillos ranurados impresos. 3 rodillos un lado, 2 otro (ranura en tabla para tornillos a ras). Apretamos con tuercas. Guías de alambre delante y detrás del enderezador. Pieza MDF: sierra y lima para forma. Sierra copa 38mm para motor NEMA 23 (doblado). Tornillos M4. Engranaje módulo 2.5, 18 dientes en eje motor. Engrana con engranaje 30 dientes personalizado con placa para servo MG996R. Servo mueve cremallera/piñón (pasador que sale para doblar alambre). Cojinete en engranaje + tubo cobre en cremallera (superficie contacto). Epoxi 5 min. Engranajes unidos con tornillo M8. Cremallera y servo en su lugar, tornillos servo. Piñón en cuerno servo (2 tornillos M3). Unir doblador a eje Z: 2 abrazaderas de eje impresas. Tornillos M6 a placa doblador, insertar en eje Z, tuercas y apretar. Detalles: boquilla 3mm en eje salida alambre. Micro final de carrera en base doblador para posición inicial. Mecánica lista. Falta electrónica y programación. 3 motores paso a paso → 3 drivers DRV8825. Alimentación 12V 3A mínimo. Servo MG996R: Arduino 5V puede no aguantar → regulador LM7805 5V dedicado. Final de carrera con pull-up a pin digital. PCB personalizado en EasyEDA para organizar conexiones. Usé ambas capas. Pines para selección resolución stepper, otro final de carrera, pines digitales/analógicos extra. Gerber → JLCPCB (patrocinador). Calidad excelente. Headers para stepper drivers y Arduino (desconectable). Componentes SMD/directos: capacitores, resistencias, LM7805, bornes. Insertar drivers y Arduino. Conectar alimentación, motores, servo (pin 2, 5V de LM7805). Seleccionar resolución stepper (usé 1/16 paso → conectar pines correctos). Librería AccelStepper (Mike McCauley) para steppers, Servo para servo. Definir pines y variables. Setup: posición inicial servo (pasador arriba), homing doblador con final de carrera. Stepper gira hacia switch, al pulsar cuenta desde 0 y va a 0°. Luego mueve 1400 pasos a posición inicial. Loop: espera comandos serie. "manual" → modo manual; "star", "cube", "stand" → formas automáticas. Bucle 5 veces. Alimenta 38mm (×48 = pasos). Sube pasador, dobla 52°, vuelve, alimenta otra vez, baja pasador, mueve a nueva posición inicial (-42°), sube pasador, dobla 105° opuesto, baja, dobla -63°, repite. Funciones Código completo al final. Nota: el enderezador no funciona perfecto; si aprieto más, el alimentador pierde agarre. Solución: material más fuerte que tubo cobre o sistema alimentador diferente. ¡Espero que lo disfrutaras! Preguntas en comentarios y revisa mi colección Proyectos Arduino.Resumen
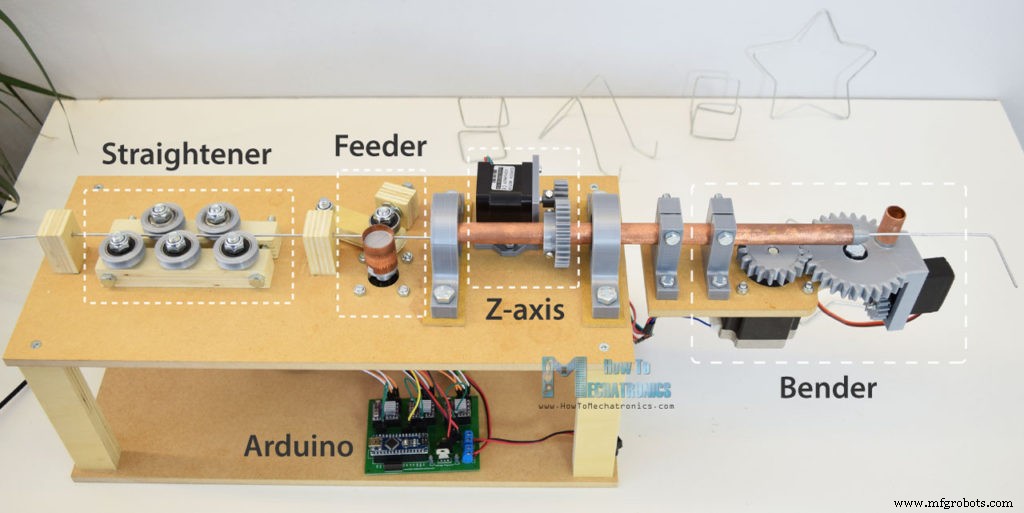
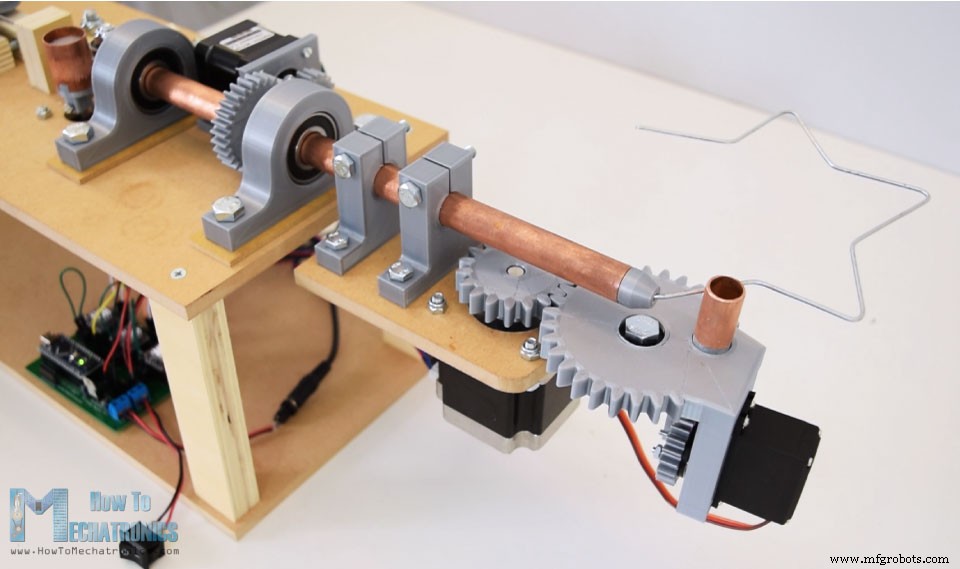
Modelo 3D de la Máquina Doblado Alambre 3D
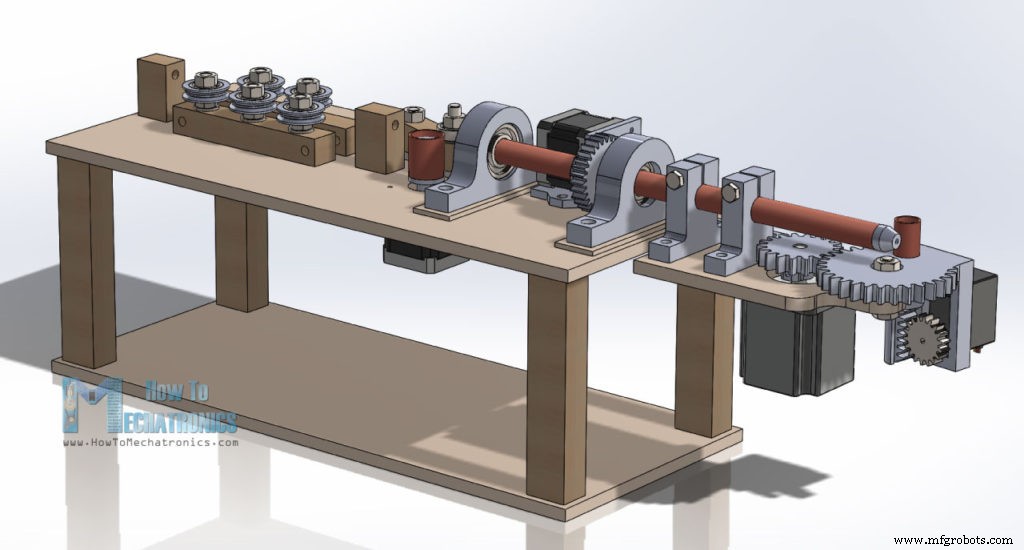
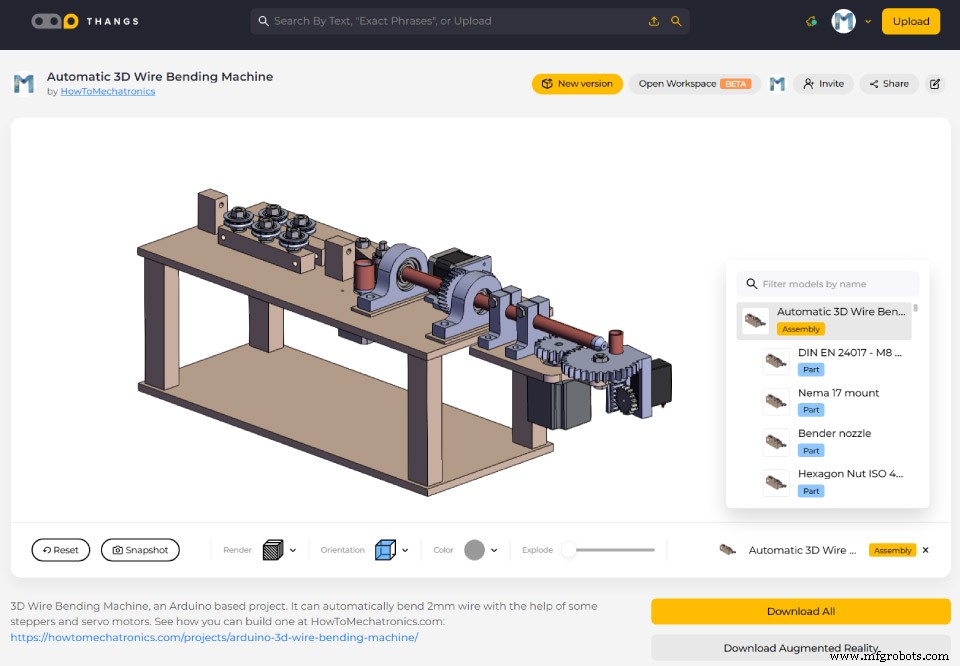
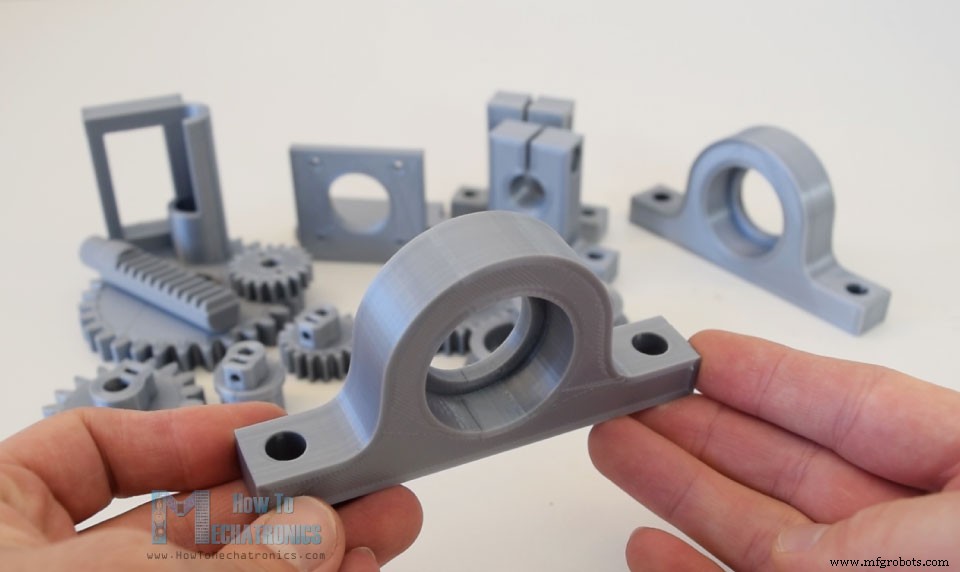
Construcción de la Máquina Doblado Alambre
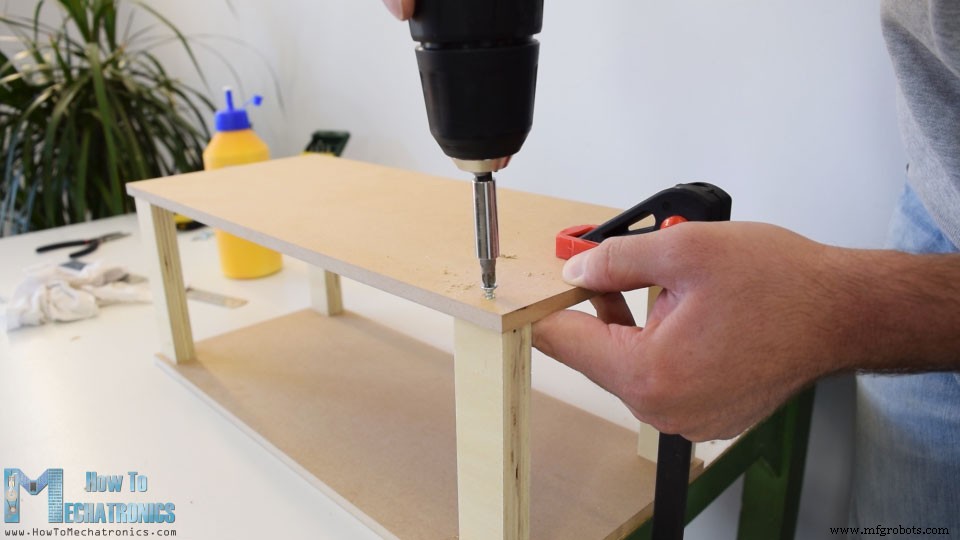
Sistema de raíles
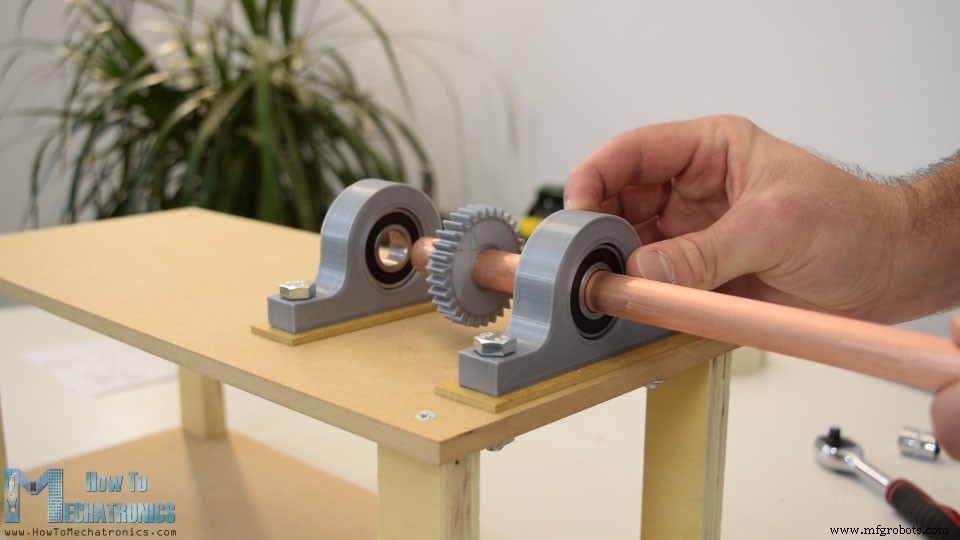
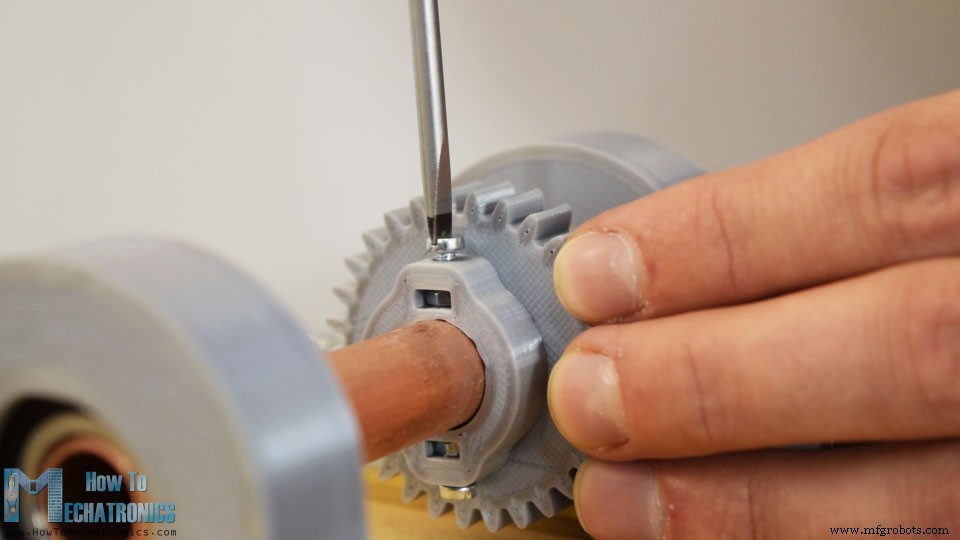
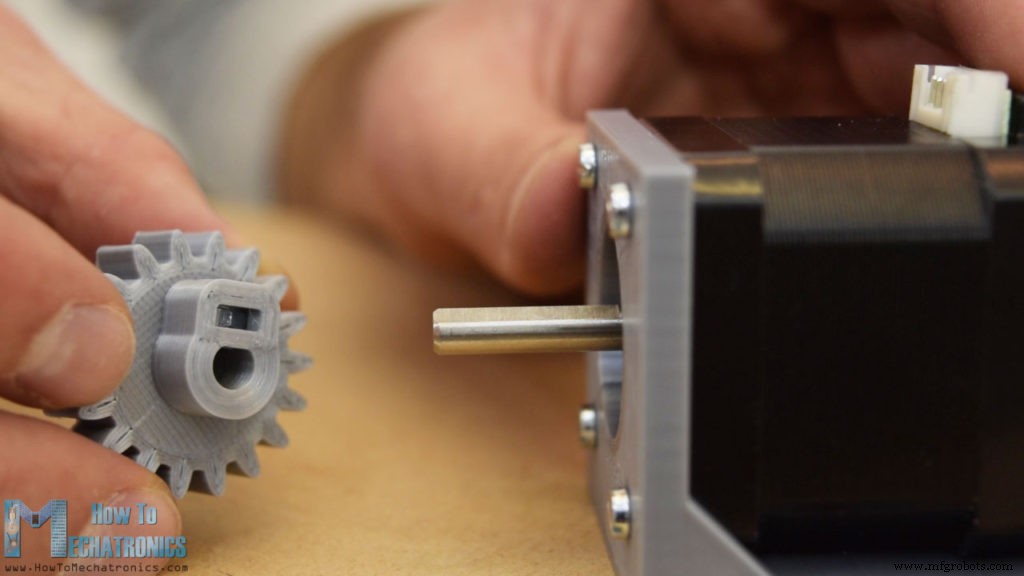
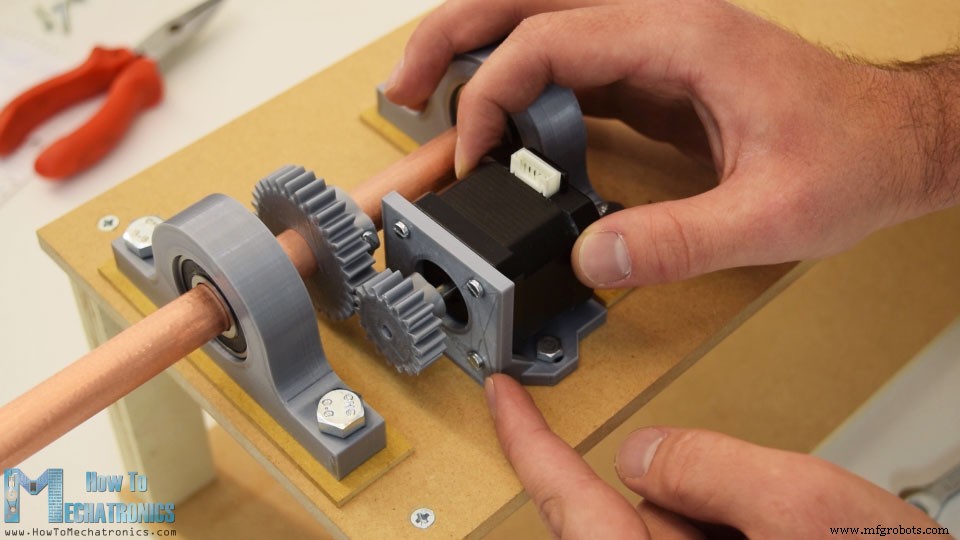
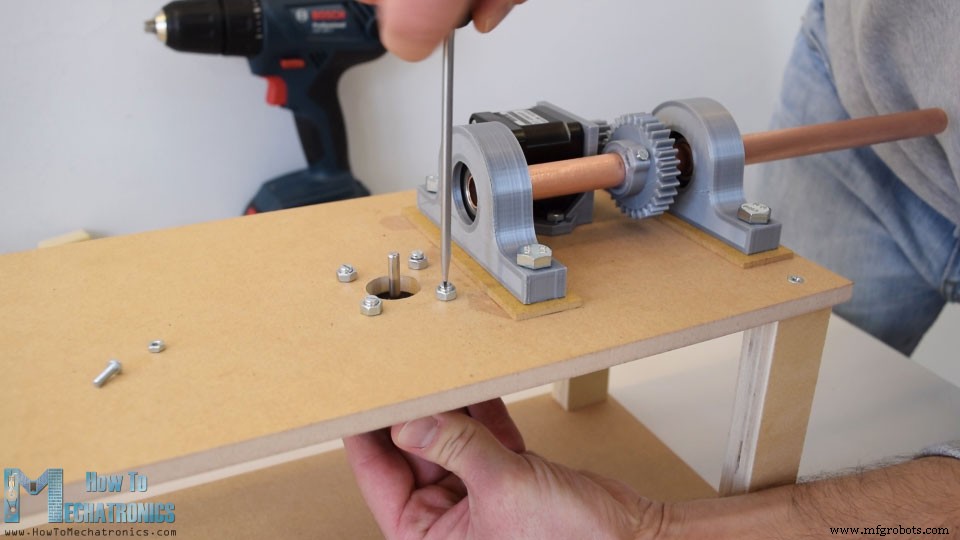
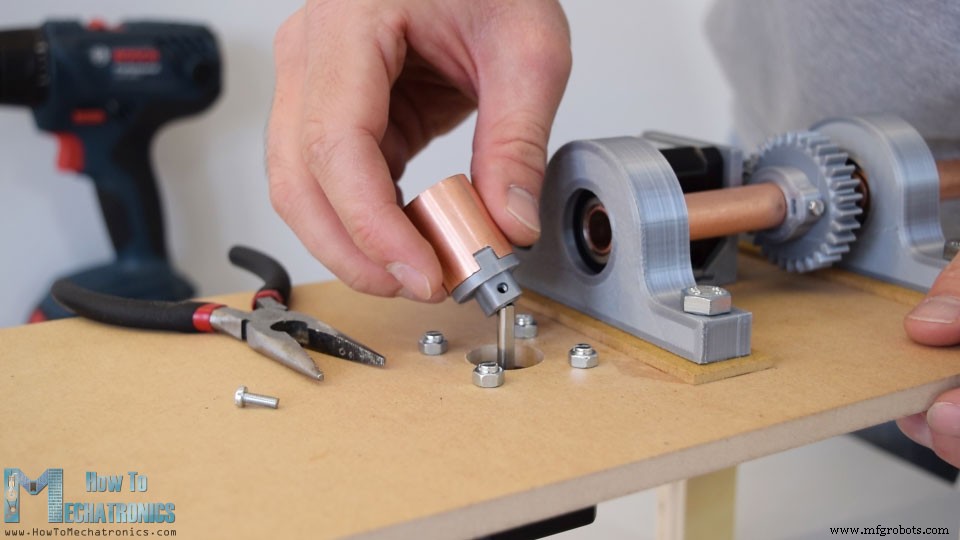
Mecanismo de doblado
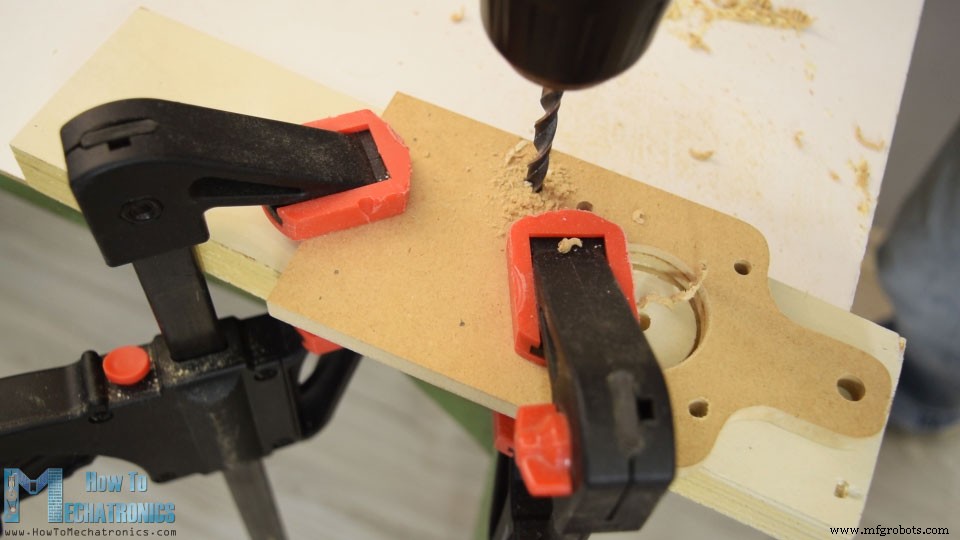
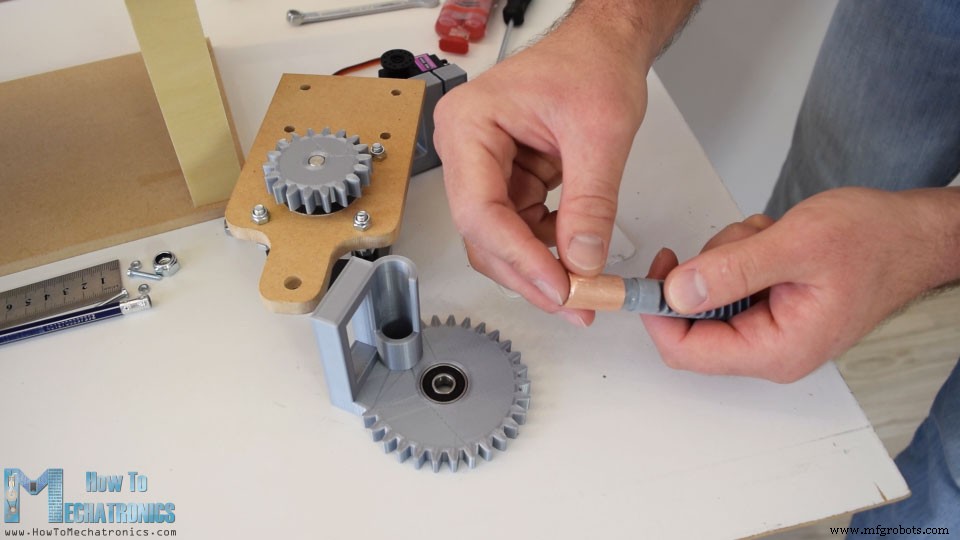
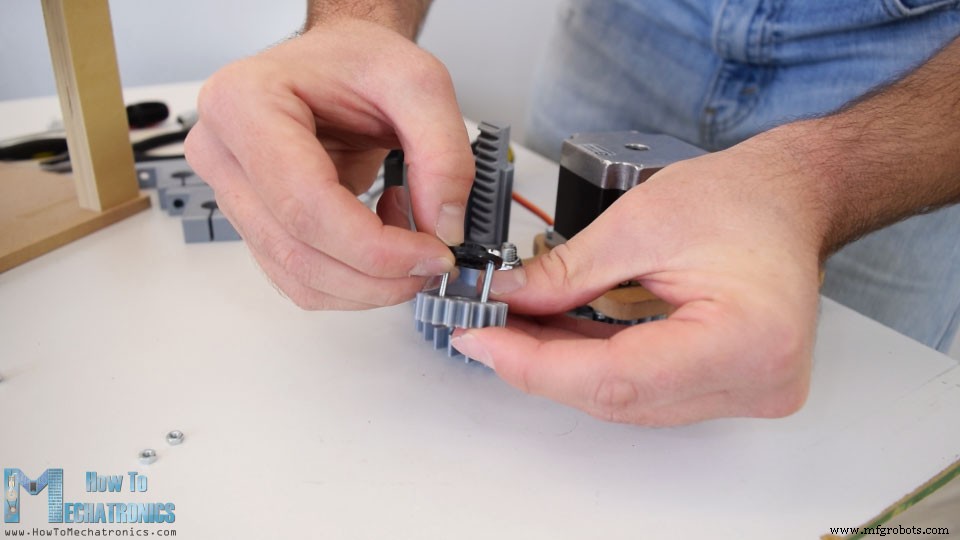
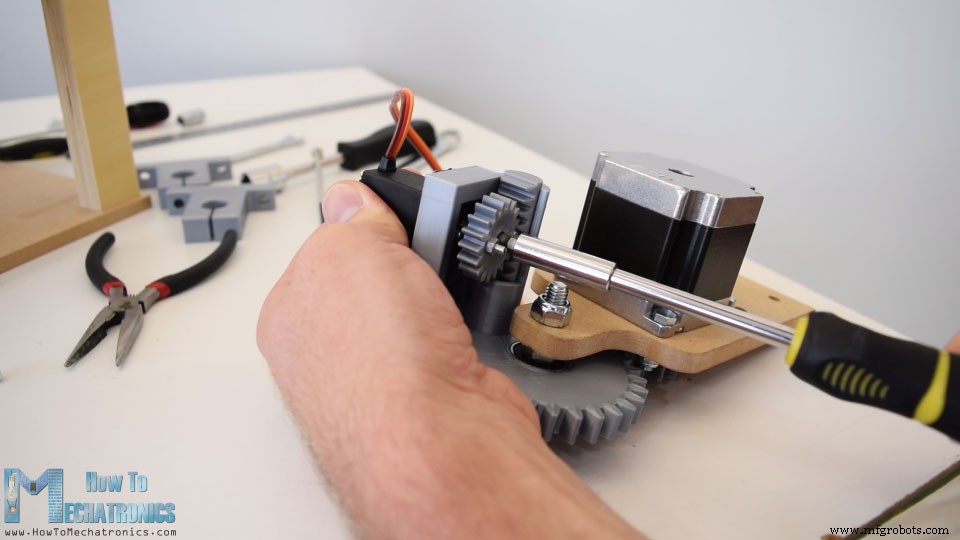
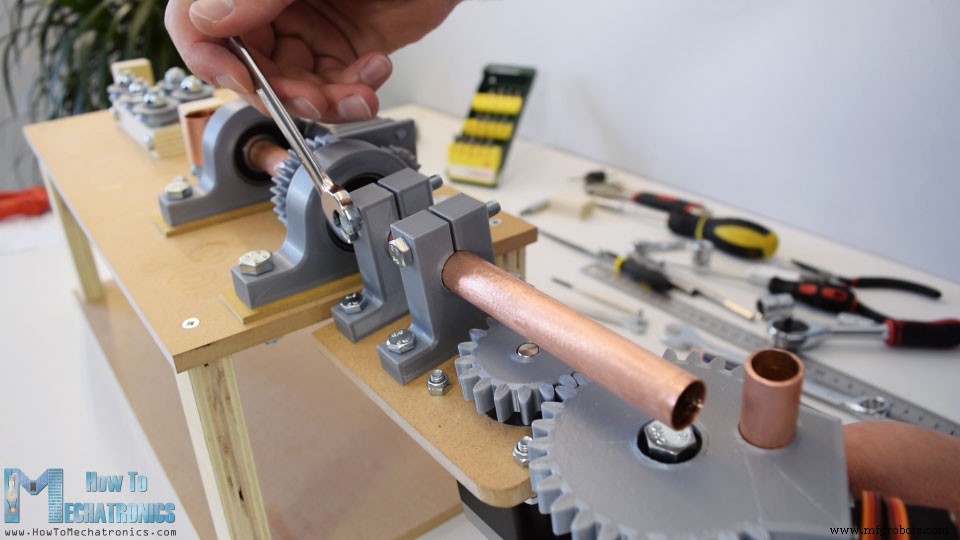
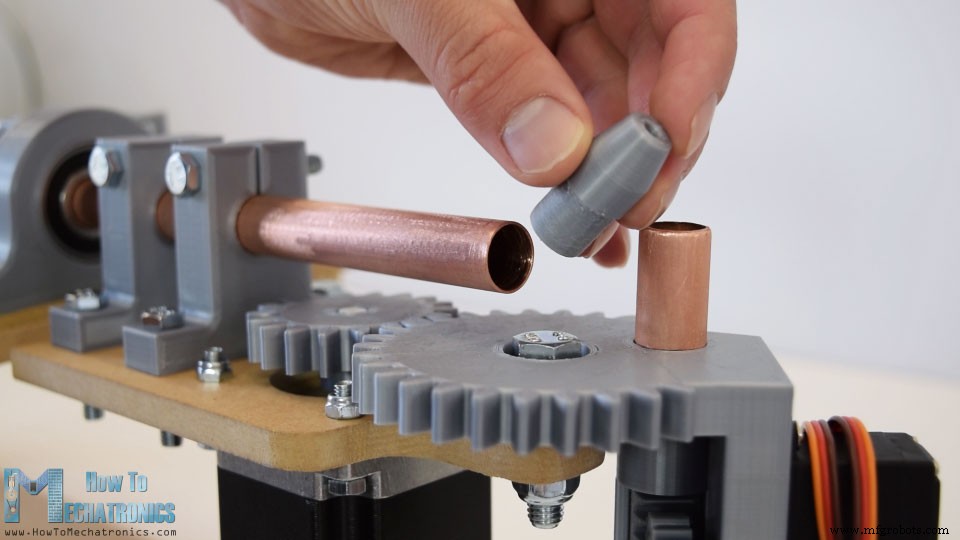
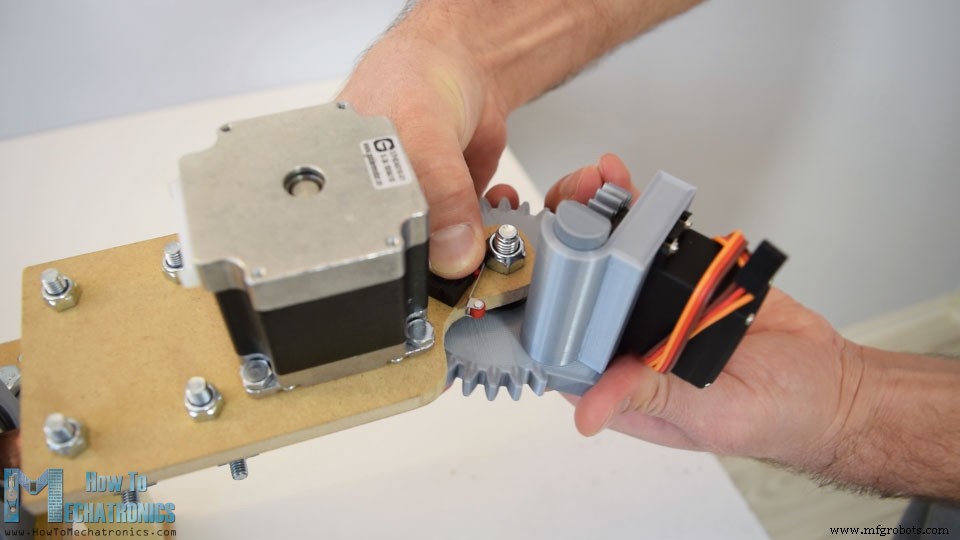
Diagrama de Circuito
Componentes
Diseño PCB
Montaje PCB
Código Arduino para Máquina Doblado Alambre 3D
#include <AccelStepper.h> #include <Servo.h>
#define limitSwitch 11
AccelStepper feederStepper(1, 5, 6); // driver, STEP, DIR
AccelStepper zAxisStepper(1, 7, 8);
AccelStepper benderStepper(1, 9, 10);
Servo servo01;
String dataIn = "", manualStatus = "";
int count = 0, dist;void setup() {
Serial.begin(9600);
pinMode(limitSwitch, INPUT_PULLUP);
servo01.attach(2); servo01.write(40); // Pasador arriba
feederStepper.setMaxSpeed(2000);
zAxisStepper.setMaxSpeed(2000);
benderStepper.setMaxSpeed(2000);
// Homing
while (digitalRead(limitSwitch) != 0) {
benderStepper.setSpeed(1200); benderStepper.runSpeed();
benderStepper.setCurrentPosition(0);
}
delay(40);
while (benderStepper.currentPosition() != -1400) {
benderStepper.setSpeed(-1200); benderStepper.run();
}
benderStepper.setCurrentPosition(0);
}void loop() {
String mode = Serial.readString();
if (mode.startsWith("manual")) manual();
if (mode.startsWith("star")) star();
if (mode.startsWith("cube")) cube();
if (mode.startsWith("stand")) stand();
}Función star() - Estrella de 5 puntas
void star() {
  while (count != 5) {
    int feed = 38; int feedDistance = feed * 48;
    while (feederStepper.currentPosition() != feedDistance) {
      feederStepper.setSpeed(1200); feederStepper.run();
    }
    feederStepper.setCurrentPosition(0);
    servo01.write(40); delay(200); // Pasador arriba
    int angleConst = 18;
    // Doblar 52°
    while (benderStepper.currentPosition() != -52 * angleConst) {
      benderStepper.setSpeed(-700); benderStepper.run();
    }
    benderStepper.setCurrentPosition(0); delay(100);
    // Volver 52°
    while (benderStepper.currentPosition() != 52 * angleConst) {
      benderStepper.setSpeed(1200); benderStepper.run();
    }
    benderStepper.setCurrentPosition(0); delay(100);
    // Alimentar de nuevo
    while (feederStepper.currentPosition() != feedDistance) {
      feederStepper.setSpeed(1200); feederStepper.run();
    }
    feederStepper.setCurrentPosition(0); delay(100);
    servo01.write(130); delay(200); // Pasador abajo
    // Nueva posición inicial para doblar otra dirección
    while (benderStepper.currentPosition() != -42 * angleConst) {
      benderStepper.setSpeed(-1200); benderStepper.run();
    }
    benderStepper.setCurrentPosition(0); delay(200);
    servo01.write(40); delay(200);
    // Doblar 105° opuesto
    while (benderStepper.currentPosition() != 105 * angleConst) {
      benderStepper.setSpeed(700); benderStepper.run();
    }
    benderStepper.setCurrentPosition(0); delay(50);
    while (benderStepper.currentPosition() != -63 * angleConst) {
      benderStepper.setSpeed(-1200); benderStepper.run();
    }
    delay(100); servo01.write(130);
    benderStepper.setCurrentPosition(0); count++;
  }
}cube() y stand() similares (secuencias de alimentar, doblar, rotar Z). Modo manual: comandos "f" + mm (alimentar), "b" + grados (doblar), "z" + grados (eje Z).if (dataIn.startsWith("f")) {
dataInS = dataIn.substring(1); dist = dataInS.toInt();
dist = dist * 48;
while (feederStepper.currentPosition() != dist) {
feederStepper.setSpeed(1200); feederStepper.run();
}
feederStepper.setCurrentPosition(0); delay(100);
}
Proceso de manufactura
- La evolución y fabricación de máquinas de coser: de la innovación del siglo XIX a la automatización moderna
- Alambre de Espino: Historia, Construcción y Usos Modernos
- Máquina de Malla Hexagonal Premium para Agricultura y Avicultura
- Por qué las máquinas de corte por hilo EDM ofrecen precisión y ahorro de costes
- Máquinas Plegadoras de Chapa Explicadas: Tipos, Procesos y Aplicaciones
- EDM por hilo en Taiwán: Perspectivas de precisión en la industria del metal
- Máquinas de Electroerosión por Hilo de Primera Categoría: Soluciones de Corte de Precisión desde Taiwán
- Máquina CNC de Curvado de Tubos Profesional: Precisión y Eficiencia
- Guía experta de máquinas curvadoras de tubos cuadrados
- Dobladora de tubos hidráulica avanzada para precisión en taller
- Máquinas Eléctricas de Curvado de Tubos Explicadas: Tecnología y Usos