



Construye una Máquina CNC de Corte de Espuma con Arduino – Tutorial DIY
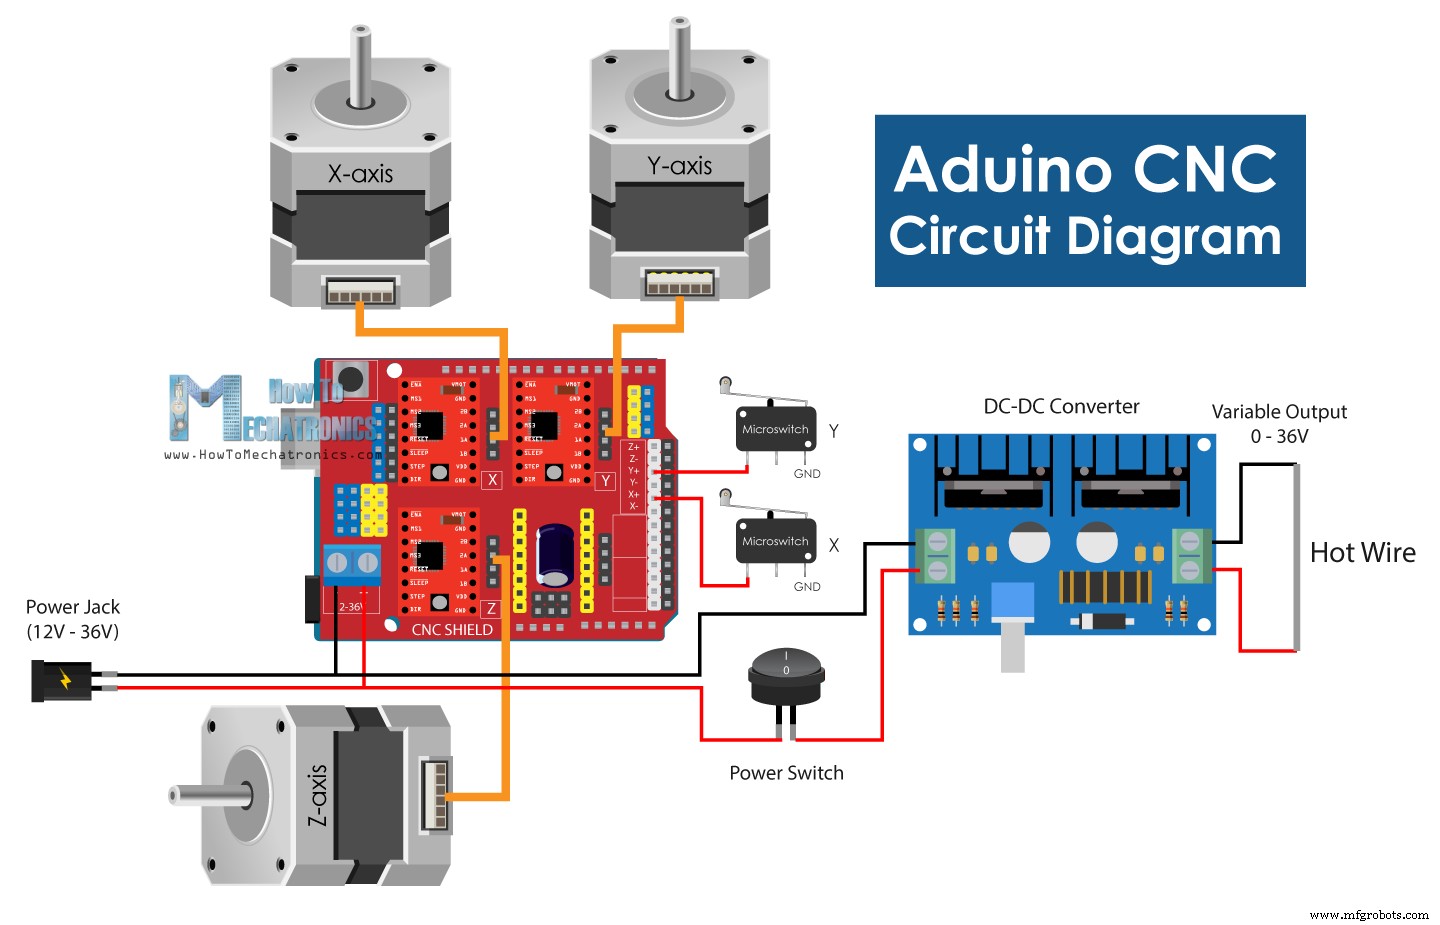
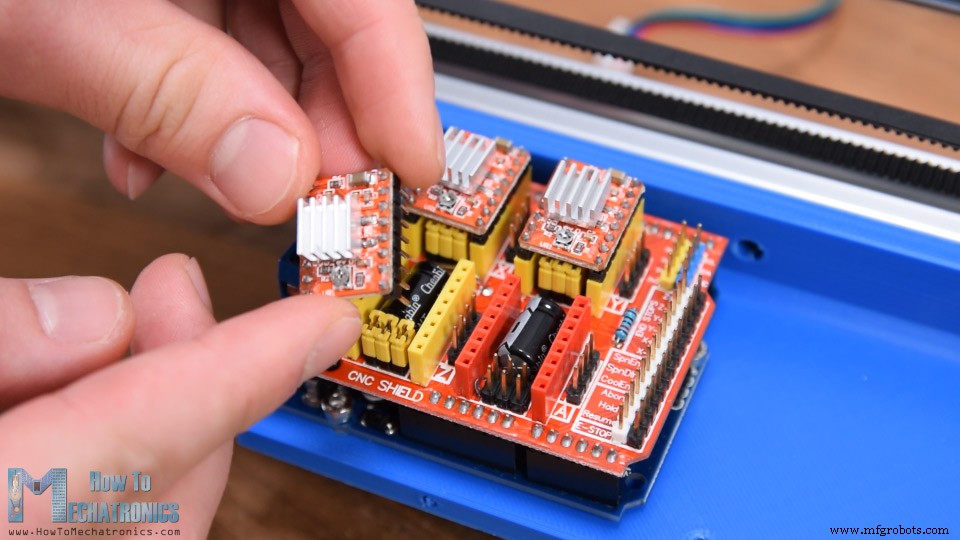
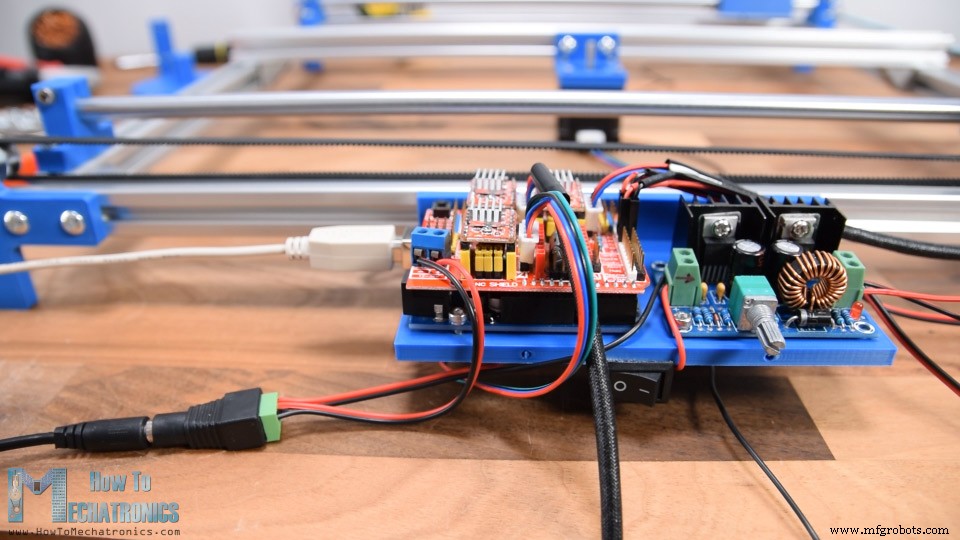
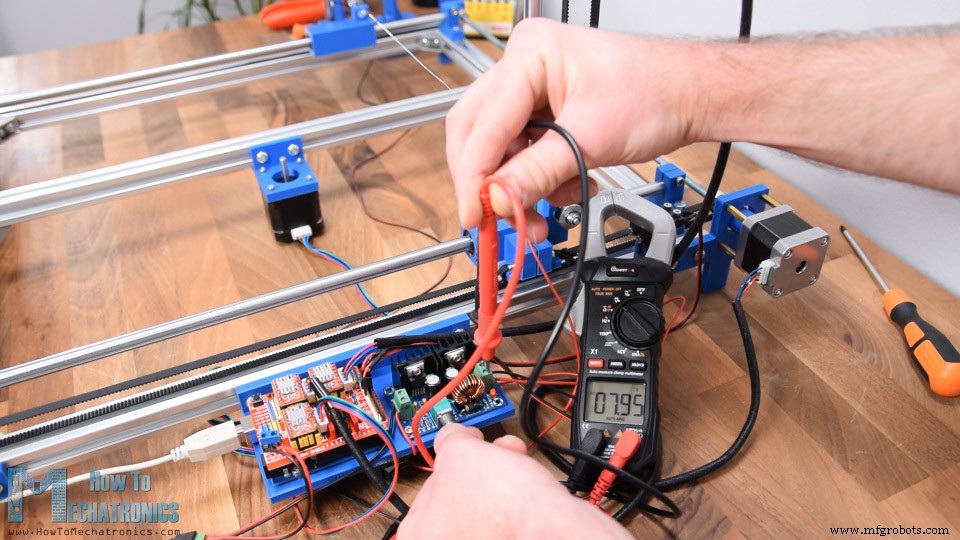
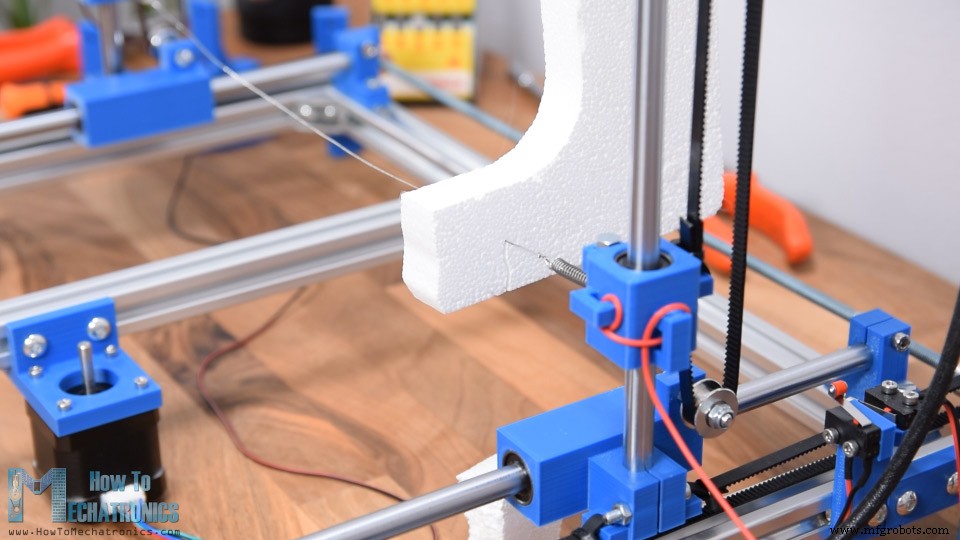
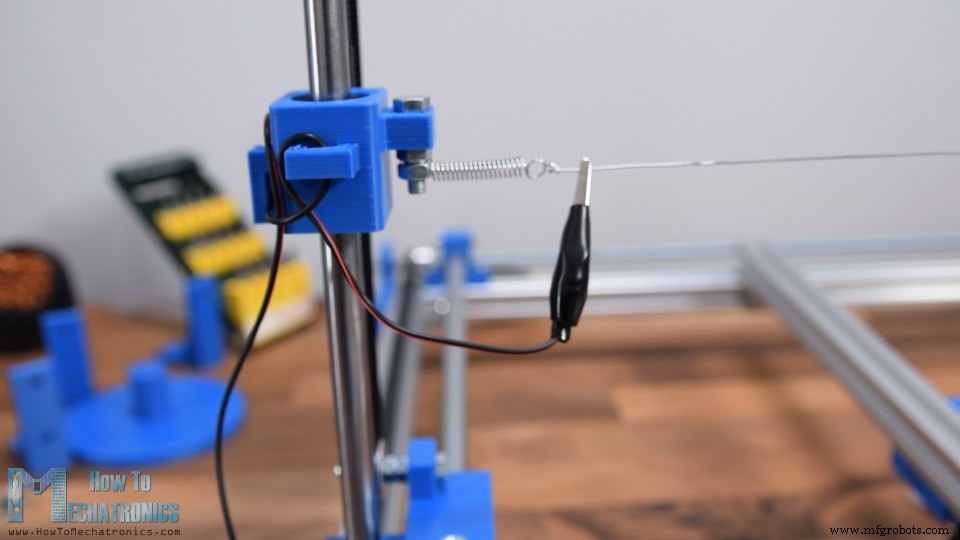
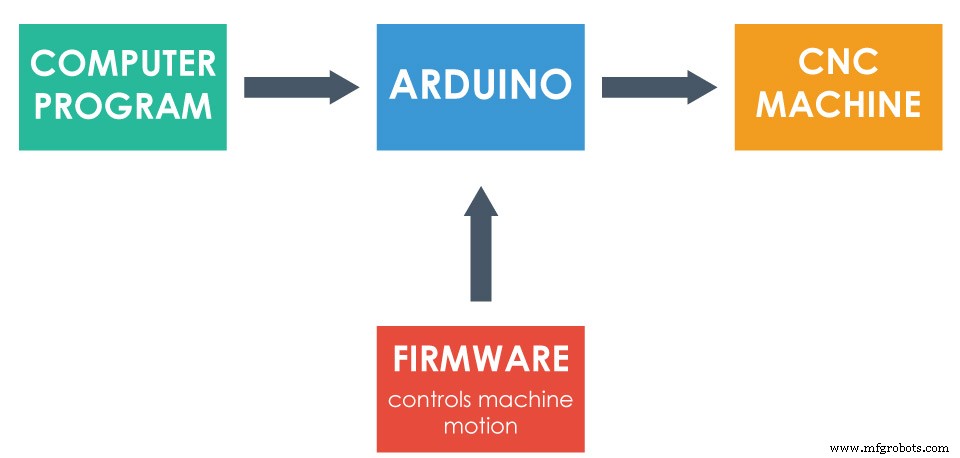
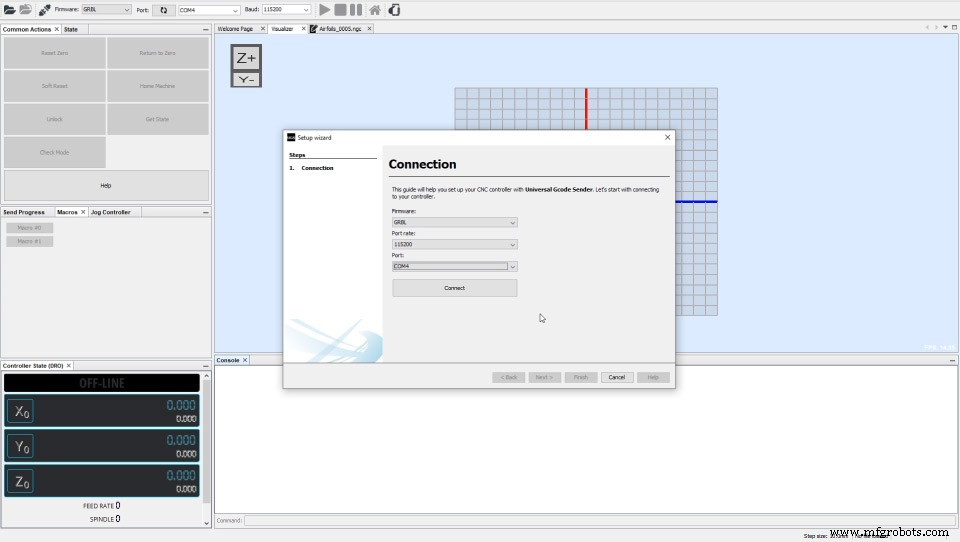
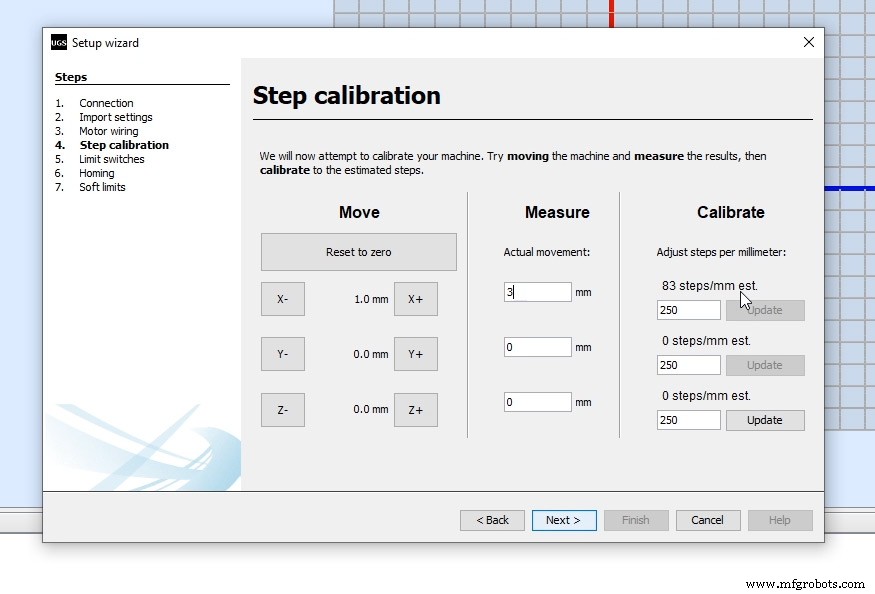
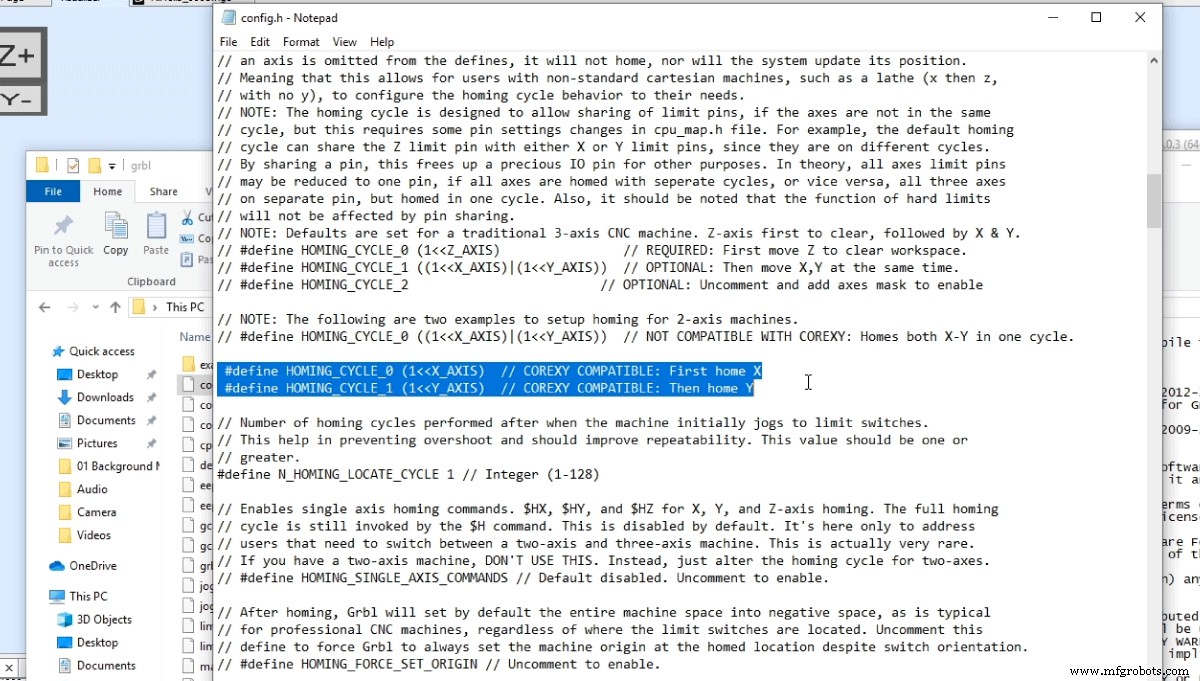
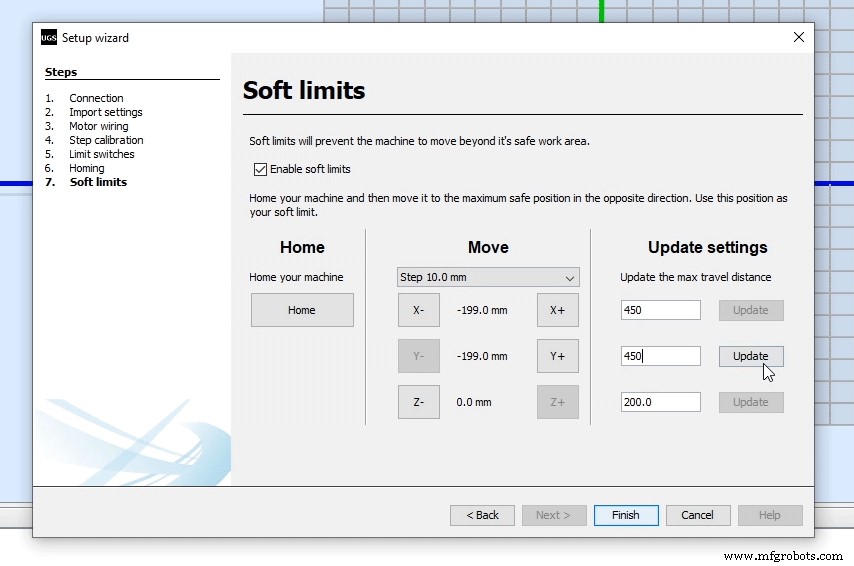
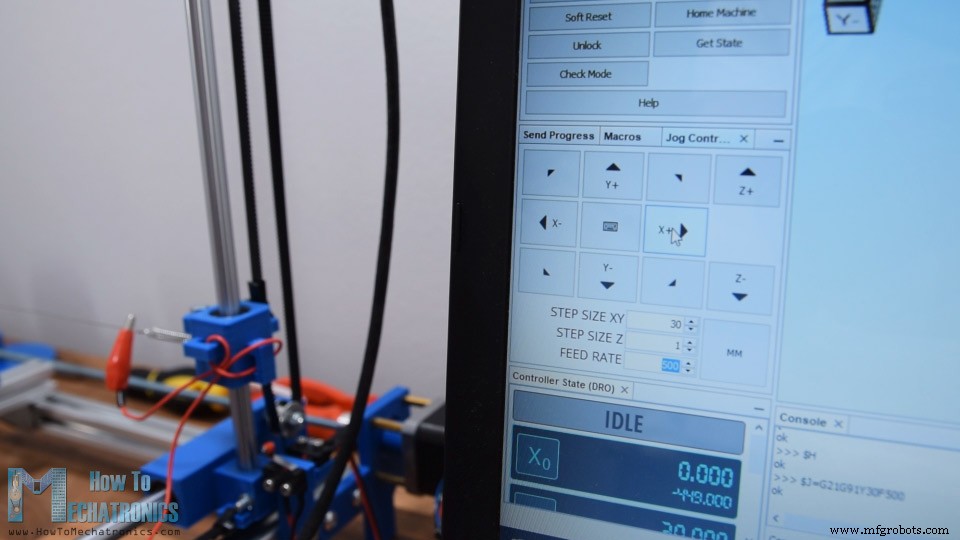
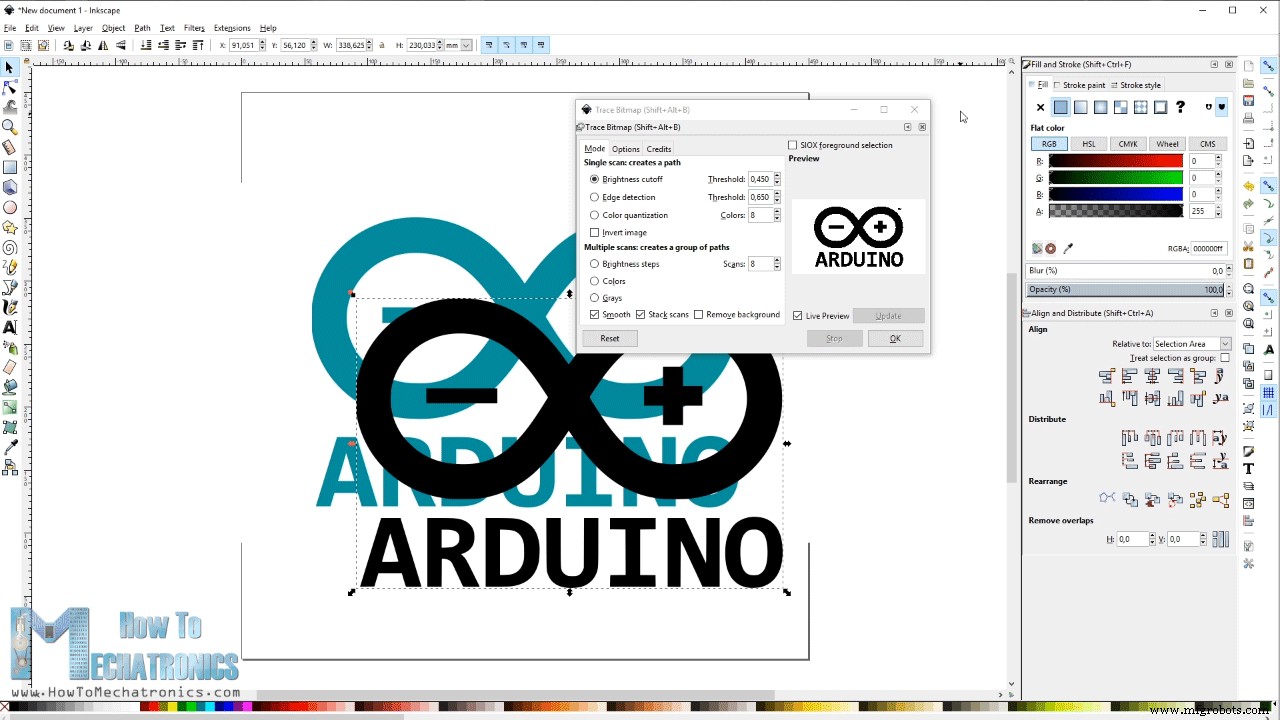
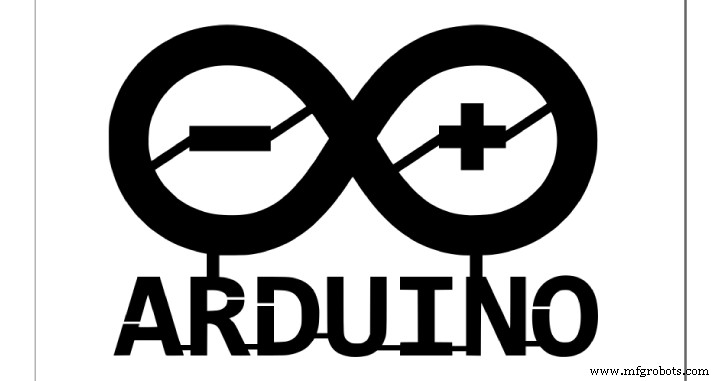
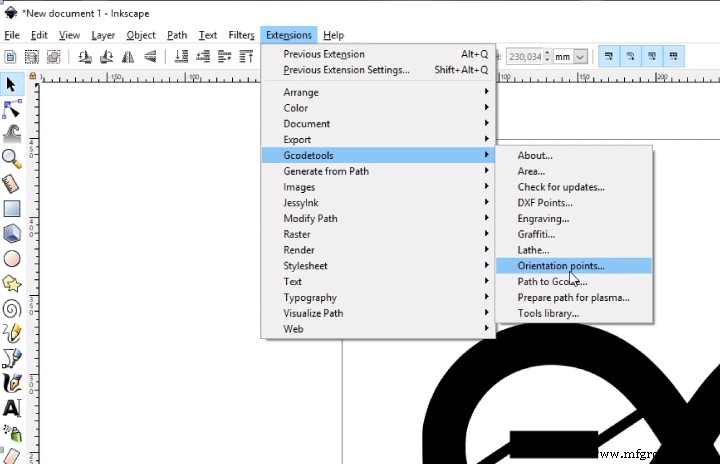
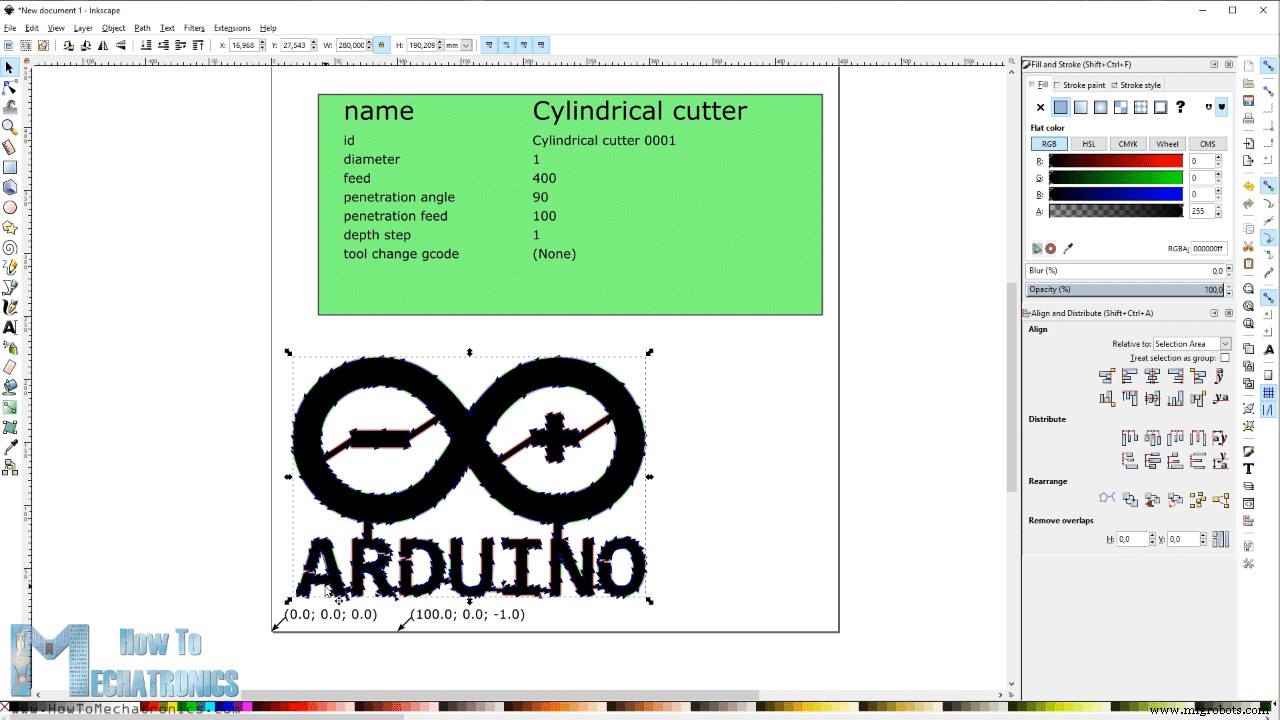
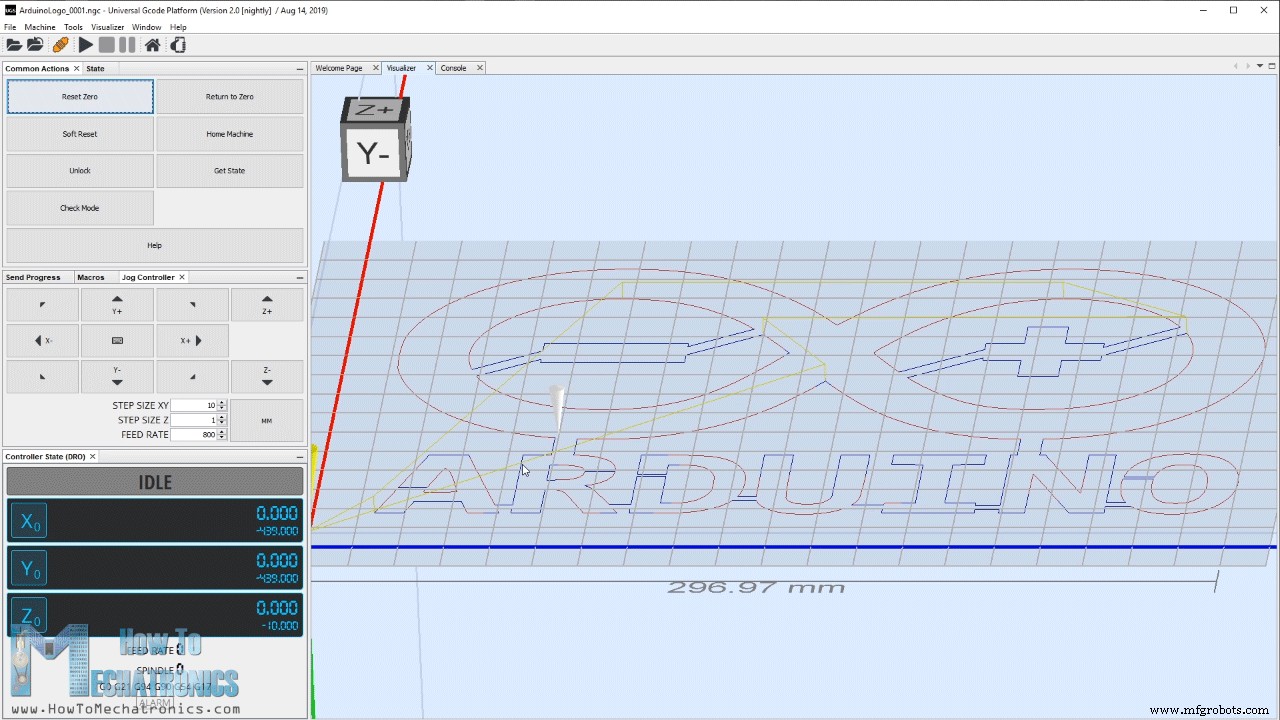
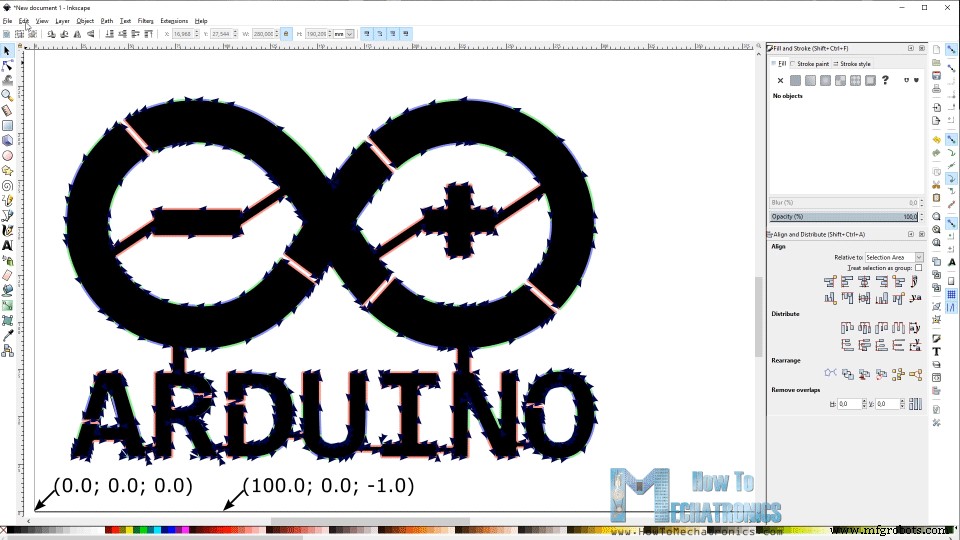
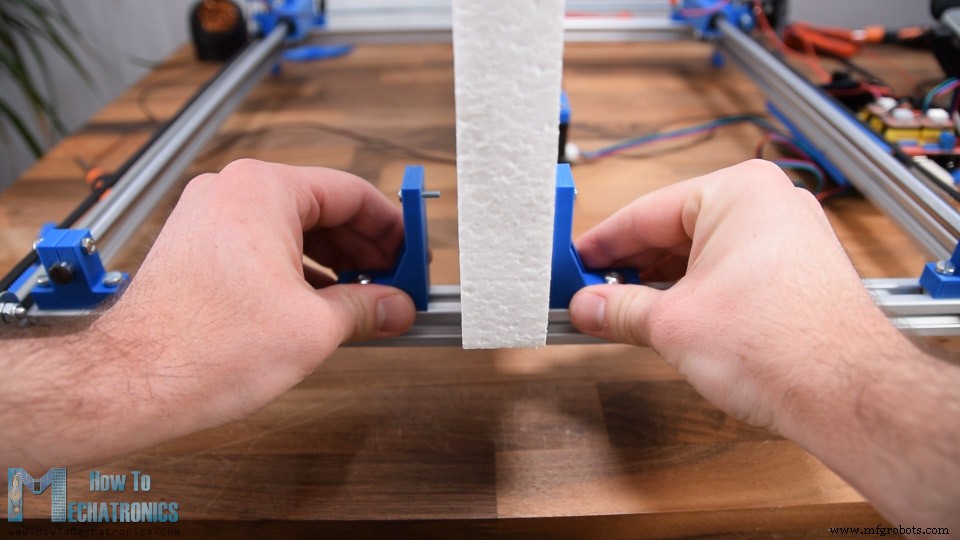
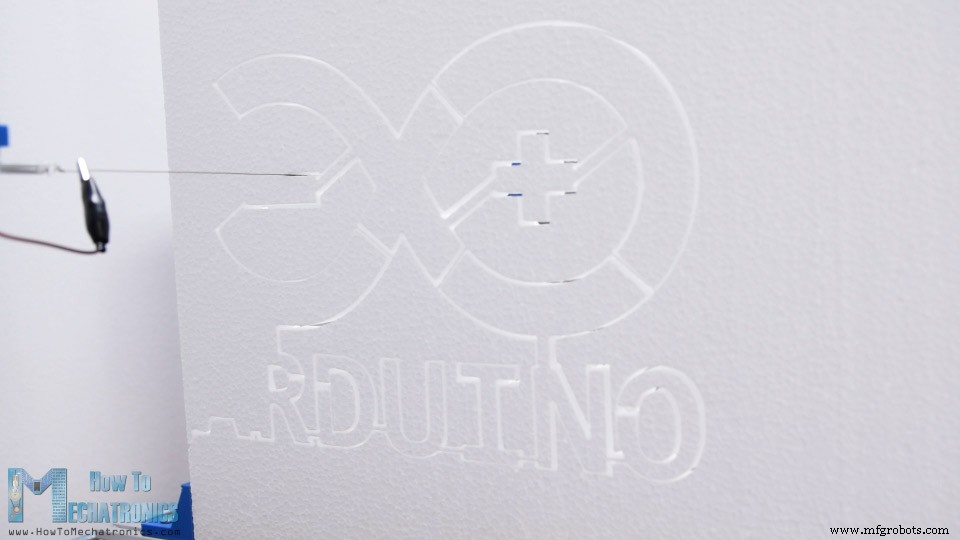
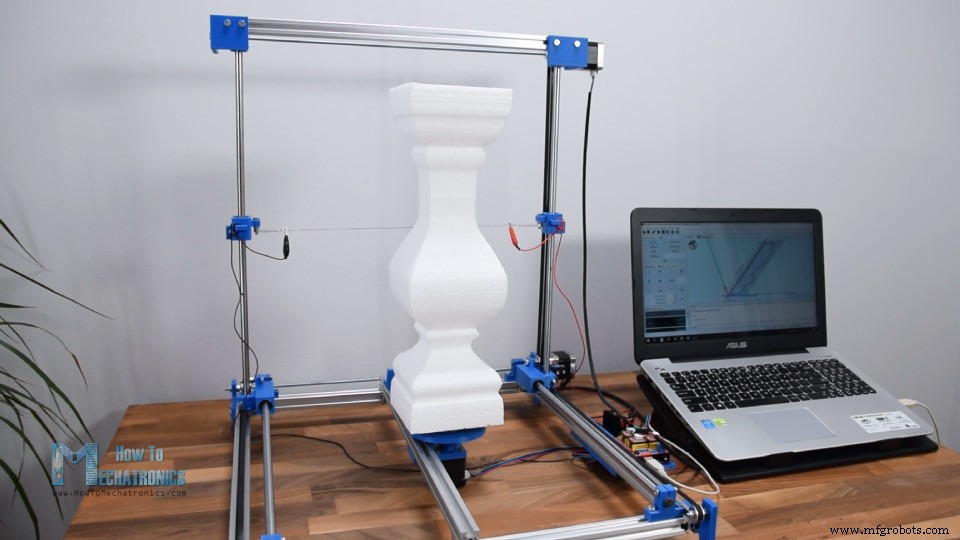
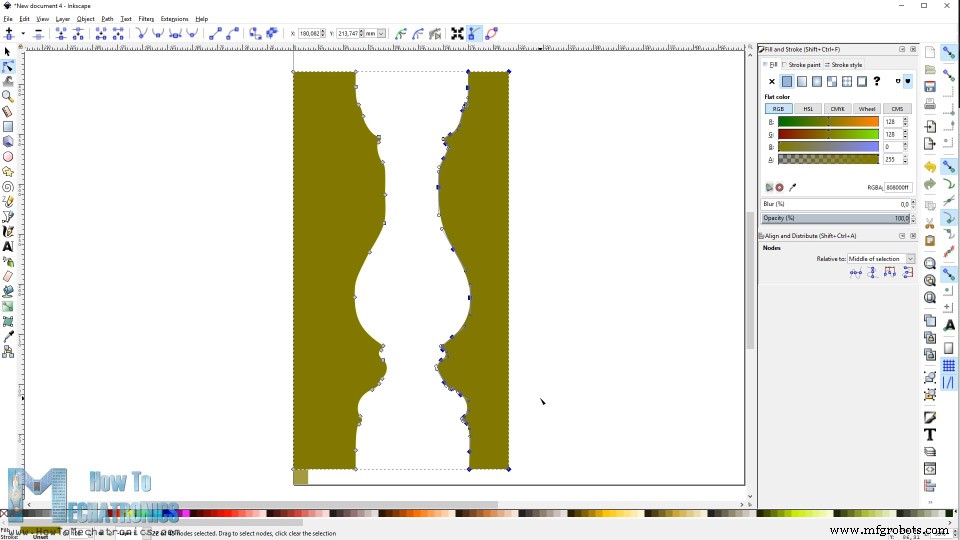
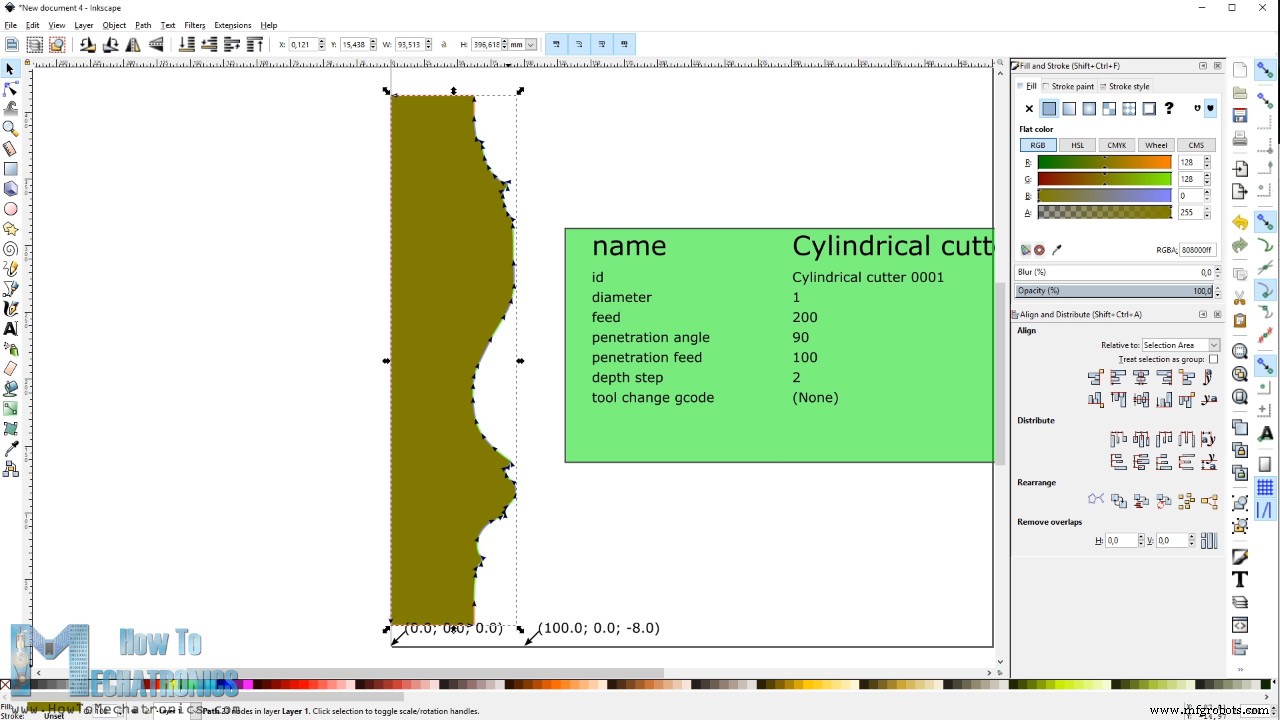
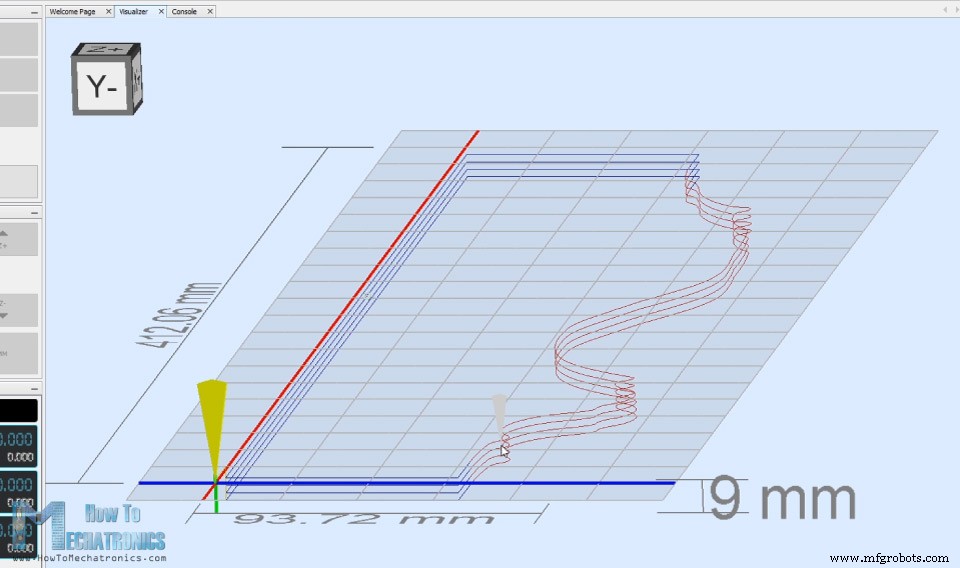
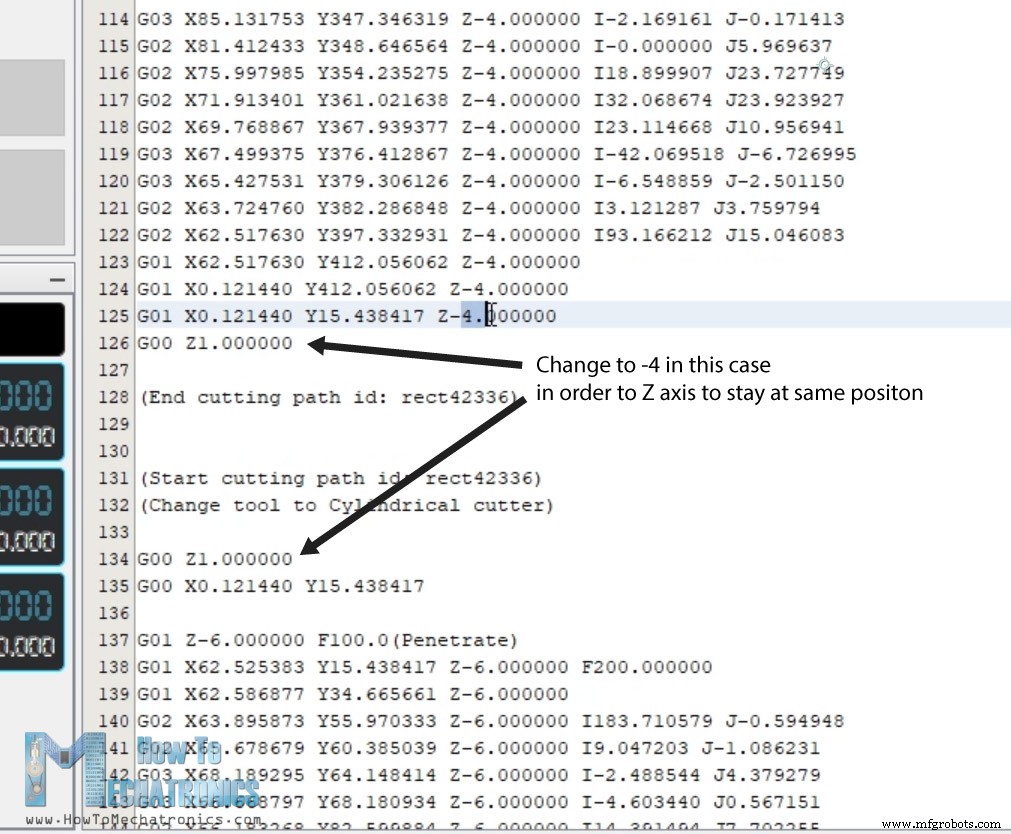
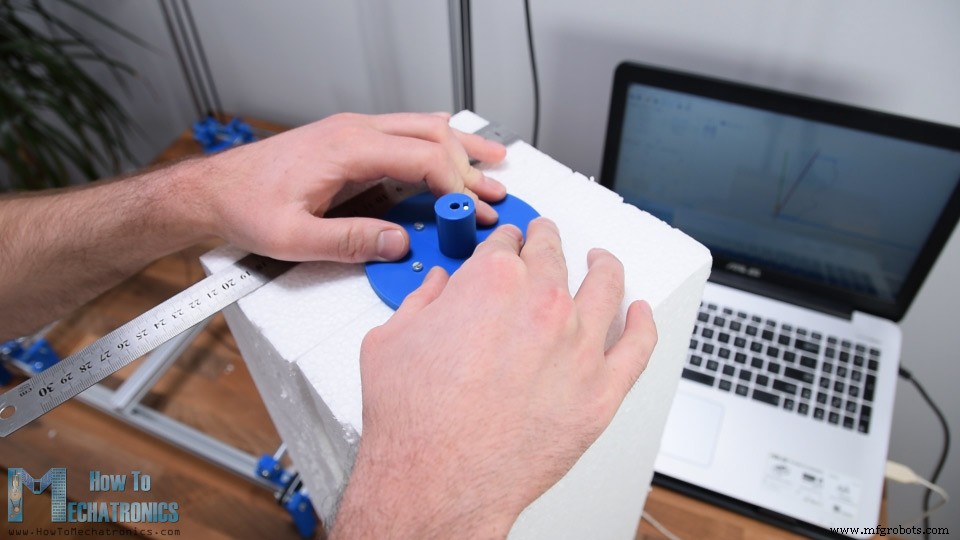
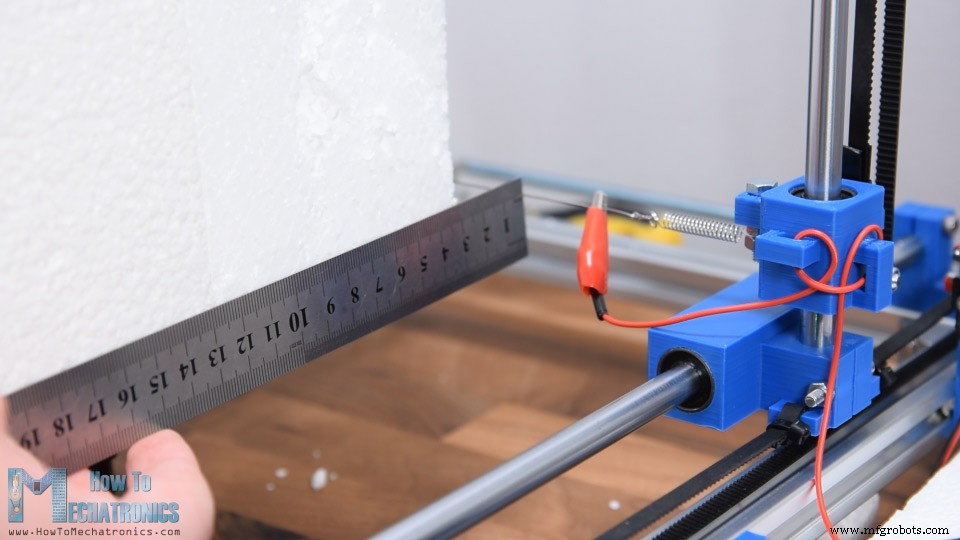
En este tutorial aprenderemos a construir una máquina CNC de corte de espuma basada en Arduino. Es una máquina CNC DIY típica porque está hecha de materiales simples y baratos, algunas piezas impresas en 3D y tiene un Arduino como controlador. Puedes ver el siguiente video o leer el tutorial escrito a continuación. En lugar de fresas o láseres, la herramienta principal de esta máquina es un hilo caliente, o un tipo especial de hilo de resistencia que se calienta mucho cuando circula corriente a través de él. El hilo caliente derrite o vaporiza la espuma al pasar a través de ella y así podemos obtener con precisión y facilidad cualquier forma que queramos. Dije "fácilmente" porque construir una máquina CNC en realidad no es tan difícil. Si eres principiante y estás pensando en construir tu primera máquina CNC DIY, quédate atento porque explicaré cómo funciona todo. Te mostraré todo el proceso de construcción, desde el diseño de la máquina, conexión de componentes electrónicos, programación del Arduino y también explicaré cómo preparar tus formas, generar G-codes y controlar la máquina usando programas gratuitos y de código abierto. ¡Vamos a sumergirnos! Para comenzar, aquí está el modelo 3D de esta máquina. Puedes descargar y explorar el modelo 3D a continuación. Puedes encontrar y descargar este modelo 3D, así como explorarlo en tu navegador en Thangs. Descarga el modelo 3D de ensamblaje en Thangs. Archivos STL para Impresión 3D: La construcción base está hecha de perfiles de aluminio ranurados en T de 20x20mm. Elegí estos perfiles porque son fáciles de usar, no tenemos que taladrar agujeros al ensamblar, y además son reutilizables, podemos desarmar y usarlos para otros proyectos fácilmente. El movimiento de cada eje se logra usando cojinetes lineales deslizando sobre varillas lisas de 10mm. Usé dos varillas para cada eje. Los bloques deslizantes pueden verse un poco extraños, pero están diseñados de manera que se pueden imprimir en 3D fácilmente como una sola pieza mientras tienen múltiples funciones. Por ejemplo, el bloque deslizante del eje X aloja los dos cojinetes lineales, sostiene la varilla del eje Y, sostiene la polea para la correa del eje Y, así como tiene asas para sujetar la correa del eje X. Para impulsar los bloques deslizantes, usamos motores paso a paso NEMA 17. Usando un acoplador de eje, una varilla roscada simple, dos poleas y dos correas podemos impulsar uniformemente los dos bloques deslizantes en cada riel al mismo tiempo. Aquí también notamos que tenemos un tercer motor paso a paso que permite a la máquina hacer formas 2.5D y explicaremos cómo funciona un poco más adelante. En general, en términos de construcción y rigidez, el diseño probablemente no sea el mejor, pero mi objetivo era hacer una máquina funcional con el mínimo de piezas posible y aún así poder hacer el trabajo. Para la impresión 3D de las piezas usé mi impresora 3D Creality CR-10, que es una impresora realmente buena a un precio razonable. Ten en cuenta que algunas de las piezas impresas en 3D necesitan un poco de post-procesado, o el material de soporte debe ser removido antes de usar. En algunos casos, también tuve que usar una lima para remover el exceso de material, supongo que debido a malas configuraciones de soportes en el software de laminado. De todos modos, ahora tengo todos los materiales listos así que puedo empezar a ensamblar la máquina. Aquí tienes una lista de todos los componentes principales usados en esta máquina CNC. La lista de componentes electrónicos se encuentra abajo en la sección del diagrama de circuito. Los perfiles de aluminio ranurados en T que tenía medían 60cm, así que según el modelo 3D, corté cada uno a medida usando una sierra de mano para metal. Luego, usando los soportes de esquina, ensamblé el marco base. Luego, estoy instalando los abrazaderas de eje para el eje X. Ves, trabajar con perfiles ranurados en T es tan fácil, solo necesitamos algunos tornillos M5 y tuercas para ranuras en T para unir todo tipo de cosas a ellos. Luego, inserto la varilla del eje a través de las abrazaderas. Mientras está a medio insertar, también necesitamos agregar el bloque deslizante del eje X. Solo ponemos los dos cojinetes en él y luego los insertamos en el eje. Ahora podemos deslizar la varilla al otro lado y usando un tornillo M4 y una tuerca podemos apretar la varilla en su lugar. Repetí este proceso para el otro lado también. Luego, necesitamos instalar los ejes Y. Para ese propósito, primero necesitamos insertar las varillas en los bloques deslizantes del eje X, colocarlas a ras con la parte inferior de la pieza y asegurarlas usando tuercas y tornillos M4. Luego podemos insertar los bloques deslizantes del eje Y. Estos bloques usan solo un cojinete lineal. En la parte superior de las varillas del eje Y necesitamos sujetar los soportes de montaje que conectarán las dos varillas del eje Y con un perfil ranurado en T en la parte superior. De nuevo, usamos el mismo método para asegurarlos a las varillas. Para sujetar el perfil ranurado en T a los soportes de montaje, primero agregué 3 tornillos M5 y tuercas para ranuras en T en ellos. Luego solo deslicé el perfil y apreté los tornillos. Así que con esto tenemos la construcción principal hecha y podemos movernos libremente en ambos ejes X e Y. Luego, estoy colocando las patas en el marco base. De nuevo, es tan simple hacerlo usando los perfiles ranurados en T. Una vez que las patas están aseguradas, voy a insertar el primer motor paso a paso para el eje X. En este caso uso tuercas separadoras de 20mm para distanciar el eje del motor para poder colocar una polea de correa cerca de la pata más tarde. Ok, luego tengo una varilla roscada simple de 6mm que impulsará las dos correas al mismo tiempo. Primero la corté a medida, coloqué un rodamiento con diámetro interno de 6mm en la pata opuesta al motor paso a paso y pasé la varilla roscada a través de él. Luego inserté una tuerca para asegurar la varilla al rodamiento y dos poleas dentadas para las correas. Para conectar la varilla roscada a los motores paso a paso, imprimí en 3D un acoplador de eje con un agujero de 5mm en el lado del motor y 6mm en el lado de la varilla. El acoplador tiene ranuras para insertar tuercas M3, y luego usando tornillos M3 o tornillos de presión podemos asegurarlo fácilmente al eje del motor y a la varilla roscada. Luego, necesitamos posicionar las poleas en línea con las asas de los bloques deslizantes y también asegurarlas con los tornillos de presión. En el lado opuesto de la máquina podemos insertar las dos poleas tensoras. Usé algunos tornillos M5 y tuercas para ese propósito. Ok, así que ahora estamos listos para instalar las correas GT2 para el eje X. Primero, inserté y aseguré la correa al bloque deslizante con ayuda de una brida. Luego pasé la correa alrededor de la polea dentada, en el otro lado alrededor de la polea tensora, la corté al tamaño apropiado y de nuevo la aseguré al otro lado del bloque deslizante usando una brida. Repetí este proceso para el otro lado también. Al asegurar el otro lado, debemos asegurar que los dos bloques deslizantes estén en la misma posición en el eje X. Para ese propósito, simplemente podemos moverlos al final de los rieles y así podemos tensar la correa y asegurarla con una brida. Con esto el mecanismo deslizante del eje X está hecho. Relacionado: Plotter DIY con Cambiador Automático de Herramienta | Máquina de Dibujo CNC Luego, con el mismo método ensamblaremos el mecanismo del eje Y. Para asegurar la correa al bloque deslizante de nuevo usamos bridas. Aquí el bloque deslizante tiene solo una asa y para asegurar la correa, primero até un extremo de la correa, luego estiré la correa para que esté lo suficientemente tensa y con otra brida atrapé ambos extremos de la correa. Ahora solo puedo quitar la brida anterior y cortar el exceso de correa. Como se mencionó antes, al asegurar la correa en el otro lado, debemos asegurar que los dos bloques deslizantes estén en la misma posición en el eje Y. Con esto el mecanismo del eje Y también está hecho. Luego, colocaré un perfil ranurado en T más a lo largo del eje X. Este perfil servirá para sujetar el 3er motor paso a paso, así como para colocar las piezas de espuma. Con el 3er motor paso a paso podemos hacer formas 2.5D o realmente tridimensionales con esta máquina, como por ejemplo la pieza de ajedrez. Bien, luego necesitamos instalar el hilo de resistencia. Este hilo necesita ser capaz de soportar alto calor manteniendo temperatura uniforme a lo largo de su longitud. Eso suele ser hilo de Níquel-Cromo (Nichrome) o hilo de pesca de acero inoxidable, que son realmente baratos y fáciles de conseguir. Para que funcione correctamente, el hilo necesita estar tensado entre las dos torres o bloques deslizantes y aquí te muestro cómo lo hice. Puse tornillos M5 en ambos bloques deslizantes y agregué pequeños resortes de extensión. Luego simplemente sujeté el hilo a los resortes. Tensé el hilo tanto como los resortes permitieron. El hilo necesita tensarse así con resortes porque cuando se caliente también extenderá su longitud y los resortes podrán compensar eso. Ok, luego podemos conectar el hilo de resistencia con cables eléctricos. Usaremos alimentación DC así que la polaridad no importa, solo es importante que circule corriente a través del hilo para que se caliente. Aquí asegúrate de que tu cable eléctrico sea lo suficientemente grueso para soportar consumos de corriente de alrededor de 3 a 5 amperios. En mi caso uso cable de 22 AWG pero sugeriría cable de 20 o 18 AWG por seguridad. Inicialmente conecté el cable eléctrico entre las dos tuercas, y así la corriente podía pasar a través de la bobina al hilo de resistencia. Esto en realidad no funcionó muy bien y te mostraré por qué en un minuto. Pasé el cable a través de las asas del bloque deslizante para mantenerlo ordenado y alejado del hilo caliente. Luego, necesitamos instalar los finales de carrera (end-stops) o interruptores de límite de la máquina CNC. Estos micro interruptores de límite tienen 3 conexiones: Tierra, normalmente abierto y normalmente cerrado. Inicialmente los conecté a conexiones Normalmente Abierto, pero después de realizar algunas pruebas cambié a conexión normalmente cerrada porque de esa manera la máquina funciona de forma más estable. El problema es el ruido eléctrico generado mientras la máquina CNC funciona, que dispara falsamente los interruptores como si estuvieran presionados y hace que la máquina deje de funcionar. Luego, podemos conectar los cables de los motores paso a paso y ver cómo conectar todos los componentes electrónicos. Aquí tienes un diagrama de circuito de cómo todo necesita conectarse. Por supuesto, el cerebro de esta máquina CNC es una placa Arduino. Junto con ella también necesitamos un Shield CNC para Arduino, tres drivers de paso a paso A4988 y un convertidor DC-DC para controlar la temperatura del hilo caliente. Imprimí en 3D un soporte para los componentes electrónicos que aseguré a un lado del perfil ranurado en T. Usando tornillos M3 primero aseguré la placa Arduino al soporte y luego inserté el Shield CNC de Arduino encima. Luego, necesitamos seleccionar la resolución a la que los drivers impulsarán los motores usando algunos jumpers. En mi caso elegí resolución de 1/16 de paso agregando tres jumpers a cada driver y así los steppers tendrán movimientos más suaves. Al colocar los drivers, asegúrate de que su orientación sea correcta, el pequeño potenciómetro puede ser un indicador para eso, que debería orientarse hacia el lado inferior del shield. Continué asegurando el convertidor DC en su lugar. Luego conecté los tres motores paso a paso al Shield CNC de Arduino, así como los dos interruptores de límite a los pines de final de carrera X+ e Y+. Para alimentar la máquina, usaré una fuente de alimentación DC de 12V 6A. El Shield CNC de Arduino puede funcionar realmente de 12 a 36 voltios y también el convertidor DC particular que uso puede trabajar con los mismos voltajes. En la entrada del convertidor DC agregué un interruptor para poder encender y apagar el hilo caliente por separado. En la salida del convertidor DC simplemente conecté los dos cables de los dos extremos del hilo de resistencia. Finalmente, podemos conectar y alimentar el Arduino a través del puerto USB y alimentar el Shield CNC y los motores paso a paso a través del conector de alimentación DC. Bien, así que ahora es hora de probar la máquina si funciona correctamente y empezaré con el hilo caliente. Puedes ver aquí que tengo 0 voltios en la entrada del convertidor DC, y una vez enciendo el interruptor, obtengo 12V en la entrada. Luego en la salida del convertidor DC de nuevo, tenemos cero voltios pero al empezar a girar el potenciómetro, podemos ajustar el voltaje de salida de 0 a 12V y así el flujo de corriente a través del hilo caliente y en última instancia su temperatura. La mejor forma de probar a qué voltaje debes configurar la salida del convertidor DC es intentando cortar alguna pieza de espuma. El hilo caliente debería poder cortar la espuma sin mucha resistencia y sin doblarse. Sin embargo, después de la prueba inicial, puedes ver qué le pasó a mi hilo caliente. Se extendió debido al calor y los resortes que deberían haber compensado eso no hicieron su trabajo. En realidad, los resortes perdieron su funcionalidad debido al sobrecalentamiento, porque con esta configuración la corriente también fluía a través de ellos. Así que reemplacé los resortes viejos con unos nuevos, y ahora evité los resortes conectando los cables eléctricos directamente al hilo de resistencia con la ayuda de unas pinzas de cocodrilo. Ok, así que ahora es hora de dar vida a esta máquina y hacerla una verdadera máquina CNC. Para ese propósito, primero necesitamos subir un firmware al Arduino que controle el movimiento de la máquina. La opción más popular para máquinas CNC DIY es el firmware GRBL. Es de código abierto y podemos descargarlo de GitHub.com. Una vez lo descargamos como archivo zip, lo extraemos, copiamos la carpeta "grbl" y la pegamos en el directorio de librerías de Arduino. Luego abrimos el IDE de Arduino y desde Archivo > Ejemplos > grbl elegimos el ejemplo grblUpload. Ahora necesitamos seleccionar la placa Arduino que estamos usando, Arduino UNO, y seleccionar el puerto COM al que nuestro Arduino está conectado y finalmente subir este sketch al Arduino. Una vez subido, ahora el Arduino sabe cómo leer G-codes y cómo controlar la máquina según ellos. Luego, necesitamos algún tipo de interfaz o controlador que se comunique y diga al Arduino qué hacer. De nuevo, elijo un programa de código abierto para ese propósito y ese es Universal G-Code Sender. Descargué la versión 2.0 Platform. Para ejecutar el programa, necesitamos extraer el archivo zip, ir a la carpeta "bin" y abrir cualquiera de los archivos ejecutables ugsplatfrom. Este es en realidad un programa JAVA, así que para poder ejecutarlo primero necesitamos instalar el Entorno de Ejecución JAVA (JRE). También podemos descargarlo gratis de su sitio web oficial. Así que, una vez abrimos el programa Universal G-Code Sender, primero necesitamos ejecutar el asistente de configuración (Setup wizard) para configurar la máquina. Aquí solo necesitamos seleccionar el Puerto apropiado y conectar el programa al Arduino. Una vez establecida la conexión, podemos verificar la dirección de movimiento de los motores haciendo clic en los botones. Si es necesario, podemos invertir la dirección. Elegí los movimientos positivos para ir desde la posición home donde están los interruptores de límite hacia los otros lados. Luego, necesitamos calibrar los pasos de los motores para lograr movimientos correctos y precisos. Como seleccionamos resolución de 1/16 de paso en los drivers, y los motores tienen 200 pasos físicos, eso significa que tomará 3200 pasos para que el motor haga un movimiento completo de 360 grados. Ahora, dependiendo del tipo de transmisión, o en este caso el tamaño de las poleas, necesitamos calcular el número de pasos que el motor necesita para que la máquina se mueva 1mm. El valor por defecto aquí está establecido en 250 pasos por mm. Así que, una vez hacemos clic en uno de estos botones de movimiento, el motor hará 250 pasos. Ahora en la realidad, usando una regla medimos el movimiento real que hizo la máquina y entramos ese número aquí en el programa. Según esto, el programa calculará y nos dirá a qué valor deberíamos cambiar y actualizar el parámetro steps/mm. En mi caso son 83 pasos/mm. Para el eje Z, lo configuré a 400 pasos/mm, o sea que un valor de 1mm para el eje Z hará una rotación de 45 grados. Luego, necesitamos verificar si los interruptores de límite funcionan correctamente. Dependiendo si los tenemos conectados NO o NC también podemos invertirlos aquí. Como dije antes, la conexión NC funcionó mejor para mí. De todos modos, aquí necesitamos notar que necesitamos apagar el interruptor de límite del eje Z ya que no tenemos uno en nuestra máquina. Si no lo apagamos, no podremos hacer el homing de la máquina. Para hacer eso necesitamos ir a la carpeta grbl en la librería de Arduino, y editar el archivo config.h. Aquí necesitamos encontrar las líneas del ciclo de homing y comentar la configuración por defecto para máquina CNC de 3 ejes y descomentar la configuración para máquinas de 2 ejes. Ahora necesitamos guardar el archivo y volver a subir el ejemplo grblUpload al Arduino. Ten en cuenta que probablemente deberías reiniciar los programas de nuevo para que todo funcione correctamente. Bien, así que luego podemos intentar hacer el homing de la máquina usando el botón "Try homing". Al hacer clic, la máquina debería empezar a moverse hacia el interruptor de límite X, y una vez presionado, empezará a mover el eje Y. Si es necesario, podemos cambiar las direcciones de los interruptores de límite. Al final del asistente de configuración podemos establecer Límites Suaves (Soft Limits) que realmente limitan la distancia máxima que la máquina puede recorrer en cada dirección. En mi caso son 45x45cm. Ok, así que ahora el programa está listo para trabajar. Antes de cada uso, siempre debes hacer el Homing de la máquina y luego puedes hacer lo que quieras. Primero, sugeriría jugar un poco y probar el control Jog o mover la máquina manualmente. También, en este punto deberías intentar cortar algunas piezas de espuma para averiguar qué velocidad de avance (feed rate) o velocidad de movimiento será la más adecuada para ti. Así que deberías experimentar tanto con la temperatura del hilo caliente como con la velocidad de avance para averiguar qué te dará los cortes más limpios y precisos en tus piezas de espuma. Finalmente, lo que queda en este video es ver cómo preparar los dibujos para que la máquina CNC pueda hacer formas a partir de ellos. Para ese propósito, necesitamos un software de gráficos vectoriales, y de nuevo, elegí uno de código abierto, y ese es Inkscape. Puedes descargarlo de su sitio web oficial gratis. Te mostraré dos ejemplos de cómo preparar el G-code para la máquina CNC Arduino usando Inkscape. Así que primero deberíamos establecer el tamaño de página al tamaño de nuestra área de trabajo y eso es 45x45cm. Para el primer ejemplo descargué una imagen del logo de Arduino e importé al programa. Usando la función Rastrear Mapa de Bits (Trace Bitmap), necesitamos convertir la imagen a formato vectorial. Ahora, para poder cortar esta forma con el hilo caliente, necesitamos que la forma sea un camino continuo. Eso es porque el hilo caliente siempre está presente en el área de trabajo, no puede levantarse como por ejemplo una fresa o apagarse en caso de un láser, mientras viaja de una letra a otra o forma. Por lo tanto, usando cuadrados simples conecté todas las piezas separadas. Hacemos eso seleccionando las piezas y luego usando la función Unión (Union). Por otro lado, los bucles cerrados internos necesitan ser abiertos y lo hacemos usando la función Diferencia (Difference). Así que, una vez tenemos nuestro dibujo listo, podemos usar la extensión Gcodetools para generar el G-code. Primero, necesitamos generar Puntos de Orientación. Luego podemos escalar nuestro modelo al tamaño deseado. Luego, necesitamos ir a la librería de herramientas y con esto definir la herramienta que estamos usando para la máquina CNC Arduino. Podemos seleccionar un cilindro ya que el hilo obviamente tiene forma cilíndrica. Aquí podemos cambiar parámetros como el diámetro de la herramienta, lo puse a 1mm, así como la velocidad de avance (feed rate). Los otros parámetros no son importantes en este momento. Finalmente, ahora podemos generar el G-code para esta forma usando la función Camino a Gcode (Path to Gcode). El G-code es simplemente un conjunto de instrucciones que GRBL o el Arduino pueden entender y según ellas impulsar los motores paso a paso. Así que ahora, podemos abrir el G-code en el programa Universal G-code Sender y a través de la ventana Visualizer podemos ver el camino que la máquina debería seguir. Sin embargo, podemos notar aquí líneas amarillas que representan un desplazamiento en vacío, o viaje por aire en caso de usar una fresa o láser. Como mencioné antes, en este caso el hilo caliente no puede moverse en estos desplazamientos, porque el hilo cortaría el material y arruinaría la forma. Aquí podemos notar que no tenemos un solo camino para toda la forma porque olvidamos abrir áreas cerradas dentro del logo. Así que simplemente podemos volver al dibujo, hacer estas áreas cerradas abiertas y luego generar el G-code de nuevo. Una cosa más que mencionar: es buena idea seleccionar tu propio punto de partida haciendo doble clic en la forma, seleccionar un Nodo y seleccionar "Romper camino en nodo seleccionado" (Break path at selected node). Ahora si abrimos el nuevo G-code podemos ver que el camino empieza desde la letra A, pasa por toda la forma, y termina de nuevo en la letra A. Para asegurar las piezas de espuma a la máquina CNC hice estos soportes simples que tienen tornillos M3 que penetran la espuma y la mantienen en su lugar. Ok, ahora te mostraré un ejemplo más de cómo hacer una forma tridimensional. Haremos una forma de pilar cuadrado que necesita ser cortado en cuatro lados a 90 grados entre sí. Obtuve la forma del pilar con el método Trace Bitmap mostrado antes. Ahora podemos dibujar un rectángulo simple tan grande como el pilar y restaremos el pilar del rectángulo. Borraremos uno de los lados ya que solo necesitamos un camino de perfil del pilar. Así que este es el camino real que la máquina CNC debería hacer, y después de cada pasada, necesitamos rotar el 3er motor paso a paso 90 grados. Para hacer eso al crear los Puntos de Orientación, necesitamos establecer la profundidad Z a -8mm. Luego en los parámetros de la herramienta necesitamos establecer el paso de profundidad (depth step) a valor de 2mm. Ahora después de generar el G-code, podemos abrirlo en el sender de G-code y podemos ver que la máquina hará 4 pasadas del mismo camino a 2mm de diferencia de profundidad. En caso de una fresadora CNC eso significaría que cada vez la fresa se meterá 2mm más profundo para cortar el material, pero aquí como mostré antes, configuramos el eje Z para rotar 45 grados con cada milímetro o 90 grados para 2mm de recorrido del motor paso a paso Z. De todos modos, aquí también necesitamos modificar el G-code un poco. Por defecto, el G-code generado después de cada pasada mueve el eje Z a valor de 1mm, que en caso de fresadora CNC significa que levanta la fresa cuando se necesita un desplazamiento en vacío. En realidad, podríamos dejar el G-code sin modificar pero hará movimientos innecesarios del eje Z, o rotará la espuma sin razón. Por lo tanto, después de cada iteración del código solo tenemos que modificar los valores del eje Z para que se queden en el mismo lugar, sin volver al valor de 1mm. Para montar la pieza de espuma para hacer la forma 3D, usamos esta plataforma que contiene algunos tornillos M3 que se clavan en la pieza de espuma y la mantienen mientras se le da forma. Antes de ejecutar el G-code, necesitamos llevar manualmente el hilo caliente cerca de la pieza de espuma. La distancia desde el centro al hilo caliente debería ser tanto como queramos que sea gruesa nuestra forma. O en caso de que queramos la dimensión exacta como en el dibujo, necesitamos medir la distancia desde el origen al centro de la forma en el dibujo. Luego necesitamos hacer clic en el botón "Reset Zero" en el controlador para decirle al programa que debe empezar desde aquí, en lugar de la posición home. ¡Y eso es todo! Ahora solo tenemos que hacer clic en el botón Play y la máquina CNC Arduino hará la forma 3D. Puedes descargar los archivos G-code y los archivos de Inkscape para todos los ejemplos aquí: Eso es prácticamente todo para este tutorial. Espero que la explicación haya sido lo suficientemente clara y que puedas hacer tu propia máquina CNC. Siéntete libre de hacer cualquier pregunta en la sección de comentarios a continuación y revisa mi Colección de Proyectos Arduino.Resumen
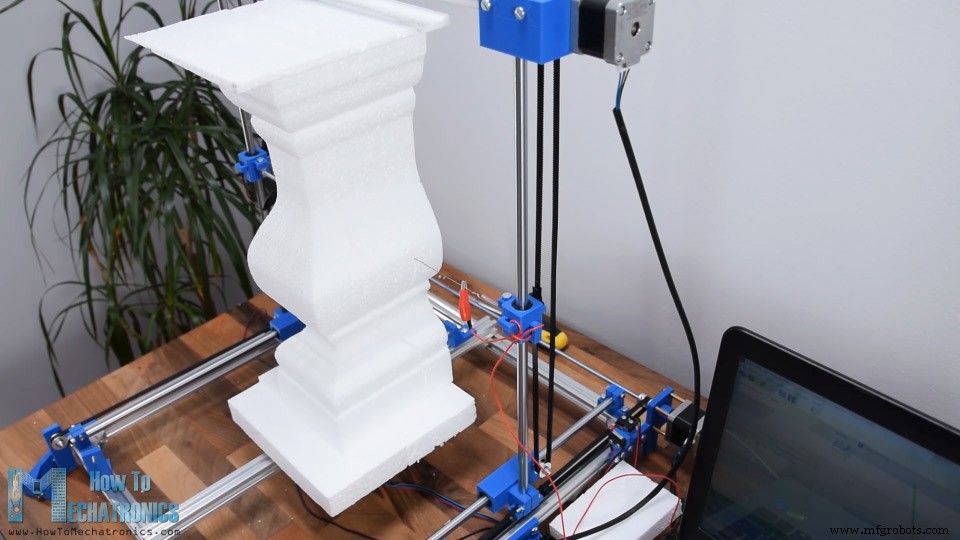
Modelo 3D de la Máquina CNC de Corte de Espuma
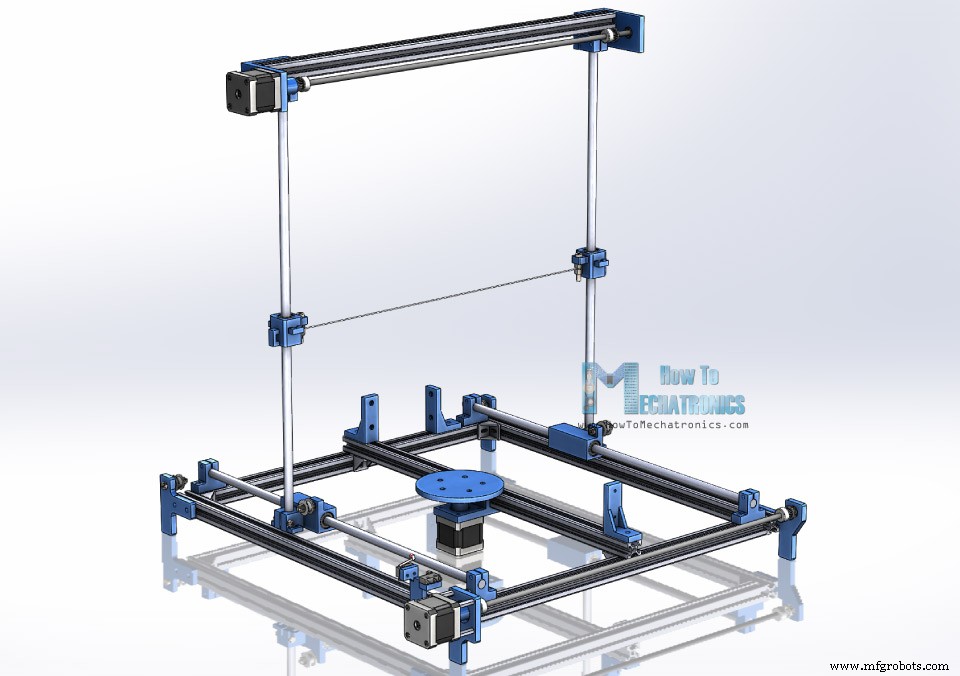
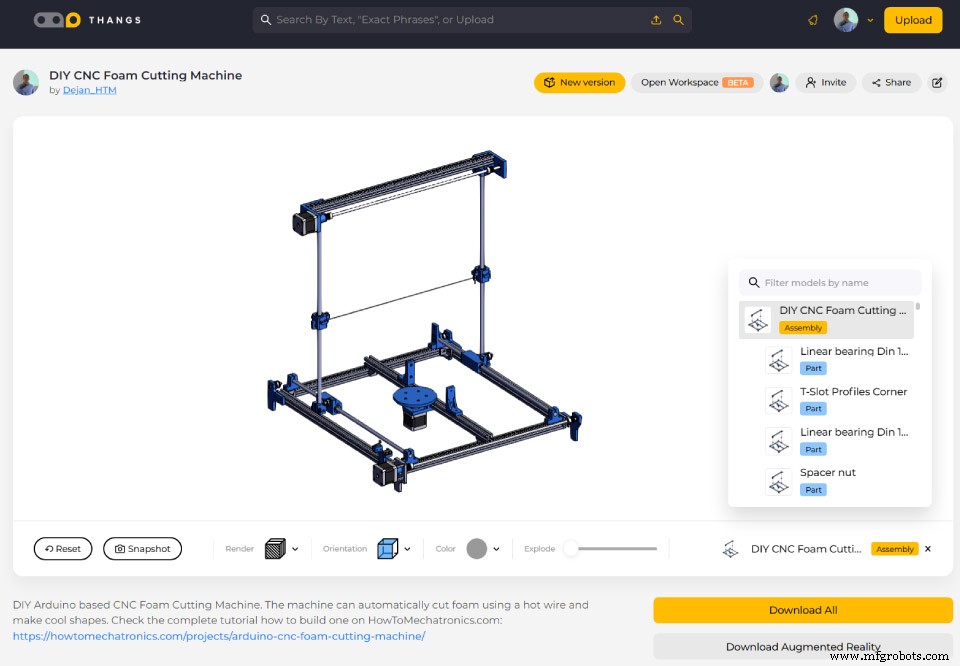
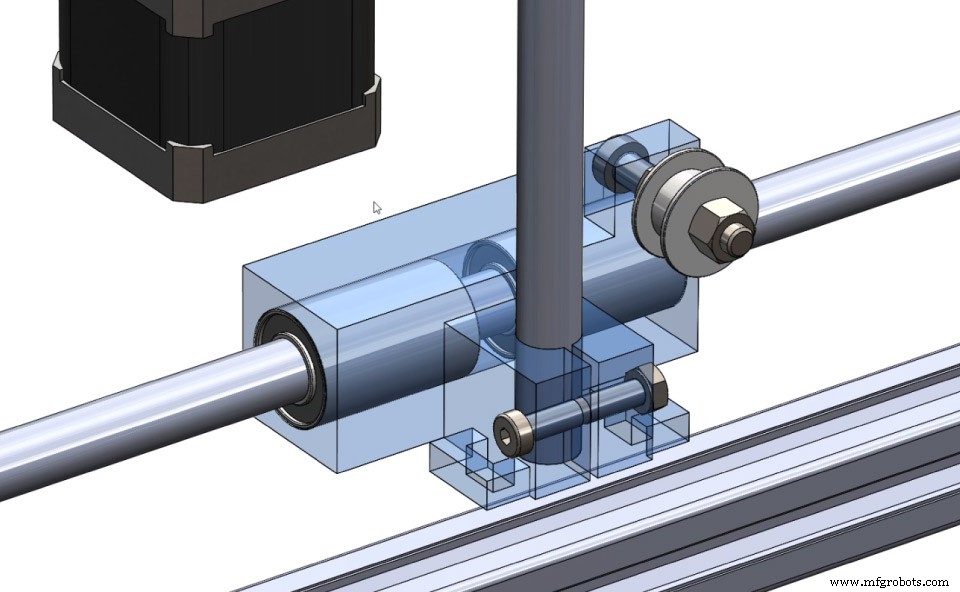
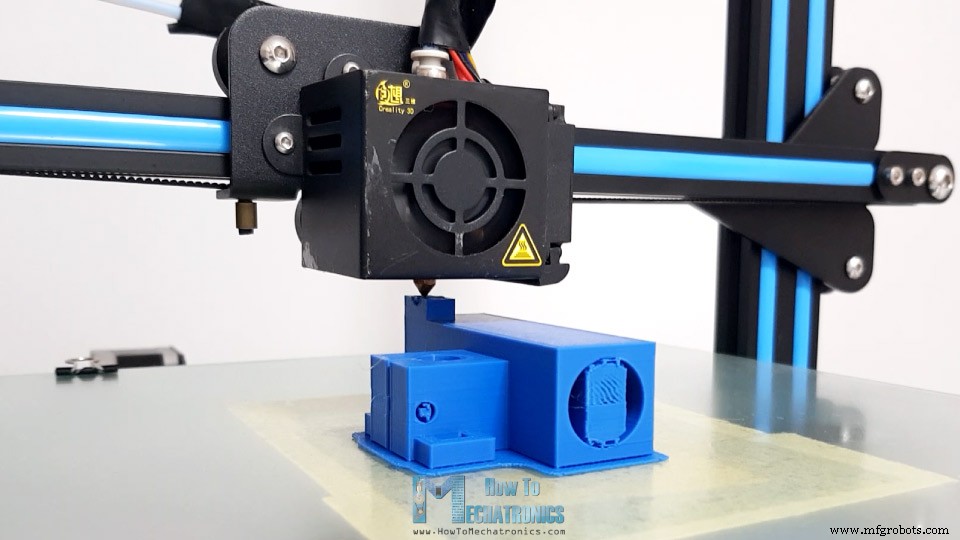
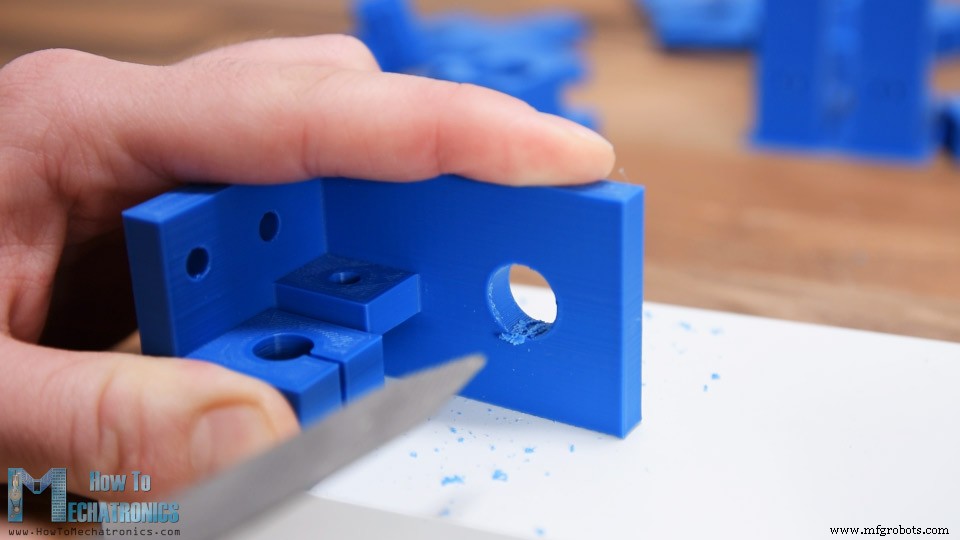
Ensamblaje de la CNC
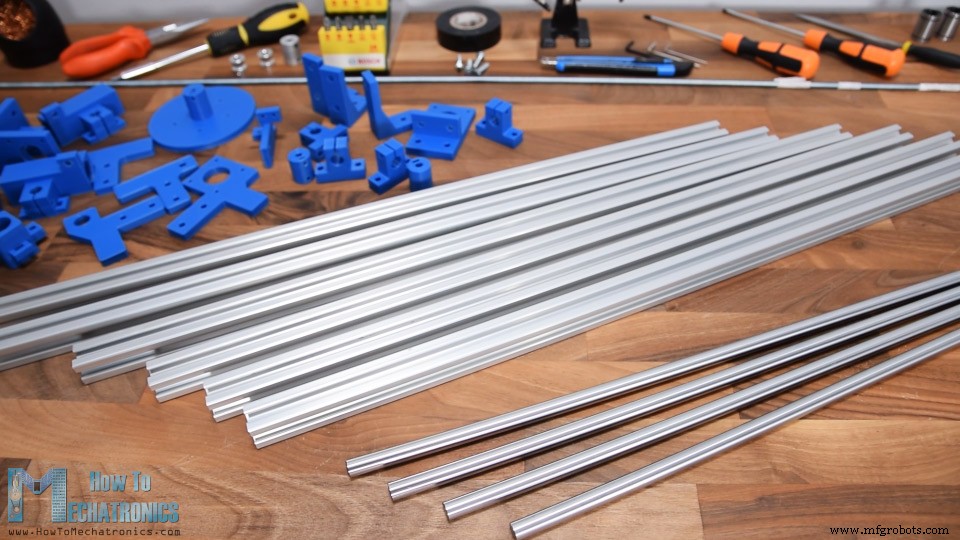
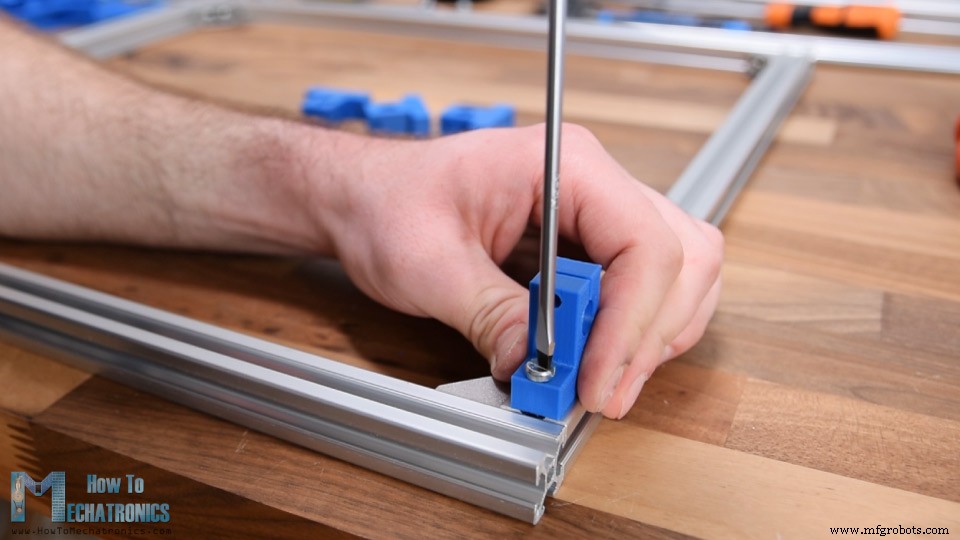
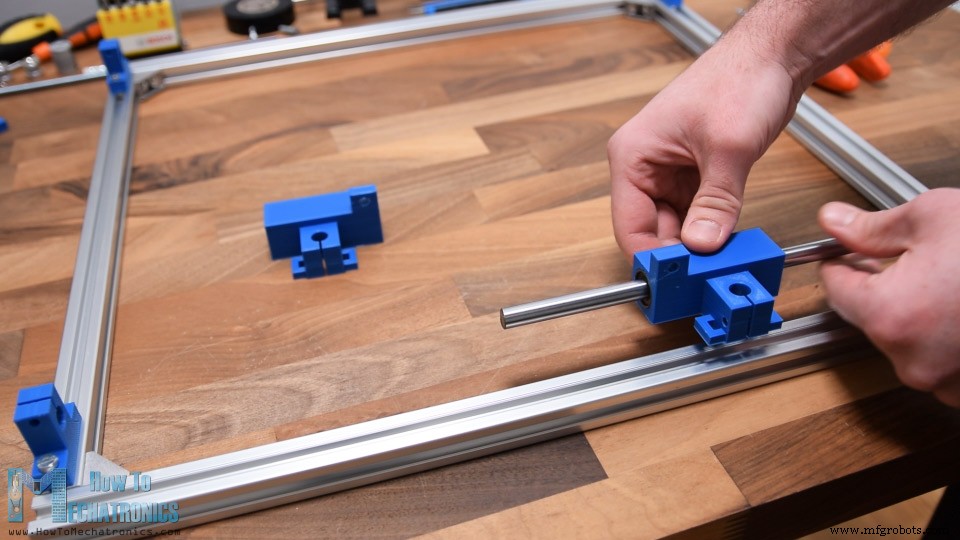
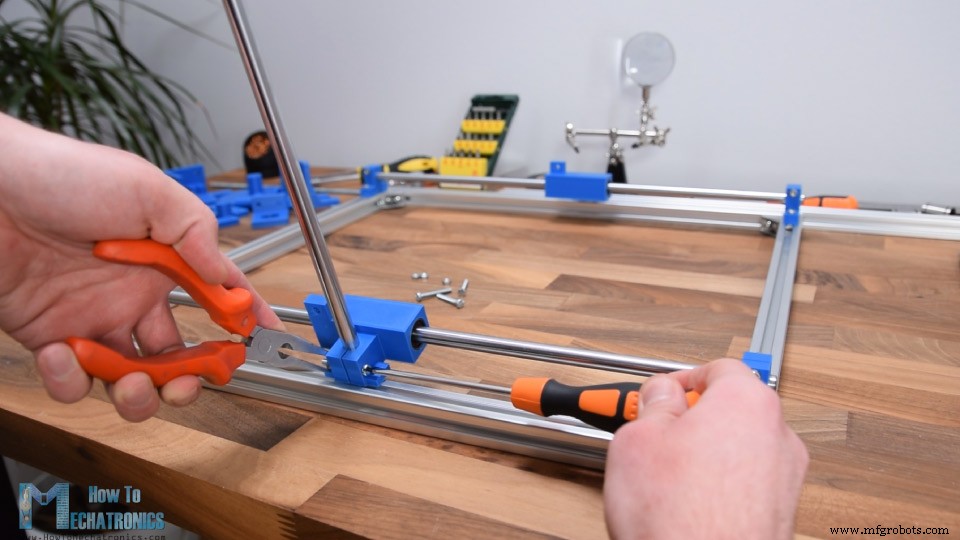
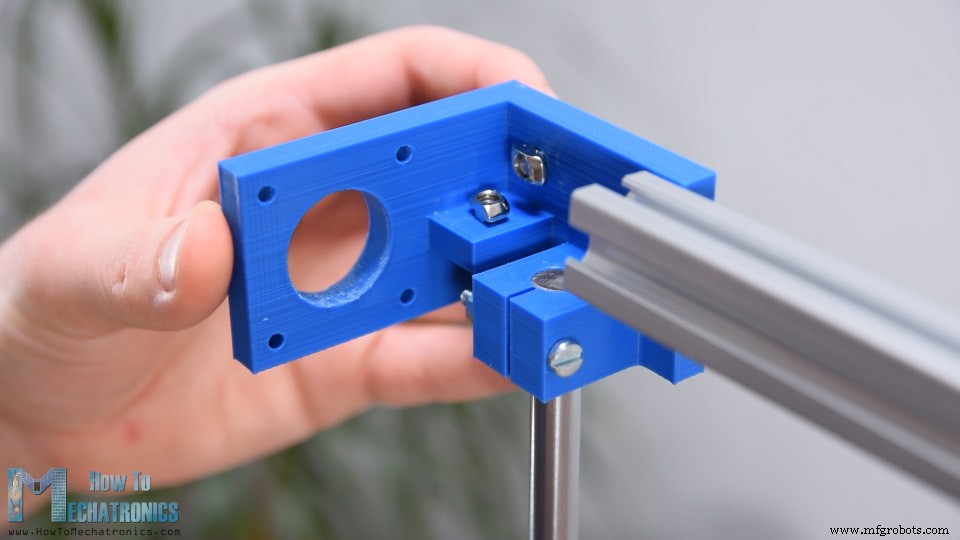
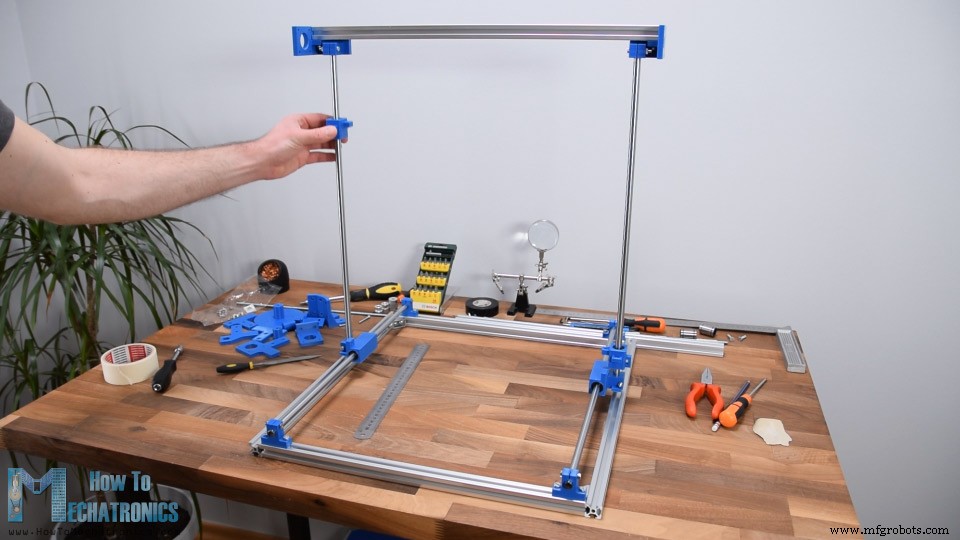
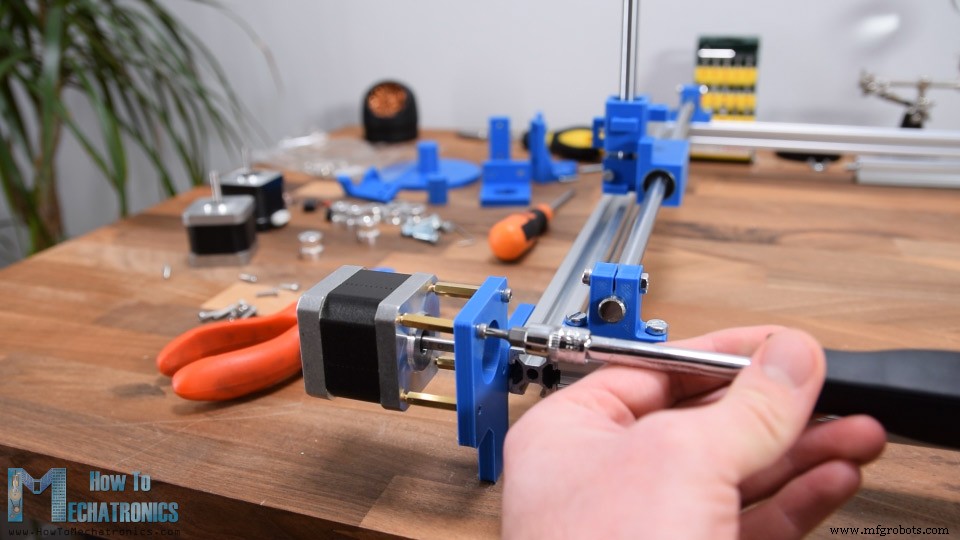
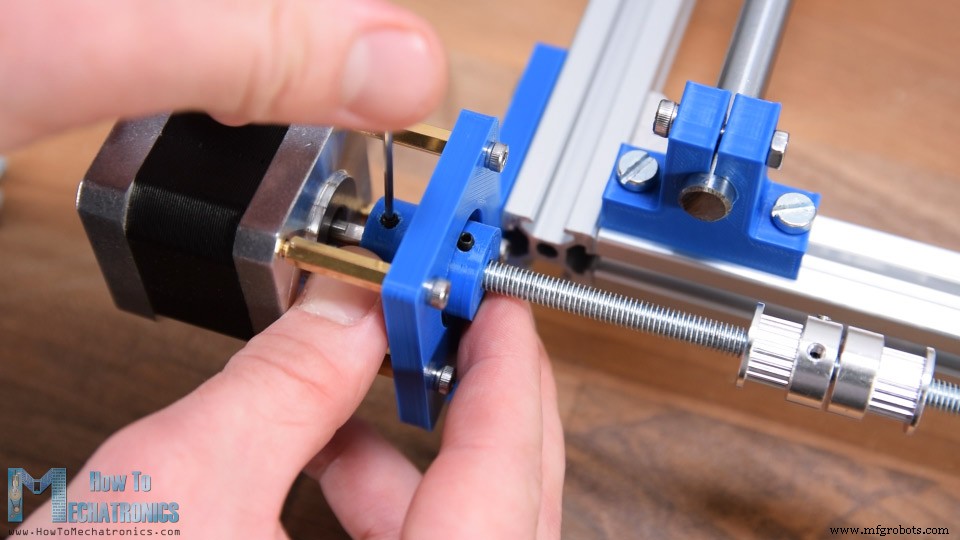
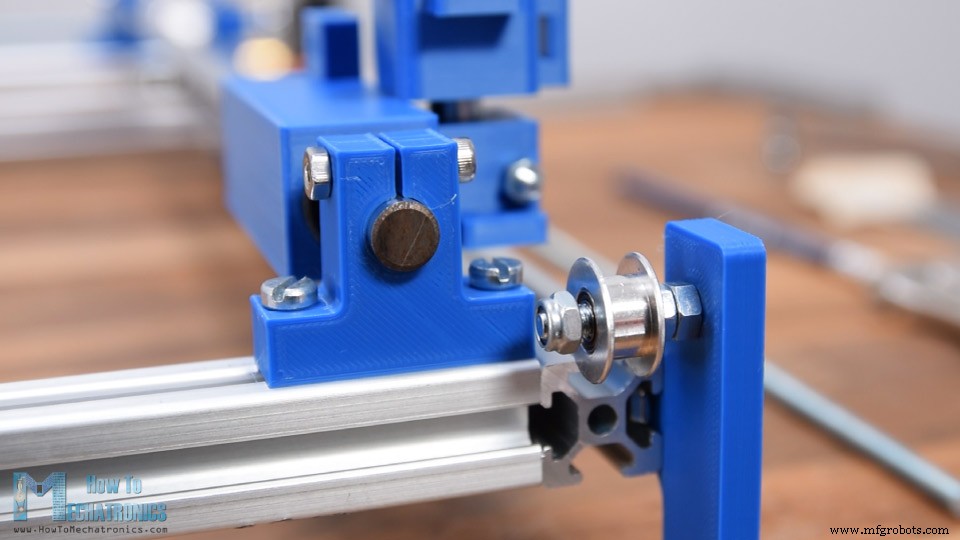
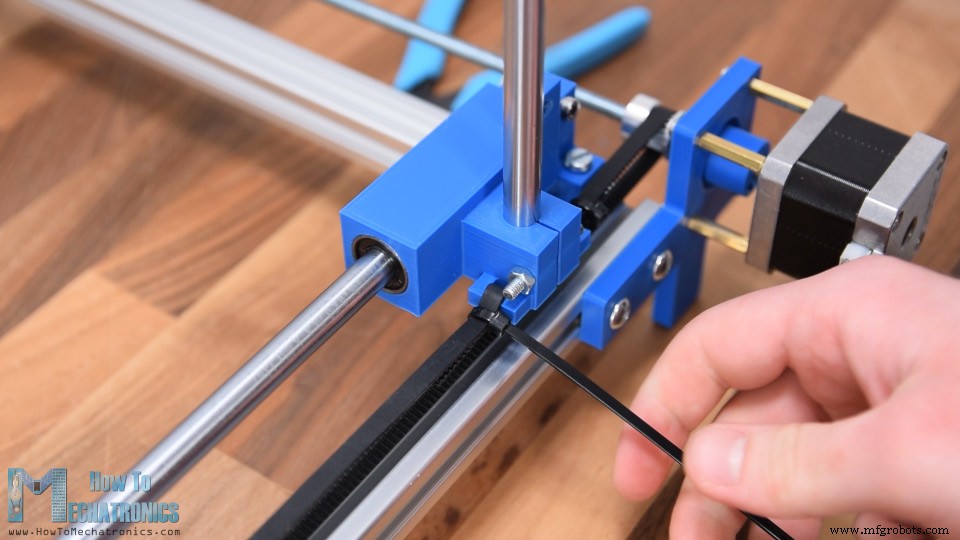
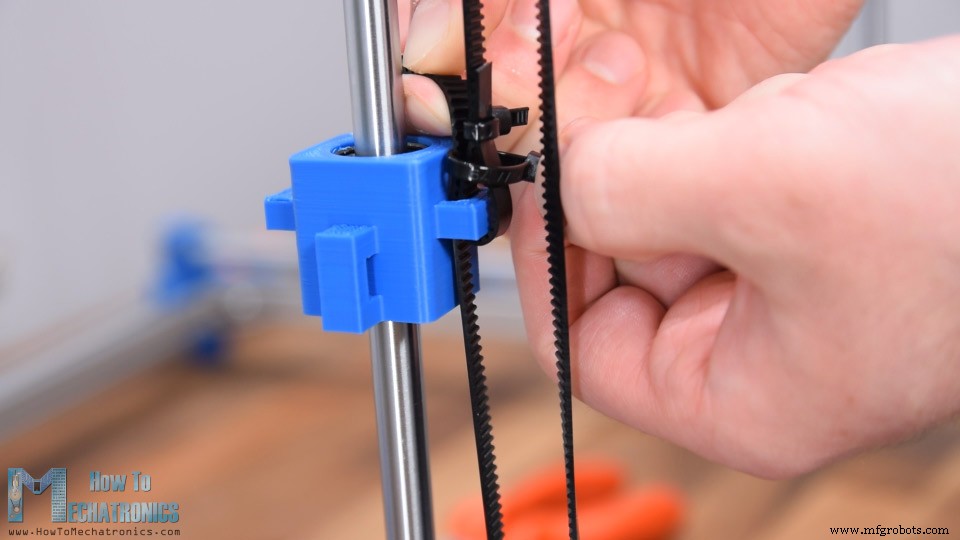
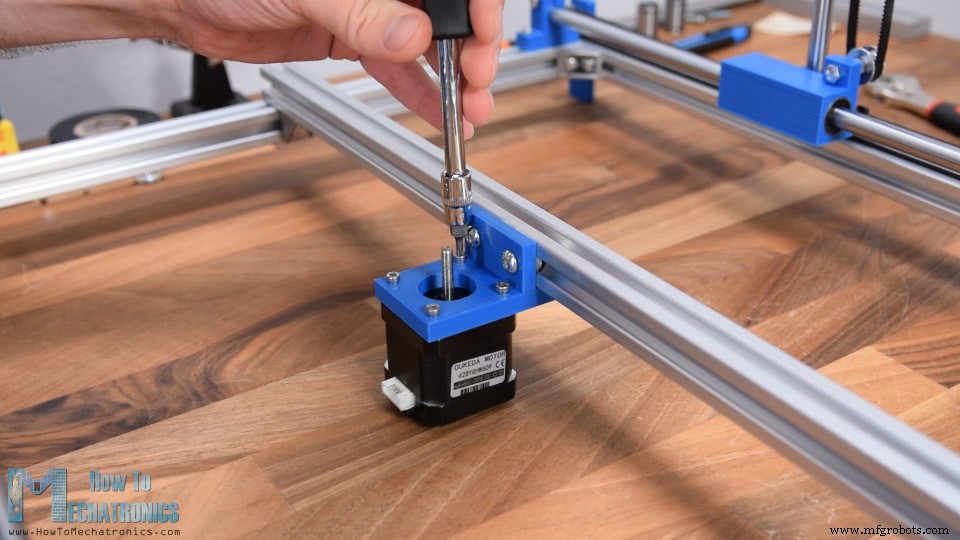
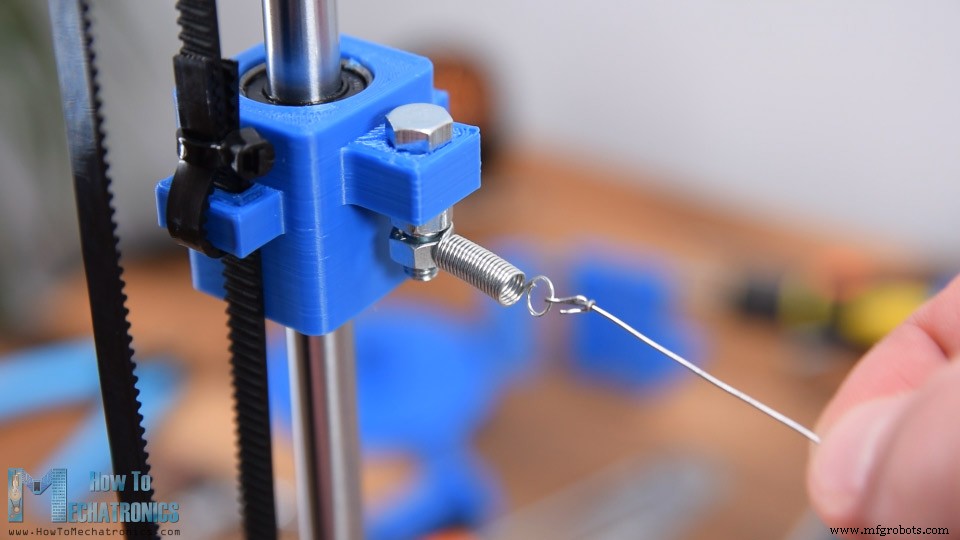
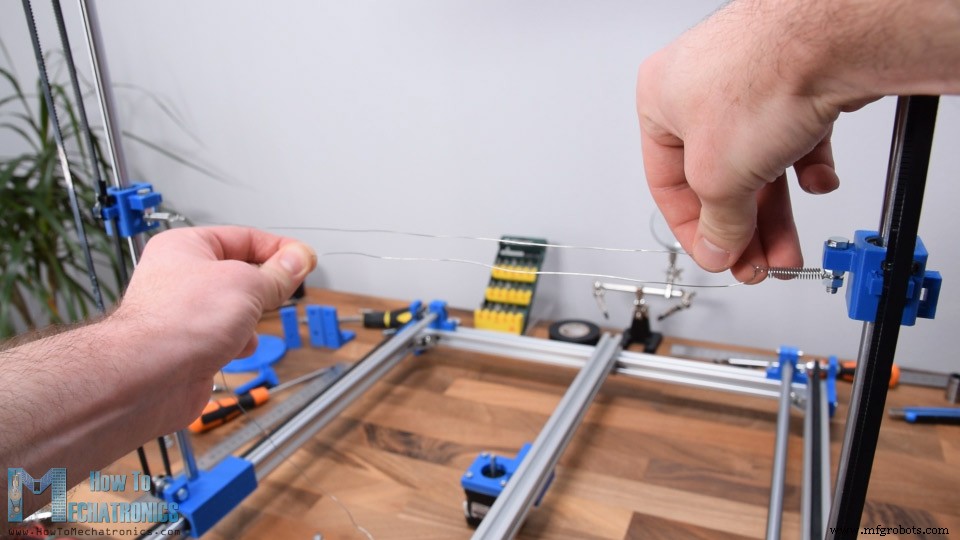
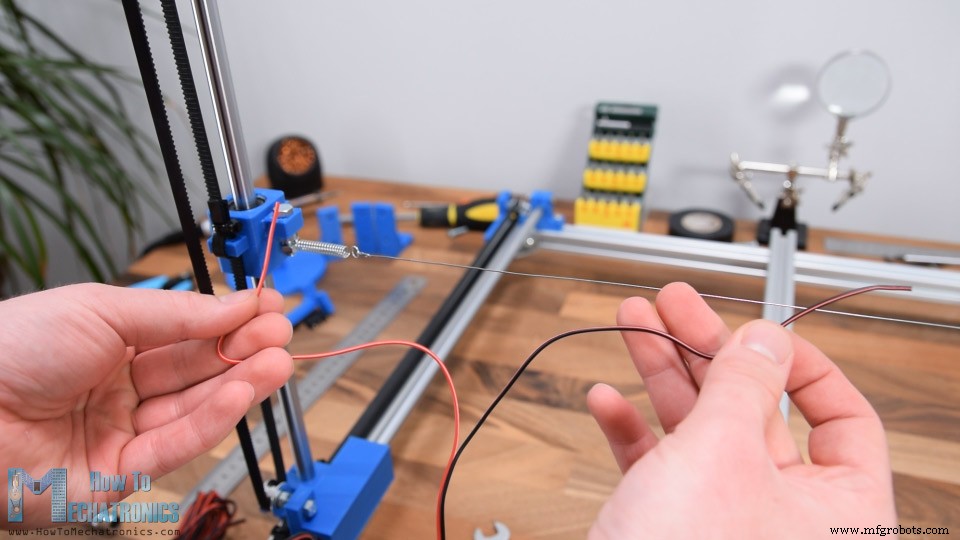
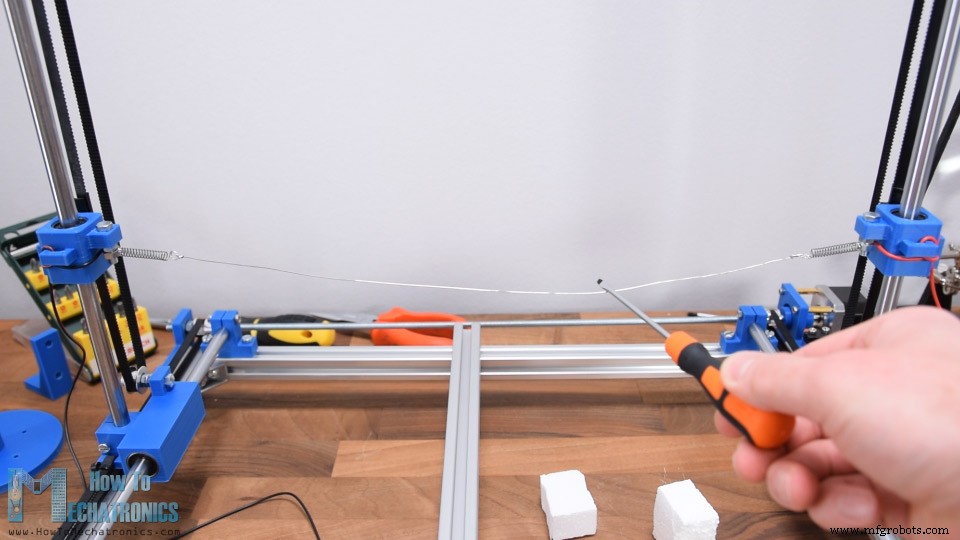
Diagrama de Circuito CNC Cortadora de Espuma
Componentes Electrónicos Necesarios
Software para Máquinas CNC Arduino
Generando G-code para la Máquina CNC
Proceso de manufactura
- Guía de Prototipado CNC: Precisión, Velocidad y Producción Rentable
- Historia, producción y futuro de la acuñación moderna
- Construye una Máquina CNC Totalmente Funcional con Arduino Nano R3
- Fresadoras CNC: Guía completa y detallada
- Guía Profunda de Máquinas de Corte por Plasma CNC: Características, Beneficios y Aplicaciones
- Máquinas CNC de Escritorio Asequibles para Corte de Metal de Precisión en Casa
- Fundamentos de CNC: Dominando el Control Numérico Computarizado
- Guía completa de máquinas de corte CNC: Tipos, beneficios y aplicaciones
- ¿Qué es CNC? — Entendiendo el Control Numérico Computarizado para la Manufactura Moderna
- Cortadora por cuchilla oscilante CNC: Aplicaciones industriales y capacidades
- Comparativa Rápida de Herramientas de Corte CNC: Fresas de Extremo, Fresas de Rosca y Más