



Motor paso a paso 3D personalizado: Construye tu propia unidad de precisión
Componentes y suministros
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Imanes de neodimio 1/4" | 6 |
| Clavos 8d 2-3/8" | 8 |
| Transistores | 4 |
| Rodamiento 608zz | 1 |
Sobre este proyecto
Recientemente me encontré con este instructable de un Motor DC Impreso en 3D y pensé que podía llevarlo un paso más allá; Literalmente. Diseñé este motor paso a paso con ocho electroimanes, seis imanes de neodimio, con un rotor e imán de estator impresos en 3D. Este es específicamente un motor paso a paso de imán permanente capaz de pasos completos de 15 grados y medios pasos de 7,5 grados. Hay muchos tipos diferentes de motores paso a paso pero la mayoría funcionan de manera muy similar al que he diseñado aquí. Esto es una exhibición educativa para mostrar a otros cómo funcionan los motores paso a paso. Lo diseñé para funcionar con una fuente de alimentación de 5-12V CC para que funcione con la mayoría de fuentes de alimentación USB.
También estoy haciendo un sorteo en mi canal de YouTube. Regalaré un Arduino, los transistores usados en este proyecto, y algunos interruptores. Más detalles en el último paso.
Paso 1: Lo que necesitarás


- Seis imanes de neodimio de 1/4"
- Rodamiento 608ZZ
- Ocho clavos 8d 2-3/8" - No es crítico qué clavos uses mientras encajen
- Hilo magnético - Usé hilo magnético de 0,315 mm pero no es crítico
- Arduino Uno
- Cuatro Transistores - Usé transistores PNP que tenía por ahí, pero puedes usar los transistores que quieras o MOSFETS siempre que te asegures de que pueden manejar la corriente que consumirá tu motor. Lee la hoja de datos cuidadosamente para recomendaciones específicas. A 5V mi motor consume unos 1 amperio y a 12V demanda unos 3 amperios.
- Rotor y Estator impresos en 3D
- Pegamento
- Cinta aislante
- Una brújula
Paso 2: Imprimir el rotor dodecágono y el estator octágono

¡Imprime con 3D Hubs!
Paso 3


Usa una brújula para determinar los polos de tus imanes y pega los imanes con los polos norte hacia afuera. Si tus imanes son lo suficientemente fuertes, la brújula de algunos smartphones te mostrará la polaridad de los imanes.
Paso 4


Encaja a presión el rodamiento en el estator y luego encaja el rotor en el rodamiento. Me sorprendió gratamente lo bien que encajaba el rodamiento a presión en el estator. Al imprimir en 3D, los agujeros tienden a encogerse hacia adentro y terminan siendo más pequeños de lo esperado, así que suelo sobredimensionarlos un poco.
Paso 5


Corta 9 trozos de hilo de 25 pies (7,6 m) y bóbinalos con un taladro. Usa una brújula y una pila para determinar la configuración requerida para obtener el polo sur en la cabeza del clavo. Usa un rotulador o tubo termorretráctil para marcar el cable negativo de tus electroimanes. Envuelve las secciones de los electroimanes con cinta aislante donde contactarán con la carcasa del estator. Esto sirve para dos propósitos: fija firmemente los electroimanes en su lugar y también aísla la carcasa del calor que pueda producir la bobina. Los pares de bobinas consumen aproximadamente 1 amperio con la fuente de 5V que estoy usando. Los transistores que elegí pueden manejar una fuente de 12V de la que las bobinas consumen unos 3 amperios. El problema con la fuente de mayor voltaje es que si la dejo funcionando un rato, las bobinas empiezan a calentarse.
Advertencia:
Diseñé esto para funcionar con una fuente de 5-12V CC. Si decides salirte del camino trillado, usa la Ley de Ohm para determinar qué tamaño de bobinas quieres. V = I*R
Recuerda, cuantos menos devanados tenga tu bobina, menor será la resistencia. Si no tienes cuidado, tus bobinas consumirán más corriente de la que tu fuente de alimentación o transistores pueden manejar y pasarán cosas malas.
Paso 6

Empuja los electroimanes en el estator hasta que estén a unos 1/4" de los imanes de neodimio. Puedes deslizar los electroimanes dentro y fuera como desees, pero no los quería demasiado cerca porque los clavos se magnetizan mucho más rápido. Ese es el inconveniente de usar clavos. El motor seguirá funcionando una vez que se magnetizan, pero será menos eficiente. Las varillas de soldadura son una buena alternativa a los clavos si tienes algunas por ahí.
Paso 7: Soldar todo junto


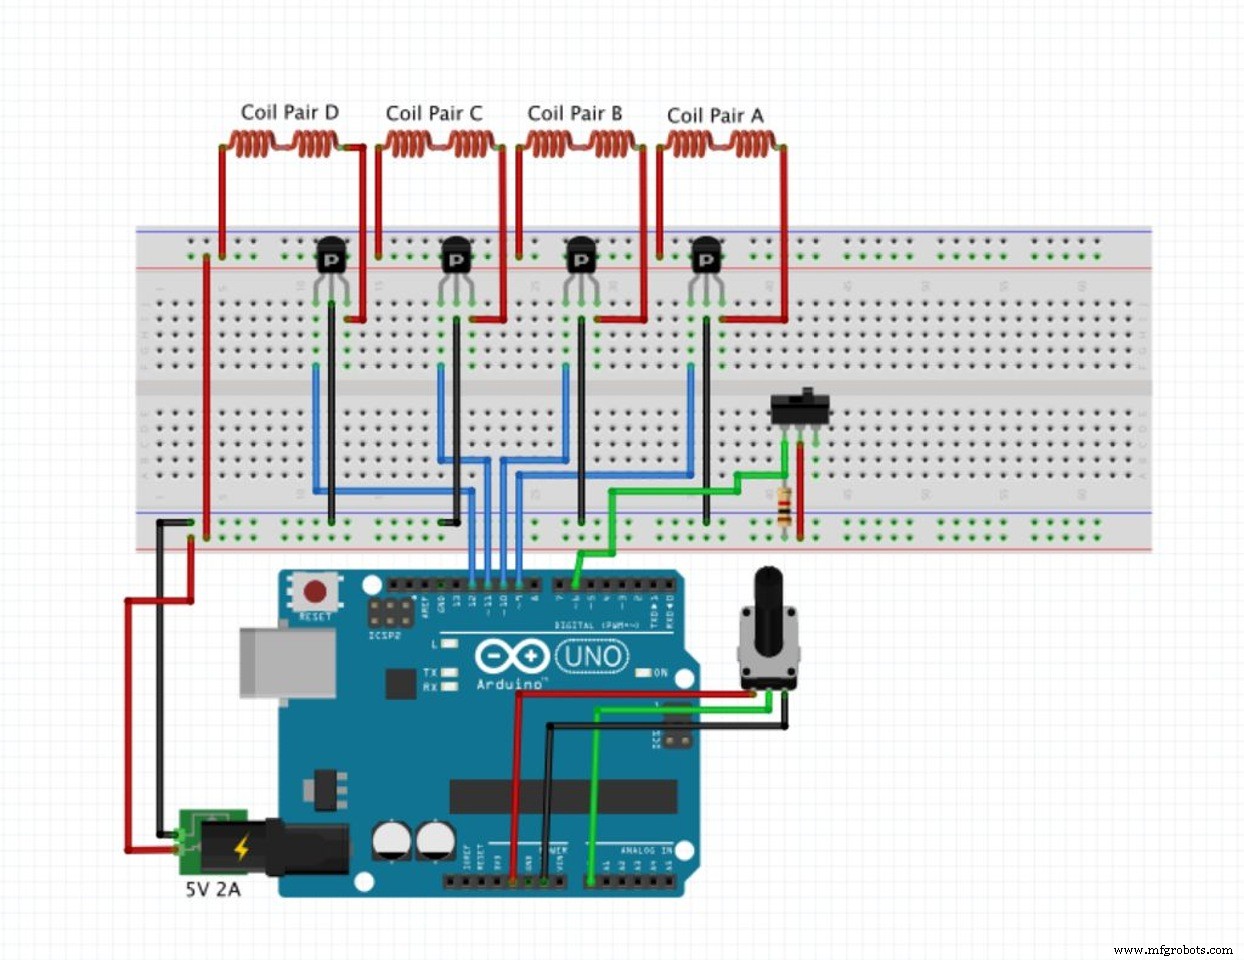
Cablea tus pares de bobinas en serie y conéctalos de modo que todos los polos sur de los electroimanes miren hacia adentro. La resistencia que usé en el esquema es de 1k. El propósito de esto es evitar que el pin digital flote a HIGH cuando está en posición OFF. De nuevo, asegúrate de usar un transistor capaz de aguantar la corriente que demandarán tus bobinas.
Carga el código fuente en tu Arduino y ¡listo para funcionar!
Paso 8: ¡Pásalo adelante!

Regalaré un Arduino, los transistores usados en este proyecto, junto con algunos interruptores y cables puente.
Reglas del sorteo:
Suscríbete a mi Canal de YouTube, dale a me gusta a este vídeo y deja un comentario en el vídeo diciendo qué te gustaría verme construir a continuación. El 1 de septiembre seleccionaré aleatoriamente el comentario de un suscriptor y se lo enviaré gratis. ¡Gracias chicos por ser una comunidad tan acogedora!
Código
Printed_Stepper_Motor.ino (Texto plano)
/* 01010000011100100110111101110100011011110010000001000111 3D Printed Stepper Motor Created August 15, 2015 Modified August 15, 2015 by Anthony Garofalo (Proto G) Visit my YouTube channel here: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw Visit my Instructables page here: https://www.instructables.com/member/Proto+G/ _____ ______ _____ _______ _____ ______ |_____] |_____/ | | | | | | ____ | | \_ |_____| | |_____| |_____| 01010000011100100110111101110100011011110010000001000111 */

int Delay;
int reverseSwitch;

void setup() {
  // initialize digital pin 13 as an output.
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT); //led pin for visual
  pinMode(6, INPUT); //toggle switch is connected to digital pin 6 for reversing direction
}

void loop() {
  reverseSwitch = digitalRead(6);
  if(reverseSwitch == HIGH){//if the reverse switch is high, spin the rotor counter clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    delay(5);
  } else{//if the reverse switch is not high, spin the rotor clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    delay(5);
  }
}
Piezas personalizadas y envolventes
Archivos STL para rotor y estator disponibles en el proyecto original.
Esquemas
Proceso de manufactura
- Placas de Circuito Impreso: Diseño, Fabricación y Tendencias Futuras
- Raspoulette: Sistema autónomo de puerta de gallinero alimentado por energía solar – Prototipo
- Torreta Nerf autónoma DIY: construye una pistola Nerf inteligente con motores paso a paso, cámara y Arduino
- Librería Completa para Motor Paso a Paso Bipolar en Arduino
- Deslizador Automático para Tinder y Bumble con Arduino UNO y Motor Paso a Paso
- Entendiendo los Motores Lineales: De Energía Eléctrica a Movimiento Lineal Preciso
- Motores servo: funcionamiento, tipos y por qué son importantes
- Servo vs. Motores Paso a Paso: Aclarando la Zona Gris Moderna
- Motores de Relectancia Variable: Tipos, Funcionamiento y Aplicaciones
- Motores Paso a Paso: Tipos, Características y Aplicaciones Prácticas
- Drivers integrados simplifican diseño de motores paso a paso de alta potencia