



Motores de Relectancia Variable: Tipos, Funcionamiento y Aplicaciones
El motor de reluctancia variable opera bajo el principio de que una pieza de hierro sin restricciones se mueve naturalmente para completar un camino de flujo magnético con reluctancia mínima, el equivalente magnético de la resistencia eléctrica.
Reluctancia Síncrona
Cuando el campo rotatorio de un gran motor síncrono con polos salientes se desenergiza, aún puede generar el 10-15 % de su par síncrono nominal. Este par residual surge de la reluctancia variable alrededor del rotor durante una revolución. Aunque no es comercialmente viable para motores grandes, los diseños de reluctancia síncrona son prácticos y rentables a escalas menores.
Al añadir ranuras coincidentes al rotor sin conductores de un motor de inducción, se obtiene un motor de reluctancia síncrona. Arranca como un motor de inducción pero se bloquea rápidamente en un par síncrono de bajo nivel impulsado por el cambio de reluctancia al alinearse ranuras de estator y rotor.
Estos motores entregan par síncrono moderado, pero sufren de bajo factor de potencia, par de salida limitado y eficiencia reducida —limitaciones que persistieron hasta la llegada del control de potencia por semiconductores.
Reluctancia Conmutada (Switched Reluctance)
Un motor de reluctancia conmutada (SRM) consiste en un rotor de hierro con polos pero sin devanados, acoplado a un estator multifásico. Cuando un par de polos del estator se energiza, el rotor rota hacia el camino de menor reluctancia magnética, como se ilustra a continuación.
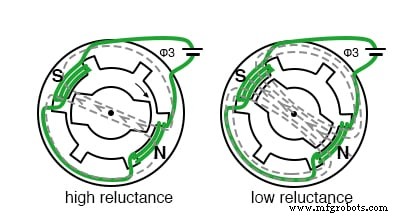
La conmutación secuencial de fases impulsa el rotor paso a paso, siguiendo el flujo magnético que siempre busca el camino de menor reluctancia. El siguiente diagrama simplificado muestra el movimiento del rotor y las formas de onda asociadas.
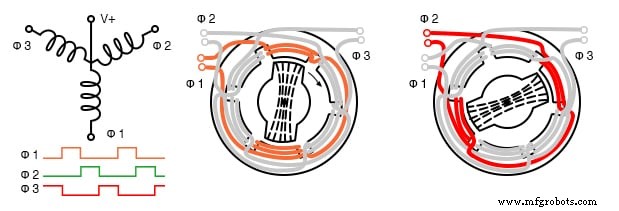
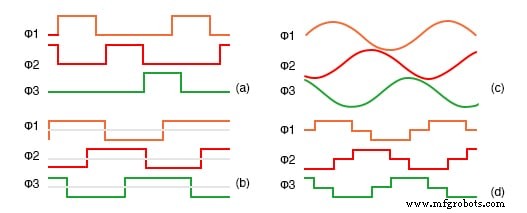
Si un extremo de cada devanado trifásico es común, el SRM puede accionarse como un motor paso a paso: una secuencia de wave drive lleva cada bobina a tierra por turno, haciendo avanzar el rotor en incrementos de 60°. Son posibles múltiples formas de onda: wave drive unipolar (a), paso completo bipolar (b), aproximación sinusoidal de 6 pasos (c), y onda sinusoidal verdadera (d) generada por PWM.
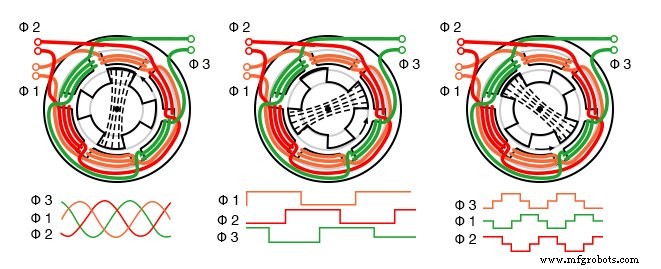
Duplicar la cuenta de polos del estator reduce la velocidad mientras aumenta el par, a menudo obviando la necesidad de reducción por engranajes. Cuando el motor está destinado a pasos discretos, parada y arranque, se denomina motor paso a paso de reluctancia variable.
Motor de Relectancia Variable con Accionamiento Electrónico
Aunque los SRM rinden mal cuando se alimentan directamente de la red, los microprocesadores y controladores de estado sólido modernos les permiten convertirse en soluciones económicas y de alto rendimiento para aplicaciones de gran volumen.
La conmutación secuencial de bobinas de campo genera un campo magnético rotatorio que arrastra el rotor de forma irregular por el camino de menor reluctancia. Sin embargo, la relación par-corriente es altamente no lineal, haciendo esencial el control preciso.
El diseño con accionamiento electrónico refleja un motor de CC sin escobillas pero carece de rotor de imán permanente, simplificando la construcción. Aunque el controlador es más complejo que para un BLDC, elimina escobillas, conmutador y devanados de rotor, reduciendo el coste de fabricación para grandes series.
El control efectivo requiere detección precisa de posición del rotor —típicamente mediante codificadores ópticos o magnéticos— o monitorización de FEM de retorno. Un microprocesador ejecuta entonces algoritmos de conmutación sofisticados, a menudo dentro de un lazo servo, para regular par y velocidad y minimizar par de rizado y ruido audible.
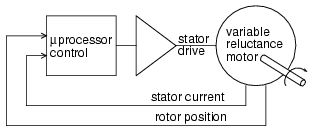
Al minimizarse el par de rizado, estos motores destacan en operación continua a alta velocidad. Ya se usan en ventiladores de aspiradoras eficientes, bombas industriales y motores de ventilador de alta velocidad, como un ventilador de 100.000 rpm usado en una aspiradora moderna.
Ventajas
- Construcción simple, sin escobillas —sin conmutador, devanados de rotor ni imanes permanentes.
- Alta eficiencia y fiabilidad comparados con motores de CA o CC convencionales.
- Par de arranque robusto.
- Rentable en altos volúmenes de producción.
- Excelente rendimiento en temperaturas ambientales altas.
- Control preciso de velocidad alcanzable con fabricación en gran volumen.
Desventajas
- Característica par-corriente no lineal complica el control.
- Conmutación de fase precisa requerida para suprimir par de rizado.
- Regulación de corriente de fase esencial para operación suave.
- Potencial ruido acústico y eléctrico.
- No apto para producción de bajo volumen debido a necesidades complejas de control.
Tecnología Industrial
- Raspoulette: Sistema autónomo de puerta de gallinero alimentado por energía solar – Prototipo
- Entendiendo los Motores Lineales: De Energía Eléctrica a Movimiento Lineal Preciso
- Motores servo: funcionamiento, tipos y por qué son importantes
- Optimización del control de movimiento con motores servo sin bastidor Parker serie K
- Uso de un potenciómetro como reostato para control simple de velocidad de motor
- Construye un Motor de Inducción Split-Phase con Capacitor Permanente – Guía Paso a Paso
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Dimensionamiento de sistemas motor-variador: Evite sub- o sobredimensionamiento para rendimiento óptimo
- Cómo Reparar un Motor DC de CNC: Guía Experta
- Guía Paso a Paso para Inspeccionar y Diagnosticar Problemas en Motores DC