



Motores Paso a Paso: Tipos, Características y Aplicaciones Prácticas
Motor Paso a Paso vs. Motor Servo
Un motor paso a paso es un motor digital que mueve su rotor en pasos discretos en lugar de rotar continuamente. Cuando está energizado pero detenido, mantiene su carga con un par de retención fiable. La adopción generalizada de motores paso a paso en las últimas dos décadas fue posible gracias a controladores de estado sólido que se interconectan directamente con microprocesadores, ofreciendo una solución de bajo coste y complejidad para control preciso de movimiento.
Los motores servo, predecesores de los paso a paso, combinan motor, codificador y amplificador de error para proporcionar control de movimiento de alto rendimiento. Sus componentes adicionales aumentan coste y complejidad, y se reservan típicamente para aplicaciones que exceden los límites de par o velocidad de los steppers. Para la mayoría de tareas —donde velocidad moderada, buena precisión y asequibilidad son clave— el paso a paso es la opción por defecto.
Históricamente, los steppers posicionaban cabezales de lectura-escritura de disquetes y se usaban en discos duros tempranos. Los discos duros modernos, sin embargo, dependen de servos de bobina de voz de alta velocidad capaces de posicionamiento sub-milisegundo.
Los amplificadores servo son dispositivos lineales que requieren ajuste cuidadoso de ganancia y fase para acoplar cargas mecánicas. En contraste, los controladores de stepper son simples interruptores on-off que suministran corriente a devanados. Esto hace que la electrónica de control de stepper sea más barata y fácil de diseñar.
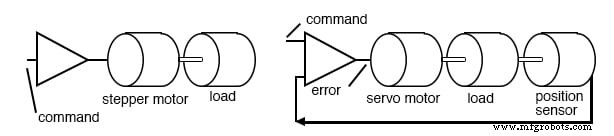
Motor paso a paso vs motor servo
Características
Los motores paso a paso son robustos e inexpensivos porque el rotor es un cilindro sólido —a menudo un imán permanente— sin anillos rozantes ni conmutador. El estator está laminado y puede contener de dos a cinco fases de devanado. Al no estar diseñados para rotación continua, los steppers se califican típicamente en par en lugar de caballos de fuerza.
- El par varía desde unas pocas onzas-pulgada en diminutas unidades "tamaño moneda" hasta más de 1.000 onzas-pulgada (≈10 N·m) en motores mayores de 4 kg.
- Las curvas velocidad-par ilustran que el par de retención es alto, pero el par disponible cae al aumentar la velocidad, alcanzando cero en una velocidad máxima de operación determinada por el motor y la inercia de carga.
- El ángulo de paso depende de la construcción: 90° (4 pasos por revolución) a 0,75° (500 pasos por revolución). Los controladores pueden reducir a la mitad el ángulo de paso mediante medio-pasos.
- La frecuencia máxima de arranque y el par de entrada limitan qué tan rápido puede acelerarse el motor desde reposo; el par de salida gobierna la carga máxima que el motor puede sostener sin perder pasos.
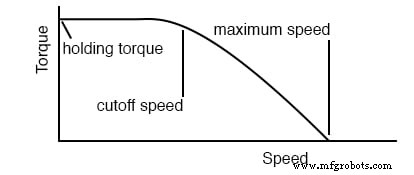
Características de velocidad de stepper
Tipos de Motores Paso a Paso
Reluctancia Variable
Estos steppers se basan en el flujo magnético buscando el camino de menor reluctancia. El rotor es un cilindro de hierro blando con polos salientes; al energizarse, el rotor se alinea con el campo rotatorio del estator, minimizando la longitud del entrehierro. Tienen ángulos de paso grandes y producen poco par de retención al desenergizarse.
Ejemplo: un motor de reluctancia variable trifásico tiene ángulo de paso de 30°. Su secuencia de pasos puede ilustrarse con un patrón simple de conmutación on-off, como se muestra a continuación.
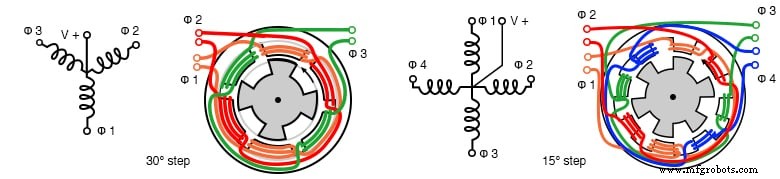
Motor paso a paso de reluctancia variable trifásico
Cálculo del ángulo de paso:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = número de polos del estator, NR = número de polos del rotor
Como el rotor tiene menos polos que el estator, el rotor se mueve un ángulo menor por paso del estator, dando una resolución de paso más fina.
Imán Permanente
Estos steppers presentan un rotor cilíndrico de imán permanente. El estator típicamente tiene dos devanados, que pueden ser con toma central para accionamiento unipolar o impulsados con polaridad alterna para accionamiento bipolar. Exhiben par de retención al desenergizarse y tienen ángulos de paso grandes (a menudo 7,5°–90°).
Opciones de accionamiento:
- Wave drive energiza una bobina a la vez —simple pero menor par.
- Paso completo energiza ambas bobinas simultáneamente —mayor par.
- Medio paso alterna entre wave drive y paso completo —duplica la resolución.
El cableado unipolar (configuraciones de 4, 6, 5 u 8 hilos) permite uso de fuente de polaridad única pero requiere más salidas del controlador. El cableado bipolar da mayor par pero necesita controlador más complejo.
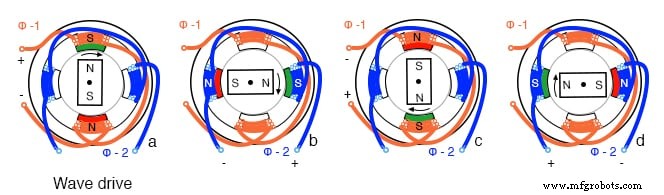
Secuencia wave drive PM
Construcción típica: diseño can-stack de 24 polos con 12 dedos entrelazados por fase, resultando en ángulos de paso de 15°.
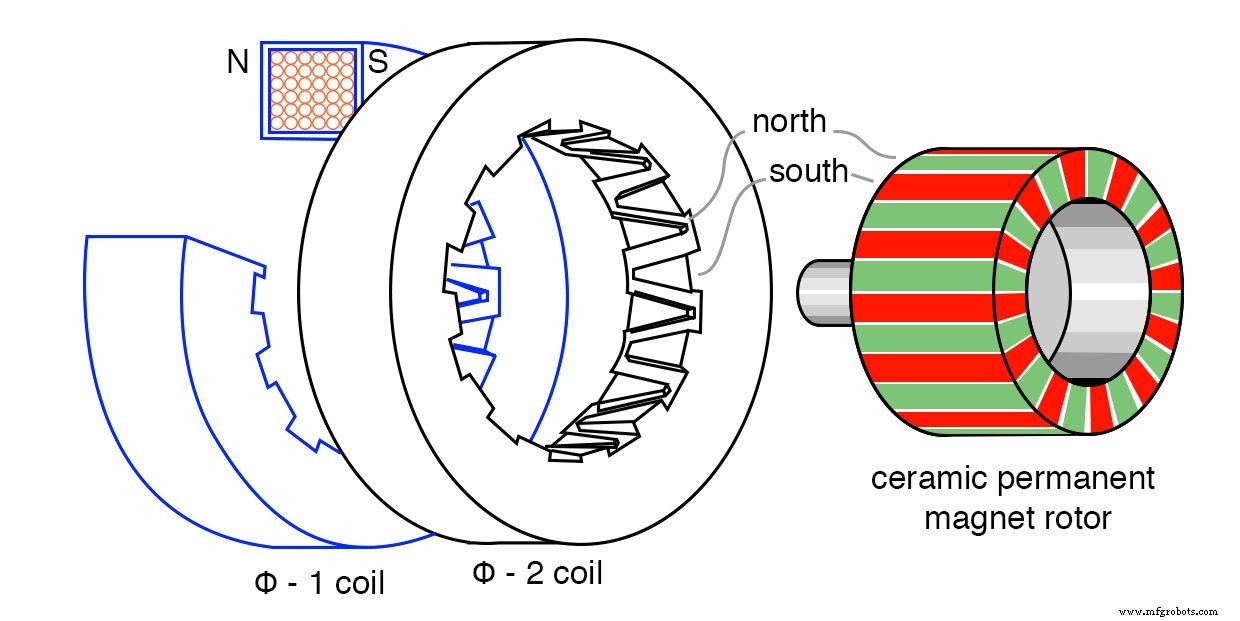
Motor paso a paso de imán permanente can-stack de 24 polos
Híbrido
Los steppers híbridos combinan los dientes de hierro blando de un motor de reluctancia variable con el núcleo de imán permanente de un motor PM, resultando en un ángulo de paso muy fino. El rotor tiene dientes radiales de hierro blando desplazados medio diente, mientras que el estator tiene dientes coincidentes. Las dos fases están desplazadas un cuarto de diente, permitiendo que el motor dé pasos en 192 posiciones por revolución en el ejemplo mostrado.
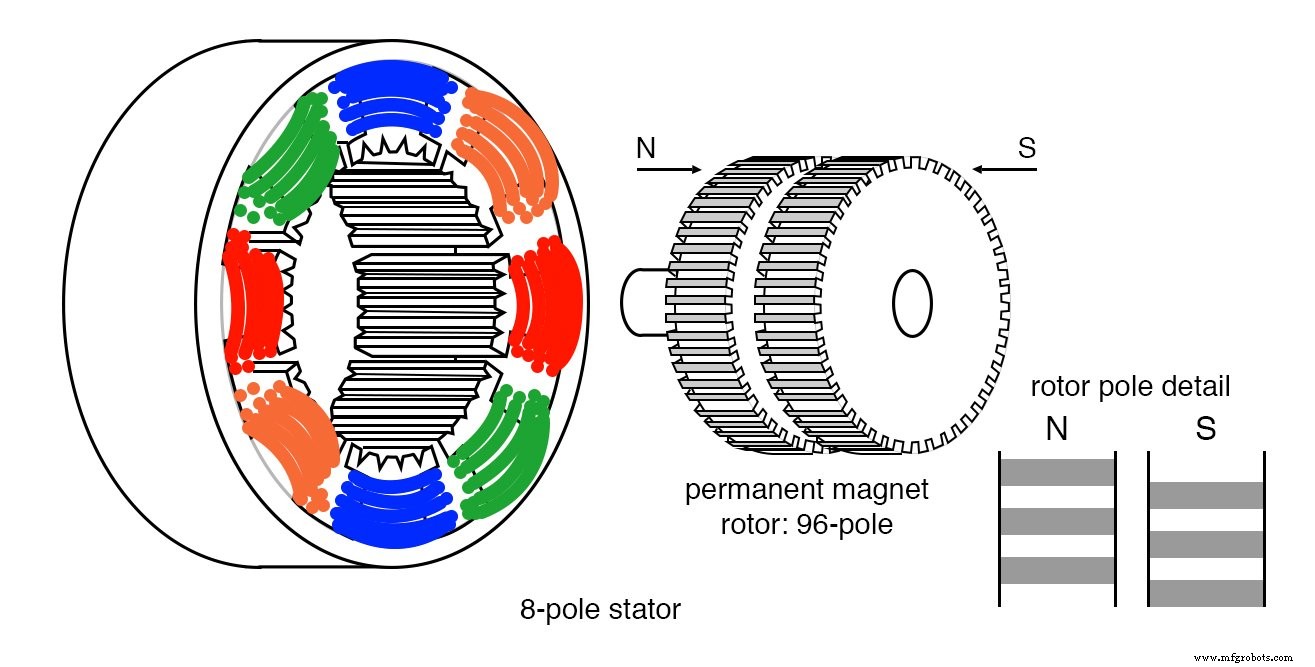
Motor paso a paso híbrido
Aplicaciones
- Posicionamiento de cabezales en disquetes y discos duros tempranos.
- Impresoras y fotocopiadoras (avance de papel).
- Impresoras 3D, routers CNC y brazos robóticos donde se requiere posicionamiento preciso.
- Electrónica de consumo (p. ej., gimbals de cámara, juguetes robóticos).
Resumen
- Reluctancia variable: rotor de hierro blando, ángulo de paso grande, sin par de retención.
- Imán permanente: rotor de ferrita, construcción can-stack, ángulo de paso moderado, par de retención presente.
- Híbrido: dientes finos y desplazamientos de fase dan el ángulo de paso más pequeño y mayor resolución.
Elegir el tipo adecuado depende de los requisitos de par, velocidad, resolución y coste.
Hoja de Trabajo Relacionada
Tecnología Industrial
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores Industriales: Tipos, Funciones y Aplicaciones
- Entendiendo los motores BLDC: guía profesional
- Servo vs. Motores Paso a Paso: Aclarando la Zona Gris Moderna
- Fundamentos y Avances de la Tecnología de Motores de CA
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Garantizando la Seguridad de Motores Eléctricos: Fases Clave y Medidas de Protección Esenciales
- 4 Tipos Principales de Fallos de Bobinado en Motores CA y Cómo Prevenirlos
- Garantizando máximo rendimiento: guía experta de mantenimiento de motor de compresor
- Nanotec CL4-E: Controlador de motor compacto de alto rendimiento para motores BLDC y paso a paso