



Motores de CC sin Escobillas (BLDC): Diseño, Construcción y Aplicaciones Avanzadas
La llegada de semiconductores de potencia de estado sólido permitió la transición de motores de CC con escobillas tradicionales a diseños de CC sin escobillas (BLDC). Aunque los BLDC son dispositivos de CC, sus principios de funcionamiento reflejan estrechamente los de motores síncronos de CA, haciéndolos relevantes en cualquier discusión sobre tecnología de motores de CA.
Los motores BLDC comparten similitudes fundamentales con motores síncronos de CA; la distinción clave reside en la forma de onda de la fuerza electromotriz (FEM) de retorno. Mientras los motores síncronos generan una FEM de retorno sinusoidal, los motores BLDC exhiben un perfil de FEM de retorno rectangular o trapezoidal.
En ambos tipos de motor, un estator genera un campo magnético rotatorio que interactúa con un rotor magnético para producir par.
Los motores síncronos son típicamente máquinas grandes, de varios kilovatios, a menudo equipadas con rotores electromagnéticos, y operan a una sola velocidad que es un submúltiplo de la frecuencia de red. En contraste, los motores BLDC son generalmente compactos, desde unos pocos vatios hasta varias decenas de vatios, y dependen de rotores de imán permanente.
La velocidad de un motor BLDC es inherentemente variable a menos que sea controlada por un bucle de fase bloqueada (PLL) atado a una frecuencia de referencia. Los estilos de construcción típicos son cilíndrico o pancake (plano).
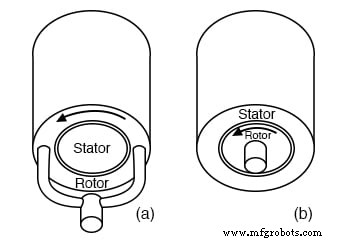
Construcción cilíndrica: (a) rotor exterior, (b) rotor interior
La construcción cilíndrica es la más prevalente y puede presentarse en dos variantes (ver figura). La variante más común presenta un rotor interno, como se ve a la derecha, y se emplea en discos duros. Una variante menos común coloca el rotor fuera del estator, rodeándolo.
Este arreglo de rotor externo es típico de motores de ventilador BLDC, que a menudo carecen de eje y son compactos y robustos. En esta configuración, el flujo magnético es radial respecto al eje de rotación.
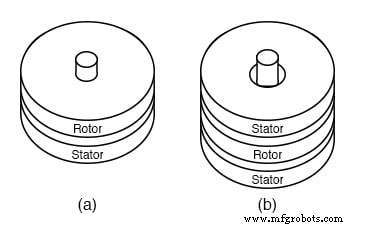
Construcción de motor pancake: (a) estator simple, (b) doble estator
Los motores pancake de alto par frecuentemente presentan bobinas de estator a ambos lados del rotor, como se muestra en la figura (b).
Dispositivos de menor par, como motores de unidades de disquete, típicamente usan una sola bobina de estator por un lado (figura a). En este arreglo, el flujo magnético discurre axialmente, paralelo al eje de rotación.
La conmutación puede lograrse usando diversos sensores de posición del eje, incluyendo codificadores ópticos, codificadores magnéticos (p. ej., resolutores, sinchros), o sensores magnéticos de efecto Hall. Los sensores Hall son la opción preferida para motores pequeños y rentables.
Un sensor de efecto Hall es un dispositivo semiconductor en el que el flujo de electrones es influenciado por un campo magnético perpendicular a la dirección de la corriente. Aparece como una red de resistencia variable de cuatro terminales; los dos voltajes de salida son complementarios.
Cuando se aplica un campo magnético, el sensor produce un pequeño desplazamiento de voltaje en su salida. Esta salida Hall puede impulsar un comparador para una conducción estable del dispositivo de potencia, o puede impulsar una etapa de transistor compuesto cuando se polariza apropiadamente.
Los sensores Hall contemporáneos a menudo integran amplificador y lógica digital, convirtiéndose en dispositivos de 3 terminales capaces de impulsar directamente el transistor de potencia que energiza un devanado de fase. Para detección de posición precisa, el sensor debe montarse en proximidad cercana al rotor de imán permanente.

Sensores de efecto Hall conmutan motor BLDC trifásico
El motor cilíndrico trifásico básico (ilustrado arriba) es conmutado por un sensor Hall dedicado a cada fase del estator. A medida que el rotor de imán permanente rota, el dispositivo Hall detecta el cambio de polaridad del polo del rotor que pasa.
La señal Hall se amplifica para asegurar que las bobinas del estator reciban la corriente correcta. En la práctica, estas señales pueden procesarse por lógica combinacional para generar formas de onda de accionamiento más eficientes.
Equipado con un bucle de fase bloqueada (PLL) para regular la velocidad, este motor cilíndrico podría impulsar un disco duro. Un control similar basado en PLL podría también alimentar un motor pancake de disquete (ver figura).
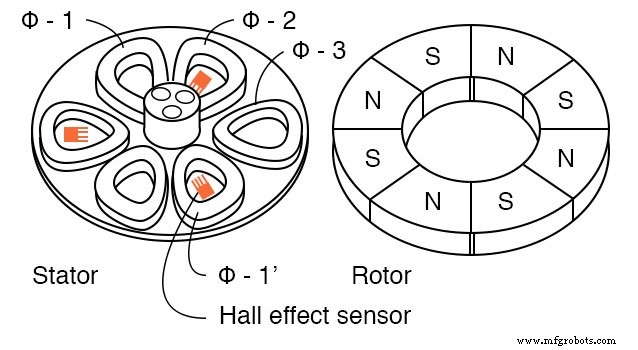
Motor pancake sin escobillas
El motor pancake trifásico comprende seis polos de estator y ocho polos de rotor. Su rotor es un anillo plano de ferrita con ocho polos magnetizados axialmente alternados. Aunque no se muestra, el rotor está coronado con una placa de acero dulce que se monta al cojinete en el centro del estator.
La placa de acero completa el circuito magnético, y los polos del estator se montan en una placa de acero en la parte superior, asegurando aún más la continuidad magnética.
Las bobinas planas del estator son trapezoidales para ajustarse estrechamente a los polos del rotor; las seis bobinas del estator constituyen tres fases de devanado.
La energización secuencial de las tres fases del estator crea un campo magnético rotatorio.
El rotor de imán permanente se alinea con este campo, similar a un motor síncrono. Un rotor de dos polos rotaría en sincronía con el campo magnético, mientras que un rotor de ocho polos rotará en un submúltiplo de la frecuencia del campo debido a los polos adicionales.
Características clave del motor de ventilador BLDC:

Motor de ventilador sin escobillas, 2-fases
- El estator tiene 2 fases distribuidas entre 4 polos
- Hay 4 polos salientes sin devanados para eliminar puntos de par cero
- El rotor tiene 4 polos principales de accionamiento
- El rotor tiene 8 polos superpuestos para ayudar a eliminar puntos de par cero
- Los sensores de efecto Hall están espaciados a 45° físicos
- La carcasa del ventilador se coloca sobre el rotor, que se sitúa sobre el estator
El objetivo principal de un motor de ventilador BLDC es fabricación rentable, fomentando el cambio de 3 fases a 2 fases para productos de menor rendimiento. Según su esquema de accionamiento, también puede denominarse motor de 4 fases.
Los motores de CC con escobillas tradicionales requieren un número impar de polos de armadura (3, 5, 7) para capacidad de autoarranque; cuentas pares como 2 o 4 pueden resultar en un mínimo de par que dificulta el arranque desde reposo.
Introducir cuatro pequeños polos salientes sin devanados añade un par de rizado a la curva par-posición. Este rizado mitiga los mínimos de par, mejorando la arrancabilidad.
El rizado adicional elimina aún más los mínimos de par; mientras estos mínimos no alcancen cero, el motor permanece arrancable. Cuanto más efectivamente se suprimen los mínimos, más fácil es el proceso de arranque.
Para un estator de 2 fases, los sensores Hall deben estar eléctricamente a 90°. Con un rotor de 2 polos, esto correspondería a un espaciado físico de 90°; sin embargo, nuestro rotor de imán permanente de 4 polos requiere que los sensores se coloquen a 45° físicamente para lograr la separación eléctrica necesaria de 90° (ver espaciado Hall arriba).
La mayor parte del par origina de la interacción entre las bobinas internas del estator de 2 fases y la sección de 4 polos del rotor. En consecuencia, la sección de 4 polos debe posicionarse en la parte inferior para que los sensores Hall detecten las señales de conmutación correctas.
La sección adicional de 8 polos tiene como único propósito mejorar el rendimiento de arranque.

Motor de CC sin escobillas 2-fases accionamiento push-pull
El diagrama anterior ilustra un accionamiento push-pull de 2 fases (o 4 fases) que usa dos sensores Hall para energizar cuatro devanados. Para un rotor de polo único, los sensores están eléctricamente a 90°, correspondiendo a un espaciado físico de 90°.
Como cada sensor Hall produce dos salidas complementarias, un solo sensor puede conmutar dos devanados opuestos.
Tecnología Industrial
- Solución de problemas en motores de rotor devanado: Guía práctica
- Consejo de fiabilidad de motores eléctricos: Reduzca ciclos de arranque para proteger su equipo
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores Industriales: Tipos, Funciones y Aplicaciones
- Motores BLDC avanzados y soluciones de automatización
- Entendiendo los motores BLDC: guía profesional
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Garantizando la Seguridad de Motores Eléctricos: Fases Clave y Medidas de Protección Esenciales
- 4 Tipos Principales de Fallos de Bobinado en Motores CA y Cómo Prevenirlos
- Nanotec CL4-E: Controlador de motor compacto de alto rendimiento para motores BLDC y paso a paso