



Motores de Inducción Polifásicos de Tesla: Diseño, Funcionamiento y Aplicaciones
Los motores de inducción dominan el panorama de CA, representando aproximadamente el 90 % de máquinas industriales. Su resistencia y construcción sencilla los convierten en la opción preferida para accionamientos de servicio pesado.
En 1883 Nikola Tesla sentó los fundamentos del motor de inducción polifásico. Para 1888 había construido un prototipo de 0,5 HP (400 W), que luego vendió a George Westinghouse por $65.000 —una inversión que impulsó la adopción generalizada de la energía de CA.
Los grandes accionamientos industriales —aquellos que superan 1 HP (1 kW)— son casi siempre motores de inducción polifásicos. "Polifásico" se refiere a la presencia de múltiples devanados por polo de motor, energizados por ondas sinusoidales desfasadas en el tiempo. En la práctica esto es típicamente dos o, más comúnmente, tres fases; la gran mayoría de motores comerciales son dispositivos trifásicos.
A diferencia de un motor de CC con escobillas, un motor de inducción usa los devanados del estator para generar un campo magnético rotatorio que induce corrientes en los conductores del rotor, creando un secundario tipo transformador que produce par.
Construcción del Motor de Inducción de CA
El núcleo de un motor de inducción es un ensamblaje simple de dos partes: un rotor (la armadura) y un estator que alberga los devanados. El estator se conecta a una alimentación polifásica, como se ilustra en el diagrama siguiente.
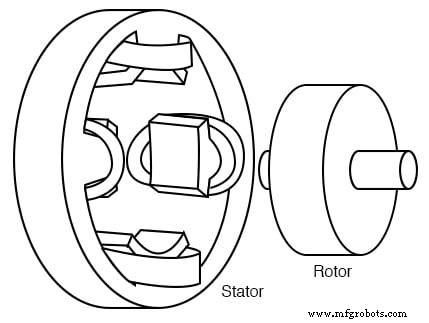
Motor de inducción polifásico de Tesla
Los devanados del estator se disponen en pares —un par por fase. Cada par consiste en dos bobinas en serie, una representando un polo norte y la otra un polo sur. En un motor bifásico, el segundo par se posiciona a 90° en el espacio respecto al primero, y la correspondiente alimentación de CA se desfasaje 90°. El motor original de Tesla empleaba un alternador bifásico como fuente de energía.
Los motores tempranos presentaban polos salientes, diseño aún usado para unidades de caballo de fuerza sub-fraccional (<50 W). Para motores mayores, ranuras de devanado en las láminas del estator reducen el rizado de par y mejoran la eficiencia.
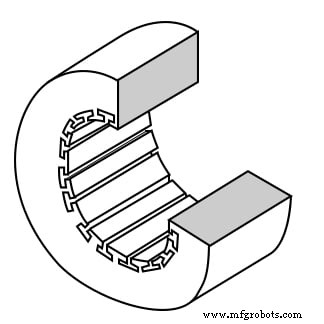
Bastidor del estator con ranuras de devanado
Las láminas del estator son finas hojas de acero aislado con ranuras cortadas con precisión. Una pila de estas hojas se asegura con tornillos finales que también sirven como carcasas finales.
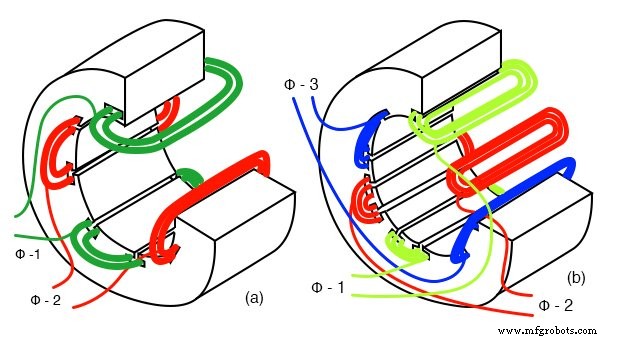
Estator con devanados bifásicos y trifásicos
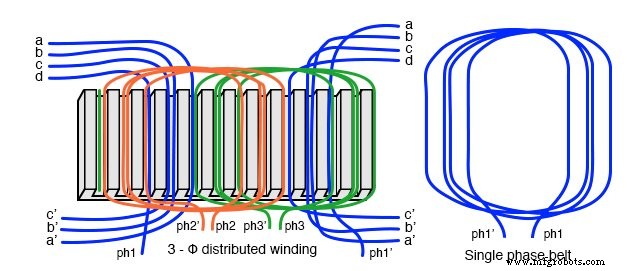
En la práctica, cada devanado de polo se distribuye a lo largo de muchas ranuras menores —formando una banda de fase— que suaviza el campo magnético y reduce la distorsión armónica. Las ranuras de borde pueden contener devanados de dos fases, permitiendo que las bandas de fase se solapen.
La simplicidad del rotor es una ventaja clave. Consiste en un núcleo de acero laminado con una jaula de ardilla de cobre o aluminio embebida, como se muestra a continuación. La ausencia de escobillas o conmutador elimina el arco, el desgaste y la necesidad de mantenimiento regular.
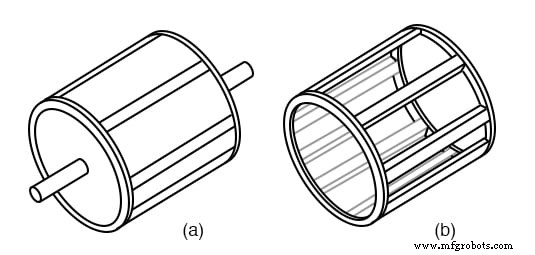
Rotor laminado y jaula de ardilla
Para reducir el rizado de par, los conductores de la jaula de ardilla pueden sesgarse o torcerse respecto al eje, asegurando que el campo magnético no se alinee perfectamente con las ranuras del estator.
Tanto núcleos de rotor como de estator usan láminas aisladas recubiertas con óxido o barniz para frenar corrientes de Foucault, mientras que la aleación de acero se elige por sus bajas pérdidas por histéresis.
Teoría de Funcionamiento
Un motor de inducción opera bajo el principio de campo magnético rotatorio. Cuando un voltaje sinusoidal desfasado en el tiempo se aplica a los devanados del estator, se produce un campo magnético que rota a la frecuencia de línea. Este campo induce corrientes en los conductores del rotor, que a su vez generan su propio campo magnético. La interacción entre los campos del estator y rotor produce par.
En una analogía simple, un imán permanente rotatorio induce corrientes en un disco conductor. Según la Ley de Lenz, el campo magnético inducido se opone al movimiento del imán, causando que el disco rezague. El rezago —conocido como deslizamiento— crea el par necesario para impulsar una carga.
Para un motor bifásico, los devanados del estator están a 90° fuera de fase, creando un campo rotatorio circular. Los motores trifásicos emplean devanados a 120° de separación, produciendo una rotación aún más suave.
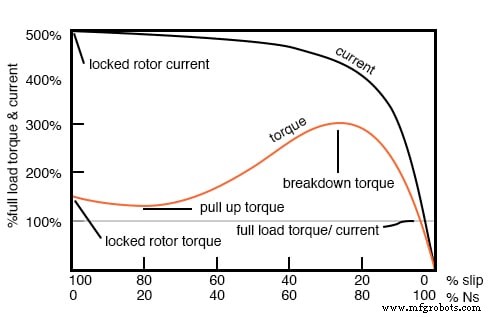
Cuando el rotor está sin carga, gira a la velocidad síncrona (la velocidad del campo rotatorio). Al aplicarse una carga, el rotor frena, aumentando el deslizamiento, lo que a su vez eleva la corriente inducida y el par hasta que el motor alcanza su punto de operación.
Velocidad Plena y Velocidad Síncrona
La velocidad síncrona (Ns) viene dada por:
Ns = 120·f / P
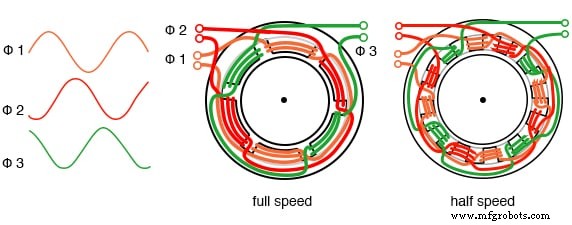
donde f es la frecuencia de alimentación (Hz) y P es el número total de polos. Para una alimentación de 60 Hz y un motor de 6 polos (tres pares de polos), Ns equivale a 3600 rpm. Reducir la cuenta de polos a la mitad duplica la velocidad, mientras que duplicar los polos reduce a la mitad la velocidad síncrona.
Características de Par y Deslizamiento
Al arranque, el rotor está estacionario y el campo del estator rota a velocidad síncrona. La corriente inducida máxima resultante produce el par de rotor bloqueado (LRT), típicamente 1,5–3,5 veces el par a plena carga (FLT). La correspondiente corriente de rotor bloqueado (LRC) puede alcanzar 5–14 × la corriente a plena carga (FLC).
A medida que el rotor acelera, el deslizamiento disminuye, y la frecuencia inducida en el rotor (fr) es:
fr = s · f
donde s = (Ns – N) / Ns. Para un deslizamiento del 5 % en una alimentación de 50 Hz, fr es solo 2,5 Hz —reflejando la pequeña diferencia entre las velocidades de campo y rotor.
Las curvas par vs deslizamiento típicamente muestran par pico (par de ruptura) al 80-100 % de la velocidad síncrona, con LRT ocurriendo al 0 % de deslizamiento. La operación continua es segura por debajo del par nominal; excederlo por periodos prolongados puede dañar el motor.
Clases de Motores NEMA e IEC
Las clases de motor estándar se definen para acoplar curvas de par con tipos de carga específicos. La Asociación Nacional de Fabricantes Eléctricos (NEMA) y la Comisión Electrotécnica Internacional (IEC) proporcionan clases equivalentes:
- Clase B / IEC N —Por defecto para bombas, ventiladores y herramientas de máquina; LRT 150-170 % FLT.
- Clase A —LRT y par de caída más altos; adecuado para máquinas de moldeo por inyección.
- Clase C / IEC H —LRT 200 % FLT; usado para transportadores, trituradoras y compresores.
- Clase D —Mayor par de arranque con baja corriente debido a alto deslizamiento; ideal para aplicaciones de velocidad variable como elevadores.
- Clase E —Variante de mayor eficiencia de la Clase B.
- Clase F —Baja LRC y par de ruptura; mejor para cargas de velocidad constante, fácil arranque.
Excepto la Clase D, todos los motores operan al 5 % de deslizamiento o menos a plena carga.
Factor de Potencia y Eficiencia
Los grandes motores de inducción de 3 fases completamente cargados y de alta velocidad pueden alcanzar factores de potencia (FP) de hasta 0,90. A ¾ de carga, el FP puede llegar a 0,92. Los motores pequeños de baja velocidad pueden tener FP tan bajo como 0,50, con valores de arranque entre 0,10 y 0,25.
Las tendencias de eficiencia reflejan la carga: grandes motores trifásicos pueden alcanzar 95 % a plena carga, mientras que 90 % es típico. La eficiencia alcanza su pico cerca del 75 % del par nominal, cayendo ligeramente al 50 % y más al 25 %. Los motores a menudo se sobredimensionan para garantizar arranque y operación fiables en todas las cargas.
Convertidores de fase estáticos y diseños de autoarranque permiten que motores trifásicos funcionen con alimentación monofásica, pero requieren dimensionamiento cuidadoso de condensadores y gestión de carga.
Motores de Inducción como Generadores
Cuando se accionan por encima de la velocidad síncrona —es decir, con deslizamiento negativo— un motor de inducción se convierte en generador de inducción. El rotor entonces induce un voltaje de vuelta al estator, inyectando potencia en la red. Este modo es ideal para turbinas eólicas y otros accionamientos de velocidad variable, ofreciendo protección inherente por deslizamiento y simplificando el control.
Sin embargo, los generadores de inducción requieren una alimentación viva de 50 Hz o 60 Hz para excitación y no son adecuados como fuentes de respaldo autónomas.
Arranque y Control de Velocidad
Los motores grandes pueden consumir 500-1400 % de la corriente a plena carga al arranque, causando caída de voltaje. Los arrancadores de motor —ya sean autotransformadores o dispositivos de estado sólido— reducen el voltaje inicial, limitando la corriente a 200-500 % de plena carga. Para motores sobre 50 kW, arrancadores de fase controlada o electrónicos son estándar.
Los variadores electrónicos de velocidad ajustan tanto frecuencia como voltaje, manteniendo el par mientras previenen saturación magnética. Las estrategias de control incluyen control escalar, vectorial y de par directo, cada una ofreciendo grados variables de precisión y complejidad.
Devanados de Campo Múltiples y Voltaje Variable
Al incorporar múltiples devanados de polos, un solo motor puede operar a velocidades síncronas distintas (p. ej., 1800 rpm para 4 polos y 3600 rpm para 2 polos). El cambio entre estas configuraciones se logra reenrutando los devanados del estator.
Para accionamientos de ventiladores y aplicaciones similares, reducir el voltaje de línea es una forma simple de bajar la velocidad. Los variadores modernos usan modulación electrónica para variar frecuencia y voltaje simultáneamente, proporcionando control de velocidad suave sin sacrificar par.
Motores de Inducción Lineales
Desenrollar el rotor y estator circulares convierte un motor de inducción convencional en un motor de inducción lineal (LIM). Los LIM ofrecen alta aceleración y pueden generar levitación magnética, haciéndolos candidatos para transporte de alta velocidad y sistemas de lanzamiento avanzados. Aunque el coste sigue siendo alto, los LIM están destinados a reemplazar catapultas de vapor en futuros portaaviones navales.
Conclusiones Clave
- Un motor de inducción polifásico presenta devanados de estator laminados y rotor de jaula de ardilla.
- Los motores trifásicos autoarrancan, produciendo par mediante deslizamiento del rotor.
- Los arrancadores de motor reducen la corriente de arranque preservando el par de arranque.
- Los motores trifásicos pueden funcionar en monofásico con convertidor de fase estático.
- Múltiples devanados de campo permiten ajustes de velocidad discretos.
- Los variadores electrónicos modernos proporcionan control preciso de velocidad en amplio rango.
Recursos Relacionados
Tecnología Industrial
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores Industriales: Tipos, Funciones y Aplicaciones
- Entendiendo los motores BLDC: guía profesional
- Construye un Motor de Inducción Split-Phase con Capacitor Permanente – Guía Paso a Paso
- Construye un Motor de Inducción Split-Capacitor Permanente a Gran Escala
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Garantizando la Seguridad de Motores Eléctricos: Fases Clave y Medidas de Protección Esenciales
- 4 Tipos Principales de Fallos de Bobinado en Motores CA y Cómo Prevenirlos
- 5 razones clave por las que fallan los motores TEFC y cómo prevenirlas
- Garantizando máximo rendimiento: guía experta de mantenimiento de motor de compresor