



Mano Protésica 3D con Tacto Capacitivo – Actuación Controlada por Arduino
Componentes y Suministros
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Servomotor MG996R | 1 |
| Sensor táctil capacitivo TTP223 | 2 |
| Cables jumper (genéricos) | 1 |
| Protoboard (genérica) | 1 |
Aplicaciones y Servicios Online
- Arduino IDE
Sobre el Proyecto
En este proyecto presento una idea que puede implementarse en manos protésicas impresas en 3D existentes. En las prótesis eléctricas actuales no encontré el uso de tecnología de detección táctil capacitiva para la actuación de los dedos. Este proyecto combina dos cosas muy interesantes: Arduino con detección táctil capacitiva para la actuación y remezcla del diseño e-NABLE Phoenix Hand.
Básicamente, la mano Phoenix es una mano de accionamiento corporal. Lo que he hecho es convertirla en una prótesis de accionamiento eléctrico eligiendo el diseño de piezas requerido.
La ventaja de la detección táctil capacitiva es que, mediante el tacto, puedes actuar los dedos fácilmente. Actualmente este modelo no puede controlar dedos individualmente y se requiere más desarrollo en capacidad de carga y agarre.
Reunir las Piezas
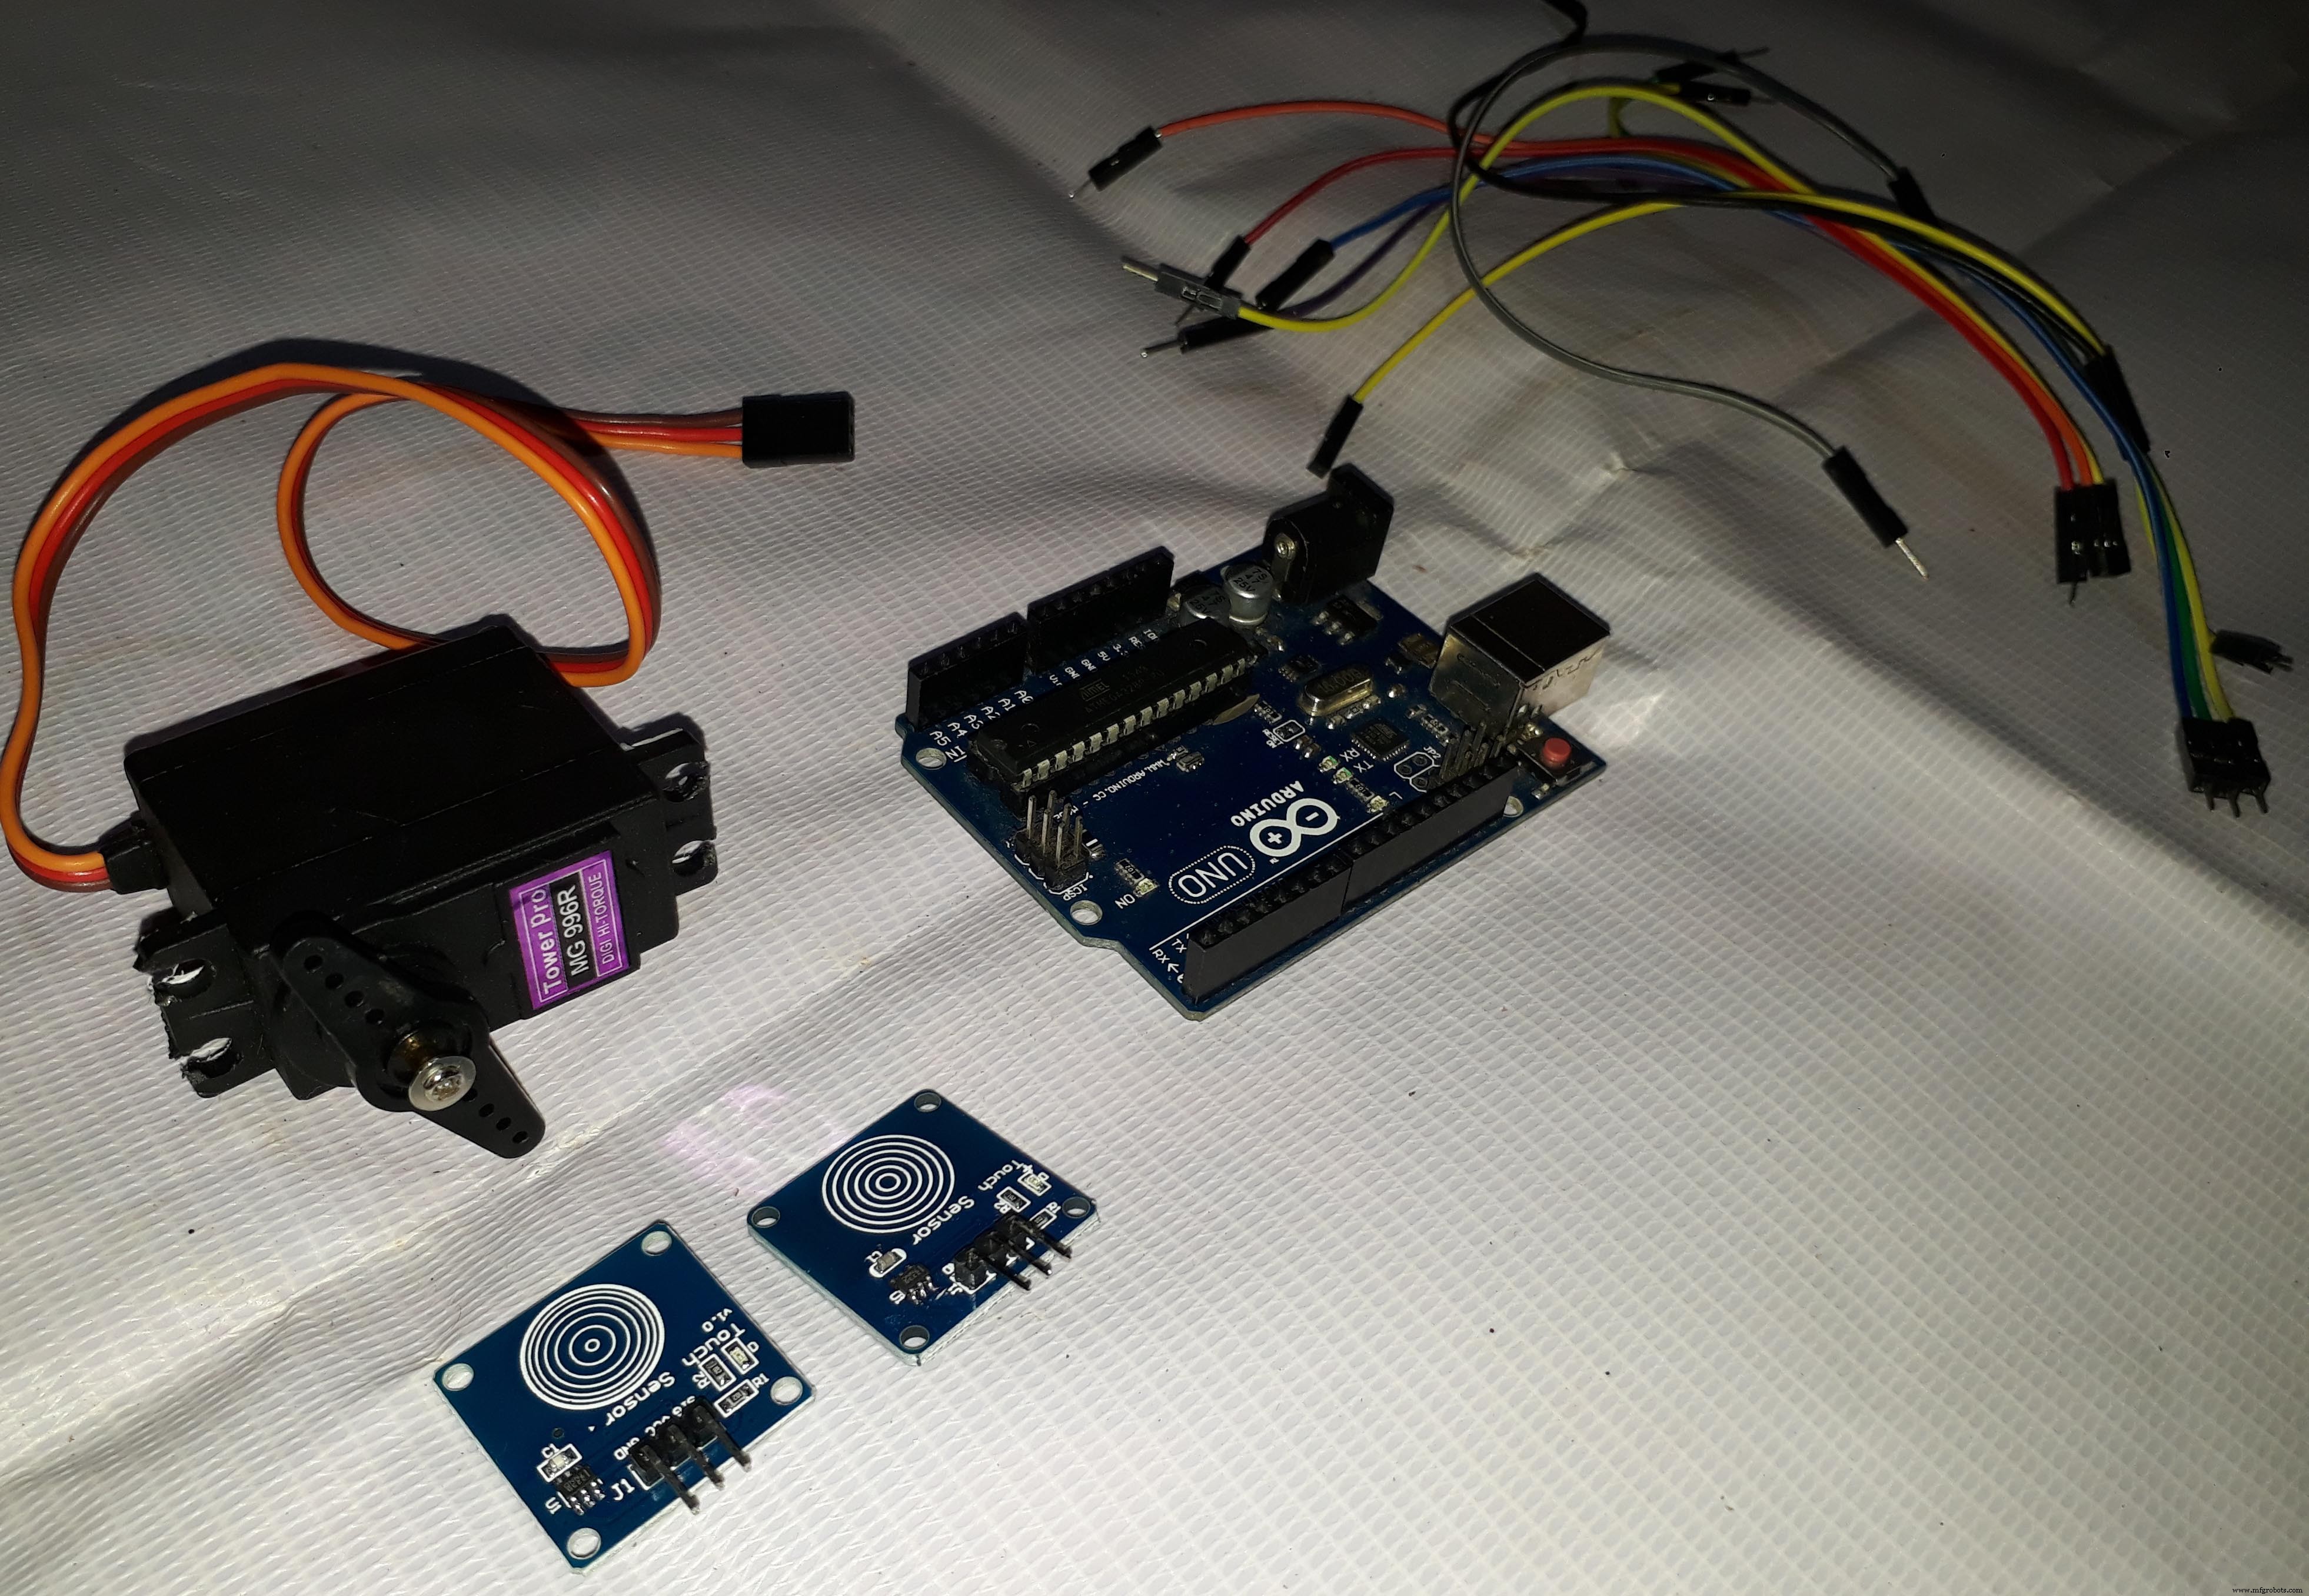
- Arduino Uno
- Sensor Táctil TTP223 - 2 unidades
- Servomotor MG996R
Montaje de la Mano Phoenix:
Los detalles de montaje se mencionan en los siguientes pasos...
He usado hilo de pescar como flexor y bandas elásticas como extensores
Herramientas:
- Impresora 3D
- Pistola de silicona
Impresión de la Mano
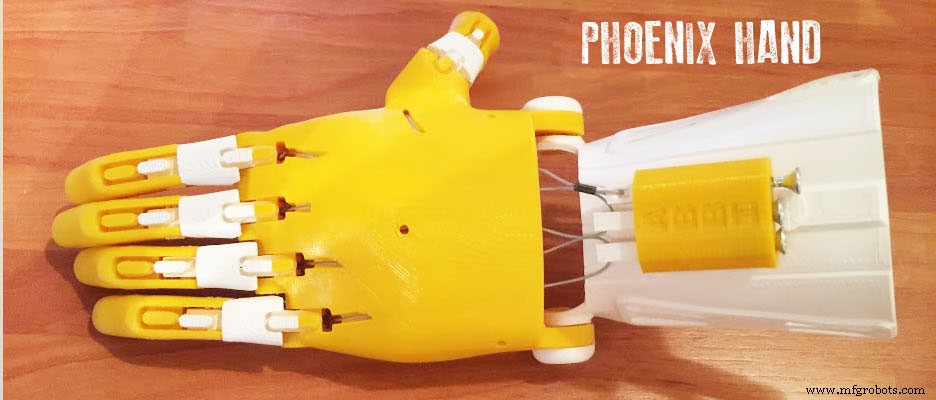
Este proyecto usa la mano e-NABLE Phoenix diseñada previamente.
Según mis requisitos, imprimí solo las siguientes piezas:
Dedos
- finger_phalanx.stl - 4 piezas
- fingertip_long.stl - 2 piezas
- fingertip_short.stl - 2 piezas
- thumb_phalanx.stl - 1 pieza
- thumbtip.stl - 1 pieza
Palma
- palm_right_new_supports.stl - 1 pieza
Pines de Unión
- fingertip_pin.stl - 4 piezas
- knuckle_pin_long.stl - 1 pieza
- knuckle_pin_short.stl - 2 piezas
- thumb_knuckle_pin.stl - 1 pieza
- thumbtip_pin.stl - 1 pieza
Como ya hay instrucciones detalladas de construcción, no entraré en detalle.
Para la impresión usé una impresora 3D Flsun. En total, tardó 10-12 horas en imprimir.
(Nota: estas piezas son para una mano derecha)
Montaje de la Mano
El proceso de construcción de la mano Phoenix ya está disponible, así que no entraré en mucho detalle. Si tienes dudas, deja un comentario.
He usado hilo de pescar como flexor y banda elástica como extensor.
** puede requerirse algo de lijado para un encaje suave
Partes Electrónicas
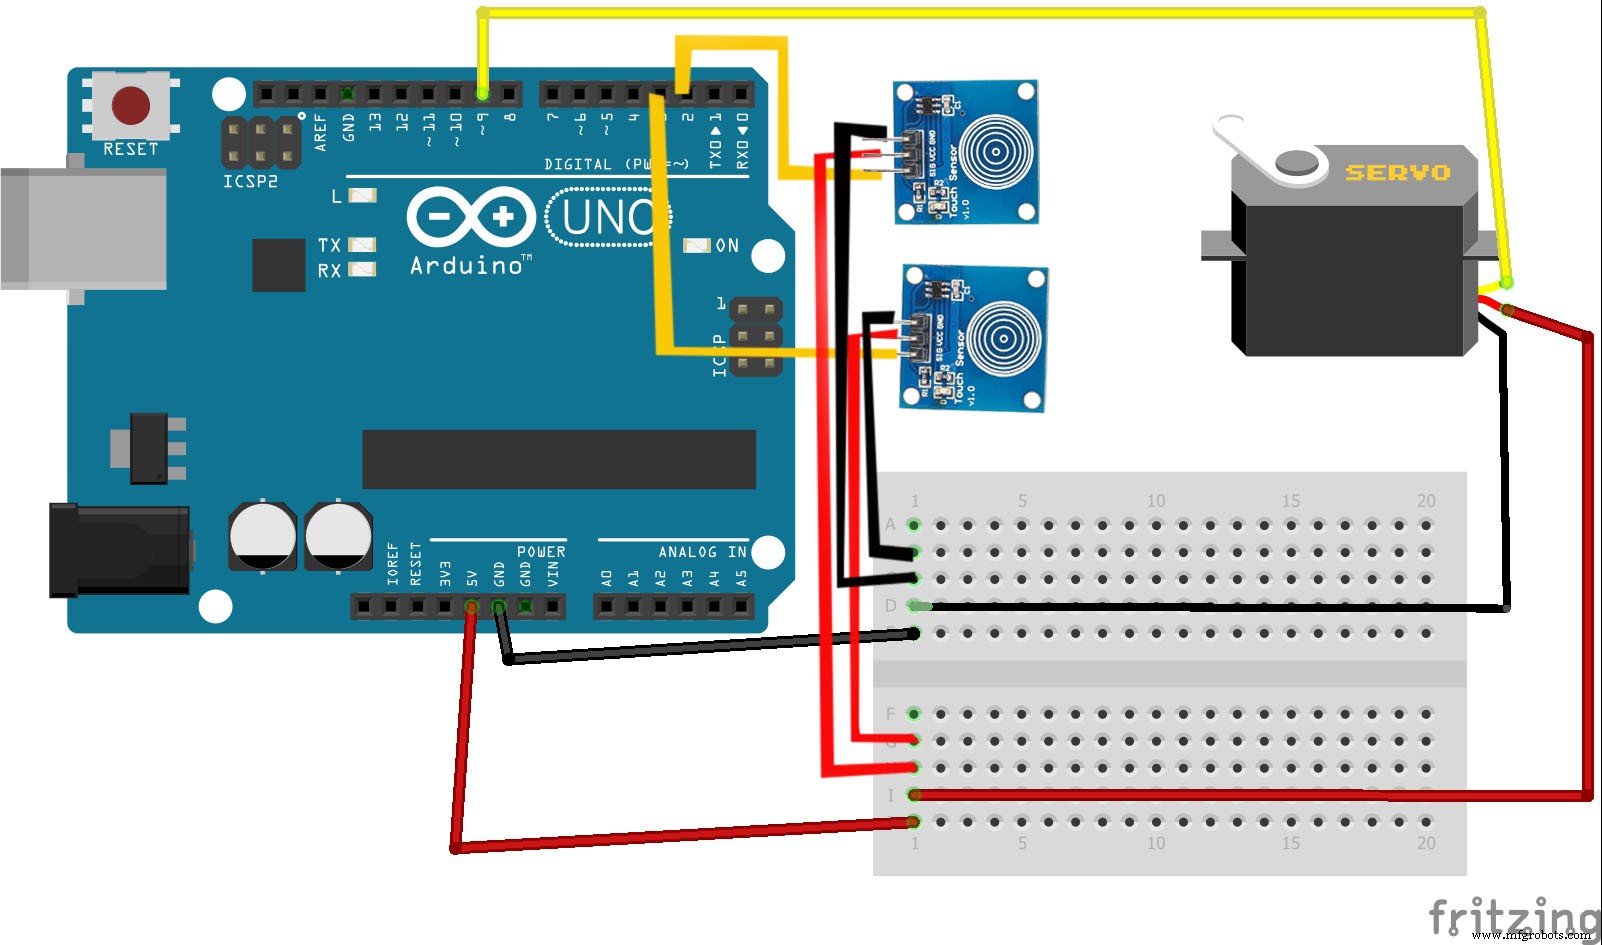
La actuación se controla mediante 2 sensores táctiles (TTP223). La entrada del sensor táctil abre y cierra los dedos a través del servomotor.
Diagrama de Circuito y Código Arduino:
¡Feliz construcción!
Gracias por leer. Si necesitas más información, pregunta en los comentarios y haré lo posible por responder.
Código
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Pin para sensor táctil capacitivo 1
#define CTS2Pin 3 // Pin para sensor táctil capacitivo 2
int pos;
void setup() {
myservo.attach(9); // conecta el servo en el pin 9 al objeto servo
}
void loop() {
int CTSValue1 = digitalRead(CTS1Pin);
int CTSValue2 = digitalRead(CTS2Pin);
if (CTSValue1 == HIGH) {
for (pos = 0; pos <= 180; pos += 1)
myservo.write(pos);
delay(15);
}
if(CTSValue2==HIGH) {
for (pos = 180; pos >= 0; pos -= 1)
myservo.write(pos);
delay(15);
}
}
Código
- Arduino Sketch
Arduino SketchArduino
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Pin para sensor táctil capacitivo 1
#define CTS2Pin 3 // Pin para sensor táctil capacitivo 2
int pos;
void setup() {
myservo.attach(9); // conecta el servo en el pin 9 al objeto servo
}
void loop() {
int CTSValue1 = digitalRead(CTS1Pin);
int CTSValue2 = digitalRead(CTS2Pin);
if (CTSValue1 == HIGH) {
for (pos = 0; pos <= 180; pos += 1)
myservo.write(pos);
delay(15);
}
if(CTSValue2==HIGH) {
for (pos = 180; pos >= 0; pos -= 1)
myservo.write(pos);
delay(15);
}
}
Esquemáticos
Proceso de manufactura
- Placas de Circuito Impreso: Diseño, Fabricación y Tendencias Futuras
- Colorear piezas impresas en 3D con ceras: Una novedosa técnica de post-procesado
- Prótesis impresas en 3D: Transformando el acceso y la asequibilidad para amputados
- Crea mapas topográficos 3D de alta calidad desde datos de terreno de Google
- Elevando el control de calidad: Utillaje impreso en 3D mejora la precisión de fabricación
- Diseñando adaptadores funcionales de alforjas para bicicleta impresos en 3D con Kevlar CFF
- Reimaginando el kart: piezas de fibra de carbono impresas en 3D para un rendimiento inigualable
- Transformación de cadena de suministro centrada en el ser humano: impulsando eficiencia y resiliencia
- Torno inteligente: Controles táctiles avanzados para mecanizado de precisión
- Acelerómetros capacitivos explicados: de la mecánica masa‑resorte a la condición de señal
- Sensores táctiles universales avanzados usando conductores electromecánicamente acoplados