



Motores NEMA: Identificación y resolución de problemas comunes en impresoras 3D
Uno de los componentes básicos en cualquier impresora 3D FFF son los motores. Son responsables de realizar los movimientos necesarios para posicionar el cabezal de impresión, así como de tirar del filamento en el extrusor.
Los motores usados son motores paso a paso (stepper), los tipos más comunes siendo NEMA 17 y NEMA 23.
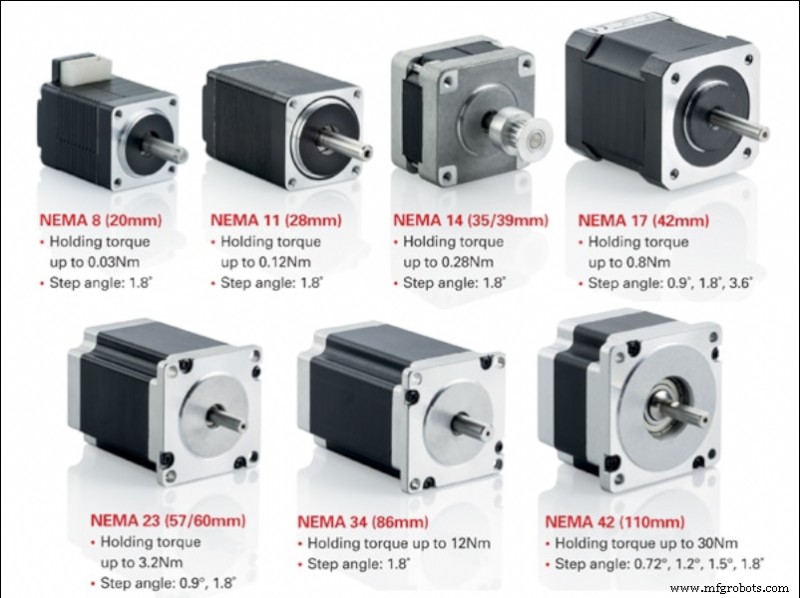
Imagen 1: Tipos de motores NEMA. Fuente: motioncontrolproducts.com
Los motores paso a paso de buena calidad tienen una fiabilidad muy alta, por lo que la causa principal de fallo del motor suele ser externa, generalmente relacionada con el driver de potencia o la conexión.
Motores paso a paso (Stepper)
Los motores paso a paso son un tipo de motor de rotación continua. La rotación ocurre en saltos discretos de un ángulo dado. Es un motor a medio camino entre un motor DC estándar y un servo. Como los motores DC, permiten múltiples vueltas de 360°, mientras permiten posicionamiento angular preciso, como los servos.
Los más usados en impresoras 3D son motores paso a paso bipolares híbridos, usualmente en formato NEMA17 o NEMA23. Los motores híbridos combinan la capacidad de paso pequeño de los motores VR con la capacidad de alta inercia de los motores de imán permanente. Por otro lado, los motores bipolares proporcionan mayor par y sujeción que los unipolares, siendo más ligeros y compactos, aunque requieren controladores de potencia específicos.
Al seleccionar un motor paso a paso, debemos conocer sus principales características:
- Paso (Step): Es el ángulo mínimo que el motor puede rotar directamente (sin controladores de micro-paso). Suelen encontrarse motores con pasos de 1.8° o 0.9°. En general, un paso menor implica mayor precisión, pero también menor velocidad máxima de rotación.
- Corriente de trabajo: Es el valor máximo de corriente al que debemos alimentar el motor para que funcione correctamente. Cuanta más corriente apliquemos, más par lograremos y podrá soportar mayor inercia sin perder pasos, sin embargo, también habrá mayor calentamiento y desgaste. Usar corrientes superiores a las especificadas por el fabricante causará deterioro y fallo del motor.
- Voltaje por fase: Es el voltaje requerido por cada una de las bobinas para operar correctamente.
- Resistencia de fase: Es la resistencia eléctrica que proporciona cada una de las bobinas.
- Inductancia de fase: El valor máximo de inductancia generado por cada una de las bobinas al activarse.
- Precisión de posicionamiento: La desviación máxima que puede ocurrir durante un movimiento rotacional. En general, un valor menor representa mayor precisión.
- Temperatura máxima de funcionamiento: Es la temperatura máxima que el motor puede soportar. Exceder esta temperatura por tiempos prolongados resultará en fallo del motor.
- Inercia del rotor: Es la inercia que proporciona el rotor cuando está vacío debido a su propio peso. La inercia soportada por el motor será la suma de esta más la de los elementos acoplados al motor.
- Par de retención (holding torque): Es el par máximo que el motor puede soportar cuando las fases están inactivas (sin corriente), sin causar que el eje rote.
- Par de sujeción (anchor torque): Es el par máximo que el motor puede soportar cuando está detenido y las fases están activas (con corriente), sin causar que el eje rote. El valor se considera para un motor alimentado con corriente máxima.
- Par de arranque: Es el par necesario para vencer la inercia del rotor para que empiece a rotar.
- Par de giro (turning torque): Es el par máximo que el motor puede soportar cuando está rotando sin causar pérdida de pasos. El valor se considera para un motor alimentado con corriente máxima.
Si buscamos un motor que nos permita usar altas velocidades y soportar altas inercias durante el movimiento, por ejemplo en ejes XY, deberíamos elegir un motor con paso de 1.8° y alto par.
El motor del eje Z no requerirá altas velocidades de trabajo, por lo que un motor de 0.9° proporcionará movimientos más suaves. En este caso, se debe elegir un motor con máximo par de retención y sujeción para soportar el peso de la plataforma o gantry (según el diseño de la impresora).
Conexión de motores paso a paso bipolares
Al conectar correctamente los motores paso a paso, es útil tener la hoja de especificaciones del fabricante, ya que la posición de los cables varía de un modelo a otro.
Típicamente, un motor paso a paso bipolar tendrá 4 conexiones consistentes en dos circuitos de alimentación independientes. Cada circuito consta de un polo positivo y uno negativo que alimentan cada una de las bobinas del motor.
Lo primero es conocer la posición de estas cuatro conexiones en nuestra placa de control. Podemos encontrar dos tipos de nomenclatura en las placas de control. La primera es 1A 1B 2A 2B, donde cada número representa un circuito y las letras A y B los polos. La segunda es A A⁻ B B⁻ donde cada letra representa un circuito y el acento el polo negativo.
Una vez determinadas las conexiones en la placa, debe hacerse lo mismo para los motores.
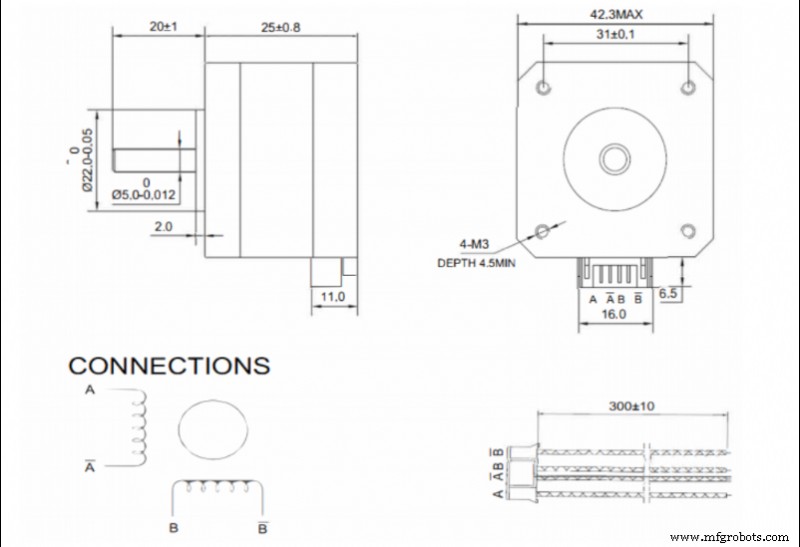
Imagen 2. Ejemplo de conexiones en hoja de especificaciones de motor NEMA17. Fuente: Bondtech
Si hay hoja de especificaciones, debe consultarse el orden de los cables en el conector. En este caso, la nomenclatura A A⁻ B B⁻ es la más común.
En el caso de que la placa y el motor usen la misma nomenclatura, la conexión es tan simple como emparejar cada terminal. Si usan nomenclatura diferente, deben emparejarse de la siguiente forma:
- 1A - A
- 1B - A⁻
- 2A - B
- 2B - B⁻
Si no hay hoja de datos del motor, debe determinarse el par de conexiones de cada bobina. Esto se hace midiendo la resistencia en todas las combinaciones posibles de pares de pines del conector. Cuando la resistencia no es infinita, se ha localizado el primer par. Las combinaciones más usadas por fabricantes de motores son 1-3 4-6 o 1-4 3-6, así que empiece probando estas dos combinaciones.
Una vez localizadas, cada fase se conecta a cada una de las bobinas. Es importante que las dos fases se conecten a las bobinas con la misma polaridad, así que si las hemos colocado en fase invertida, al enviar corriente al motor no se moverá y emitirá un ruido. En este caso, la polaridad de una de las bobinas debe invertirse.
Es muy importante mantener ambas fases separadas, por lo que el estado de los conectores debe comprobarse frecuentemente. Un mal contacto o un puente entre fases hará que el motor deje de funcionar.
Ajuste de la corriente de los motores
Los motores paso a paso se alimentan a través de controladores o drivers específicos. Hay muchos modelos diferentes en el mercado. Los de mayor calidad generalmente proporcionan mayor durabilidad y funcionamiento más silencioso.
Dentro de los modelos disponibles, hay dos métodos para ajustar la corriente enviada a los motores:
- Mediante tornillo de ajuste. En general, drivers de menor calidad o más baratos permiten ajustar la corriente de salida mediante un potenciómetro en forma de tornillo. En este caso es necesario usar un multímetro y un destornillador cerámico de precisión para hacer el ajuste.
En este caso el ajuste puede hacerse de dos formas:
- Por corriente: Con la impresora encendida y los motores conectados, se mide la corriente en una de las fases y se ajusta al valor adecuado. Este método no es recomendable, especialmente la primera vez que se conecta un nuevo driver, ya que los motores se alimentan inicialmente sin saber si la corriente de salida es superior a la admitida por el motor.
- Por voltaje de referencia: Es un método ligeramente más complejo, pero más recomendable. Primero debemos determinar el voltaje de referencia requerido usando la fórmula:
max · 8 · Rs
Donde Imax es la corriente máxima a la que se alimentará el motor (usualmente como máximo el 90 % de la máxima especificada por el fabricante) y Rs es la resistencia de detección del driver.
Para ajustarlo en el driver, simplemente alimente el driver, mida el voltaje entre el pin Vref (usualmente el propio potenciómetro) y un pin de tierra (usualmente el pin de alimentación) y ajuste el valor adecuado usando el potenciómetro.
- Por firmware: Muchos drivers actuales no tienen potenciómetro de ajuste y permiten configurar la corriente de salida directamente por firmware. Para ello, simplemente establezca el valor de corriente adecuado en la sección de motores del firmware.
Al seleccionar la corriente de salida de los drivers, no es recomendable usar el valor máximo determinado por el fabricante. Para prolongar la vida útil de los motores, no se debe exceder el 90 % del valor máximo del fabricante, siendo lo óptimo la corriente mínima requerida para generar par suficiente para soportar las inercias.
Mayor corriente, además de mayor par, también significa mayor calentamiento, mayor ruido del motor y mayor desgaste.
Velocidad máxima de un motor paso a paso
Los motores paso a paso avanzan por pulsos, por lo que la velocidad máxima del motor dependerá de la frecuencia máxima de señal que la placa de control sea capaz de enviar. Además, debe tenerse en cuenta que usualmente varios motores trabajan simultáneamente, por lo que la frecuencia para cada uno disminuirá.
Por ejemplo, si la placa de control trabaja a 100000 Hz y 4 motores (X, Y, Z y extrusor) trabajan simultáneamente, cada motor será controlado a 25000 Hz, o 25000 pulsos por segundo. Esto significa que un motor de 1.9° sin micro-paso puede rotar a un máximo de 125 rps. En un sistema de correa GT2 de 8 dientes (el más común) esto se traduce en una velocidad lineal teórica máxima de 3600 mm/s.
En el caso de micro-paso (microstepping), la velocidad máxima se reducirá proporcionalmente, de modo que si se usan 16 micro-pasos, la velocidad máxima sería 225 mm/s, pero si se usan 256 micro-pasos, se reduciría a solo 14 mm/s.
Es muy importante conocer la frecuencia de funcionamiento de la placa de control, ya que la combinación de una frecuencia de salida baja con un ajuste de micro-paso alto puede causar que la velocidad máxima permitida sea menor que la velocidad de impresión, resultando en una pérdida significativa de pasos.
Ajuste adecuado de los pasos por mm
Cuando la señal de movimiento se transmite al motor, se envía como rotación, sin embargo los movimientos incluidos en los archivos de impresión son lineales. Por eso la impresora debe poder traducir el movimiento angular en uno lineal.
El movimiento se transmite generalmente mediante poleas dentadas y correas, por lo que la conversión pasos/mm depende del diámetro de las poleas.
Para calcularlo, simplemente se aplica la siguiente fórmula:
pasos/mm = (360/P) · MS
2 · π · Rpolea
Donde P es el paso del motor, MS los micro-pasos configurados (1 en caso de no usar micro-paso) y Rpolea el radio de la polea usada.
En el caso de movimientos transmitidos por tornillo, es el paso del tornillo el que define la tasa de avance. Para ello, simplemente se aplica la siguiente fórmula:
pasos/mm = (360/P) · MS
A
Donde P es el paso del motor, MS los micro-pasos configurados (1 en caso de no usar micro-paso) y A el paso de la rosca del tornillo.
También hay muchas calculadoras que facilitan obtener estos valores, como la que ofrece Prusa Printers.
Una vez obtenidos estos valores, y aunque en teoría son correctos, es recomendable realizar una calibración precisa para compensar posibles defectos de fabricación o montaje.
Para ello, se imprimirá un cubo de dimensiones conocidas (ej. 50 x 50 x 50 mm) y se medirán las dimensiones reales. Una vez hecho esto, se aplicará la siguiente fórmula:
pasos/mm = Dteórico · Pactual
Dreal
Donde Dteórico es el tamaño teórico que debería tener la pieza, Pactual es el ajuste actual de P/mm y Dreal es el valor de medición obtenido de la pieza impresa.
Al introducir el nuevo valor de P/mm, debería obtenerse piezas con dimensiones adecuadas.
Consideraciones a tener en cuenta
- Pérdida de pasos: Una pérdida de pasos suele ser causada por par excesivo en el motor. Grandes aceleraciones o altas velocidades de cambio de dirección causarán inercias que el par del motor no puede compensar, resultando en pérdida de pasos. De igual forma, la combinación de bajas frecuencias de señal y altos ajustes de micro-paso reducirá drásticamente la velocidad máxima del motor. Si la velocidad de impresión supera esta, también ocurrirá pérdida de pasos. En cualquier caso, la pérdida de pasos en una impresora de lazo abierto resultará en pérdida de posición.
- Temperatura: Un ajuste de corriente alto causará que el motor se caliente. Si el motor está dentro de una estructura cerrada o calefactada que no permite disipar el calor correctamente, se puede exceder la temperatura de trabajo, causando desmagnetización de los imanes y mal funcionamiento o rotura del motor. En impresoras cerradas, es recomendable colocar los motores fuera de la cámara o, si no es posible, reducir la corriente al mínimo necesario.
- Histéresis: Es un fenómeno intrínseco a los motores. Puede causar un pequeño error de posición al final de un movimiento. Usar motores de calidad reducirá este error.
- Resonancia: Todos los motores tienen una frecuencia natural. Si la frecuencia de pulsos enviada al motor es similar a la frecuencia natural, ocurrirá un efecto de resonancia. Esto causará vibración, ruido y desgaste aumentados.
- Ajuste de pasos: Un ajuste incorrecto de pasos/mm resultará en error de posicionamiento, que se reflejará en errores dimensionales en las piezas.
- Conexión: Mezclar o puentear fases hará que el motor no gire o gire erráticamente. Colocar una fase con polaridad invertida respecto a la otra hará que el motor no gire. Invertir la polaridad de ambas fases, cuando están conectadas correctamente, hará que el motor gire en dirección opuesta.
Esta guía trata los conceptos de forma general y no se centra en una marca o modelo particular, aunque puedan mencionarse en algún momento. Pueden existir diferencias importantes en los procedimientos de calibración o ajuste entre diferentes marcas y modelos, por lo que se recomienda consultar el manual del fabricante antes de leer esta guía.
Impresión 3d
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores Industriales: Tipos, Funciones y Aplicaciones
- Entendiendo los motores BLDC: guía profesional
- Principales problemas mecánicos que afectan el rendimiento de impresoras 3D FDM
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Garantizando la Seguridad de Motores Eléctricos: Fases Clave y Medidas de Protección Esenciales
- Problemas Comunes en Archivos Gerber y Soluciones Expertas
- 5 razones clave por las que fallan los motores TEFC y cómo prevenirlas
- Garantizando máximo rendimiento: guía experta de mantenimiento de motor de compresor
- Cómo elegir el motor hidráulico más eficiente para tu aplicación