



Dominando la Cinemática Inversa Robótica para Control de Movimiento Preciso
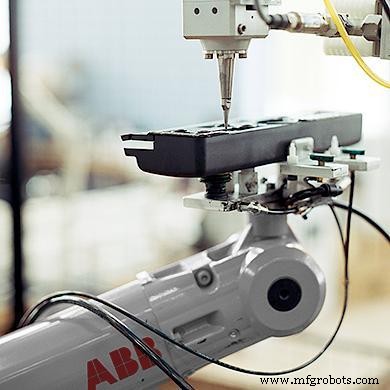
La cinemática de robots es una rama de la mecánica que se concentra en el movimiento de objetos sin referencia a las fuerzas que lo causan. La cinemática robótica aplica geometría a los diversos grados de libertad en las cadenas cinemáticas que forman la estructura de sistemas robóticos. Es clave porque planifica y controla el movimiento de robots, junto con el cálculo de fuerzas y torques en actuadores. Ecuaciones no lineales se usan para definir parámetros articulares y configurar el sistema. Las ecuaciones cinemáticas son fundamentales.
La cinemática inversa es el proceso de lograr la posición deseada del efector final calculando los parámetros articulares. Es decir: sabes qué quieres que haga el efector final, pero necesitas averiguar los ángulos articulares requeridos. Por ejemplo, quieres que tu robot agarre una caja, así que calculas los ángulos de cada articulación para completar la tarea. La cinemática inversa es muy útil y efectiva, pero puede ser muy compleja ya que puede no haber soluciones o haber múltiples.
Robot industrial
- Entendiendo los envolventes de trabajo de robots: Definición, tipos y beneficios en manufactura
- Robot SCARA de doble brazo: soluciones avanzadas de ensamblaje y producción
- Cinemática inversa en robótica: Guía completa y práctica
- Equilibrando pros y contras de robots colaborativos en el lugar de trabajo
- Robots colaborativos: Revolucionando la interacción humano-máquina
- Robots industriales modernos: Transformando producción y calidad
- Maximice la eficiencia del robot: Estrategias expertas de mantenimiento de equipos
- Especificaciones clave para elegir el robot industrial adecuado
- Desafíos de manufactura y robótica: Una solución lean
- Cómo elegir el robot adecuado para sus necesidades de automatización
- Robots industriales en auge: Avanzando la automatización en manufactura