



Cinemática inversa en robótica: Guía completa y práctica
¿Qué es la cinemática inversa?
¿Cuánto necesita saber para sacar el máximo provecho a su robot?
La cinemática inversa para robótica es un tema enorme y a menudo complejo. Según su proyecto, puede necesitar conocerla en detalle o conformarse con conocimientos básicos.
Aquí tiene la información esencial sobre cinemática inversa para robótica.
¿Qué es la cinemática inversa?
La cinemática inversa es un proceso matemático para calcular las posiciones articulares necesarias para colocar el efector final de un robot en una posición y orientación específicas (también conocida como su "pose"). Una solución de cinemática inversa fiable es necesaria para programar un robot para realizar tareas.
Es importante distinguir claramente entre cinemática inversa y cinemática directa del robot.
La cinemática directa determina dónde estará el efector final si las articulaciones se ponen en una posición específica. Solo hay una solución para la ecuación de cinemática directa. Cuando las articulaciones están en una posición, el efector final siempre terminará en el mismo lugar.
Con la cinemática inversa, a menudo hay múltiples soluciones y múltiples enfoques para calcularla.
Por qué necesitamos cinemática inversa en robótica
Sin cinemática inversa, la programación de robots sería extremadamente difícil… si no imposible.
Cuando quiere que el efector final de su robot se mueva a un punto específico en su espacio de trabajo, tiene sentido introducir la pose deseada en el programa.
Pero no puede simplemente decirle al robot que vaya a sus coordenadas X, Y, Z deseadas y esperar que entienda… no sin cinemática inversa.
La mayoría de robots industriales constan de varias articulaciones articuladas controlables independientemente. Cada articulación está conectada a una o más otras, a veces en configuraciones complejas. El efector final está al final de toda la "cadena cinemática". Mover cualquier articulación afecta la pose del efector final de diversas formas.
Esto significa que no hay una relación simple y directa entre la posición del efector final y una articulación en particular.
Por ejemplo, si quiere que el efector final se mueva 1 mm linealmente en el eje Z, puede necesitar mover todas las articulaciones en diferentes cantidades.
Finalmente, los algoritmos de cinemática inversa calculan la posición exacta de cada articulación necesaria para alcanzar la pose deseada del efector final.
Cómo encontrar la cinemática inversa de un brazo robot
Al investigar sobre cinemática inversa, a menudo encuentra páginas de ecuaciones, fórmulas y descripciones de algoritmos. Esto es porque calcular cinemática inversa es un campo establecido en investigación robótica. Pocos hablan de ella fuera de la investigación (excepto animadores 3D).
Sin embargo, al usar robots para aplicaciones industriales, hay 2 opciones básicas para encontrar una solución de cinemática inversa:
- Hacer todo el trabajo matemático y de programación usted mismo para crear un solucionador de cinemática inversa para su robot específico.
- Usar un solucionador de cinemática inversa existente para su robot específico que funcione "listo para usar".
Cuál elija dependerá de su situación única.
Si ha construido el robot usted mismo —desde cero, conectando motores y eslabones mecánicos— probablemente deba elegir la Opción 1.
Si usa un robot industrial de un fabricante, la Opción 2 casi siempre será más rápida y fácil.
El método difícil: Crear un solucionador de cinemática inversa
Si elige crear su propio solucionador, ¡prepárese para una programación seria!
Hay 2 enfoques fundamentales para calcular la cinemática inversa:
1. Soluciones analíticas de cinemática inversa
Un solucionador analítico tomará la pose deseada del efector final y (casi) inmediatamente devolverá las posiciones articulares requeridas.
Esto es porque, "bajo el capó", la cadena cinemática del robot se ha reducido a una expresión en forma cerrada — para cualquier pose del efector final, hay una definición matemática de las posiciones articulares requeridas.
Aunque podría generar la expresión en forma cerrada usted mismo (a mano), hoy en día la librería IKFast hace esta tarea mucho más fácil que antes.
2. Solucionadores numéricos/iterativos de cinemática
No todos los robots tienen solución analítica. Cuando la estructura cinemática es compleja o inusual, la única opción es usar un solucionador numérico.
En una solución numérica, no hay una expresión en forma cerrada clara. En su lugar, al introducir la posición deseada del efector final, un algoritmo iterativo trabaja hacia una solución para las posiciones articulares tratándola como un problema de optimización.
En cada iteración, el algoritmo introduce algunas posiciones articulares en la ecuación de cinemática directa para ver dónde termina el efector final. En la siguiente iteración, usa esta información para ajustar las posiciones articulares. Esto mueve gradualmente el efector hacia la pose deseada.
Debido a este enfoque iterativo, las soluciones numéricas son más lentas que las analíticas.
El método fácil: Usar un solucionador de cinemática inversa probado
Crear su propio solucionador es un buen ejercicio intelectual en la universidad o si construye su propio robot desde cero.
Pero si solo quiere usar su robot en producción, es improbable que necesite crear su propio solucionador.
Es mucho más fácil y rápido usar un solucionador ya incorporado en su entorno de programación.
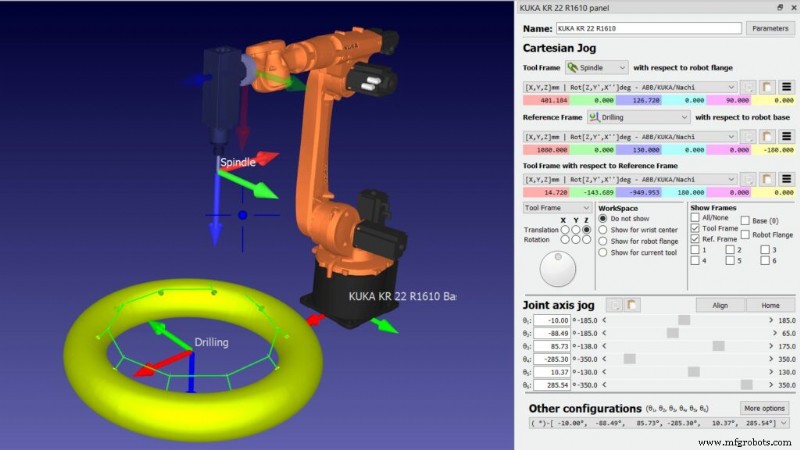
Todos los robots en la Biblioteca de Robots de RoboDK vienen con sus propios solucionadores de cinemática inversa. Esto le permite empezar a programarlos inmediatamente sin pensarlo.
La mayoría de nuestros solucionadores son soluciones analíticas pregeneradas que vienen empaquetadas con el archivo del robot. Sin embargo, algunos robots más complejos usan solucionadores numéricos. Incluso con estos, la velocidad reducida no es problema en RoboDK porque programará offline antes de enviar el programa al robot.
En definitiva, solo cree su propio solucionador si realmente tiene que hacerlo.
Si no, su tiempo se aprovechará mucho mejor creando el programa de robot para su tarea y poniéndolo en producción más rápido.
¿Qué dudas tiene sobre cinemática inversa en robótica? Cuéntenos en los comentarios o únase a la discusión en LinkedIn, Twitter, Facebook, Instagram, o en el Foro de RoboDK.
Robot industrial
- Certificación CMMC: Claves esenciales para contratistas de defensa
- Guía Esencial del Ensamblaje de PCB: Desde el Diseño hasta la Producción
- Dominando la Precisión en Mecanizado de Metales: Claves para Piezas de Precisión
- Guía esencial para exportar maquinaria: Consejos y mejores prácticas
- Motores AC vs DC: Diferencias Clave y Cómo Elegir el Adecuado
- Frenado dinámico en trenes: Claves para una operación eficiente
- Frenos de Asistencia Hidráulica: Funcionamiento, Historia y Aplicaciones
- Guía Esencial de Materiales de Fricción Industriales: Aplicaciones, Tipos y Rendimiento
- Financiación de Equipos 101: Ahorra Dinero, Reduce Riesgo y Asegura tu Negocio
- Mantenimiento predictivo: Eficiencia y reducción de riesgos con insights basados en datos
- Dominando el Sobremoldeo (Overmolding): Claves, Materiales y Aplicaciones