



Los 11 fundamentos esenciales de programación de robots que todo principiante debe dominar
¿Qué propiedades básicas son más útiles al empezar con programación de robots?
Ya sea nuevo en robótica o buscando mejorar sus habilidades, aquí tiene los 11 fundamentos más útiles de programación de robots.
A veces parece que necesita un título en robótica para empezar a programar robots. Los enfoques convencionales de programación industrial parecen difíciles de comprender para nuevos programadores.
Sin embargo, con un conocimiento decente de los fundamentos de robótica y buen software de programación, puede empezar fácil y rápido.
Aquí tiene los 11 fundamentos más útiles de programación de robots:
1. Partes básicas de un robot
Antes de aprender a programar un robot, ayuda conocer las partes básicas de cualquier robot industrial. Así se sentirá cómodo con la máquina física que programará.
Por ejemplo, las partes básicas de un robot industrial de 6 GDL son:
- Brazo manipulador
- Efector final
- Controlador
- Fuente de alimentación
- Sensores (si los hay)
Los componentes varían ligeramente según el tipo de robot.
2. Grados de Libertad
Ya he introducido un concepto vital en robótica: Grados de Libertad (GDL).
Los GDL de un robot especifican cuántos ejes independientes puede mover. Por ejemplo, un brazo manipulador de 6 GDL tendrá 6 ejes controlables independientemente. Algunos GDL son "revolutos" (giran alrededor de un punto) y otros "lineales" (se mueven en línea recta). Es útil familiarizarse con los GDL de cualquier robot antes de programarlo.
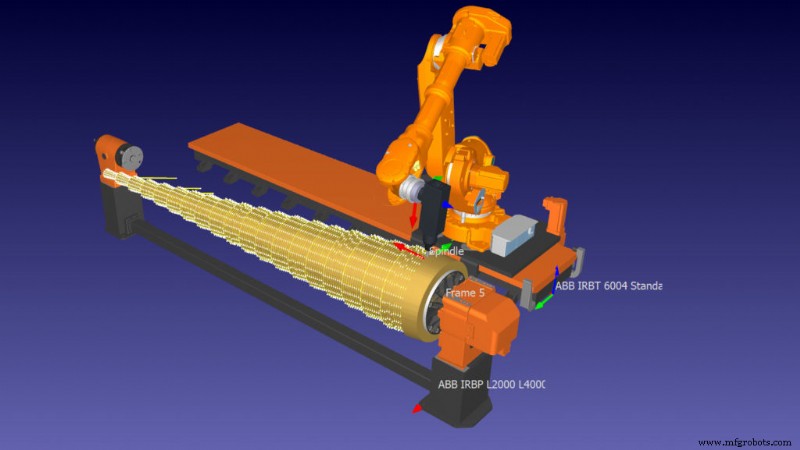
3. Articulaciones y efectores finales
El "extremo de trabajo" del robot (la parte que opera en la tarea) se conoce como "efector final". Al programar, suele interesar dirigir el efector final a ubicaciones específicas.
Para mover el robot, debe enviar instrucciones con las posiciones deseadas de cada GDL. Si usa software como RoboDK, puede programar directamente la posición deseada del efector final en lugar de enviar posiciones articulares específicas.
4. Pose: Posición y Orientación
¿Cómo programa el efector final para decirle a dónde ir?
La posición y orientación del efector final (u otra ubicación que programe) se combinan para formar la "pose". Debe especificar la pose de cualquier ubicación a la que el robot se moverá en su programa. El método más común de especificar una pose en programación es mediante Ángulos de Euler.
Para más información, vea nuestro artículo Ángulos de Euler en robótica: Guía esencial.
5. Punto Central de Herramienta (TCP)
Como nos interesa principalmente la pose del efector final al programar, a menudo usamos el término Punto Central de Herramienta (TCP) para referirnos al centro operativo de la herramienta.
Aquí algunos ejemplos para diferentes efectores finales:
- Pistola de pegamento — Podría colocar el TCP en la punta de la pistola.
- Pinza — El TCP podría estar en el centro de los dedos de la pinza.
- Pistola de soldadura — El TCP podría estar a pocos milímetros de la punta, donde la llama está más caliente.
Como programador, elige dónde tiene más sentido colocar el TCP del robot.
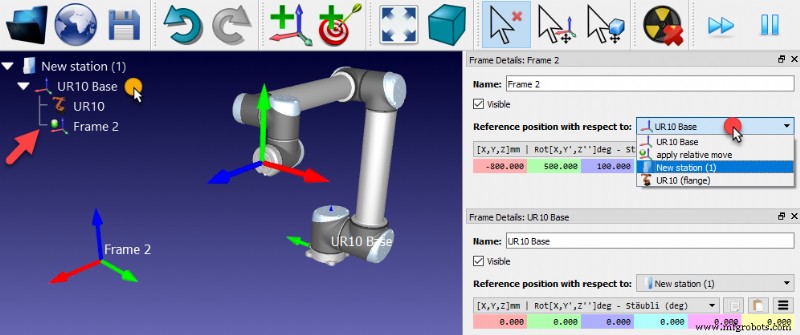
6. Cinemática
Uno de los aspectos más desafiantes de la robótica es la cinemática. Simplemente significa la disposición geométrica del robot. Se representa como una ecuación o algoritmo bastante grande.
La ecuación de Cinemática Directa responde: "Si pongo las articulaciones del robot en una posición particular, ¿dónde terminará el TCP?"
El algoritmo de Cinemática Inversa responde a la pregunta opuesta: "Si quiero que el TCP termine en esta pose, ¿a qué posición debo poner las articulaciones?"
Con buen software de programación, probablemente no necesite formular su propia cinemática, pero ayuda entender el concepto básico.
7. Límites de articulación
Las ecuaciones cinemáticas describen el robot con geometría y matemáticas puras. Pero los robots son máquinas físicas. El robot físico a menudo no puede alcanzar todas las posiciones que la geometría dice que puede.
Introducimos límites de articulación en la programación para restringir el movimiento solo a posiciones físicamente posibles. Solo dicen al programa: "Esta articulación no puede moverse más allá de este ángulo".
8. Tipos de movimiento
Al programar el robot, hay diferentes tipos de movimiento que puede hacer.
Los 3 movimientos básicos son:
- Movimiento articular (Joint Move) — Movimiento rápido y brusco donde cada articulación intenta alcanzar su posición objetivo lo más rápido posible. Para evitar colisiones, los movimientos articulares solo deben programarse cuando el robot se mueve en espacio libre.
- Movimiento lineal (Linear Move) — Movimiento controlado en línea recta entre dos poses. El robot se mueve más lento pero no introduce colisiones imprevistas.
- Movimiento circular (Circular Move) — Como el lineal, el robot se mueve en línea controlada, esta vez siguiendo un camino circular.
9. Simulación y programación offline
Hay muchas formas de programar un robot, incluyendo "ensuciarse las manos" con el (usualmente complejo) lenguaje del fabricante.
La simulación y programación offline ofrecen un método más fácil. En lugar de programar el robot físico directamente, programa un modelo simulado usando comandos intuitivos. El software convierte el programa en código que el robot físico entiende.
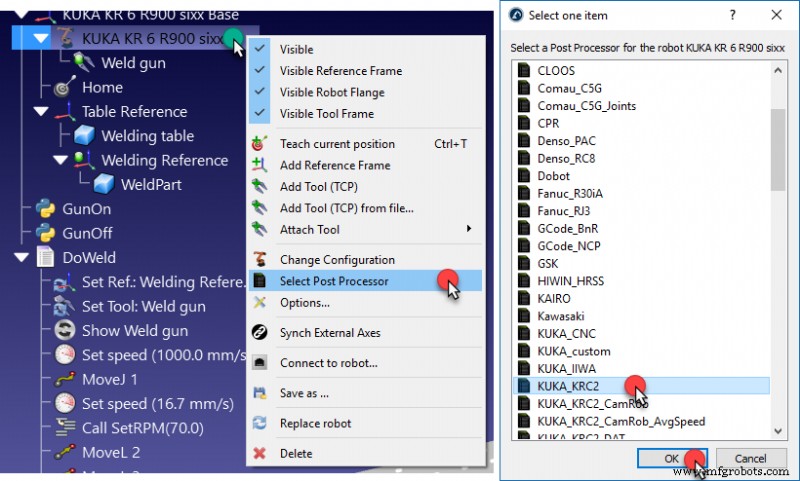
10. Post-procesadores
La parte del software de programación offline que convierte el programa de robot se llama post-procesador. El software tendrá un post-procesador diferente para cada fabricante, a veces más de uno.
Más sobre post-procesadores en nuestro artículo Post-procesadores de robot: Todo lo que necesita saber.
11. Depuración
Sea cual sea el método de programación, una habilidad básica vital es la depuración. Siempre debe depurar su programa para asegurar que funciona como pretende antes de poner el robot en producción.
La programación offline proporciona un paso extra de depuración porque programa un modelo simulado antes de descargar el programa al robot físico, reduciendo errores.
Si quiere empezar ya con programación de robots, puede descargar una prueba gratuita de RoboDK aquí.
¿Sobre qué aspectos básicos de programación de robots le gustaría ayuda? Cuéntenos en los comentarios o únase a la discusión en LinkedIn, Twitter, Facebook, Instagram, o en el Foro de RoboDK.
Robot industrial
- Filamento TPU Explicado: Guía Completa del Material Flexible para Impresión 3D
- Entendiendo la Programación de Robots: Métodos Explicados
- Cómo el monitoreo remoto, la programación y el mantenimiento predictivo transforman la robótica industrial
- Robots Articulados: Guía Definitiva de las Máquinas Industriales más Versátiles
- Robots cartesianos: la solución escalable para automatización avanzada
- Robots SCARA: la guía definitiva para automatización industrial versátil y de alta velocidad
- Cómo saber el momento adecuado para invertir en herramientas de programación de robots
- Programación de robots industriales: Guía para principiantes
- Cómo elegir el mejor software de robot de pick para automatización eficiente
- Robot de recubrimiento Fanuc P-250iA: cobertura, precisión y eficiencia inigualables
- Por dentro del Motoman K6: Diseño 6 ejes para precisión