



Mejora del utillaje de extremo de brazo con impresión 3D: precisión, velocidad y personalización
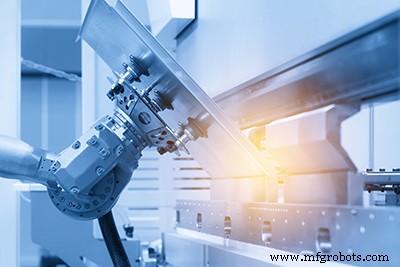
En los últimos años, los brazos robóticos con utillaje de extremo de brazo avanzado han ayudado a la industria manufacturera a desarrollar instalaciones de producción aún más rápidas.
Tras su inicio en la industria automotriz, los brazos robóticos ahora se usan en casi todas las industrias que se puedan imaginar, desde médica hasta agricultura y electrónica. Con la robótica entrando en estos nuevos campos y nuevos requisitos en la línea de producción, se desarrollan constantemente nuevas soluciones de utillaje de extremo de brazo (EOAT).
El utillaje de extremo de brazo aumenta la viabilidad de la automatización
El utillaje de extremo de brazo implica el dispositivo que se acopla al extremo de un brazo robótico. El EOAT aumenta la capacidad del robot para completar tareas de motricidad fina. Los EOAT vienen en todas las formas y tamaños para todo tipo de aplicaciones. Un EOAT puede pensarse como la «mano» del brazo robótico. Los EOAT aumentan la eficiencia y precisión de un brazo robótico.
Los EOAT a menudo entran en contacto directo con una parte específica de un objeto. Debido a la amplia gama de aplicaciones y materiales que deben manipularse, las herramientas deben ser muy especializadas para las tareas requeridas. Los fabricantes de robótica han respondido a la tarea, creando EOAT que permiten a la automatización resolver todos los nuevos desafíos.
Impresión 3D de todo tipo de EOAT
Debido a que los EOAT deben ser altamente personalizados, vienen en muchos tipos diferentes. Pinzas, antorchas de soldadura, sensores de fuerza-par, herramientas de eliminación de material, sensores de colisión y cambiadores de herramientas son solo algunas opciones disponibles.
Gracias a la fabricación aditiva, los ingenieros pueden crear y prototipar EOAT sin utillaje costoso y configuración de máquinas. La impresión 3D de un EOAT también permite un diseño más detallado y piezas más ligeras que pueden producirse mucho más rápido desde el diseño hasta la entrega. Mediante modelado por deposición fundida, los ingenieros de Genesis han creado pinzas EOAT que no solo son eficientes en costo y tiempo, sino que tienen las formas intrincadas y complejas necesarias para agarrar y sostener piezas únicas.
La impresión 3D de herramientas resulta en piezas ligeras. Esto es importante para brazos robóticos con capacidades de peso limitadas. Las herramientas ligeras permiten que el brazo se mueva más rápido y eficientemente. Los ingenieros pueden probar diseños mediante iteraciones rápidas por una fracción del costo de la fabricación convencional.
Hable con Genesis para saber cómo hemos combinado los dos eslabones más fuertes para producir un producto de calidad — Ingeniería Dimensional y Competencia en Utillaje — para ofrecer a los fabricantes soluciones óptimas de utillaje robótico.
Robot industrial
- Revolucionando los viajes espaciales con materiales de nueva generación impresos en 3D
- Cómo la impresión 3D revoluciona la fundición en arena: Guía práctica
- 4 principios clave de diseño para una impresión 3D exitosa
- Impresión 3D: del prototipado rápido a la producción de piezas finales a gran escala
- Application Spotlight: La impresión 3D revoluciona el diseño y producción de rodamientos
- Revolucionando el calzado: La impresión 3D impulsa innovación, personalización y tiempo de mercado
- Los 10 materiales de impresión 3D más resistentes para máxima durabilidad
- Herramientas de Extremo de Brazo: Mejorando el Rendimiento Pick-and-Place de Robots
- Guía Profesional para Impresión 3D de Moldes Duraderos
- Soluciones avanzadas de herramientas para máquinas tipo suizo y fabricación de piezas pequeñas
- Acelerando Deep Learning con FPGAs: Velocidad, Flexibilidad y Eficiencia Energética