



Guía completa de piezas y componentes de robots industriales: abastecimiento y uso
Descubra la guía #1 de piezas y componentes robóticos industriales. Aprenda más sobre sus usos, características, limitaciones y dónde conseguirlos.
Puede que tenga un robot (o varios) y quiera saber más sobre los componentes y piezas reemplazables por el usuario. O puede que quiera aprender más sobre cómo funcionan los principales ensamblajes del robot. En cualquier caso, ¡está en el lugar correcto!
Los componentes reemplazables por el usuario de la mayoría de robots incluyen los efectadores finales, los sensores y el controlador del robot. Para robots móviles, las baterías necesitarán ser reemplazadas periódicamente. Accesorios importantes para robots son la base de un brazo robótico y sistemas de montaje para fijar sensores. El sistema de visión del robot también puede ser reemplazable. Hay, por supuesto, muchas otras piezas y partes más pequeñas como pantallas LED y teclados. Una lista completa de estas está fuera de nuestro alcance. En este artículo, echamos un vistazo general a algunos de los principales ensamblajes y sus funciones.
Puede usar HowToRobot para obtener cotizaciones sobre componentes robóticos. HowToRobot tiene un directorio de más de 15.000 proveedores de robótica. Esto significa que puede obtener una visión general de los productos disponibles. Puede decidir sobre los componentes precisos que son ideales para su robot. Y puede comparar la rentabilidad de productos competidores.
Contenido de este artículo
- Efectadores finales de robot
- Sensores de robot
- Controladores de robot
- Baterías de robot
- Base / Sistemas de montaje de robot
- Componentes de seguridad de robot
- Cintas transportadoras
- Alimentadores vibratorios
- Cómo elegir la pieza o componente de robot ideal para su organización
Efectadores finales de robot
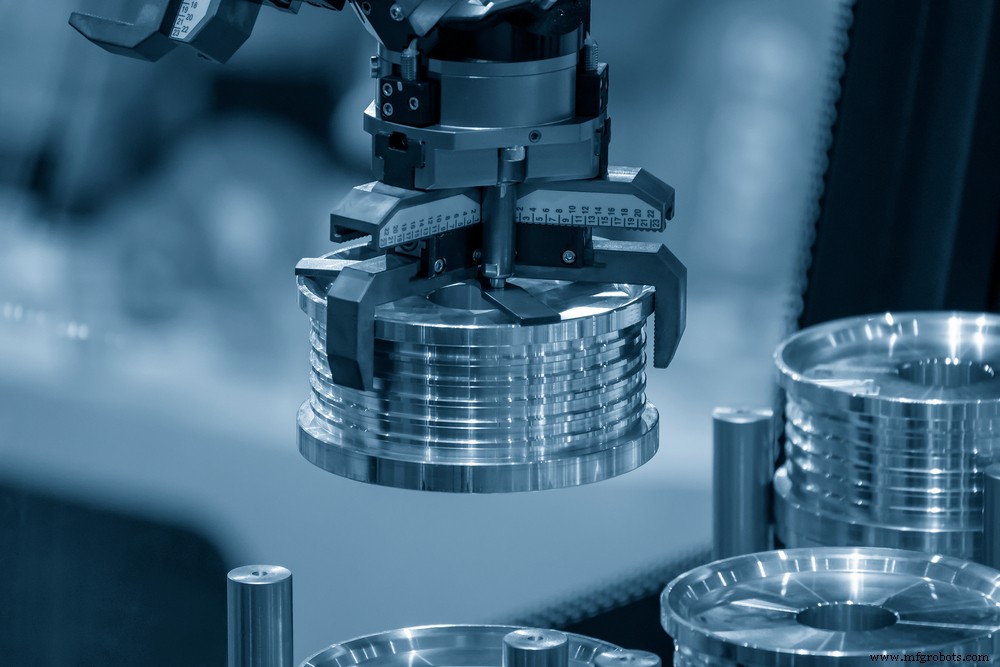
El efectador final de un brazo robótico es donde ocurre el trabajo. Es donde ocurre el contacto entre el robot y la pieza de trabajo. Al igual que los seres humanos, que usan una amplia variedad de herramientas para hacer las cosas, así es con los robots.
Los efectadores finales robóticos también se llaman "Tooling de Extremo de Brazo" o EoAT. El EoAT es en efecto la muñeca, mano y herramienta del robot. Los efectadores finales pueden ser cualquier cosa, desde una herramienta de soldadura a una aspiradora.
El EoAT podría ser un destornillador o un taladro rotativo. Algunas empresas se especializan en hacer nada más que efectadores finales robóticos. Muchos proveedores se enfocan solo en ciertos tipos de EoAT.
A menudo es una buena característica poder cambiar herramientas automáticamente. Un accesorio especial sostiene las herramientas. Suele montarse en una superficie externa al robot. El accesorio puede sostener una variedad de herramientas que el brazo robótico puede intercambiar. De esta forma, el robot puede realizar diferentes tareas en una pieza de trabajo. Aquí hay un ejemplo de cómo se puede usar esta característica: Un brazo robótico puede taladrar un agujero en una pieza de metal. Luego cambia de herramienta y desbarba el agujero que acaba de hacer. El robot cambia de herramienta de nuevo. Y usa una herramienta de roscado para cortar roscas en el agujero.
Pinzas de robot
Hay muchas pinzas diferentes disponibles para brazos robóticos. Una pinza universal aún no se ha encontrado. Al principio, los diseñadores pensaron que el mejor enfoque sería hacer una pinza de robot que fuera como la mano humana. Más tarde, empezaron a cambiar su pensamiento.
Si el robot debe levantar cajas todo el día, ¿necesita tener dedos en su mano? Probablemente no. Para cajas más pequeñas, una ventosa podría ser mejor. Para cajas más grandes, podría ser mejor tener un robot con dos brazos. Las "manos" o pinzas podrían tener forma de esfera con pomos. Para cajas grandes y pesadas, podría ser mejor tener garras que se deslicen debajo de la caja y la soporten desde abajo.
Como con muchas cosas en la vida, "la forma sigue a la función". El tipo de pinza que necesita, o set de pinzas, dependerá de su aplicación.
Sensores de robot
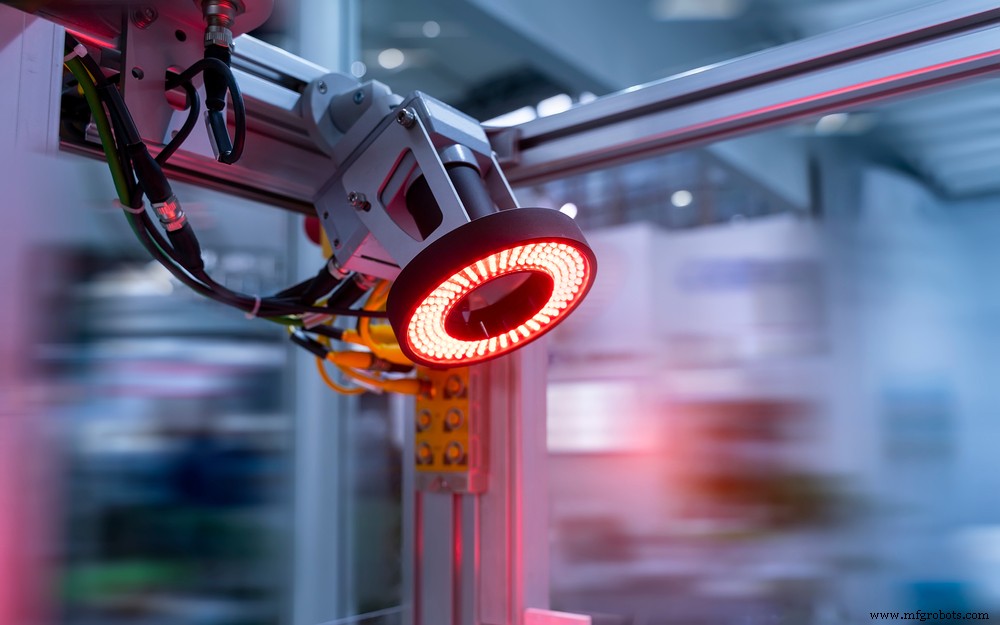
Los sensores de robot son como los sentidos humanos. Los robots pueden ver, oír y tener sentido del tacto. Incluso pueden equiparse con sentido del olfato y gusto. Los robots industriales podrían usar un sentido del "olfato" para probar la calidad del aire en una mina. Podrían detectar gases nocivos o contaminantes fugitivos. También hay robots de degustación. Pueden probar la calidad de alimentos y descubrir la presencia de químicos dañinos.
Pero el sentido robótico más común usado actualmente para aplicaciones industriales es la visión. A continuación echamos un vistazo a algunos de los principales tipos de sensores para visión robótica.
Sensores ópticos
La variedad de sensores ópticos ahora disponibles para robots es impresionante. Algunos sensores usan métodos ópticos para determinar la rugosidad de una superficie. Otros pueden medir el grosor de una película. Otros descubren el color preciso de objetos. Un robot puede equiparse con un microscopio. Esto abre un mundo de posibilidades. Muchas mediciones pueden realizarse con un microscopio.
Los sensores ópticos pueden medir la tasa de flujo de un líquido. El flujo también puede medirse de otras formas como con sensores electromagnéticos. Un tipo de rueda de paletas también puede usarse que envía pulsos. Los pulsos ocurren más rápidamente cuando la rueda gira más rápido.
La posición y velocidad también pueden medirse con sensores ópticos. Los sensores no necesitan ser cámaras.
Escáneres láser
La introducción de tecnología láser en aplicaciones industriales ha cambiado la forma en que se hacen muchas cosas. Los láseres se usan en escáneres de código de barras portátiles. Pueden hacer mediciones precisas de piezas mecanizadas. Los láseres se usan para medir grandes distancias también. Sistemas de visión complejos usan láseres. La visión por computadora significa que los robots móviles pueden abrirse paso autónomamente, evitando obstáculos en su camino.
Los escáneres láser para leer etiquetas de código de barras son rápidos, precisos y de bajo coste. Algunos escáneres son portátiles y usados por personas en gestión de inventario. Los escáneres láser portátiles también se usan en tareas de manipulación de materiales y fabricación. Los escáneres de código de barras láser pueden ponerse en Robots Móviles Autónomos (AMR) en almacenes para ayudar en el proceso de preparación de pedidos. Los escáneres pueden montarse en drones aéreos que vuelan por pasillos de almacén. Los drones leen códigos de barras y usan visión por computadora para contar artículos en cajas. Los drones aéreos pueden hacer inventario en una fracción del tiempo que tardan las personas.
Los escáneres de código de barras láser no son la única forma de rastrear artículos. Se podrían usar escáneres basados en RFID. RFID (Identificación por Radiofrecuencia) tiene la ventaja de que la etiqueta no necesita ser visible y aún puede leerse. Esto es porque RFID usa ondas de radio en lugar de luz. Pero las etiquetas RFID son más caras que los códigos de barras.
Uno de los usos más comunes para escáneres láser es para visión robótica industrial. Estos escáneres usan LiDAR, que significa Light Detection And Ranging (Detección y Medición de Luz). LiDAR es como RADAR. El radar fue inventado durante la Segunda Guerra Mundial y es abreviatura de RAdio Detection And Ranging. En ambos casos, el principio es similar. El sensor LiDAR envía un pulso de energía electromagnética y luego detecta la reflexión que rebota en el objeto más cercano. Se mide el tiempo que tardan las reflexiones en volver. Si tarda más en volver la reflexión, el objeto está más lejos. Un tiempo más corto significa que el objeto está más cerca. El tiempo es proporcional a la distancia del sensor al objeto. De esta forma, los láseres pueden usarse para medir con precisión la distancia a un solo punto.
Dato curioso: Científicos de la NASA inventaron LiDAR en los años 60 como parte del programa Apolo de aterrizaje en la luna. Uno de sus primeros usos fue medir la distancia entre la Tierra y la Luna.
LiDAR puede usarse en una dimensión, 2-D y 3-D. Un ejemplo de LiDAR en una dimensión es una cinta métrica láser. Puede medir rápida y precisamente las dimensiones de una habitación o edificio. Para aplicaciones industriales, los láseres se usan para medir con precisión la profundidad de un corte hecho por una herramienta de máquina o fresadora robótica. Brazos robóticos con LiDAR pueden medir el tamaño de una pieza para control de calidad.
En una configuración 2-D, un haz láser se escanea de un lado a otro. El escaneo puede ir en un círculo completo o solo a través de parte del círculo. El haz láser se mantiene dentro de un plano bidimensional. Para un Robot Móvil Autónomo (AMR), este plano es horizontal. A menudo está a pocos centímetros del suelo. De esta forma, el AMR puede usar su LiDAR para detectar objetos en su camino. El robot usa esta conciencia para determinar si es seguro proceder por la ruta planificada. Si hay algo bloqueando su camino, el robot puede esquivar o detenerse.
Pero el LiDAR 2-D tiene la limitación de que no puede detectar objetos arriba o abajo del plano del escaneo láser. En efecto, el robot es "ciego" a cualquier cosa que no esté en el plano del LiDAR 2-D. Usar LiDAR 3-D puede superar esta limitación.
Con LiDAR 3-D, el sistema escanea el haz láser en un plano (como LiDAR 2-D), y luego el plano se inclina arriba y abajo. Añadir la acción de inclinación significa que el sistema cubre un espacio tridimensional. El inconveniente del escaneo 3-D es que requiere más potencia de cómputo. El sistema recopila mucha más información, así que es un desafío procesar toda esa información y hacerlo en tiempo real. Esto requiere computadoras más potentes. Además, los componentes mecánicos de LiDAR 3-D son más complejos. Por tanto, los escáneres 3-D son más caros que los 2-D. Todo depende de la aplicación, si el escaneo 2-D o 3-D es apropiado.
Por supuesto, hay limitaciones al LiDAR. La luz solar directa puede cegar un sensor LiDAR. Sin embargo, LiDAR puede manejar luz solar más intensa que muchos tipos de sensores. El objeto que refleja el haz láser puede afectar las cosas. El tipo de material y el color de los objetos reflectantes pueden afectar la precisión del LiDAR. Polvo, suciedad y residuos pueden obstruir la lente de un sensor LiDAR. Esto reducirá la sensibilidad y precisión del sensor.
Sistemas de visión
La visión robótica ha estado experimentando cambios revolucionarios. No hace mucho, la visión robótica era muy limitada. Tan limitada, de hecho, que si un robot detectaba algo en su camino, todo lo que podía hacer era detenerse y pedir ayuda. Hoy, los robots móviles autónomos pueden esquivar obstáculos en su camino. Pueden distinguir entre personas y objetos inanimados.
La resolución y sensibilidad de las cámaras han aumentado. El software que procesa los datos visuales también ha mejorado. Los sistemas de visión por computadora ahora reconocen rostros humanos.
El hardware de la cámara es una parte importante de la solución de visión. Pero grabar datos en bruto no es suficiente. El sistema de visión debe ser capaz de convertir esos datos en información útil. El sistema de visión debe ser capaz de detectar la distancia, velocidad y dirección de un objeto. Es aún más útil si el sistema de visión puede reconocer que un objeto es una persona o una carretilla. La capacidad de entender que un objeto es una persona, mientras otro es un vehículo, se llama semántica. La comprensión semántica de un entorno es crucial para hacer robots más inteligentes.
Otro uso de la visión por computadora es en preparación de pedidos. El robot debe ser capaz de recoger un objeto, incluso cuando el objeto está en una pila de otras cosas. Esto se llama picking from clutter (recogida de desorden). El robot necesita identificar no solo el objeto, sino también si el artículo está de canto o boca abajo. Una vez determinado esto, el robot puede decidir cómo recoger el objeto. Esto ha demostrado ser desafiante, pero ahora hay sistemas que pueden hacerlo.
Es probable que haya sistemas de visión robótica que se ajusten a sus requisitos.
Visión robótica a través de fusión de sensores
Cada vez más, los sistemas robóticos dependen de una combinación de sensores. Cada uno de los diferentes tipos de sensores tiene fortalezas y debilidades. Incluso un sensor puede proporcionar un tipo de "visión" para un sistema robótico. Pero una combinación de sensores es lo mejor. Combinar los datos de muchos sensores se llama fusión de sensores. La fusión de sensores hace un robot más robusto, fiable y seguro. A medida que la potencia de cómputo de los microchips sigue creciendo, podemos esperar ver más sensores usados. Esto hará robots más inteligentes.
Controladores de robot
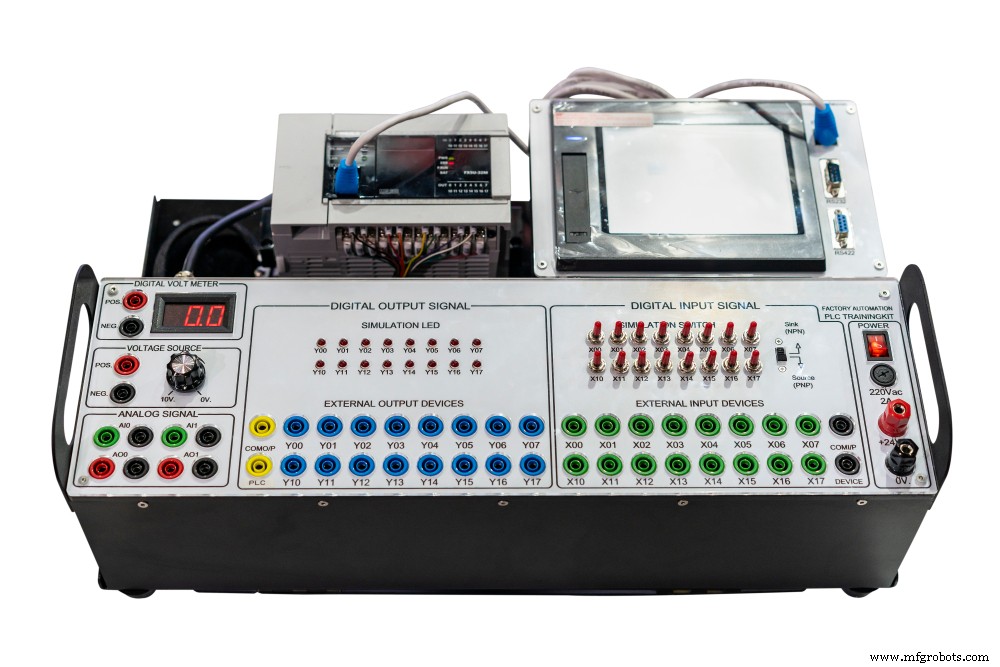
Los controladores de robot vienen en una variedad de formas y tamaños. Algunos son pequeñas tabletas portátiles. Estos se usan para controlar una celda de trabajo simple. Otros controladores de robot pueden controlar procesos complejos de fabricación y logística. El controlador del robot es crucial para determinar qué tan fácil es hacer que un sistema robótico haga lo que quiere. El controlador del robot es una parte crítica de qué tan bien el robot realiza su trabajo.
Los controladores de robot son responsables de seguridad, lógica y control de movimiento. Qué tan rápido un robot responde a un evento externo es a menudo una medida crítica de un controlador de robot. Algunas aplicaciones necesitan un tiempo de respuesta más rápido que otras. Esto puede determinar el tipo de controlador de robot necesario. La Interfaz Hombre-Máquina (HMI) de un controlador de robot es otro aspecto importante. Una HMI popular es un "pendant de enseñanza" que es un dispositivo portátil estilo tableta. El pendant de enseñanza se usa cuando se enseña al robot qué hacer. Una vez que el robot está listo para producción, el pendant de enseñanza puede quitarse.
En una fábrica, es más común encontrar una conexión cableada entre un controlador de robot y el robot. La conexión cableada proporciona una interfaz fiable y segura. Las regulaciones de seguridad a veces requieren una conexión cableada. Esto no es cierto para Robots Móviles Autónomos (AMR). Un AMR no sería de mucha utilidad si tuviera que tener un cable conectado a su controlador! Los controladores de robot industriales inalámbricos también están disponibles. Dependiendo de la aplicación, pueden tener ventajas sobre los sistemas cableados.
Hay tres categorías amplias de controladores robóticos:
- PLC (Controlador Lógico Programable),
- PAC (Controlador de Automatización Programable),
- IPC (Computadora Personal Industrial).
El PLC es la tecnología más antigua y el tipo de controlador de robot de menor coste. Se usa para aplicaciones simples que no necesitan control de movimiento complejo. La capacidad de registro de datos de un PLC también es menos capaz que otros tipos de controladores de robot. El PLC tendrá menos tipos de dispositivos de entrada/salida.
El PAC representa una versión actualizada del PLC. El PAC tiene más potencia de cómputo y mayor capacidad. Hay un rango muy amplio de aplicaciones para las que un PAC es adecuado.
El IPC tiene la mayor potencia de cómputo, y también es el tipo de controlador de robot más caro. Puede manejar movimientos complejos y comunicarse vía una amplia variedad de interfaces. El IPC puede manejar y almacenar cantidades muy grandes de datos.
Las distinciones entre estos tres tipos de controladores se difuminan con el tiempo. Hoy, realmente no hay tres categorías separadas de controladores de robot. Es más bien un continuo.
Al decidir entre diferentes controladores de robot, un factor importante es el software. Busque paquetes de software específicos para la aplicación. El paquete de aplicación determinará qué tan fácil es ponerse en marcha. También influirá en cuánto soporte puede esperar para sus necesidades particulares.
Baterías de robot
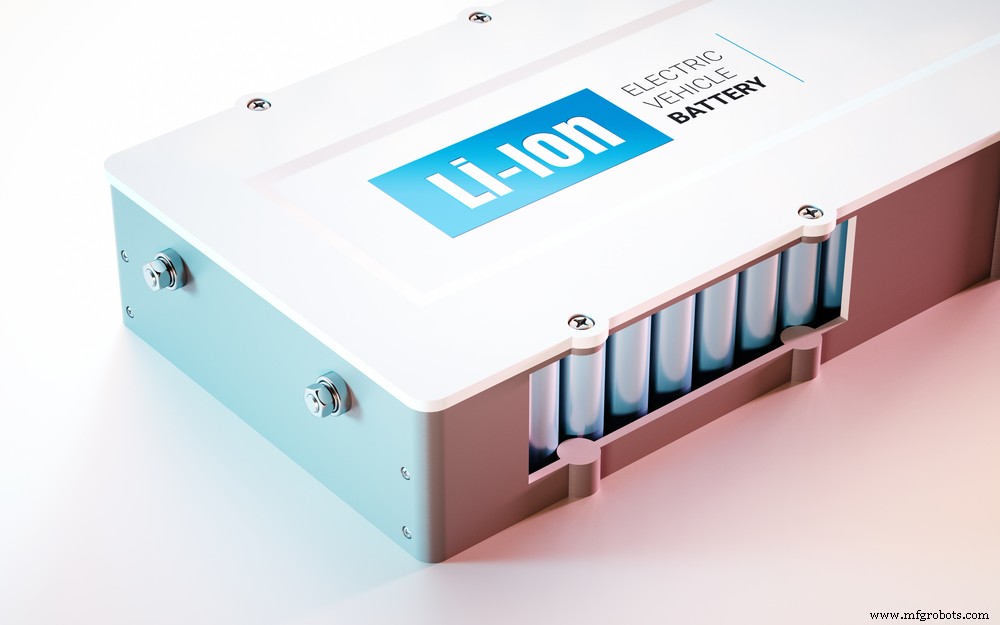
La tecnología de baterías en evolución ha afectado una amplia franja de dispositivos eléctricos y electrónicos. Mejores baterías significan tiempos de operación más largos e intervalos de carga más cortos. Las mejoras han hecho que los Robots Móviles Autónomos (AMR) sean prácticos y rentables.
Algunas de las cosas básicas a considerar al elegir la batería de robot adecuada para su uso incluyen química, capacidad y carga.
La química de una batería de robot generalmente será de los siguientes tipos.
- NiMh: Las baterías de Níquel-Hidruro Metálico siguen siendo el tipo más común de batería usada para robots. Tienen buen valor por la relación peso-capacidad, y hay muy poco "efecto memoria". El efecto memoria es una limitación de algunos tipos de baterías. Significa que debe descargar la batería completamente antes de recargarla. De lo contrario, pierde parte de la capacidad de la batería con cada carga.
- NiCd (Níquel Cadmio) sufren del efecto memoria y están siendo reemplazadas por otros tipos de baterías.
- Plomo-Ácido ofrecen alta capacidad y bajo coste.
- LiPo (Polímero de Ion-Litio) a menudo se llaman simplemente "baterías de litio". Se están convirtiendo rápidamente en la batería de elección para robots por su alta relación capacidad-peso. No sufren del efecto memoria.
Preguntas a hacer al considerar diferentes baterías incluyen: ¿Cuánto tarda en cargar la batería? ¿El cargador de batería tiene protección contra sobrecarga? La carga inalámbrica también puede ser muy útil para robots. Facilita la carga porque el robot no necesita estar en una posición precisa cuando llega a la estación de carga.
Base / Sistema de montaje de robot
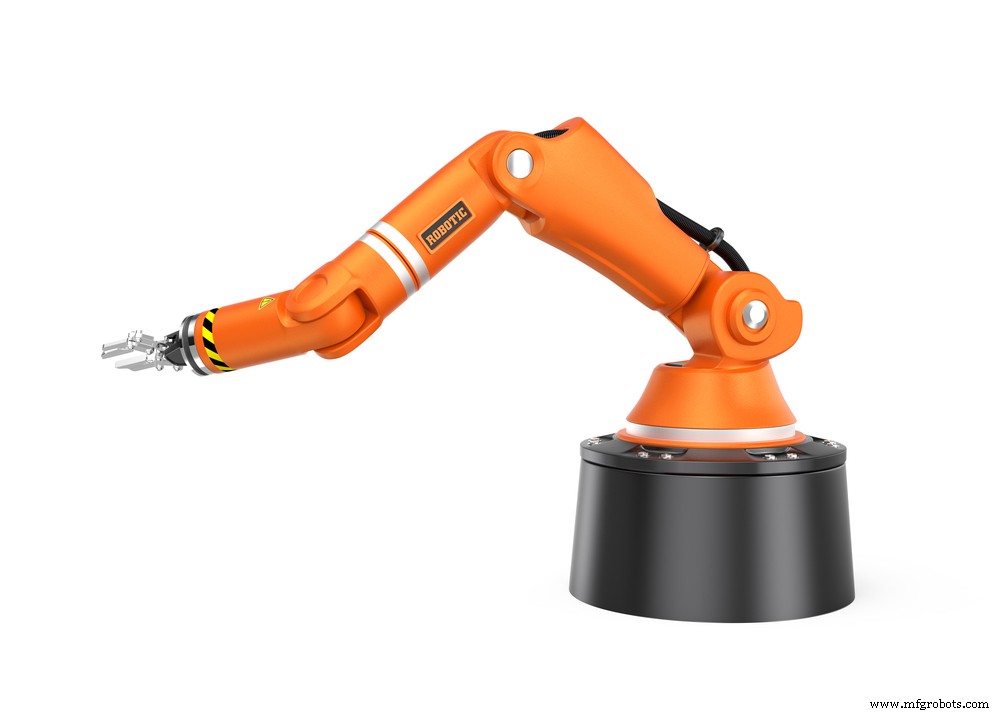
Los robots estacionarios con brazos robóticos necesitan montarse firmemente para realizar su trabajo. Hay muchas opciones de las que elegir.
Un soporte pedestal es útil cuando necesita elevar el brazo robótico. El brazo puede necesitar elevarse para acceder a sistemas de transporte y superficies de trabajo. Los soportes pueden atornillarse al suelo. Los soportes también pueden tener ruedas, para moverse fácilmente.
Hay aplicaciones para las que es ideal tener el robot montado en posición invertida. Hay soportes especiales para esto. Una orientación invertida a menudo maximiza el alcance del brazo. Otras aplicaciones podrían requerir que el robot se monte verticalmente. Podría fijarse al lado de una máquina. Una vez determinada la posición, el software que viene con el brazo robótico necesitará ajustarse.
Los sistemas de montaje modulares están disponibles para fijar sensores. Ejemplos incluyen cámaras, cables y mangueras. Algunos sistemas de montaje de sensores son mejores por su fuerza y durabilidad. Otros enfatizan flexibilidad y ligereza para portabilidad. Palancas ajustables permiten el posicionamiento correcto de sensores y cables.
Componentes de seguridad de robot
Los robots pueden aliviar a las personas de trabajos sucios, aburridos y peligrosos. Y pueden mejorar la seguridad de las condiciones de trabajo. Sin embargo, si no se usan de la forma correcta, los robots pueden convertirse en un peligro peligroso. Asegurarse de que su solución de automatización es segura es de suma importancia.
PLCs de seguridad de robot
Un Controlador Lógico Programable (PLC) ordinario típicamente tendrá un microprocesador. También tendrá memoria y circuitos de entrada/salida. Un PLC de seguridad tiene redundancia incorporada. Un PLC de seguridad puede tener dos, tres o cuatro procesadores. Circuitos de vigilancia verifican la salud de cada procesador. Si algo va mal, los circuitos de vigilancia suenan una alarma.
Algunos PLCs tendrán una salida sin una entrada correspondiente. En contraste, un PLC de seguridad presenta entradas y salidas coincidentes. Esto significa que se pueden hacer pruebas constantemente para verificar la conectividad y salud correcta de un circuito.
Hay algunas aplicaciones donde un PLC ordinario puede estar bien. Un PLC tendrá funciones de parada de emergencia (e-Stop). Estas pueden incluir cortinas de luz o sensores de proximidad. Esto puede ser suficiente para proporcionar seguridad a sus asociados. Pero hay muchas aplicaciones para las que un PLC de seguridad es la mejor opción. Un error costoso o accidente puede superar con creces el coste extra de un PLC de seguridad.
Sensores de seguridad de robot / Escáneres láser / Barreras de luz
¿Cómo pueden mejorarse la productividad y la seguridad al mismo tiempo? Hay una variedad de formas.
Los escáneres de área láser pueden detectar la presencia de personas cerca de un robot industrial. El escáner láser puede informar al robot que reduzca velocidad si alguien entra en la zona más externa. La velocidad más lenta podría ser el 50 % de la velocidad habitual. Si alguien entra en una segunda zona, más cerca del robot, la velocidad puede reducirse quizás al 25 %. Si se detecta una persona en la zona más cercana, el robot se detendrá. El usuario puede determinar el tamaño de estas zonas. El usuario puede personalizar qué respuestas hace el robot.
Una variedad de dispositivos de seguridad pueden y deben usarse con robots. Robots más grandes y pesados necesitan un nivel de seguridad mayor que los más pequeños. Un método de seguridad popular es usar una barrera de luz o cortina de luz. La "barrera" consiste en haces de luz alrededor del robot industrial. Si algo rompe los haces de luz, el robot podría entrar en parada de emergencia, por ejemplo.
Vallas de robot
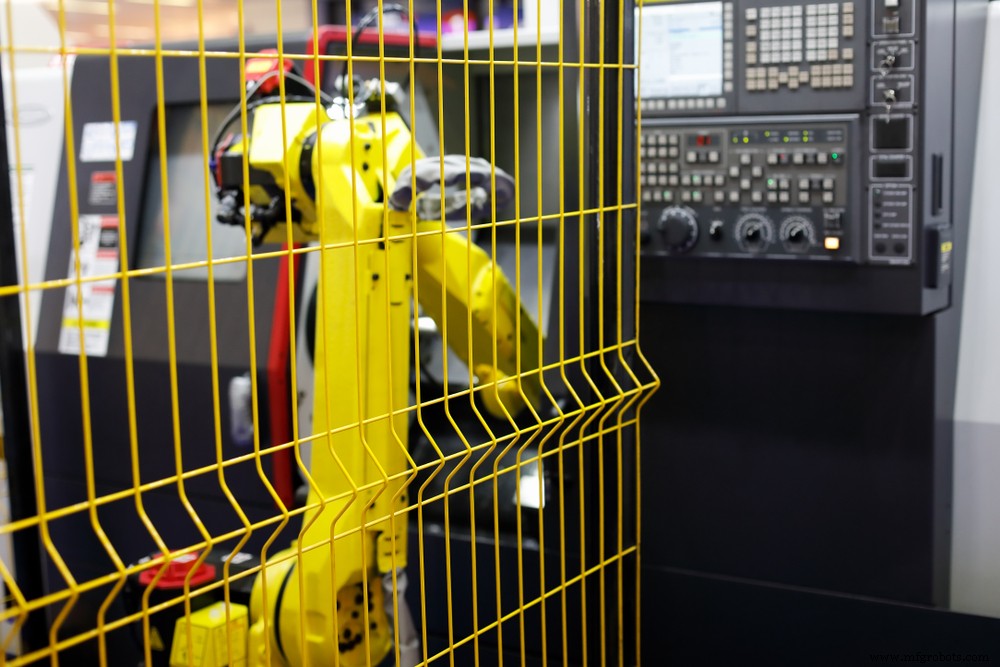
A veces la forma más segura de mantener productividad y seguridad es vallar un robot en su propia área separada. Una variedad de tales vallas están disponibles. Diferentes características incluyen la altura de la valla y el tamaño de las aberturas en el material de vallado. Postes de valla con pies auto-niveladores integrados son a veces deseables. La fuerza de la valla también es una consideración. ¿Debería el vallado ser de alambre metálico, láminas metálicas perforadas o plexiglás? Su aplicación puede necesitar un material de vallado que proteja contra calor o electricidad.
Cintas transportadoras
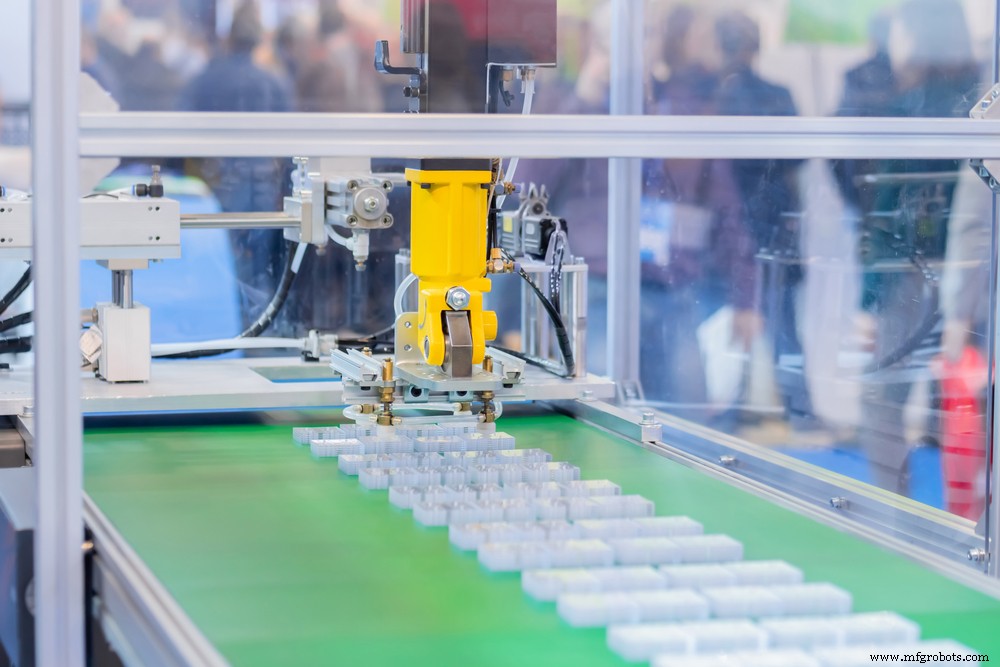
Los robots y los sistemas de transporte son compañeros frecuentes. El robot puede tomar artículos de un transportador para comenzar su ciclo, o puede colocar piezas en el transportador al final de su ciclo. Y, por supuesto, podría hacer ambas.
Hay muchos tipos diferentes de sistemas de transporte de los que elegir. Algunos sistemas de transporte son fáciles de sanitizar. Esto los hace una buena opción para operaciones de procesamiento de alimentos. Otras características a considerar son la velocidad y ancho del sistema de transporte. Su altura, ángulo de mayor inclinación y la cantidad de peso que puede manejar son todas consideraciones.
Alimentadores vibratorios
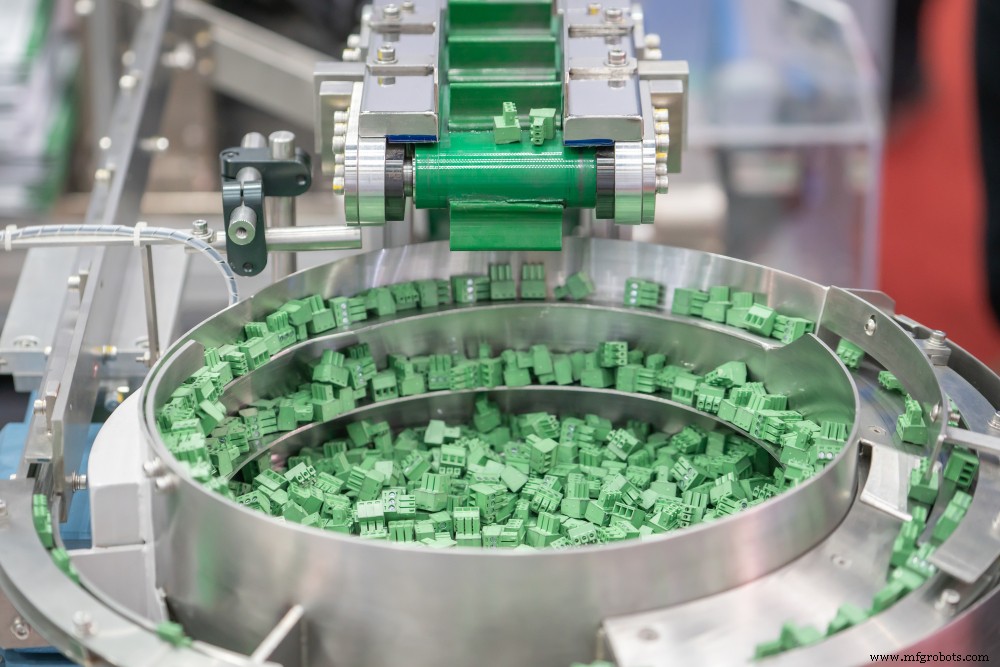
Los robots combinan bien con alimentadores vibratorios. Esto es especialmente así para operaciones de pick-and-place y montaje. Piezas pequeñas se alimentan en el alimentador vibratorio. El alimentador luego mueve las piezas al robot. El alimentador puede poner las piezas para que estén todas en la misma posición. Esto hace más fácil para el robot recogerlas.
Cómo elegir la pieza o componente de robot ideal para su organización
HowToRobot es una plataforma global que ayuda a las empresas a tener éxito con la automatización. HowToRobot tiene un directorio mundial de más de 15.000 empresas de robótica. Esto significa que puede encontrar el tipo de componente robótico que necesita, idealmente adaptado para su aplicación.
Puede que ya sepa qué tipo de pieza o componente quiere. Si es así, puede obtener cotizaciones e información de producto y precios de muchos proveedores.
Tenga en cuenta que hay expertos imparciales de HowToRobot que pueden ayudarle a navegar por el proceso. Haga clic aquí para concertar una consulta con un asesor experto.
Robot industrial
- 12 Plantillas Esenciales de Mantenimiento para Agilizar Operaciones y Reducir Carga Administrativa
- Dominando el diseño de piezas mecanizadas: Guía completa
- Fabricación de componentes mecánicos de precisión: Guía completa
- Componentes de Aeronaves de Alta Precisión: Motores, Alas y Más
- MMF #5: Dominando la incrustación de componentes en piezas impresas en 3D con impresoras Markforged
- Elementos esenciales de automatización: guía para principiantes sobre integración robótica
- Servicios de Acabado de Piezas y Componentes de Precisión
- Robots de envasado 101: tipos, aplicaciones e integración fluida
- Guía Experta de Mantenimiento de Telesillas y Piezas Clave
- Los 5 Principales Riesgos de Seguridad en Grúas y Cómo Eliminarlos
- Detección y reparación eficaz de fugas en sistemas industriales de aire