



Por qué los brazos robóticos de 6 ejes dominan la automatización industrial
La robótica industrial no tiene escasez de marcas, modelos, colores, formas y tamaños. Pero cuando se trata de diseños mecánicos, se ven muchas similitudes en todas las marcas.
Los brazos robóticos articulados industriales a menudo se ven como la imagen que retrata una instalación de fabricación de alta tecnología. Incluso los robots colaborativos (cobots) comunes se adhieren a las mismas estructuras mecánicas: transportando cargas, apilando, clasificando, paletizando, ensamblando y una gran cantidad de otras tareas repetibles.
Video cortesía de RobotWorx
En todas las marcas y modelos, una característica común destaca: seis ejes de movimiento. Algunos modelos tienen más, y muchos tienen menos, pero 6 ejes parece ser el objetivo estándar. ¿Qué hace que este número sea tan común? Esto lleva a dos preguntas relacionadas: ¿Tener menos de seis ejes va a ser una mala inversión; asimismo, si seis es bueno, ¿deberían preferirse siete o más ejes?
Rango de movimiento ideal de 6 ejes
En términos simples, un brazo robótico que tiene seis puntos alrededor de los cuales puede ocurrir el movimiento conduce a la capacidad de que el efector final (end-of-arm-tool o EOAT) alcance cualquier punto dentro del radio de trabajo total y alcance cualquier punto con el efector final en cualquier orientación.
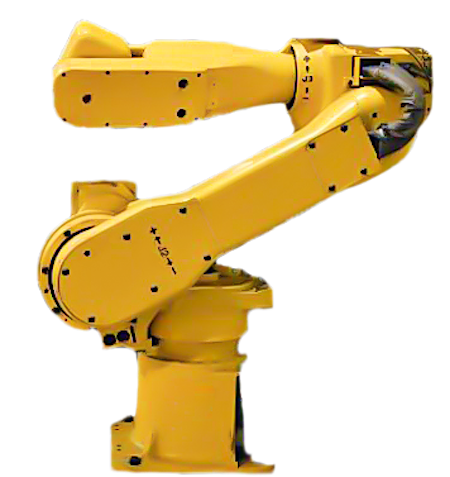
Figura 1. FANUC S-6, uno de sus robots de 6 ejes. Imagen cortesía de RobotWorx
Hay algunas limitaciones a esta respuesta simplificada. Primero, el área de trabajo total (o envolvente) solo puede alcanzarse con el efector final completamente extendido, como si estiraras el brazo para alcanzar un objeto a distancia. Si cambia el ángulo del efector final, esto ciertamente limitará el alcance total. Además, y probablemente bastante obviamente, el efector final no puede extenderse dentro de la base sólida del robot. Límites de ejes duros y blandos pueden prevenir tales colisiones.
Los ejes en un brazo articulado típico son juntas revolventes, por lo que giran alrededor de un eje definido por el centro del motor o la polea de accionamiento. En contraste, algunas variedades de robots como un "delta" o robot tipo SCARA usan ejes de movimiento lineal deslizante. Pero los brazos articulados son rotacionales, lo que significa que la posición de la junta es una medida de ángulo en lugar de una distancia lineal.
Así, este robot "ideal" de 6 ejes puede alcanzar cualquier punto posible dentro de su envolvente de trabajo con cualquier orientación del EOAT, lo que los convierte en la opción ideal si su pieza de trabajo existe en un ángulo que no es paralelo a la base del robot.
Desventajas de robots con menos ejes
Esta pregunta puede surgir al diseñar un sistema donde un modelo de 4 o 5 ejes puede estar disponible a un costo menor: ¿Serán suficientes cinco ejes para mi aplicación? Esta no es una respuesta simple de sí o no, pero un factor ciertamente será causa de investigación.
Supongamos que el robot trabajará con una pieza o recogerá/recuperará un artículo de una ubicación no paralela al suelo sobre el cual se asienta el robot. Entonces, debe considerar cuidadosamente si cinco ejes funcionarán.
Imagine un escenario donde un transportador nivelado alimenta producto a un robot asegurado cuadradamente al piso, luego lo recoge y lo transfiere a otro transportador nivelado. En esta instancia, incluso un robot de 4 ejes puede ser suficiente. Si el efector final también debe rotarse para orientar el producto, entonces se debe emplear un quinto eje.
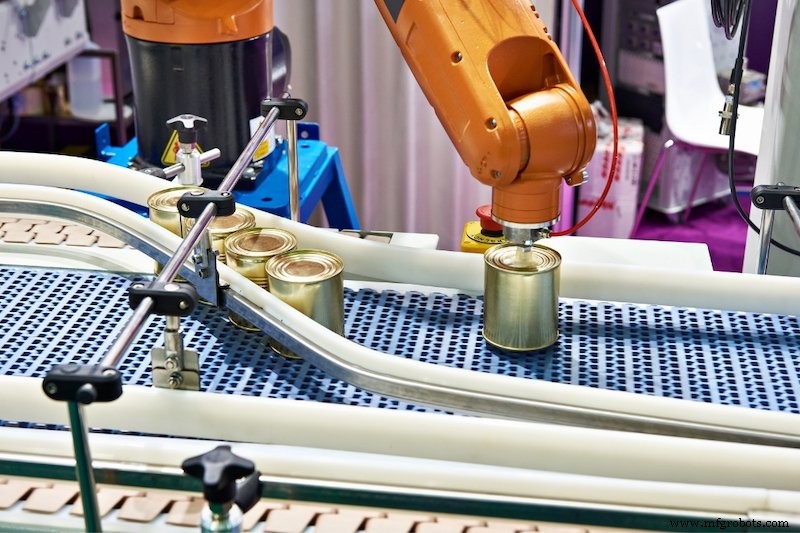
Figura 2. Un robot trabajando en un sistema de transportador.
En un escenario más complicado, una bandeja sentada a 45 grados del suelo alimenta el producto que el robot debe recuperar. Esto podría solo ser posible con un robot de 6 ejes, a menos que esta bandeja esté alineada perfectamente para que el sexto eje no sea requerido.
Ciertamente, la situación no es tan fácil de definir como sí o no para cada situación. Aun así, esta prueba de si los objetos están orientados en algo que no sea paralelo con la base del robot indicaría que se debe tener cuidado.
Si el robot está destinado para soldadura, aplicación de pegamento, o cualquier otra aplicación de seguimiento de trayectoria, casi ciertamente debe ser de seis ejes.
Beneficios de robots con más ejes
Los ejes adicionales suelen instalarse caso por caso. Un ejemplo común de un séptimo eje es una mesa deslizante sobre la cual el robot puede desplazarse, permitiéndole quizás atender simultáneamente múltiples máquinas CNC, o realizar diferentes pasos en un proceso de línea de ensamblaje largo. Con un poco de complejidad añadida en la programación, puede ahorrar cantidades masivas de inversión frente a la alternativa de comprar múltiples robots.
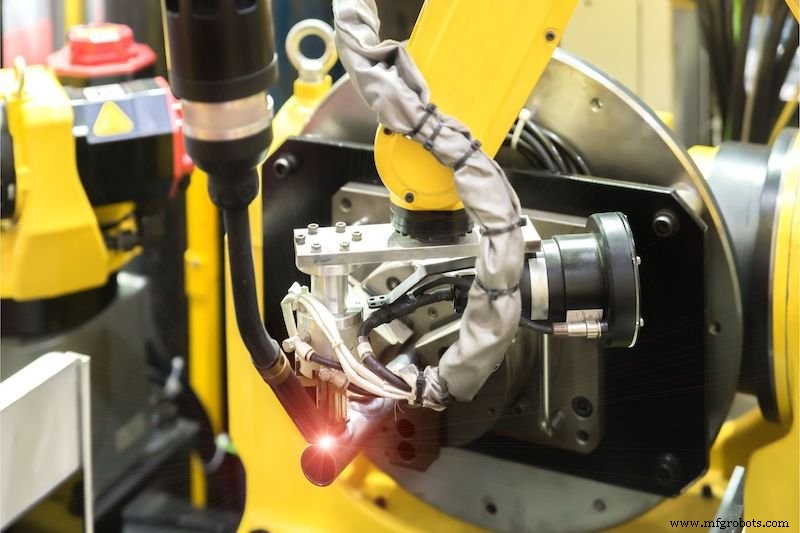
Figura 3. Un brazo robótico de 6 ejes trabajando con un láser CNC de alta precisión.
A veces, el eje deslizante es vertical en lugar de horizontal, lo que podría permitir a un robot de paletizado apilar más alto, o a un sistema de almacenamiento/recuperación recoger de contenedores altos del suelo. Otras veces, en lugar del robot mismo montado en una base móvil, la pieza de trabajo puede sentarse en una mesa giratoria. Esto puede permitir a un robot estacionario alcanzar un rango mucho más amplio.
Otro ejemplo es cuando dos brazos de 6 ejes se montan en un pedestal, formando un torso casi humanoide. Estos robots pueden presumir números de ejes de 12 o más, ya que están formados por brazos de 6 ejes.
Todos estos robots tienen ventajas distintas, y pueden resultar una inversión digna. Pero si los ejes extra no son necesarios, algunos podrían ser excesivamente complejos y más propensos a fallos. En todos los casos, vale la pena buscar el consejo de profesionales para investigar el proceso y el entorno para determinar qué robot es el mejor para cada aplicación.
Robot industrial
- Por qué los robots de bebidas son esenciales para la hostelería moderna
- Por Qué la Mayoría de las Placas de Circuito Impreso Son Verdes: Razones Comunes Explicadas
- Entendiendo los Cobots: Robots Colaborativos en la Industria Moderna
- Por Qué Recaudamos Financiación Serie B para Acelerar la Innovación en Manufactura
- Por Qué la Programación Manual de Robots Está Obsoleta: Adopte la Automatización Impulsada por IA
- Robótica DIY: 4 factores clave para una automatización exitosa
- Brazos de palanca desplazados: diseño, beneficios y aplicaciones industriales
- Por qué los procesadores de señal digital (DSP) están ahora en todas partes en dispositivos modernos
- Las Ventajas de los Trastes de Cuproníquel para la Intonación y Durabilidad de la Guitarra
- Por qué los sistemas de rejilla de fibra de vidrio son esenciales para la seguridad industrial
- Por qué las carteras de fibra de carbono superan a las opciones tradicionales