



Algoritmo Avanzado de Optimización Variable Ortogonal Mejora Rendimiento de Sistemas de Comunicación
Este artículo discute un algoritmo para encontrar el punto ajustado óptimo en un espacio bidimensional con vectores de entrada ortogonales. El algoritmo resuelve ecuaciones para círculos intersectados basados en puntos de datos medidos.
Varias métricas clave de rendimiento del sistema están determinadas por parámetros de entrada ortogonales correspondientes a amplitud y fase; dos ejemplos son la alimentación de portadora de modulador en cuadratura y supresión de banda lateral. Estos parámetros se mejoran optimizando el balance de offset DC y el balance de amplitud y fase entre las entradas de banda base en cuadratura del modulador.
Dado que encontrar el ajuste óptimo de estos parámetros no es una tarea trivial dado el espacio bidimensional, en este artículo discutiré un algoritmo en Python para encontrar el punto ajustado óptimo en un espacio bidimensional con vectores de entrada ortogonales. El algoritmo resuelve ecuaciones para círculos intersectados basados en puntos de datos medidos y encuentra el punto óptimo en tan solo cuatro iteraciones. Para ejemplificar la técnica, usé el conversor digital-analógico (DAC) integrado AFE7070 de Texas Instruments (TI) más el parámetro de alimentación de portadora del modulador en cuadratura.
Optimizando Emisiones Espurias
Los sistemas de comunicación se esfuerzan por minimizar emisiones espurias. Algunas de estas emisiones espurias se originan por desajuste de señales de entrada ortogonales. Por ejemplo, desajuste de offset DC y desbalance de amplitud/fase afectarán los parámetros de alimentación de portadora y supresión de banda lateral, respectivamente, en moduladores analógicos en cuadratura. Ajustar las variables de entrada a un punto óptimo minimiza la salida espuria.
La Figura 1 representa el parámetro medido como la magnitud (r) del vector desde el punto optimizado, [x0,y0], al punto actual en un plano bidimensional. El valor del parámetro está acotado por [0,1], un círculo unitario. Un 0 representa cancelación completa o ninguna señal y un 1 representa ninguna cancelación o señal completa. En escalas decibel, la función está acotada por [-inf,0]. El círculo de radio r representa todos los posibles puntos x,y que logran la misma magnitud.
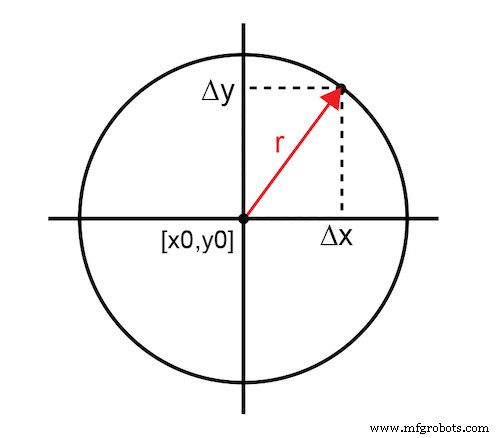
Figura 1. Vector desde punto optimizado a punto actual
La Ecuación 1 representa la función en su forma más simple:
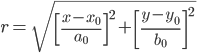 (1)
Las constantes [a0,b0] representan factores de normalización dependientes del sistema para mantener el resultado máximo menor que 1. Técnicamente, la Ecuación 1 describe una elipse, ya que los factores de escala para cada variable independiente no necesitan ser los mismos. Para simplicidad en este análisis, a0 es igual a b0 de modo que las curvas son verdaderamente círculos.
El objetivo es encontrar el punto óptimo [x0,y0] que minimice el parámetro de medición (r) lo más rápido posible. Encontrar ese punto eficientemente con parámetros de entrada que varían estadísticamente es desafiante. El enfoque tradicional de prueba y error usa ensayos sucesivos para estrechar hacia el punto óptimo. Aunque esto produce la solución deseada, toma demasiadas iteraciones cuando el tiempo de convergencia es crítico, necesitando un nuevo método.
Círculos Intersectados
Idealmente, exactamente tres iteraciones de medición usando círculos intersectados determinan el punto óptimo. El primer resultado medido en un punto de entrada arbitrario [x1,y1] define infinitas posibilidades para el punto óptimo representadas por el círculo A de radio r1. Agregar un segundo punto de datos produce otro conjunto de datos infinito representado por el círculo B; sin embargo, las intersecciones de los dos círculos reducen la solución a dos puntos. Un tercer punto de datos y su correspondiente círculo C proporcionan una tercera curva donde hay solo un único punto de intersección mutua. Ese punto de intersección es el punto óptimo. La Figura 2 muestra la progresión de círculos intersectados que culminan en el punto óptimo definitivo.
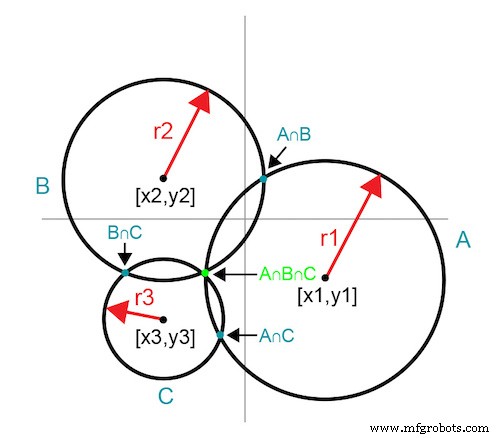
Figura 2. Círculos intersectados revelan un punto de intersección común
Esta técnica revela el punto óptimo en exactamente tres iteraciones. Una cuarta iteraction mide el punto óptimo para confirmar y documentar el resultado.
La Figura 3 ilustra una técnica para eliminar una iteración usando información de límite conocida empíricamente en el plano x-y. Seleccione el punto inicial en uno de los puntos de límite de modo que la primera curva (A) sea un arco de 90 grados. Seleccione el segundo punto en el primer arco moviéndose en dirección x o y.
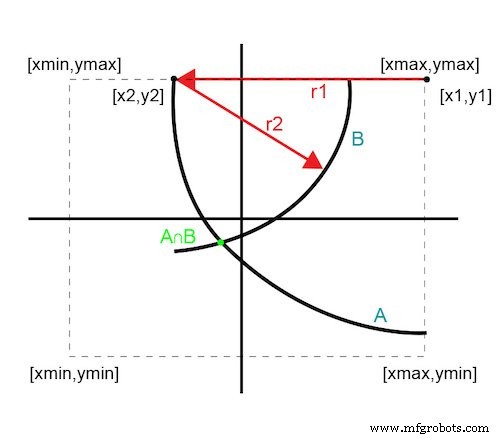
Figura 3. Solución en dos iteraciones
Dado que el segundo punto aún está en el borde del límite, su curva es un arco sub-180 grados. La intersección de estas dos curvas proporciona un único punto óptimo. Este enfoque revela el punto óptimo en solo dos iteraciones y lo confirma con tres.
Aproximación Sucesiva de Círculos
La solución óptima depende de la precisión de la ecuación matemática. En una situación real de medición, varios supuestos o errores impactarán los resultados. Las señales medidas son muy pequeñas; el ruido y tolerancias de medición introducen errores. Usar círculos perfectos en lugar de elipses introduce cierta incertidumbre. Los supuestos de factores de escala necesarios para resolver múltiples ecuaciones también introducen incertidumbre. Estos errores y supuestos se traducen en difuminado en las curvas.
La Figura 4 ilustra cómo las curvas difuminadas no garantizan un punto de intersección exacto; en su lugar, definen un área de convergencia.
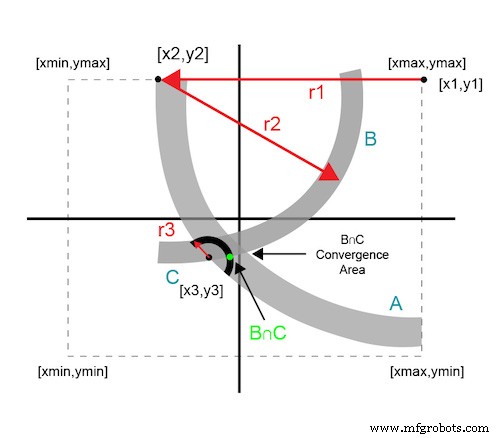
Figura 4. Aproximación de intersección sucesiva de círculos
Cada punto de datos adicional usa los datos de la iteración previa. Círculos sucesivos convergen a un área de solución que está dentro del umbral mínimo del sistema.
Ejemplo de Medición
El ejemplo usa el DAC AFE7070 y optimiza para el parámetro de alimentación de portadora. El AFE7070 es una plataforma conveniente, ya que el DAC y modulador están integrados. El desbalance de offset DC en las entradas en cuadratura del modulador determina el rendimiento de alimentación de portadora. El AFE7070 tiene una característica de sintonía digital interna para controlar minuciosamente el balance de offset DC. No toma mucho; la resolución está en la escala de microvoltios.
Los parámetros x,y para el ejemplo son valores de paso digital enteros que controlan el nivel DC en las entradas en cuadratura. Muestreo estadístico previo del dispositivo proporcionó los límites x,y de las variables de entrada así como las tablas de pasos usadas en los cálculos. Las tablas de pasos proporcionan una "conversión" de una alimentación de portadora medida en decibel-milivatios a un factor delta-x (o delta-y).
Un valor medido alto (o en otras palabras, pobre) significa que el ajuste está muy desviado y necesita un delta mayor para lograr el punto óptimo. Inversamente, un valor bajo significa que el punto de ajuste está cerca y necesita una corrección pequeña. Este "trabajo previo" es necesario para asegurar que los puntos de conjetura inicial no estén demasiado lejos, y reducir el tiempo de iteración al mínimo.
La Figura 5 muestra el algoritmo Python que encuentra las variables de entrada óptimas en cuatro iteraciones o menos.
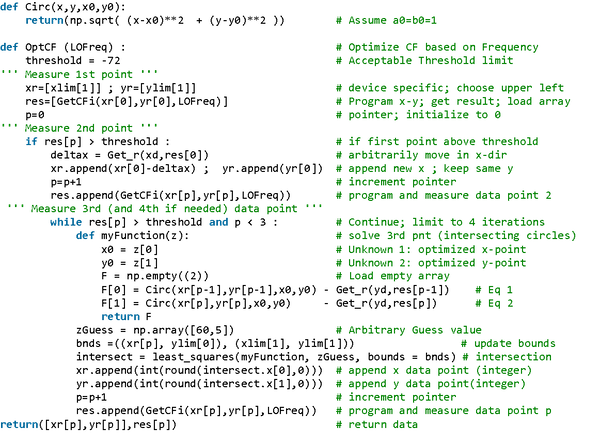
Figura 5. Algoritmo de optimización Python
Las funciones "Get_r" y "GetCFi" son mediciones específicas del dispositivo. He omitido el código por brevedad, ya que es inconsecuente para demostrar el algoritmo de optimización. En sus aplicaciones, estas funciones son pertinentes a la programación y medición del parámetro del dispositivo en su sistema.
Conclusión
Para el DAC AFE7070, en la mayoría de casos, el algoritmo optimiza la alimentación de portadora dentro de tres iteraciones y en menos de 1.7 s, limitado principalmente por el tiempo de estabilización y barrido del analizador de espectro. Los métodos de paso previos tomaban casi 20 iteraciones y más de 20 s para completar. Este algoritmo representa una mejora de velocidad de más de 10 veces comparado con el enfoque tradicional. Otros parámetros de sistemas de comunicación dependientes de variables de entrada ortogonales de ganancia y fase también pueden usar este algoritmo para honear eficientemente en una solución óptima.
Los Artículos de la Industria son una forma de contenido que permite a los socios industriales compartir noticias útiles, mensajes y tecnología con los lectores de All About Circuits de una manera que el contenido editorial no está bien adaptado. Todos los Artículos de la Industria están sujetos a estrictas directrices editoriales con la intención de ofrecer a los lectores noticias útiles, experiencia técnica o historias. Los puntos de vista y opiniones expresados en los Artículos de la Industria son los del socio y no necesariamente los de All About Circuits o sus escritores.
Robot industrial
- 10 flujos de trabajo de automatización esenciales para fabricantes
- Optimice sus procesos con una recopilación precisa de datos de campo
- Transformando ERP para fabricación moderna: desbloqueando agilidad, automatización y crecimiento
- Cómo la Visión Robótica Mejora la Automatización: Ventajas y Aplicaciones Clave
- 10 Estrategias Comprobadas para Aumentar Eficiencia y Seguridad en Almacenes
- Automatización robótica: Impulsando eficiencia y crecimiento en la Industria 4.0
- Establezca una línea base fiable para maximizar el rendimiento del sistema
- Una taxonomía práctica para sistemas de Internet Industrial de las Cosas (IIoT)
- Diseño de sistemas de fabricación adaptativos para Industria 4.0: Aprovechando IIoT y RTI Connext
- Comunicaciones por fibra óptica: fundamentos, arquitectura y pros y contras
- Plazo de 5 Años: Acelerando la Adopción Empresarial de Sistemas Inteligentes