



Robot seguidor de línea V4 – Sistema avanzado con Arduino Nano y PCB a medida
Componentes y materiales
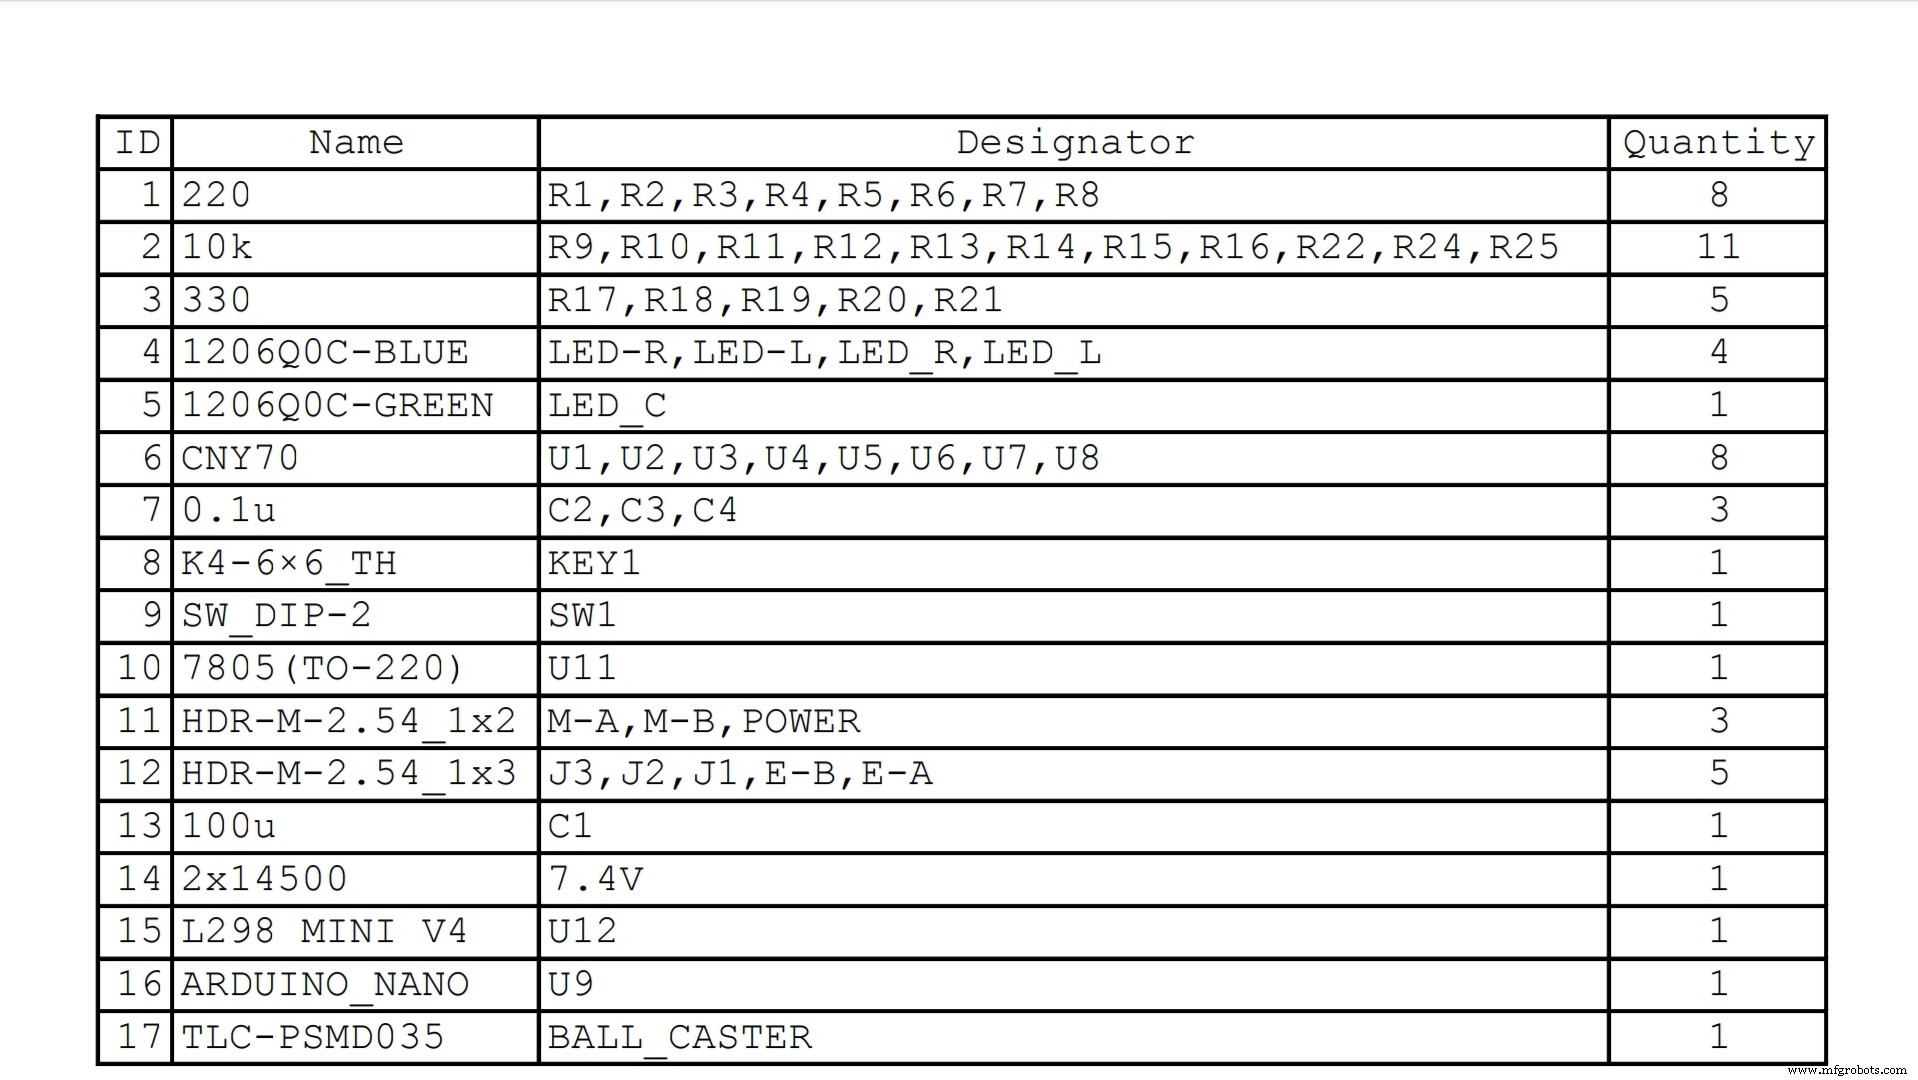
- 1 × PCB personalizada (JLCPCB) – actúa como chasis
- 1 × Arduino Nano R3
- 1 × Driver motor mini H-Bridge L298N (MX1508)
- 1 × Motoreductor metálico 6V
- 8 × Sensores reflexivos CNY70
- 1 × Regulador lineal 7805 (5V)
- 1 × Condensador electrolítico
- 4 × LED SMD 1206 azul
- 1 × LED SMD 1206 verde
- 8 × Resistencia SMD 1206 220 Ω
- 11 × Resistencia SMD 1206 10 kΩ
- 5 × Resistencia SMD 1206 330 Ω
- 1 × Header macho 40 pines
- 2 × Header hembra 40 pines
- 1 × DIP switch 2 posiciones
- 1 × Pulsador 12 mm
- 3 × Condensador SMD 1206 0.1 µF
- 1 × Rueda loca (ball caster) 3/8″
- 2 × Ruedas RD-34
- 2 × Batería 14500 3.7V (o 2×AA con portapilas)
Herramientas
- Soldador, estaño sin plomo
- Tercera mano con lupa
- Multímetro, destornilladores
Aplicaciones y servicios
- Arduino IDE
- EasyEDA (diseño PCB)
- JLCPCB (fabricación)
- TinkerCAD (modelado 3D)
- Webots (simulación)
Sobre el proyecto
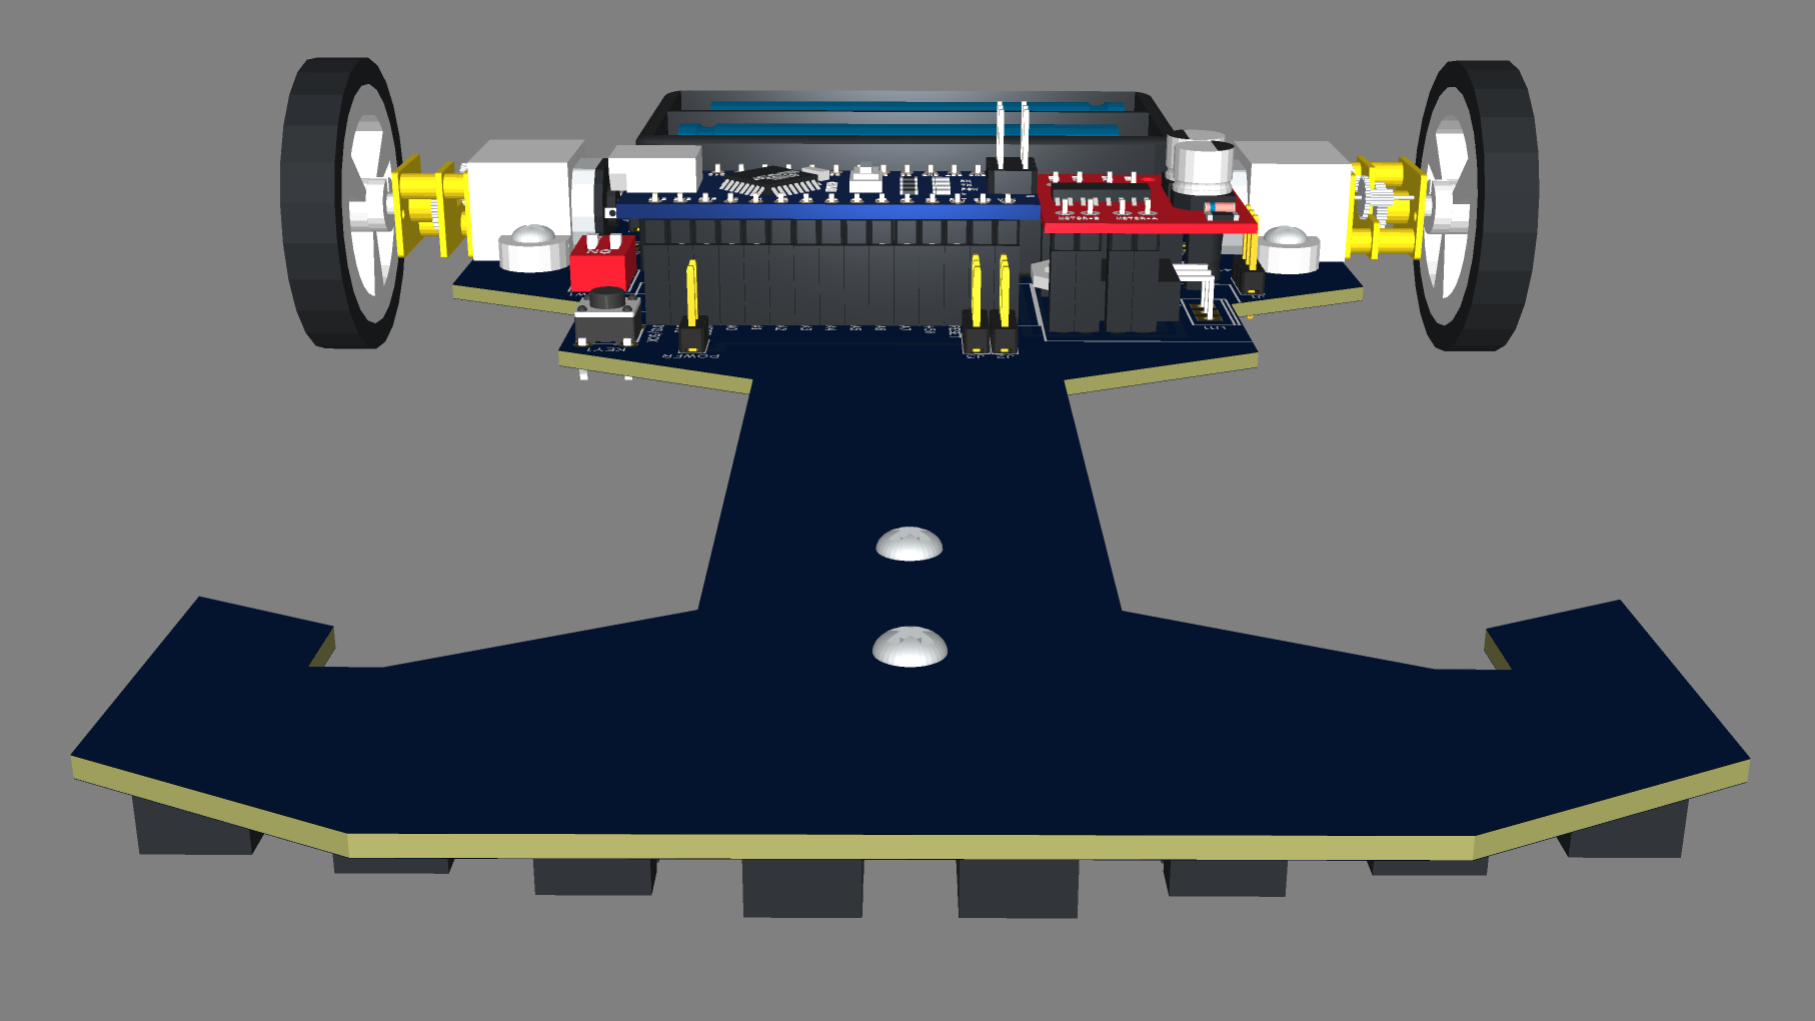
Este es mi segundo robot seguidor de línea (versión 4). A diferencia del anterior, el PCB se diseñó en EasyEDA y sirve como chasis estructural. JLCPCB fabricó las placas con excelente calidad y envío rápido.
Arquitectura del control
- 8 sensores CNY70 leídos analógicamente por pines A0–A7 del Nano.
- Calibración inicial: normaliza lecturas a rango 0–1000 (0 = blanco, 1000 = línea negra).
- Cálculo de posición ponderada 0–7000 (sensor izquierdo = 0, derecho = 7000).
- Error proporcional P = posición - 3500 (rango -3500 a +3500).
- Algoritmo PID completo para suavizar correcciones y recuperar la línea en curvas cerradas.
- Memoria del último sensor que vio la línea para maniobras de recuperación.
Resultados
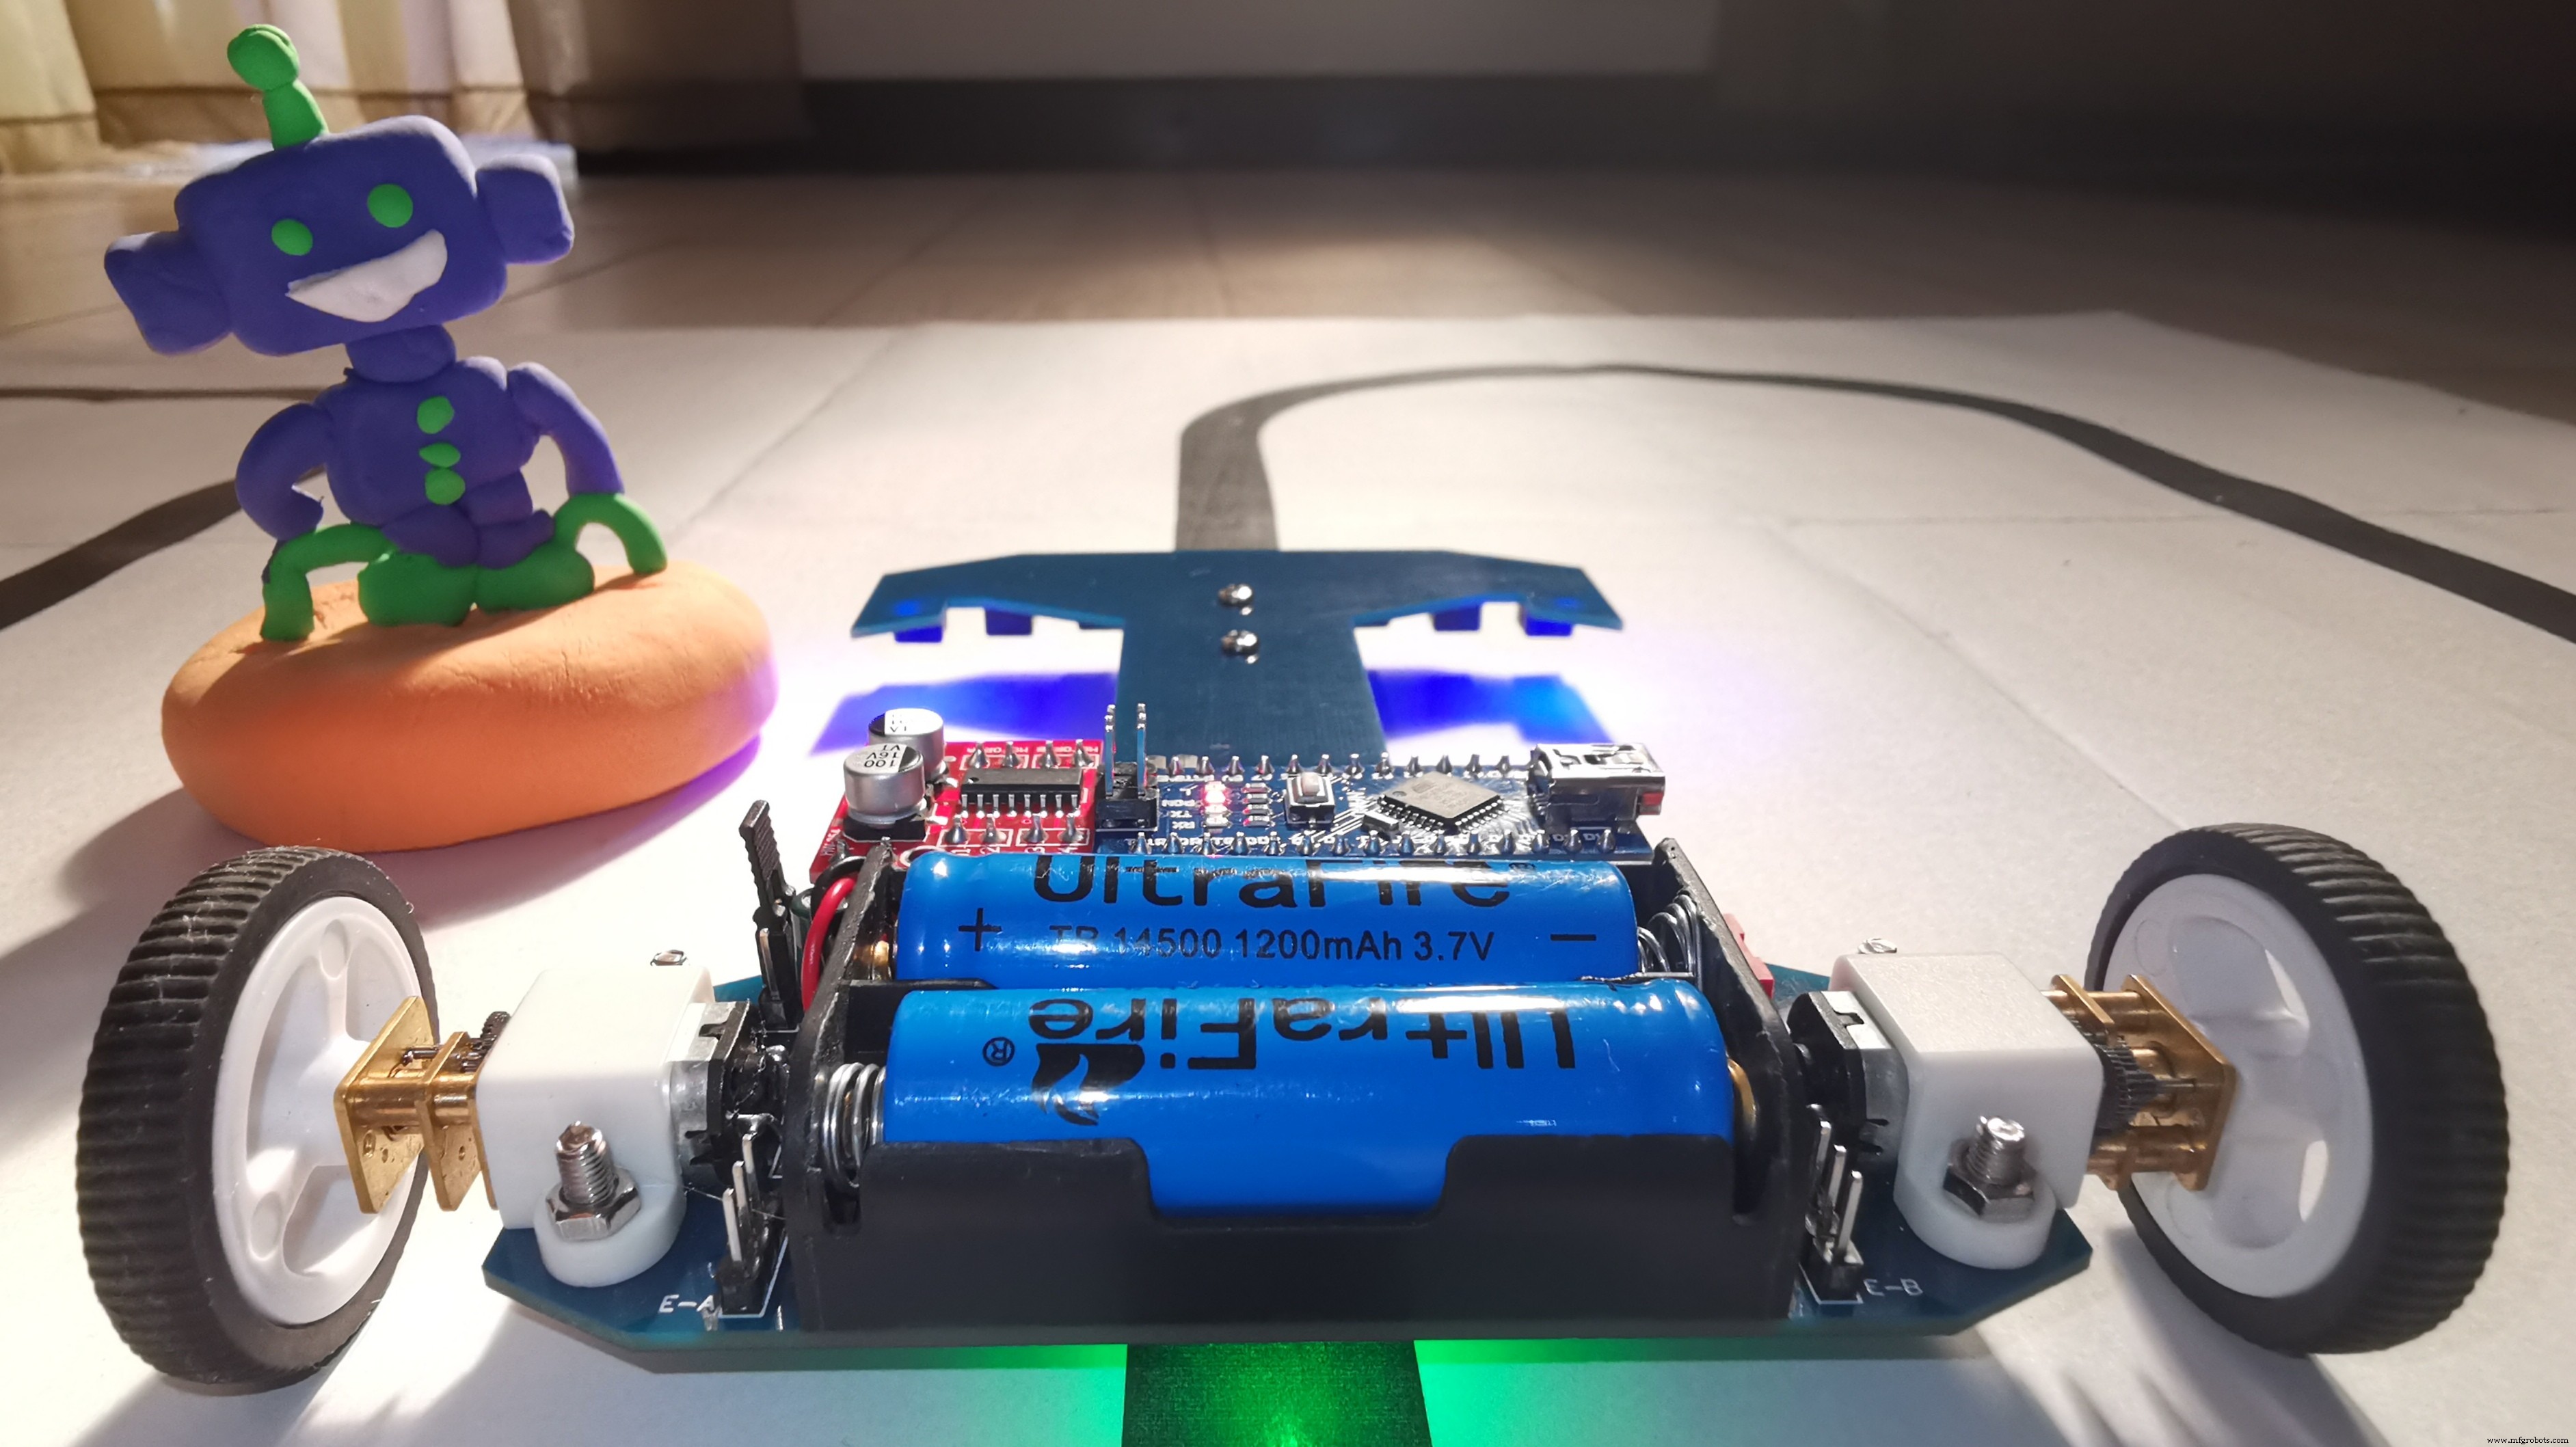
Consumo máximo 200 mA. El robot completa el circuito de prueba de forma estable. El código se sigue optimizando para mayor eficiencia.
Código
El código completo (PID, calibración, control de motores) está en el repositorio:
GitHub – Speed Line Follower Robot V4
Esquemas
El diseño del PCB (esquemático y layout) se encuentra en el proyecto EasyEDA vinculado desde el repositorio.
Construye un Iron Man animado con Arduino: componentes, sensores y guía paso a paso
Sensor de obstáculos IR casero con Arduino – Tutorial fácil con LED IR y fotodiodo
Proceso de manufactura
- El velocímetro: de indicadores mecánicos a pantallas digitales
- Robot DIY inspirado en Wall‑E con Raspberry Pi y caja de CD
- Robot Despertador Rodante: Sistema Inteligente y Móvil de Despertar con Raspberry Pi y Google Calendar
- EMAR Mini: Robot Compacto de Asistencia en Emergencias Open‑Source
- Construye un Robot de Visión Artificial Controlado por Voz en Windows 10 IoT Core
- Robot ROS: Navegación Controlada por Terminal en Raspberry Pi
- Líneas de corte longitudinal de alta velocidad y precisión: funcionamiento e importancia
- Sepro acelera moldeo inyección con Speed S5-25 50% más rápido y Seprobot colaborativo
- Wittmann Battenfeld lanza el WX153: Línea avanzada de robots para automatización de inyección de alta fuerza
- FANUC amplía su línea de robots SCARA: seis modelos, cargas de 3‑20 kg, alcances de 400‑1100 mm
- Características Clave de Software Premium de Simulación Robótica para Automatización Exitosa