



Construye un lanzador automático LEGO Star Wars con Arduino Uno
Componentes y suministros
| Componente | Cantidad | Notas |
|---|---|---|
| Arduino UNO | 1 | También funciona un Arduino Uno estándar |
| Micro-servo SG90 | 4 | Motores para accionar los cañones |
| Cables de puente (genéricos) | 1 set | |
| Cañón disparable LEGO Star Wars | 4 | |
| Protoboard (genérica) | 1 |
Herramientas necesarias
- Cinta aislante (o cualquier cinta) – para fijar servos a los cañones
Aplicaciones y servicios en línea
- Arduino IDE – para compilar y subir el código
Sobre el proyecto
Este proyecto trata de hacer que cañones LEGO disparen automáticamente. Me gusta jugar con LEGO y usar Arduino, así que lo combiné en mi tiempo libre. Los servos, con sus brazos, giran golpeando la palanca y disparan el cañón. ¡Un gran primer, segundo o tercer proyecto para principiantes!
Guía paso a paso:
Paso 1: El Hardware
Parte 1: Básicos de hardware
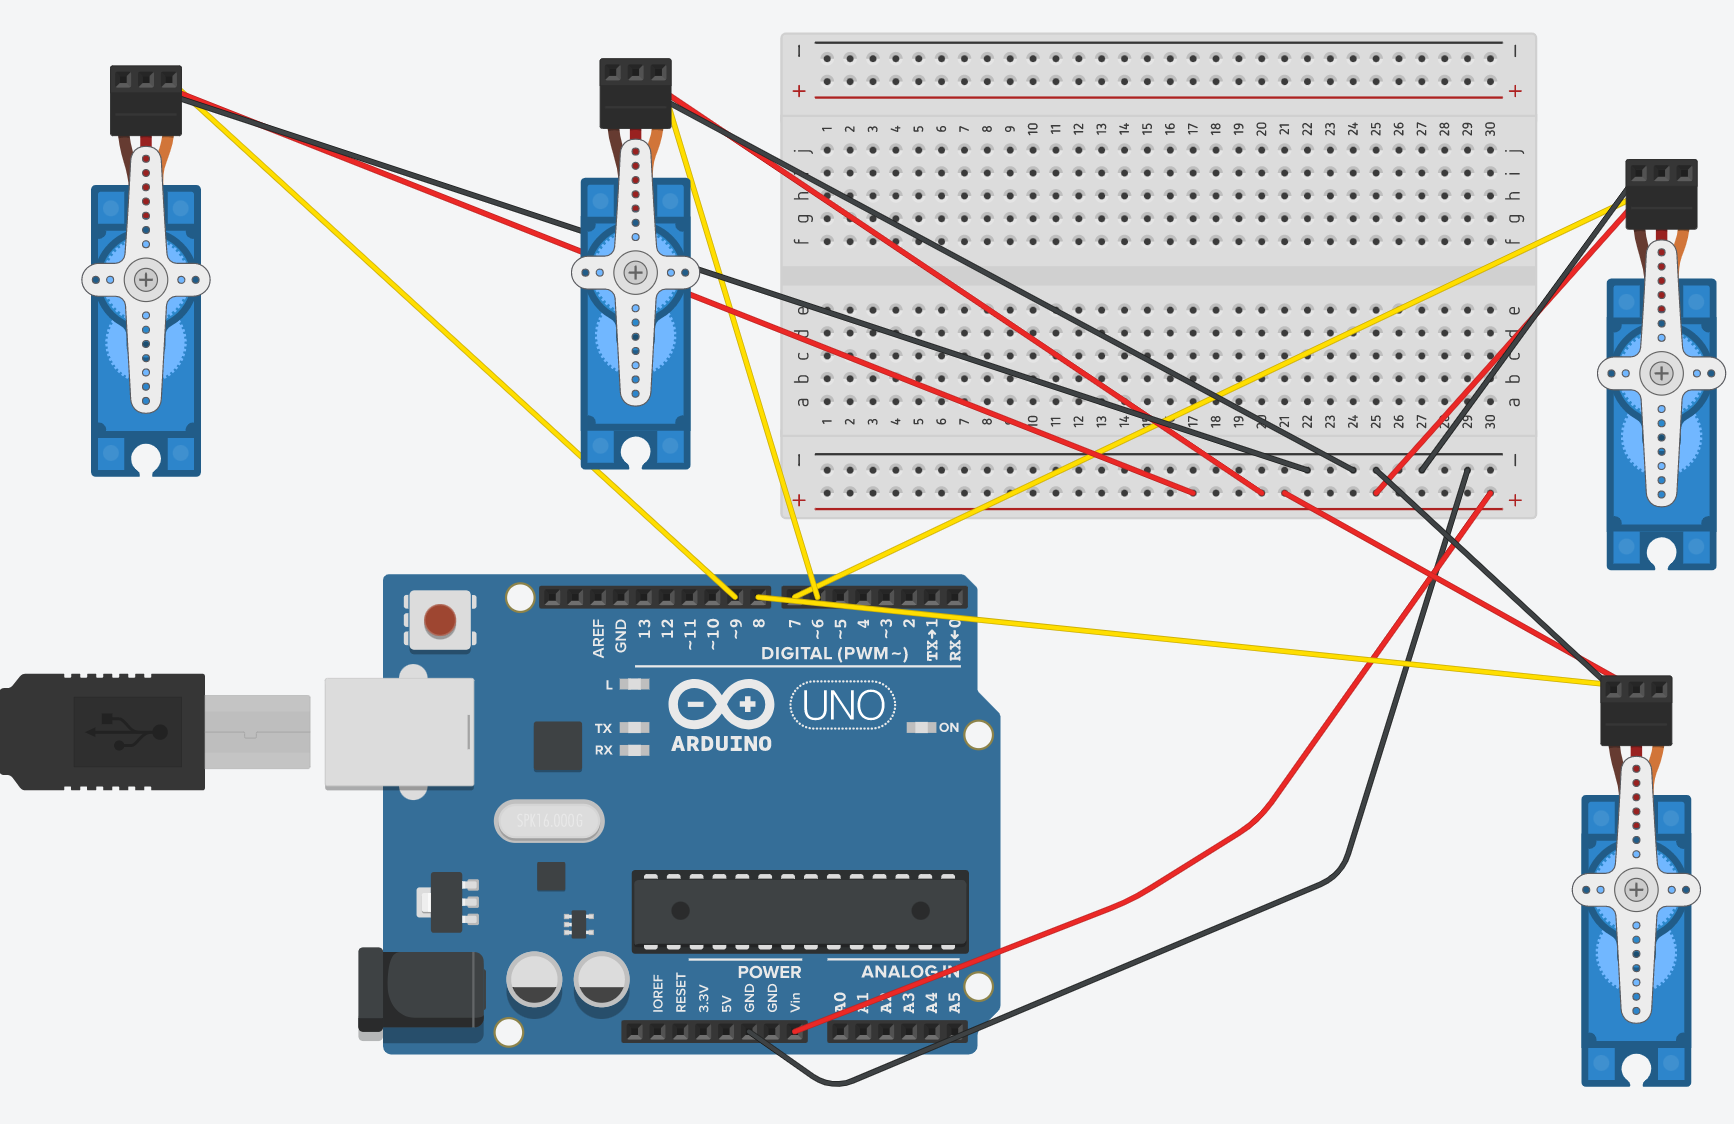
Empieza llevando 5 V a la fila positiva y GND a la fila negativa de la protoboard.

Parte 2: Conectar Servo #1
El servo tiene tres hilos: naranja/amarillo (señal) → pin digital PWM; rojo (alimentación) → fila positiva (VIN); negro/marrón (tierra) → fila negativa (GND). Usé el pin digital 7 para el primer servo.

Parte 3: Cablear el resto de servos
Una vez pillas el truco, el resto es pan comido. Importante: mantén consistencia entre los pines digitales usados en el hardware y en el código.
El código dice:
secondCannon.attach(8);Por tanto, el segundo servo debe ir al pin digital 8. El tercero al pin 6 y el cuarto al pin 9. Puedes cambiar el orden, pero debes cambiar tanto hardware como software para que coincidan.
Esquema completo para el código proporcionado:

¡Has completado la parte de hardware!
Paso 2: El Software
Copia y pega el código (al final) en un sketch de Arduino y súbelo. Asegúrate de tener la librería Servo.h antes de subir, si no, no funcionará. Explicación paso a paso:
#include <Servo.h>        // Librería para servos
Servo firstCannon;       // Cañón 1 como Servo
Servo secondCannon;      // Cañón 2
Servo thirdCannon;       // Cañón 3
Servo fourthCannon;      // Cañón 4
Se incluye Servo.h, esencial para definir cuatro cañones como servos (motores que giran 180°).
void setup() {
  Serial.begin(9600);
  Serial.println("Defend the Clones! Set up the defenses!");
  firstCannon.attach(7);
  secondCannon.attach(8);
  thirdCannon.attach(6);
  fourthCannon.attach(9);
}
setup() se ejecuta una vez: inicia comunicación serie a 9600 baudios, imprime mensaje y vincula cada servo a su pin digital con .attach().
void loop() {
  Serial.println("Beginning firing sequence");
  firstCannon.write(180); delay(100); firstCannon.write(0); delay(1000);
  secondCannon.write(180); delay(100); secondCannon.write(0); delay(1000);
  thirdCannon.write(180); delay(100); thirdCannon.write(0); delay(1000);
  fourthCannon.write(180); delay(100); fourthCannon.write(0); delay(1000);
  Serial.println("All cannons fired");
  Serial.println("Prepare for reload");
  delay(10000);
  Serial.println("Reloading Complete. Preparing to fire again");
}
loop() se repite infinitamente: imprime aviso, cada servo gira 180° (dispara), vuelve a 0° (recarga), espera 1 s entre cañones. Tras los 4, espera 10 s (recarga) y repite.
Si hay problemas al subir, comenta y responderé. Si funciona, pasa al siguiente paso.
Paso 3: Instalación
Requiere los cañones LEGO y cinta adhesiva. El cañón LEGO luce así:

Ejecuta el código. Observa hacia qué lado gira el servo. Pega el servo al cañón para que su recorrido golpee la palanca superior del cañón (ver foto).
¡Enhorabuena! Proyecto finalizado. Comenta si tienes dudas.
Si te gustó, mira estos enlaces:
Código
- Lego Gun Shooter Code (C/C++)
Lego Gun Shooter Code (C/C++)
Pégalo en Arduino IDE:
#include <Servo.h> // Librería para Servos
Servo firstCannon;  // Cañón 1
Servo secondCannon; // Cañón 2
Servo thirdCannon;  // Cañón 3
Servo fourthCannon; // Cañón 4

void setup() {
  Serial.begin(9600);
  Serial.println("Defend the Clones! Set up the defenses!");
  firstCannon.attach(7);
  secondCannon.attach(8);
  thirdCannon.attach(6);
  fourthCannon.attach(9);
}

void loop() {
  Serial.println("Beginning firing sequence");
  firstCannon.write(180); delay(100); firstCannon.write(0); delay(1000);
  secondCannon.write(180); delay(100); secondCannon.write(0); delay(1000);
  thirdCannon.write(180); delay(100); thirdCannon.write(0); delay(1000);
  fourthCannon.write(180); delay(100); fourthCannon.write(0); delay(1000);
  Serial.println("All cannons fired");
  Serial.println("Prepare for reload");
  delay(10000);
  Serial.println("Reloading Complete. Preparing to fire again");
}
Esquemáticos
Proceso de manufactura
- Cinta adhesiva de tela (duct tape): resistencia, flexibilidad y usos cotidianos
- Cinta adhesiva transparente: Historia, producción e impacto ambiental
- Construye un Spybot controlado por Bluetooth con Arduino
- FlickMote: Mando IR por gestos para Smart Home
- TV‑B‑Gone DIY con Arduino: Mando universal para apagar cualquier TV
- Construye un Reloj Maestro LED Personalizado con Alarma – Visible desde 12 Metros
- Construye un juego «Operación» animatrónico con minifigura LEGO gigante y Arduino
- Find Me: Localizador Inteligente de Objetos con Arduino y Bluetooth
- SunGlass-BOT: Gafas de Sol Inteligentes que se Ajustan Automáticamente a la Luz
- Soluciones de Alimentación Optimizadas para Proyectos Arduino
- Tres en raya con Arduino, matriz LED MAX7219 y carcasa de cartón