



Cómo la Tecnología Ha Cambiado la Fabricación de Robots
Introducción: Advertencia, esto podría hacerte sentir VIEJO
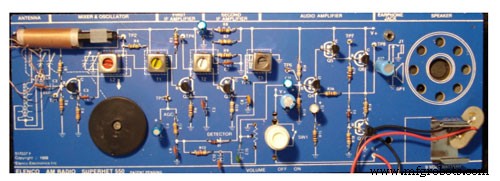
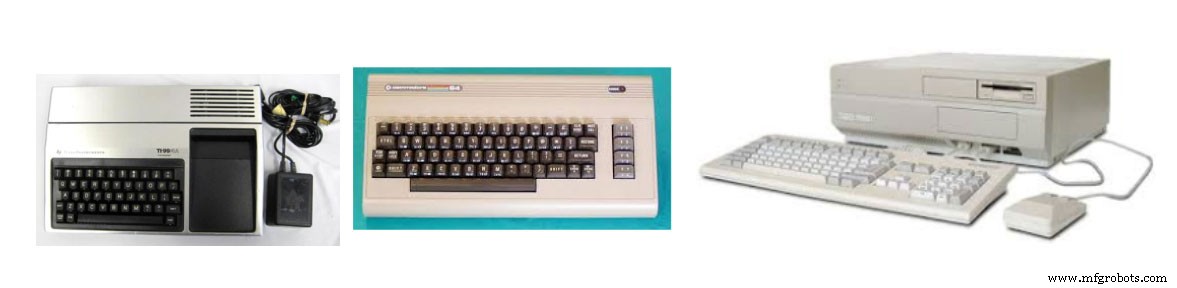
Mi nombre es Steve Spano, mi primer proyecto electrónico fue conectar una batería, dos cables y una bombilla a los 4 años. De los 6 a los 16 me auto-enseñé varios lenguajes (ensamblador, BASIC, e incluso C) en computadoras como Texas Instruments TI-99/4A, Commodore C64, Amiga 2000, IBM 386. También construí varios kits Heathkit como el kit receptor de radio "Estado Sólido". ¿Cuántos habéis oído hablar de Heathkit?
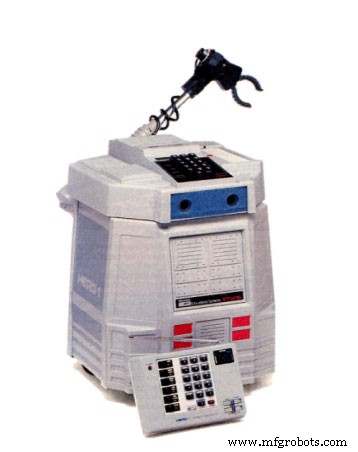
Realmente quería el Robot Heathkit HERO 1, increíblemente sofisticado con detección por ultrasonidos, brazo móvil y CPU de 8 bits. ¡Incluía teclado radio para programar directamente en ensamblador hexadecimal! ¿Te imaginas? Programar en hexadecimal con teclado y sin depurador. ¡El horror! Sorprendentemente, este robot sigue vendiéndose por $1500 en eBay. Debería comprar uno, siempre quise uno y es tan mono.
Durante años, antes de Internet, si puedes imaginar tal época, incluso administré un servicio "BBS" en módem de 9600 baudios llamado "Inter-Dimensión" donde intercambiábamos mensajes y software Commodore/Amiga. Mi sueño informático era ahorrar $2000 (una cantidad enorme en 1995 para un chico de 16) para comprar disco duro de 10 MB para mi Amiga 2000. ¡Con eso tendría el mejor BBS basado en módem!
Crecí en Scranton, Pennsylvania (EE. UU.) y estudié Ingeniería Eléctrica (Universidad de Scranton), logrando Máster en EE con concentración en sistemas de control en SUNY. Mi primer trabajo EE en 1998 fue diseñar hardware para impresoras térmicas en cajas registradoras. El proyecto principal fue actualizar productos de CPU Intel 8-bit a nuevo procesador 32-bit 50 MHz con bus memoria 16-bit. Proyecto grande involucrando software, hardware e ingeniería mecánica. Mi segundo trabajo en 2001 fue para empresa de sistemas de almacenamiento en red (SAN). Gran proyecto: diseñar serie SAN soportando nueva interfaz Fibre Channel 2 Gbit/s. ¡Realmente rápido, 2 Gbit/s en fibra óptica en 2001! ¿Cómo podía la tecnología mejorar más?
Proyecto Final 1997
Descubrí la página ElectronicsLovers en Instagram y los administradores buscaban trabajos de "Proyecto Final" para destacar. Sin fecha especificada, pensé en enviar mi trabajo de último año de 1997, principalmente como recordatorio divertido de cómo ha cambiado la tecnología.
Al terminar mi BSEE en 1997 en Universidad de Scranton, nuestro proyecto final fue diseñar un Robot Autónomo que navegara un laberinto. Pensé en el Heathkit HERO1; ahora podía intentar construir uno en la universidad, mucho más avanzado. El HERO1 usaba Motorola 6808 CPU 8-bit con 4 KB RAM (nota: hoy tarjetas de red PCI-Express 1G típicas tienen buffer de 64-256 KB solo para datos de paquetes).
Mi arquitectura usó Intel 87x196KC más avanzado: CPU 16-bit con 32 KB EEPROM interna para programa, pero solo 512 bytes RAM total. El compilador C generaba código muy no optimizado, haciendo gestión de pila en 512 bytes un reto significativo, sin depurador JTAG en tiempo real ni ningún otro. Sin embargo, la CPU tenía UART/serial interno para salidas de caracteres simples y ver qué hacía el código. Las llamadas estándar a printf/sprintf no eran soportadas por la RAM tan pequeña.
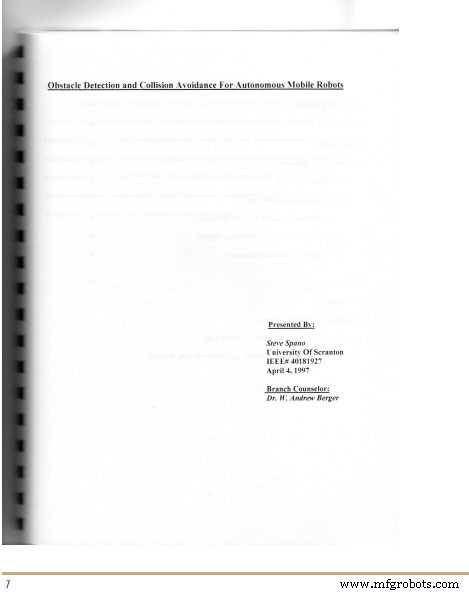
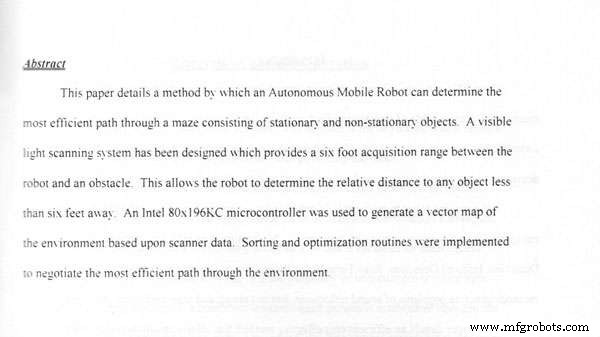
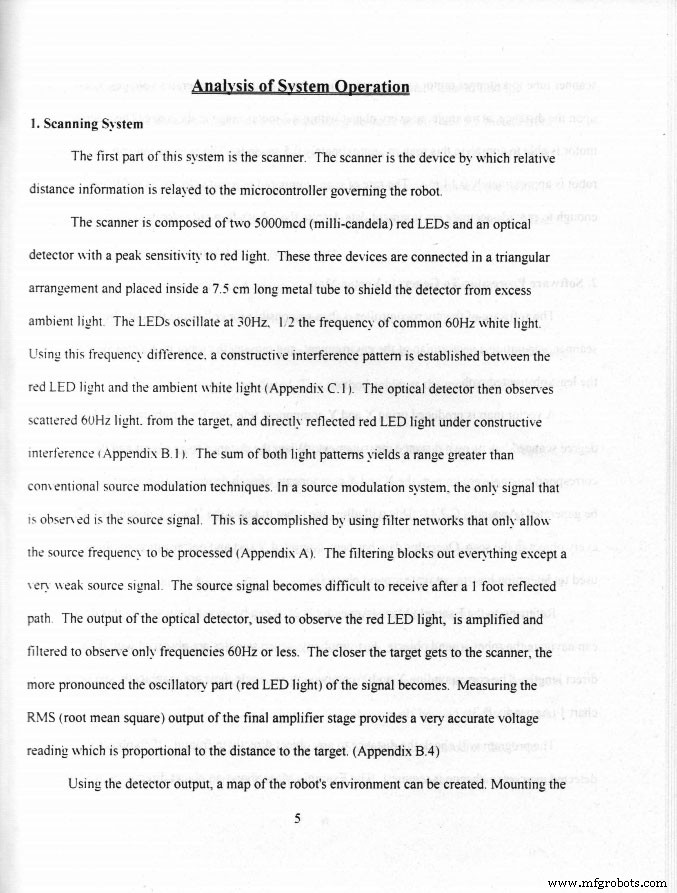
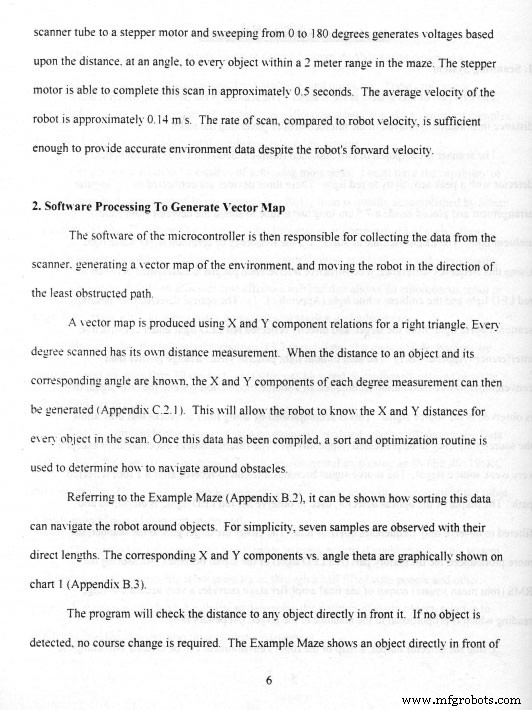
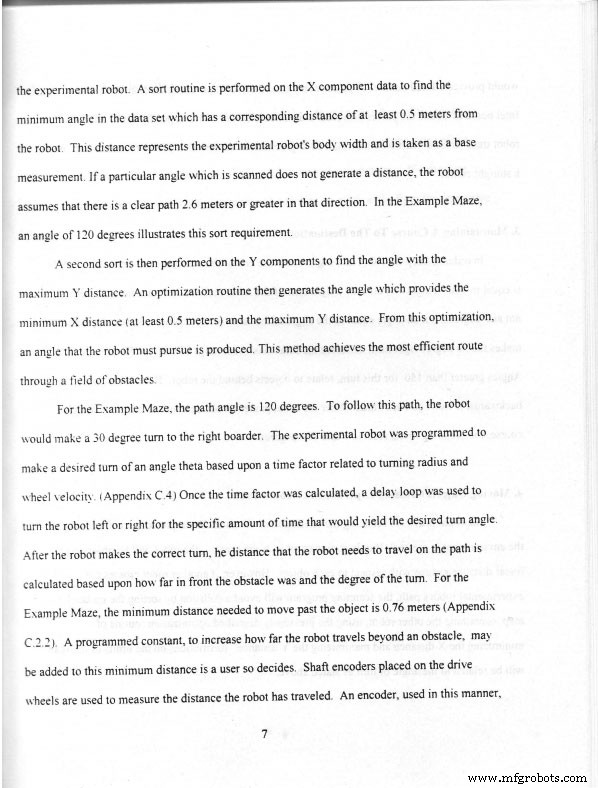
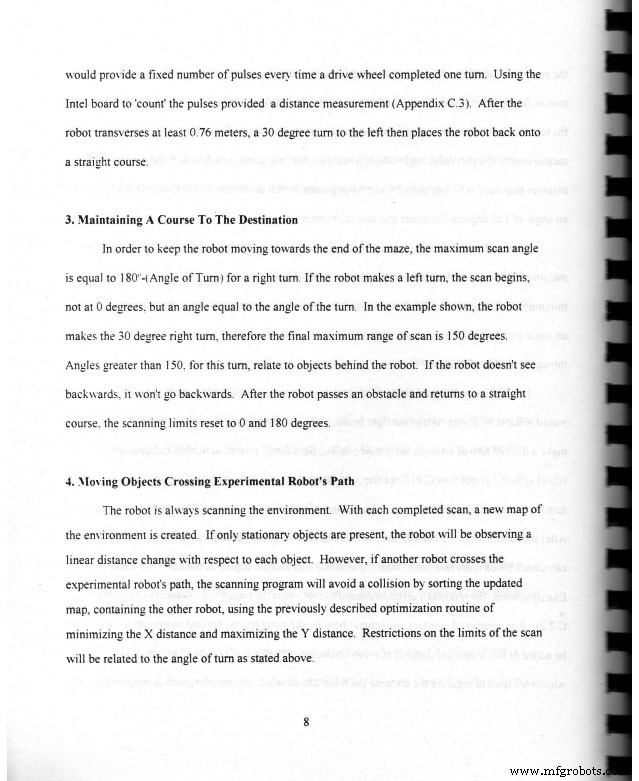
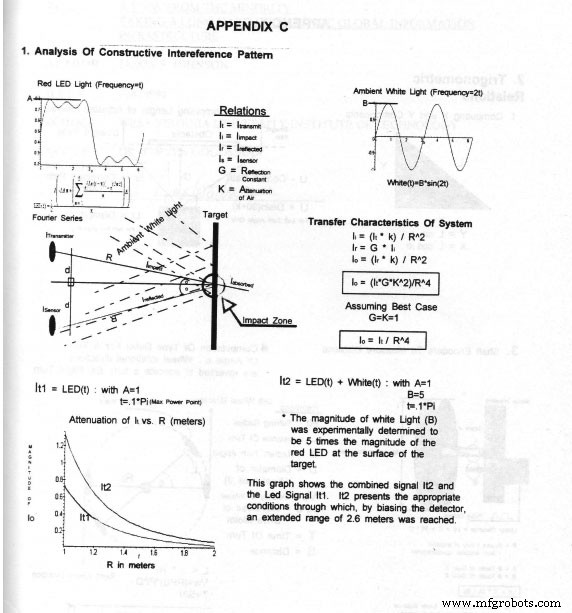
En el desarrollo, varios circuitos como drivers FET para control de motores permitían control CPU sobre motores 12VDC para mover el robot. Se construyó un "Lidar" rudimentario con LED láser, espejo y detector, permitiendo vista simple "1 bit" de la habitación adelante. Se creó mapa simple de "encendido/apagado" para obstáculos en ~32 bytes. El código CPU intentaba determinar si el robot se movía hacia hueco o pared en el laberinto. En la competición, el robot navegó el laberinto con éxito. Escribí un paper sobre el diseño y ganó 2º lugar en IEEE Student Paper Competition 1997 en Universidad George Washington. El robot funcionó y me gradué en Ingeniería Eléctrica.
Proyectos Finales 2018
Recientemente estuve en Universidad de Scranton como Asesor Industrial para dar ideas para cursos según necesidades de la industria y habilidades/tecnologías relevantes para retos actuales. Pregunté a un profesor sobre proyectos de robots y qué hacen los estudiantes ahora.
La Universidad sigue competición de robots anual, pero ahora es regional y nacional. Los robots que diseñan los estudiantes son cientos de veces más complejos. Usan CPUs ARM9/ARM11 como Raspberry Pi. Escriben código C en Linux para interfaz directa con cámaras USB-HD, permitiendo visión real en robots. Combinando Linux, Raspberry Pi y riqueza de proyectos open source en GitHub y Google, los estudiantes acceden a algoritmos de detección y reconocimiento de imagen. Durante desarrollo, descargan algoritmos open source, depuran con monitores remotos Ethernet viendo cada variable y paso a paso. Dedican más tiempo a desarrollar algoritmos de navegación ingeniosos para dar ventaja a su robot.
Tras oír esto, respondí inmediatamente "¡Qué injusto!". En mi época, teníamos que guardar imagen completa en 32 bytes y codificar a mano gestor de pila para que nuestro código corriera en los míseros 512 bytes RAM. Por supuesto, Raspberry Pi no es la "cumbre" de la tecnología actual, pero está años luz de lo disponible en 1997. No solo el hardware es más sofisticado, sino que entornos de depuración y desarrollo permiten a estudiantes enfocarse en diseño en vez de luchar con memoria. Sin embargo, algunas cosas siguen igual: el robot aún tiene que moverse. Aunque tienen CPUs de gama alta, aún deben conseguir que un puerto 3.3V encienda/apague motor 12VDC. Esto devuelve a los estudiantes a diseño de circuitos para transistores y FETs, aprendiendo cómo estos componentes básicos funcionan y permiten mover sus robots.
Sonreí y dije que los fundamentos siguen aplicando, y los estudiantes lo reconocen. La electrónica sofisticada aún depende de operación fundamental de transistores individuales; quizás uno fuera de CPU enciende motor, o 5 billones dentro de CPU procesan imagen y código de navegación.
Enlace a competición FIRST Robot 2017
¿Qué Sigue?
Mi 3er "trabajo" —que aún tengo— es mi propio negocio de consultoría electrónica y software. Empecé en 2001 y ha estado lleno de trabajo y actividades inesperadas. He empleado directamente a más de una docena de personas y hemos trabajado en proyectos hardware/software: diseño de fuentes de alimentación, drivers de impresora, procesamiento de imagen, appliances de red, discos duros, criptografía. Para mí, planeo enfocarme más en mi tecnología favorita: FPGAs Xilinx.
Dispositivos FPGA modernos como series Kintex/Artix unen lo mejor de hardware y software: hardware reconfigurable, software reconfigurable, depuración simultánea. Un proyecto particular en el que he trabajado es para un espectrómetro de masas. Había muchas restricciones de velocidad y recolección de datos. Una parte de la solución fue "simplemente añadir otro núcleo de procesador". Casi como magia, un dispositivo single-core se volvió dual-core permitiendo particionar tareas de mantenimiento y funciones críticas de tiempo. La capacidad de reconfigurar un dispositivo físico como FPGA con núcleos adicionales habría sido difícil de concebir en 1997. Los FPGA modernos permiten esto siempre.
Planeo volver a Universidad de Scranton este año para hablar a estudiantes sobre proyectos FPGA actuales. Me enfocaré más en ellos en mi trabajo; quizás en el futuro pueda mentorear nuevos ingenieros al iniciar su primera carrera. PD: Un "score" son 20 años. Tuve que buscarlo de nuevo. Soy Ingeniero, no Filólogo Inglés.
Apéndice A – Extractos de mi Paper del Robot o
"Cómo Han Cambiado los Tiempos"
Este Artículo ha sido Escrito por el Sr. Spano, es parte de nuestro equipo. Haz Click Aquí si quieres Leer su Biografía.
Tecnología Industrial
- Construcción de un robot con Arduino y Raspberry Pi: Guía paso a paso
- Robot calígrafo de Star Automation brilla en NPE2018
- Michael Loggins: Liderando la Transformación Digital de SMC hacia una Cultura Global Ágil y Unificada
- 9 leyes tecnológicas fundamentales que revolucionaron el mundo
- Invertir en tecnología: cómo los proveedores logísticos pueden modernizar operaciones
- Cómo la Tecnología Moderna Ha Revolucionado el Tallado de Huevos de Pascua
- Revolucionando la Manufactura: El Impacto de las Máquinas CNC en Precisión y Eficiencia
- El impacto transformador de los routers CNC en la vida cotidiana
- Asegurando tecnología cloud: Mejores prácticas para protección de datos y mitigación de riesgos
- Vanadio: Del descubrimiento a aplicaciones modernas – Reseña histórica
- Platino: de aleaciones antiguas a catalizadores modernos — aplicaciones explicadas