



Control Inalámbrico de Robot vía Bluetooth: Tesis y Visión General de Proyecto DIY
Un robot se define como un diseño mecánico capaz de realizar tareas humanas o comportarse de forma humana. Construir un robot requiere experiencia y programación compleja. Se trata de construir sistemas y ensamblar motores, sensores ultrasónicos, cables, entre otros componentes importantes | Proyecto de Fin de Carrera para estudiantes de ingeniería electrónica y comunicaciones | Ingeniería Eléctrica.
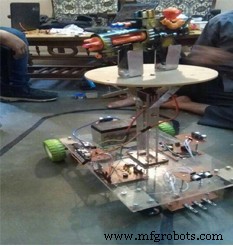
Este trabajo cubre el diseño y construcción de un robot capaz de detectar al enemigo. Este robot implementa los siguientes conceptos: detección ambiental, control proporcional de motores. Procesa información de sus sensores y hardware clave vía microcontrolador (Arduino Mega). Usa sensores ultrasónicos para detectar incendios. Robot capaz de detectar enemigo y disparar. Sensores ultrasónicos para detección inicial. Una vez detectado, el robot enciende su zumbador en segundos, se activa y empieza a disparar. El proyecto genera interés e innovación en robótica trabajando hacia solución práctica y alcanzable para salvar vidas y mitigar riesgo de daños materiales.
1.1 Visión General
El proyecto comprende una jerarquía de robot controlada inalámbricamente mediante comandos de dispositivo Bluetooth que controlan el movimiento. El robot es completamente remoto y proporciona vista completa del área a controlar.
1.2 Metas y Objetivos:
La meta principal es proporcionar seguridad a áreas incontrolables por fuerzas armadas. Este robot puede entrar ahí por su tamaño y facilidad de control.
Objetivos:
- Proveer aplicación de monitoreo y control remoto para análisis.
- Permitir al usuario manipular al enemigo usando brazo robótico.
- Proporcionar retroalimentación visual del lugar bajo seguridad.
- Proporcionar aplicación de control muy amigable para el usuario.
- Entrada al sistema: usuario para movimiento del robot.
- Procesada primero por app de control, transmitida serie por enlace Bluetooth. Recibida en robot y procesada de nuevo.
- Salida: señal procesada al módulo apropiado (motor de base del robot).
Entradas y Salidas Principales:
- Señales de Entrada
- Movimiento de Brazo Robótico
- Movimiento del robot
Diseñado como robot asistente de equipo de seguridad pero hay otras aplicaciones: Puede usarse por:
- Policía: En situaciones de rehenes
- Militar: Misiones de reconocimiento
- Bases aéreas: Manipulación de materiales peligrosos o radiactivos
1.4 Bases Teóricas y Organización
La tesis consta de cinco capítulos. Breve explicación:
- Capítulo 1: Introducción - Discute antecedentes, objetivos y estructura de investigación.
- Capítulo 2: Revisión Bibliográfica - Dispositivo Bluetooth, literatura relevante al tema.
- Capítulo 3: Herramientas y Técnicas - Herramientas y software usado para el proyecto.
- Capítulo 4: Metodologías - Procedimiento, método e implementación teórica mediante simulación del diseño de robot detector de enemigo.
- Capítulo 5: Resultados y Análisis - Robot probado y verificado prácticamente. Tests incluyen eficiencia del sistema de detección y rendimiento.
- Capítulo 6: Conclusión - Conclusión sobre resultados, novedades y sugerencias para trabajo futuro.
Esperamos que este artículo ayude a estudiantes de grado o máster en ingeniería electrónica y comunicaciones.
Contacte Amablemente Para Informe Completo de Tesis
Tecnología Industrial
- Construya un robot Raspberry Pi controlado por Bluetooth con retroalimentación de audio
- Control de electrodomésticos inteligente vía Web y Apps móviles
- Controla un LED por Bluetooth con Arduino – Guía DIY paso a paso
- Brazo Robótico Controlado por Ethernet: Control Remoto Simplificado
- Robot Seguidor de Línea con Control PID – Kit Arduino UNO, Sensores IR y Chasis Duradero
- Robot Evita-Obstáculos Controlado por Bluetooth: Vehículo Inteligente de Control Remoto
- Integración del Módulo GPRS SIM800L con Arduino mediante Comandos AT
- Control PID para Pinza Robótica 3D en MATLAB/Simulink: Tutorial Avanzado
- Éxito en la Migración de Sistemas de Control: Estrategias Expertas para una Transición Sin Problemas
- Logrando el éxito en su primera integración de robot: Guía práctica
- Robótica en el siglo XXI: Sistemas distribuidos, telepresencia y exploración espacial