



Engranajes helicoidales vs. en espiga de pescado: diferencias clave y rendimiento
Las máquinas requieren una fuente continua de potencia para realizar ciertas tareas. La mayoría de las máquinas industriales son impulsadas por potencia mecánica, que viene en forma de par rotacional. Un motor principal se usa para generar energía mecánica convirtiendo otra forma de energía; por ejemplo, un motor eléctrico convierte energía eléctrica en energía mecánica. El sistema de transmisión de potencia mecánica se usa para transmitir potencia de estos motores principales a las ubicaciones previstas de la unidad de máquina. Básicamente incluye cuatro transmisiones; sin embargo, toma ayuda de otros elementos mecánicos para transmisión de potencia ininterrumpida. Transmisión por engranajes, transmisión por correa, transmisión por cadena y transmisión por cuerda son cuatro transmisiones mecánicas que pueden transmitir movimiento, par y potencia del eje conductor al eje conducido. Cada una de estas cuatro transmisiones tiene diferentes características y, por lo tanto, puede ofrecer beneficios específicos sobre las demás.
Una transmisión por engranajes es una transmisión mecánica rígida de tipo engranaje que es adecuada para transmisión de potencia a corta distancia. Puede transmitir potencia pesada sin ningún deslizamiento (transmisión positiva). Basado en la orientación relativa de los ejes conductor y conducido y el perfil de los dientes, la transmisión por engranajes puede clasificarse en cuatro grupos: engranaje recto, engranaje helicoidal, engranaje cónico y engranaje sinfín. El engranaje recto es el tipo más simple de engranaje que tiene dientes rectos paralelos al eje del engranaje y puede transmitir potencia entre ejes paralelos solamente. Aunque el engranaje helicoidal también se usa para ejes paralelos, los dientes no son paralelos al eje del engranaje. Aquí los dientes se cortan en forma helicoidal en el blank del engranaje manteniendo el mismo ángulo de hélice. El engranaje cónico puede tener dientes rectos o espirales y se usa para ejes que se cruzan; mientras que el engranaje sinfín se usa para ejes perpendiculares pero no intersectantes.
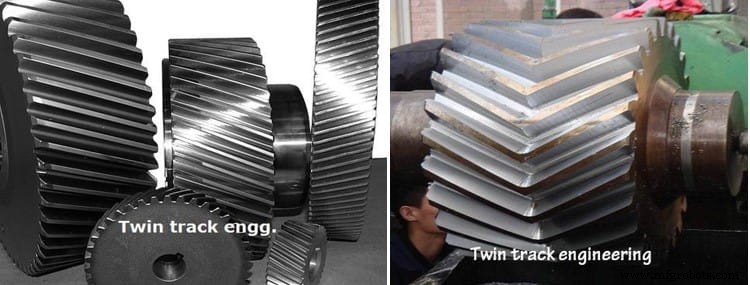
Aunque los engranajes helicoidales ofrecen ciertos beneficios sobre el engranaje recto, imponen carga de empuje axial sobre el rodamiento. Esta carga de empuje es perjudicial y limita la capacidad de transmisión de potencia. Además, requiere rodamientos costosos y voluminosos para soportar bajo cargas radiales y axiales. Sin embargo, esta carga de empuje puede eliminarse utilizando engranaje en espiga de pescado o engranaje helicoidal doble. En el engranaje en espiga de pescado, los dientes se cortan en dos mitades del blank del engranaje manteniendo el mismo módulo, número de dientes y ángulo de hélice pero mano de hélice opuesta. Así, la fuerza de empuje producida por cada mitad del engranaje en espiga de pescado es igual y opuesta y, por lo tanto, se anulan entre sí. Además, puede transmitir potencia comparativamente más alta sin mucho problema. Varias diferencias entre el engranaje helicoidal y el engranaje en espiga de pescado se dan a continuación en formato de tabla.
Tabla: Diferencia entre engranaje helicoidal y engranaje en espiga de pescado
| Engranaje Helicoidal | Engranaje en Espiga de Pescado |
|---|---|
| Los dientes del engranaje helicoidal se cortan en forma de hélice (ya sea hélice de mano izquierda o derecha) en el blank cilíndrico del engranaje. | Dientes idénticos se cortan en dos mitades del blank del engranaje manteniendo el mismo módulo, número de dientes y ángulo de hélice pero mano de hélice opuesta. |
| Un par de engranajes helicoidales acoplados produce fuerza de empuje radial significativa. | La fuerza de empuje producida por cada mitad del engranaje es igual y opuesta en dirección; y así se anulan entre sí. |
| La fuerza de empuje radial limita el ángulo de hélice a un máximo de aproximadamente 25°. | La ausencia de fuerza de empuje da la disposición de usar ángulo de hélice más alto (hasta aproximadamente 45°). |
| Se requieren rodamientos que puedan manejar tanto carga axial como de empuje para usar con engranaje helicoidal. | Dado que la fuerza de empuje no existe, se pueden usar rodamientos que puedan manejar carga radial pesada con engranaje en espiga de pescado. |
| La capacidad de transmisión de potencia del engranaje helicoidal es comparativamente pequeña. | Puede transmitir potencia mecánica o par muy alto. |
| El diseño y fabricación del engranaje helicoidal es más fácil y, por lo tanto, es barato. | El engranaje en espiga de pescado es costoso debido al diseño y fabricación complicados. |
Perfil de dientes: Los dientes del engranaje helicoidal se cortan en forma de hélice en el cilindro de paso. Un engranaje helicoidal particular consiste en dientes de hélice de mano izquierda o derecha. En el momento del engranaje, un engranaje helicoidal con hélice de mano izquierda solo puede acoplarse con un engranaje helicoidal con hélice de mano derecha. Por otro lado, un engranaje en espiga de pescado consiste en ambas manos de hélice en una sola unidad de engranaje. Cada engranaje en espiga de pescado tiene dos mitades distintas: una mitad debe tener dientes de hélice de mano izquierda y la otra mitad debe tener dientes de hélice de mano derecha. Otras características como diámetro del círculo de paso, módulo, número de dientes, ángulo de hélice y ancho o espesor serán las mismas en ambas mitades; la única diferencia es su mano de hélice.
Fuerza de empuje: El engranaje helicoidal ofrece muchos beneficios sobre el engranaje recto, como carga gradual en los dientes, menos vibración, mayor capacidad de carga, mayor vida útil, etc. El principal inconveniente es la carga de empuje. Dado que los dientes del engranaje recto son rectos y paralelos al eje del engranaje, un par de engranajes rectos acoplados induce solo carga radial. Debido a la forma helicoidal de los dientes, un par de engranajes helicoidales acoplados induce tanto carga radial como axial. Así, se requieren rodamientos más fuertes para sostener ambos tipos de carga simultáneamente. El engranaje en espiga de pescado puede ofrecer beneficios similares al engranaje helicoidal y al mismo tiempo elimina la fuerza de empuje. Aquí la fuerza de empuje producida por cada mitad es igual y opuesta (debido a la mano de hélice opuesta) y, por lo tanto, la fuerza de empuje resultante se vuelve cero. Así, un par de engranajes en espiga de pescado acoplados no induce fuerza de empuje axial sobre los rodamientos (solo existe fuerza radial).
Ángulo de hélice: La fuerza de empuje aumenta con el ángulo de hélice de los dientes; sin embargo, un ángulo de hélice más alto puede reducir significativamente la vibración y el desgaste dental y aumentar la capacidad de carga. Esta fuerza de empuje limita el ángulo de hélice máximo en el caso del engranaje helicoidal. Típicamente se mantiene entre 20 – 25°. Sin embargo, la ausencia de fuerza de empuje en el engranaje en espiga de pescado facilita el uso de ángulo de hélice más alto, incluso hasta 45°.
Rodamientos para montar los ejes: Los ejes conductor y conducido se montan en ambos extremos usando rodamientos apropiados. Además de soportar los ejes y mantener la posición precisa, los rodamientos también absorben la vibración y la carga, y posteriormente las transmiten al suelo a través del bastidor. Típicamente se emplean rodamientos de contacto rodante en unidades de engranajes, a menos que la velocidad de rotación sea muy alta. Hay varios tipos de rodamientos de contacto rodante, algunos son adecuados solo para carga radial, algunos solo para carga axial y pocos pueden manejar carga radial y de empuje. Por ejemplo, los rodamientos de bolas de ranura profunda, rodamientos de contacto angular y rodamientos de rodillos cónicos pueden manejar tanto carga radial como de empuje. Así, estos rodamientos pueden emplearse para la unidad de engranaje helicoidal. Por otro lado, los rodamientos de rodillos cilíndricos pueden manejar carga radial pesada y así pueden utilizarse con la unidad de engranaje en espiga de pescado.
Capacidad de transmisión de potencia: La función básica de cada transmisión mecánica es transmitir potencia mecánica del eje conductor al eje conducido. Diferentes transmisiones ofrecen niveles variables de capacidad de transmisión basados en tamaño, material y otras características. Aunque la capacidad de transmisión del engranaje helicoidal es comparativamente más alta que la de un engranaje recto similar, generalmente no se usa para aplicaciones de servicio pesado. La carga de empuje y la disponibilidad de rodamientos imponen el límite en aplicaciones de servicio pesado. El engranaje en espiga de pescado y los engranajes helicoidales dobles son la opción preferida para tales áreas. Por ejemplo, el tren de engranajes planetarios en espiga de pescado (HPGT) puede observarse en maquinarias pesadas como cortadoras de carbón, motores aeroespaciales, turbinas eólicas, etc.
Fabricación de engranajes: Cortar dientes helicoidales en el blank cilíndrico del engranaje no es difícil; sin embargo, surge un problema cuando no existe holgura al final de los dientes. Como el engranaje recto, los dientes del engranaje helicoidal también pueden cortarse con cortador de conformado tipo piñón. El hobbing también puede usarse para cortar engranajes helicoidales. Pero en el engranaje en espiga de pescado, no existe espacio de alivio entre las mitades izquierda y derecha. Por lo tanto, cortar dientes en esta unión es bastante complicado ya que existe el riesgo de sobrepasar a la otra mitad. Requiere un cortador de hobbing especializado que tenga una ranura que coincida con el engranaje en espiga de pescado. También se requiere un alto grado de alineación locacional y angular para mantener.
La comparación científica entre el engranaje helicoidal y el engranaje en espiga de pescado se presenta en este artículo. El autor también sugiere consultar las siguientes referencias para una mejor comprensión del tema.
- Design of Machine Elements por V. B. Bhandari (Cuarta edición; McGraw Hill Education).
- Machine Design por R. L. Norton (Quinta edición; Pearson Education).
- A Textbook of Machine Design por R. S. Khurmi y J. K. Gupta (S. Chand; 2014).
Tecnología Industrial
- Engranajes cónicos rectos vs. espirales: diferencias clave explicadas
- Engranajes helicoidales paralelos vs. cruzados: diferencias clave explicadas
- Comprendiendo las distinciones entre engranajes rectos y helicoidales
- Engranajes helicoidales vs. en espiga de pescado: diferencias clave y rendimiento
- Industria 4.0 vs Industria 5.0: Qué Cambia y Por Qué Importa
- Contrachapado de Madera Blanda vs. Madera Dura: Diferencias Clave Explicadas
- Estructuras vs. Uniones en C: Guía práctica
- C vs C++: Diferencias clave y cuándo elegir cada uno
- C vs Java: Comparación exhaustiva de características, historia y aplicaciones
- Python vs JavaScript: Diferencias Clave, Características y Cuándo Elegir Cada Uno
- Python vs Ruby: Comparativa Exhaustiva de Características, Ventajas y Casos de Uso