



Comprendiendo las distinciones entre engranajes rectos y helicoidales
Las transmisiones mecánicas se utilizan para transmitir movimiento, par y potencia desde el eje conductor (como motor principal) al eje conducido (como unidad de máquina). Hay cuatro transmisiones mecánicas: transmisión por engranajes, transmisión por correa, transmisión por cadena y transmisión por cuerda. A diferencia de la transmisión por correa (una transmisión por fricción), la transmisión por engranajes es una transmisión de engranaje, lo que indica que la transmisión de potencia ocurre mediante el engranaje y desengranaje sucesivo de los dientes de dos engranajes. También es una transmisión rígida ya que no existe ningún elemento intermedio flexible entre dos engranajes. Aquí el engranaje conductor engrana directamente con el engranaje conducido correspondiente, y por lo tanto es adecuado para transmisión de potencia a corta distancia. Sin embargo, su capacidad de transmisión de potencia es muy alta y puede proporcionar una amplia gama de reducción de velocidad (de 1:1 a 1:100, en una sola etapa). También puede ofrecer una relación de velocidad constante ya que es inherentemente libre de deslizamiento, fluencia o efecto poligonal.
Los engranajes pueden clasificarse en cuatro grupos básicos: engranaje recto, engranaje helicoidal, engranaje cónico y engranaje sinfín. Cada uno de estos engranajes tiene características específicas y puede ofrecer ciertos beneficios sobre los demás. Un engranaje recto es el más simple que se usa para transmitir movimiento y potencia entre ejes conductor y conducido paralelos. Tiene dientes rectos paralelos al eje del engranaje. Otro engranaje similar, llamado engranaje helicoidal, también se usa para ejes paralelos; sin embargo, sus dientes se cortan en forma de hélice sobre el blank cilíndrico. Por otro lado, el engranaje cónico se usa para ejes que se cruzan, que pueden o no ser perpendiculares. Puede tener dientes a lo largo del eje del engranaje (engranaje cónico de dientes rectos) o en forma espiral (engranaje cónico de dientes espirales). El engranaje sinfín se usa para ejes perpendiculares pero no intersectantes.
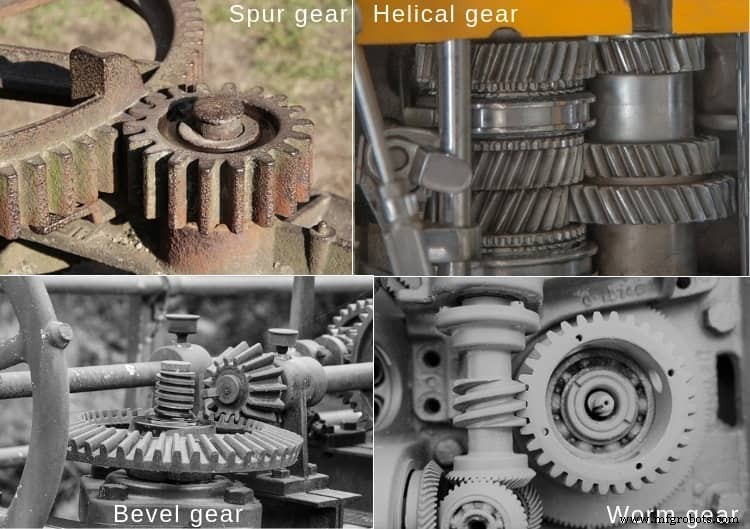
Aunque tanto el engranaje recto como el engranaje helicoidal están destinados para ejes paralelos, cada uno tiene diferente orientación de dientes y es adecuado para diferentes aplicaciones. En el caso de los engranajes rectos, los dientes de los engranajes acoplados entran en contacto repentino. Así, el diente experimenta carga de impacto o choque. Causa vibración y también reduce la vida útil del engranaje. La forma helicoidal de los dientes puede eliminar este problema. En dos engranajes helicoidales acoplados, los dientes entran en contacto gradualmente y así está libre de carga de impacto o choque. Puede soportar una carga comparativamente más alta. También ofrece una reducción de velocidad más alta. Contrario al engranaje recto que impone solo carga radial, el engranaje helicoidal impone tanto cargas radiales como axiales sobre los rodamientos. Varias diferencias entre el engranaje recto y el engranaje helicoidal se dan a continuación en formato de tabla.
Tabla: Diferencias entre engranaje recto y engranaje helicoidal
| Engranaje Recto | Engranaje Helicoidal |
|---|---|
| En el engranaje recto, los dientes son paralelos al eje del engranaje. | En el engranaje helicoidal, los dientes están inclinados en un ángulo (llamado ángulo de hélice) con el eje del engranaje. |
| El engranaje recto impone solo carga radial sobre los rodamientos. | El engranaje helicoidal impone carga radial y carga de empuje axial sobre los rodamientos. |
| Los rodamientos radiales que pueden manejar solo carga radial pueden emplearse aquí. | Los rodamientos que pueden manejar tanto carga radial como axial deben emplearse aquí. |
| El engranaje recto puede usarse para ejes paralelos solamente. | Los engranajes helicoidales pueden usarse para ejes paralelos o cruzados. |
| En el momento del engranaje, toda la cara del diente entra en contacto con el diente acoplado. | Aquí el engranaje inicia con un punto en la cara del diente y gradualmente se extiende a través del diente. |
| Los dientes acoplados se someten a carga de impacto. | La carga sobre los dientes acoplados se acumula gradualmente. |
| La aplicación repentina de carga aumenta la vibración, especialmente en condiciones de alta velocidad. | La carga gradual en los dientes minimiza la vibración. |
| El engranaje recto produce ruido notable debido a la carga repentina y la vibración. | La operación del engranaje helicoidal es libre de ruido, incluso a alta velocidad. |
| Los dientes del engranaje recto pueden cortarse fácilmente ya que solo requiere movimiento bidimensional. | Hacer dientes para el engranaje helicoidal es comparativamente difícil ya que requiere movimiento tridimensional. |
Configuración de los dientes del engranaje: La diferencia aparente entre el engranaje recto y el engranaje helicoidal es la forma de sus dientes. El engranaje recto tiene dientes rectos que son paralelos al eje del engranaje. Vale la pena mencionar que los engranajes cónicos rectos también tienen dientes rectos orientados a lo largo del eje del engranaje pero no son paralelos al eje del engranaje (están inclinados y por lo tanto se intersectan). Como su nombre sugiere, el engranaje helicoidal tiene dientes en forma de hélice que se cortan en el cilindro de paso. Un engranaje helicoidal puede tener hélice de mano izquierda o derecha. El ángulo de hélice puede variar de un engranaje a otro. Típicamente, se encuentra entre 15 – 25°; sin embargo, un ángulo de hélice más alto (hasta 45°) puede emplearse para engranajes helicoidales dobles o en espiga de pescado.
Naturaleza de la carga y rodamientos correspondientes: Durante el engranaje de dos engranajes, los rodamientos experimentan par y fuerzas, que finalmente se transfieren al suelo. La dirección e intensidad de tal fuerza varían basadas en la velocidad de rotación y la configuración de los dientes. Dado que algunos rodamientos pueden manejar eficientemente solo carga radial, algunos solo carga de empuje y pocos pueden manejar ambas cargas, se requiere seleccionar el rodamiento adecuado basado en la naturaleza e intensidad de tales fuerzas. Debido a los dientes rectos, los engranajes rectos imponen solo carga radial sobre los rodamientos. Así, un rodamiento de rodillos cilíndrico más barato puede usarse. Por otro lado, los engranajes helicoidales imponen una carga radial significativa y carga de empuje sobre los rodamientos. Por lo tanto, se pueden emplear rodamientos de bolas de ranura profunda, rodamientos de contacto angular y rodamientos de rodillos cónicos ya que estos rodamientos pueden manejar tanto cargas axiales como radiales.
Orientación de los ejes conductor y conducido: Una ventaja básica de la transmisión por engranajes sobre otras transmisiones mecánicas (como correa o cadena) es su posibilidad de uso para ejes no paralelos. Sin embargo, varios tipos de engranajes son adecuados para orientaciones variables de los ejes conductor y conducido. Tanto el engranaje recto como los engranajes helicoidales se usan abrumadoramente para ejes paralelos; mientras que los engranajes cónicos pueden usarse para ejes que se cruzan y el engranaje sinfín para ejes perpendiculares no intersectantes. Existe un tipo particular de engranaje helicoidal, llamado engranaje helicoidal cruzado, que puede emplearse para transmitir potencia entre ejes perpendiculares. Esto es bastante similar al engranaje sinfín; sin embargo, el engranaje helicoidal cruzado no puede proporcionar reducción de velocidad alta. Típicamente, es adecuado para relación de velocidad de 1:1 a 1:2 (comparado con 1:15 a 1:100 en engranaje sinfín). Su aplicación también es limitada debido a muchas limitaciones.
Escenario de contacto entre dientes acoplados: Los engranajes rectos tienen dientes rectos paralelos al eje del engranaje. Dos engranajes acoplados también se montan en ejes paralelos. Así, los dientes de dos engranajes rectos acoplados entran en contacto repentino y el contacto es siempre una línea de longitud igual al ancho de cara de los dientes. Por el contrario, los engranajes helicoidales tienen dientes helicoidales y se montan en ejes paralelos. Así, los dientes de dos engranajes helicoidales acoplados entran en contacto gradual. Su engranaje comienza con un punto y se convierte en una línea y luego gradualmente se desengrana como un punto. Así, la longitud de contacto no permanece constante.
Carga de impacto, vibración y ruido: Dado que los dientes de dos engranajes rectos acoplados entran en contacto repentino, experimentan una carga de choque o impacto. Esto también produce vibración y ruido significativos, que a veces imponen un límite en la velocidad máxima permitida de operación. Por el contrario, el contacto gradual entre los dientes acoplados resulta en una carga gradual en los dientes y menor vibración y ruido. Así, los engranajes helicoidales pueden emplearse a mayor velocidad sin mucho problema.
Corte de dientes de engranaje: Cortar dientes rectos es comparativamente más fácil que cortar dientes helicoidales. El fresado de engranajes o el hobbing pueden usarse para cortar dientes de engranajes rectos y helicoidales. En el fresado, solo se desean dos movimientos simultáneos para cortar dientes de engranajes rectos; sin embargo, se requieren tres movimientos simultáneos para cortar dientes de engranajes helicoidales.
La comparación científica entre engranaje recto y engranaje helicoidal se presenta en este artículo. El autor también sugiere consultar las siguientes referencias para una mejor comprensión del tema.
- Design of Machine Elements por V. B. Bhandari (Cuarta edición; McGraw Hill Education).
- Machine Design por R. L. Norton (Quinta edición; Pearson Education).
- A Textbook of Machine Design por R. S. Khurmi y J. K. Gupta (S. Chand; 2014).
Tecnología Industrial
- Engranajes cónicos rectos vs. espirales: diferencias clave explicadas
- Engranajes helicoidales paralelos vs. cruzados: diferencias clave explicadas
- Engranajes helicoidales vs. en espiga de pescado: diferencias clave y rendimiento
- Transmisión por cadena vs. transmisión por engranajes: comparación exhaustiva
- Industria 4.0 vs Industria 5.0: Qué Cambia y Por Qué Importa
- Contrachapado de Madera Blanda vs. Madera Dura: Diferencias Clave Explicadas
- Estructuras vs. Uniones en C: Guía práctica
- C vs C++: Diferencias clave y cuándo elegir cada uno
- C vs Java: Comparación exhaustiva de características, historia y aplicaciones
- Python vs JavaScript: Diferencias Clave, Características y Cuándo Elegir Cada Uno
- Python vs Ruby: Comparativa Exhaustiva de Características, Ventajas y Casos de Uso