



Engranajes cónicos rectos vs. espirales: diferencias clave explicadas
Una máquina puede definirse como un conjunto de mecanismos que pueden realizar cierta tarea expandiendo energía. Dichos mecanismos son impulsados por potencia mecánica, que viene en forma de par rotacional. Un motor principal (como motor eléctrico, turbina, etc.) suele suministrar potencia mecánica y esta se transmite a la unidad de máquina con la ayuda de transmisiones mecánicas. Existen cuatro transmisiones mecánicas: transmisión por engranajes, transmisión por correa, transmisión por cadena y transmisión por cuerda. La transmisión por engranajes transmite movimiento y potencia del eje conductor al eje conducido mediante el engranaje de dientes. Es una transmisión rígida debido a la ausencia de cualquier elemento intermedio flexible. Puede transmitir potencia ligera a pesada sin ningún deslizamiento (transmisión positiva) y se prefiere para transmisión de potencia a corta distancia.
Existen cuatro tipos básicos de engranajes: engranaje recto, engranaje helicoidal, engranaje cónico y engranaje sinfín. Los engranajes rectos y helicoidales se usan para ejes paralelos; sin embargo, el engranaje recto tiene dientes rectos paralelos al eje del engranaje; mientras que el engranaje helicoidal tiene dientes en forma helicoidal cortados en el cilindro de paso. Esta forma helicoidal de dientes ofrece ciertas ventajas como la captación gradual de la carga en el diente, menos vibración, menos ruido, menos desgaste, etc. Un par de engranajes cónicos puede aplicarse para transmitir movimiento y potencia entre ejes que se cruzan (generalmente perpendiculares); mientras que el arreglo de engranaje sinfín es aplicable para ejes no paralelos y no intersectantes. Existen diferentes tipos de engranajes cónicos, como engranaje cónico recto, engranaje cónico oblicuo, engranaje facial, engranaje espiral, engranaje hipoide, engranaje corona, engranaje zerol, etc. Cada uno tiene diferentes características y es adecuado para tipos particulares de aplicaciones.
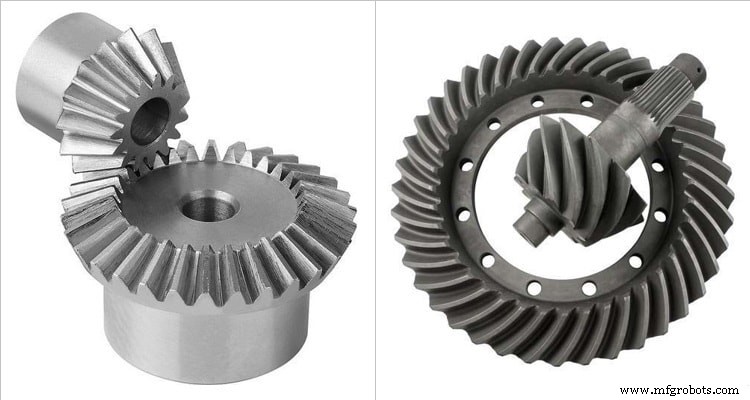
Los dientes del engranaje cónico pueden tener perfil recto o espiral; sin embargo, ambos son aplicables solo para ejes que se cruzan. Como su nombre indica, en el engranaje cónico de dientes rectos, los dientes son rectos como el engranaje recto pero se cortan a lo largo del eje del engranaje manteniendo una inclinación. Debido al contacto repentino entre los dientes de dos engranajes acoplados, el diente experimenta carga de impacto. Esto resulta en vibración y ruido. El engranaje cónico facial y el engranaje cónico oblicuo también tienen dientes rectos. Los engranajes helicoidales de dientes espirales ofrecen beneficios similares sobre los engranajes cónicos de dientes rectos como los engranajes helicoidales proporcionan sobre los engranajes rectos. Aquí los dientes tienen un perfil espiral y así entran en contacto gradualmente durante el acoplamiento. Por lo tanto, ofrece una operación suave, libre de vibraciones y silenciosa. Sin embargo, ejerce una alta carga de empuje sobre los rodamientos. El engranaje hipoide también tiene dientes espirales. Varias diferencias entre el engranaje cónico recto y el engranaje cónico espiral se dan a continuación en formato de tabla.
Tabla: Diferencias entre engranaje cónico recto y engranaje cónico espiral
| Engranaje Cónico Recto | Engranaje Cónico Espiral |
|---|---|
| Los dientes de este tipo de engranaje son rectos y se cortan a lo largo del eje en un cono. | Aquí los dientes son espirales y se cortan en forma de curva espiral en el cono de paso. |
| Dos dientes de los engranajes acoplados entran en contacto repentino. El contacto es siempre una línea de longitud igual al ancho de cara de los dientes. | Los dientes de dos engranajes acoplados entran en contacto gradualmente. El contacto comienza con un punto y gradualmente se convierte en una línea. |
| Debido al contacto repentino, los dientes también se someten a carga de impacto o choque. | Aquí los dientes se someten a carga gradual. |
| El contacto repentino también causa ruido. | Su operación es silenciosa. |
| La carga de choque induce vibración y por lo tanto su operación no es suave. | Debido a la acumulación gradual de carga, produce menos vibración y por lo tanto la operación es suave. |
| El diseño y fabricación de engranajes cónicos de dientes rectos son más fáciles y por lo tanto son más baratos. | El diseño y fabricación complicados conducen a un costo más alto para este tipo de engranaje. |
| Ejerce menos fuerza de empuje sobre los rodamientos que sostienen los ejes. | Ejerce más fuerza de empuje sobre los rodamientos. |
Orientación de los dientes: Los engranajes cónicos pueden tener dientes rectos o espirales. Cuando los dientes de un engranaje cónico son rectos pero inclinados de tal manera que convergen en un punto ápice común, ese engranaje se llama engranaje cónico recto. Dos de estos engranajes deben montarse solo en ejes que se cruzan. Una variante del engranaje cónico recto, llamada engranaje cónico oblicuo, puede emplearse para ejes no paralelos y no intersectantes. Por otro lado, cuando los dientes se cortan en forma espiral en el blank cónico de tal manera que las curvas espirales convergen en un único punto ápice, se denomina engranaje cónico espiral. Un par de engranajes cónicos espirales acoplados debe montarse en ejes que se cruzan; alternativamente, el engranaje hipoide (también tiene dientes espirales) puede emplearse para ejes no paralelos y no intersectantes.
Escenario de contacto: La transmisión por engranajes es un tipo de transmisión de engranaje rígido que indica que los dientes de dos engranajes acoplados entran en contacto directo para transmitir movimiento y potencia de un eje a otro. Independientemente del tipo de engranaje, los dientes que son paralelos al eje del engranaje entran en contacto repentino. Esto ocurre en el caso de engranajes rectos así como en engranajes cónicos rectos. Aquí el contacto es siempre una línea de longitud igual al ancho de cara de los dientes. Por otro lado, los dientes de dos engranajes cónicos espirales acoplados entran en contacto gradualmente, como ocurre en los engranajes helicoidales. Aquí el contacto inicia con un punto y gradualmente se convierte en una línea y finalmente se desconecta como un punto.
Carga de impacto y sus consecuencias: Debido al contacto repentino, los dientes de los engranajes cónicos rectos experimentan carga de impacto o choque. También resulta en ruido y vibración considerables. Esta vibración a veces impone un límite en la velocidad máxima de operación y también en la capacidad de transmisión de potencia. Por otro lado, los dientes de los engranajes cónicos espirales experimentan carga gradual, que es mucho menos perjudicial. Su operación es, por lo tanto, suave y silenciosa, incluso a alta velocidad.
Comparación de costos: La fabricación complicada conduce a un precio alto para los engranajes cónicos espirales. Para el mismo material, tamaño y tolerancia, los engranajes espirales son 1,2 – 1,5 veces más costosos que los engranajes cónicos rectos. La diferencia de costo aumenta cuando el tamaño del engranaje es pequeño debido a la dificultad en la fabricación. Los requisitos de acabado alto también pueden llevar a una diferencia de precio más amplia.
Fuerza de empuje: Dos engranajes acoplados siempre ejercen fuerza sobre los rodamientos que montan los ejes. Basado en la orientación de los dientes, esta fuerza puede ser radial, axial o ambas. Por ejemplo, los dientes rectos que son paralelos al eje del engranaje (como en el engranaje recto) producen solo carga radial; mientras que los dientes helicoidales (como en el engranaje helicoidal) producen ambos tipos de fuerza. Los engranajes cónicos rectos así como los engranajes cónicos espirales producen tanto carga radial como de empuje; sin embargo, la carga de empuje (axial) en el engranaje cónico espiral es comparativamente más alta ya que se induce de dos fuentes.
La comparación científica entre engranaje helicoidal paralelo y engranaje helicoidal cruzado se presenta en este artículo. El autor también sugiere consultar las siguientes referencias para una mejor comprensión del tema.
- Design of Machine Elements por V. B. Bhandari (Cuarta edición; McGraw Hill Education).
- Machine Design por R. L. Norton (Quinta edición; Pearson Education).
- A Textbook of Machine Design por R. S. Khurmi y J. K. Gupta (S. Chand; 2014).
Tecnología Industrial
- Engranajes helicoidales paralelos vs. cruzados: diferencias clave explicadas
- Comprendiendo las distinciones entre engranajes rectos y helicoidales
- Engranajes helicoidales vs. en espiga de pescado: diferencias clave y rendimiento
- Transmisión por cadena vs. transmisión por engranajes: comparación exhaustiva
- Industria 4.0 vs Industria 5.0: Qué Cambia y Por Qué Importa
- Contrachapado de Madera Blanda vs. Madera Dura: Diferencias Clave Explicadas
- Estructuras vs. Uniones en C: Guía práctica
- C vs C++: Diferencias clave y cuándo elegir cada uno
- C vs Java: Comparación exhaustiva de características, historia y aplicaciones
- Python vs JavaScript: Diferencias Clave, Características y Cuándo Elegir Cada Uno
- Python vs Ruby: Comparativa Exhaustiva de Características, Ventajas y Casos de Uso