



Engranajes helicoidales paralelos vs. cruzados: diferencias clave explicadas
Las transmisiones mecánicas se utilizan para transmitir movimiento, par y potencia desde un eje conductor a un eje conducido. El eje conductor, en la mayoría de los casos, es parte del motor principal (como motor eléctrico, turbina hidráulica, turbina de vapor, etc.); mientras que el eje conducido es parte de la unidad de máquina. Existen cuatro transmisiones mecánicas básicas: transmisión por engranajes, transmisión por correa, transmisión por cadena y transmisión por cuerda. Una transmisión por engranajes es una transmisión rígida de tipo engranaje donde el movimiento y la potencia se transmiten mediante el engranaje y desengranaje sucesivo de los dientes de dos engranajes acoplados. Es inherentemente libre de deslizamiento y esto proporciona una relación de velocidad constante (transmisión positiva). Puede usarse para aplicaciones de servicio ligero (como juguetes, relojes, etc.) así como para aplicaciones de servicio pesado (como caja de cambios de maquinaria, transmisión marina, etc.).
Los ejes conductor y conducido pueden tener tres orientaciones mutuas: (i) ejes paralelos, (ii) ejes que se cruzan y (iii) ejes no paralelos no intersectantes. Existen cuatro tipos básicos de engranajes y se debe seleccionar un engranaje adecuado basado en la orientación mutua de los ejes conductor y conducido. El engranaje recto y el engranaje helicoidal son aplicables para ejes paralelos. El engranaje cónico puede aplicarse para dos ejes que se cruzan, que no necesariamente son perpendiculares. El arreglo de engranaje sinfín se usa para la tercera categoría (ejes no paralelos no intersectantes). A diferencia de los engranajes rectos que tienen dientes rectos paralelos al eje del engranaje, los engranajes helicoidales tienen dientes en forma helicoidal cortados en el cilindro de paso. Aunque los engranajes helicoidales se usan comúnmente para ejes paralelos como los engranajes rectos, también pueden usarse para ejes perpendiculares pero no intersectantes.
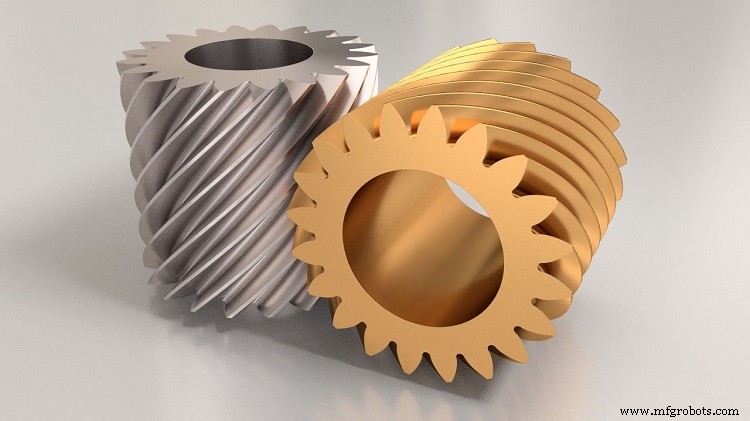
En consecuencia, existen dos tipos de engranajes helicoidales: paralelos y cruzados. Los engranajes helicoidales paralelos, el común, se usan para transmisión de potencia entre ejes paralelos. Dos engranajes helicoidales paralelos acoplados deben tener el mismo módulo, mismo ángulo de presión pero mano de hélice opuesta. Ofrecen operación libre de vibraciones y silenciosa y pueden transmitir carga pesada. Por otro lado, los engranajes helicoidales cruzados se usan para ejes perpendiculares pero no intersectantes. Dos engranajes helicoidales cruzados acoplados (también llamados engranajes tornillo) deben tener el mismo módulo, mismo ángulo de presión y ya sea la misma o mano de hélice opuesta. Este tipo de engranaje tiene aplicación similar al engranaje sinfín; sin embargo, el engranaje sinfín es preferido para reducción de velocidad pronunciada (1:15 a 1:100), mientras que los engranajes helicoidales cruzados no pueden proporcionar reducción de velocidad más allá de 1:2. Varias diferencias entre el engranaje helicoidal paralelo y el engranaje helicoidal cruzado se dan a continuación en formato de tabla.
Tabla: Diferencias entre engranaje helicoidal paralelo y engranaje helicoidal cruzado
| Engranaje Helicoidal Paralelo | Engranaje Helicoidal Cruzado |
|---|---|
| Los engranajes helicoidales paralelos pueden transmitir movimiento y potencia entre ejes paralelos solamente. | Los engranajes helicoidales cruzados pueden transmitir movimiento y potencia entre ejes perpendiculares pero no intersectantes. |
| Dos engranajes acoplados deben montarse en dos ejes paralelos. | Dos engranajes acoplados se montan en dos ejes perpendiculares pero no intersectantes. |
| Dos engranajes acoplados deben tener el mismo ángulo de hélice pero mano de hélice opuesta. | Dos engranajes acoplados pueden tener diferentes ángulos de hélice. Pueden tener ya sea la misma o mano de hélice opuesta. |
| El contacto entre dos dientes comienza con un contacto puntual pero gradualmente se convierte en un contacto lineal. | Dos dientes engranados siempre tienen contacto puntual. |
| La capacidad de transmisión de potencia del engranaje helicoidal paralelo es mayor debido al contacto más amplio. | El engranaje helicoidal cruzado tiene menor capacidad de transmisión de potencia debido al contacto puntual. |
| Tiene un amplio rango de aplicaciones que van desde equipos pequeños hasta grandes campos industriales incluyendo trenes de engranajes. | Raramente se usa en instrumentos de pequeño tamaño. |
Transmisión de potencia y orientación de ejes: Excepto la correa de cuarto de vuelta, la transmisión por engranajes es la única transmisión mecánica que puede emplearse ventajosamente para transmitir potencia y movimiento en cualquier ángulo en cualquier plano. Diferentes tipos de engranajes son preferidos para orientaciones variables de los ejes conductor y conducido. Similar a los engranajes rectos, los engranajes helicoidales paralelos pueden transmitir movimiento y potencia entre ejes paralelos solamente. Por lo tanto, deben montarse en ejes paralelos con alineación locacional y angular adecuada. Por otro lado, los engranajes helicoidales cruzados o engranajes tornillo pueden transmitir movimiento y potencia entre ejes perpendiculares y así deben montarse en ejes perpendiculares pero no intersectantes.
Mano de hélice: Independientemente de la disposición paralela o cruzada, dos engranajes helicoidales acoplados deben tener el mismo módulo, mismo ángulo de presión y mismo ángulo de hélice. El diámetro del círculo de paso de dos engranajes acoplados también debe tocar en un solo punto. Ahora, si los engranajes helicoidales acoplados tienen disposición paralela, entonces un engranaje debe tener hélice de mano derecha y el otro engranaje debe tener obligatoriamente hélice de mano izquierda. Así, dos engranajes helicoidales paralelos acoplados deben tener mano de hélice opuesta. Sin embargo, en el caso de disposición cruzada, un engranaje helicoidal con hélice de mano derecha puede acoplarse con otro engranaje helicoidal que tenga ya sea hélice de mano izquierda o derecha. Así, dos engranajes helicoidales cruzados acoplados pueden tener la misma o mano de hélice opuesta.
Contacto entre dientes: Basado en el perfil de los dientes y la orientación del engranaje, el contacto entre los dientes de dos engranajes acoplados ocurre en varias formas. Por ejemplo, los dientes de dos engranajes rectos entran en contacto repentino y su longitud de contacto siempre permanece una línea de longitud igual al ancho de cara de los dientes. Tal contacto repentino es reemplazado por contacto gradual en el engranaje helicoidal. En el caso de engranajes helicoidales paralelos, el engranaje de dos dientes inicia con un punto y gradualmente se convierte en una línea y luego se desengrana como un punto. Sin embargo, en el caso de engranajes helicoidales cruzados, el contacto entre dos dientes siempre permanece en un solo punto. Al comienzo del engranaje, este punto se encuentra en un extremo de la cara de los dientes y gradualmente el punto de contacto se mueve sobre la cara. Al desengranar, el punto de contacto se encuentra en el otro extremo de la cara de los dientes.
Capacidad de transmisión de potencia: El propósito básico de cada transmisión mecánica es transmitir potencia del eje conductor al eje conducido. Al ser una transmisión rígida de tipo engranaje, la transmisión por engranajes tiene la máxima capacidad de transmisión entre todas las transmisiones mecánicas. Sin embargo, diferentes tipos de transmisión por engranajes ofrecen niveles variables de capacidad de transmisión de potencia. Un par de engranajes helicoidales paralelos puede transmitir potencia comparativamente más alta en comparación con un engranaje recto de tamaño similar del mismo material. Basado en el tamaño y material, los engranajes helicoidales paralelos pueden transmitir desde solo unos pocos vatios hasta unos pocos megavatios de potencia. Por otro lado, los engranajes helicoidales cruzados son preferidos para transmisión de baja potencia, usualmente limitada a 100 kW.
Áreas de aplicación: Debido a la alta capacidad de transmisión de potencia, los engranajes helicoidales paralelos se emplean ventajosamente en muchos campos. Puede emplearse exitosamente para aplicaciones de baja velocidad así como de alta velocidad. Áreas típicas de aplicación incluyen caja de cambios de máquina, automóvil, molino de aceite, transmisión marina, etc. Por otro lado, los engranajes helicoidales cruzados son adecuados para aplicaciones de baja velocidad y bajo servicio como máquina de roving de la industria textil, bomba de aceite de motor de combustión interna, etc.
La comparación científica entre engranaje helicoidal paralelo y engranaje helicoidal cruzado se presenta en este artículo. El autor también sugiere consultar las siguientes referencias para una mejor comprensión del tema.
- Design of Machine Elements por V. B. Bhandari (Cuarta edición; McGraw Hill Education).
- Machine Design por R. L. Norton (Quinta edición; Pearson Education).
- A Textbook of Machine Design por R. S. Khurmi y J. K. Gupta (S. Chand; 2014).
Tecnología Industrial
- Elección entre engranajes helicoidales y sistemas cremallera-pinion helicoidales
- Engranajes cónicos rectos vs. espirales: diferencias clave explicadas
- Comprendiendo las distinciones entre engranajes rectos y helicoidales
- Engranajes helicoidales vs. en espiga de pescado: diferencias clave y rendimiento
- Industria 4.0 vs Industria 5.0: Qué Cambia y Por Qué Importa
- Contrachapado de Madera Blanda vs. Madera Dura: Diferencias Clave Explicadas
- Estructuras vs. Uniones en C: Guía práctica
- C vs C++: Diferencias clave y cuándo elegir cada uno
- C vs Java: Comparación exhaustiva de características, historia y aplicaciones
- Python vs JavaScript: Diferencias Clave, Características y Cuándo Elegir Cada Uno
- Python vs Ruby: Comparativa Exhaustiva de Características, Ventajas y Casos de Uso