



Motores Selsyn (Sinchro): Aplicaciones, Tipos y Sistemas de Control
En la mayoría de motores de inducción de rotor devanado, los devanados del rotor se cortocircuitan tras el arranque. Durante la fase de arranque, una resistencia en serie limita la alta corriente de entrada. Cuando dos motores comparten una resistencia de arranque común, permanecen sincronizados durante todo el período de arranque. Esta característica es esencial para equipos que deben girar al unísono, como prensas de impresión y puentes levadizos.
Una vez que los motores están plenamente enganchados, los devanados del rotor se cortocircuitan y el par de sincronización desaparece. Cuanto mayor la resistencia de arranque, más fuerte el par de sincronización que mantiene la pareja en sincronía.
Cuando se retiran las resistencias de arranque pero los rotores permanecen en paralelo, los motores exhiben ningún par de arranque pero retienen un par de sincronización sustancial. Este arreglo se conoce como selsyn —abreviatura de "auto-síncrono".
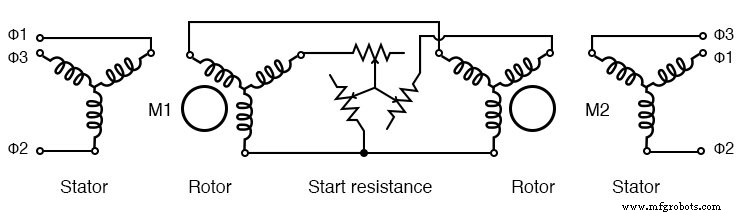
Arranque de motores de inducción de rotor devanado desde resistencias comunes
Durante la operación, el rotor de un selsyn puede permanecer estacionario mientras el eje del otro gira un ángulo θ. El acoplamiento mecánico asegura que una rotación de un eje fuerza al otro a seguir, y cualquier arrastre aplicado a un lado se siente en el otro. Aunque existen selsyns grandes de varios kilovatios, la mayoría de aplicaciones usan unidades pequeñas de solo unos vatios para indicación remota de posición en instrumentación.
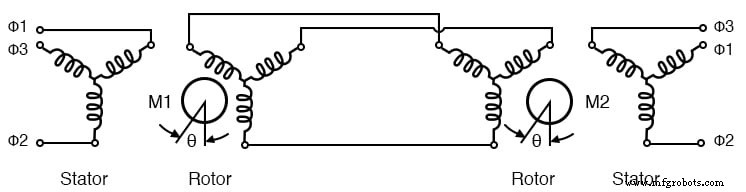
Selsyns sin resistencia de arranque
Sinchros de Instrumentación (TX y RX)
Los sinchros de instrumentación, también llamados "sinchros", emplean rotores alimentados por CA monofásica que operan en paralelo con un estator trifásico. Los estatores no se energizan externamente; reciben energía de una alimentación trifásica común que alimenta ambas unidades.
Cuando el transmisor (TX) y el receptor (RX) tienen el mismo ángulo, los voltajes inducidos en los devanados del estator son idénticos, y no fluye corriente. Si los ángulos de eje divergen, la diferencia de fase resultante causa una corriente de estator que desarrolla par, haciendo que el eje receptor siga al transmisor. Cualquier eje puede ser accionado, pero el receptor actúa como seguidor eléctricamente bloqueado.
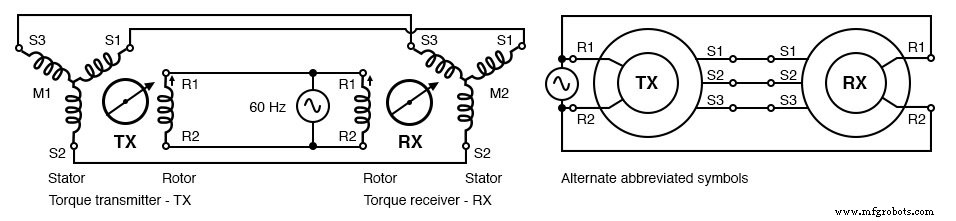
Sinchros tienen rotores alimentados monofásicamente
Tanto el TX como el RX son eléctricamente idénticos. El receptor típicamente incorpora amortiguación inercial, mientras que el transmisor puede sustituirse por un receptor si es necesario. Los sinchros se usan más a menudo para detección remota de posición —por ejemplo, un transmisor unido a una antena de radar reporta la orientación de la antena a un indicador en sala de control. Están disponibles para alimentaciones de 240 Vac 50 Hz, 115 Vac 60 Hz, 115 Vac 400 Hz y 26 Vac 400 Hz.
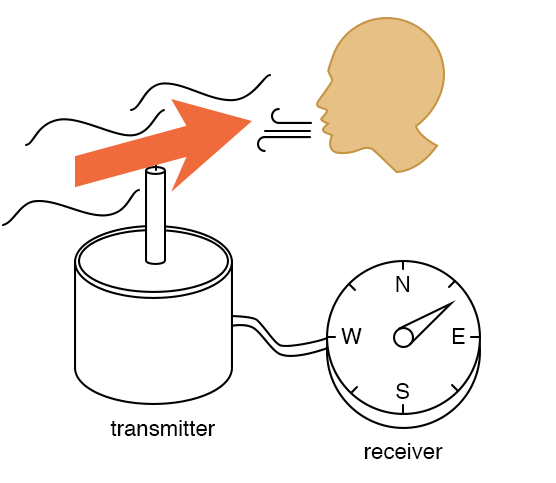
Aplicación de sinchro: indicación remota de posición
Transmisor-Receptor Diferencial (TDX y TDR)
Un transmisor diferencial de par (TDX) presenta rotor y estator trifásicos. Acepta una entrada de ángulo de eje y una entrada de ángulo eléctrico, produciendo un ángulo eléctrico combinado en las salidas del estator. Esta salida puede dirigirse a un receptor para mostrar la suma o diferencia de dos posiciones angulares.
Por ejemplo, el TX de una antena de radar a bordo codifica el ángulo de la antena relativo a la proa del barco. Al añadir la rumbo del barco desde una brújula giroscópica vía TDX, el receptor puede mostrar el rumbo verdadero norte de la antena, independientemente de la orientación del buque.
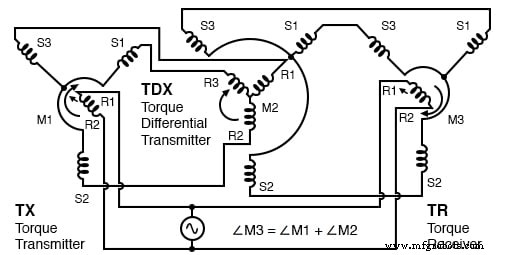
Transmisor diferencial de par (TDX)
Por el contrario, un receptor diferencial de par (TDR) acepta dos entradas de ángulo eléctrico y emite la suma o diferencia angular en su eje. El TDX es un transmisor; el TDR es un receptor.
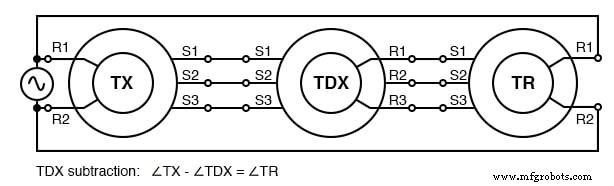
Sustracción TDX
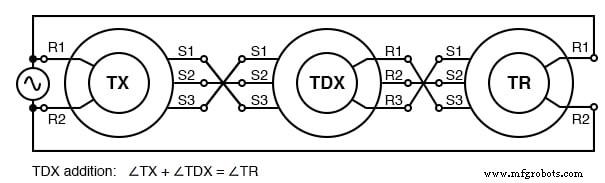
Adición TDX
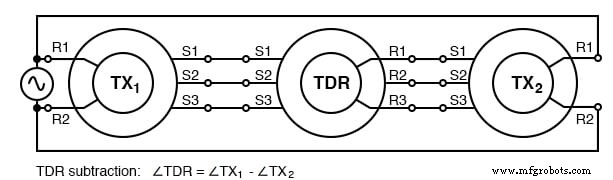
Sustracción TDR
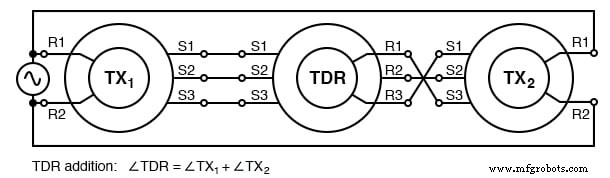
Adición TDR
Transformador de Control (CT)
El transformador de control es un transmisor sinchro especializado con un rotor que tiene más vueltas que el TX o RX estándar. Es altamente sensible a la posición nula —cuando el rotor está a 90° del campo magnético del estator— haciéndolo ideal para sistemas de retroalimentación servo.
A diferencia de TX o RX, un CT no transmite par. Su salida de rotor es cero en la nula; cualquier desviación genera un voltaje de error de CA proporcional al desplazamiento angular. Un motor servo impulsado por esta señal de error ajusta el eje hasta que el CT alcanza la posición ordenada, cerrando el lazo.
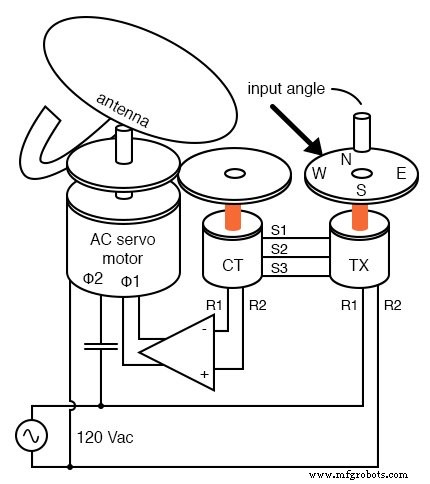
Transformador de control (CT) detecta nula de servo
En una aplicación típica, el TX fija el ángulo de antena deseado. El CT, acoplado al eje de la antena, detecta el ángulo real y realimenta al amplificador servo, que impulsa un motor (a menudo servo AC bifásico) hasta que el CT anula. Para cargas pesadas, se prefieren grandes motores servo de CC debido a su mayor eficiencia y control de velocidad más fácil.
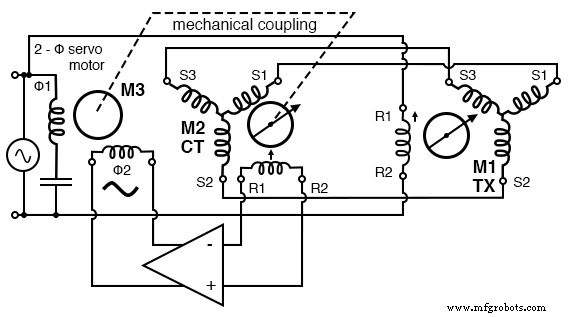
Servo usa CT para detectar posición nula de antena
Las aplicaciones aeronáuticas usan frecuentemente componentes de 400 Hz —TX, CT y motor servo— para reducir tamaño y peso de los ensamblajes magnéticos. La frecuencia más alta permite componentes más pequeños manteniendo el mismo rendimiento.
Resolutores
Un resolutor convierte un ángulo de eje en voltajes seno y coseno. Tiene dos devanados de estator espaciados 90° y un solo devanado de rotor impulsado por CA. Cuando el eje del rotor rota, el estator produce voltajes proporcionales a sen(θ) y cos(θ).
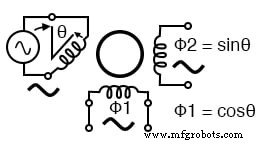
Resolutores convierten ángulo de eje a seno y coseno del ángulo
Los resolutores son invaluables en sistemas de radar, donde la salida de distancia de un radar (voltaje de onda sinusoidal) y el ángulo de rumbo (ángulo de eje) se combinan para producir coordenadas cartesianas (X, Y). Los componentes X e Y pueden entonces visualizarse en un mapa. Un TX puede adaptarse para uso de resolutor vía transformador Scott-T, que convierte la salida trifásica del TX en el par cuadratura requerido.

Scott-T convierte 3-fases a 2-fases permitiendo TX realizar función de resolutor
Diseños alternativos, como el inductosyn, ofrecen mayor resolución para aplicaciones rotativas.
Conclusiones Clave
- Un sinchro (o selsyn) es un transformador rotativo que transmite par de eje.
- El transmisor de par (TX) convierte un ángulo de eje mecánico en salidas eléctricas trifásicas.
- El receptor de par (RX) convierte un ángulo eléctrico trifásico en par de eje mecánico.
- El transmisor diferencial de par (TDX) suma un ángulo eléctrico a un ángulo de eje, emitiendo un ángulo eléctrico sumado.
- El receptor diferencial de par (TDR) combina dos ángulos eléctricos en un par de eje.
- El transformador de control (CT) detecta posición nula y se usa en lazos de retroalimentación servo.
- Un resolutor emite voltajes sen(θ) y cos(θ) para medición angular precisa.
- Un transformador Scott-T puede convertir la salida trifásica de un TX en señales de cuadratura estilo resolutor.
Tecnología Industrial
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores Síncronos: Diseño, Funcionamiento y Aplicaciones
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Cómo los variadores y motores impulsan bancos de pruebas automotrices
- Por Qué los Motores Refrigerados por Líquido Ofrecen Rendimiento Superior y Bajo Ruido en Aplicaciones Industriales
- Escobillas de carbón en motores CC: Aplicaciones, problemas comunes y soluciones
- Garantizando la Seguridad de Motores Eléctricos: Fases Clave y Medidas de Protección Esenciales
- 7 Pasos Comprobados para Optimizar el Mantenimiento de Motores Eléctricos
- 4 Tipos Principales de Fallos de Bobinado en Motores CA y Cómo Prevenirlos
- Diferencias fundamentales entre motores eléctricos de corriente continua y alterna