



Motores Síncronos: Diseño, Funcionamiento y Aplicaciones
Motores Síncronos Monofásicos
Los motores síncronos monofásicos compactos son ideales para dispositivos de sincronización de precisión, como relojes de cuarzo y reproductores de cinta. Aunque los relojes de cuarzo a batería son ubicuos, la versión de red de CA ofrece mayor precisión a largo plazo porque los operadores de centrales eléctricas mantienen activamente la frecuencia de la red. Si la frecuencia cae, los operadores compensan para que los relojes funcionen con exactitud.
Motores Síncronos Grandes vs. Pequeños
Cuando la potencia nominal supera 10 HP (10 kW), la mayor eficiencia y el factor de potencia adelantado de los motores síncronos grandes se vuelven especialmente valiosos en entornos industriales. Estos motores son típicamente unos pocos puntos porcentuales más eficientes que los motores de inducción convencionales, aunque son mecánicamente más complejos.
Dado que motores y generadores comparten la misma construcción fundamental, un generador puede funcionar como motor y viceversa.
Un motor asíncrono se asemeja a un alternador con campo rotatorio. La figura siguiente muestra pequeños alternadores con campo rotatorio de imán permanente. La configuración podría ser dos alternadores sincronizados accionados mecánicamente, un alternador acoplado a un motor síncrono, o dos motores energizados desde una fuente externa.
El requisito clave es que todos los rotores operen a la misma frecuencia nominal y permanezcan en fase —es decir, están sincronizados. El procedimiento de sincronización es:
- Abrir el interruptor.
- Accionar ambos alternadores a la misma velocidad mecánica.
- Adelantar o retrasar la fase de una unidad hasta que las salidas de CA estén en fase.
- Cerrar el interruptor antes de que se produzca deriva.
Una vez sincronizados, los alternadores quedan bloqueados, requiriendo un par sustancial para desincronizar uno del otro.
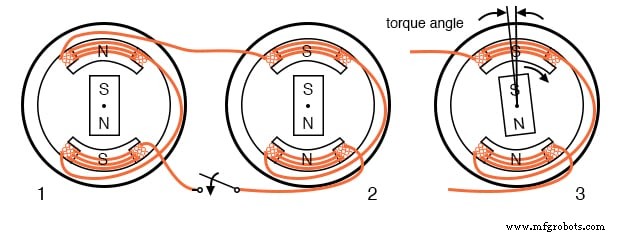
Motor síncrono funcionando en paso con el alternador
Consideración del Par en Motores Síncronos
Aplicar par adicional en la dirección de rotación a uno de los alternadores rotatorios adelanta su rotor respecto al campo magnético del estator manteniendo la sincronización. El rotor entonces entrega energía a la línea de CA como un alternador. Por el contrario, añadir una carga como un freno retrasa el rotor, extrayendo energía de la línea de CA como un motor.
Un par o arrastre excesivo puede empujar el rotor más allá del ángulo de par máximo, causando pérdida de sincronismo. La generación de par solo es posible cuando se mantiene el sincronismo.
Puesta en Velocidad de Motores Síncronos
A diferencia de los alternadores, un pequeño motor síncrono no autoarranca. Debe llevarse a una velocidad cercana a la eléctrica antes de poder engancharse a la velocidad de rotación del generador. Una vez a velocidad síncrona, el motor mantiene el sincronismo y desarrolla par.
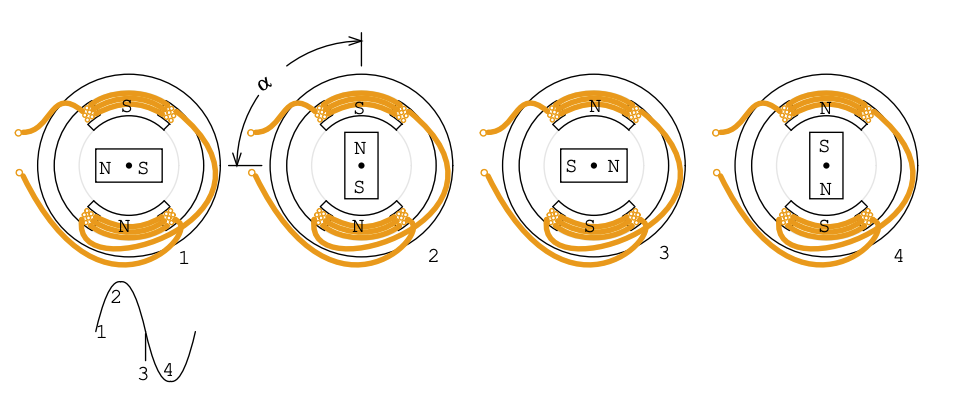
Onda sinusoidal impulsa motor síncrono
El rotor del motor experimenta par variable a medida que el campo del estator recorre su ciclo. En el pico positivo, el polo norte del rotor es repelido al máximo; a cero voltios el par es mínimo; en el pico negativo la situación se invierte. En un ciclo completo, el par oscila entre máximo y mínimo.
Bajo carga, el rotor rezaga la posición ideal en un ángulo α. El par máximo ocurre en α = 90°, más allá del cual se pierde el sincronismo. En la práctica, la corriente del motor síncrono monofásico pulsa mientras alterna la polaridad.
Dado que el rotor es un imán permanente, debe acelerarse hasta cerca de la frecuencia del campo alternante usando un motor de inducción auxiliar antes de sincronizar.
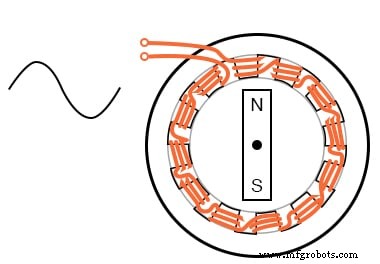
Adición de polos de campo reduce la velocidad
Un alternador de 2 polos produce una onda sinusoidal de 60 Hz a 3.600 rpm (60 rev/s). Añadir pares de polos reduce la velocidad: 4 polos → 1.800 rpm; 12 polos → 600 rpm. Los motores síncronos multipolares son más eficientes y tienen mayor par.
Motor síncrono de 12 polos y un devanado
En lugar de devanar 12 bobinas para un motor de 12 polos, una sola bobina se entrelaza con doce piezas polares de acero. Durante una rotación mecánica, el rotor de imán permanente encuentra seis pares de polos, resultando en una velocidad una sexta parte de la de un motor de 2 polos.
Reproducido con permiso de Westclox History en www.clockHistory.com
El estator del motor síncrono de reloj Westclox de 12 polos se construye con una sola bobina, lo que lo hace económico para aplicaciones de bajo par. El motor de 600 rpm acciona engranajes reductores que mueven las manecillas del reloj.
P: Si el motor Westclox funcionara a 600 rpm desde una fuente de 50 Hz, ¿cuántos polos se requerirían?
R: Un motor de 10 polos (5 pares de polos) giraría a 50 Hz ÷ 5 = 10 rev/s, o 600 rpm.
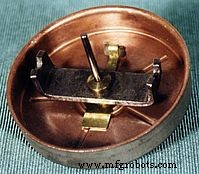
Reproducido con permiso de Westclox History en www.clockHistory.com
El rotor combina una barra de imán permanente con una copa de inducción de acero. La copa de inducción permite el autoarranque; diseños anteriores omitían este componente.
Motores Síncronos Trifásicos
Un motor síncrono trifásico genera un campo rotatorio eléctricamente en el estator. Estos motores no autoarrancan desde una alimentación fija de 50 u 60 Hz y típicamente emplean un rotor electromagnético en lugar de imán permanente para unidades de varios caballos de fuerza.
Los grandes motores síncronos industriales superan a los de inducción en eficiencia y pueden corregir un factor de potencia rezagado gracias a su factor de potencia adelantado. La velocidad del rotor en rpm viene dada por S = f × 120 / n, donde f es la frecuencia de línea (Hz) y n es el número de pares de polos.
Un motor de 4 polos por fase funciona a 1.800 rpm en 60 Hz y 1.500 rpm en 50 Hz. Cuando las fases del estator se energizan secuencialmente (ϕ-1, ϕ-2, ϕ-3), el campo magnético resultante rota suavemente en lugar de en pasos discretos.
Los grandes motores síncronos usan electroimanes alimentados por anillos rozantes y autoarrancan mediante conductores de jaula de ardilla embebidos. El rotor se energiza solo tras alcanzar velocidad cercana a la síncrona.
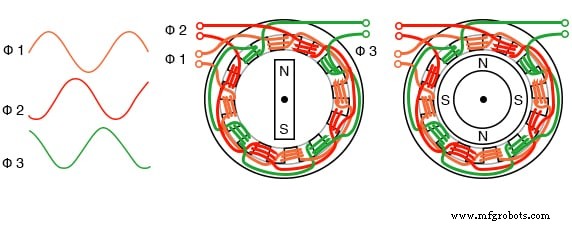
Motor síncrono trifásico de 4 polos
Pequeños Motores Síncronos Multifásicos
Los pequeños motores síncronos multifásicos arrancan aumentando gradualmente la frecuencia de accionamiento desde cero hasta la frecuencia de operación. Las señales de accionamiento se generan típicamente por electrónica; en la mayoría de casos son ondas sinusoidales, pero pueden usarse ondas cuadradas en aplicaciones menos exigentes.
Estos motores se conocen comúnmente como motores de CC sin escobillas (BLDC). Los verdaderos motores síncronos se impulsan con formas de onda sinusoidales, mientras que los accionamientos de dos o tres fases requieren devanados de estator correspondientes.
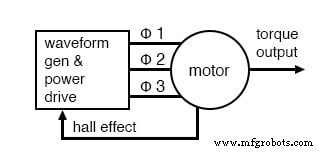
Motor síncrono electrónico
El diagrama de bloques muestra la electrónica de accionamiento para un motor síncrono de baja tensión (12 V CC). El motor contiene un sensor de posición integrado que emite una señal de bajo nivel proporcional a la velocidad de rotación.
Las opciones de detección de posición incluyen dispositivos de efecto Hall para sincronismo de conmutación, resolutores de alta resolución, codificadores magnéticos inductosyn, o codificadores ópticos. Para velocidad constante y precisa (p. ej., unidades de disco), puede emplearse un tacómetro y un bucle de fase bloqueada (PLL). El PLL compara la señal del tacómetro con una referencia de cristal para mantener el sincronismo.
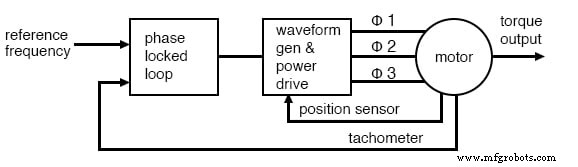
Bucle de fase bloqueada controla velocidad de motor síncrono
Motor de CC sin Escobillas (BLDC)
Los motores impulsados por corrientes de onda cuadrada, a menudo usando sensores de efecto Hall, se llaman motores de CC sin escobillas. Exhiben mayor par de rizado que los motores síncronos impulsados por onda sinusoidal, lo cual puede ser aceptable para muchas aplicaciones. Sin embargo, en dispositivos de precisión como reproductores de cinta, el par de rizado debe minimizarse.
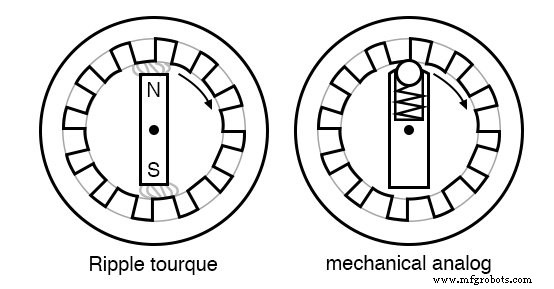
Par de rizado del motor y análogo mecánico
El par de rizado, o cogging, surge de la atracción magnética entre polos del rotor y piezas polares del estator. Una FEM de retorno sinusoidal se produce solo cuando el campo del estator se distribuye sinusoidalmente. Cinturones de devanado distribuidos a lo largo de muchas ranuras reducen armónicos impares, produciendo un campo más sinusoidal.
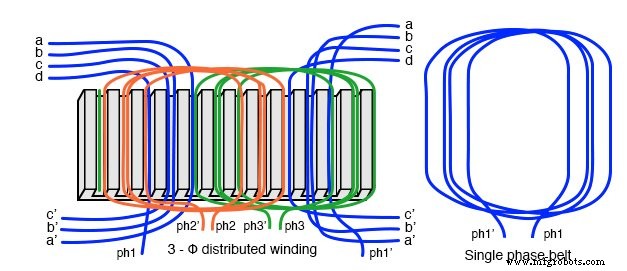
Devanados distribuidos en cinturón producen campo más sinusoidal
Para un motor de 2 fases impulsado por ondas sinusoidales, el par permanece constante durante una revolución debido a la identidad sen²θ + cos²θ = 1. La sincronización requiere un indicador preciso de posición del rotor —resolutores o codificadores proporcionan esta resolución.
La modulación por ancho de pulso (PWM) puede aproximar una onda sinusoidal eficientemente. Cada fase requiere un circuito de accionamiento que suministre la forma de onda con el desfase de fase apropiado.
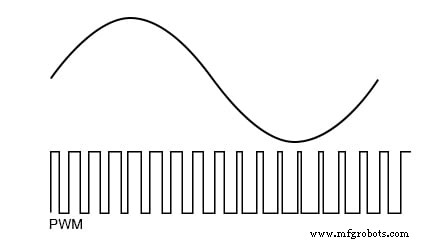
PWM aproxima una onda sinusoidal
Ventajas de los Motores Síncronos
Los motores síncronos logran mayor eficiencia que los de inducción y pueden ser más compactos cuando se usan imanes permanentes de alta energía. La electrónica de estado sólido moderna permite operación a velocidad variable.
Mientras los motores de inducción dominan la tracción ferroviaria, pequeños motores síncronos dentro de las ruedas motrices ofrecen ventajas en peso y eficiencia. Los motores síncronos superconductores de alta temperatura pueden ser una quinta a una tercera parte del peso de motores convencionales con devanados de cobre.
Motores síncronos superconductores experimentales han alcanzado el nivel de potencia necesario para impulsar un destructor naval. Los accionamientos de velocidad variable son esenciales en todas estas aplicaciones; también deben reducir el voltaje de alimentación a baja velocidad debido a la reactancia inductiva disminuida.
El par máximo ocurre cuando el rotor rezaga el campo del estator en 90°. Exceder este ángulo destruye el sincronismo, mientras que un rezago menor reduce el par. La medición precisa de posición del rotor y control vectorial de fase —implementados mediante microprocesador rápido y PWM— son por tanto críticos.
Dado que el estator de un motor síncrono es idéntico al de un motor de inducción, el control electrónico de velocidad de grado industrial usado para motores de inducción puede aplicarse a grandes motores síncronos. Desenrollar rotor y estator produce un motor lineal síncrono, ideal para posicionamiento lineal de alta precisión.
HOJA DE TRABAJO RELACIONADA:
- Hoja de trabajo de Teoría de Motores de CA
Tecnología Industrial
- Solución de problemas en motores de rotor devanado: Guía práctica
- Consejo de fiabilidad de motores eléctricos: Reduzca ciclos de arranque para proteger su equipo
- Cómo prolongar la vida útil del motor: Consejos de mantenimiento expertos
- Motores BLDC avanzados y soluciones de automatización
- Entendiendo los motores BLDC: guía profesional
- Contadores Binarios Síncronos: Diseño, Operación Up/Down y Aplicaciones en Codificadores
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Por Qué los Motores Refrigerados por Líquido Ofrecen Rendimiento Superior y Bajo Ruido en Aplicaciones Industriales
- 7 Pasos Comprobados para Optimizar el Mantenimiento de Motores Eléctricos
- Diferencias fundamentales entre motores eléctricos de corriente continua y alterna