



Robot Quitanieve Avanzado para Limpieza Invernal Eficiente
Componentes y Suministros
| Componente | Cantidad |
|---|---|
| Arduino UNO REV3 | 1 |
| Placa Relés (1 canal) | 1 |
| Motor Shield para Arduino | 1 |
| Motores 24VDC 250W | 1 par |
| Actuadores Lineales | 3 |
| Soportes para Actuadores Lineales | 4 |
| Drivers de Motores | 1 |
| Convertidor DC-DC (para proyector LED) | 1 |
| Shield PS2 (para mando PlayStation) | 1 |
| Baterías 12V 7.2Ah (gel plomo) | 6 |
Sobre el Proyecto
Buscaba una solución para evitar el frío y el cansancio de usar pala manual para quitar nieve. Opté por algo divertido y tecnológico: un robot quitanieves controlado por radio, con mecánica robusta, electrónica de control y motores potentes. Resultado: versión miniatura de quitanieves real con orugas, cuchilla motorizada (sube/baja/gira) y proyector luminoso para trabajar de noche. Controlado con mando de PlayStation 2.
En el video se ve el robot en acción. NO necesita tomar carrerilla para quitar nieve; el video muestra cómo la retira.
Cómo Está Construido
Estructura de barras de hierro rectangulares soldadas. Dimensiones: 600×375×240 mm (sin cuchilla), peso ~30 kg.


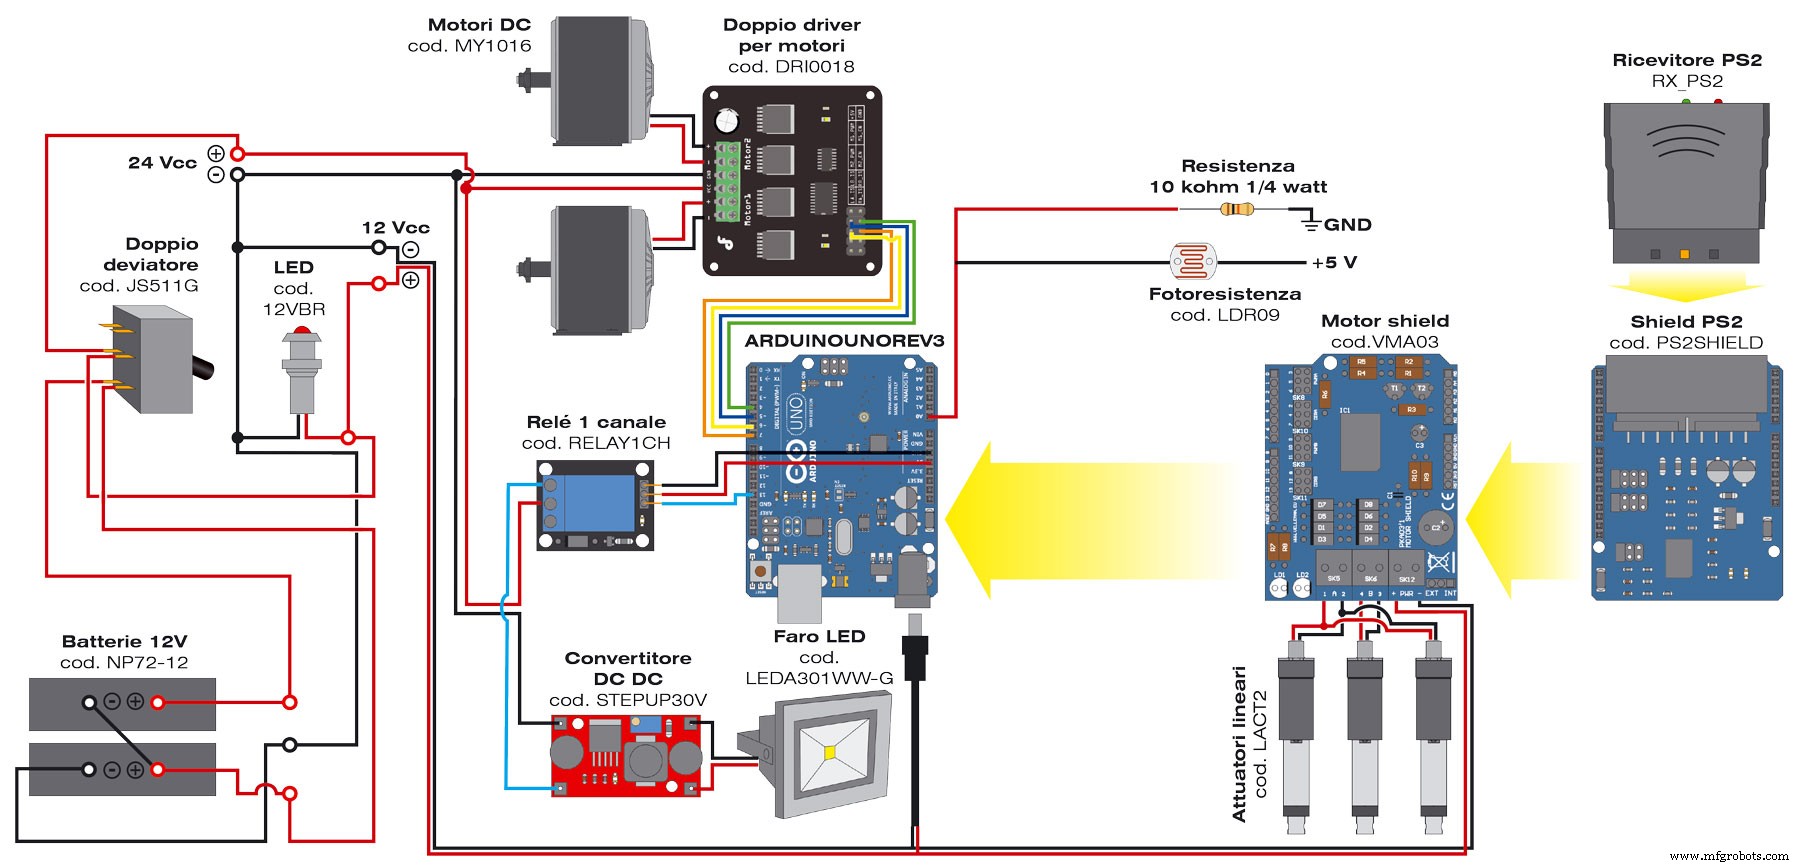
Electrónica basada en Arduino Uno con 3 shields:
- Motor Driver (para tracción)
- Placa Relés 1 canal (para proyector)
- Convertidor DC/DC step-up (para proyector LED)
Shields montados:
- Motor Shield → controla 3 actuadores lineales (movimiento cuchilla)
- PS2 Shield → interfaz con mando PlayStation 2 (requiere receptor RX-PS2 2.4 GHz)
Alimentación
2 baterías gel plomo 12V 7.2Ah en serie:
- Punto medio → 12V para Arduino, shields, actuadores lineales
- Extremos serie → 24V para tracción y proyector
Interruptor (125V, 2×15A) controla ambas líneas. LED en Arduino indica encendido.
Actuadores Lineales (Cuchilla)
- Motor reductor 12V DC con tornillo sin fin
- Carrera 5 cm, carga dinámica 50 kg, velocidad 1.3 cm/s
- Soporta 250 kg estático; freno mecánico mantiene posición sin energía
- Finales de carrera + diodos para inversión automática
- Metálicos, sellados IP63 (polvo/agua)
- Alimentados directamente de baterías (12V) vía terminal PWR del Motor Shield (jumper en EXT) porque su consumo es alto
- Librería específica del fabricante para Arduino
Tracción (24V)
- Motor Driver: doble puente H, 35 VDC máx, 15A continuos por canal
- 4 cables a 4 pines digitales Arduino (2 PWM)
- Controla dirección y velocidad de ambos motores
- 4 LEDs indican dirección; 2 disipadores aluminio traseros
- Librería fabricante para Arduino
- Bornes salida: conectar motores (cable ≥1.5 mm², respetar polaridad)
- Entradas control: respetar correspondencia con silkscreen del conector (necesario para librería/firmware)
- DIR = niveles lógicos dirección; PWM = señales PWM potencia
Proyector LED (Opcional)
24V desde placa relés (RELAY1CH). Proyector original 220VAC modificado: quitado AC/DC, LEDs conectados directamente a convertidor DC/DC step-up (STEPUP30V). Ajustar salida ~30V para ~10W (≈340mA a 30V). STEPUP30V limita 2A; considerar DC/DC con límite corriente ajustable.
Relé controlado por Arduino (Digital I/O 13). Arduino alimenta placa relés (+5V/GND).

Control Remoto y Sensor Luz
- PS2 Shield + librería fabricante + receptor RX-PS2
- Fotorresistencia (LDR) en divisor de tensión (10kΩ, 1/4W) → entrada analógica A0 Arduino
- Buena luz → R baja → voltaje ADC bajo → relé NO activa proyector
- Oscuridad → R alta → voltaje ADC ~5V → relé ACTIVA proyector
Instrucciones de Montaje (Guía Rápida)
Ver sección "Build Instructions" en proyecto original para detalles completos de soldadura, ensamblaje mecánico y programación.
Código
Sketch completo disponible en: Descargar ZIP
Esquemáticos
Proceso de manufactura
- Construye un robot inteligente con Bridge Shield – Integración Raspberry Pi y Arduino
- Robot DIY inspirado en Wall‑E con Raspberry Pi y caja de CD
- Robot Despertador Rodante: Sistema Inteligente y Móvil de Despertar con Raspberry Pi y Google Calendar
- Construye un Robot Creeper de Minecraft Motorizado con Arduino
- Arquímedes: El Búho Robot Sensor de Emociones con IA
- Construye un Robot de Visión Artificial Controlado por Voz en Windows 10 IoT Core
- Robot ROS: Navegación Controlada por Terminal en Raspberry Pi
- Simple Pi Robot: Construye un Rover Autónomo 2‑WD con Raspberry Pi
- Motores BLDC avanzados y soluciones de automatización
- Comprender los Robots de Bebidas: Tecnología, Automatización y su Papel en la Industria de Bebidas
- Fundamentos y Avances de la Tecnología de Motores de CA