



Optimizando los Requisitos de Espacio para Robots de Seis Ejes de Micro-Automatización
¿Cuánto espacio necesita para un Robot de Seis Ejes de Micro-Automatización?
Si tiene la intención de usar un brazo de robot de seis ejes de micro-automatización, como el Meca500 de Mecademic usado en este tutorial como ejemplo, lo más probable es que esté interesado en posicionar y orientar la herramienta del robot (efector final) en 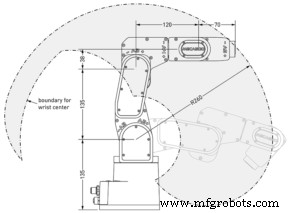 varias ubicaciones. Por lo tanto, ciertamente querrá conocer el conjunto de ubicaciones que puede alcanzar con un efector final específico montado en un brazo de robot de seis ejes específico. Probablemente pedirá algún tipo de diagrama que muestre el "área de trabajo", "volumen de trabajo", "envoltura de trabajo" o "rango de trabajo" del robot. Y, desafortunadamente, a menudo se le presentará un diagrama simplista como el que se muestra aquí, o peor aún, con el llamado alcance del robot.
En robótica, el término correcto para lo que busca es espacio de trabajo. El alcance no es más que la distancia máxima entre el centro de la muñeca del robot (el punto de intersección de los ejes de las tres últimas articulaciones del robot) y el eje de la articulación 1. El área gris en la figura anterior es el área alcanzable por el centro de la muñeca, para una rotación dada de la articulación 1. Esta área, o incluso el volumen barrido al rotar esta área alrededor del eje de la articulación 1, no es el espacio de trabajo del robot. No hay absolutamente ninguna garantía de que pueda alcanzar una posición en este volumen con la punta de la herramienta de un efector final particular, y mucho menos alcanzar esa posición con cualquier orientación. De hecho, si monta un efector final relativamente largo, no podrá alcanzar ninguna posición de este volumen con la punta de su herramienta.
El espacio de trabajo de un robot de seis ejes de micro-automatización es el conjunto de todas las poses (posiciones y orientaciones) alcanzables por un efector final particular montado en ese robot. Por lo tanto, (1) nadie puede decirle cuál es el espacio de trabajo de un brazo de robot de seis ejes específico, a menos que especifique cuál es el efector final que pretende usar, y (2) ese espacio de trabajo es una entidad de seis dimensiones que generalmente es imposible de representar gráficamente.
Por supuesto, hay algunas excepciones en el campo de la robótica, cuando se trata de representación gráfica. El espacio de trabajo de un robot cartesiano de seis ejes, como el que se muestra a continuación, es trivial de describir pero solo para una opción específica de punta de herramienta. De hecho, si la punta de la herramienta del efector final del robot coincide con el punto de intersección de los ejes de las tres articulaciones rotativas, entonces este robot de micro-automatización de seis ejes puede posicionar su punta de herramienta en cualquier lugar dentro del cuboide amarillo, con absolutamente cualquier orientación de la herramienta.
Por desgracia, la gran mayoría de los robots industriales de seis ejes no son cartesianos, por varias razones prácticas. Por ejemplo, el robot cartesiano anterior tiene un espacio de trabajo muy pequeño en términos de posicionamiento. El típico brazo de robot de seis ejes, a menudo extrañamente llamado robot articulado vertical, consiste en siete eslabones (cuerpos), conectados en serie a través de seis juntas rotativas accionadas. El primero de estos cuerpos es la base del robot, y el último es la brida del robot (también llamada interfaz mecánica). Además, el eje de la primera articulación es vertical, los ejes de las articulaciones 2 y 3 son horizontales, el eje de la articulación 4 es normal al eje de la articulación 3, y los ejes de las tres últimas articulaciones típicamente se intersectan en un punto.
Mientras que los brazos de robot industriales generalmente se venden sin ninguna herramienta, un efector final (como un gripper o una sonda táctil) eventualmente se adjunta a la brida del robot. El usuario debe entonces asociar un sistema de referencia de herramienta, fijo a este efector final. Este sistema de referencia de herramienta se define con respecto al sistema de referencia de brida. El origen del sistema de referencia de herramienta se llama TCP (punto central de herramienta). En última instancia, por lo tanto, debe estar interesado en el conjunto de poses con respecto al sistema de referencia de base del robot, donde el robot puede llevar un sistema de referencia de herramienta específico. Así, el espacio de trabajo de un robot es el conjunto de poses alcanzables por el sistema de referencia de herramienta del robot.
En un típico brazo de robot de seis ejes de micro-automatización, como nuestro Meca500, sea cual sea el efector final, para cada posición factible del TCP, el rango de orientaciones de herramienta alcanzables es completamente diferente, debido a interferencias mecánicas, límites de articulación y limitaciones de longitud de eslabón. Además de este alto acoplamiento entre las capacidades de posicionamiento y orientación de los típicos brazos de robot de seis ejes, estos robots tienen los llamados singularidades. En una singularidad, el robot no puede moverse en ciertas direcciones. Esto es un bloqueo físico, no algún tipo de problema matemático, y absolutamente todos los brazos de robot de seis ejes de micro-automatización (incluyendo el cartesiano mostrado arriba) tienen singularidades. Por ejemplo, cuando todas las articulaciones en el Meca500 están a cero grados, como en la figura de la izquierda a continuación, el efector final del robot no puede moverse a lo largo de una línea paralela al eje y de la base (el verde). Para moverse a lo largo de esta línea, las articulaciones 4 y 6 tendrían que rotar ±90° primero (en direcciones opuestas).
Las singularidades son un fenómeno muy importante (o más bien una molestia) en robótica y se tratarán en un tutorial separado. Aquí, basta decir que incluso si una trayectoria está dentro del espacio de trabajo de un robot, como en el ejemplo anterior, el sistema de referencia de herramienta del robot podría no ser capaz de seguirla continuamente (es decir, sin pausas en el movimiento del TCP), debido a las singularidades.
Así, las singularidades del robot limitan aún más las partes utilizables del espacio de trabajo de un robot. De hecho, el espacio de trabajo de un típico brazo de robot de seis ejes de micro-automatización es la combinación de varios subconjuntos de espacio de trabajo libres de singularidades, separados por singularidades. El robot puede moverse a cualquier lugar dentro del espacio de trabajo total, en modo articular, pero solo en uno de los subconjuntos de espacio de trabajo libres de singularidades cuando está en modo cartesiano (es decir, cuando su TCP sigue continuamente una trayectoria específica).
Cada uno de estos subconjuntos de espacio de trabajo libres de singularidades corresponde a una configuración específica del robot. Este tema se tratará en el próximo tutorial sobre singularidades de robots. Por ahora, observe que si una pose dada parece inaccesible con la configuración actual del robot, puede ser accesible con otra configuración. Por ejemplo, la pose del sistema de referencia de herramienta en la figura a continuación solo puede alcanzarse en una de las ocho configuraciones del robot. Sin embargo, un error común es considerar solo uno de los subconjuntos de espacio de trabajo libres de singularidades en lugar del espacio de trabajo total (es decir, trabajar en solo uno de los ocho modos de configuración). Observe que si especifica una pose usando coordenadas x, y, z y ángulos de Euler y luego usa el comando MovePose, el robot encontrará automáticamente la mejor configuración. Desafortunadamente, sin embargo, los usuarios típicamente enseñan posiciones del robot mediante jogging, en lugar de especificar una pose.
A menudo, un usuario ya tiene un conjunto de poses de efector final que alcanzar para su aplicación dada. Por ejemplo, una pieza de trabajo debe tomarse de un transportador, luego presentarse frente a una cámara en varias orientaciones, y finalmente depositarse en otro transportador. Encontrar la ubicación óptima para la cámara, la instalación óptima del gripper y el diseño óptimo para los dedos, está lejos de ser trivial. Desafortunadamente, a partir de ahora, no hay un procedimiento automático disponible comercialmente para encontrar el diseño óptimo de la celda — el único método es por prueba y error.
Afortunadamente, no necesita tener la configuración real para esto; puede usar software de simulación como RoboDK. Dicho esto, aún necesita algunas habilidades de robótica, o de lo contrario podría gastar mucho esfuerzo en prueba y error. Así, en lo que sigue, le daremos diez pautas para hacer el mejor uso del espacio de trabajo de su robot. Aunque usamos nuestro Meca500 como ejemplo, estas pautas se aplican a cualquier brazo de robot típico de seis ejes de micro-automatización.
Pauta 1: Coloque su TCP lo más cerca posible de la brida del robot
En inspección, es bastante común tener que presentar una pieza frente a una cámara con una gran gama de orientaciones. En tal aplicación, la primera regla práctica es colocar el sistema de referencia de herramienta lo más cerca posible del sistema de referencia de brida. En otras palabras, debe diseñar un sistema de agarre que le permita agarrar la pieza a inspeccionar lo más cerca posible de la brida del robot.
Tenga en cuenta que suministramos nuestro gripper eléctrico opcional con una placa adaptadora que le permite adjuntar el gripper como se muestra arriba. Sin embargo, para algunas aplicaciones podría ser mejor diseñar su propia placa adaptadora para adjuntar el gripper de manera que los dedos y el eje de la articulación 6 estén en un plano, o para adjuntar el gripper a lo largo del eje de la articulación 6 (como en este video). Otra alternativa podría ser usar dedos en forma de L.
Pauta 2: No se mueva en modo cartesiano a menos que siga una trayectoria
En inspección, a menudo necesita rotar una pieza en diferentes orientaciones. Por supuesto, en estos casos, es mucho más fácil usar el comando MoveLinRelTRF o hacer jogging del robot en modo cartesiano. Sin embargo, ambos enfoques fallan si hay una singularidad presente a lo largo de la rotación, como en el ejemplo ilustrado en la figura a continuación. En ese ejemplo, no puede rotar el efector final sobre su eje y (el verde) a 90°, debido a una singularidad (los ejes de las articulaciones 4 y 6 se alinean).
Por lo tanto, debe aprender a usar ángulos de Euler y usar el comando MovePose en su lugar. Alternativamente, puede usar RoboDK. Dado que RoboDK es un simulador, le permite pasar a través de singularidades en modo jogging cartesiano. Independientemente de las singularidades, siempre use los comandos MovePose o MoveJoints a menos que quiera que su TCP siga una trayectoria específica. El uso de estos comandos generalmente conduce a los tiempos de ciclo más rápidos.
Pauta 3: Si el cableado restringe demasiado la articulación 6, alinee los ejes de las articulaciones 1, 4 y 6
Aunque la articulación 6 es mecánicamente ilimitada, si usa un efector final que tiene cableado adjunto, como nuestro gripper, el rango de la articulación 6 se limitará a aproximadamente ±180° o incluso menos. Si necesita más rango, puede alinear los ejes de las articulaciones 4 y 6, o incluso de las articulaciones 1, 4 y 6. Por supuesto, tal configuración será singular, por lo que necesitará usar el comando MoveJoints para rotar sobre estos ejes coincidentes.
Pauta 4: Si usa un efector final con cableado, mantenga la articulación 6 lo más cerca posible de cero grados
Siempre que sea posible, en una pose deseada, intente mantener la articulación 6 lo más cerca posible de cero grados. Si, por ejemplo, agarra una pieza de trabajo en una posición del robot donde la articulación 6 está a 170°, y luego ejecuta un comando MovePose, la articulación 6 muy probablemente rotará mucho. Por ejemplo, si en la nueva pose deseada, la articulación 6 podría estar a 190°, el robot rotará automáticamente su última articulación 340° en dirección negativa (en lugar de 20° en dirección positiva).
Pauta 5: Si necesita orientar mucho, posicione su TCP en el eje de la articulación 1
Si necesita cubrir una amplia gama de orientaciones, entonces debe posicionar su TCP en el eje de la articulación 1. Tal configuración le permitirá rotar ±175° sobre el eje de la articulación 1 y ±180° sobre el eje de la articulación 6. Cuanto más lejos esté el centro de la muñeca del robot de la articulación 1, menores serán las capacidades orientacionales del robot.
Pauta 6: Pruebe todas las configuraciones del robot
A veces, el robot estará demasiado cerca de una singularidad en una o más de las poses del efector final que se deben alcanzar. En una aplicación de inspección, eso podría no ser un problema, pero si necesita recoger o colocar un objeto, entonces lo más probable es que necesite llegar y partir de la pose final en modo lineal. En tal caso, pruebe todas las configuraciones posibles del robot y elija la que esté más lejos de las singularidades. Por ejemplo, en la figura de abajo, la configuración de la izquierda está demasiado cerca de una singularidad (ejes 4 y 6 casi alineados), pero la de la derecha está lo suficientemente lejos de una singularidad.
Pauta 7: Considere más que solo la alcanzabilidad
Como ya mencionamos, el espacio de trabajo de un brazo de robot de seis ejes de micro-automatización es un conjunto de varios subconjuntos de espacio de trabajo separados por singularidades. Además, no todas las poses alcanzables son igualmente "buenas". De hecho, el espacio de trabajo de un brazo de robot de seis ejes es altamente heterogéneo, en términos de criterios de rendimiento como velocidad y precisión. Ya mencionamos que necesita estar lo más lejos posible de las singularidades, cuando se mueve en modo cartesiano. Además, cuanto más extendido está el brazo del robot, menor es su precisión (más flexible es) y más tiempo toma suprimir vibraciones en la punta de la herramienta.
Pauta 8: Aproveche la redundancia del robot si no necesita seis grados de libertad
En muchos casos, solo necesita cinco grados de libertad. Por ejemplo, si su efector final es un dispensador de pegamento o un husillo, probablemente no le importe orientarlo sobre el eje de la aguja o del eje, respectivamente. Además, si inspecciona una pieza de trabajo usando un sensor axisimétrico como una cámara, en muchos casos podría presentar la pieza en cualquier rotación sobre el eje del sensor. En estos casos, no alinee el eje de la articulación 6 con el eje de simetría de su herramienta o sensor y elija la mejor de las infinitamente muchas posiciones del robot para cada pose que se debe alcanzar. Lo mejor significa lejos de singularidades, pero también más cercano a las poses precedente y sucesiva a alcanzar.
Pauta 9: Fije su robot en posición vertical, a menos que sea absolutamente necesario
Como la mayoría de los robots industriales, el Meca500 puede adjuntarse en cualquier orientación (por ejemplo, boca abajo, o en una pared). El único problema con cualquier adjunto no vertical es que necesita un accesorio muy sólido, lo que podría hacer su celda más engorrosa y costosa. Por lo tanto, opte por adjuntos no verticales solo después de haber intentado fijar el robot verticalmente.
Pauta 10: Mida siete veces, corte una vez
El refrán en inglés dice "Mide dos veces, corta una vez", pero cuando se trata de diseño de celdas de robot, opte por la versión rusa "Mide siete veces, corta una vez". Si su celda es relativamente compleja, o el espacio de trabajo de su robot parece restringido, debe usar un paquete de simulación de robot y pasar por muchas iteraciones de diseño hasta encontrar una solución satisfactoria. Sin embargo, no confíe completamente en la simulación. Un paquete de simulación genérico como RoboDK no simula el comportamiento exacto de un robot. Por ejemplo, un movimiento lineal específico podría ser factible en RoboDK, pero imposible en un robot real, debido a singularidades. Por lo tanto, también debe probar su programa en el robot real.
En conclusión, a menos que su aplicación involucre solo unos pocos movimientos repetitivos, debe comprender completamente el espacio de trabajo de su robot y dedicar un tiempo considerable al diseño de su celda de robot. El diseño de celdas de robot no se trata solo de poder realizar todos los movimientos del robot, también se trata de optimizar el tiempo de ciclo y otros criterios de rendimiento (precisión, consumo de energía).
Sistema de control de automatización
- Robots industriales: diseño, fabricación y tendencias futuras
- Robot DIY inspirado en Wall‑E con Raspberry Pi y caja de CD
- Robot Despertador Rodante: Sistema Inteligente y Móvil de Despertar con Raspberry Pi y Google Calendar
- Construye un Robot de Visión Artificial Controlado por Voz en Windows 10 IoT Core
- Robot ROS: Navegación Controlada por Terminal en Raspberry Pi
- Comprender los Robots de Bebidas: Tecnología, Automatización y su Papel en la Industria de Bebidas
- Robot calígrafo de Star Automation brilla en NPE2018
- Schunk expande ensamblaje grippers robot EE. UU. en Morrisville, NC: +40.000 ft²
- Wittmann Battenfeld lanza el WX153: Línea avanzada de robots para automatización de inyección de alta fuerza
- Cómo elegir fresadora CNC: 3 ejes vs 4 ejes vs 5 ejes explicado
- Router CNC 3 ejes vs 4 ejes: Diferencias clave para elegir