



Automatizando Talleres de Trabajo: Aumenta Productividad y Reduce Costos
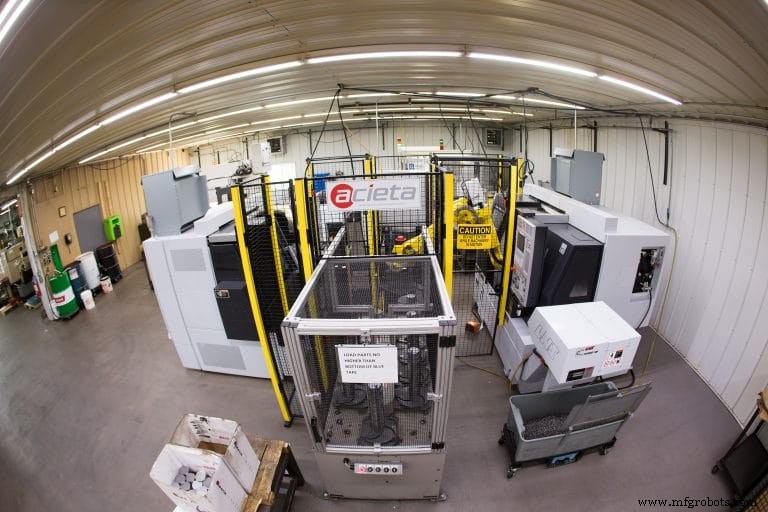
Un solo operador a veces puede atender múltiples robots, cada uno de los cuales atiende múltiples máquinas — ¡todo suma!
Si "automatización" es el zumbido constante que escuchas de prácticamente todos en el trabajo de metales estos días, los dueños de talleres de trabajo podrían ser las únicas personas gritando "¡No!". O al menos "¡Espera!". ¿Cómo, preguntan, puedes automatizar rentablemente piezas de bajo volumen, alta mezcla? Sin embargo, no solo es factible sino probablemente necesario.
Como lo dijo Steve Alexander, vicepresidente de operaciones en Acieta LLC, un integrador de automatización con ubicaciones en Waukesha, Wis., y Council Bluffs, Iowa, "EE. UU. lidera el mundo en manufactura, pero también tiene uno de los costos laborales de manufactura por hora más altos. Los talleres de trabajo no solo compiten con otros talleres locales por negocio, también compiten con otros países. La automatización puede reducir sus costos para que puedan competir mejor".
Añadió que la demanda de capacidad de manufactura está superando la oferta de mano de obra disponible y "los talleres de trabajo pueden encontrar difícil competir con talleres de máquinas más grandes y establecidos" por talento cada vez más caro. Pero un robot puede atender múltiples máquinas y, en algunos casos, un solo operador puede atender múltiples robots, cada uno de los cuales atiende múltiples máquinas.
"Eso libera a los operadores para realizar operaciones secundarias, como desbarbar piezas, ensamblar o pasar más tiempo en controles de calidad", dijo Alexander. Para citar solo dos ejemplos, Central United en Newburg, Wis., usa un solo robot FANUC M-20iB para atender dos tornos. Otro cliente de Acieta en New Berlin, Wis., usa un solo robot FANUC R-2000iB para atender cuatro máquinas. "En ambas instancias, hay solo un solo operador responsable de cargar piezas en bruto en la transportadora o estación de cola para que el robot agarre".
Alexander añadió otra razón convincente para automatizar: ergonomía. "Las lesiones en el lugar de trabajo son una preocupación para cualquier taller. Algo tan simple como cargar una pieza en un mandril de torno puede convertirse rápidamente en una lesión por estrés repetitivo para un operador cuando ese proceso se repite cientos de veces al día. Entre tiempo perdido y reclamos, estas lesiones cuestan a las empresas miles de millones de dólares cada año. Robots integrados adecuadamente pueden remover un proceso repetitivo del operador, mejorando así el bienestar del empleado".
Opciones e Integradores
Hasta aquí bien. Pero como explicó John Lucier, gerente de automatización para Methods Machine Tools Inc., Sudbury, Mass., la meta simple de "hacer más piezas más eficientemente" puede llevar a enfoques muy diferentes dependiendo del tipo de trabajo producido y los volúmenes involucrados.
Por ejemplo, digamos que un taller de trabajo de volumen medio necesita cambiar de modelo un par de veces por semana. "Con planificación adecuada una celda podría cambiarse en el turno tripulado, permitiendo una buena cantidad de producción no tripulada en el turno siguiente". Y dentro de este contexto, la velocidad requerida del robot dependería en gran parte del tiempo de ciclo de mecanizado de las piezas producidas. Cuanto más corto el tiempo de ciclo, más rápido necesita ser el robot y menos probable que un robot pueda soportar varias máquinas.
Pero talleres con volúmenes aún más bajos — incluso tamaños de lote de uno — también pueden ser buenos candidatos para automatización, explicó Lucier. Excepto que "la consideración más importante es reducir el tiempo de cambio, o incluso eliminar totalmente el tiempo de preparación. La gente se obsesiona con el tiempo de ciclo y tiempo de carga/descarga, pero si tus volúmenes son tan bajos que la mitad de tu tiempo se gasta cambiando, entonces atacar el tiempo de cambio, incluso a expensas del tiempo de ciclo, puede tener sentido".
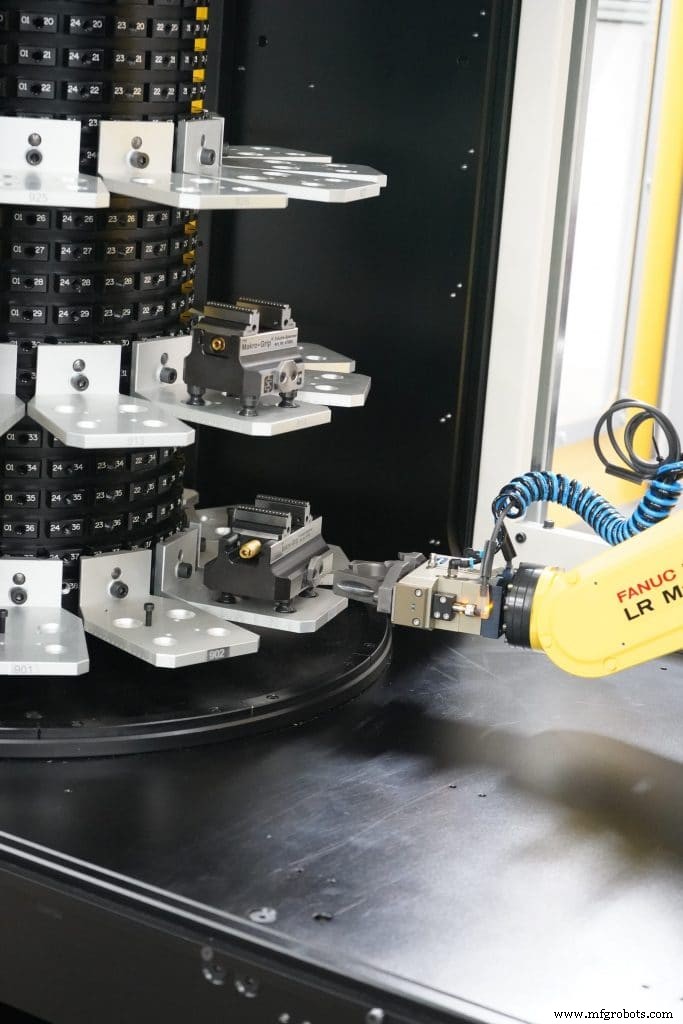
Una forma de "eliminar" la preparación es automatizarla, y los robots de hoy pueden programarse para cambiar tanto su propia herramienta de extremo de brazo como el dispositivo de sujeción de trabajo en la máquina. Otro enfoque es cargar palets comunes desde un carrusel (u otro tipo de apilador) sin importar la pieza que se produzca. Esto elimina la necesidad de cambiar herramienta de robot o programar diferentes movimientos de carga/descarga para diferentes piezas.
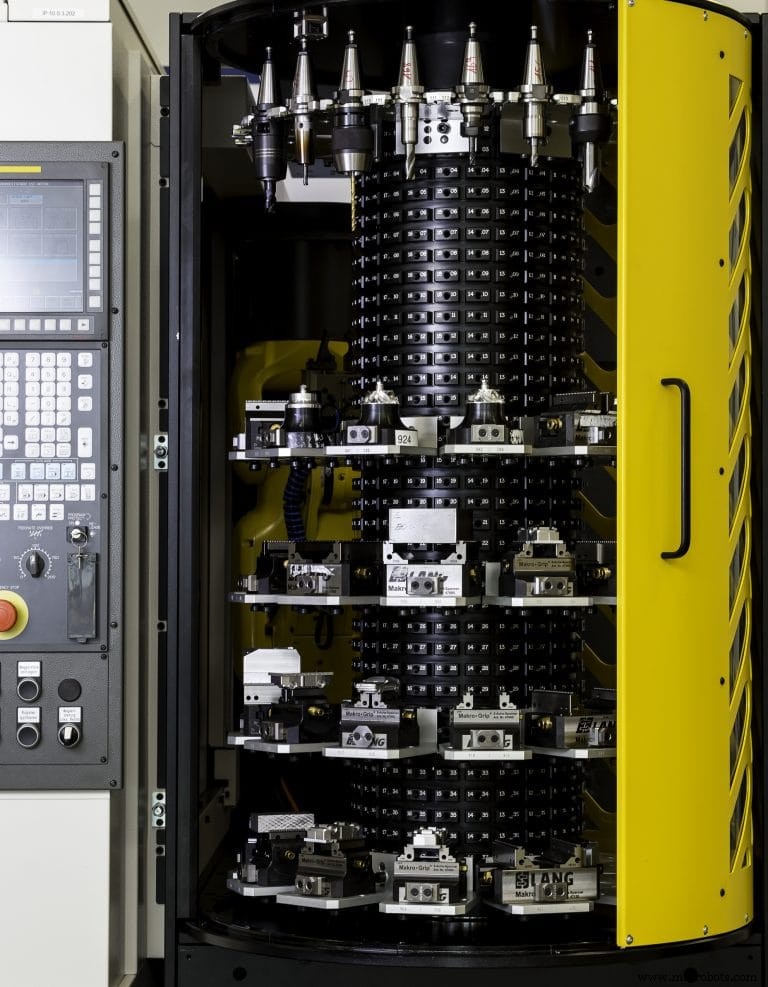
El sistema Methods PlusK lleva este concepto un paso más allá y también carga portaherramientas desde el carrusel. Diseñado para soportar la serie de máquinas RoboDrill de FANUC, el carrusel del PlusK tiene cinco anillos, cada uno de los cuales tiene 12 estaciones, para un total de 60 estaciones. Cada estación puede contener إما un palet de pieza o un portaherramientas y el robot puede cargar tanto piezas en la mesa de trabajo del RoboDrill como herramientas en la torreta integrada de 21 herramientas de la máquina.
Pero como señaló Lucier, si quieres automatizar la producción de 30 o 40 piezas completamente diferentes, 21 herramientas pueden no ser suficientes. "Comúnmente cargamos piezas en mordazas de cinco ejes diminutas de proveedores como Lang Technovation", explicó Lucier. "Y usualmente mezclamos y combinamos entre piezas y herramientas en el carrusel. Digamos que un trabajo requiere cinco herramientas que difieren de las herramientas usadas en el trabajo anterior. Puedo usar el robot para cargar cada herramienta según se necesite, o para cargar las cinco herramientas en la torreta a la vez, muy parecido a como un operador configuraría un trabajo".
Si estas consideraciones están empezando a dolerte la cabeza, eso es comprensible. Porque aunque se ha vuelto mucho más fácil implementar automatización en años recientes, aún es lo suficientemente difícil que la mayoría de los talleres de trabajo serían sabios al aprovechar integradores como Acieta y Methods. Desde la perspectiva de Lucier, programar el robot es la parte fácil. Cosas como lidiar con sujeción de trabajo automática, remoción de viruta en la zona de trabajo, y cómo presentar mejor las piezas al robot son el desafío mayor. Ahí es donde el consejo experto realmente paga.
Automatizando Máquinas Legado
Aquí hay un ejemplo de cómo eso puede pasar. A mediados de 2017, Gary Kuzmin, propietario de All Axis Machining en Dallas, Texas, era un ejemplo de libro de texto de frustración de taller de trabajo. Tenía más trabajo potencial del que la fuerza de trabajo disponible podía soportar y un taller lleno de centros de mecanizado de cinco ejes alemanes de alta gama, EDMs, y otra tecnología que los OEMs no podían automatizar económicamente con el tipo de versatilidad que podría sacarlo de este aprieto. Su solución fue invertir en un robot colaborativo de Universal Robots (UR), Ann Arbor, Mich.
Como cualquier dueño de taller de trabajo, el requisito principal de Kuzmin era retener "flexibilidad completa" en su operación. "Haremos una pieza por dos o tres días y luego pasamos a otra. En un mes dado podríamos estar haciendo 30 a 40 piezas diferentes en una máquina". Así que necesitaba un robot que fuera fácil de configurar y cambiar. Y necesitaba características como pinzas de control de fuerza para que el robot pudiera adaptarse a diferentes piezas y el cambio de material en bruto a una pieza terminada de paredes más delgadas.
UR cumplió en todos los aspectos. Sus robots tienen una interfaz de programación en un colgante portátil. Operan de forma segura lado a lado con humanos porque los robots se detienen automáticamente al contactar un operador (de ahí el término robot colaborativo, o "cobot"). Son fáciles de entrenar y no intimidantes.
Kuzmin explicó que una razón clave para la flexibilidad de la solución de UR es una arquitectura abierta que ha permitido a terceros desarrollar software, sistemas de visión, efectores finales y otros accesorios que funcionan con robots UR. UR facilita el esfuerzo de integración proporcionando una vitrina en línea todo-en-uno llamada UR+.
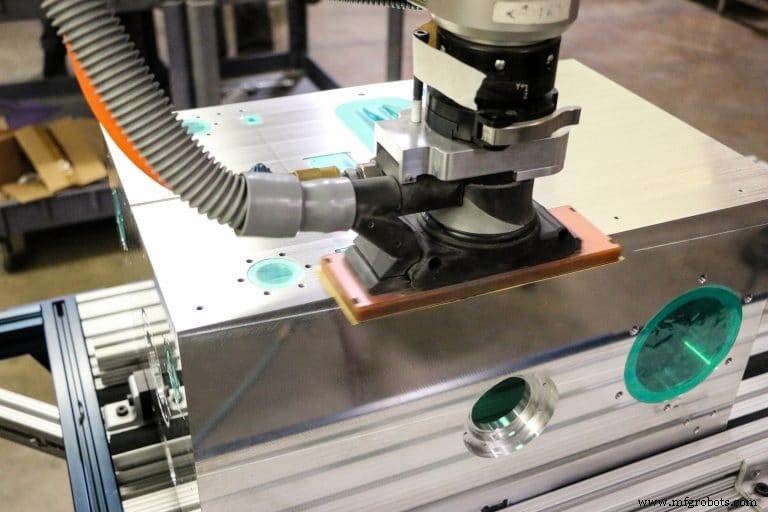
Incluso con eso, Kuzmin encontró que no había solución lista para programar el robot para realizar lijado o desbarbado, dos funciones que quería automatizar porque son duras para humanos, y especialmente trabajadores mayores. Así que All Axis usó el kit de desarrollo de software gratuito de UR para crear sus propias rutinas, que siguen la curvatura de la pieza basada en el modelo CAD.
Estos complementos integran el control de la aplicación a través del propio colgante de enseñanza del cobot. "Universal Robots ha hecho un trabajo fantástico haciendo esta solución disponible para talleres como el nuestro", dijo Kuzmin. "No estamos encerrados en un entorno propietario. En su lugar, se nos da un libro de recetas con una forma fácil de expandir comunicación", añadiendo que All Axis usa protocolos como TCP/IP, Ethernet, Modbus y Profinet para conectar cobots y máquinas.
"Otra ventaja es que no tenemos que pagar acuerdos de licencia especiales — todo viene con la compra del cobot UR", dijo Kuzmin. "Nos registramos en el sitio web de UR para convertirnos en desarrolladores, y descargamos los elementos que necesitamos".
En otro ejemplo, All Axis decidió que quería la capacidad de mover un cobot de máquina a máquina lo más rápido posible. El desafío era crear un sistema que tanto reorientara el cobot a la siguiente máquina como lo asegurara al suelo sin perforar agujeros en el concreto. La solución fue epoxiar un receptáculo en el concreto y sujetar un pasador de indexación.
"Si el robot alguna vez necesita ser movido o reparado, simplemente desbloqueas y sacas los pasadores y mueves el robot según se necesite", dijo Kuzmin. "Cuando re-posicionas el robot y aseguras los pasadores, todo sigue indexado. También conectamos la bandeja de presentación al soporte del robot, así que su posición relativa al eje del robot nunca cambia".
En solo unos meses, Kuzmin y su equipo se volvieron tan buenos integrando cobots (ahora tienen siete) y tan emocionados sobre los beneficios de la automatización, que crearon una empresa separada llamada All Axis Robotics. Mientras Kuzmin dijo que es relativamente fácil automatizar una máquina nueva gastando unos $150.000 con el OEM, ve un tremendo potencial en automatizar máquinas legado, que es su enfoque.
Para tomar un ejemplo de cómo la automatización ayudó la línea final en All Axis Machining, un trabajo que típicamente tomaba seis meses en correr terminó en 2½ meses usando el robot. "Fue fenomenal. ROI fue de unos siete a ocho meses", dijo Kuzmin.
En quizás su innovación más impresionante, All Axis combinó un robot UR con un microscopio y cámara estándar, más inteligencia artificial (IA) y aprendizaje profundo, para crear un sistema que detecta rebabas, bordes enrollados o cualquier anomalía (como hardware faltante) en una pieza.
Eso es importante, porque como explicó Kuzmin, muchas rebabas no pueden identificarse excepto bajo aumento y los ojos de un humano se fatigarán después de solo 20-30 minutos de tal inspección. Pero también es difícil de automatizar.
"Las rebabas son como copos de nieve — no hay dos iguales", dijo Kuzmin. "Nuestro sistema, que llamamos Aurora, usa IA para enseñarse a sí mismo cómo se ve una rebaba. Cuantas más rebabas ve, mejor puede detectarlas. El sistema identificará la rebaba, la clasificará, y clasificará la pieza después de rechazarla debido a la rebaba. También registra la inspección y la ubicación de la rebaba para que los operadores puedan volver a corregir eficientemente la pieza y moverla adelante".
All Axis presentó Aurora en 2018 y Kuzmin dice que la respuesta más grande ha sido: "¡Hemos estado buscando algo como esto por años!" Una próxima versión del sistema incluirá la capacidad de insertar insertos helicoidales (comúnmente llamados Heli-Coils) y hardware en piezas también.
¡Los Robots Industriales Contraatacan!
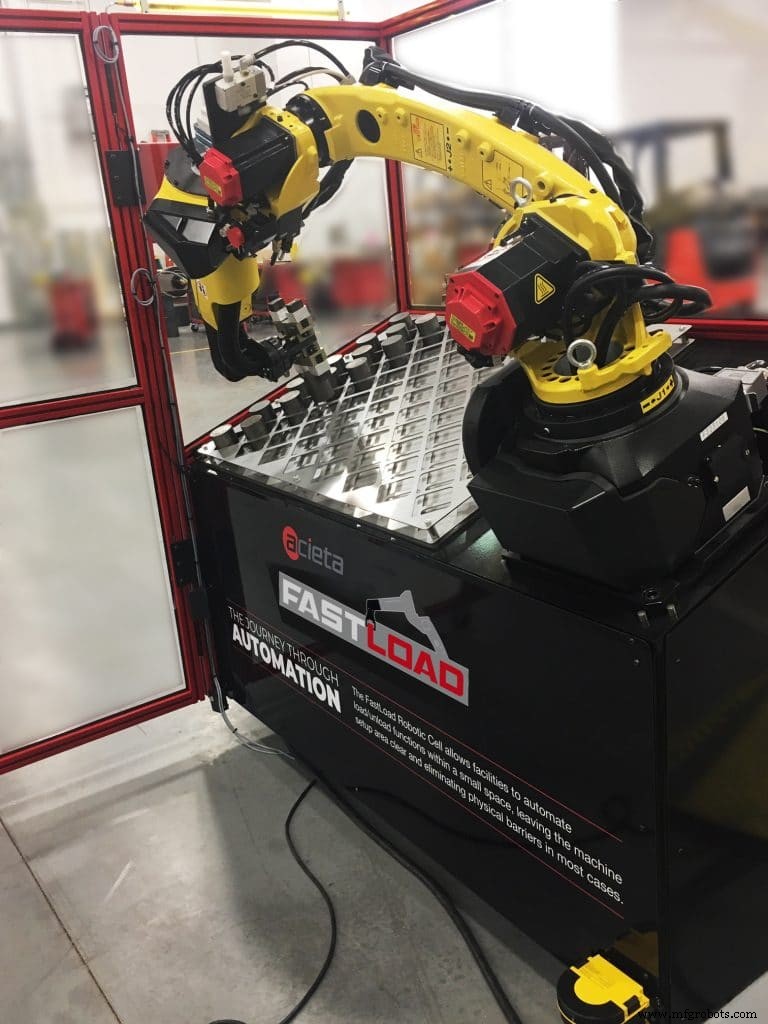
Como se discutió, los cobots UR son fáciles de configurar e integrar con una variedad de máquinas y accesorios. Pero proveedores de robots industriales como FANUC y KUKA Robotics tomaron nota de características como el colgante de enseñanza portátil intuitivo e introdujeron sus propias versiones.
Lucier de Methods reconoció que "en un momento fue absolutamente el caso que los robots colaborativos eran más fáciles de programar. Pero configurar un robot industrial ya no es realmente diferente de configurar un robot colaborativo". Incluso la función de configuración "agárralo y arrástralo" está disponible en robots tradicionales, aunque Lucier dijo que esto se usa mejor para casos en los que simplemente quieres colocar la pieza en una mesa o contra un bloque.
"Es perfecto para algo como enseñar al robot a cargar una CMM porque la máquina solo necesita saber aproximadamente dónde está la pieza para encontrar el borde, y luego continuar con las mediciones", dijo. "Pero si estoy cargando en un mandril o una mordaza, tengo más control cuando lo enseño con el colgante de programación".
También hay una variedad de accesorios para robots industriales. Por ejemplo, Lucier dijo, pinzas de cambio rápido y control de fuerza no son únicas de cobots. "Schunk tiene una línea de pinzas de detección de fuerza que usan motores servo, alejándose de neumáticos, que son más difíciles de cambiar. Realmente puedes marcar los eléctricos".
La gente de robots industriales también tiene soluciones que te permiten reposicionar rápidamente el robot de máquina a máquina. En el caso de FANUC, una cámara en el robot escanea tres calcomanías en la máquina "nueva" para reorientarse automáticamente.
Pero en meses de intentar, Lucier dijo que no pueden encontrar una situación en la que tal capacidad sea útil. "Mover un robot de máquina a máquina implica más que simplemente mover el robot. Piensa en todas las cosas que necesitas cambiar: Tal vez la herramienta de extremo de brazo, la entrada, la salida..." La mejor solución es una en la que cada máquina tiene su propio robot o un robot atiende varias máquinas, quizás con efectores finales duales para que pueda cambiar entre tipos de pieza sin intervención.
También es el caso que integradores como Acieta y Methods pueden agregar robots tradicionales a máquinas legado, y los robots tienen precios aproximadamente iguales que los cobots. Así que considerando ofertas actuales, la mayor ventaja de los cobots es su capacidad para funcionar cerca de humanos sin el espacio y gasto de cercado.
La desventaja es que son más lentos que los robots industriales tradicionales y están limitados a piezas más ligeras. El modelo más grande de UR maneja piezas hasta 24 lb (10 kg). Tiempos de carga/descarga más lentos no son significativos en piezas con tiempos de ciclo largos, pero pueden disminuir la salida en trabajos de volumen medio a alto con tiempos de ciclo más cortos.
Kuzmin de Axis Machining no ve la necesidad de velocidad, "solo consistencia y confiabilidad — especialmente en piezas con tiempo de ciclo largo. Es mejor tener un cobot cargar piezas a una velocidad confiable y luego usarlo para desbarbar otras piezas mientras la máquina corre. Y si no necesitas la velocidad, ¿por qué arriesgarla?".
Lucier y Alexander advierten contra exagerar el beneficio de poder trabajar justo al lado del robot. Por una cosa, Lucier señaló, ya tienes que proteger al operador del área de mecanizado. Alexander añadió que si un cobot está manipulando una pieza con bordes afilados (como es común en mecanizado), "no es colaborativo ni seguro para un operador trabajar en su proximidad de todos modos".
Ambos, Lucier y Alexander, dijeron que combinar "técnicas colaborativas" con robots industriales ofrecía un compromiso útil. "Para esos fabricantes que buscan un piso abierto con cercado mínimo, los robots industriales tienen la capacidad de trabajar en un ambiente sin cercas usando escáneres de seguridad de área", explicó Alexander. "Y pueden trabajar en este ambiente sin cercas sin sacrificar velocidad. Cuando un operador entra en la primera zona de seguridad, el robot se ralentiza. Cuando el operador entra en la segunda zona de seguridad, el robot se detiene completamente".
Por otro lado, dijo Lucier, ya que la zona de seguridad para este enfoque es de 3-4 pies, el robot a menudo se estaría ralentizando si montacargas u otro tráfico pasara frecuentemente.
Como se sugirió antes, un área perfecta para cobots es en el cuidado de una CMM. "Las CMM son intrínsecamente seguras para empezar", como lo dijo Lucier. "No hay protección, excepto alrededor de componentes móviles. No son rápidas. Puedes pararte justo al lado de ellas. Y generalmente no estás poniendo la pieza en un dispositivo de sujeción, quizás solo sosteniéndola contra un bloque en V o algo similar. Ahí es donde he visto brillar a un robot colaborativo".
Ambos expertos están de acuerdo, como resumió Alexander, que "los robots industriales son mucho más aplicables que los cobots en la mayoría de aplicaciones de taller de trabajo y manufactura".
Consideraciones de Software
Según Greg Mercurio, presidente de Shop Floor Automations, La Mesa, Calif, "el software es el componente más esencial en automatización de taller de trabajo". Dijo que el software de control numérico directo (DNC) (también conocido como software de control numérico distribuido o software "goteo") "permite comunicación de máquina simplificada, así como control de revisiones para gestionar calidad/desperdicio, y un medio para organizar miles de programas".
La función principal del software DNC es enviar programas de mecanizado directamente a la máquina, permitiendo que una máquina con un control de grado relativamente bajo maneje una superficie compleja.
Mercurio y todos los expertos están de acuerdo en que algún grado de monitoreo de máquina es útil "para aumentar tiempo de actividad y capacidad de máquina". Mercurio añadió que el software de Gestión de Datos de Producción permite a las empresas ir sin papel y que "la gestión de cribado de herramientas también es una necesidad. La mejor parte es que estas soluciones pueden integrarse con CAD/CAM, ERP, MES, CMMS y más".
Por otro lado, señaló que los talleres más pequeños pueden beneficiarse enormemente de una simple adición de hardware antes de gastar miles en software. Por ejemplo, agregar una interfaz RS232 a USB a equipo más viejo hace que el goteo de programas sea más fácil.
"El hardware es fácil de usar, configurar y mantener, así que es la opción de automatización menos consumidora de tiempo para un taller más pequeño. Máquinas RS232 más viejas pueden usar una unidad USB como máquinas CNC más nuevas que tienen esa función integrada de fábrica. También permite actualizaciones de memoria asequibles", añadió Mercurio.
Volviendo a robots, Alexander dijo que hay numerosos paquetes de software ofrecidos por OEMs de robots y terceros que permiten programación de robot fuera de línea en una PC mientras el robot sigue trabajando. "Estos paquetes de software te permiten cargar un archivo CAD y luego te dan la libertad de 'dibujar' tu trayectoria de robot usando un stylus o un ratón", explicó Alexander. "El software entonces convertirá tu trayectoria dibujada en código de robot que puede cargarse directamente en el robot".
Es apropiado que el dueño de taller de trabajo Kuzmin tenga la última palabra: "Quería mejorar productividad. Lo hice agregando robots. Y estoy muy complacido con lo que hemos logrado. Mientras lo hacía dije que deberíamos hacer esto disponible para todos por ahí, porque eso es lo que va a hacer la manufactura en nuestro país mucho más competitiva".
Sistema de control de automatización
- Equilibrando Detalle y Eficiencia en la Planificación de Trabajos de Mantenimiento
- Desbloquee ganancias productivas a largo plazo automatizando pequeñas tareas de programación CNC
- Priorizar la seguridad del trabajador en cadenas de suministro globales: Por qué es importante ahora
- Torreta de extremo reduce tiempo de ciclo para producción de ejes de precisión
- Impulse la eficiencia: Mida todo para reducir el tiempo perdido
- 5 Indicadores Clave de que su Grúa Necesita Reparaciones Ya
- Cuándo Reemplazar Piezas de Grúa: Guía Práctica para Mantenimiento y Adquisiciones
- ¿Debe Reemplazar el Hardware de Freno Industrial? Señales Clave y Guía Experta
- Mecanizado a medida: precisión, rentabilidad y solución a piezas obsoletas
- 5 señales clave de que su grúa necesita una pieza nueva – Anticípese al tiempo de inactividad
- Por qué apostar por la nube es el movimiento correcto: tendencias, estrategias a medida y perspectivas del sector financiero