



Pruebas de Vehículos Autónomos: De la Simulación a Carreteras Reales
Antes de que un vehículo autónomo pueda tomar la carretera, necesita ser probado para la mayor cantidad posible de escenarios.
- Software de simulación y herramientas de desarrollo basadas en modelos pueden crear entornos virtuales de "prueba de manejo".
- HIL, o "hardware-en-el-bucle", conecta las señales reales de un controlador a un sistema de prueba que simula la realidad. Un controlador como una ECU de motor, por ejemplo, puede, en efecto, ser engañado para "pensar" que está en el auto terminado. Con HIL, los fabricantes pueden entonces poner los componentes del vehículo a través de una gama de escenarios posibles, sin los costos de manejo en el mundo real.
- Y, por supuesto, está sacar el auto para un giro real — tanto en carretera abierta como en circuitos cerrados.
En una presentación en vivo de Tech Briefs titulada Estandarización para Pruebas y Simulación de Vehículos Automatizados, un lector tuvo la siguiente pregunta para dos expertos de la industria.
"Para pruebas de AV, ¿cuáles son los respectivos roles de simulación, circuito cerrado y pruebas en carretera pública?"
Lea las respuestas editadas a continuación de Jamie Smith, Director de Investigación y Diseño de Transporte en el fabricante de pruebas automatizadas National Instruments, y Jeffrey Wishart, Ingeniero Gerente en la firma consultora Exponent.
Jamie Smith, NI: El mayor cambio ha sido abrazar la simulación. Hemos estado usando simulación en diseño de control por años, y hemos llegado a darnos cuenta de que la única forma en que vamos a lograr los desafíos que enfrenta la industria es combinando pruebas HIL, pruebas en carretera y pruebas de simulación. Eso ha sido un gran cambio en nuestra filosofía, así como en dónde estamos haciendo inversiones.
Otra Pregunta de Lector para Jeff y Jamie
Un lector pregunta: "¿Está el Público Listo para un Vehículo Autónomo Nivel 4?"
Jeffrey Wishart, Exponent: Creo que los porcentajes de Jamie de mayormente simulación, con algo de circuito cerrado y algo en carretera, es aproximadamente correcto, y hacia donde la industria parece dirigirse.
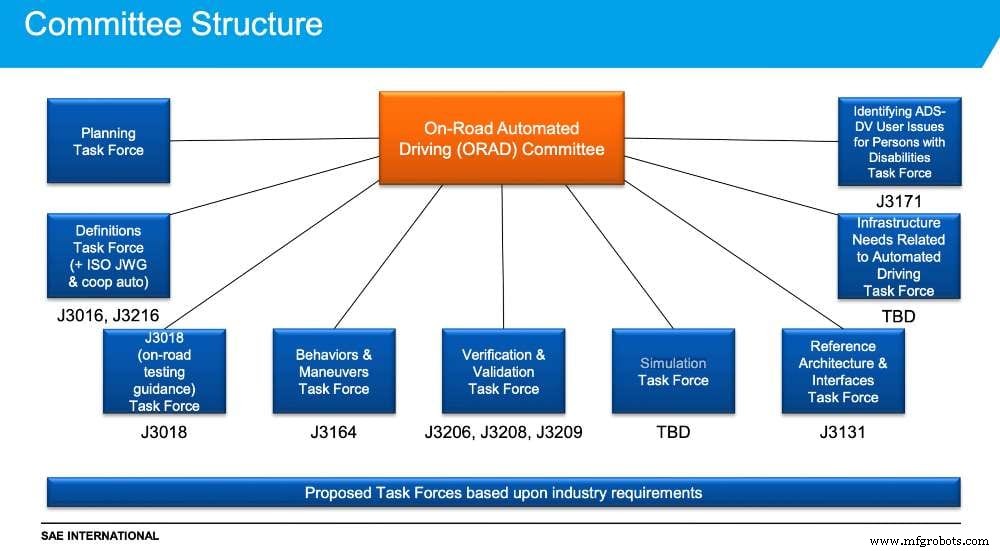
Creo que la fidelidad de la simulación es un componente clave, y necesitamos entender qué tan cerca está la simulación del mundo real, para entender su valor. Si haces un millón de escenarios y pruebas pero la fidelidad es baja, ¿cuál es el valor de eso? SAE tiene un grupo de trabajo Conducción Automatizada en Carretera (ORAD) que está trabajando en eso en este momento.
El circuito cerrado es realmente valioso, porque puedes validar tus simulaciones, o un subconjunto de tus pruebas de simulación. Pero es costoso y consume mucho tiempo.
Las pruebas en carretera pública son bastante útiles porque obtendrás escenarios que tal vez no hayas visto antes o no hayas pensado, pero también toma mucho tiempo y haces mucha conducción que no es tan útil. Puede parecer muy aburrido la mayor parte del tiempo, con solo un pequeño porcentaje [de escenarios de conducción] que son interesantes. Y las pruebas en carretera pública también son muy costosas de hacer.
Cada uno tiene su papel. Todos harán los tres, pero se trata de entender las limitaciones y ventajas de cada uno.
¿Qué piensas sobre las opciones de prueba de vehículos? Comparte tus preguntas y comentarios abajo.
Sensor
- Woven Capital de Toyota respalda la plataforma de flotas autónomas de Ridecell
- Nuro invierte 40 millones de dólares en una planta de fabricación y pruebas para vehículos de reparto autónomos en EE. UU.
- Entendiendo el alternador: cómo alimenta su coche y señales de fallo
- Técnicas Avanzadas de Simulación Modelan Precisamente Dinámica de Vehículos y Flujo de Neumáticos
- Avanzando el Transporte Seguro en Niebla: Laboratorios Sandia Prueban Sensores para Vehículos Autónomos
- Robot Autónomo Domina Entrada por Puertas: Avance para Robots de Servicio
- Simulación de nieve: pruebas precisas de radar y LiDAR para vehículos autónomos
- Herramienta Fe³ de NASA Ames: Simulación avanzada de tráfico aéreo a baja altitud
- Sistema avanzado de seguimiento de movimiento 3D: Sensor de próxima generación para tecnología autónoma
- ¿Estamos Listos para Vehículos Autónomos Nivel 4?
- Robots ensambladores autónomos de NASA construyen hábitats lunares