



UAVs autónomos acoplan en UGVs en movimiento y se recargan sin GPS: avance para búsqueda y rescate remoto
Investigadores han desarrollado un enfoque que permite a un vehículo aéreo no tripulado (UAV) de ala rotatoria aterrizar en un vehículo terrestre no tripulado (UGV) en movimiento sin necesidad de GPS y recargarse antes de continuar su misión. Equipos de agentes aéreos y terrestres autónomos permitirán operaciones en entornos de búsqueda y rescate demasiado remotos o peligrosos para humanos, pero que a menudo requieren una extensa infraestructura de posicionamiento y comunicaciones.
Función crítica: aterrizaje autónomo y recarga
Una función esencial de los UAVs es aterrizar de forma autónoma en vehículos terrestres estáticos o en movimiento, recargarse y despegar para nuevas misiones. Los UAVs no podrán depender del GPS, ya que es fácilmente interrumpido, por lo que estos comportamientos deben realizarse mediante otras fuentes, como la visión a bordo.
Procesamiento a bordo con sensores de bajo costo
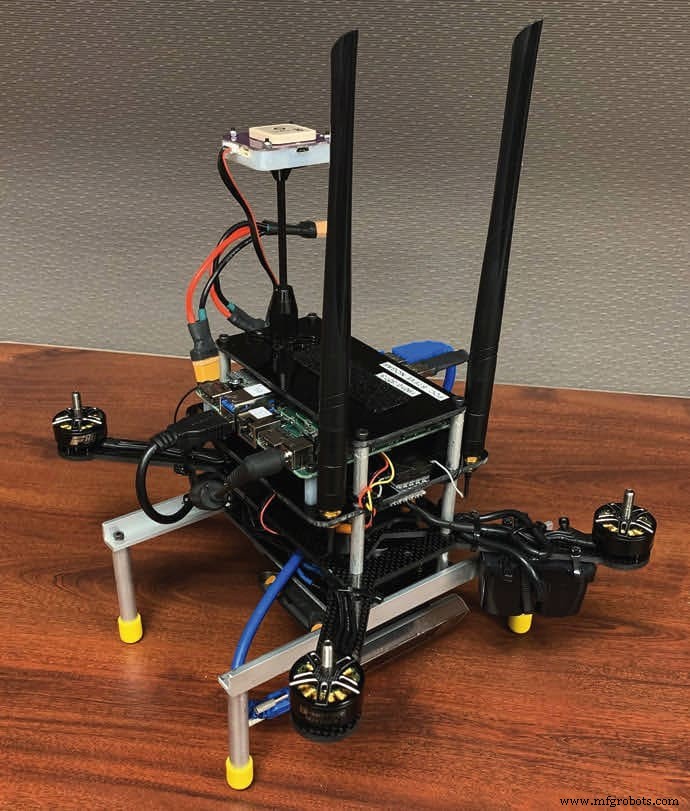
Los investigadores realizaron los cálculos a bordo del vehículo utilizando sensores y computadoras de bajo costo. Tampoco hubo comunicaciones entre el UAV y el UGV. El equipo llevó a cabo simulaciones software-in-the-loop y experimentos al aire libre, demostrando que el algoritmo es efectivo para realizar maniobras de aterrizaje. Utilizando un cuadricóptero pequeño, construido a medida, y un UGV a velocidades de trote, los investigadores experimentaron con aterrizajes.
Tecnología combinada: navegación sin GPS y comportamiento probado experimentalmente
El trabajo combina comportamientos sin GPS y un comportamiento experimentalmente probado. Utiliza localización basada en visión con odometría visual-inercial, un marcador único en la parte superior del vehículo terrestre diseñado para esta aplicación, y comportamientos y control a bordo. Además, estos comportamientos se realizaron a bordo de un UAS pequeño con restricciones computacionales significativas.
Marcador personalizado para la tarea de aterrizaje
El marcador personalizado en la parte superior del vehículo terrestre está diseñado específicamente para la tarea de aterrizaje. Contiene marcadores más pequeños dentro del marcador mayor que siguen siendo visibles incluso cuando la cámara se acerca al marcador. El enfoque podría reducir la dependencia del marcador fiducial en el vehículo terrestre y reemplazarlo con inteligencia artificial que reconozca el vehículo en el que quiere aterrizar.
Sensor
- Por qué Fiix es reconocido como innovador de la industria en CMMS
- Entendiendo el alternador: cómo alimenta su coche y señales de fallo
- Toma de tierra del chasis (chassis ground): propósito, función e importancia
- Detector Rápido de Aerosol de Agentes (RAAD): Detección Rápida y Sensible de Bioagentes para Seguridad Pública
- EV vs. ICE: Diferencias en el Diseño del Haz de Cables
- HeadFi: Convierte Cualquier Auricular en Dispositivo Inteligente con un Simple Adaptador
- UAV de Alta Altitud Avanzado para Monitorización Meteorológica Precisa
- Sistema de carga autónomo para enjambres de drones: Extendiendo tiempo de misión con Vehículos Terrestres No Tripulados
- ¿Estamos Listos para Vehículos Autónomos Nivel 4?
- Agentes de software portables: La solución Goldilocks para conectividad IoT
- Varilla de Tungsteno de Alta Temperatura para Estabilidad Superior