



Robots cuadrúpedos colaborativos en enjambre conquistan terreno desafiante juntos
En los primeros días de la cuarentena, la profesora de Notre Dame e ingeniera de robótica Yasemin Ozkan-Aydin usó el tiempo en casa para armar robots.
Ozkan-Aydin desarrolló sistemas colaborativos de patas que maniobran sobre terreno complejo — como un equipo.
Inspiración en hormigas: conexión física entre robots mejora movilidad
Para moverse en terreno irregular y espacios estrechos, Ozkan-Aydin propuso que una conexión física entre robots podría mejorar la movilidad. Si un robot individual, por ejemplo, no podía mover un objeto por sí mismo, ¿por qué no hacer que los robots formen un sistema multi-patas más grande para completar la tarea?
Eso es lo que hacen las hormigas, después de todo.
"Cuando las hormigas recolectan o transportan objetos, si una tropieza con un obstáculo, el grupo trabaja colectivamente para superar ese obstáculo. Si hay un hueco en el camino, por ejemplo, forman un puente para que las otras hormigas puedan cruzar — y esa es la inspiración para este estudio", dijo Ozkan-Aydin en un comunicado de prensa reciente. "A través de la robótica somos capaces de ganar una mejor comprensión de la dinámica y comportamientos colectivos de estos sistemas biológicos y explorar cómo podríamos usar este tipo de tecnología en el futuro."
Robots impresos en 3D: 15-20 cm, batería Li-polimer, microcontrolador, 3 sensores
Con una impresora 3D, Ozkan-Aydin construyó robots de cuatro patas midiendo 15 a 20 centímetros de largo.
Cada robot incluía una batería de polímero de litio, un microcontrolador y tres sensores. Junto con un sensor de luz, dos sensores magnéticos de tacto en el frente y parte trasera de cada robot permiten que los sistemas se conecten.
Cuatro patas flexibles redujeron la necesidad de sensores y partes adicionales y dieron a los robots un nivel de inteligencia mecánica, que ayudó al interactuar con terreno irregular o desigual.
"No necesitas sensores adicionales para detectar obstáculos porque la flexibilidad en las patas ayuda al robot a moverse directamente pasándolos", dijo Ozkan-Aydin. "Pueden probar huecos en un camino, construyendo un puente con sus cuerpos; mover objetos individualmente; o conectarse para mover objetos colectivamente en diferentes tipos de entornos, no disímiles a las hormigas."
Experimentos en patio y parque durante pandemia
Ozkan-Aydin comenzó su investigación para el estudio a principios de 2020, cuando gran parte del país estaba cerrado debido a la pandemia de COVID-19. Después de imprimir cada robot, Ozkan-Aydin probó los sistemas inspirados en insectos en su patio o en el parque con su hijo.
Publicación en Science Robotics y mejoras futuras
El equipo de investigación publicó recientemente sus resultados en Science Robotics.
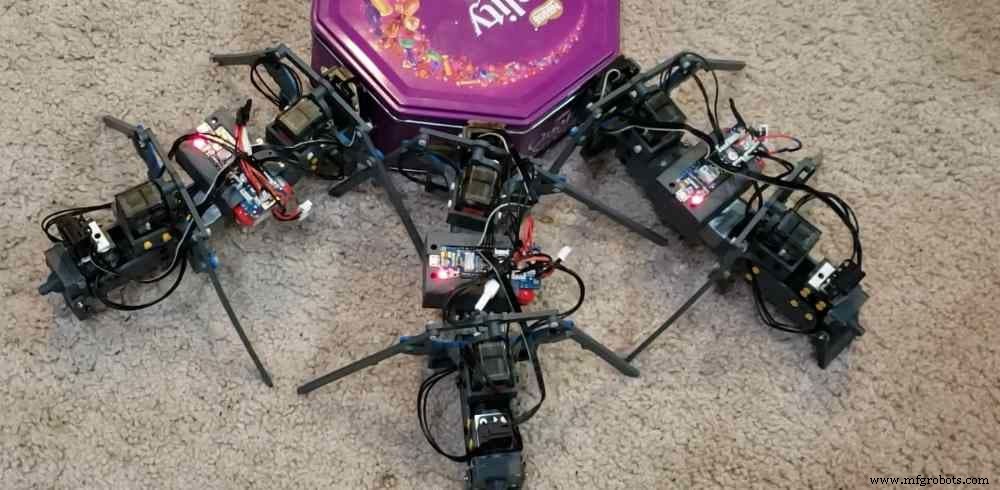
La investigación futura se centrará en mejorar el control, sensado y capacidades de energía del sistema.
Entrevista con Tech Briefs: Yasemin Ozkan-Aydin
Tech Briefs: ¿Cómo funcionan los sensores magnéticos de tacto — qué hacen, cómo se controlan?
Yasemin Ozkan-Aydin: Cada robot tiene dos conectores magnéticos, que incluyen dos imanes de tierras raras Neodimio con polaridad N-S, en el frente y parte trasera del robot. El conector magnético en la parte trasera está unido a la cola y su polaridad puede invertirse (S-N) moviendo la cola hacia arriba. Así, cuando la cola está arriba, dos robots pueden conectarse entre sí y cuando la cola está abajo, pueden desacoplarse.
Tech Briefs: Cuando se envía una señal de "ayuda" a un robot, ¿cómo sabe el robot ayudante qué hacer y qué acciones tomar?
Yasemin Ozkan-Aydin: La señal de ayuda — encender la luz LED brillante en la parte trasera del robot — se envía a los robots ayudantes cuando el robot buscador se atasca en escaleras o terreno irregular. El estado [atascado] es detectado por la intensidad de luz medida por el robot buscador. Cuando el robot se atasca, no puede moverse hacia el objetivo (fuente de luz), y la intensidad de luz no cambia. Los robots ayudantes siempre esperan la señal del robot buscador.
Por supuesto, hay limitaciones en nuestro sistema. Por ejemplo, si un robot ayudante cae fuera del haz de un robot buscador, el robot ayudante no puede encontrarlo. En el diseño futuro, la comunicación entre robots debería mejorarse usando otros tipos de sensores como GPS. Sin embargo, a medida que aumenta la complejidad del sistema, los robots se vuelven más difíciles de controlar. Aquí, la inteligencia mecánica juega un papel importante.
Tech Briefs: ¿Qué significa "inteligencia mecánica" aquí? ¿Cómo interactúan exactamente? ¿Qué pasa cuando un robot se engancha en un obstáculo? ¿Cómo se envía señal a robots adicionales?
Yasemin Ozkan-Aydin: Inteligencia mecánica significa que un mecanismo responde al entorno, se adapta a nuevas situaciones externas, o realiza automáticamente algunas funciones sin retroalimentación sensorial ni guía de un controlador. Cada robot tiene cuatro patas direccionalmente flexibles y una cola. Cuando la pata, o cola, golpea un obstáculo, se dobla hacia atrás y cruza los obstáculos. Después de pasar el obstáculo, un resorte de retorno jala la pata a su posición original. Esta flexión pasiva también aumenta el área de contacto, lo que permite que una pata individual o la cola lidere con cambios de rugosidad de terreno, pérdida de contacto con el suelo durante la fase de apoyo, o pisar/golpear un obstáculo durante la fase aérea.
Todos los robots tienen dos interruptores como sensores de tacto para detectar estado de conexión: uno al frente y uno en la parte trasera del robot. Cuando dos robots están conectados, el empujador en forma de cúpula unido a la cola toca ambos sensores en la cola del robot delantero y en la cabeza del robot trasero. Aunque no hay comunicación de alto nivel (por ejemplo, enviar coordenadas GPS inalámbricamente) entre robots, los sensores de tacto permiten que cada robot sepa si está conectado con los otros robots. Además de los sensores de tacto, hay un sensor de luz, o fototransistor, en la parte inferior frontal de cada robot. Este sensor se usa para medir la intensidad de luz del entorno y proporcionar comunicación local entre robots.
Tech Briefs: ¿Podría amplificar una o dos aplicaciones prácticas del mundo real — qué podría lograr el enjambre, y cómo?
Yasemin Ozkan-Aydin: Enjambre de robots de patas pueden realizar tareas cooperativas del mundo real como operaciones de búsqueda y rescate, aplicaciones agrícolas (como siembra y cosecha, monitoreo ambiental e inspección de cultivos, etc.), transporte colectivo de objetos, y exploración espacial.
Tech Briefs: Respecto a alimentarlos, ¿podría imaginar algún tipo de cosecha de energía, digamos, basada en el movimiento?
Yasemin Ozkan-Aydin: Este es un punto muy importante que necesita mejorarse en diseño futuro. Quizás un mecanismo de cosecha de energía (como materiales piezoeléctricos) puede adjuntarse a las patas de los robots, y pueden cosechar energía durante la caminata, o cada robot puede tener un panel solar para cargar sus baterías. Otra opción es que solo uno de los robots pueda equiparse con un mecanismo de cosecha de energía, para reducir el costo total, y puede transmitir la energía a los otros robots.
Tech Briefs: ¿Qué inspiró este esfuerzo, especialmente modelos naturales?
Yasemin Ozkan-Aydin: Este estudio está inspirado en animales multi-patas, como ciempiés o milpiés, que pueden moverse efectivamente en terrenos diversos con cuerpos y extremidades flexibles y colectivos de hormigas que pueden auto-organizarse y crear estructuras, como puentes, para resolver problemas.
Tech Briefs: ¿Cómo busca mejorar los robots?
Yasemin Ozkan-Aydin: Actualmente, los robots están limitados por rango de comunicación limitado. Con comunicación mejorada entre individuos, esperamos que las unidades (cuadrúpedos) en el enjambre puedan coordinarse apropiadamente y cambiar sus marchas según condiciones ambientales o tareas que realicen. Además, las dimensiones de los robots pueden escalarse según las tareas a realizar.
¿Qué piensa? Comparta sus preguntas y comentarios abajo.
Sensor
- Robots industriales: diseño, fabricación y tendencias futuras
- Robots colaborativos de despliegue rápido para productividad mejorada
- ¿Está su fábrica lista para integración robótica? Guía práctica
- Maximizando la eficiencia con robots pórtico en automatización industrial
- Cómo los robots industriales revolucionan la manufactura automotriz
- Top 10 fabricantes de robots SCARA: impulse la eficiencia y reduzca costes
- Robots Colaborativos Guiados a Mano: Estándares de Seguridad Explicados
- Robots Enjambre de Cuatro Patas Avanzados para Navegación en Terreno Complejo
- Nuevo algoritmo permite robots suaves auto-sensores para tareas fiables
- Asistentes robóticos sanitarios: 5 claves esenciales
- Robots hospitalarios: Revolucionando atención al paciente y seguridad del personal