



Datos clave sobre robots industriales: Del Unimate a las aplicaciones modernas
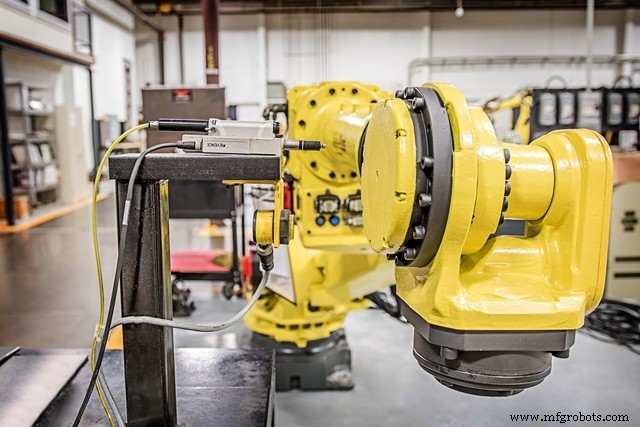
Los robots han recorrido un largo camino desde el Unimate, el primer robot industrial inventado por George Charles Devol. Desde entonces, los robots industriales han sido definidos por la Organización Internacional de Normalización (ISO) como "manipuladores multipropósito, reprogramables, controlados automáticamente, programables en 3 o más ejes". Este artículo repasa algunos datos clave sobre robots útiles para cualquier usuario actual o futuro de robots.
Tipos de robots
Hay 3 tipos principales de robots:
- Robots articulados: Tienen articulaciones rotativas.
- SCARA: Selective Compliant Assembly Robot Arm, con ejes paralelos.
- Robots pórtico (Gantry): Tienen 3 ejes principales de control y son lineales.
Componentes principales
Hay 3 componentes centrales que conforman la anatomía de un robot: el manipulador, el EOAT y el controlador.
- Manipulador: Es el brazo largo y articulado y la muñeca del robot. Permite al robot extenderse, girar y alcanzar diferentes grados. Los movimientos del brazo vienen determinados por los ejes de movimiento. La mayoría de robots industriales trabajan con 3-6 ejes.
- Herramienta de extremo de brazo (EOAT): Este accesorio en la muñeca del robot es lo que manipula las piezas específicas para las que están diseñadas las aplicaciones. Es una parte vital del robot y puede incluir antorchas de soldadura, pinzas, sierras y muchos más dispositivos finales.
- Controlador: Actúa como el cerebro del robot y proporciona su soporte de aplicación. Ejecuta los cálculos intrincados necesarios para que el robot manipule su EOAT para aplicaciones particulares. Dispositivos portátiles llamados pulsadores de enseñanza (teach pendants) se usan para programar y almacenar información para los controles.
Aplicaciones
Los robots industriales se diseñaron primero para aplicaciones como manipulación de materiales, soldadura por puntos y pintura por pulverización. Gracias a los avances tecnológicos del siglo XXI hay una variedad de aplicaciones para las que pueden usarse los robots hoy. Algunas de las más populares incluyen:
- Soldadura: La aplicación robótica más popular. Los tipos más comunes son soldadura por arco y soldadura por puntos.
- Pintura por pulverización: Como los robots son consistentes con alta repetibilidad, son ideales para pintura. Crean patrones uniformes reduciendo costes con menos material desperdiciado.
- Montaje: Los robots son perfectos para ensamblar porque pueden realizar fácilmente tareas monótonas y repetitivas.
- Paletizado y manipulación de materiales: Muchos fabricantes recurren a robots para estos procesos porque son más limpios que los trabajadores humanos. No introducen polvo, suciedad u otras sustancias extrañas, ideal para manipular productos de consumo que deben mantenerse limpios.
Consideraciones para la selección
Es importante entender los criterios que busca al seleccionar un robot. Algunas características importantes a considerar incluyen: Coste, Fabricante, Tamaño, Tipo de aplicación, Tipo de robot, Entorno de trabajo, Rendimiento (precisión, repetibilidad, etc.).
Contacte con RobotWorx en línea o en el 877-762-6881 para cualquier pregunta adicional, datos sobre robots o presupuestos.
Robot industrial
- Robots industriales: diseño, fabricación y tendencias futuras
- Robots colaborativos de despliegue rápido para productividad mejorada
- Visión robótica en la industria: De la visión a la autoprogramación
- Qué es un robot de autoprogramación y por qué importa
- ¿Está su fábrica lista para integración robótica? Guía práctica
- Maximizando la eficiencia con robots pórtico en automatización industrial
- Cómo los robots industriales revolucionan la manufactura automotriz
- Top 10 fabricantes de robots SCARA: impulse la eficiencia y reduzca costes
- Robots colaborativos: Revolucionando la interacción humano-máquina
- Robots Colaborativos Guiados a Mano: Estándares de Seguridad Explicados
- Asistentes robóticos sanitarios: 5 claves esenciales