



Construye un Avión RC Completo con Arduino desde Cero
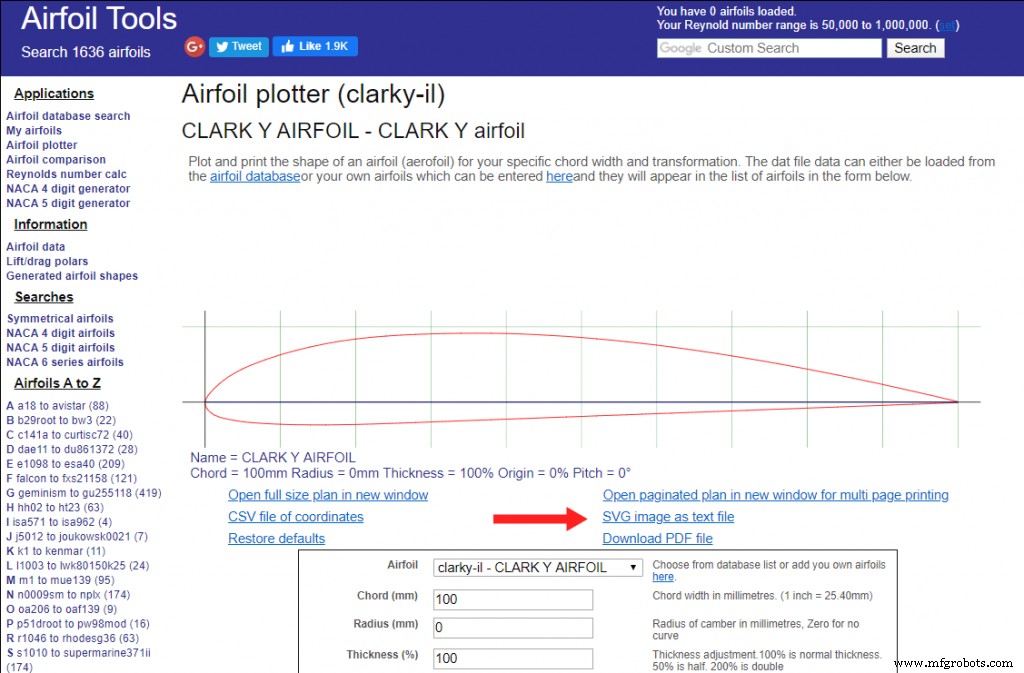
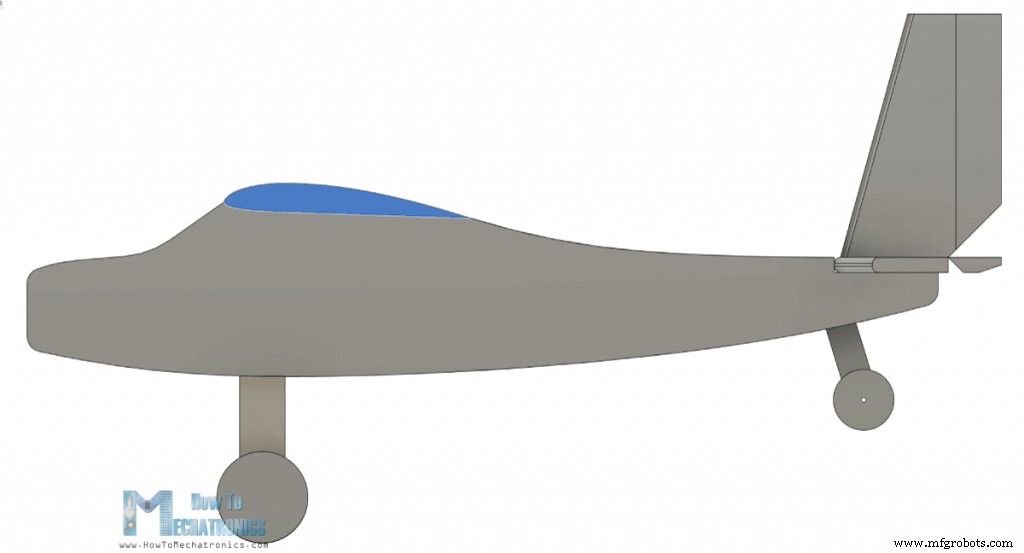
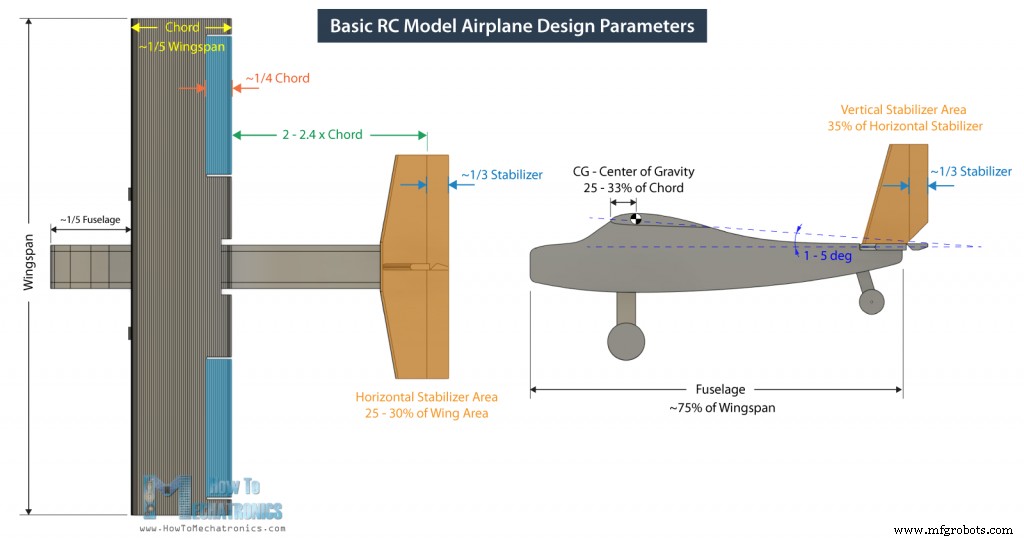
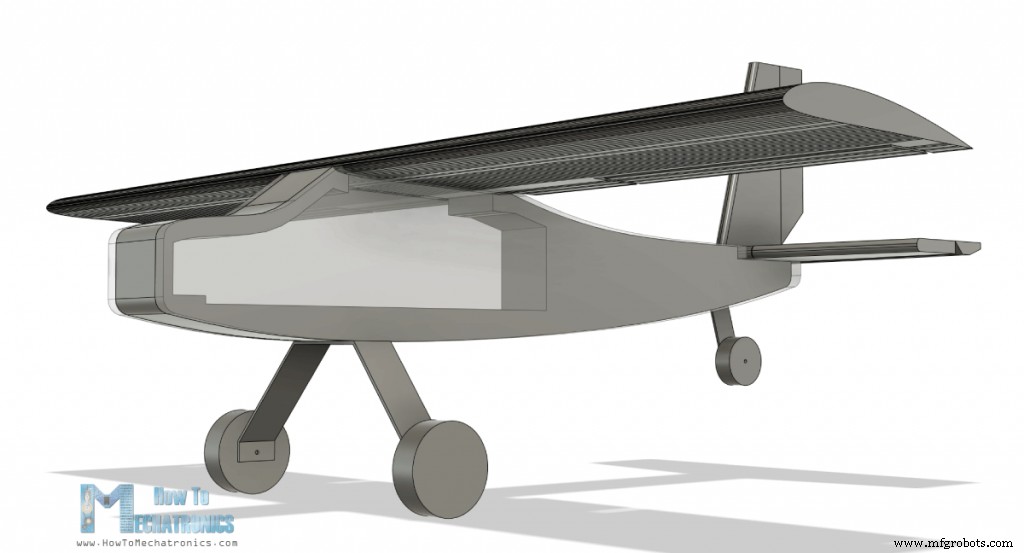
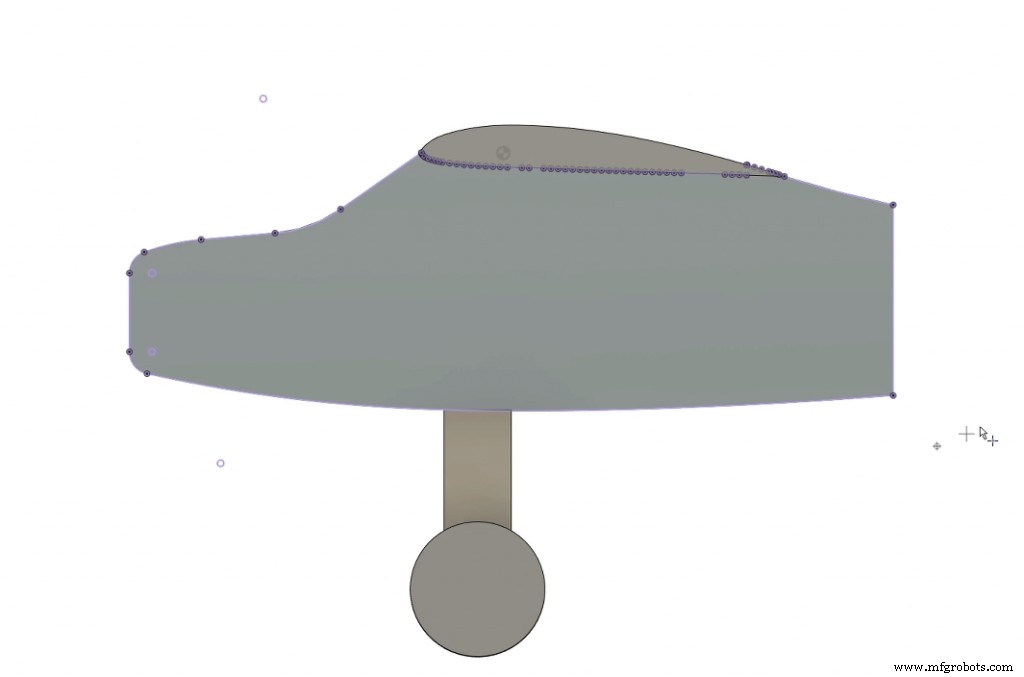
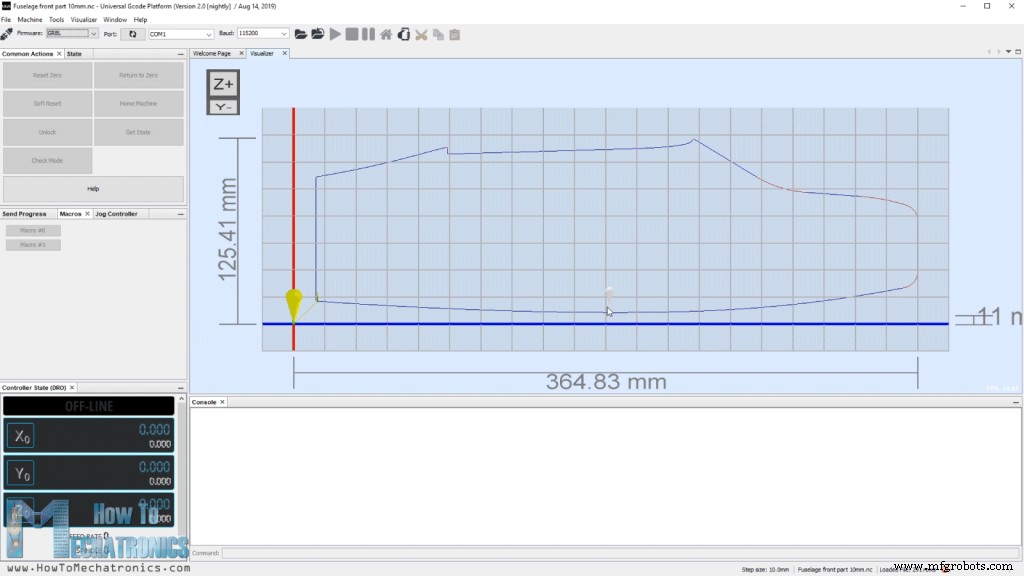
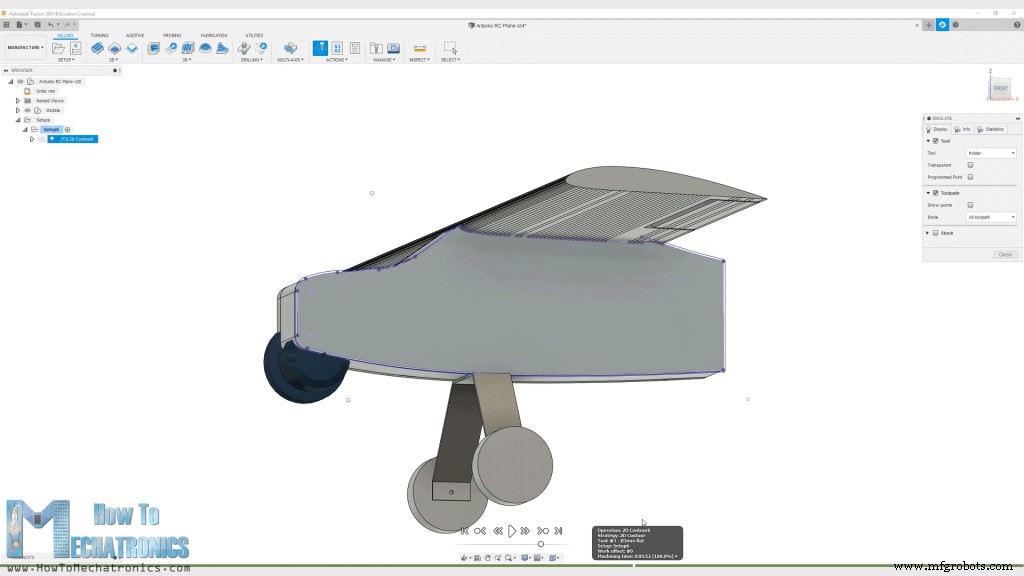
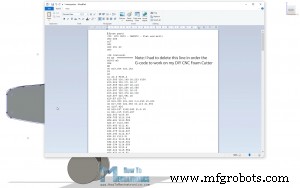
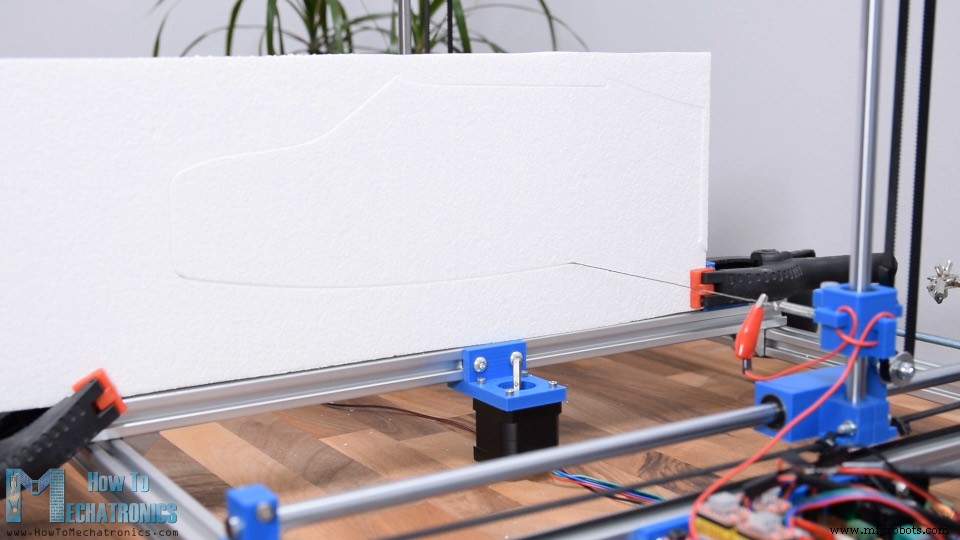
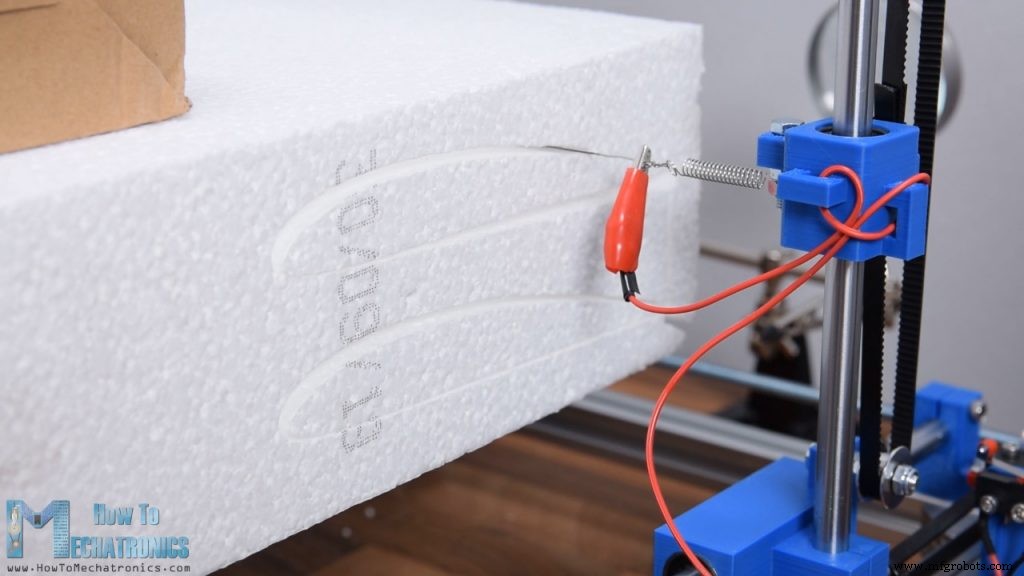
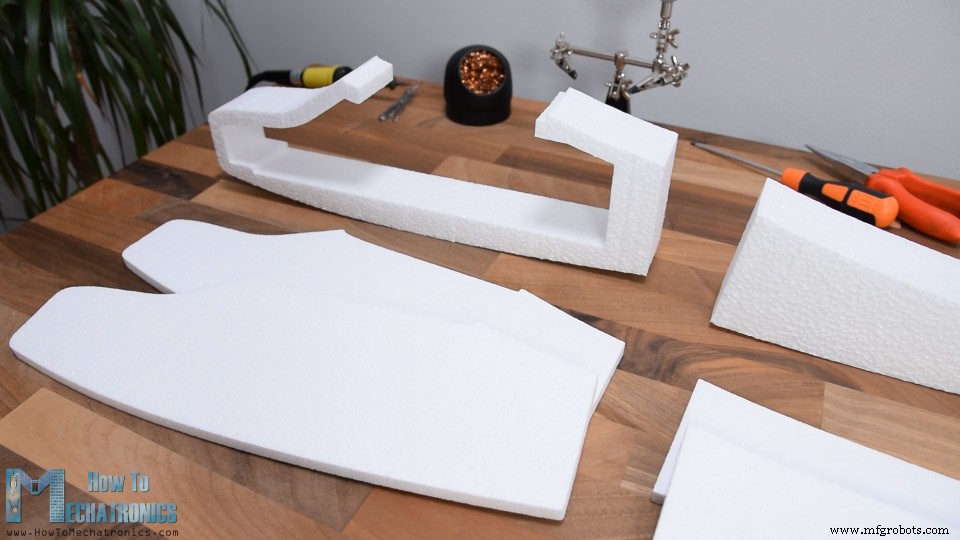
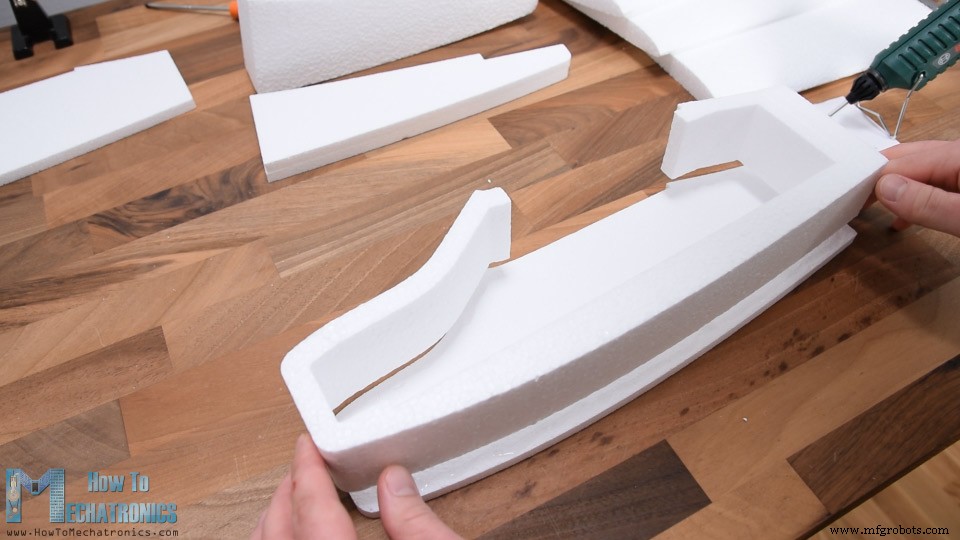
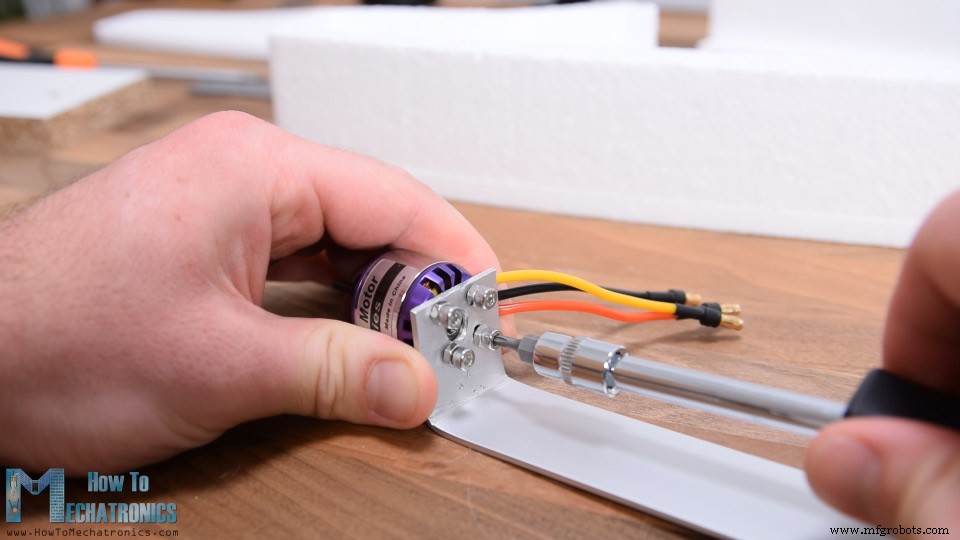
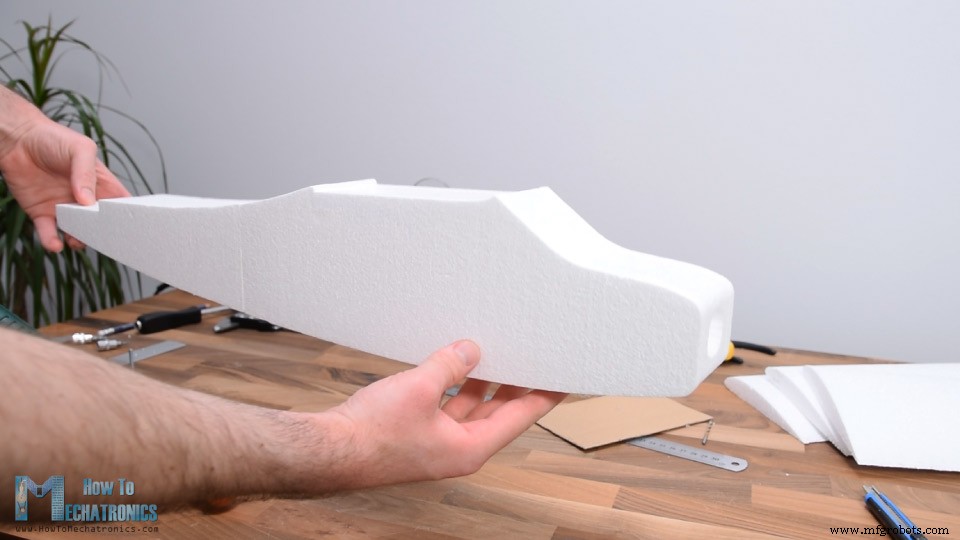
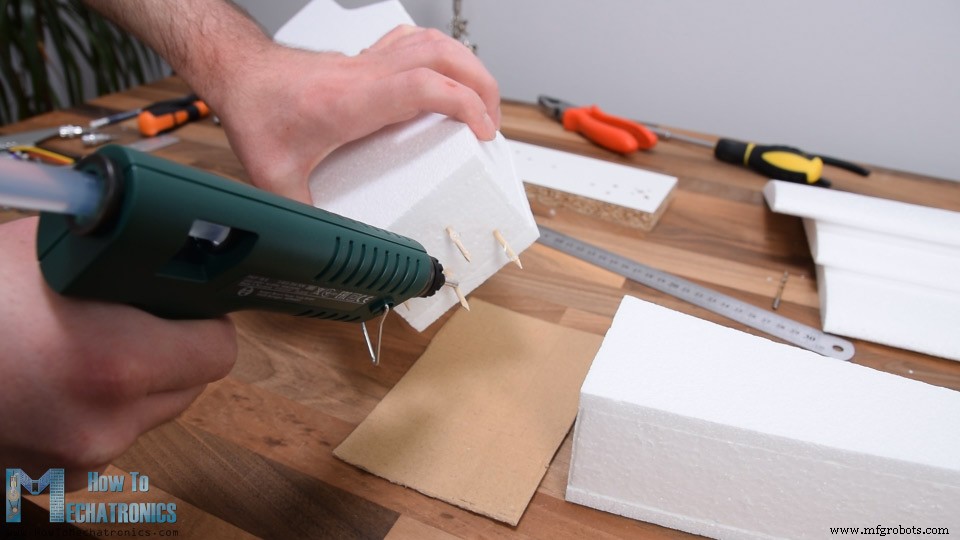
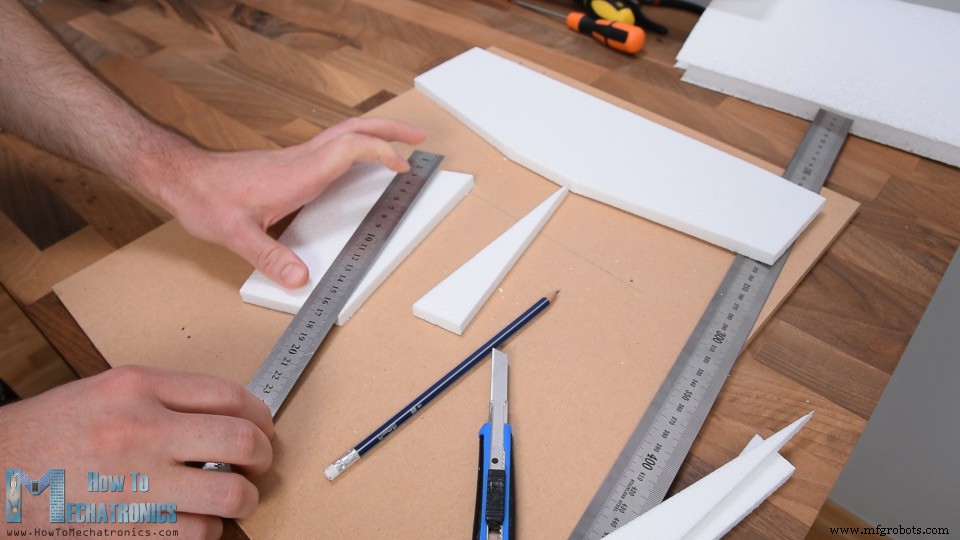
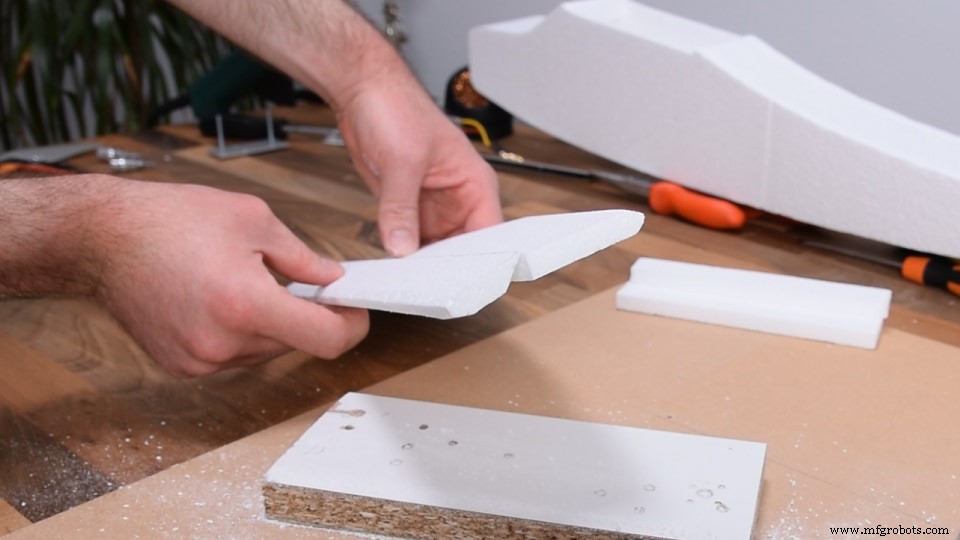
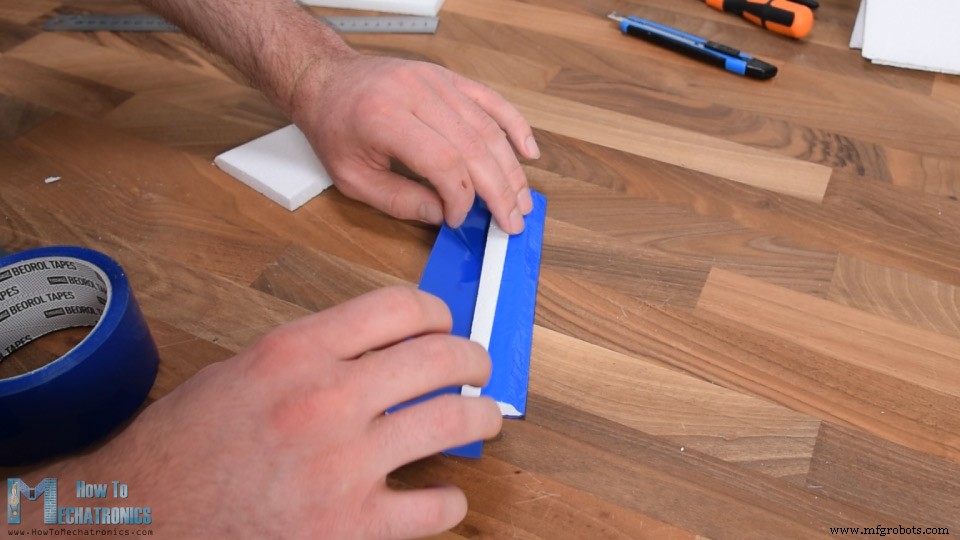
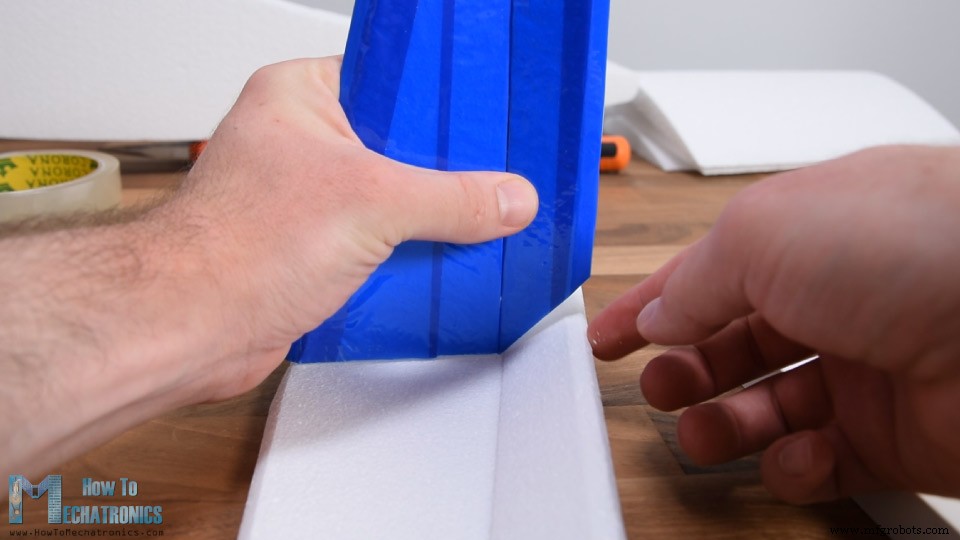
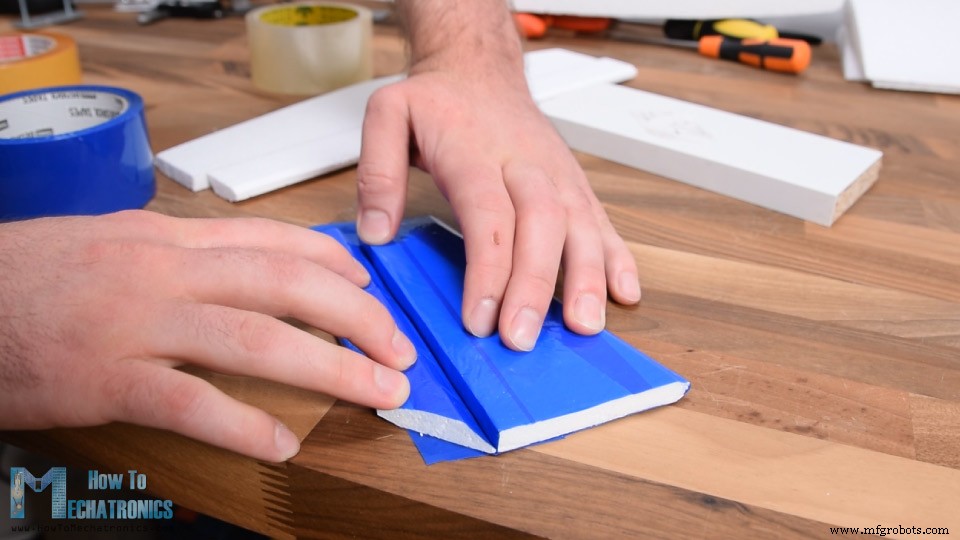
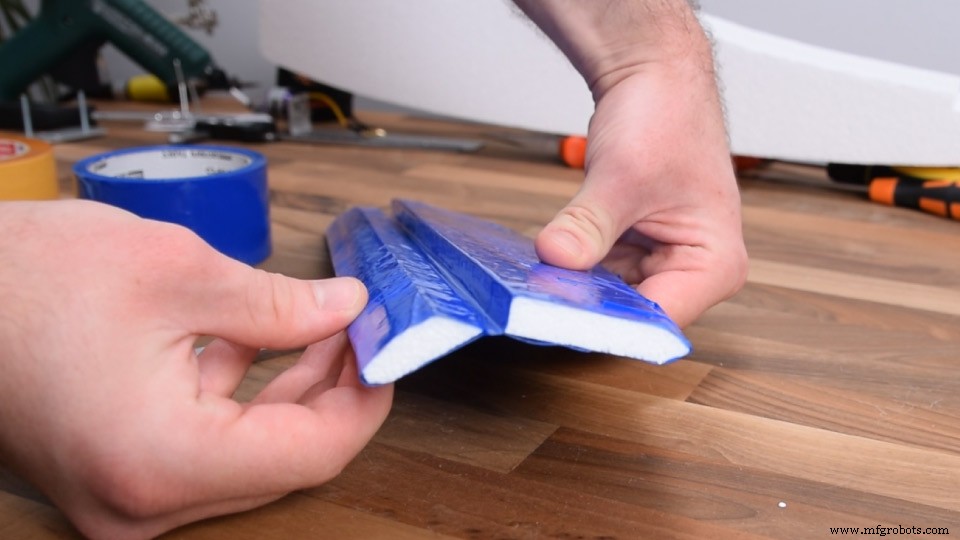
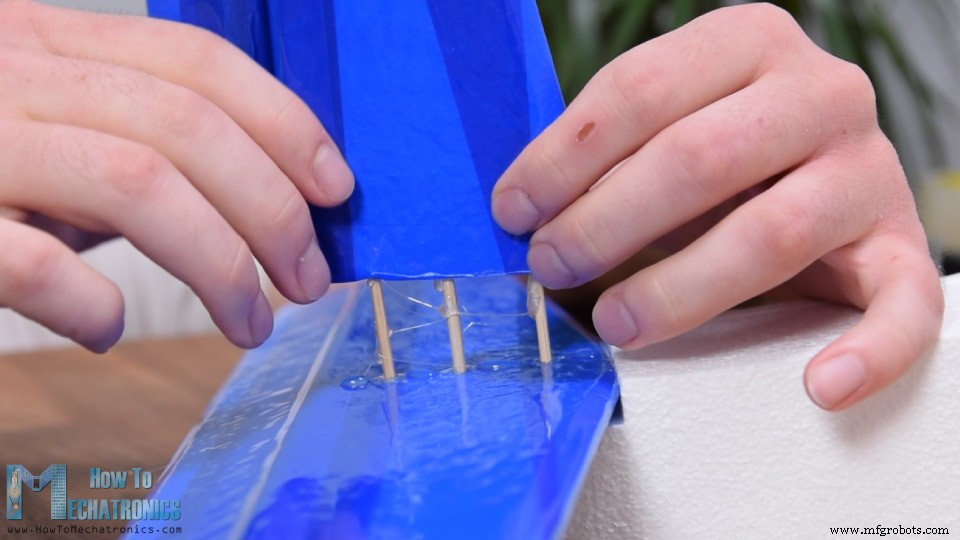
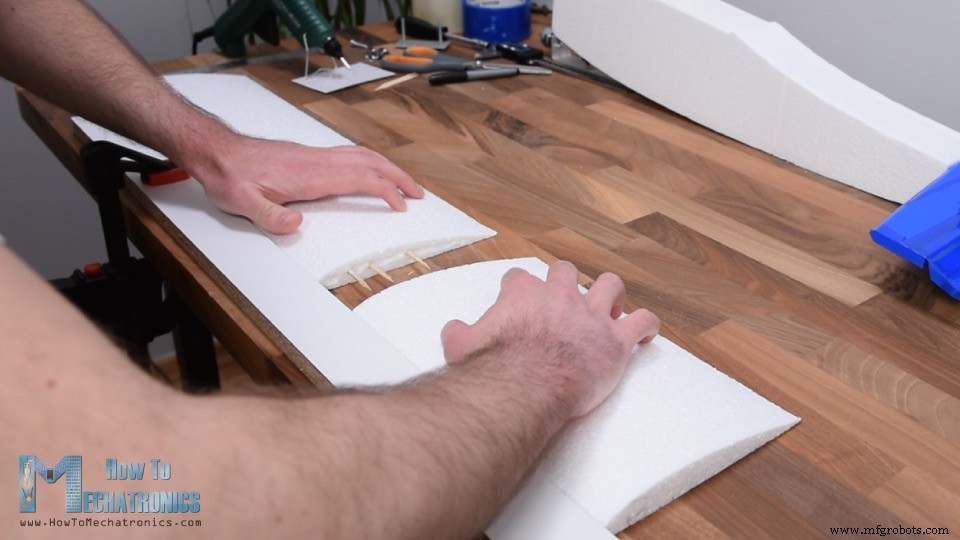
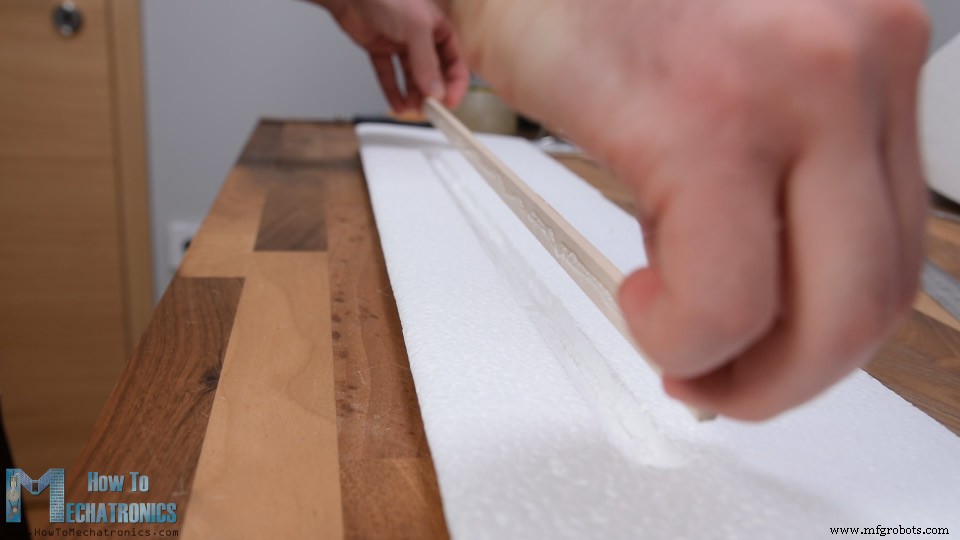
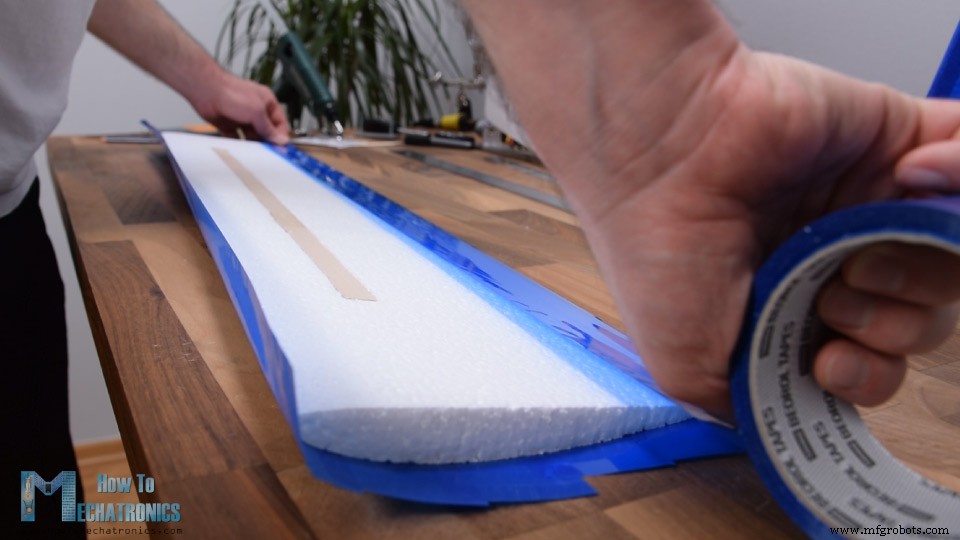
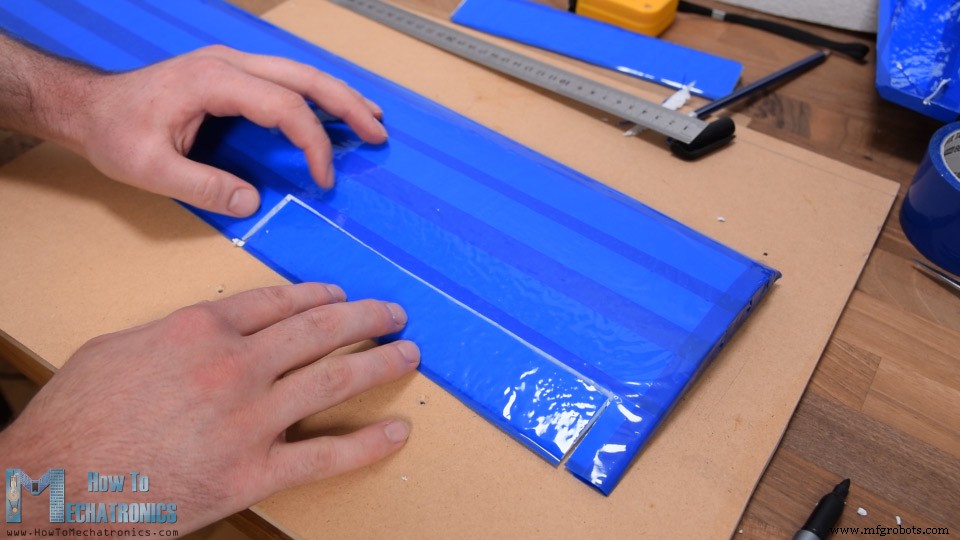
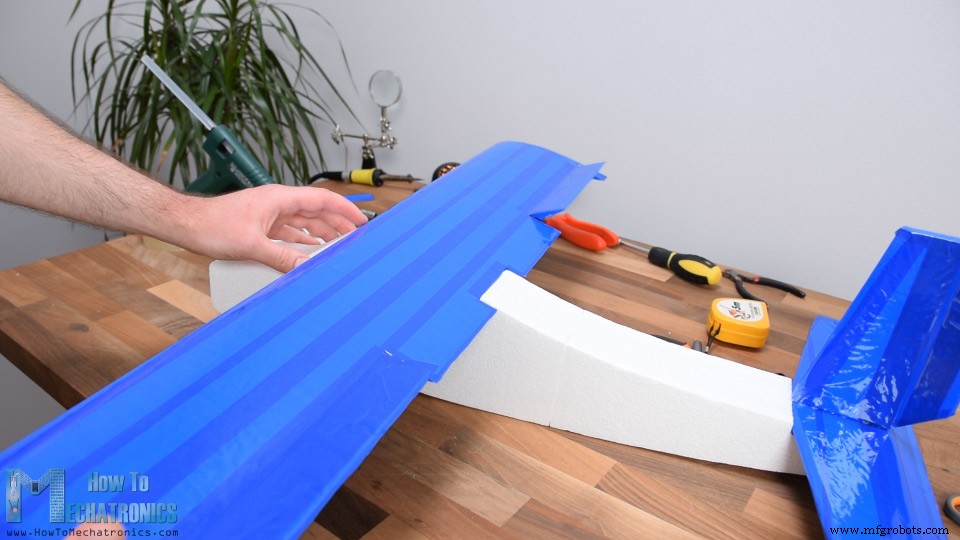
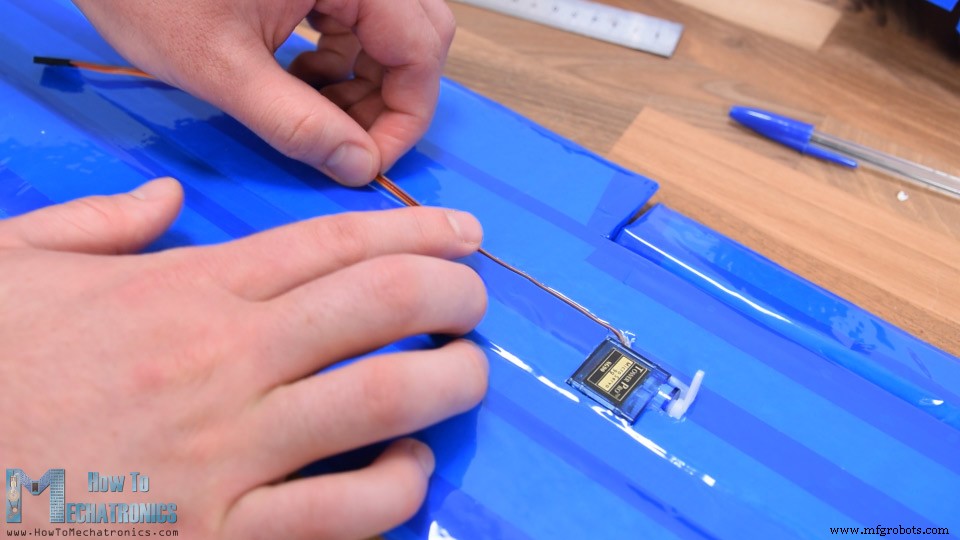
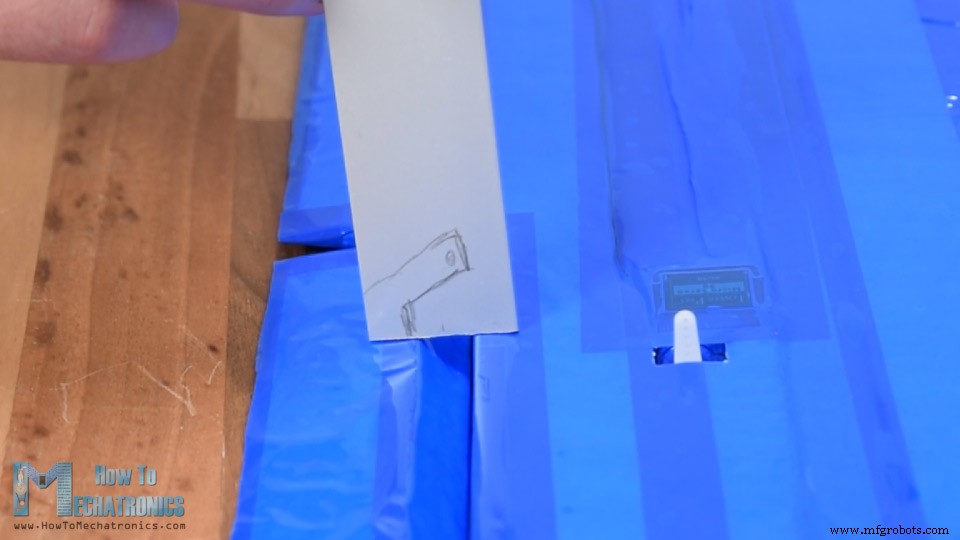
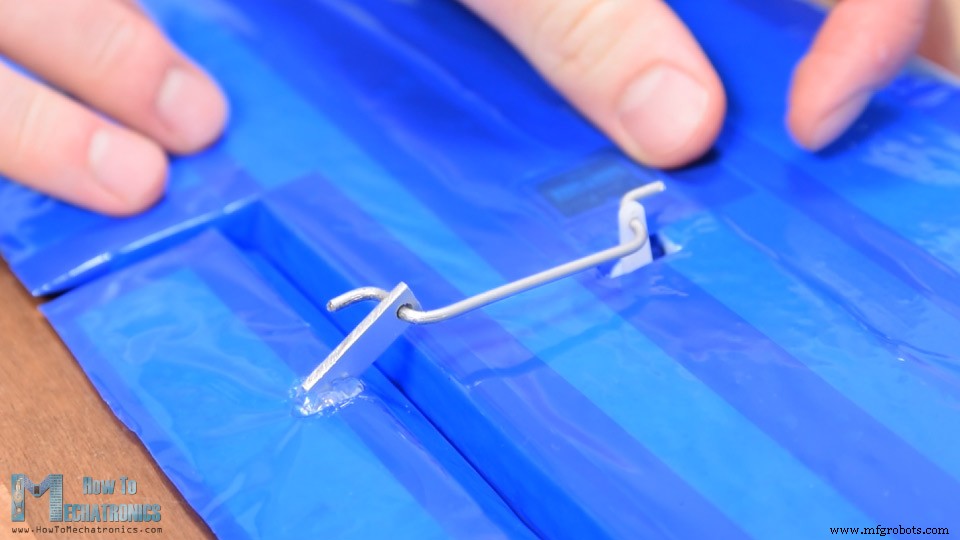
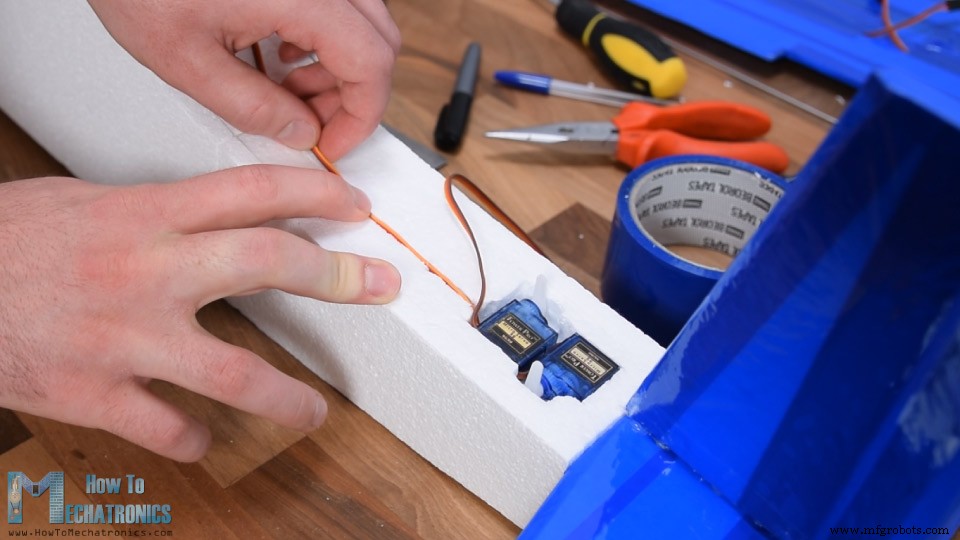
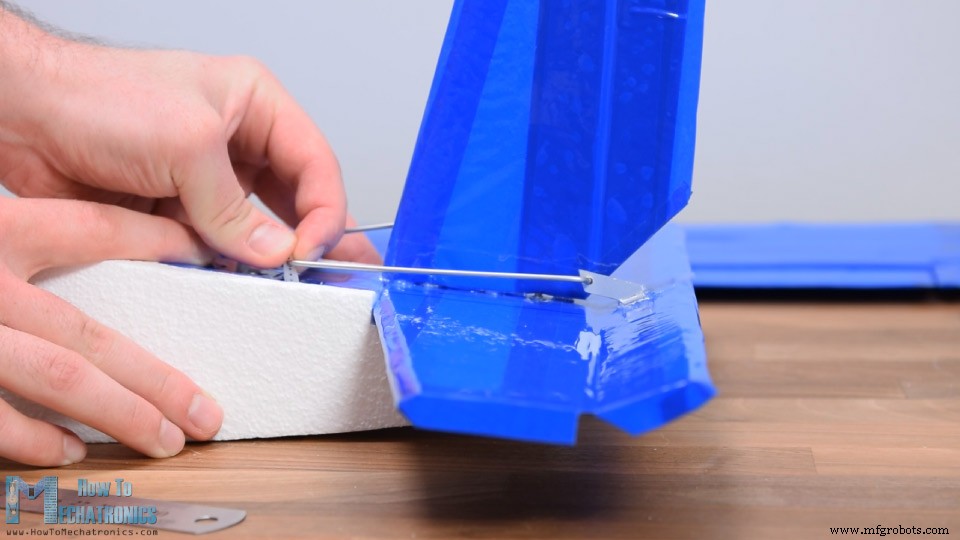
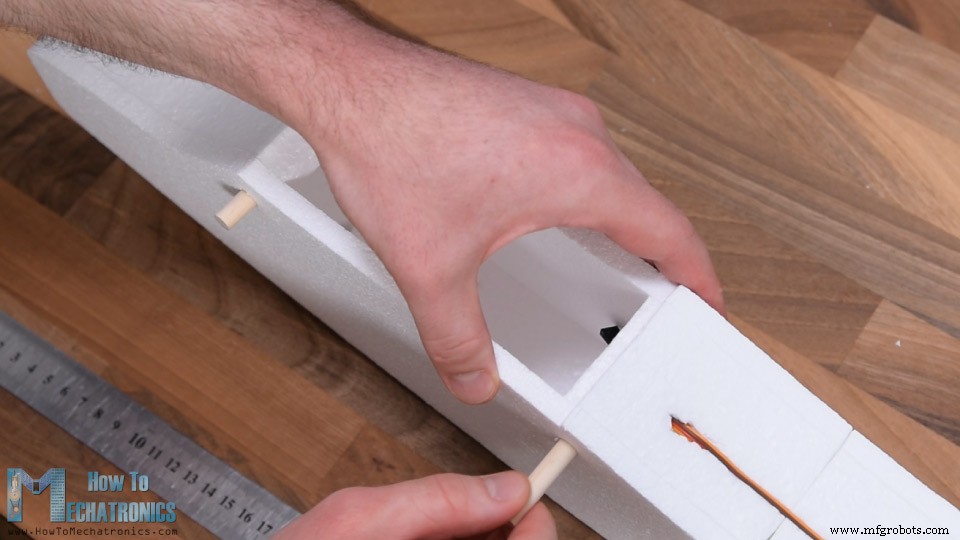
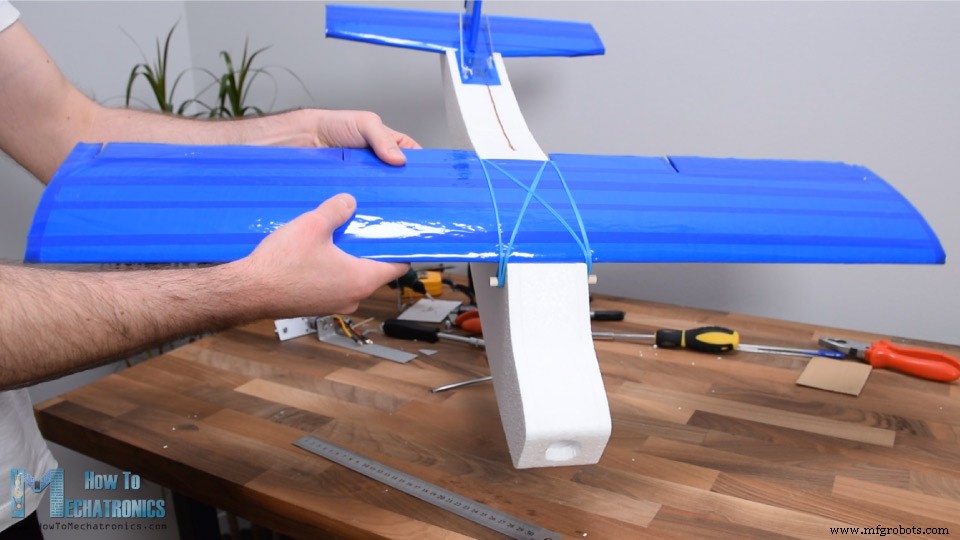
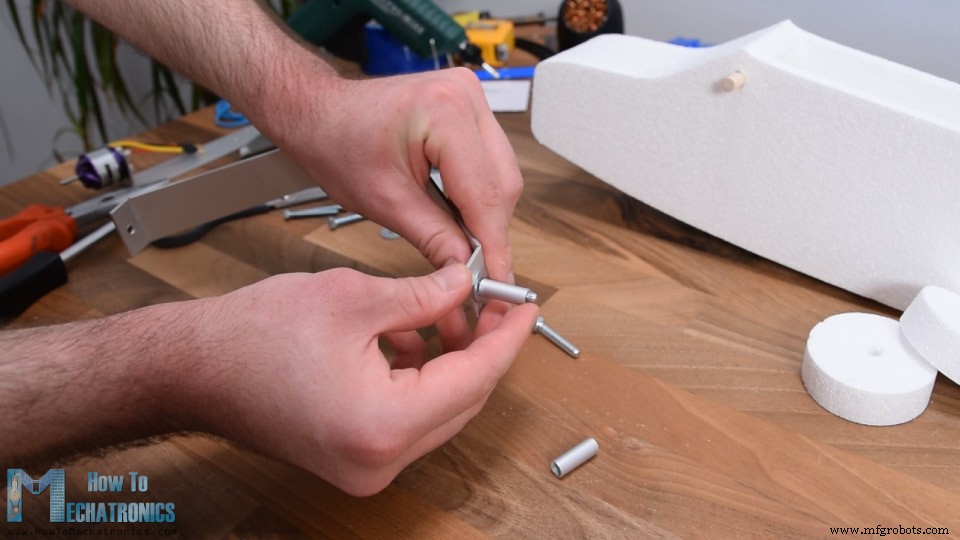
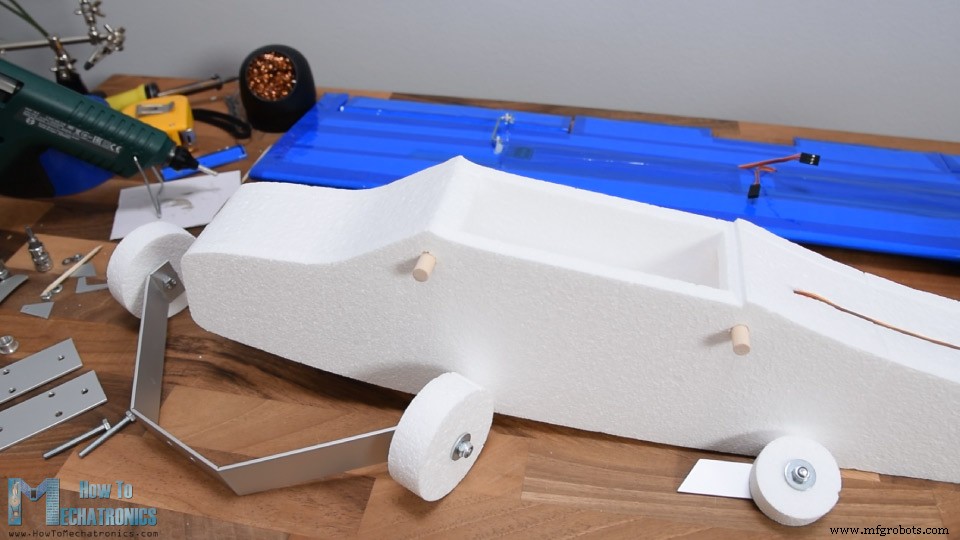
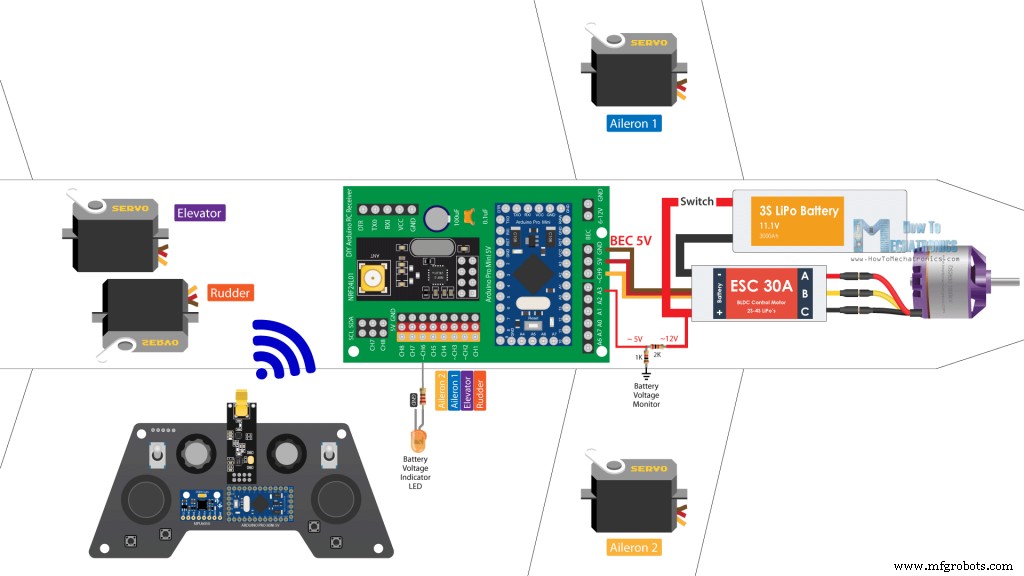
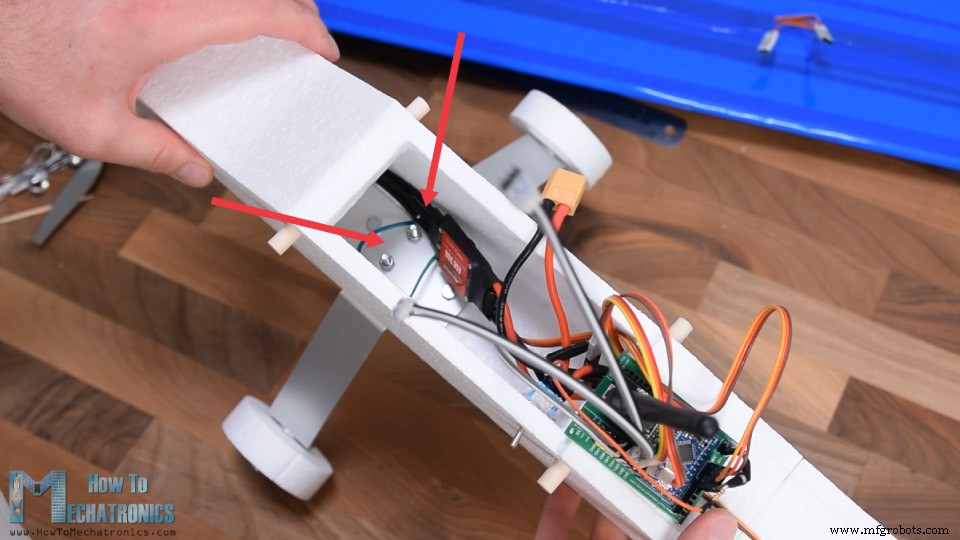
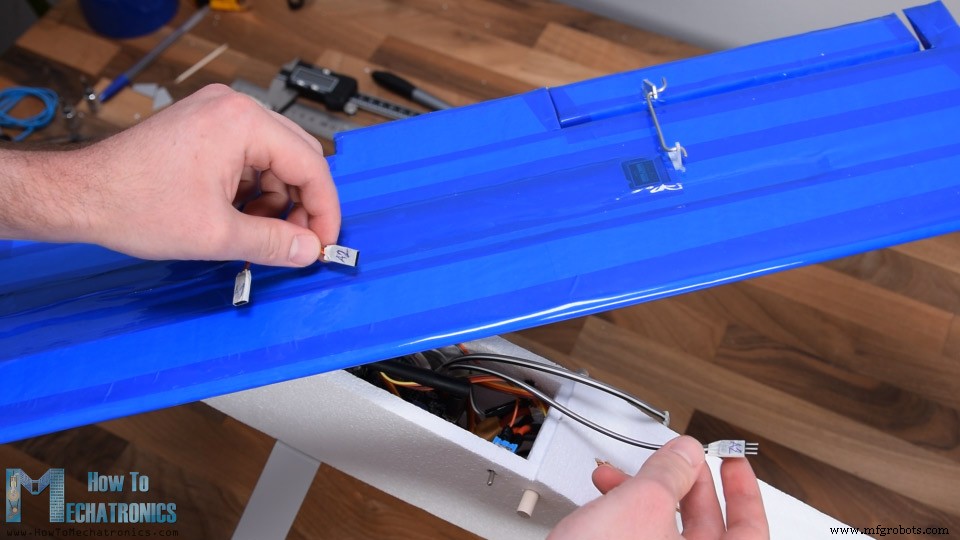
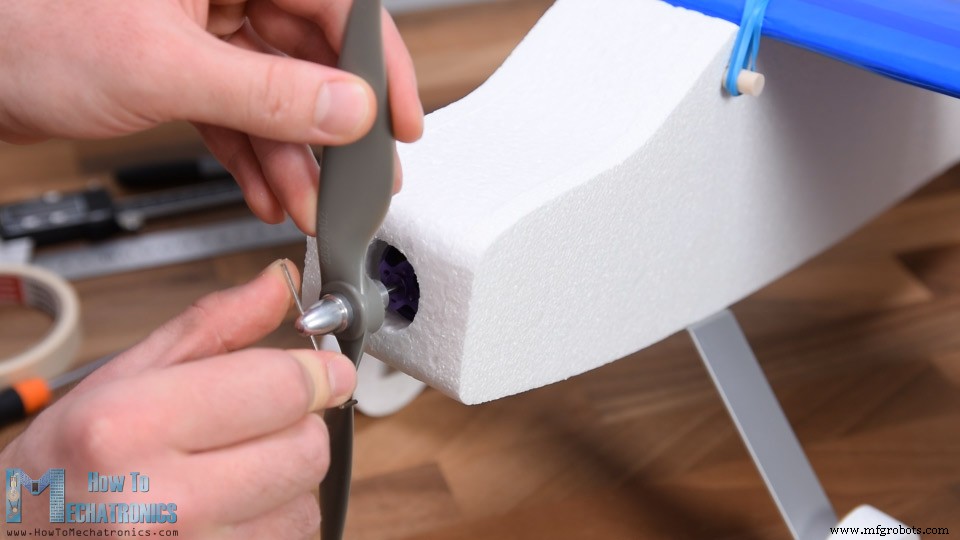
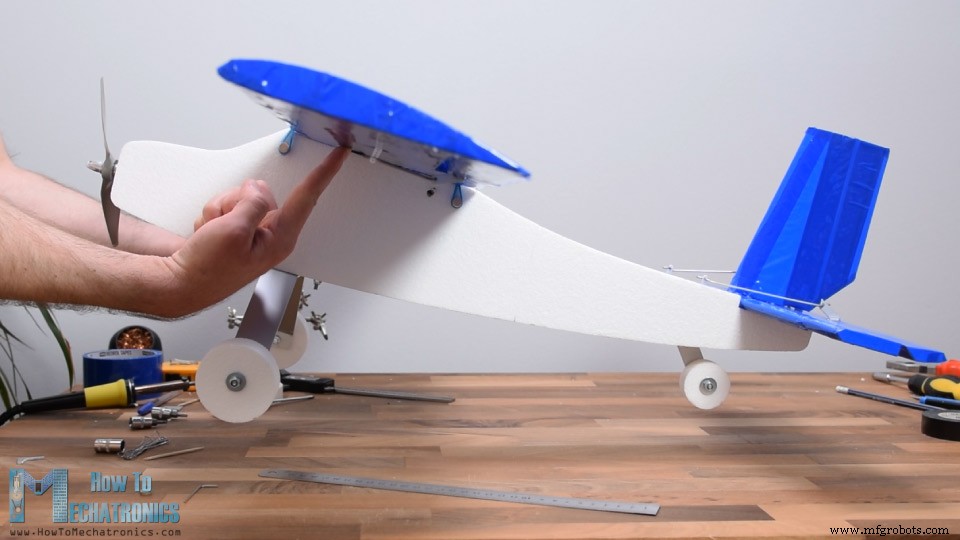
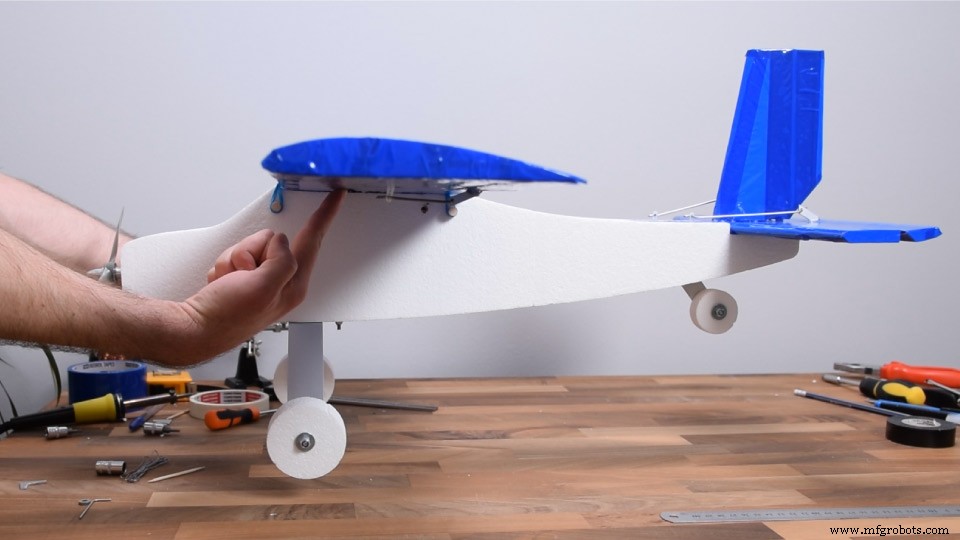
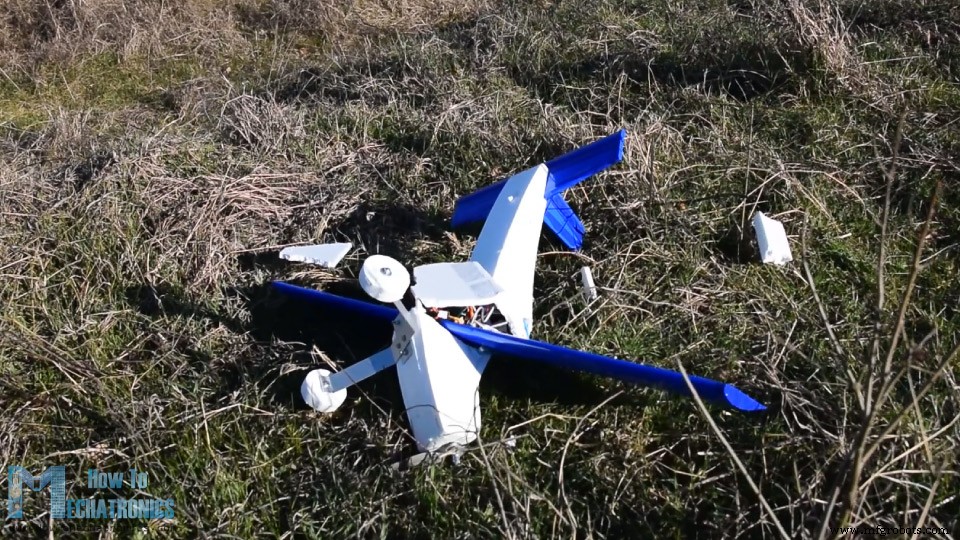
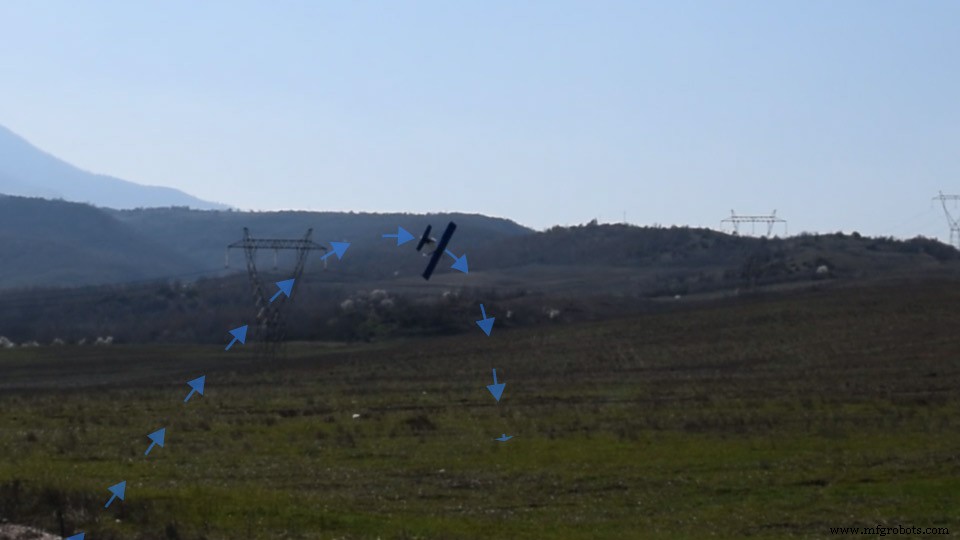
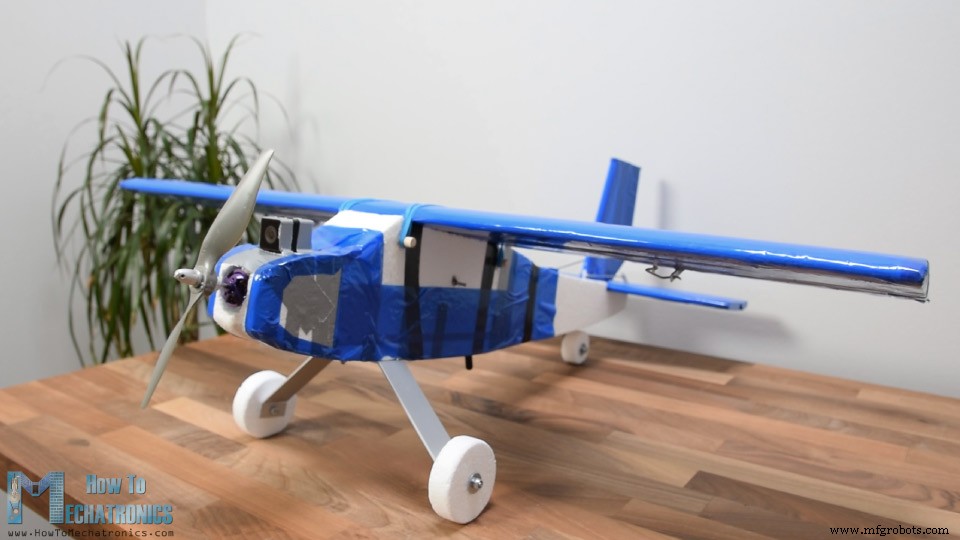
En este tutorial muestro cómo construí un avión RC basado en Arduino, y cómo controlarlo con el mando Arduino personalizado que construí en video anterior. Video o tutorial escrito abajo. Avión enteramente de espuma (Styrofoam). Formas cortadas con mi Máquina CNC Corte Espuma Arduino (tutorial previo). Aunque uso CNC, es 100 % DIY porque la CNC también es DIY. Control 100 % DIY: Arduino + módulo radio NRF24L01. Joystick derecho → alerones y elevador. Joystick izquierdo → timón y motor. Potenciómetro derecho → sensibilidad controles / reducir recorrido servos. Potenciómetro izquierdo → sub-trim timón / posición neutra servo. Y la característica principal: ¡vuela! Diseño en Fusion 360. Miré aviones RC comerciales y seguí reglas básicas de diseño aeromodelismo. Punto partida: envergadura 80 cm. Longitud fuselaje ≈ 75 % envergadura. Perfil alar (airfoil): CLARK Y, popular en RC. Descargué perfil de airfoiltools.com (.SVG) → importé a Fusion 360. Ajusté tamaño: cuerda alar ≈ 1/5 envergadura. Estabilizadores horizontal/vertical según mismas reglas. Parámetros básicos diseño: Fuselaje: dos lados 10 mm + núcleo 50 mm hueco (electrónica). Modelo 3D descargable (2 versiones: v1 = imágenes; v2 = morro menor, motor más adelantado para mejor flujo). Mi CNC área trabajo 45 cm; fuselaje 60 cm → 2 piezas. Corté fuselaje a 34 cm del morro, nuevo sketch con forma proyectada + punto cerca. En pestaña Manufacturing Fusion 360 genero G-code. Nuevo setup: sketch como modelo, punto añadido = origen, ejes X/Y ajustados. Operación 2D Contour. Herramienta nueva: diámetro 3 mm (tamaño corte hilo caliente). Avance corte: 150 mm/min (depende hilo/espuma). Pestaña Geometry: seleccionar contorno. Heights: todo 1 mm (sin eje Z en mi CNC). Linking: entrada cerca origen. Simulación → trayectoria bucle cerrado pasada única → Post Process: GRBL, carpeta salida, nombre, Post. Guardar archivo → ver G-code en WordPad o similar. Cargar G-code en Universal G-code Sender → enviar a CNC. Proceso no profesional pero funciona para mi CNC DIY. Detalles CNC en tutorial dedicado (enlace en descripción video). Descarga G-codes aquí: Lados: espuma 1 cm. Núcleo: 5 cm. Ala: espuma 10 cm, cortada ~30 cm ancho (máx. mi máquina). 2 perfiles ala en 1 G-code, corté varios. Envergadura 80 cm → pegar 3 piezas 27 cm. Corté extremos a mano para perpendicularidad. Piezas cortadas: 3 frontal, 3 trasero, 3 ala. Montaje con pistola pegamento caliente (funde un poco espuma pero funciona). Otra opción: epoxi 5 min. Antes de pegar otro lado, hice soporte motor. Perfil aluminio 30 mm (ligero). Corté ~18 cm, marqué/taladré agujeros motor (broca 3 mm), doblé 90°. Motor atornillado M3. Con este conjunto hice agujero en parte frontal espuma. Cuchilla → agrandar a 30 mm (diámetro motor). Otro lado soporte: 4 agujeros (fijar soporte + tren aterrizaje). Marcados en fuselaje, taladrados 4 mm a mano. Otra pieza aluminio 7 cm mismos agujeros → fija soporte motor. Tornillos M4 fijan soporte sin dañar espuma. Lo quité y seguí pegando otro lado. Mismo método parte trasera. Unión frontal-trasero: palitos brocheta entre medias para reforzar. Sugiero palos mayores (al estrellarse rompe fácil). Buena cantidad pegamento caliente, apreté. Fuselaje listo, queda chulo. Estabilizadores: cuchilla → 2 piezas 10 mm espuma. Biselé bordes (estética + aerodinámica). Pegado directo a cola pero antes superficies de control. Corté ~1/3 longitud = superficie control (elevador horizontal, timón vertical). Biselé superficie contacto para bisagra. Cuchilla afilada para corte limpio. Más aerodinámica: lija → bordes ataque redondeados, salida ligeramente lijados. Espuma frágil → envolví todo estabilizadores+superficies con cinta embalaje. Refuerza + aerodinámica (cinta más lisa). Timón: corte inferior 45° para hueco elevador. Bisagra con cinta: une ambas partes → bisagra fuerte. Mismo proceso estabilizador horizontal. Cinta también en otro lado para más fuerza. Cinta en laterales → estabilizadores listos. Pegué horizontal a fuselaje (pegamento caliente). Vertical: 3 palitos brocheta insertados/pegados a través horizontal+fuselaje, pegamento encima, presioné firme. Estabilizadores listos. Ala. Ala = 3 piezas (límite CNC). Palitos brocheta refuerzo al pegar. Para alinear: tira madera recta donde deslizar piezas. Ala frágil (larga y fina) → refuerzo: palo madera. Corté a medida, marqué bolsillo en ala, cuchilla → hueco lento/cuidado. Pegamento + palo sin alterar perfil alar. Ala más fuerte. Aún rompería al impactar → envuelta toda en cinta embalaje (como estabilizadores). Desde borde salida (trailing edge) a borde ataque (leading edge). Así aire entrante no despega cinta. Proceso fácil pero requiere mano firme/paciencia. Ala perfecta: fuerte, aerodinámica, bonita. Alerones: 22 cm ancho, ~1/4 cuerda. Corté ~0,5 cm para movimiento libre. Bordes expuestos → cinta. Bisel inferior alerón 45°, bisagra con cinta (método anterior). Hueco central ala para encaje en fuselaje. Servos alerones: micro servos 9g. Marqué posición, cuchilla → hueco en ala. Quité soportes servo (forma simple). Pegamento + inserción. Cuchilla → ranura servo-centro ala para cableado. Cubrí con cinta. Mismo proceso otro lado. Pernos control (control horns): perfil aluminio (mismo que soporte motor). Dibujé a mano aprox. altura perno servo + sobresalga bisagra. Sierra arco → corte. Varilla acero 2 mm → agujero 2,5 mm en perno. Ranura en alerón + pegamento perno. Medí varilla (servo en neutro) → varilla 2 mm con alicates. Neutro: manual centro rango, o tester servo, o Arduino. Repetí otro lado. Ala completada. Servos timón+elevador: mismos 9g, proceso idéntico. Marqué, hueco cuchilla, pegué ambos (ejes salida opuestos). Ranura fuselaje para cables → compartimento electrónica. Cinta sobre servos + huecos pernos. Pernos + pegamento. Varillas correspondientes. Tren aterrizaje: 2 varillas madera 8 mm. Agujeros manuales broca 6 mm. Sobresalen ~1 cm cada lado. Pegamento caliente a fuselaje. Sujeción ala-fuselaje: gomas elásticas. Ala extraíble + gomas absorben impacto en choque. Montaje fuerte. Tren aterrizaje: perfil aluminio + ruedas espuma (CNC). Ranuras perfil para doblar fácil. Aspecto final: Ruedas: tornillos M5 + tubo aluminio 6 mm int. Tubo fijo a soporte M5 tuerca, arandelas M5 lados → rueda gira libre. Misma rueda trasera. Componentes listos. Electrónica ahora. Transmisor y Receptor custom basados en Arduino Pro Mini. Tutoriales detallados transmisor/receptor previos. Aquí: diagrama y principio funcionamiento. Componentes: Radio: módulos NRF24L01. Transmisor DIY: joysticks, potenciómetros, botones → envía datos constantemente. Receptor: recibe vía NRF24L01 → comanda servos y motor brushless. Control servos/motor brushless con Arduino = simple. Concepto avión RC Arduino no difícil. Motor brushless: 1000 KV, ESC 30A. ESC alimenta motor + Arduino/servos vía BEC (5 V). Potencia ESC+motor: LiPo 3S. Extra: LED indicador batería baja. Divisor tensión: 12 V LiPo → ~5 V para entrada analógica Arduino → detectar < 11 V. Receptor tiene canales libres → añadir funciones: luces estroboscópicas, flaps, mecanismos lanzamiento… Conectado según diagrama. Canal 1 = timón, 2 = elevador, 3 y 4 = alerones, 6 = LED. LED y interruptor en lados opuestos. Tren aterrizaje atornillado a soporte motor (2 tornillos). Inserto motor+soporte por apertura superior, atornillo, pongo tren. Al insertar, gomas sujetan batería. Conecté batería a ESC, metí todo. Cables extensión → conectar alerones ala a receptor, fijar ala con gomas. Hélice en motor. Queda: comprobar CG (centro de gravedad). CG = factor crítico para volar bien o volar. Inicialmente cola pesada → batería al morro + peso (tornillos/tuercas) → equilibrado. ¡Avión RC Arduino listo! Probemos fuera. Primer vuelo (maiden) no fue bien. Resultado del choque: Conclusión: seguía cola pesada y motor parecía falto de potencia. Sin otro motor/hélice, modifiqué morro: más pequeño, motor más adelantado (mejor flujo), bordes redondeados. Refuerzo estructura: palos madera + perfiles aluminio pegados dentro fuselaje. Fondo compartimento electrónica: 2 agujeros (aire escape frontal + antena NRF24L01 fuera para mayor alcance). Intento 2: similar, pero mejor flujo/potencia. Fuselaje rompió de nuevo → espuma débil. Nuevo fuselaje con cinta duct tape reforzando. Intento 3: prometedor pero terreno despegue malo. Avión se fue a derecha, golpeó borde camino, rompió. Reparé + cinta duct + cinta embalaje casi todo fuselaje. ¡Debería haberlo hecho antes! Dio resistencia correcta: no rompió tras varios choques más. Problema: rompí 4 hélices → usé hélice pegada. Se deshizo en despegue. Otra hélice pegada de 2 rotas → ¡suerte! Avión despegó bien. Suerte duró poco: hélice rompió en vuelo. Como primera experiencia volando RC, considero proyecto exitoso: probé concepto sistema 100 % Arduino para control RC. Controles del mando muy bruscos: joysticks malos (poco recorrido, mala respuesta). Solución en software: potenciómetro derecho → sensibilidad controles; potenciómetro izquierdo → trim timón. Código = mismo que tutorial previo (control servos/motor brushless con NRF24L01). Código completo: Descripción: Explico funciones principales; detalles en tutorial previo. Tras recibir datos transmisor: ¡Opiniones en comentarios, especialmente de expertos en RC! Principiantes: canal FliteTest (recurso increíble para mundo RC). Enlace en descripción. ¡Espero que disfrutaras y aprendieras! Preguntas en comentarios y mira mi Colección Proyectos Arduino.Resumen
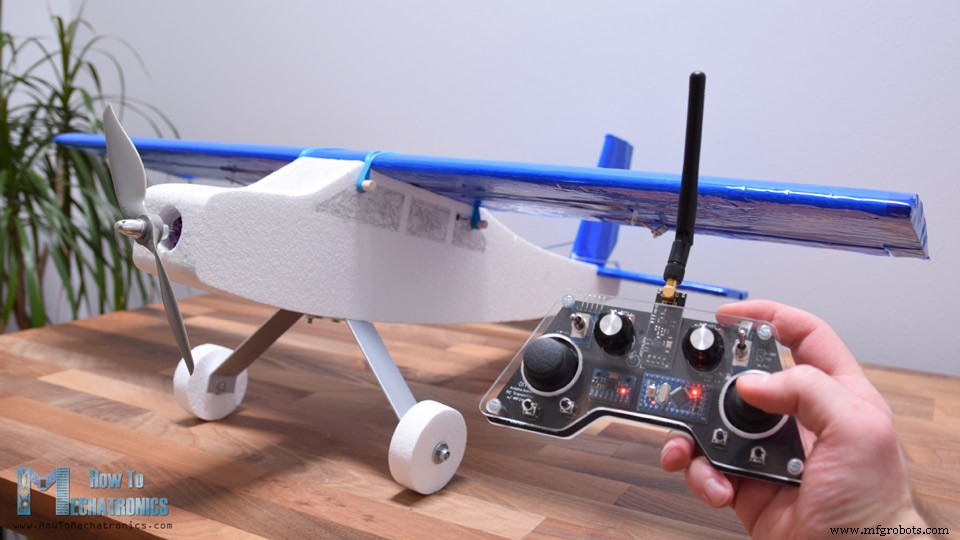
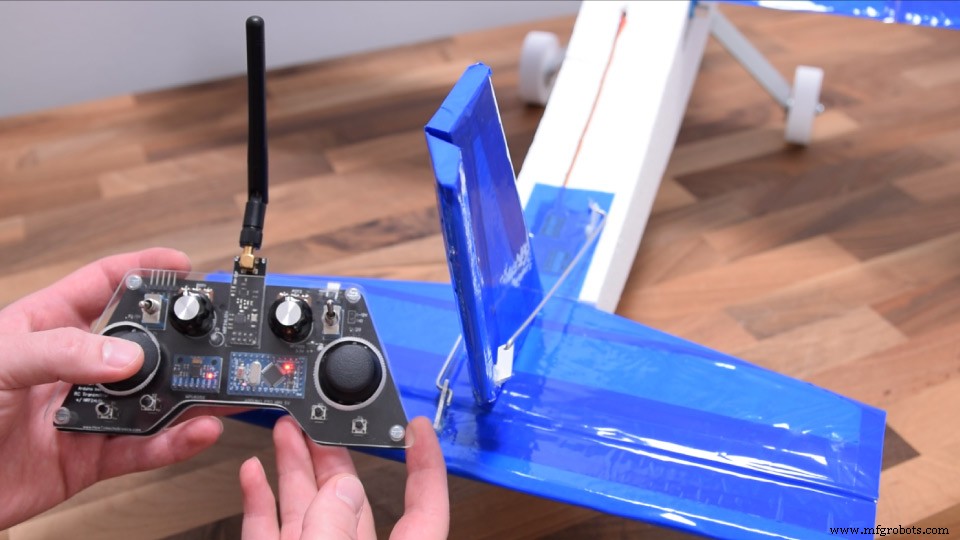
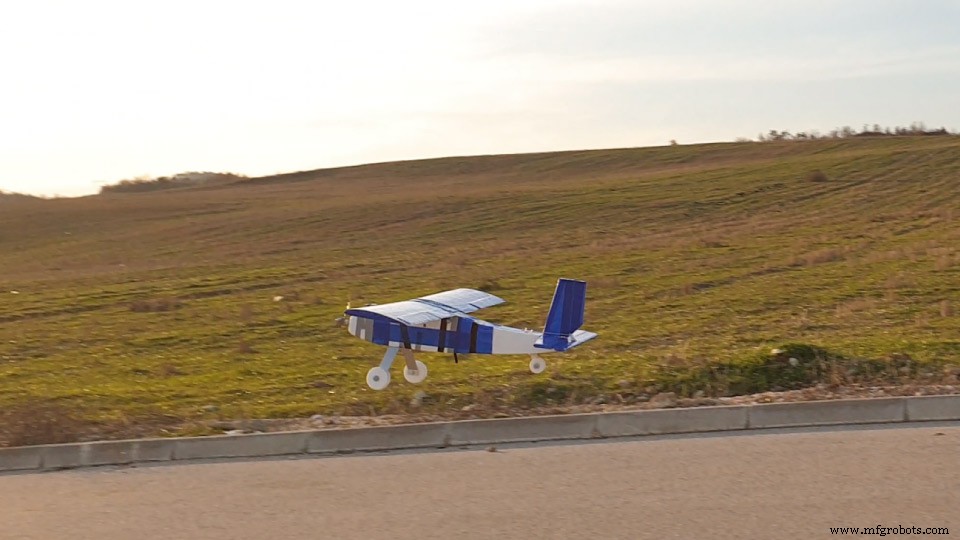
Diseño del Avión RC – Modelo 3D
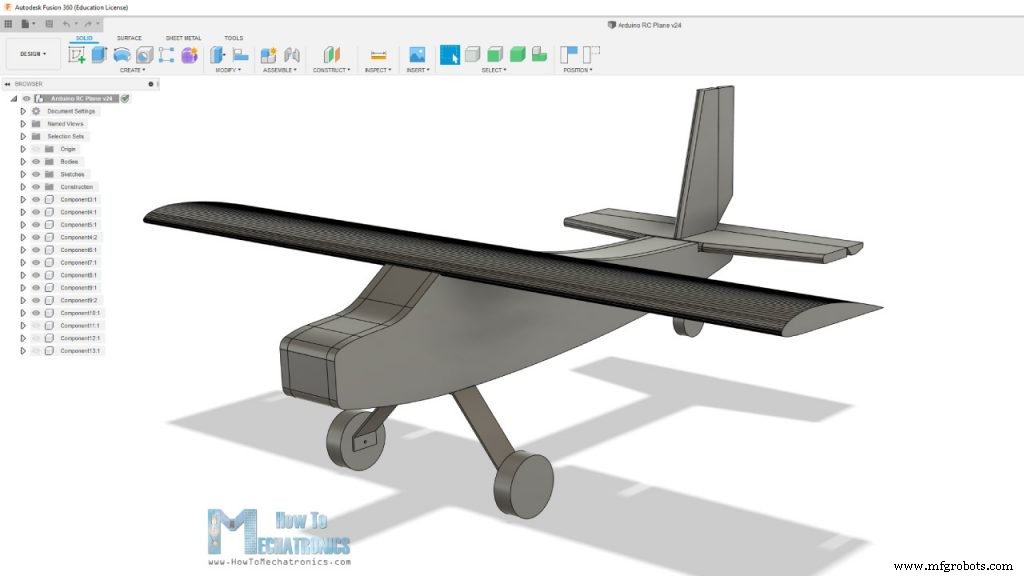
Generación G-codes para CNC Corta Espuma DIY
Montaje del Avión RC
Electrónica Avión RC Arduino – Diagrama de circuito
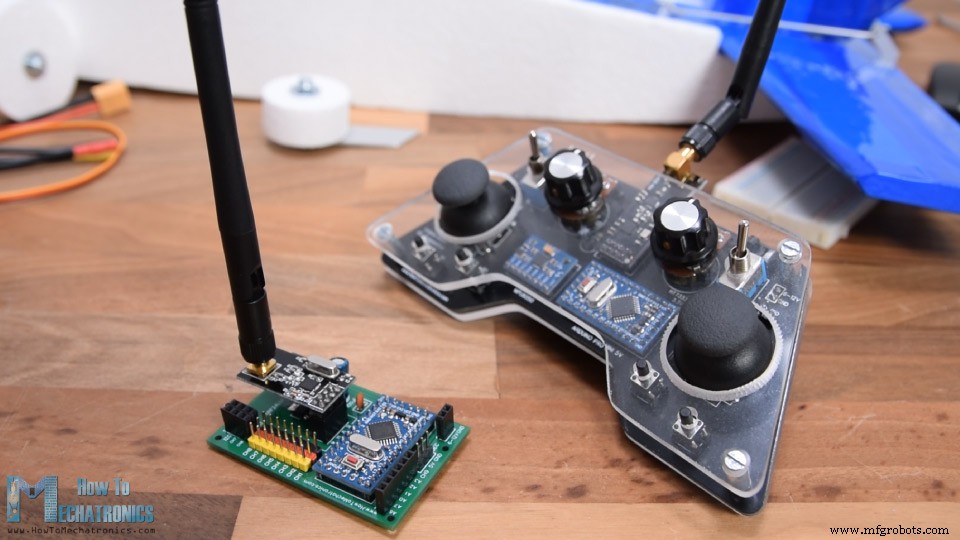
Finalizando montaje
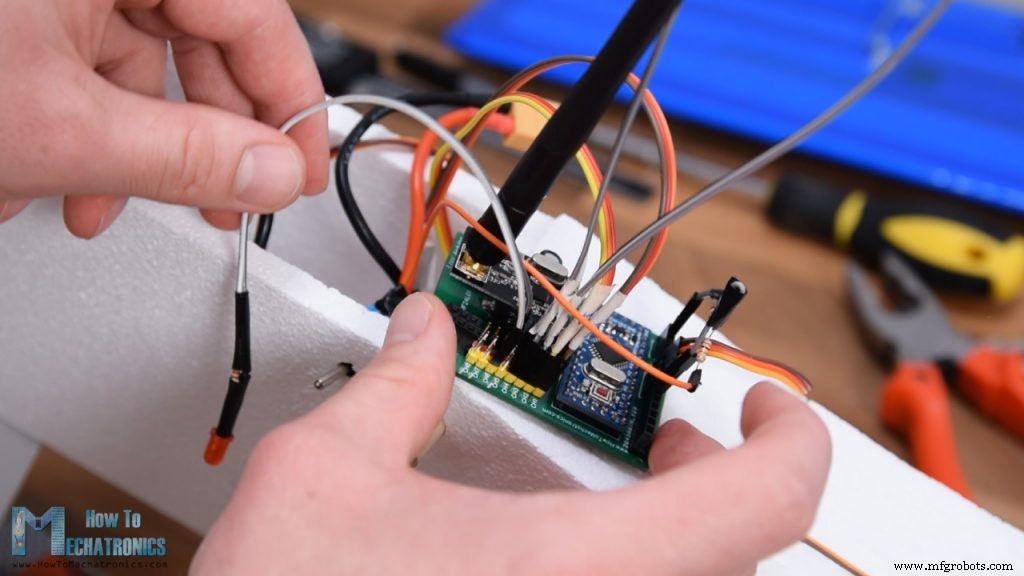
Pruebas del Avión RC Arduino
Código Avión RC Arduino
/* Arduino RC Airplane == Receiver Code = by Dejan, www.HowToMechatronics.com Library: TMRh20/RF24, https://github.com/tmrh20/RF24/ */ #include
travelAdjust (potenciómetro derecho) reduce recorrido servos aunque joystick vaya a tope.analogRead() + matemáticas → LED batería baja.
Proceso de manufactura
- Construya su propio LUMAZOID: Visualizador de música DIY con Arduino
- Construye tu propia máquina de escribir deberes casera (DIY Homework Writing Machine)
- Construye una consola de control DIY para Photoshop con Arduino Nano RP2040
- Construye un Voltímetro Inteligente con Arduino y Smartphone – Proyecto DIY Fácil
- Construye un Skateboard VR Casero con Arduino, Google Cardboard y Bluetooth
- Osciloscopio DIY con Arduino Nano (10 Hz–50 kHz) y LCD 128×64
- Construye un dispositivo de tratamiento radiónico EMR con Arduino DIY
- Simulador de Carreras 2D DIY con Arduino Nano y Servos SG90
- Kit de Brazo Robótico Programable de 3 Ejes – Control Local y Remoto con Arduino y Bluetooth
- Construye un Cerco RFID Portátil con Arduino – Guía Paso a Paso
- Fresadora CNC 3 Ejes DIY: Construye una Máquina de Precisión